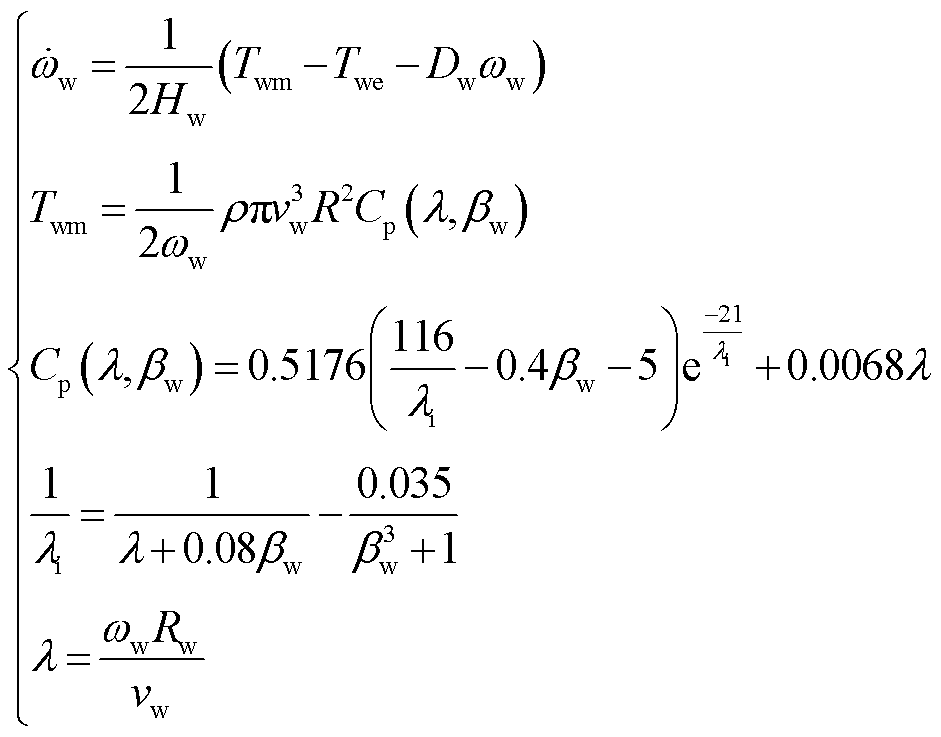 (1)
摘要 为缓解高渗透率风电并网系统风功率波动给电网频率稳定性带来的问题,该文提出一种基于固定时间补偿的风电机组快速调频控制策略。首先,计及含高比例双馈风电机组的风电并网系统频率动态响应模型,基于分数幂次反馈设计固定时间观测器,能在可预设的时间内更快地“捕捉”风电并网系统未知扰动及真实频率偏差的变化,为调频的快速启动与精准补偿提供了确定性的观测保障;其次,结合频率偏差反馈,构建基于固定时间补偿的高比例风电并网调频策略,实现频率波动快速平抑,有效地减少风电并网系统的暂态频率波动,提高系统的调频动态性能;然后,通过李雅普诺夫稳定性理论分析所提快速调频控制器的收敛稳定性,并结合固定时间稳定性理论给出控制器参数整定规则;最后,为从多维度验证所提控制方法的有效性,构建了评价电网频率及风功率波动平抑的指标,基于Matlab/Simulink仿真平台,在不同风速和风电渗透率场景下验证所提控制方案的有效性与泛化性,同时也在含风电的IEEE 39节点系统进行验证。仿真结果表明,与采用的典型控制方法相比,所提方法显著改善了风电机组的频率响应特性,大幅减少了风功率波动对系统频率的影响。
关键词:风电调频 风功率波动 固定时间观测器 补偿控制 Lyapunov稳定性分析
以风电为代表的新能源发电凭借清洁、低碳、高效等优势得以快速发展,逐步替代传统火电,推动我国电力系统向以新能源为主体的新型电力系统转型[1-2]。作为风电行业中应用广泛的机型之一,变速风电机组(Variable Speed Wind Turbine Generator, VSWTG)通过变流器并网导致风机转子转速与电网频率解耦,无法响应系统频率变化,且VSWTG通常运行在最大功率点追踪(Maximum Power Point Tracking, MPPT)模式下,不具备主动调频能力[3]。在高比例风电并网系统中,风速随机变化会引起风电功率大幅波动,且传递至电网侧可能引发系统频率越限的风险[4],进而触发过频切机、低频减载等继保装置动作,严重时会引发全网的“频率崩溃”[5]。
随着风电渗透率的提高,电网频率安全风险凸显,南澳“9·28”、英国“8·9”等事故相继发生[6]。为此,中国、英国等多国电网已强制要求风电机组具备与同步机组类似的频率响应能力[7]。其中,英国、爱尔兰等国进一步区分了针对大扰动的有限频率敏感模式(Limited Frequency Sensitive Mode, LFSM)与针对小扰动的频率敏感模式(Frequency Sensitive Mode, FSM):FSM通常设定极窄死区以平抑日常频率波动;LFSM则设置较宽死区并区分高低频参数,以限制最大频率偏差并降低频率变化率[8]。
为缓解风电并网系统风功率波动给电网频率稳定性带来的问题,风机可以通过虚拟惯性控制和下垂控制协助同步机进行辅助调频[9-10]。但现有工作多聚焦于单一风速与孤立频率事件下的策略设计,难以全面反映风速连续波动下的频率动态特性。为此,部分研究引入储能以平抑风电功率波动,如通过协调控制[11]、复合储能配置[12]、多储能优化[13]及模型预测控制[14]等方法,在不同时间尺度上改善功率输出。然而,储能系统存在成本高、寿命受限、控制复杂等固有局限,面对剧烈风电波动引发的频率大幅偏移时,往往难以实现基于系统实时状态的快速频率调节,从而加重电网调频负担。
另外,针对风功率不确定性引发的电网频率波动问题,现有研究从机组自身控制角度探讨了风机持续调频的可行性。例如,通过分频控制优化同步机组调差系数[15-16]、利用转子动能进行下垂控制[17]、协调桨距角与超速控制[18-19]、依据扰动频段切换控制增益[20]以及刻画调差系数可行域[21]等。然而,在高比例风电系统中,同步机组调节能力不断被挤压,且受风电机组变流器输入输出多变量、非线性及同步机组响应慢等特性影响,仅通过实际量测频率偏差计算VSWTG调频功率的方式,难以快速跟踪风电随机波动,导致调频效果不佳与转子动能利用不充分。
因此,有必要通过观测器精准估计真实的频率偏差及不确定性扰动用于构建调频策略,补偿这些不良因素对调频过程的影响。目前,基于观测器设计的调频控制已广泛用于发电机二次调频、储能-火电协同调频、船舶微电网二次调频等领域,其中文献[22]提出基于二阶线性自抗扰的虚拟同步发电机(Virtual Synchronous Generator, VSG)控制系统频率无差调节策略,解决了分布式电源处于孤岛运行时的频率突变问题;文献[23]针对风电大规模并网情况下传统储能辅助电网调频效果不佳的问题,提出基于可变增益滑模线性自抗扰控制的储能-火电协同调频控制策略,有效地抑制了风电扰动项对系统的影响,从而改善机组的出力深度,提高电网抗扰性和稳定性;文献[24]针对复杂海况下的船舶微电网,提出一种基于径向基神经网络观测器的无模型自适应调频控制策略,能保证未知负载扰动下频率调节响应性能,提高了船舶微电网系统的抗干扰性。然而,考虑到无法确定上述传统渐近观测器收敛时间的长短(原理上收敛时间可为无穷大),在风速骤变导致频率急剧跌落时,其观测滞后时间不可预测,难以满足调频对确定性与快速性的要求,本文提出“固定时间观测+补偿”的方法解决风电并网系统中非线性与不确定性扰动,基于分数幂次反馈设计观测器,能在可预设的时间内更快地“捕捉”扰动及真实频率偏差的变化,实现对系统频率波动的快速平抑,对风电出力的强随机和波动性具有更强的适应性,对模型失配具有更强的鲁棒性,进一步提升了高比例风电渗透率下电力系统的频率稳定性及动态性能。
为此,本文首先计及含高比例双馈风电机组(Doubly Fed Induction Generator, DFIG)的风电并网系统频率动态响应模型,设计固定时间观测器,其收敛时间上界独立于系统初始状态与扰动幅度,可基于系统恶劣工况提前预设,为调频的快速启动与精准补偿提供确定性的观测保障;其次,结合频率偏差反馈,构建基于固定时间补偿的高比例风电并网调频策略,有效减少系统的暂态频率波动,显著提高系统的调频动态性能;然后,通过李雅普诺夫稳定性理论分析所提快速调频控制的收敛稳定性,并结合固定时间稳定性理论给出控制器参数设定规则;最后,构建从多维度评价电网频率及风功率波动的平抑指标,并基于Matlab/Simulink验证所提方法的有效性与泛化性。
风机系统单质量块的转子运动方程[18]为
(1)
式中,Hw为DFIG的惯性时间常数;Twm、Twe分别为风机的机械与电磁转矩;Dw为风机的轴系阻尼系数;ρ为空气密度;ωw、λ、βw、Cp(λ, βw)、Rw、vw分别为风机转速、叶尖速比、桨距角、风能利用系数、叶片半径、切入风速。
VSWTG转子侧附加典型功率下垂控制(Frequency Regulation, FR)结构如图1所示[13]。图1中,1/R为下垂增益系数,fsys为交流系统实测频率,理想频率fnom=50 Hz,∆fsys为系统频率偏差。此时,风电机组频率平抑时有功功率调节增量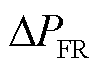 与有功功率参考值
 分别为
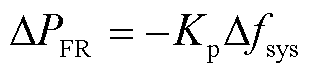 (2)
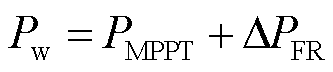 (3)
式中,Kp为VSWTG采用FR控制的固定增益系数,Kp=-1/R;PMPPT为风机MPPT模式有功出力。
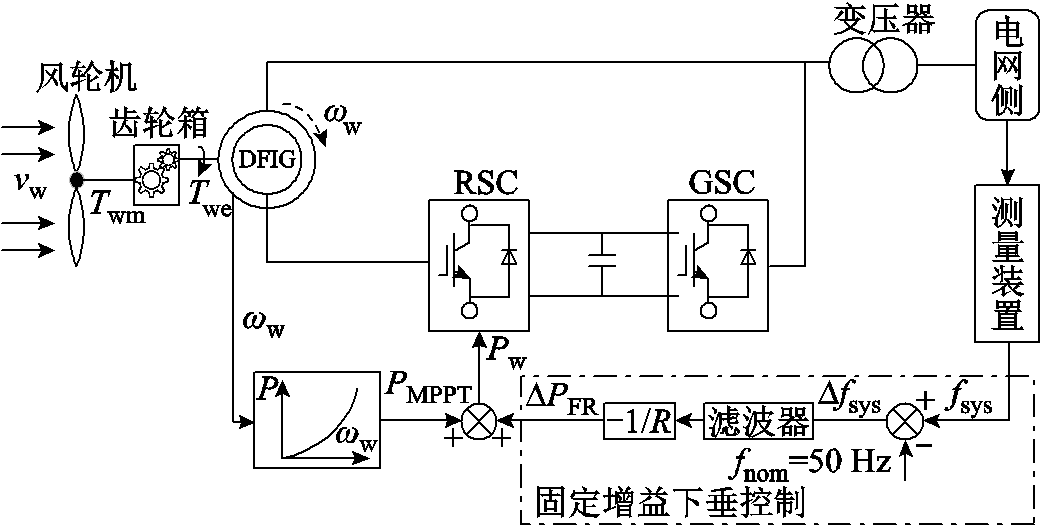
图1 VSWTG典型FR控制架构
Fig.1 Typical FR control architecture of VSWTG
含风电并网的交流系统FR模型如图2所示。图2中,KTSG为传统同步机组(Traditional Synchronous Generator, TSG)的FR调节系数,TG为调速器系统等效时间常数,TW为风机调频等效时间常数。
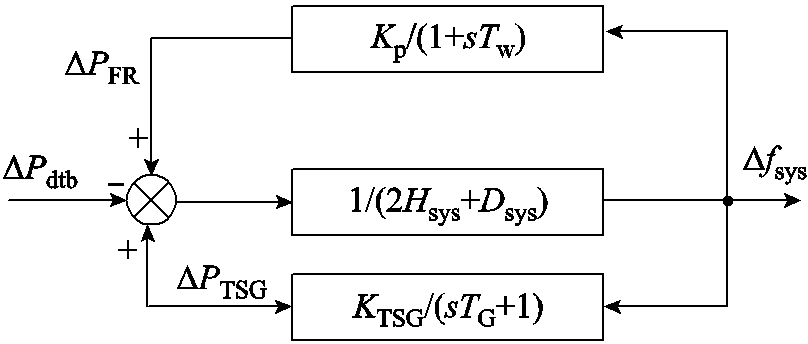
图2 含风电并网的交流系统FR模型
Fig.2 The FR model of AC system with wind power integration
本文以系统额定容量为基准值,对式(1)进行标幺化处理,并结合式(2)、式(3)可知,系统的频率动态响应模型可表征为
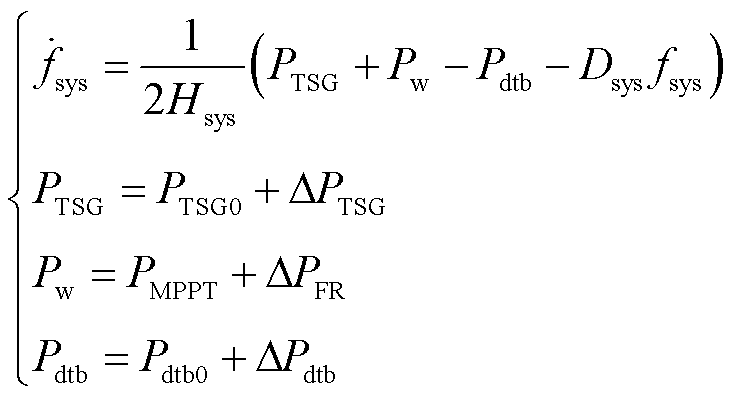 (4)
式中,PTSG0为TSG的初始出力;Pdtb0为系统原有基础负荷;∆PTSG为TSG调频增发功率;∆Pdtb为基础负荷突增量;Hsys为系统等效惯性时间常数;Pdtb为系统所受功率扰动;Dsys为系统等效阻尼系数。
系统在正常运行状态下,TSG、VSWTG有功出力与基础负荷之间满足功率平衡,即
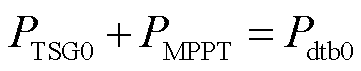 (5)
对式(4)进行线性化处理可得
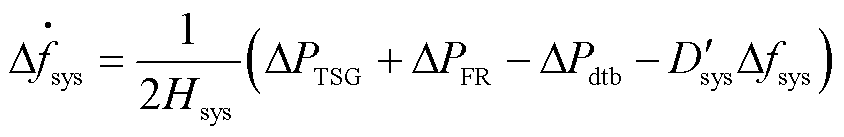 (6)
式中, 为含VSWTG采用频率控制的系统等效阻尼系数,=Dsys+Kp。
结合式(6)可知,VSWTG通过改善系统等效阻尼系数响应系统频率变化。在给定的Kp参数下,∆fsys实际量测值将决定VSWTG的实际附加有功出力,但受系统变流器输入输出多变量、非线性及同步机组响应慢等特性的影响,仅通过实际量测的∆fsys计算VSWTG调频功率的方式难以跟踪风电功率的随机变化,将导致风机调频效果不佳及转子动能利用不充分。然而,若基于传统观测器估计非线性扰动及∆fsys真实值,虽能实现高精度估计,但无法保证估计收敛时间,从而对风电并网系统调频动态性能的提升有限。
为解决1.2节所述问题,本文将基于固定时间观测器[25],通过在确定时间上界内估计风电并网系统未知扰动及∆fsys真实值,并结合补偿控制,提出一种基于固定时间补偿(Fixed-Time Compensation, FTC)的风电调频策略,旨在面向频率敏感模式场景下,运用“固定时间观测+补偿”的方式快速抑制风功率随机变化引起的频率波动。
本文采用图3所示的FTC以实现含高比例风电并网的电力系统频率波动抑制,其核心机制主要涵盖两个关键部分的控制算法模块,即固定时间观测器(Fixed-Time Observer, FTO)和线性误差状态反馈控制律(Linear State Error Feedback, LSEF)。其中,FTO主要用于在确定时间上界内观测∆fsys的实时状态,并估计系统内外综合扰动,能够有效地缩短估计时间,以便及时调整VSWTG的有功出力响应电网频率变化。LSEF则是通过实时监测系统频率偏差与目标频率偏差∆fsys_ref之间的误差,并将该误差作为控制系统的输入,形成闭环控制律,进而更加平稳地调整VSWTG的有功出力,减小风电并网系统的暂态频率波动。因此,综合FTO和LSEF的协同控制算法构建FTC的VSWTG频率动态响应模型,并结合图3详细推导VSWTG参与调频的基于固定时间补偿的调频控制机理。所提出的方法适用于模型复杂、系统变量耦合性强和扰动因素众多的TSG-VSWTG集成发电系统频率波动的抑制。
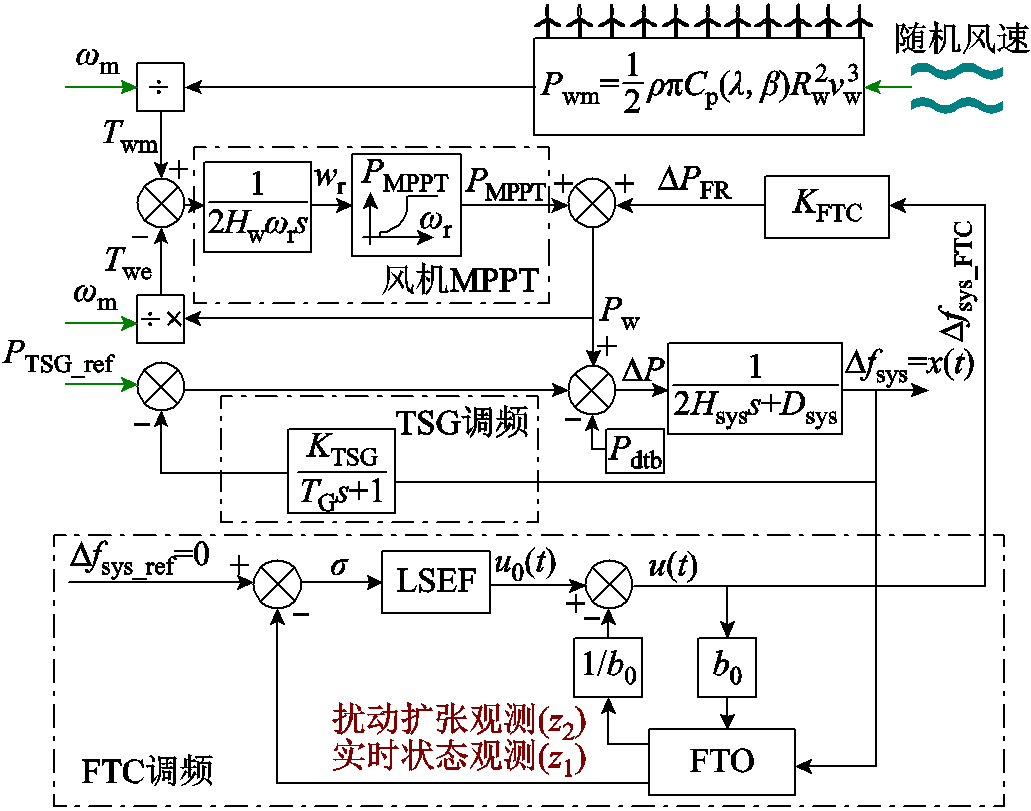
图3 FTC的VSWTG-FR控制结构
Fig.3 VSWTG-FR control structure of FTC
由式(4)可知,本文在已知系统整体或部分模型的情况下,基于FTC理论设计系统部分模型的FTO和LSEF,所提出的风电并网FTC控制算法具体过程推导如下:令∆fsys=x作为FTC的状态变量,根据式(6)可列写系统频率响应模型的状态空间方程为
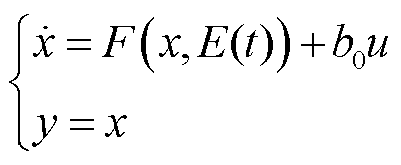 (7)
式中,F(x, E(t))为风电并网系统的综合扰动;E(t)为整个系统可能受到的外部扰动;b0为系统综合扰动实时估计值的非零扰动补偿系数;u=u(t)和y=y(t)分别为系统的控制变量和输出。需特别指出的是,在实际风电调频系统中,若考虑测量、传输、计算等环节的通信延时,可将实时监测的频率偏差y(t)=∆fsys与控制器输出指令u(t)的延时特性近似为上述一阶惯性环节[26],那么实际接收到的频率偏差信号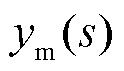 与控制指令
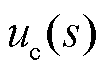 可表征为:
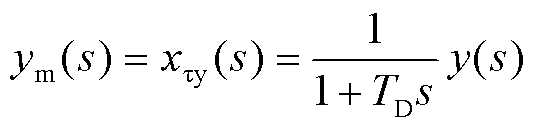 ,
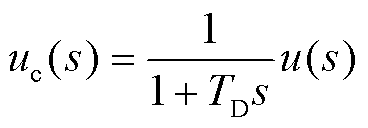 ,其中
 为总的延时,一般为百毫秒级。此时,可将系统状态变量x(t)增广为
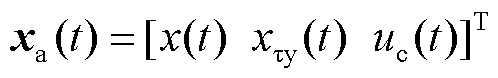 ,来显式地表征延时动态。这样,频率响应模型就从一个“隐含延时”的系统,变成了一个“状态增广”但无显式时滞项的扩维系统,即
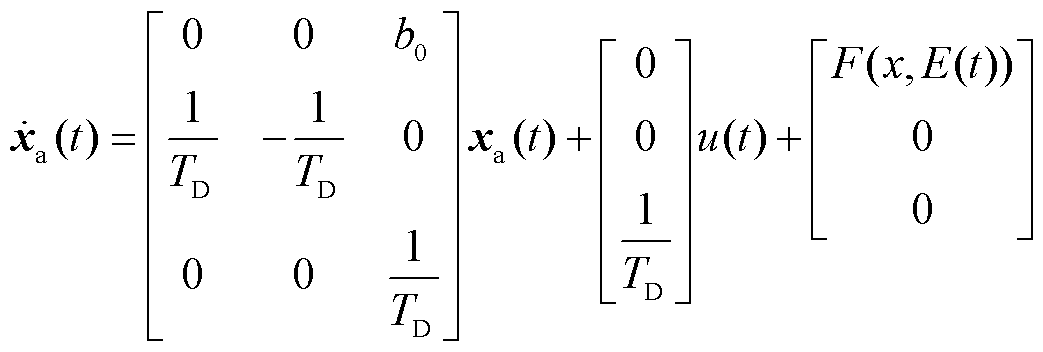 (8)
本文中将风速不确定性、TSG响应快慢、外部负荷变化等系统可能面临的多个未知扰动处理为F(x, E(t)),通过FTO在固定时间内完成对F(x, E(t))和∆fsys真实值的观测,快速感知扰动的存在和变化,从而更好地抵消这些不良因素对调频过程的影响,显著提升风电并网系统的调频动态性能。这将进一步提升VSWTG在不同工况下的频率响应能力,使其能通过释放转子动能,有效抑制系统的频率波动。
结合式(4)、式(6)可知式(7)中的各变量可表示为
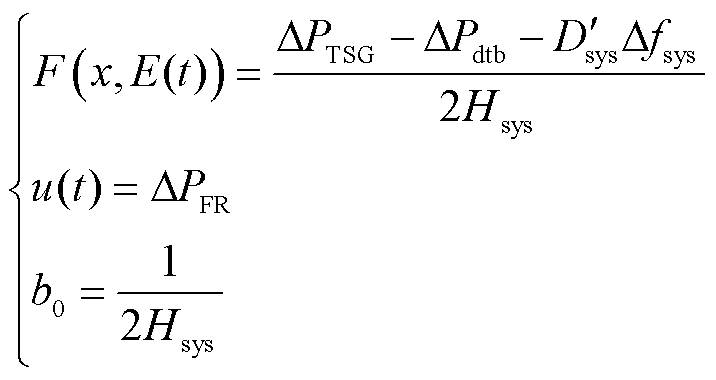 (9)
下面将设计固定时间观测器,用于在确定时间上界内快速估计不确定项F(x, E(t))及状态量x,有
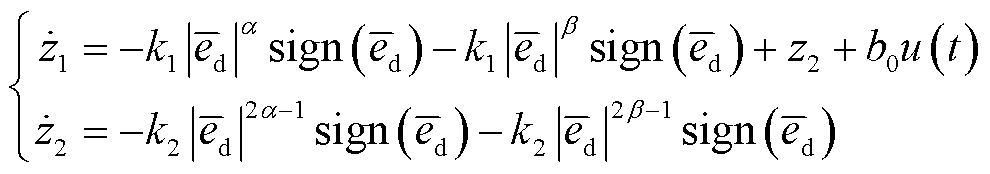 (10)
式中,z1和z2分别为x及F(x, E(t))的估计值; 为状态量的估计误差,
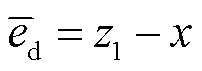 ;a和b为固定时间观测器的阶次参数,
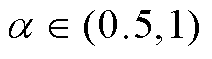 ,
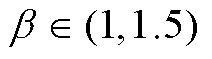 ;k1、k2为观测器增益,需设计为赫尔维兹矩阵
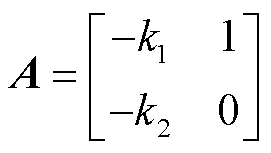 。
结合图3所示,将控制量u(t)经过b0实时补偿引入FTO与系统建立实时在线联系,有
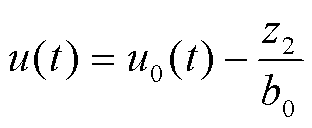 (11)
本文中FTC的控制目标是及时地抑制系统综合扰动及不确定引起的频率波动,通过反馈控制调整系统的输出以消除扰动的影响,提高VSWTG跟随系统实时频率状态的转子动能释放力度,尽可能平抑风功率波动,使x趋向于∆fsys_ref。故将LSEF的输出设计为
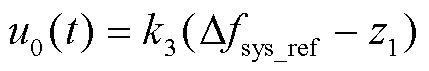 (12)
式中,k3为控制增益;∆fsys_ref为理想的频率偏差,通常设定为0。
综上所述,为实现在确定时间上界内完成对真实频率偏差∆fsys的观测及系统综合扰动F(x, E(t))的“观测+补偿”,基于固定时间补偿的VSWTG快速调频策略最终输出为
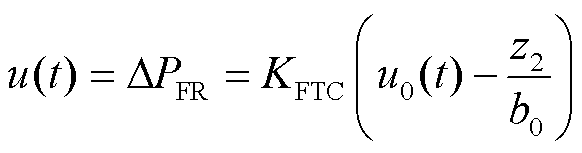 (13)
式中,KFTC可设定为与FR控制相同的系数,即KFTC=Kp。
如图3所示,无论系统综合扰动F(x, E(t))是何种形式,只要被控输出量能被观测,那么其输出信号中一定包含扰动相关信息,而这些信息可从被控输出中提炼出来,即通过FTO在固定时间内完成对∆fsys的实时状态观测和系统内外综合扰动的“观测+补偿”,有效缩短观测及补偿时间;LSEF则利用状态误差反馈的控制方式,通过实时监测FTO的∆fsys状态与∆fsys_ref之间的偏差,并将该误差作为控制系统的输入反馈至LSEF,实时输出VSWTG的调频增发功率,实现对系统频率波动的快速抑制。
考虑通信延时后,针对扩维系统式(8),可以参照式(10)的形式设计固定观测器,用于在确定时间上界内快速估计不确定项F(x, E(t))及状态量x,然后再设计与式(13)形式相同的调频控制器。
为保证在固定时间内有效观测真实频率偏差∆fsys与风电并网系统综合扰动F(x, E(t)),需合理设定FTO和LSEF控制系数。为此,本文通过构造Lyapunov标量函数,并结合固定时间稳定性理论,验证FTO满足固定时间收敛稳定性,阐述FTC控制器系数整定规则。
首先,将观测器式(10)的固定时间收敛性分为如下两个部分证明。
1)首先考虑如下仅包含阶次与β相关项的观测器。
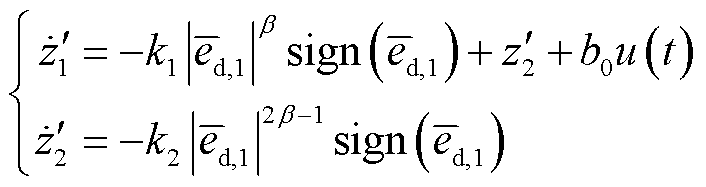 (14)
式中, 和
 分别为当前观测器对x及F(x, E(t))的估值;
 为当前的状态估计误差,
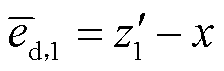 。
引入当前的不确定项估计误差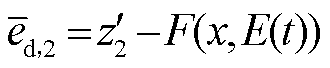 ,则误差
 、
 的动态可写为
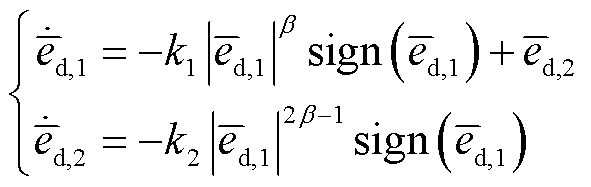 (15)
根据文献[27]中齐次性的概念,可得以上观测器误差动态相对于权重向量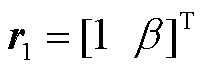 的齐次度为
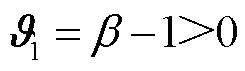 。
定义辅助向量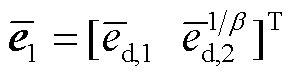 及李雅普诺夫标量函数
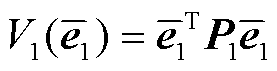 ,因
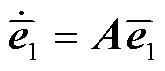 ,若选取正定对称阵
 和
 满足李雅普诺夫方程
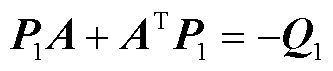 ,则有
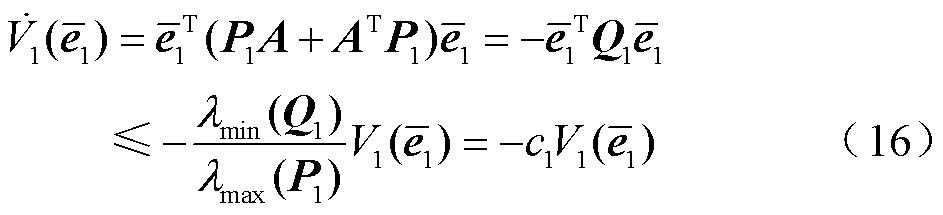
式中,c1=lmin(Q1)/lmax(P1),lmin(Q1)、lmax(P1)分别为矩阵Q1的最小特征根和矩阵P1的最大特征根。
这说明误差系统式(15)的原点为全局渐近稳定平衡点。根据文献[27]中的定理6.2可得,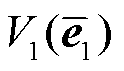 相对于权重向量
 的齐次度为
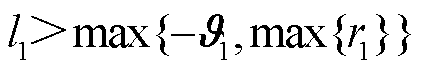 ,
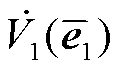 相对于权重向量的齐次度为
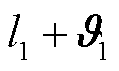 。因此,与相对于同一权重向量具有齐次性,根据文献[27]中的引理4.2,有如下不等式成立:
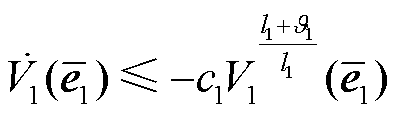 (17)
对式(17)积分可得
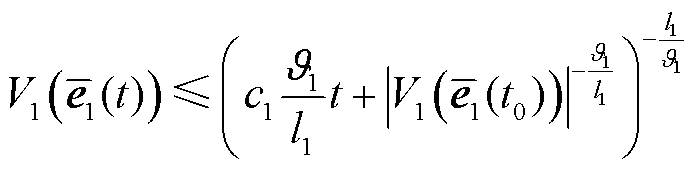 (18)
式(18)表明,当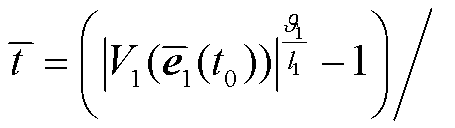
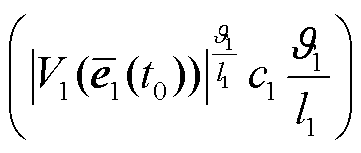 时,
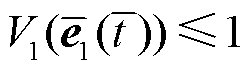 ,进一步,若初始状态满足
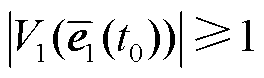 ,则
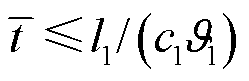 。
计算 沿着完整的固定时间观测器式(10)轨迹的全时导数可得
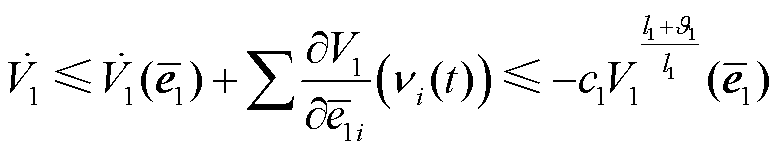 (19)
式中,为沿着观测器式(14)轨迹的导数;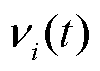 为观测器式(10)相对于式(14)的额外项,有
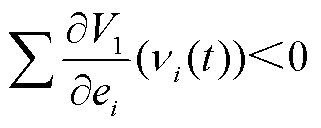 。至此,得到如下结论:若初始状态满足
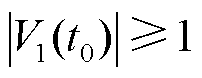 ,则当
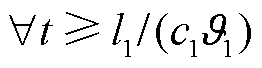 时,
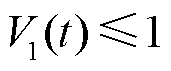 。
2)考虑如下仅包含阶次与 项相关的观测器。
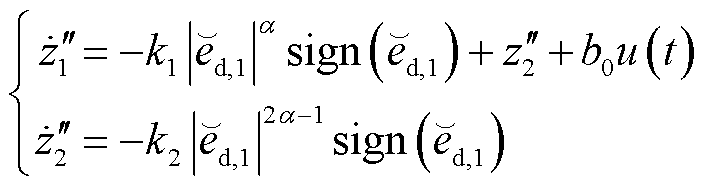 (20)
式中, 和
 分别为当前观测器对x及F(x, E(t))的估计;
 为当前的状态估计误差,
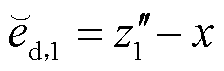 。
类似地,观测器式(20)的误差动态为
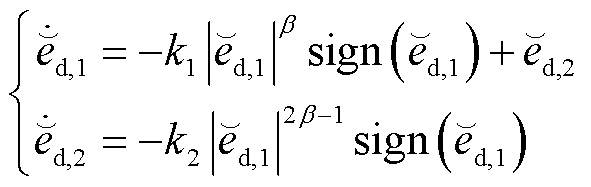 (21)
式中,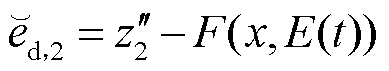 。与上文同理可得,误差系统式(21)的原点也为全局渐近稳定平衡点,且其相对于权重向量
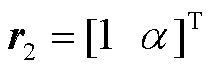 的齐次度为

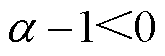 。
定义辅助向量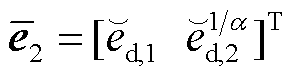 及李雅普诺夫标量函数
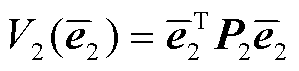 ,可得到
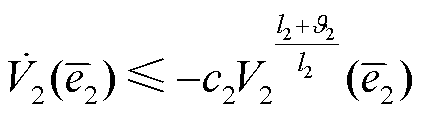 (22)
式中,c2为衰减率; 为
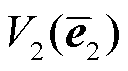 相对于权重向量
 的齐次度,
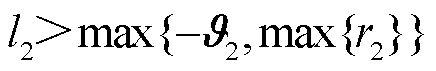 。
对式(22)积分可得
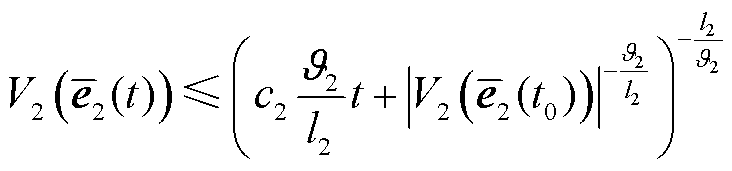 (23)
式(23)表明,当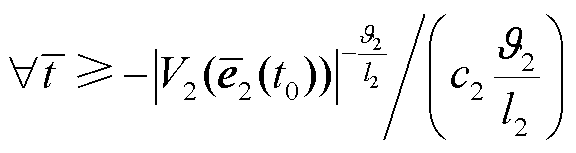 时,
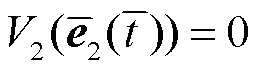 。进一步,若初始状态满足
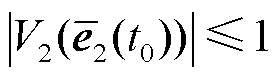 ,则当
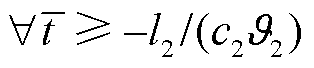 时,。
计算 沿着完整的固定时间观测器式(10)轨迹的全时导数可得
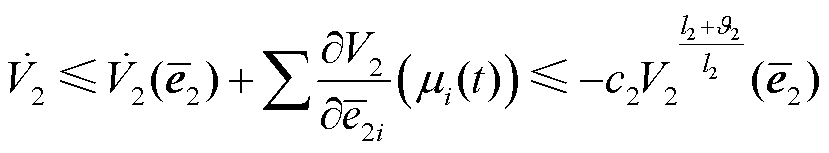 (24)
式中,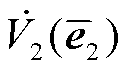 为沿着观测器式(20)轨迹的导数;
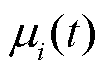 为观测器式(10)相对于式(20)的额外项,有
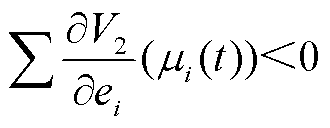 。同理可得:若初始状态满足
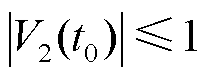 ,则当
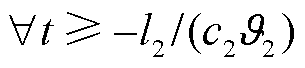 时,
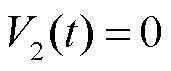 。
综合式(18)和式(23)可得,观测器式(10)是固定时间稳定的,且该观测器收敛至原点的时间上界 为
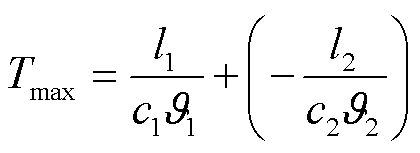 (25)
从式(25)可以看出,该时间上界与系统初始状态无关。
经过推导发现,基于固定时间观测器的系统将在时间区间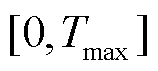 内实现对不确定性F(x, E(t))及状态x的快速观测,且估计误差为0,这意味着本文建立的FTC系统符合Lyapunov渐近收敛稳定性。
此外,通信延时下,固定时间观测器及相应FTC调频控制器的收敛性分析原理相同,主要区别在于观测器收敛时间的上界将依赖延时常数。考虑到实际风电调频系统典型的延时较小(一般为百毫秒级),因此对固定观测器的收敛性能影响很小,进而对调频控制的性能影响也很小。
基于FTC稳定性分析后,需要在满足控制器正常稳定运行的前提下,整定其控制参数以达到预期的控制目标期望,为此,将对FTC控制的VSWTG调频策略进行控制器参数设定。
本文中为在固定时间内估计F(x, E(t))及∆fsys的实时状态,将观测器式(10)中的阶次设置为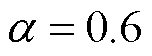 ,
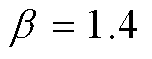 ,可计算出
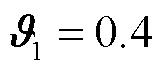 ,
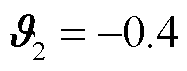 。而k1的设定决定了对∆fsys实时状态的跟踪观测情况,可适当增大;k2的设定决定了对系统未知综合总扰动的准确估计。LSEF的反馈律设计如式(12)所示,其反馈律增益一般可随系统控制精度来进行设定,本文的k3=250h2=0.006 25(h为仿真采样步长,取值可随系统控制精度而定,本文取h=0.005)。被控对象的输入控制律如式(13)所示,其中b0主要实现对扰动F(x, E(t))的补偿,其设定与系统惯性时间常数强相关,即b0可取为1/(2Hsys)。
需要强调的是,FTC关键参数的整定目标并非只针对某个特定的工况点,而是为了保证一个预设的、与初始状态无关的最大收敛时间上界 。这意味着,在参数设计阶段,已在一定程度上考虑了系统状态(包括观测误差)可能出现的预期范围。一旦参数被正确整定,理论上可以保证,即使工况变化导致较大的观测偏差,该偏差都能在时间内收敛到零或其邻域。这本质上源于固定时间观测器的收敛机制不依赖工作点的连续变化,而依赖一种强设定的、有限时间的收敛律。因此,其对系统工况变化的敏感度远低于经典方法。
为探究基于FTO快速调频控制方案的有效性与泛化性,采用图4所示含风电并网的四机两区域系统,对同步机模型进行了简化,其功率调节动态设置约为爬坡率0.1(pu)/s[28],系统中TSG与DFIG(本文中VSWTG以DFIG为例开展仿真算例研究)的具体参数设置参考文献[2-4]。传统固定增益FR控制方案下垂系数参考了英国和丹麦电网导则中的设置范围并设为5%[4];变下垂增益FR控制方案下垂系数参考了文献[29];自抗扰控制(Active Disturbance Rejection Control, ADRC)方案及其相关参数设定规则参考了文献[30]。
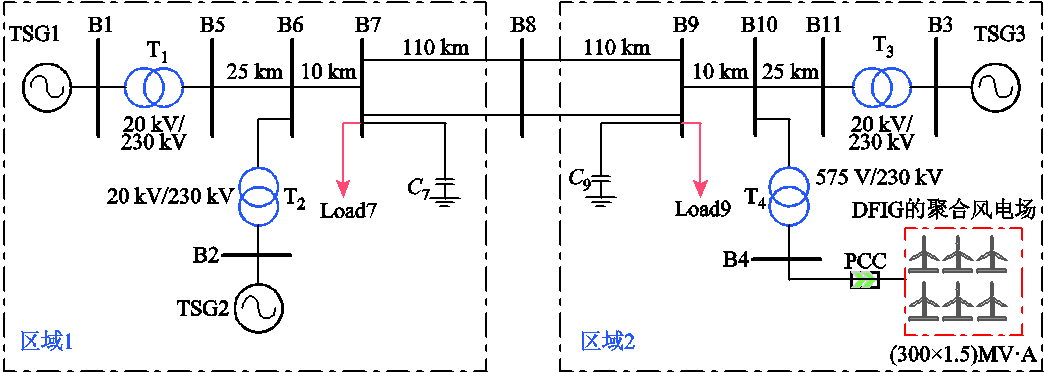
图4 含风电并网的四机两区域系统
Fig.4 Four-machine two-area system with wind power integration
在不同风速条件、渗透率工况下,将所提出的基于FTO的快速调频控制方案与采用电网导则设置固定增益、目前研究学者提出的变增益[17]及ADRC[30]调频方法进行比较,主要从最大频率偏差(超频∆fmax和欠频∆fmax)、频率偏差方均根值(∆fRMS)、频率偏差持续超过±0.03 Hz时间(∆fdtime[±0.03])和平抑DFIG有功出力平均绝对偏差(Mean Absolute Deviation, MAD)方面进行调频性能比较;考虑风电有功功率与系统频率的强耦合关系性质,建立系统频率与DFIG有功出力的协方差(Covariance, COVAR)函数关系以评估系统频率在风电波动下的稳定性。此外,根据仿真所得的∆f绘制出其概率密度函数(Probability Density Function, PDF)图形以更加形象地表征系统频率偏移安全约束边界范围。
PMAD的指标计算公式为
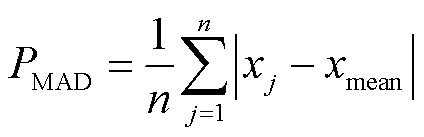 (26)
式中,PMAD为DFIG有功出力的平均绝对偏差,用于描述风机每个时间点有功出力与平均出力之间的平均距离,进而衡量DFIG处于随机风速情况下的有功出力波动程度;xj为第j个有功出力数据值;n为有功出力数据值总数;xmean为风机有功出力的平均值。通过计算PMAD可以反映DFIG实时有功功率输出的离散程度,值越大说明越分散,此时DFIG的有功功率输出波动程度越大,反之亦然。
系统频率与DFIG有功出力的COVAR函数计算公式为
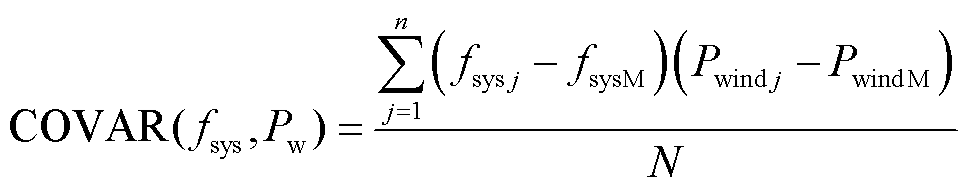 (27)
式中,fsysj、Pwindj分别为系统某一时段频率和风机出力的实时数值;fsysM、PwindM分别为系统某一时段频率和风机出力测量值的均值;N为某一时段数据样本数值;COVAR(fsys, Pw)为系统频率和DFIG有功输出的协方差关系,用于直观描述DFIG输出功率波动对电网频率波动的直接影响。通过计算电网频率和DFIG输出功率之间的协方差函数,可以评估系统在风电波动下的频率稳定程度,较高的协方差表明频率和有功输出之间波动程度较大,亟须采取可控措施平抑风功率波动进而维持电网频率稳定。
此外,系统频率偏差方均根值(∆fRMS)也是衡量系统频率偏差变化信息的一个重要指标,因计算方均根值要用到∆f的每一个数据点,故比峰谷值(超频∆fmax、欠频∆fmax)更精确,能客观、全面地反映不同控制方法下∆f之间的差异性,即∆f集中较小时,∆fRMS就越小,意味着频率离散程度越低,用其作为系统∆f的评价标准更具广泛适用性。
图5对比了在低渗透率(25%)与随机连续变风速(均值8.42 m/s)工况下,采用五种不同控制策略(DFIG附加FTC、变化增益下垂、传统固定增益下垂、无调频(MPPT)及ADRC控制)时,风电机组的有功输出对系统频率的影响。在无调频控制的情况下,由于DFIG机组的转速与系统频率之间存在解耦关系,导致机组的有功功率输出无法有效响应系统频率的变化,系统主要由TSG向电网提供频率支撑抑制频率波动,此时风速的随机波动将引起的系统频率、DFIG有功出力出现显著波动,如图5b、图5c所示。
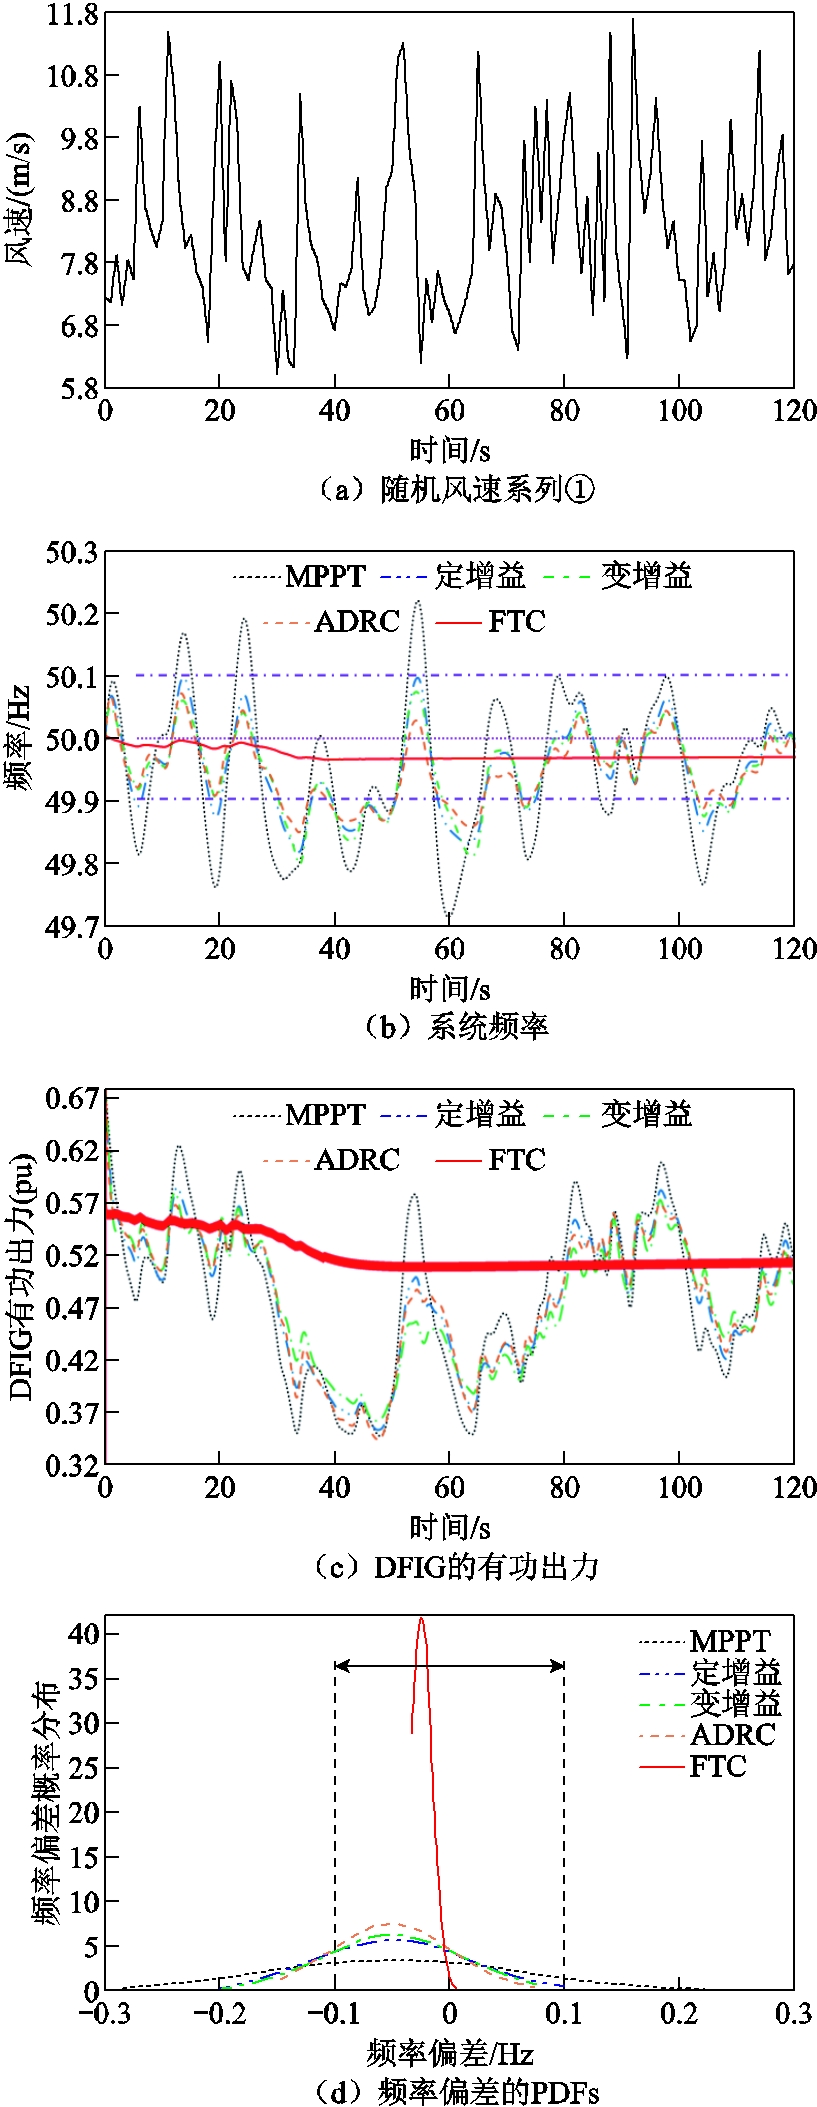
图5 工况1的仿真结果
Fig.5 The simulation results of condition 1
当采用传统固定增益调频时,虽然系统频率及DFIG有功出力波动得到一定改善,但与FTC控制策略相比,其调频效果欠佳,原因是DFIG传统比例控制的增益系数固定,随机风速条件下制约了风电机组的调频潜力。采用变下垂调频控制时,与MPPT相比较,电网频率及风功率波动得以改善,但与FTC策略相比,调频效果不够理想,原因在于变下垂调频控制依赖合理的下垂系数设定,而确定适当的下垂特性需要综合考虑风机特性、电网频率波动约束及系统的整体频率调节等需求,不同工况下的最优设定值不同,导致面对不同强度的随机风速无法做到与实时频率变化完全同步,频率调节不够及时,影响了电网整体调频效果。而采用ADRC策略时,虽相对传统调频控制方法能更灵活地响应电网频率的变化,缩减了电网频率偏移范围,但相较于FTC,其调频快速性以及抑制频率波动和DFIG有功出力波动的效果仍有较大提升空间。
而本文在风电调频控制策略的设计中,通过实时对系统频率状态进行反馈和外部扰动快速、精准补偿,使机组对电网频率变化有更好的适应性及调节能力,并大幅缩小了电网频率偏移范围,极其平稳地抑制了DFIG有功出力的波动,如图5所示。
25%风电渗透率的不同控制方案指标比较见表1。结合表1仿真指标计算结果可知,改进方法在各项频率指标方面均表现出出色的调频性能。DFIG采用FTC时,超频∆fmax与欠频∆fmax相较于MPPT、定增益、变增益、ADRC控制分别减少了97.76%、94.95%、93.42%、93.15%和88.77%、82.22%、84.00%、78.52%。此外,从系统∆fRMS的角度来看,FTC相较于MPPT、定增益、变增益、ADRC控制分别减少了78.86%、69.41%、67.50%、64.38%;在风机PMAD方面,FTC相较于MPPT、定增益、变增益、ADRC控制分别降低了76.56%、73.21%、72.22%、71.15%的风电出力波动;从∆fdtime[±0.03]的时间尺度方面看,FTC表现出较为明显的最短持续时间,且相较于MPPT、定增益、变增益、ADRC控制分别缩短了61.69%、61.56%、58.24%、59.41%的频率偏差时间;从COVAR(fsys, Pw)的角度来看,FTC作用下风电有功出力波动导致的系统频率波动程度与定增益、变增益、ADRC控制相比,分别降低了93.75%、93.33%、91.30%,有效地提升了调频动态性能。此外,从图5d所示的频率偏差PDF可知,改进方法的稳态频率偏差全部分布于±0.1 Hz区间,进一步说明了其在频率波动抑制上有着更加理想的效果。
表1 25%风电渗透率的不同控制方案指标比较
Tab.1 Index comparison of different control schemes for 25% wind power penetration rate

指标数值 MPPT定增益变增益ADRCFTC ∆fdtime[±0.03]/s90.4590.1482.9785.3634.65 超频∆fmax/Hz0.2230.0990.0760.0730.005 欠频∆fmax/Hz-0.285-0.180-0.200-0.149-0.032 ∆fRMS/Hz0.1230.0850.0800.0730.026 PMAD(pu)0.0640.0560.0540.0520.015 COVAR(fsys, Pw)0.006 10.003 20.003 00.002 30.000 2
综上所述,在频率敏感模式下,FTC控制器通过“固定时间观测+补偿”技术,在减小DFIG机组对系统频率波动的敏感性以及提高系统频率调节性能方面均具有显著优势。
为进一步验证所提方法的鲁棒性及在实际工程系统中的适用性,本小节还分别考虑了在当前场景下发电机惯量常数发生±20%摄动以及测量环节和控制指令通信延时100 ms的情况。参数摄动/通信延时下工况1的仿真结果如图6所示,无论存在参数失配或通信延时,在未调整观测器及控制器参数的前提下,基于FTC的调频控制系统仍具有强稳定性和快速平抑频率波动的能力,验证了所提方法在模型不完全精确及通信延时等情况中的适用性。
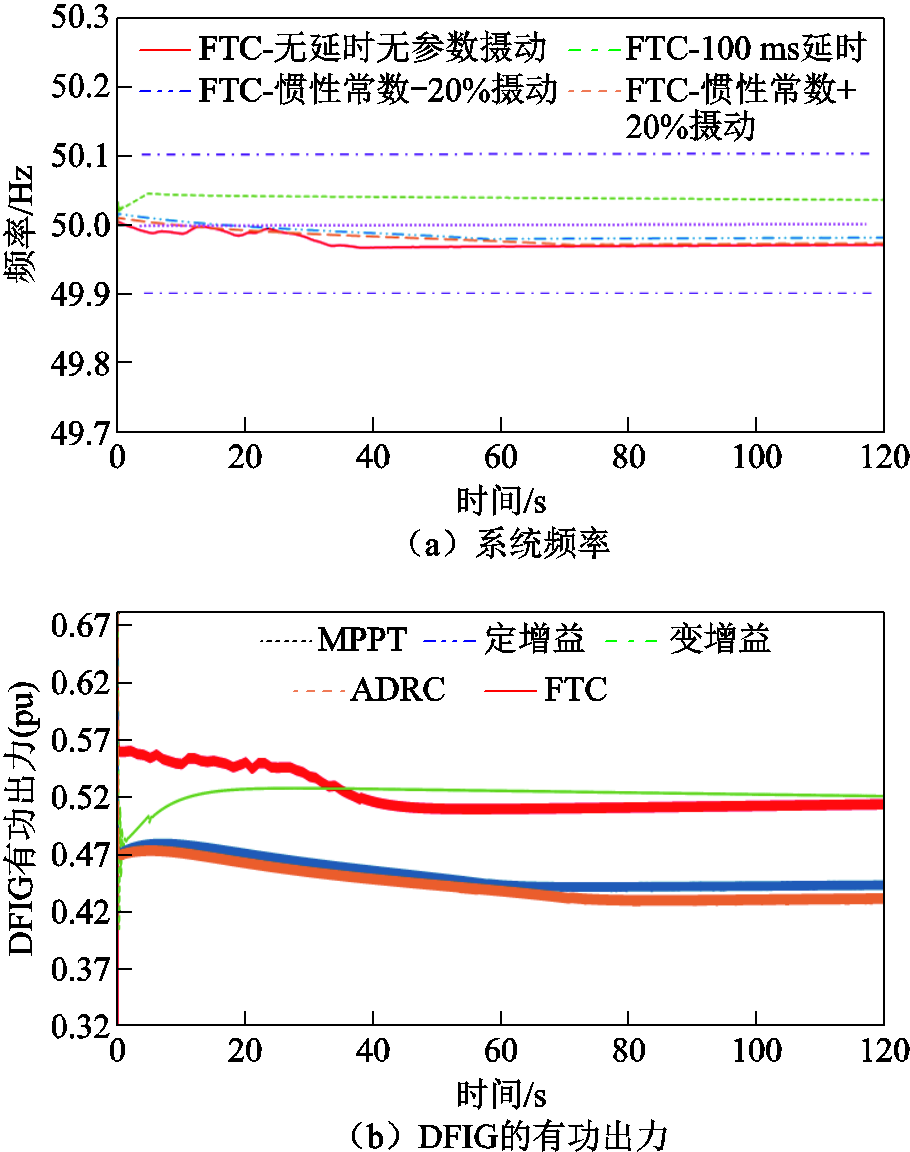
图6 参数摄动/通信延时下工况1的仿真结果
Fig.6 The simulation results of condition 1 under parameter perturbation/communication delay
为验证在高渗透率条件下不同控制方法的调频效果,将风电并网系统中的风电渗透率由25%增加至50%,仿真输出结果如图7和表2所示。
结合表2及图7可知,随着系统风电渗透率的提高,风机是否参与调频及不同调频策略对电网频率波动抑制效果差异更为显著。DFIG采用本文所提FTC调频时,在各项频率指标方面均表现出明显更为优异的调频效果。在FTC下超频∆fmax与欠频∆fmax相较于MPPT、定增益、变增益、ADRC控制均有较大幅度的改善,同时∆fRMS分别减少了78.17%、65.04%、66.92%、61.26%;∆fdtime[±0.03]分别缩短了19.20%、16.13%、12.96%、18.65%的频率偏差持续时间;风机PMAD分别降低了90.63%、89.29%、88.89%、88.00%的风电出力波动;COVAR (fsys, Pwind)分别降低了99.51%、99.06%、99.39%、98.50%;与3.1节类似,从图7c所示的频率偏差PDF可知,DFIG在FTC下的稳态频率偏差全部分布于±0.1 Hz区间,远优于其他三种控制策略。

图7 工况2的仿真结果
Fig.7 The simulation results of condition 2
表2 50%风电渗透率的不同控制方案指标比较
Tab.2 Index comparison of different control schemes for 50% wind power penetration rate

指标数值 MPPT定增益变增益ADRCFTC ∆fdtime[±0.03]/s100.8697.1693.62100.1781.49 超频∆fmax/Hz0.3560.1190.1290.0980.056 欠频∆fmax/Hz-0.456-0.256-0.322-0.2000.000 ∆fRMS/Hz0.1970.1230.1300.1110.043 PMAD(pu)0.0640.0560.0540.0500.006 COVAR(fsys, Pwind)0.006 10.003 20.004 90.002 03×10-5
与25%风电渗透率工况下的调频效果相比,FTC下超频∆fmax与欠频∆fmax有更显著的改善,且较风机不参与调频及其他三种控制策略下超频分别降低了0.300、0.063、0.073、0.042 Hz,欠频的绝对值降低了0.456、0.256、0.322、0.200 Hz。此外,从PMAD方面看,随着风电渗透率的提高,相较于低渗透率工况下ADRC、FTC控制的PMAD分别提高了3.85%、60.00%,原因是随着风电渗透率的提高,规模化的风电机组集中出力降低了个别风机对整个系统的不利影响,多个风机共同有功出力相互抵消了彼此的波动,致使整体有功功率输出效果更加平滑稳定,将进一步弱化电网频率的偏移程度。
考虑不同风速条件下DFIG的运行特征有区别,有功出力的随机波动对电网频率有影响,本节在不同风速条件下验证所提方法的系统频率响应效果。
图8展示了风电处于50%高渗透率且平均风速为8.89 m/s随机风速工况下的仿真输出结果,不同控制方案的指标比较见表3。结合表3可知,相较于其他三种控制方法,在FTC下,超频∆fmax与欠频∆fmax分别减少了77.63%、70.94%、71.43%和90.29%、88.82%、86.82%,故即使平均风速提高,所提策略依然能够保持优越的调频效果。同时,∆fRMS分别减少了86.30%、84.38%、82.76%,表明FTC方法可极大地降低频率偏差的离散程度,进而有效避免出现过多的高频和低频分量;∆fdtime[±0.03]分别缩短了38.23%、33.85%、34.01%,降低了高比例风电并网功率波动的频率越限风险。从风机PMAD和COVAR(fsys, Pwind)方面来看,相较于其他三种控制方法,分别降低了67.65%、65.63%、63.33%和95.24%、94.12%、92.86%,平抑了风电有功出力的波动。此外,从图8d可知,FTC下的稳态频率偏差仍然全部分布于±0.1 Hz区间,表明电网频率偏移安全约束边界的范围远小于传统和无调频控制,有效地改善了DFIG的调频能力。
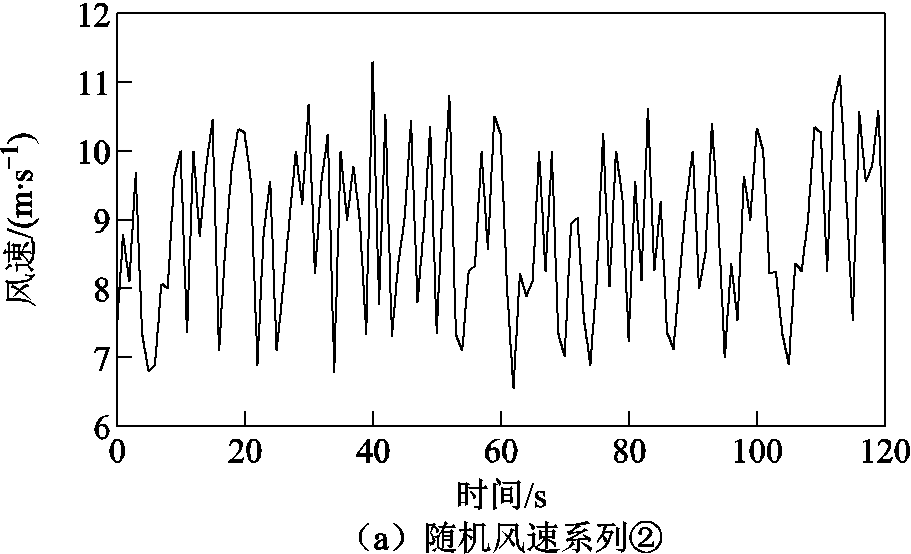

图8 工况3的仿真结果
Fig.8 The simulation results of condition 3
表3 工况3下不同控制方案的指标比较
Tab.3 Index comparison of different control schemes under condition 3
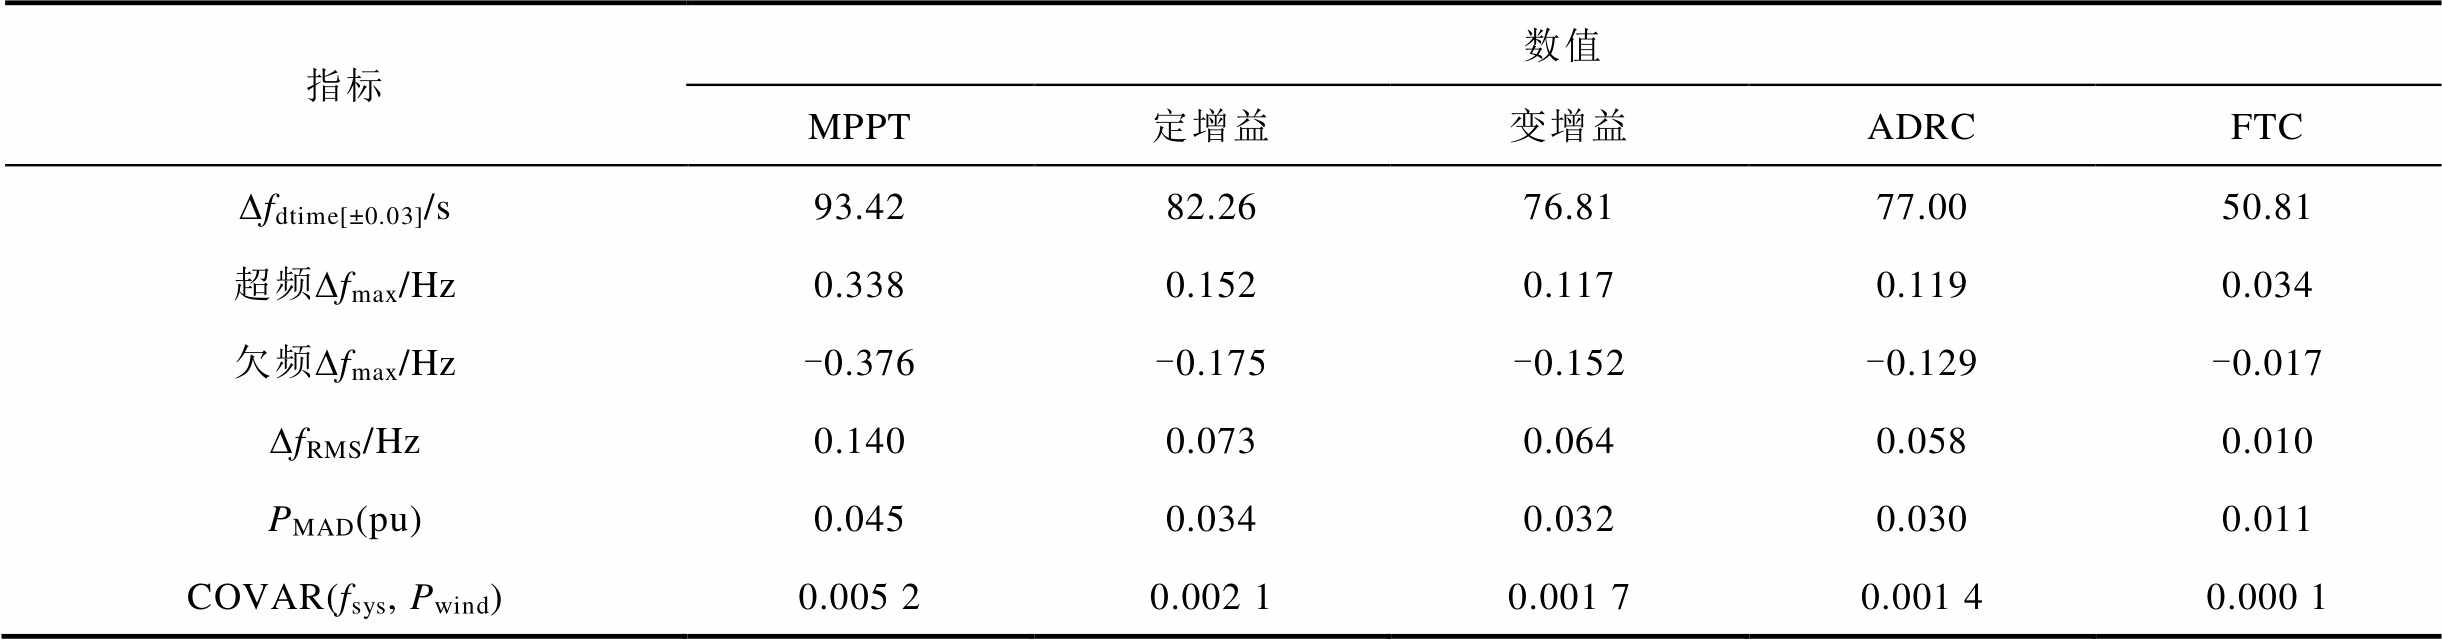
指标数值 MPPT定增益变增益ADRCFTC ∆fdtime[±0.03]/s93.4282.2676.8177.0050.81 超频∆fmax/Hz0.3380.1520.1170.1190.034 欠频∆fmax/Hz-0.376-0.175-0.152-0.129-0.017 ∆fRMS/Hz0.1400.0730.0640.0580.010 PMAD(pu)0.0450.0340.0320.0300.011 COVAR(fsys, Pwind)0.005 20.002 10.001 70.001 40.000 1
综上所述,与其他三种控制方案相比,随机风速条件下本文所提FTC策略能够较为显著地提高风电机组的调频能力,较大地缩小了系统稳态频率偏差范围,大幅提升了调频动态性能,明显增强了高比例风电并网下风速随机波动的电网频率稳定性。
为验证所提方法在大规模复杂系统中的调频效果,本节将基于含风电的IEEE 39节点系统进行仿真验证,系统结构如图9所示,其中风电接入节点30,同步机组参数见表4,其他具体参数可参考文献[31]。
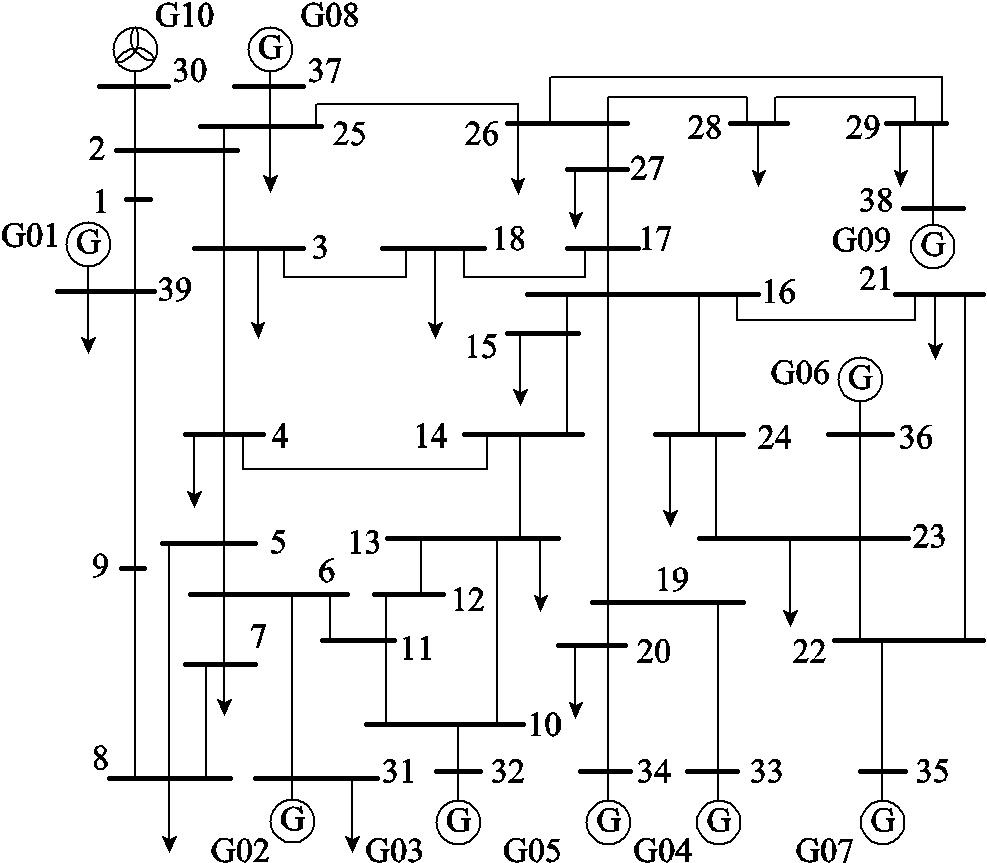
图9 IEEE 39节点系统结构
Fig.9 IEEE 39-bus system
表4 同步机组参数
Tab.4 Parameters of synchronous generator
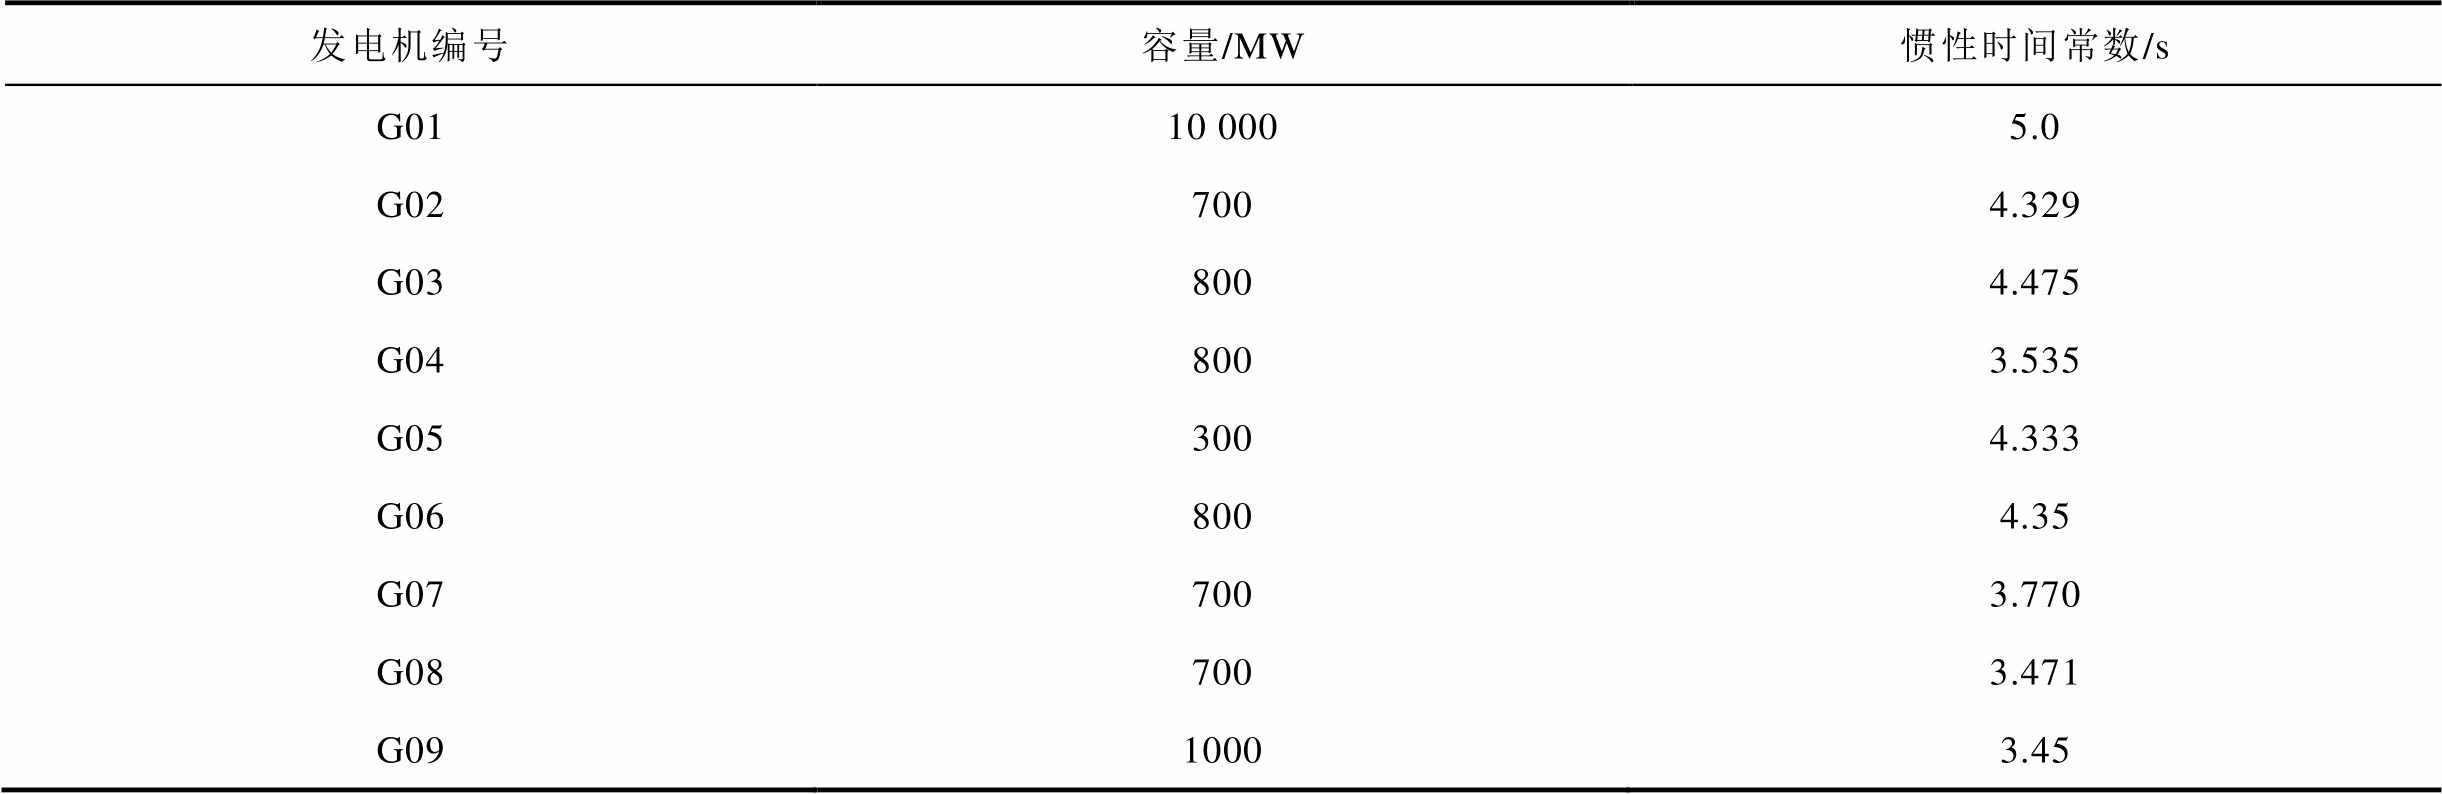
发电机编号容量/MW惯性时间常数/s G0110 0005.0 G027004.329 G038004.475 G048003.535 G053004.333 G068004.35 G077003.770 G087003.471 G0910003.45
图10展示了风电处于25%渗透率且平均风速为8.42 m/s随机风速工况下的仿真输出结果,不同控制方案的指标比较见表5。结合表5可以看出,相较于其他两种控制方法,在FTC下,超频∆fmax、欠频∆fmax、∆fRMS、∆fdtime[±0.01]等指标依然有显著提升,从风机PMAD和COVAR(fsys, Pwind)方面来看,相较于其他两种控制方法,也有大幅的降低,表明所提算法在IEEE 39节点系统中依然能更快速更有效地平抑风电有功出力的波动。此外,从图10c可知,FTC下的稳态频率偏差仍然全部分布于±0.1 Hz区间,明显改善了DFIG的调频能力。由此,验证了所提FTC方法在大规模复杂系统中依然具有更优越的调频效果。

图10 基于IEEE 39节点系统的仿真结果
Fig.10 The simulation results based on IEEE 39-bus system
表5 基于IEEE 39节点系统不同控制方案的指标比较
Tab.5 Index comparison of different control schemes on IEEE 39-bus system
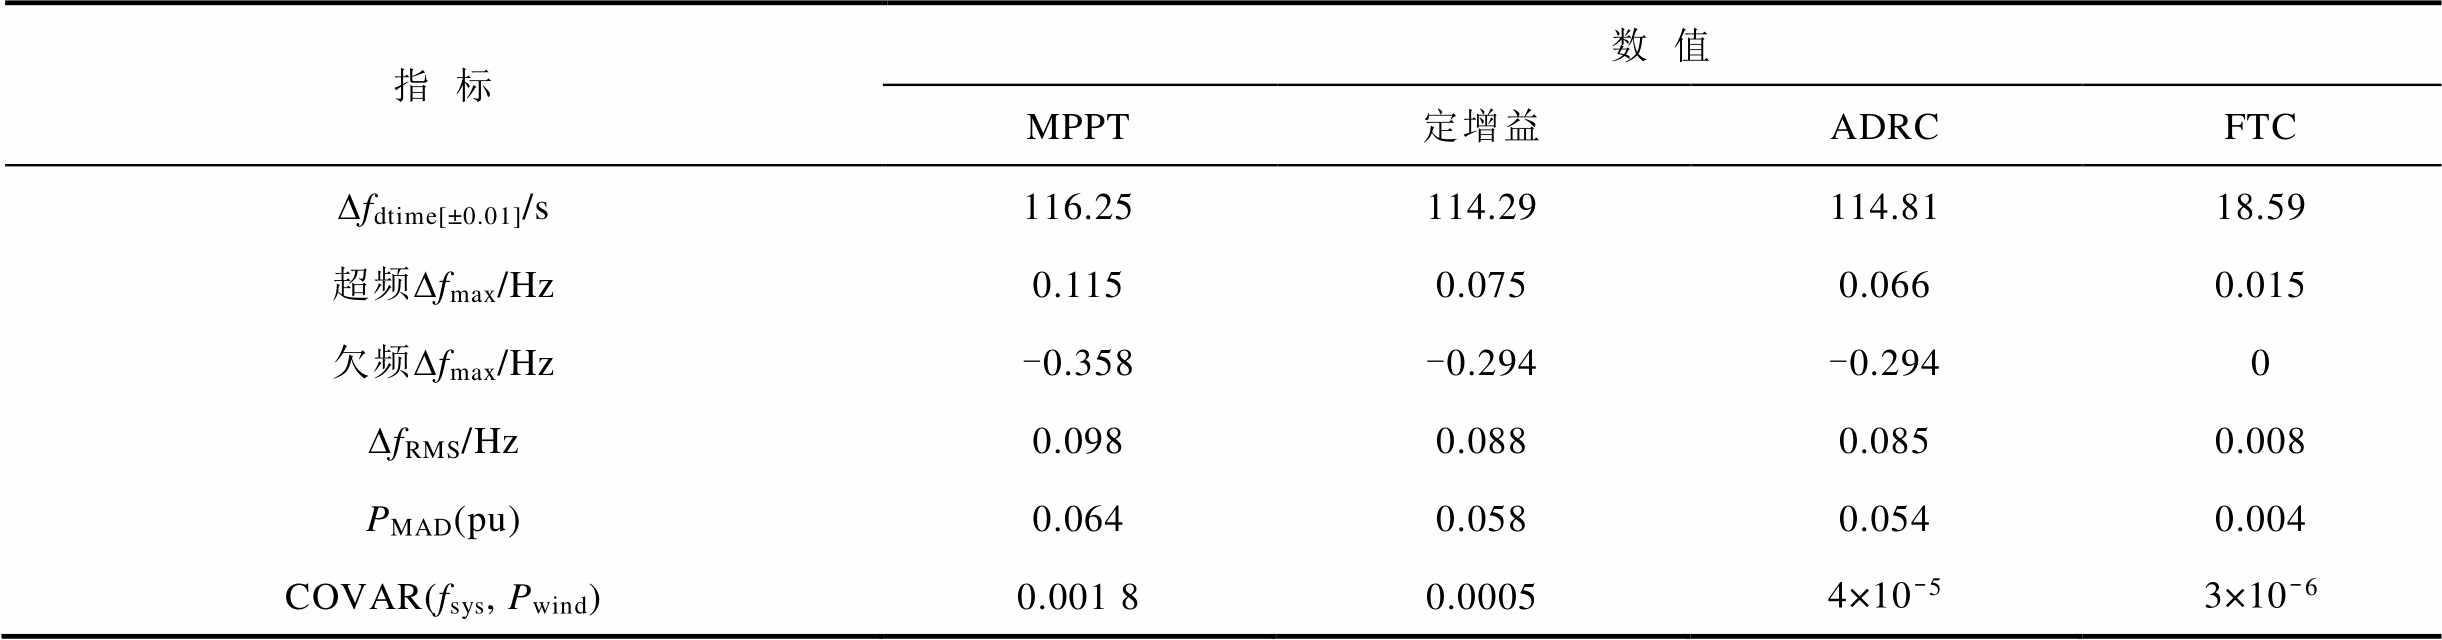
指标数值 MPPT定增益ADRCFTC ∆fdtime[±0.01]/s116.25114.29114.8118.59 超频∆fmax/Hz0.1150.0750.0660.015 欠频∆fmax/Hz-0.358-0.294-0.2940 ∆fRMS/Hz0.0980.0880.0850.008 PMAD(pu)0.0640.0580.0540.004 COVAR(fsys, Pwind)0.001 80.00054×10-53×10-6
本文综合考虑TSG-VSWTG集成发电系统不确定性扰动影响,以及固定比例下垂调频控制易受风速随机波动难以充分发挥自身调频能力的问题,设计了基于固定时间补偿的频率调整控制策略。通过在Matlab/Simulink中构建仿真模型并进行理论分析,得出如下核心结论:
1)基于FTO构建的闭环控制结构,能够在预设时间内快速、准确地观测系统频率偏差与综合扰动,并通过补偿实时抵消其影响。相较于传统方法,该策略显著增强了风电并网系统的扰动抑制能力与频率动态响应速度,且具有较强的鲁棒性。
2)基于Lyapunov稳定性理论与固定时间稳定理论,分析了系统的收敛稳定性,并给出了控制器参数设定规则。这保障了控制系统在具备优异动态性能的同时,满足严格的稳定条件。
3)建立了多维度电网频率及VSWTG有功出力的平抑评价指标,通过引入有功功率平均绝对偏差与频率-功率协方差两项指标,量化了风电机组出力的离散波动程度及其与系统频率的关联特性,为评估调频控制效果提供了直观的数据支撑。
未来工作一方面将针对大扰动下系统调节容量不足的问题,重点研究风储联合的自治功率分配与协同调频策略,以进一步挖掘固定时间补偿控制在复杂场景下的泛化能力与工程潜力;另一方面将构建调频参数与机械载荷耦合模型,量化分析不同调频策略及参数对机械载荷的影响,进一步提出兼顾调频性能及机械载荷的调频方法。
参考文献
[1] 杨德健, 王鑫, 严干贵, 等. 计及调频死区的柔性风储联合频率控制策略[J]. 电工技术学报, 2023, 38(17): 4646-4656. Yang Dejian, Wang Xin, Yan Gangui, et al. Flexible frequency regulation scheme of DFIG embed battery energy storage system considering deadbands[J]. Transactions of China Electrotechnical Society, 2023, 38(17): 4646-4656.
[2] 董清, 张睿哲, 颜湘武, 等. 计及轴系疲劳载荷的风储联合一次调频控制策略[J]. 电工技术学报, 2026, 41(3): 912-923. Dong Qing, Zhang Ruizhe, Yan Xiangwu, et al. A primary frequency control strategy for wind-storage combined systems considering shaft fatigue loads[J]. Transactions of China Electrotechnical Society, 2026, 41(3): 912-923.
[3] 姚雅涵, 姚伟, 熊永新, 等. 经多端直流并网的海上风电场调频协同控制和风机转速恢复策略[J]. 高电压技术, 2021, 47(10): 3537-3548. Yao Yahan, Yao Wei, Xiong Yongxin, et al. Coordinated frequency support and wind turbine preset restoration scheme of VSC-MTDC integrated offshore wind farms[J]. High Voltage Engineering, 2021, 47(10): 3537-3548.
[4] 安军, 李可心, 周毅博, 等. 面向抑制频率波动的新型电力系统调频能力需求评估[J]. 电工技术学报, 2026, 41(5): 1495-1509. An Jun, Li Kexin, Zhou Yibo, et al. Frequency fluctuation suppression-oriented evaluation of frequency regulation capability requirements for new-type power systems[J]. Transactions of China Electrotechnical Society, , 2026, 41(5): 1495-1509.
[5] 姚伟, 熊永新, 姚雅涵, 等. 海上风电柔直并网系统调频控制综述[J]. 高电压技术, 2021, 47(10): 3397-3413. Yao Wei, Xiong Yongxin, Yao Yahan, et al. Review of voltage source converter-based high voltage direct current integrated offshore wind farm on providing frequency support control[J]. High Voltage Engineering, 2021, 47(10): 3397-3413.
[6] 胡源, 薛松, 张寒, 等. 近30年全球大停电事故发生的深层次原因分析及启示[J]. 中国电力, 2021, 54(10): 204-210. Hu Yuan, Xue Song, Zhang Han, et al. Cause analysis and enlightenment of global blackouts in the past 30 years[J]. Electric Power, 2021, 54(10): 204-210.
[7] Li Le, Zhu Donghai, Zou Xudong, et al. Review of frequency regulation requirements for wind power plants in international grid codes[J]. Renewable and Sustainable Energy Reviews, 2023, 187: 113731.
[8] 肖亮, 陈亦平, 伍阳阳, 等. 风电场快速调频技术的工程实践及关键参数取值[J]. 高电压技术, 2023, 49(6): 2536-2545. Xiao Liang, Chen Yiping, Wu Yangyang, et al. Engineering practice and key parameter selection for fast frequency regulation technology of wind farms[J]. High Voltage Engineering, 2023, 49(6): 2536-2545.
[9] 张萍, 邸宏亮, 胡龙, 等. 基于分层自适应控制的混合储能参与二次调频控制策略[J]. 发电技术, 2026, 47(1): 99-110. Zhang Ping, Di Hongliang, Hu Long, et al. Hybrid energy storage participation in secondary frequency regulation control strategy based on hierarchical adaptive control[J]. Power Generation Technology, 2026, 47(1): 99-110.
[10] 李可心, 安军, 石岩, 等. 基于可用调频能量的风电机组综合虚拟惯性控制参数整定[J]. 电工技术学报, 2025, 40(5): 1382-1394. Li Kexin, An Jun, Shi Yan, et al. An integrated virtual inertia control parameter setting method for wind turbine based on available frequency regulation energy[J]. Transactions of China Electrotechnical Society, 2025, 40(5): 1382-1394.
[11] 毛志宇, 李培强, 肖家杰, 等. 面向风功率波动平抑的电池储能双层协调控制策略[J]. 中国电机工程学报, 2024, 44(16): 6494-6507. Mao Zhiyu, Li Peiqiang, Xiao Jiajie, et al. Coordinated two-layer control strategy of battery energy storage for wind power fluctuate mitigation[J]. Proceedings of the CSEE, 2024, 44(16): 6494-6507.
[12] 毛志宇, 李培强, 马德鑫, 等. 基于风功率波动平抑的复合储能两次功率分配容量配置方法研究[J]. 电网技术, 2023, 47(10): 4111-4123. Mao Zhiyu, Li Peiqiang, Ma Dexin, et al. Double power allocation of capacity configuration of compound energy storage based on wind power smoothing[J]. Power System Technology, 2023, 47(10): 4111-4123.
[13] 常樊睿, 李勇, 彭衍建, 等. 计及多储能单元出力水平的风功率波动平抑控制方法[J]. 高电压技术, 2024, 50(1): 182-193. Chang Fanrui, Li Yong, Peng Yanjian, et al. A control method for smoothing wind power fluctuation with multiple energy storage unit output levels[J]. High Voltage Engineering, 2024, 50(1): 182-193.
[14] 贺彬, 任永峰, 贾伟青, 等. 储能MPC平抑分散式风电并网功率波动策略研究[J]. 太阳能学报, 2024, 45(6): 132-139. He Bin, Ren Yongfeng, Jia Weiqing, et al. Strategy of energy storage MPC to smooth grid-connected power fluctuation of distributed wind power[J]. Acta Energiae Solaris Sinica, 2024, 45(6): 132-139.
[15] 王琦, 郭钰锋, 万杰, 等. 适用于高风电渗透率电力系统的火电机组一次调频策略[J]. 中国电机工程学报, 2018, 38(4): 974-984, 1274. Wang Qi, Guo Yufeng, Wan Jie, et al. Primary frequency regulation strategy of thermal units for a power system with high penetration wind power[J]. Proceedings of the CSEE, 2018, 38(4): 974-984, 1274.
[16] 王秀丽, 段子越, 孟永庆, 等. 分频输电系统运行特性与控制策略综述[J]. 高电压技术, 2023, 49(9): 3696-3707. Wang Xiuli, Duan Ziyue, Meng Yongqing, et al. Review on operational characteristics and control strategies of fractional frequency transmission systems [J]. High Voltage Engineering, 2023, 49(9): 3696-3707.
[17] 苏嘉豪, 蔺红, 樊艳芳. 基于变下垂系数的风电全直流输电系统一次调频协调控制策略[J]. 电力系统保护与控制, 2024, 52(8): 55-64. Su Jiahao, Lin Hong, Fan Yanfang. Primary frequency regulation coordination control strategy of a wind power all-DC transmission system based on variable droop coefficient[J]. Power System Protection and Control, 2024, 52(8): 55-64.
[18] Lü Xue, Jia Youwei, Dong Zhaoyang. Adaptive frequency responsive control for wind farm considering wake interaction[J]. Journal of Modern Power Systems and Clean Energy, 2021, 9(5): 1066-1075.
[19] Lü Xue, Jia Youwei, Xu Zhao. A novel control strategy for wind farm active power regulation considering wake interaction[J]. IEEE Transactions on Sustainable Energy, 2020, 11(2): 618-628.
[20] Jeon H, Kang Y C, Park J W, et al. PI control loop–based frequency smoothing of a doubly-fed induction generator[J]. IEEE Transactions on Sustainable Energy, 2021, 12(3): 1811-1819.
[21] 穆钢, 蔡婷婷, 严干贵, 等. 双馈风电机组参与持续调频的双向功率约束及其影响[J]. 电工技术学报, 2019, 34(8): 1750-1759. Mu Gang, Cai Tingting, Yan Gangui, et al. Bidirectional power constraints and influence of doubly fed induction generator participating in continuous frequency regulation[J]. Transactions of China Electrotechnical Society, 2019, 34(8): 1750-1759.
[22] 葛胜升, 王鹏, 施凯. 基于二阶线性自抗扰的虚拟同步发电机二次调频控制[J]. 电力系统及其自动化学报, 2022, 34(10): 81-88. Ge Shengsheng, Wang Peng, Shi Kai. Secondary frequency modulation control of virtual synchronous generator based on second-order linear active disturbance rejection control[J]. Proceedings of the CSU-EPSA, 2022, 34(10): 81-88.
[23] 易衡, 张雄, 黄宇. 基于VGSM-LADRC的储能-火电协同调频控制策略[J]. 电力系统自动化, 2023, 47(21): 147-155. Yi Heng, Zhang Xiong, Huang Yu. Coordinated frequency regulation control strategy for energy storage and thermal power based on variable gain slide model and linear active disturbance rejection controller[J]. Automation of Electric Power Systems, 2023, 47(21): 147-155.
[24] 姚文龙, 裴春博, 池荣虎, 等. 基于无模型自适应控制的船舶微电网二次调频控制策略[J]. 电机与控制学报, 2023, 27(3): 135-146. Yao Wenlong, Pei Chunbo, Chi Ronghu, et al. Secondary frequency modulation control strategy of ship microgrid with model-free adaptive control[J]. Electric Machines and Control, 2023, 27(3): 135-146.
[25] Ménard T, Moulay E, Perruquetti W. Fixed-time observer with simple gains for uncertain systems[J]. Automatica, 2017, 81: 438-446.
[26] 齐军, 陈磊, 闵勇, 等. 虚拟惯量控制响应延时对控制效果的影响分析[J]. 智慧电力, 2022, 50(6): 1-7. Qi Jun, Chen Lei, Min Yong, et al. Influence of virtual inertia control response delay on control effect[J]. Smart Power, 2022, 50(6): 1-7.
[27] Bhat S P, Bernstein D S. Geometric homogeneity with applications to finite-time stability[J]. Mathematics of Control, Signals, and Systems, 2005, 17(2): 101-127.
[28] Report I. Dynamic models for steam and hydro turbines in power system studies[J]. IEEE Transactions on Power Apparatus and Systems, 1973, PAS-92(6): 1904-1915.
[29] Kim Y, Kang M, Muljadi E, et al. Power smoothing of a variable-speed wind turbine generator in association with the rotor-speed-dependent gain[J]. IEEE Transactions on Sustainable Energy, 2017, 8(3): 990-999.
[30] Zheng Chaohang, Li Hua. Mitigation of subsynchronous control interaction in DFIGs using active disturbance rejection control[J]. IET Generation, Transmission & Distribution, 2021, 15(20): 2915-2925.
[31] 李东东, 孙雅茹, 徐波, 等. 考虑频率稳定的新能源高渗透率电力系统最小惯量与一次调频容量评估方法[J]. 电力系统保护与控制, 2021, 49(23): 54-61. Li Dongdong, Sun Yaru, Xu Bo, et al. Minimum inertia and primary frequency capacity assessment for a new energy high permeability power system considering frequency stability[J]. Power System Protection and Control, 2021, 49(23): 54-61.
Abstract The increasing penetration of wind power in power systems poses significant challenges to grid frequency stability due to the inherent volatility of wind power output. Traditional frequency regulation methods are insufficient to handle the rapid fluctuations caused by wind power variations, especially in systems with high wind power penetration. To address this issue, this paper proposes a fixed-time compensation (FTC)-based fast frequency regulation strategy for wind power integrated power systems, specifically designed for doubly-fed induction generator (DFIG)-based wind turbines.
The proposed strategy consists of two main components: a fixed-time observer (FTO) and a linear state error feedback (LSEF) controller. Firstly, considering the frequency dynamic response model of a power system integrated with high-proportion DFIGs, a FTO based on fractional power feedback is designed, which can accurately estimate both the true system frequency deviation and the aggregated unknown disturbances within a predetermined finite time, independent of initial conditions. The FTO captures temporal-spatial correlation information from system frequency dynamics, providing deterministic observation for rapid frequency regulation initiation. Secondly, the observed frequency deviation is integrated with an LSEF controller to form the complete FTC strategy. The LSEF generates control signals based on the error between observed and reference frequency values, while the FTO’s disturbance estimates are actively compensated in real-time. This integrated approach enables rapid suppression of frequency fluctuations and reduction of transient frequency deviations.
The theoretical foundation of the proposed method is rigorously established. The convergence and stability of the FTC controller are analyzed using Lyapunov stability theory, while parameter tuning rules are derived based on fixed-time stability theory. This ensures the FTO’s convergence time remains bounded regardless of initial conditions.
Simulation results on Matlab/Simulink platform demonstrate the effectiveness of the proposed method. Under 25% wind power penetration with random wind speed conditions (mean 8.42 m/s), the FTC strategy achieved significant performance improvements. Compared to the maximum power point tracking (MPPT) mode, it reduced the maximum frequency deviation by 97.76% (over-frequency) and 88.77% (under-frequency), and decreased the root mean square of frequency deviation by 78.86%. The duration during which frequency deviation exceeded ±0.03 Hz was shortened by 61.69%, while the mean absolute deviation of DFIG output was reduced by 76.56%. The covariance between system frequency and wind power output decreased by 96.72%, indicating effective decoupling of wind power fluctuations from frequency variations. Under higher penetration scenarios (50% wind power), the FTC strategy maintained its superior performance. Compared to MPPT, it reduced the maximum frequency deviation by 84.27% (over-frequency) and 100% (under-frequency), and decreased ΔfRMS by 78.17%. The PMAD was reduced by 90.63%, demonstrating consistent performance across different penetration levels. Comparison with other control strategies revealed the advantages of the FTC approach as well. Against fixed-gain droop control, the FTC strategy reduced ΔfRMS by 69.41% under 25% penetration and by 65.04% under 50% penetration. Compared to variable-gain droop control, these improvements were 67.50% and 66.92% respectively. Against active disturbance rejection control, the improvements were 64.38% and 61.26% respectively.
The proposed method also showed strong robustness in challenging conditions. With ±10% parameter perturbations in generator inertia constants and 100 ms communication delays, the system maintained stable performance without requiring controller retuning. Validation on the IEEE 39-bus system further confirmed the method’s applicability in large-scale complex grids, with ΔfRMS reduced to 0.008 Hz under FTC compared to 0.098 Hz under MPPT.
The following conclusions can be drawn from the theoretical analysis and simulation results: (1) The FTO effectively estimates system disturbances and true frequency deviation within predetermined time bounds, providing a deterministic foundation for fast frequency regulation. (2) The integrated FTC strategy significantly outperforms conventional control methods in suppressing frequency fluctuations, with performance improvements consistently exceeding 60% across all evaluated metrics. (3) The method demonstrates strong robustness against parameter uncertainties and communication delays, making it suitable for practical implementation in real-world power systems. (4) The theoretical framework based on Lyapunov stability and fixed-time stability provides reliable guidelines for controller parameter tuning and system implementation.
In summary, the proposed FTC strategy offers an effective solution for fast frequency fluctuation suppression in high-wind-penetration power systems, with demonstrated performance advantages, theoretical soundness, and practical applicability.
keywords:Wind power frequency regulation, wind power fluctuations, fixed-time observer, compensation control, Lyapunov stability analysis
DOI: 10.19595/j.cnki.1000-6753.tces.251561
中图分类号:TM614
国网湖北省电力有限公司科技项目资助(52153223001S)。
收稿日期 2025-09-08
改稿日期 2026-02-02
冀肖彤 男,1977年生,教授级高级工程师,研究方向为新能源电力系统控制与保护等。E-mail:tongyi7@hotmail.com
刘子文 男,1991年生,博士,副教授,硕士生导师,研究方向为高比例新能源电力系统主动支撑、柔性直流输配电技术等。E-mail:liuziwen@hhu.edu.cn(通信作者)