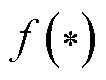 来给定磁源位置向量rt的理论值和磁矩向量的理论值mt。
摘要 高精度磁源反演技术在生物磁导航、车辆追踪及埋藏物探测等领域具有重要应用价值。建立精确的误差模型并开展深入分析,是识别误差来源与制定补偿策略的关键。现有研究往往忽略了目标位置与姿态的影响,且缺乏对多因素间耦合效应的分析。该文综合分析位置、姿态等多种影响因素,建立了更为全面的多因素误差模型。同时提出位姿双球函数以解耦位置与姿态参数,并采用菱形网格剖分法提升计算效率。基于该模型,该文确定了几种定位算法的盲区及磁场测量误差的主要来源,阐明了传感器分辨率、零偏等阵列误差以及反演距离、地磁环境对定位精度的影响规律。在磁屏蔽室(MSR)内开展的定位实验表明,仿真与实验结果的偏差在2.9%以内,验证了所提误差模型及分析方法的准确性。
关键词:磁源反演 多因素 建模与分析 磁屏蔽室(MSR)
磁源反演具有快速、准确、安全、低成本等优点,已经被广泛应用于生物磁导航[1]、车辆跟踪[2]、埋藏物检测[3]、地质学勘探[4]和海洋勘探[5]等领域。
随着研究的深入,误差分析的重要性已得到学术界的广泛关注[6-7]。在磁源反演领域,现有误差分析依据研究目的可划分为衡量与对比磁源反演精度;分析背景磁噪声、磁传感器阵列结构参数等因素对反演精度的影响。
在以衡量与对比磁源反演精度的研究中,东京大学的学者T. Nara等提出一种方法,将满足特定条件下的磁源等效为磁偶极子,得到简化的欧拉反褶积法,快速得到磁源位置的唯一解。该方法简称NARA算法[8],为反演精度的研究奠定了基础。东京大学的学者Y. Higuchi等利用截断奇异值分解法(Truncated Singular Value Decomposition, TSVD)来计算磁梯度张量矩阵G的逆,以消除NARA法的失准区。并通过实验证明TSVD算法可使探测与反演系统得到更高的反演精度[9]。解放军军械工程学院的学者尹刚等利用特征值和求导提出改进NARA法,令固定姿态磁源沿平面轨迹运动,利用磁源定位误差的平均值来衡量定位精度,避免了地磁场对反演精度的影响。仿真结果表明,改进NARA算法将探测与反演系统的反演精度提升了两个数量级以上[10]。
T. Nara令磁源在直线轨迹上移动,通过对比磁矩向量分别垂直和不垂直于位置向量时定位误差的平均值,证明了以磁梯度张量为基础的摩尔-彭罗斯(Moore-Penrose, MP)广义逆算法有效地减小了NARA的算法误差[11]。
美国海军水面作战中心发现磁梯度张量的Frobenius范数CT(也称为磁梯度收缩)可以敏感地感知探测距离r的变化,于是他们基于CT提出了标量三角测距(Scalar Triangulation and Ranging, STAR)算法,并制成UBV-STAR样机,可手动对水雷等水下目标进行二维定位[12]。为了消除STAR算法的非球面误差,海军航空工程学院的学者吕俊伟等基于不含非球面系数的磁梯度收缩,提出吕-标量三角测距法(Lü-STAR Method, LSM)。令姿态不变的磁源在圆形轨迹L2上运动。利用定位误差的平均值衡量定位精度,仿真结果表明,使用LSM算法后,探测与反演系统的定位精度相比STAR法有一定的提升[13]。
综上所述,现有研究在分析反演误差时,通常未充分考虑磁源位置与姿态参数的影响,多假设磁源以固定姿态沿预设轨迹运动。然而,后续的研究表明,位姿参数对反演误差存在显著且规律性的影响。因此,在有限的、特定的位姿配置下评估算法性能,可能导致对反演精度的衡量与对比存在片面性。
在分析各种因素对反演精度的影响时,Y. Higuchi等利用点轨迹衡量探测与反演系统的反演精度,分析环境磁噪声对反演精度的影响,得出TSVD算法在不同信噪比下都能有效地减小NARA算法的误差[9]。北京航空航天大学的学者张宁等也是利用点轨迹衡量探测与反演系统的反演精度,误差分析结果表明,当基线距离增加时,相对定位误差也相应增加[6]。北京航空航天大学的学者张明吉等得出,当磁梯度张量的探测误差比较小时,反演误差也会相应地降低,这明确了对磁梯度张量的探测需求[7]。
海军航空工程学院的吕俊伟等令磁源在圆形轨迹上运动,利用反演误差的平均值来衡量探测与反演系统的反演精度,得出传感器分辨率越高、基线距离越大,反演精度越高的结论,为磁传感器阵列参数的设计提供了一定的依据[13]。中国科学院的学者王晨等利用迭代法对磁梯度收缩进行修正,对STAR算法的方向误差进行了补偿,提出了改进反演算法,在实验过程中,令磁源在圆形轨迹上运动,利用反演误差的平均值来衡量反演精度,分析信噪比和迭代次数对反演精度的影响,得出在不同信噪比下,王-标量三角测距法(Wang-STAR Method, WSM)算法都能有效地减小STAR算法的算法误差[14]。
综上所述,准确的误差模型和误差分析,有助于明确磁源反演误差来源,为误差补偿指明方向。
本文首先建立了考虑磁源参数、背景磁干扰等多种影响因素,建立了准确性更高的多因素误差模型。然后针对磁源反演系统参数、背景磁干扰以及磁传感器阵列的安装制造误差开展多因素误差分析。最后在磁屏蔽室(Magnetic Shielding Room, MSR)内基于标定好的磁传感器阵列进行磁源反演实验,验证所提分析方法的准确性。
在磁源反演的过程中,磁源参数、背景磁干扰、磁场探测设备的制造和安装误差、反演算法的算法误差等影响因素都会造成磁源位置、磁矩等信息的反演误差。因此建立的模型需要考虑各种因素的共同影响。建立多因素模型的研究方法已经在电气工程领域被广泛使用[15-16]。本节将考虑各类影响因素,建立更加完善的多因素误差模型,为后续的误差分析奠定基础。
利用磁源信息函数来给定磁源位置向量rt的理论值和磁矩向量的理论值mt。
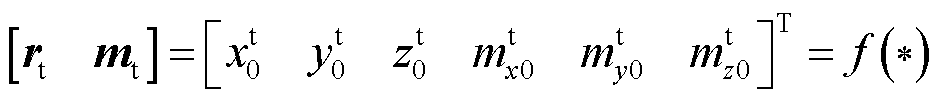 (1)
式中, 、
 、
 为rt的三轴分量;
 、
 、
 为mt的三轴分量。本文将在2.2节说明
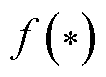 的表达式,此处先不作限定。大量研究表明,当反演距离大于自身尺寸的3倍以上时,磁源均可等效为磁偶极子[14]。将磁源信息的理论值代入磁偶极子的数学模型中,可得到磁源在磁测量点处产生的源磁场为
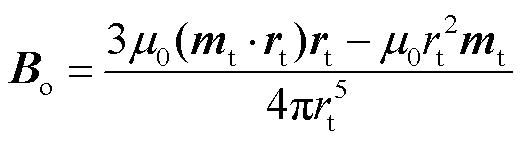 (2)
式中, 为真空磁导率,μ0=4π×10-7 T·m/A;
 和
 分别为rt和mt的模值。磁梯度张量G是磁场矢量在空间三个方向上的梯度,根据磁偶极子模型可得到G各个分量Gij(i= x, y, z; j = x, y, z)的计算公式[17]为
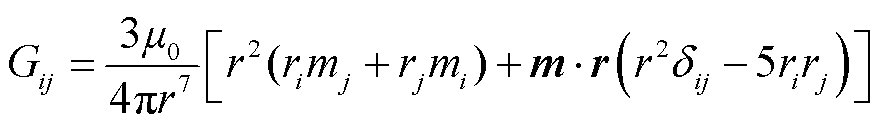 (3)
式中,δij为克罗内克函数;m为磁源的磁距向量;r为磁源的位置向量;r为探测距离。
背景磁干扰的存在,将影响Bo的测量准确性。将背景磁干扰中不随时间变化的部分称为静态背景磁场,随时间变化的部分称为背景磁噪声。静态背景磁场可由均匀磁场和梯度磁场组成,背景磁噪声主要考虑高斯白噪声。则均匀磁场和磁噪声可由均值为μ、标准差为σ的高斯白噪声函数No(μ, σ2)表示,梯度磁场可用g表示。假设梯度磁场是不变的,则源磁场与背景磁场叠加后的叠加磁场可表示为
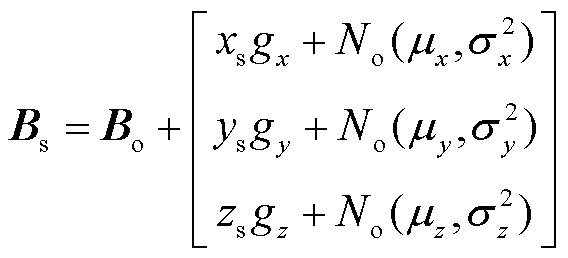 (4)
式中,xs、ys、zs为磁测量点的位置坐标;gx、gy、gz分别为梯度磁场的x轴、y轴、z轴分量,T/m;μx、μy、μz为均匀磁场的三轴分量;σx、σy、σz分别为噪声的x轴、y轴、z轴标准差。
磁传感器阵列由多个磁传感器构成分布式阵列,是磁场测量的主要仪器设备。由于制造和安装工艺的限制,磁传感器阵列主要存在自身误差(包括比例系数误差k、非正交误差f和零偏b)、测量点偏差p和不对准误差s,磁传感器阵列的各类误差如图1所示。
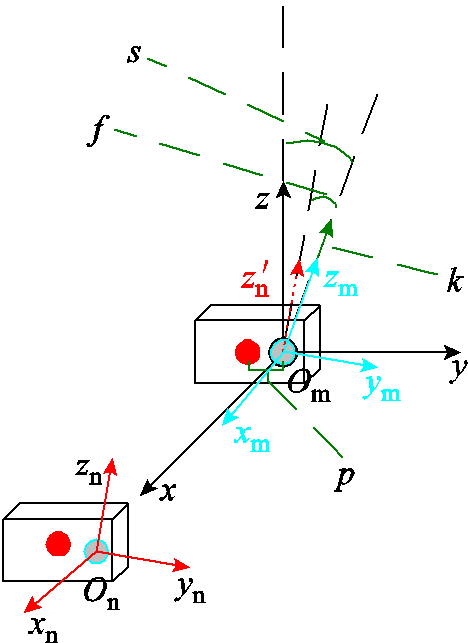
图1 磁传感器阵列的各类误差
Fig.1 Various errors of magnetic sensor array
图1中,红点代表理想测量点,蓝点和蓝线代表传感器的实际情况。蓝色坐标轴的长度不一致,代表比例系数存在误差;蓝色坐标系和红色坐标系的轴间非正交,代表非正交误差;蓝色坐标系和黑色坐标系不平行,代表坐标系之间的不对准误差;蓝点和红点不重合,代表测量点位置偏差。考虑各类误差,磁传感器阵列各个磁传感器的输出磁场 可表示[18]为
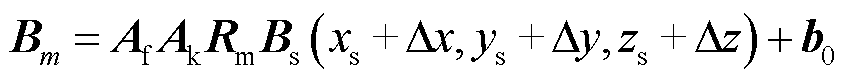 (5)
式中,Af为代表三轴非正交误差的上三角矩阵;Ak为代表三轴比例系数误差的对角矩阵;Rm为代表不对准误差的欧拉旋转矩阵;Δx、Δy、Δz为磁测量点的三轴位置偏差;Bs(xs+Δx, ys+Δy, zs+Δz)为(xs+Δx, ys+Δy, zs+Δz)T位置处的叠加磁场。
此外,磁传感器在输出磁场的测量结果时,需通过数字电路将磁场模拟信号转换为数字信号,存在磁场分辨率S,则磁传感器示数Bd [19]为
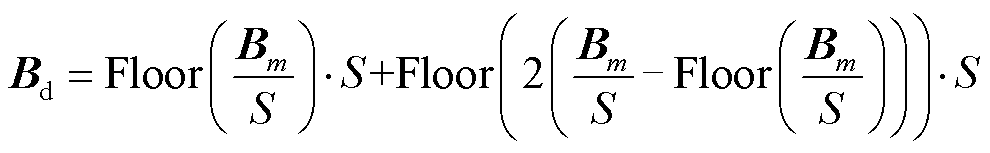 (6)
式中,Floor(x)为对自变量x进行向下取整的函数。
获得各个磁传感器的示数后,通常使用两点间的差分近似中心点的微分来获得磁梯度张量的各个分量。根据文献[20],可以图1所示阵列结构为例,得到在x方向上x轴分量的梯度 的计算值为
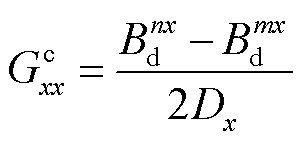 (7)
式中,Dx为磁传感器阵列在x轴向上的基线距离; 为磁传感器Si(i = 1, 2,··· , m, n)的x轴示数,其中,m、n为传感器序号。其他分量的计算值(
 、
 、
 、
 、
 、
 、
 、
 )的计算公式与其类似。
获得磁梯度张量G后,将其作为反演输入,利用反演算法可得到磁源的位置向量和磁矩向量。以STAR法[17]为例,先利用G计算张量不变量CT,即
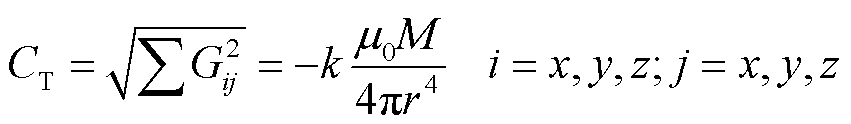 (8)
式中,k为非球面系数;M为磁矩向量m的模值;r为反演距离。根据CT的梯度指向磁源这一原理,可得到位置向量 的计算值为
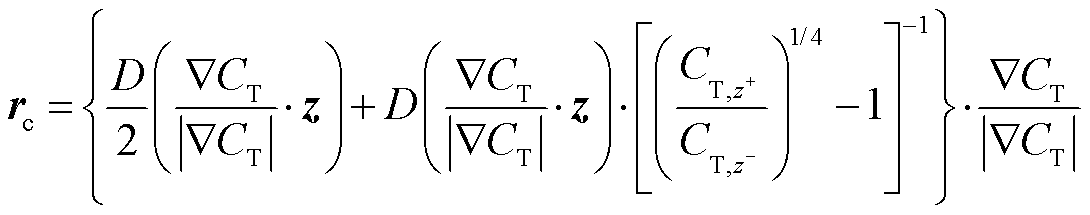 (9)
式中,D为基线距离; 和
 分别为z轴正向测量点和z轴负向测量点上的CT;z为z轴的单位向量。
获得位置向量的计算值rc后,可根据式(3)和最小二乘法得到磁矩向量的计算值mc为
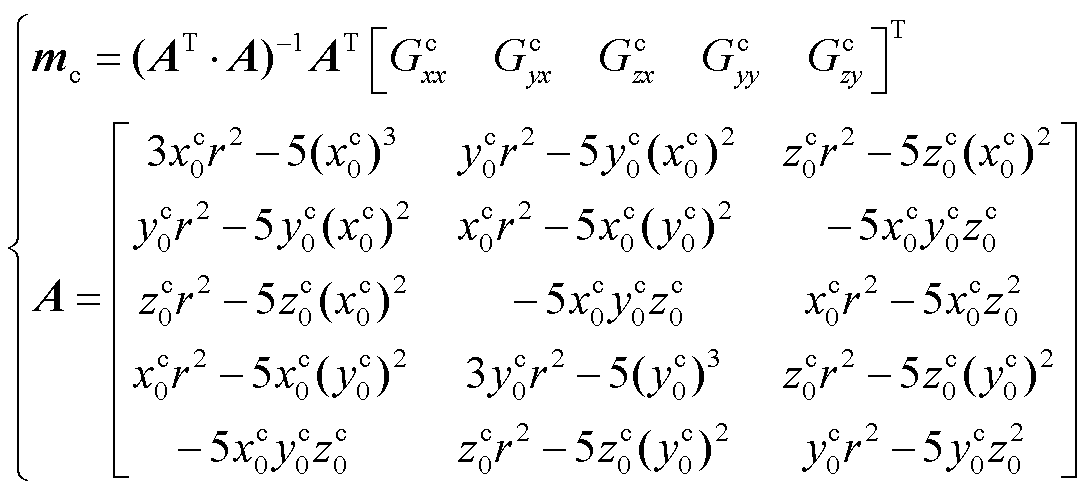 (10)
式中, 、
 、
 分别为位置向量计算值rc的x、y、z轴分量。
在误差分析时,需要量化物理量的计算值和理论值之间的偏差。因为位置向量r的反演先于磁矩向量m的反演,即m的反演误差很大程度上由r的反演误差决定,所以本文重点关注定位误差δ。用定位误差δ量化位置矢量的计算值rc和位置矢量的理论值rt之间的偏差为
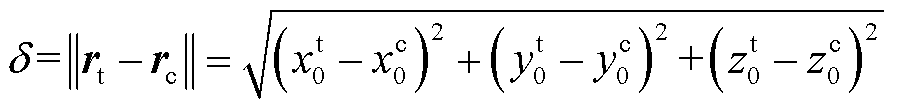 (11)
至此,本文完成了多因素误差模型的建立,磁源反演的误差分析主要步骤如下:
(1)利用磁源信息函数给定磁源信息的理论值。
(2)利用磁源的数学模型计算磁源在磁测量点处产生的源磁场。
(3)引入各种磁干扰,计算源磁场和磁干扰的叠加磁场。
(4)引入磁传感器阵列的制造和安装误差,得到磁场的测量值。
(5)将磁场测量值作为反演输入,利用反演算法得到磁源信息的计算值。
(6)衡量计算值和理论值之间的偏差,分析磁源信息的反演误差。
后续将利用其开展系统性的误差分析。
在研究过程中,磁源的位置和姿态参数所引发的反演误差容易被忽视,本节将先证明传统磁源信息函数具有局限性,再考虑完整的磁源位姿参数,从而提出更加准确的位姿双球函数,进一步完善多因素误差模型。
文献[21-22]分别考虑磁源完整的位置参数和姿态参数建立了全位置和全姿态误差模型,它们的磁源信息函数可分别用全位置函数fP(rt, θ1, γ1)和fA(θ2, γ2)表示,分别为
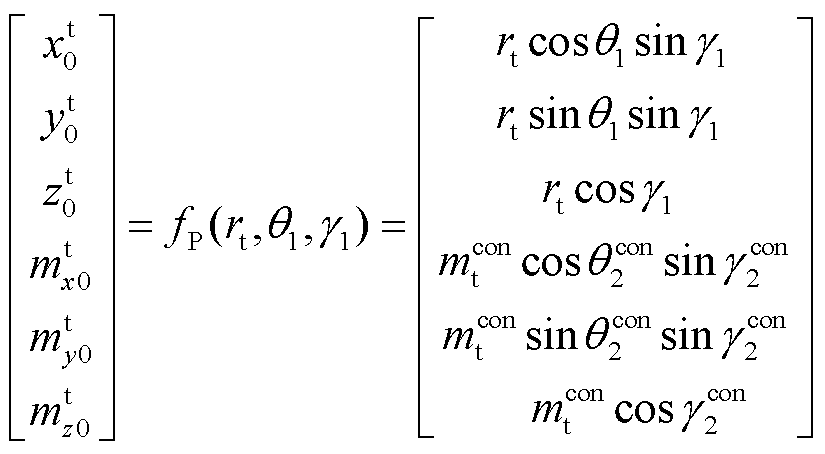 (12)
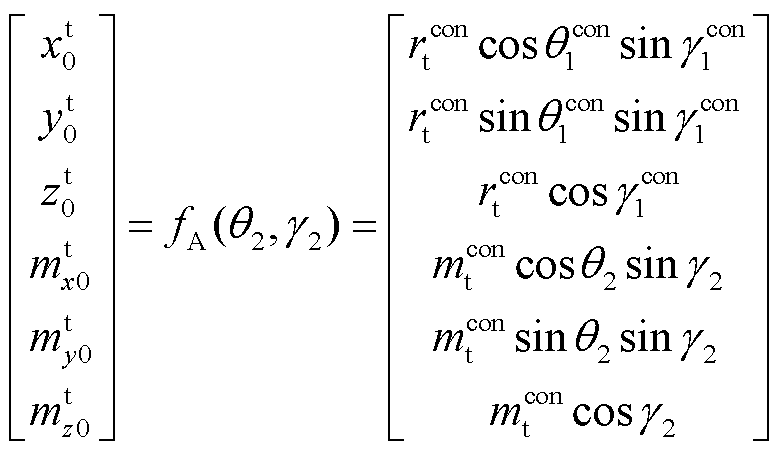 (13)
式中,上标“con”表示该物理量是固定不变的;θ1和γ1分别为位置向量所在球坐标系的位置偏角和位置倾角;θ2和γ2分别为磁矩向量所在球坐标系的姿态偏角和姿态倾角。本文利用fA(θ2, γ2)来分别分析磁源位置和姿态对反演误差的影响,反演算法以STAR法和WSM法为例,参数设置见表1。
表1 误差分析中的参数设置
Tab.1 Parameter settings in error analysis
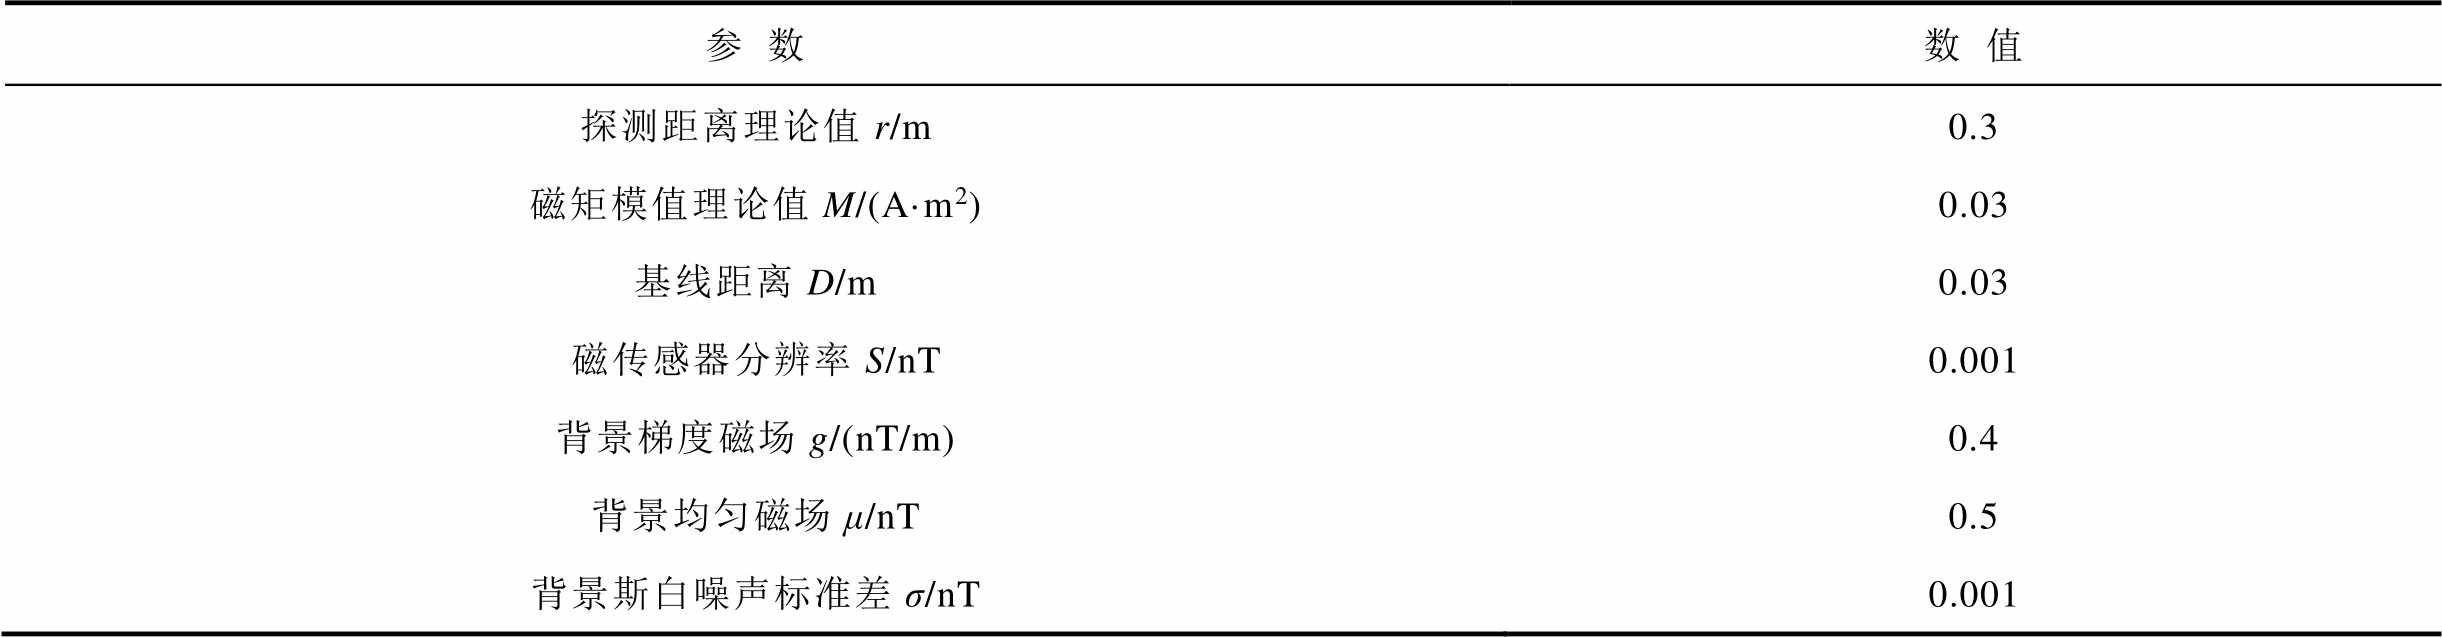
参数数值 探测距离理论值r/m0.3 磁矩模值理论值M/(A·m2)0.03 基线距离D/m0.03 磁传感器分辨率S/nT0.001 背景梯度磁场g/(nT/m)0.4 背景均匀磁场μ/nT0.5 背景斯白噪声标准差σ/nT0.001
分别将磁源置于z轴和x轴上,这两种工况分别称为工况A和工况B。使用经纬网格剖分法对磁源的姿态球面进行剖分,并通过正轴等距离圆柱投影将球面数据展开成平面,形成反演误差的全姿态分布。取θ2的范围为0°~360°,步长为2°;γ2的范围为0°~180°,步长为1°,计算定位误差δ的全姿态分布,如图2和图3所示。
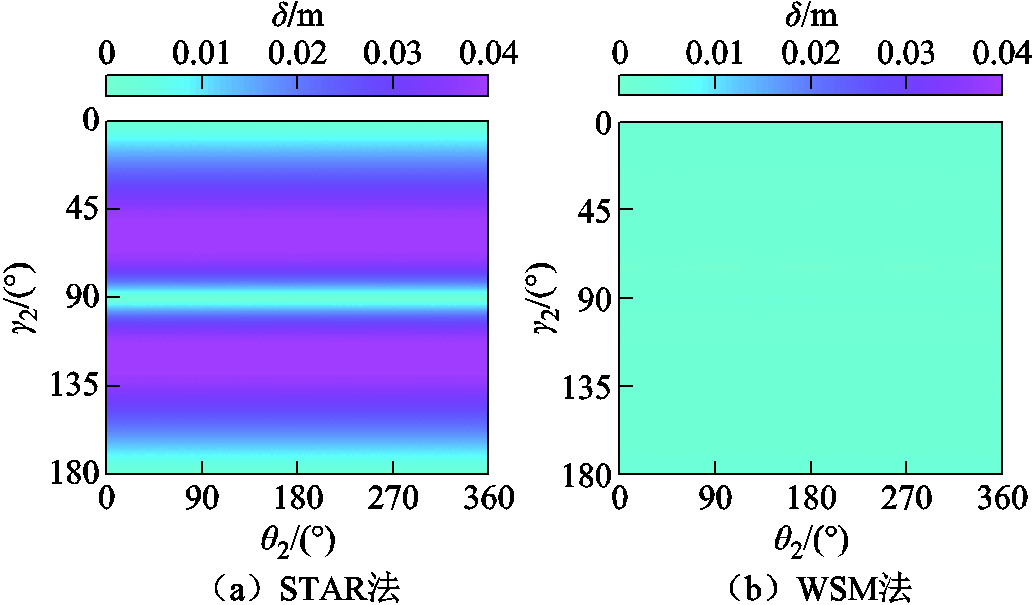
图2 工况A下δ的全姿态分布
Fig.2 Omni-posture distribution of δ under condition A
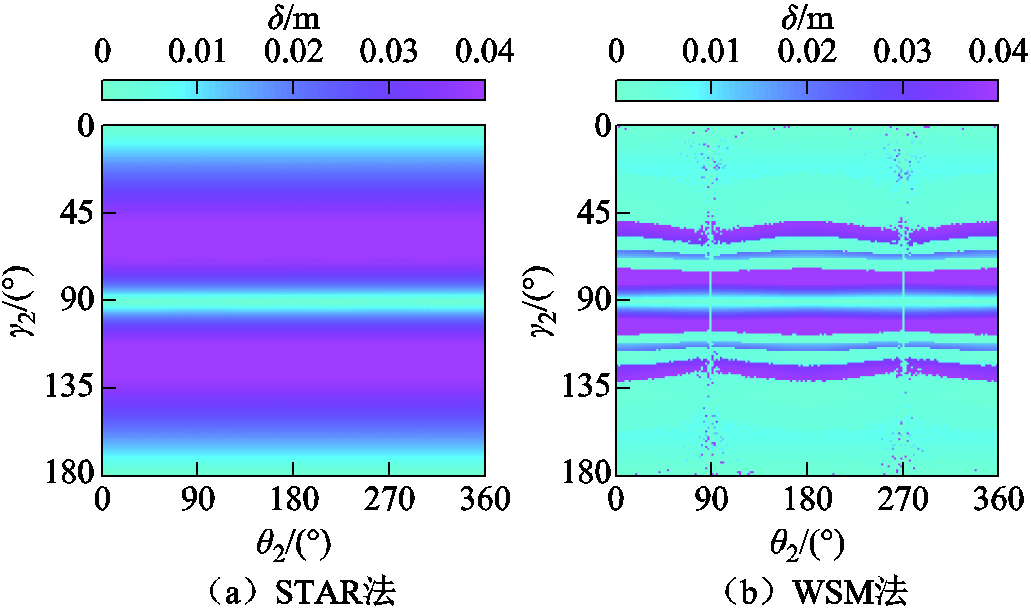
图3 工况B下δ的全姿态分布
Fig.3 Full-attitude distribution of δ under condition B
可以看出,在工况A和工况B下,STAR法的定位误差分布基本不变,这与STAR法的特点有关。根据STAR法误差的理论分析[23],STAR法磁源位置向量与姿态向量的夹角是影响误差分布的物理本质。这也就意味着在空间中的任何位置,STAR法的全姿态误差都是不变的。而对于WSM法,当磁源位置改变时,WSM法的全姿态定位误差分布发生了显著变化。说明WSM法的反演误差受到磁源位置和姿态的共同影响。综上所述,磁源的位置和姿态都有可能影响反演误差,且这种影响是相互耦合的。因此,传统磁源信息函数具有局限性,对于某些工况的磁源无法进行准确的误差分析,有必要提出更加完善的磁源信息函数。
通过上述分析,可知磁源的位置和姿态都会引起反演误差的变化。为了引入完整的位姿参数,本文通过位置向量r旋转形成位置球,通过姿态向量旋转形成姿态球面,并通过向量夹角φ(r和m0之间的夹角)实现二者的嵌套,此时的磁源信息函数可用fG(rt, θ1, γ1, θ2, γ2)表示,称为位姿双球函数,如图4所示。在fG(rt, θ1, γ1, θ2, γ2)中,令位置向量和磁矩向量球坐标系O2-x2y2z2的z2轴重合,此时向量夹角φ始终等于姿态倾角γ2,使得φ与位置向量无关,从而实现向量夹角φ与磁源位置的解耦,有利于简化误差分析。fG(rt, θ1, γ1, θ2, γ2)的表达式为
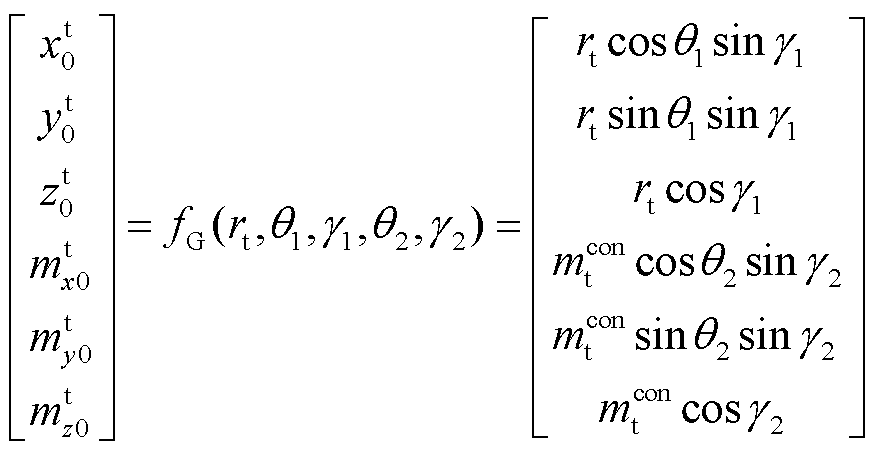 (14)
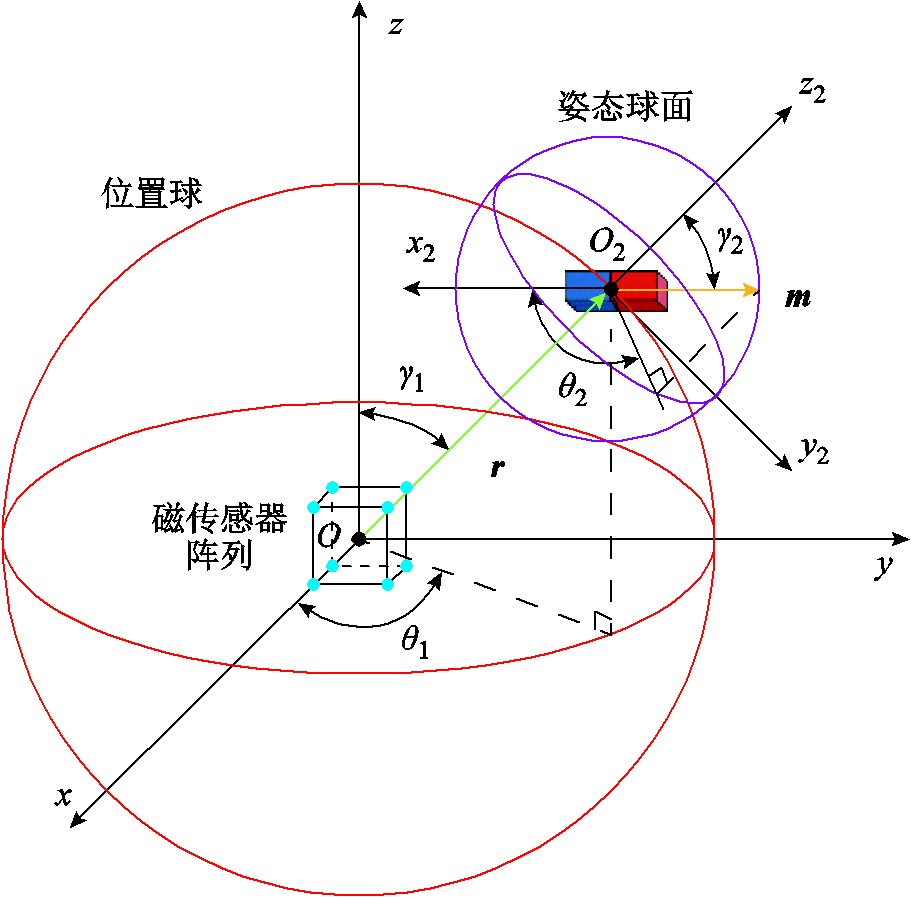
图4 位姿双球函数的示意图
Fig.4 Schematic diagram of position-posture sphere function
为了进一步提高误差分析的准确性,使用菱形网格剖分法替代经纬网格剖分法,对磁源的位置球面和姿态球面进行网格剖分。菱形网格剖分方法可使网格点在球面上均匀分布,从而使磁源的每个位置和每种姿态出现的概率是一致的[19]。经纬网格剖分法的网格点总数为8N2+4N(N∈N+),N为剖分层数,菱形网格剖分法的网格点总数为4N2+2,格点总数减少了一半以上。即使用菱形网格剖分法后,多因素误差模型的计算时间将缩短75%以上。在N=5的情况下,作出菱形剖分与经纬剖分方法的对比图如图5所示,网格线交汇点分别代表两种剖分方法的取点位置,图5b中的红色点代表菱形剖分取点对应的位置。

图5 两种剖分方法的对比
Fig.5 Comparison of the two tessellation methods
利用菱形网格剖分法对磁源进行网格剖分时,先将每个磁源位置上的姿态球面展开成平面,形成全姿态菱形分布;接着,将每个全姿态菱形分布排布在对应的位置上,形成全区域分布,如图6所示。在全区域分布图中,用颜色代表数据的数值大小。剖分层数N的增加可以增加网格的均匀性进而确保误差分析的准确性,但同时也增加了计算时间。
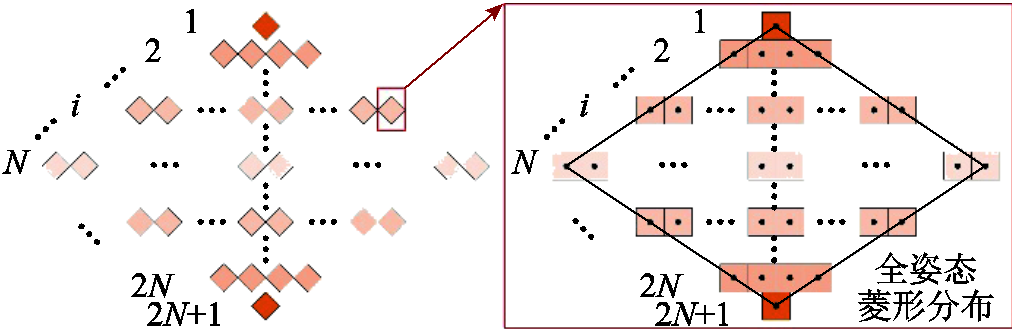
图6 数据的全区域分布
Fig.6 Global distribution of data
全区域分布中定位误差的平均值,定义为全区域定位精度εg。为了选择合适的剖分层数N,令位置球面的剖分层数和姿态球面的剖分层数相同,分析N对εg的影响,如图7所示。可以看出,随着N的增加,εg逐渐趋于稳定;当N>12时,εg基本不变。因此,若需准确衡量反演精度,可取N = 12。
接下来,对比不同磁源信息函数的准确性。利用位姿双球函数可得到STAR法和WSM法定位误差δ的全区域分布如图8所示,其中取N = 6。从图8可以直观地看出,相比使用STAR法,使用WSM法后,反演误差明显减小了。但是,当位置倾角γ1和姿态倾角γ2都接近90°时,WSM法的定位误差显著增大。这一结果表明WSM法的算法误差仍需进一步补偿,也证明了位姿双球函数可全面展示反演算法的误差分布情况,进而为算法误差的补偿指明方向。
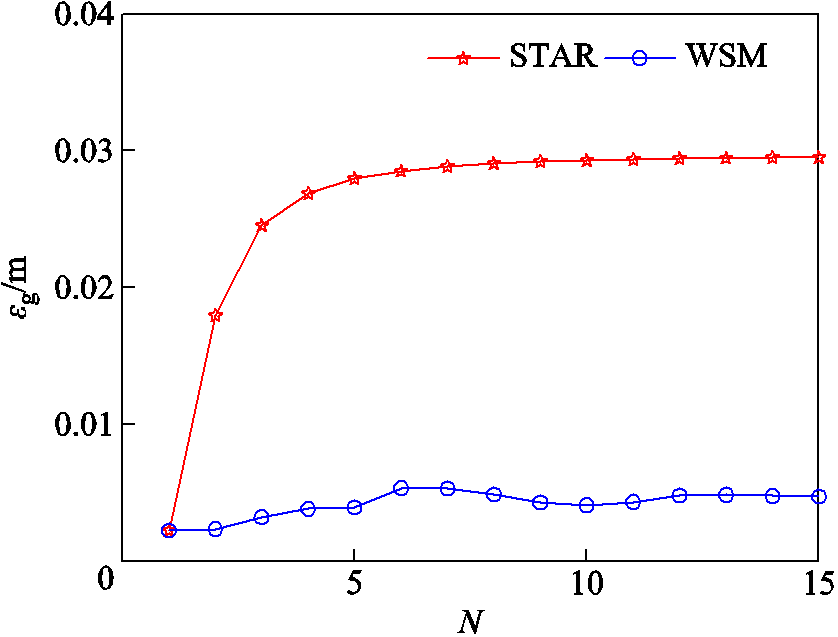
图7 剖分层数N对εg的影响
Fig.7 Influence of meshing layer N on εg
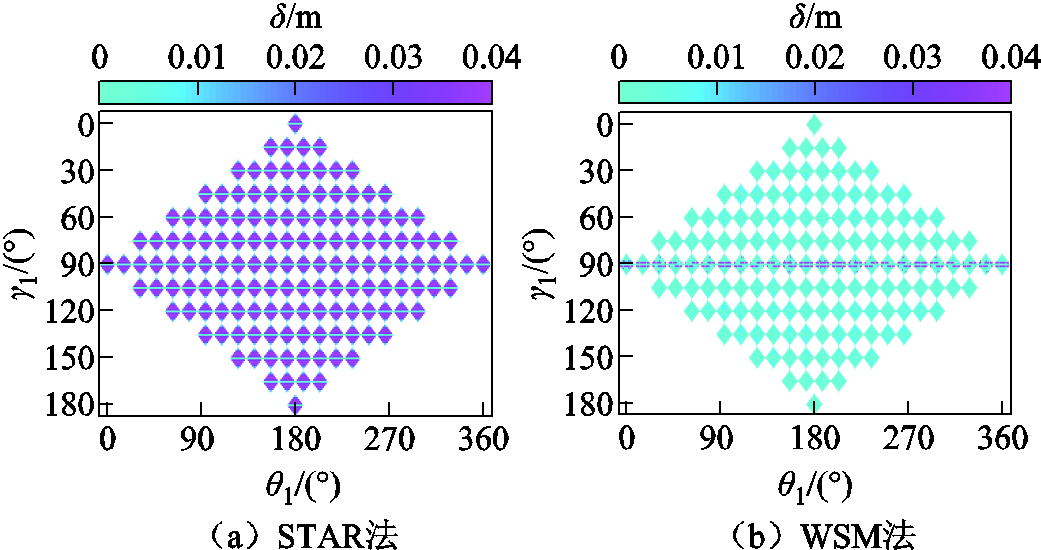
图8 δ的全区域分布
Fig.8 Global distribution of δ
使用定位误差δ的平均值ε来衡量定位精度,将fP(rt, θ1, γ1)下的ε记为全位置定位精度εd,fA(θ2, γ2)下的ε记为全姿态定位精度εp。不同磁源信息函数下的ε见表2,为了反演精度衡量的准确性,表2中取N=12。
表2 不同磁源信息函数下的ε
Tab.2 ε on different magnetic source functions
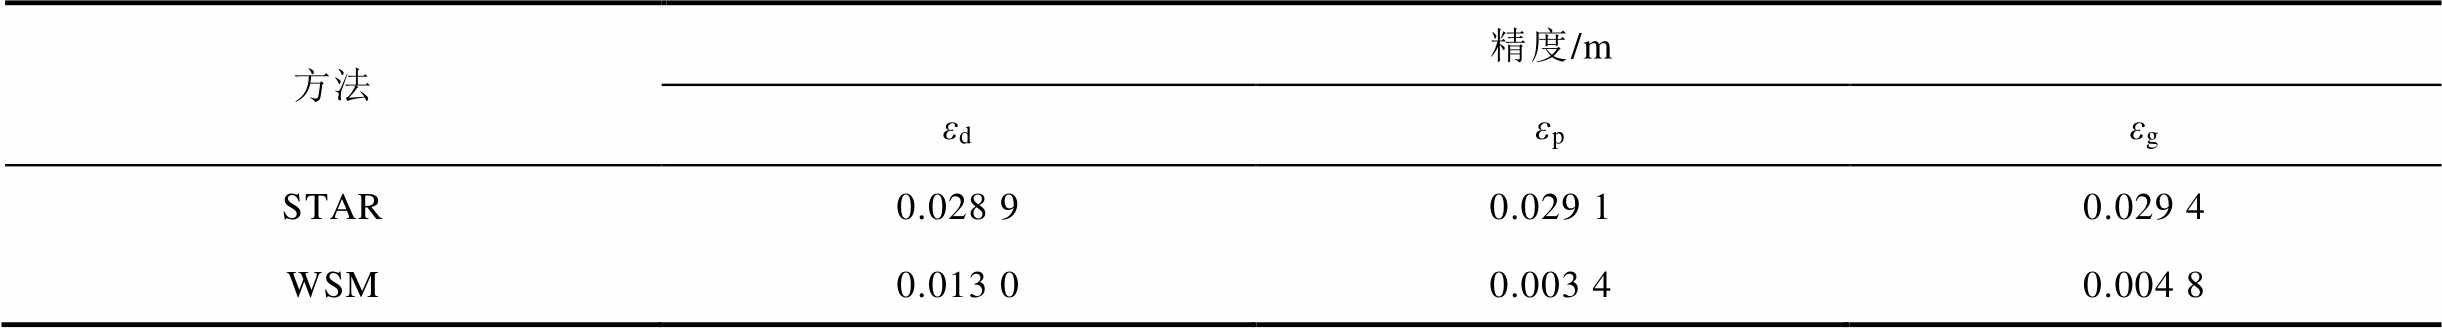
方法精度/m εdεpεg STAR 0.028 90.029 10.029 4 WSM0.013 00.003 40.004 8
从表2可以看出,这三种磁源信息函数都能准确地衡量STAR法的定位精度。但对于磁源位姿参数同时变化的工况,使用fP(rt, θ1, γ1)和fA(θ2, γ2)无法准确地衡量WSM法的定位精度,即本文提出的fG(rt, θ1, γ1, θ2, γ2)进一步提高了反演精度衡量的准确性。此外,从位姿参数的自由度来看,fP(rt, θ1, γ1)、fA(θ2, γ2)和fG(rt, θ1, γ1, θ2, γ2)的自由度分别是3自由度、2自由度和5自由度。自由度的提高,将提高误差分析的准确性和全面性。
利用第1节、第2节建立的多因素误差模型,本节将针对磁源反演系统参数、背景磁干扰以及磁传感器阵列的安装制造的误差开展系统性的、定量的误差分析。
本文将反演距离r、基线距离D和磁传感器分辨率S称为反演系统参数。为探究在STAR法和WSM法作用下反演系统参数对全局定位精度εg的影响,本文采用控制变量法进行仿真分析,具体参数基准值见表1。当研究某一参数的影响时,仅改变该参数自身,而将其余参数固定于表1所设定的基准值。例如,在图9a中分析反演距离的作用时,基线距离D与磁传感器分辨率S均保持其基准值不变。图9b与图9c的分析方法亦同。通过这种方式,得以在假定这些参数彼此独立的前提下,独立地评估每个单一参数对定位精度的影响规律。图9a和图9b表明,随着r的增大,εg都是先减小后增大。图9a中,εg减小的原因是利用差分法测量磁场梯度的误差减小了,εg增大的原因是磁场信噪比降低了。图9b中,εg减小的原因是磁传感器能完全分辨空间内的磁场变化,εg增大的原因是利用差分法测量磁场梯度的误差增大了。从图9c来看,WSM法对S更加敏感。若S>5 nT,WSM法的定位精度反而低于STAR法。
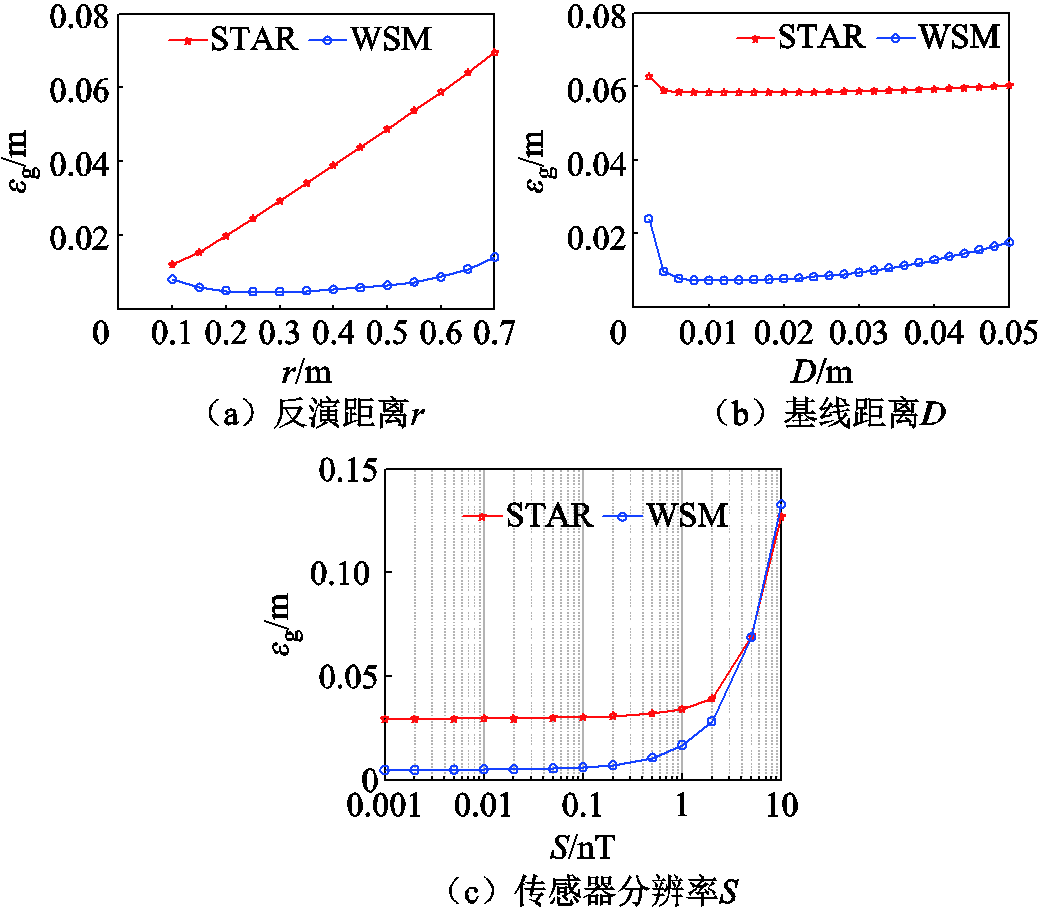
图9 反演系统参数对εg的影响
Fig.9 Influence of inversion system parameters on εg
当反演距离r=0.3 m,基线距离D和分辨率S的耦合分析如图10所示。可以看出,对的影响程度相当。实际反演时,可考虑传感器尺寸和成本对D和S进行设计,以兼具系统造价和反演精度。

图10 D和S的耦合分析
Fig.10 Coupling analysis of D and S
背景磁干扰中的均匀磁场μ、磁噪声σ和磁场梯度g对定位精度εg的影响如图11所示。图11a的结果表明,μ不影响εg,与文献[21]的结论一致。图11b的结果表明,WSM法对σ更加敏感。若σ>2 nT,WSM法的定位精度反而低于STAR法。图11c的结果表明,两种算法对g的敏感程度相差不多。
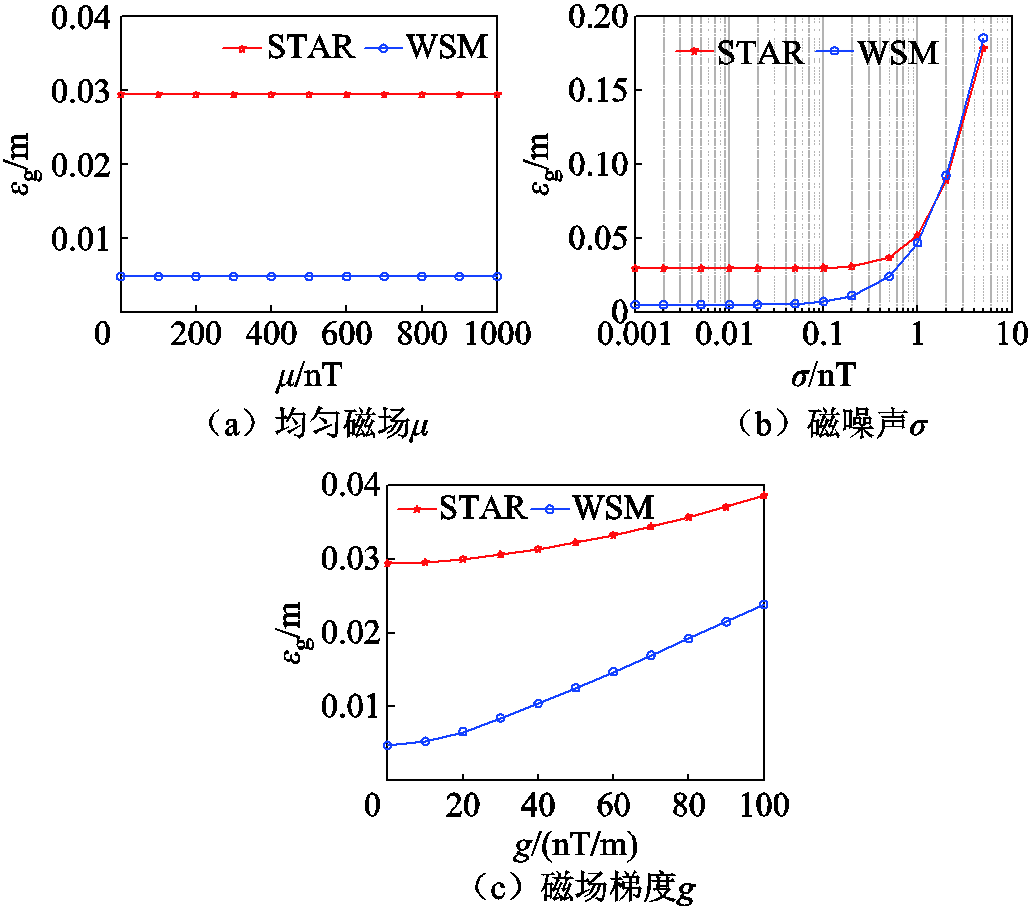
图11 磁干扰对εg的影响
Fig.11 Influence of magnetic interference on εg
磁噪声σ和磁场梯度g的耦合分析如图12所示。可以看出,当σ<2 nT时,σ和g对εg的影响程度相当;当σ>2 nT时,σ的影响占主导。
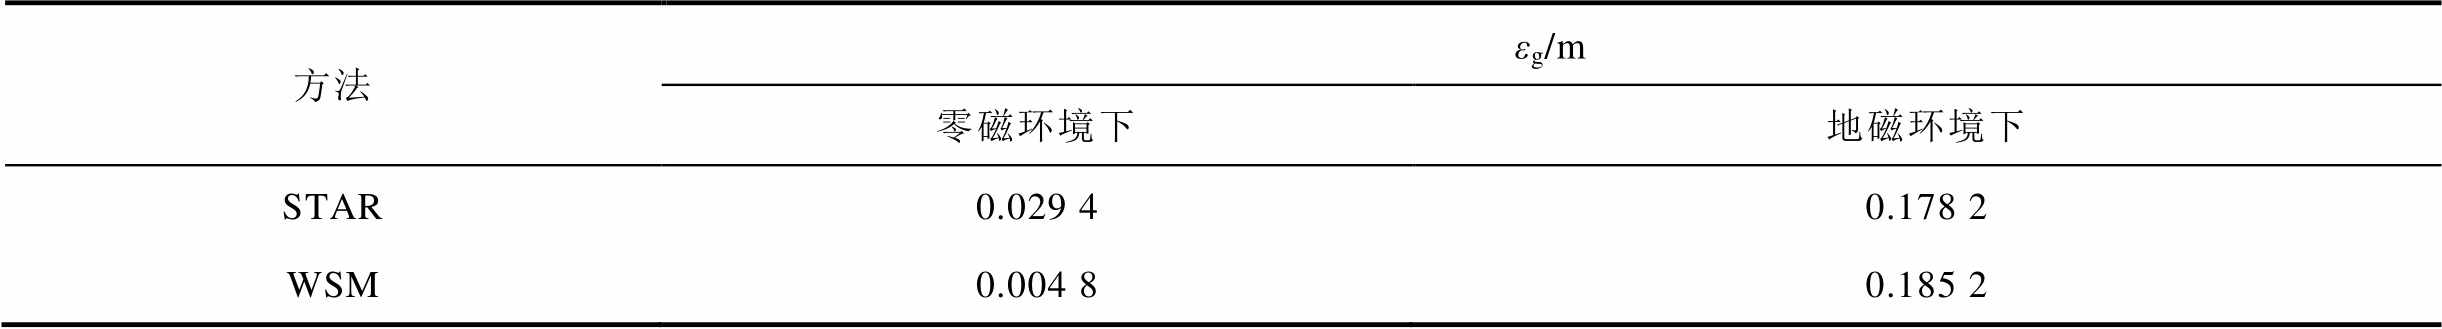
根据德国郊区的测量数据给定地磁环境下的背景磁干扰:μ=55 000 nT,σ=5 nT,g=0.5 nT/m。表3给出了不同背景磁干扰条件下的定位精度εg。可以看出,相比零磁环境,在地磁环境下使用反演算法进行磁源定位时,STAR法和WSM法的εg将分别增大506%和3 758%。这一结果表明,零磁环境是实现高精度磁源反演的基础环境条件。
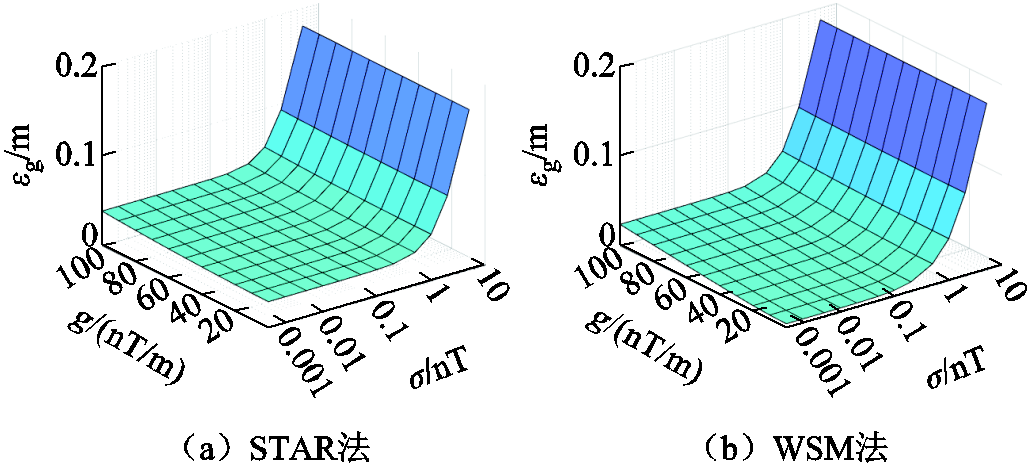
图12 σ和g的耦合分析
Fig.12 Coupling analysis of σ and g
表3 不同背景磁干扰下的εg
Tab.3 εg on different background magnetic interference
方法εg/m 零磁环境下地磁环境下 STAR 0.029 40.178 2 WSM0.004 80.185 2
磁传感器阵列的安装制造误差主要包括比例系数误差k、非正交误差f、零偏b、不对准误差s和测量点偏差p,各类误差参数对定位精度εg的影响如图13所示。可以看出,k、f、s和p对εg的影响程度相当,b对εg的影响是显著的。因此,标定各类误差参数时,必须确保b的标定精度。
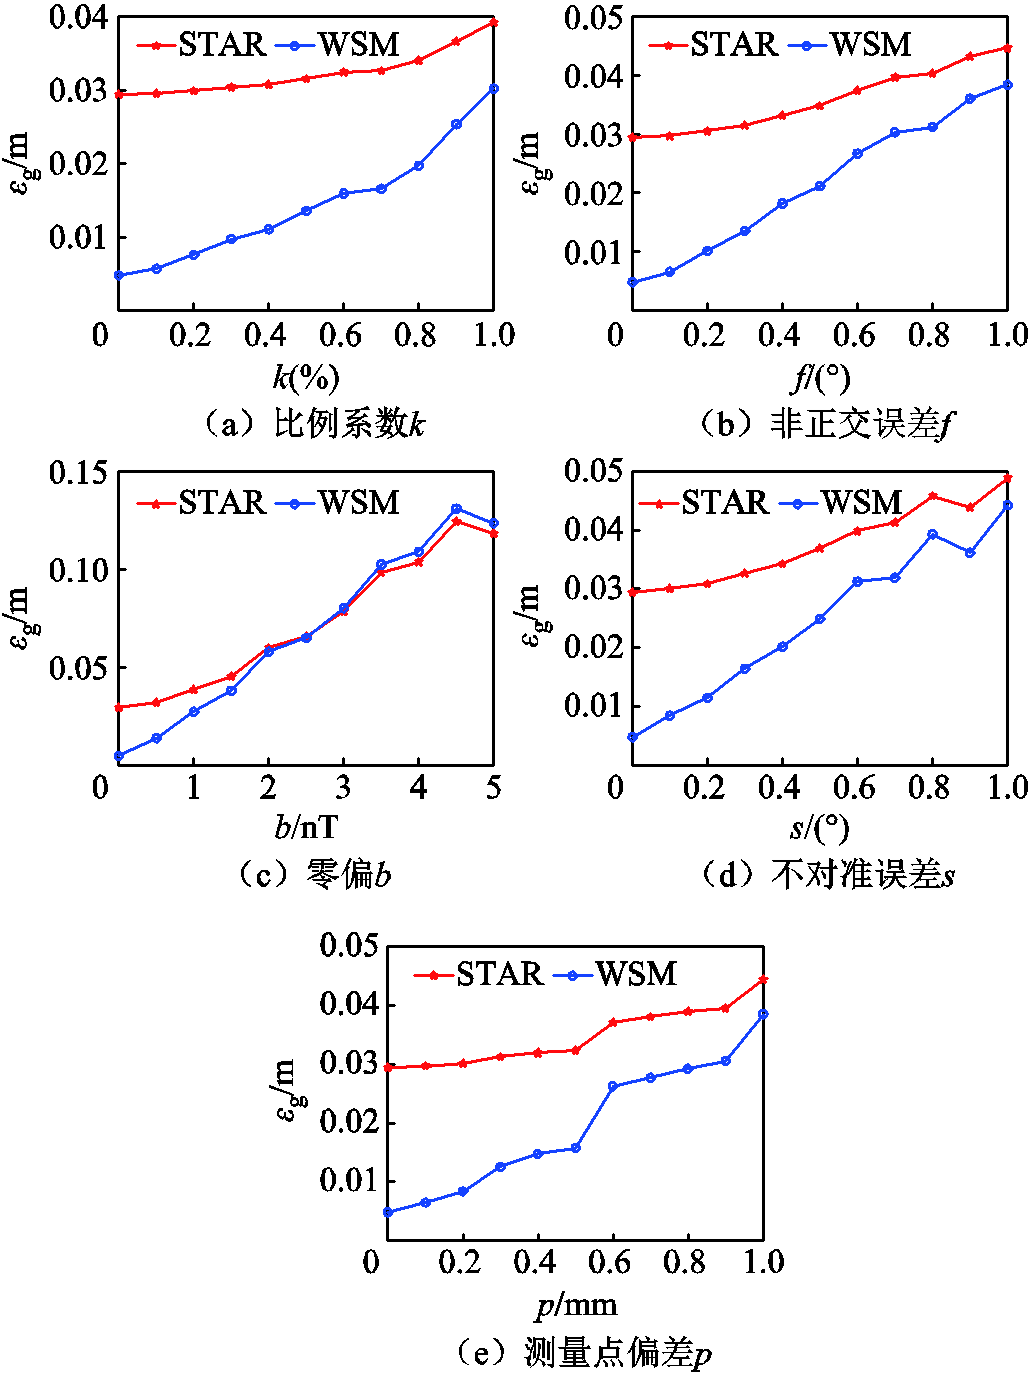
图13 磁传感器阵列的安装制造误差对εg的影响
Fig.13 Influence of installation and manufacturing errors of magnetic sensor array on εg
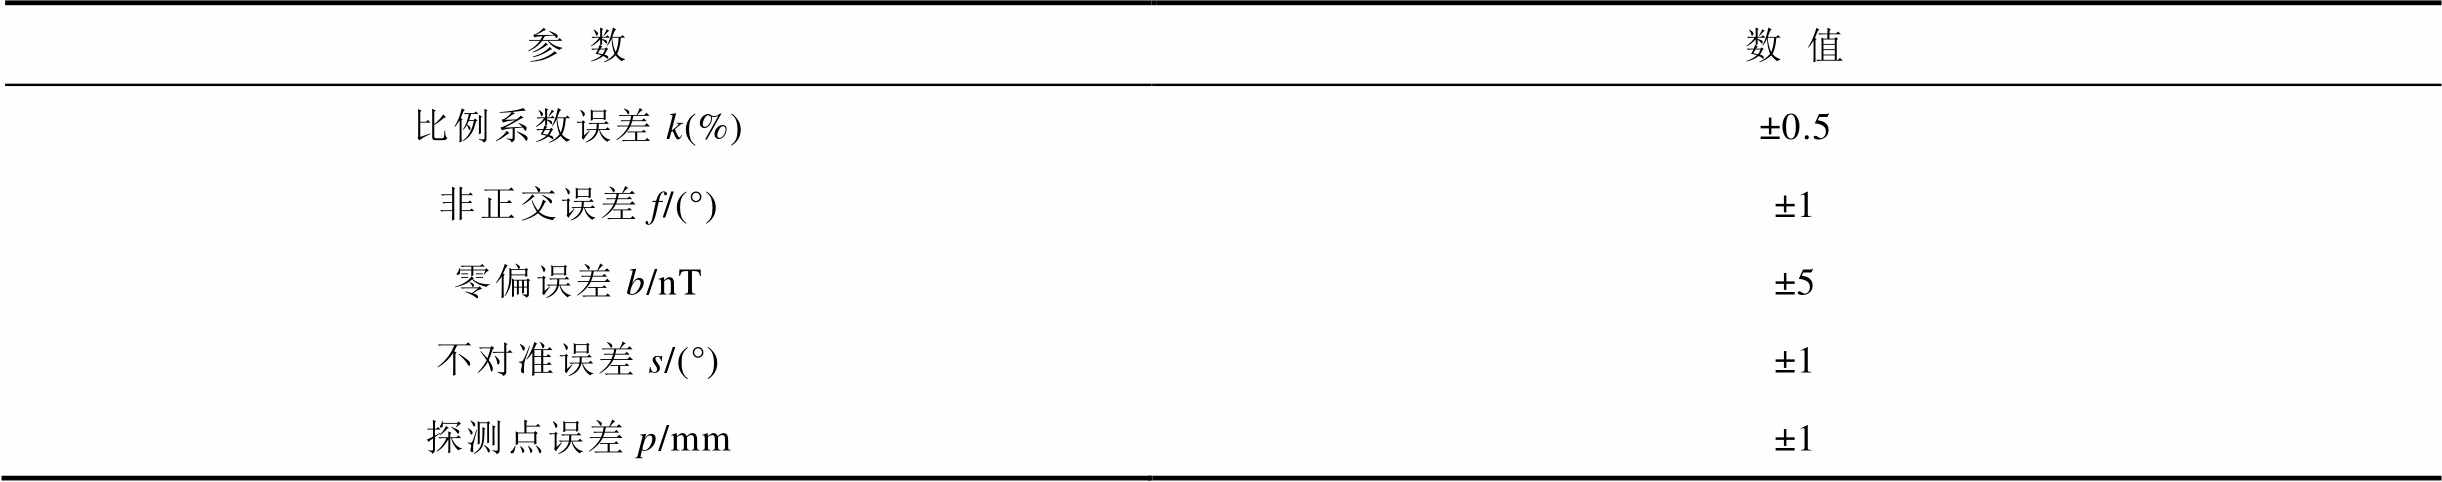
以磁通门(Mag-13MSL100,Bartington仪器公司)为例给定各类误差参数的取值范围,见表4。在取值范围内随机给定各类误差参数的数值,定位结果取重复10次的平均值。
表4 误差参数的取值范围
Tab.4 Range of values for error parameters
参数数值 比例系数误差k(%)±0.5 非正交误差f/(°)±1 零偏误差b/nT±5 不对准误差s/(°)±1 探测点误差p/mm±1
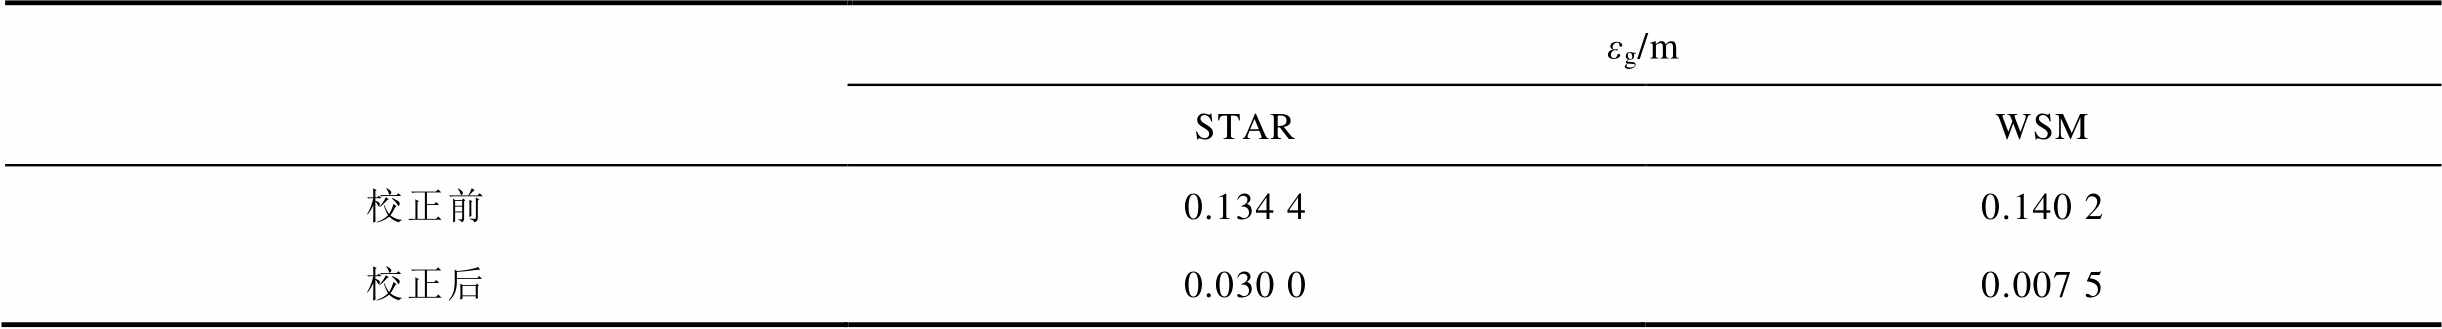
使用磁传感器阵列进行磁源反演前,对其进行标定,假设没有标定误差。标定之后,使用文献[18]建立的误差补偿模型对传感器示数进行校正。当磁传感器阵列存在测量点偏差时,反演算法的定位精度εg见表5。可以看出,校正传感器示数后,STAR法和WSM法的εg将分别减少77.68%和94.65%,证明了误差标定和误差补偿的必要性。
表5 有测量点偏差下的εg
Tab.5 εg with measurement point deviation
εg/m STARWSM 校正前0.134 40.140 2 校正后0.030 00.007 5
为了验证理论分析的准确性,本文将使用标定后的磁传感器阵列进行磁源反演实验。
图14展示了由MSR、方形线圈、高精度电源、磁传感器阵列组成的标定平台。MSR由哈尔滨工业大学设计建造,其内部空间为3.6 m×3.6 m×3.6 m。标定时,方形线圈的电流幅值为0.1 A,线圈中心的磁场幅值约8 400 nT。高精度电源(Model 6221, Keithley仪器公司)的电流分辨率为0.1 pA,电流幅值的准确度优于0.05%。磁传感器阵列由8个磁通门(Mag-13MSL100,分辨率为0.01 nT)构成立方体结构,在x、y、z三个方向上的基线距离分别为0.032 m、0.032 m、0.068 m。使用文献[18]提出标定方法对磁传感器阵列进行标定。
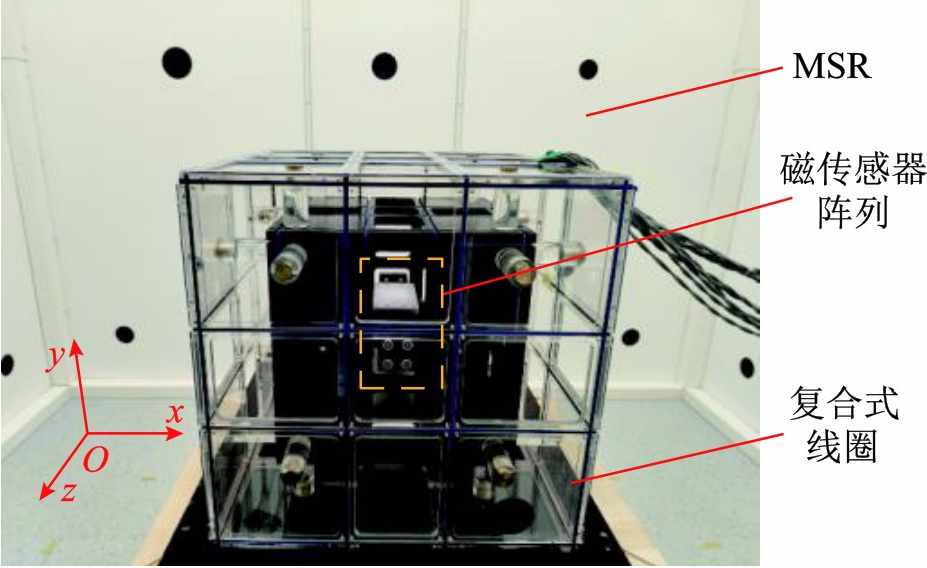
图14 磁传感器阵列的标定平台
Fig.14 Correction platform of magnetic sensor array
然后,搭建由MSR、磁传感器阵列、三轴圆形线圈构成的磁源定位平台,如图15所示。三轴圆形线圈每轴20匝,在x轴、y轴、z轴的半径R分别为26.0 mm、23.0 mm、20.0 mm,使用三台电流分辨率为0.01 mA的直流电源(Model 1002,北京翠海佳诚磁电科技有限责任公司)进行供电。定位时,使用文献[18]提出误差校正方法对磁传感器阵列的测量数据进行校正。实验时,线圈位置坐标为(0.002 m, -0.300 m, 0 m),使得γ1=90°,θ1=270.38°。通过控制电流矢量使得姿态偏角θ2=30°,姿态倾角γ2在0°~180°范围内变化,步长为10°。线圈电流幅值为0.9 A,等效磁矩为0.031 6 A·m2。使用刻度板确定磁传感器阵列和线圈的位置,其测量精度为0.001 m。

图15 磁源反演的实验平台
Fig.15 Experimental platform for magnetic source inversion
校正前后磁源的定位误差δ如图16所示。从图16b可以看出,γ2越接近60°和120°,STAR法的δ越大;γ2越接近0°、90°和180°,δ越小。当γ2接近90°时,WSM法出现定位失准区。δ的变化规律与理论分析相吻合,证明了多因素误差模型的准确性。
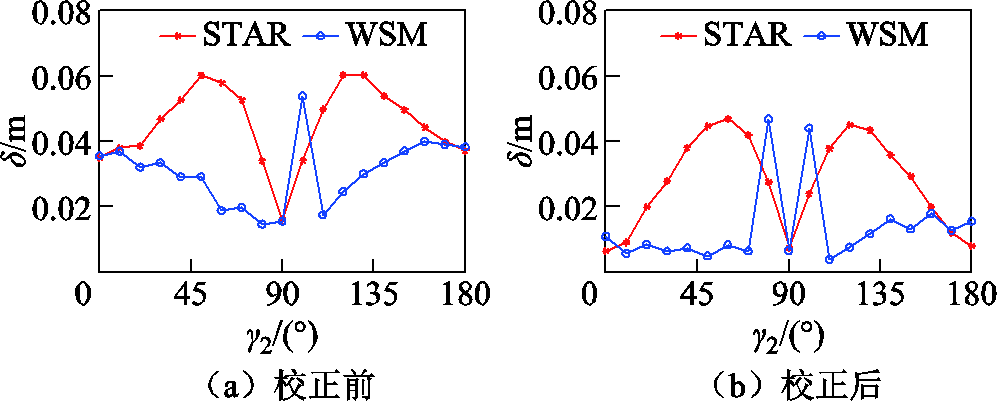
图16 校正前后磁源的δ
Fig.16 δ of the magnetic source before and after correction
校正前后δ的平均值εw见表6。校正后,STAR法和WSM法的εw分别减少了38.99%和56.07%。该结果证明,对磁传感器阵列进行误差标定与误差补偿,可以有效提升磁源的反演精度。
表6 校正前后的εw
Tab.6 εw before and after correction
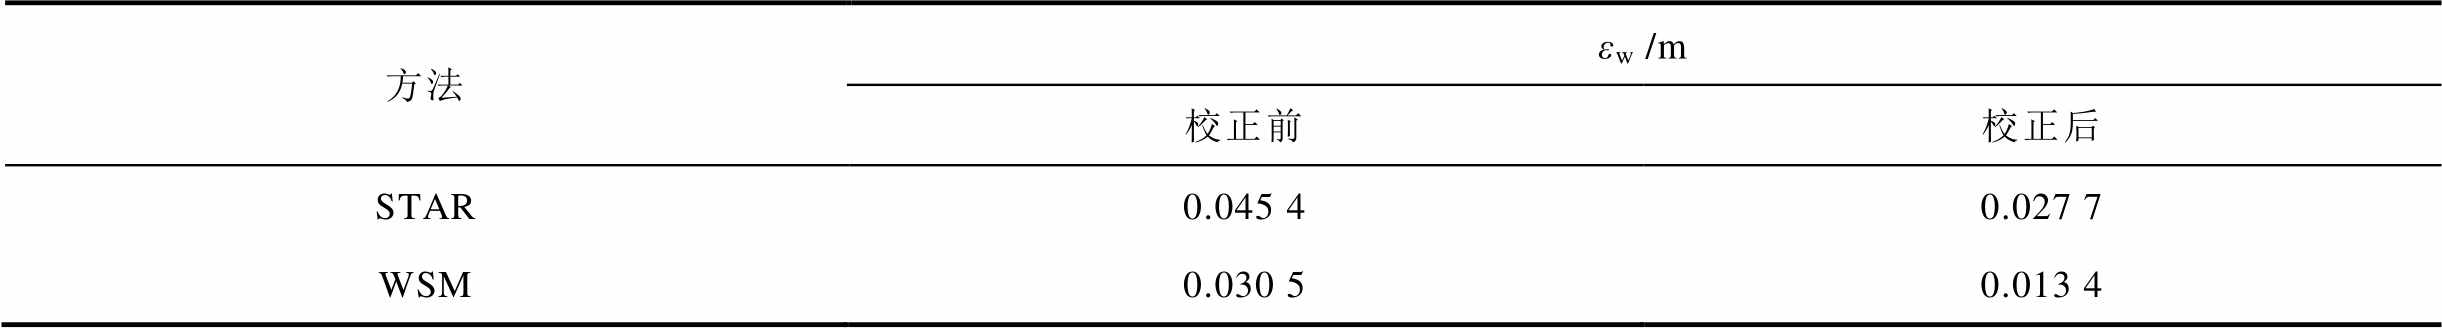
方法εw /m 校正前校正后 STAR 0.045 40.027 7 WSM 0.030 50.013 4
由表6注意到,WSM法的定位精度未能达到理论精度。测量线圈未通电时的环境噪声,并对其进行高斯拟合,如图17所示。图17b的结果表明,环境噪声接近高斯分布。高斯拟合后,环境噪声的三轴标准差分别为0.23 nT、0.26 nT和0.17 nT。
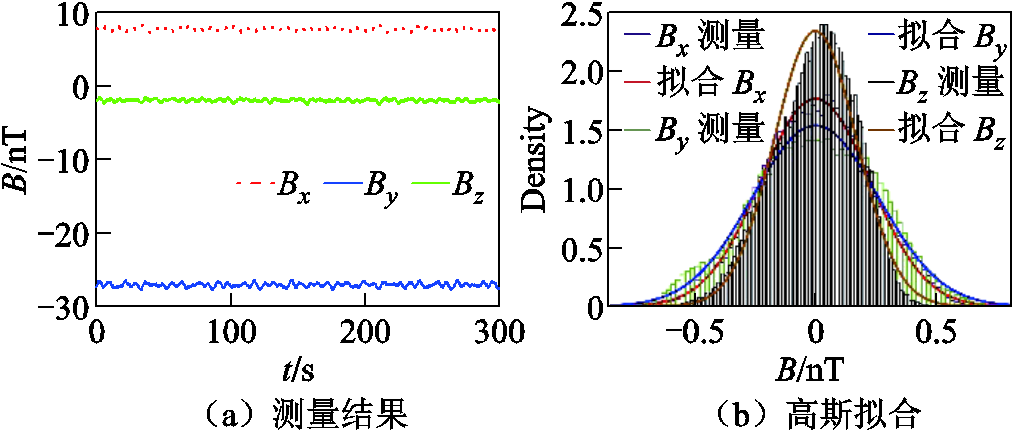
图17 环境噪声的测量与拟合
Fig.17 Measurement and fitting of environmental noise
将环境噪声的高斯拟合结果代入多因素误差模型中,进行磁源反演仿真。仿真结果取重复50次的平均值,磁源反演的仿真与实验结果如图18所示。可以看出,磁源反演的仿真结果与实验结果非常接近,证明了多因素误差模型的准确性。
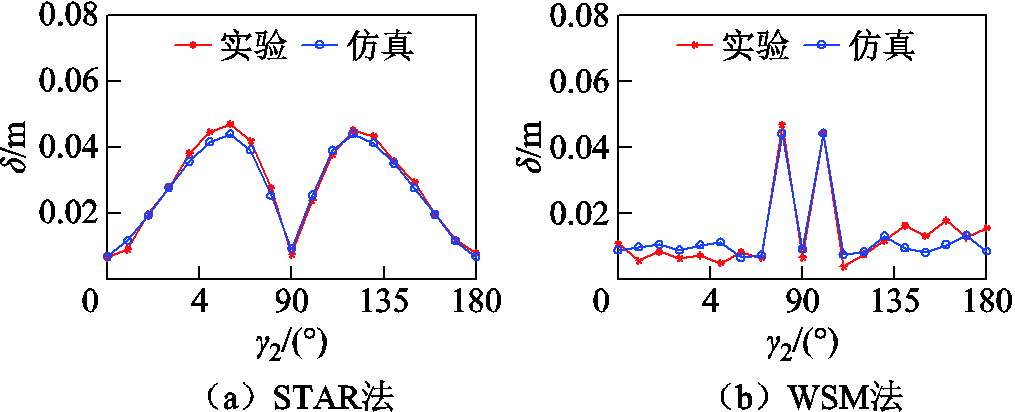
图18 磁源反演的仿真与实验结果
Fig.18 Simulation and experimental results of magnetic source inversion
εw的仿真与实验结果见表7,实验测得的结果与仿真结果的偏差在2.9%以内,表明了多因素误差模型的准确性。
表7 εw的仿真与实验结果
Tab.7 Simulation and experimental results of εw
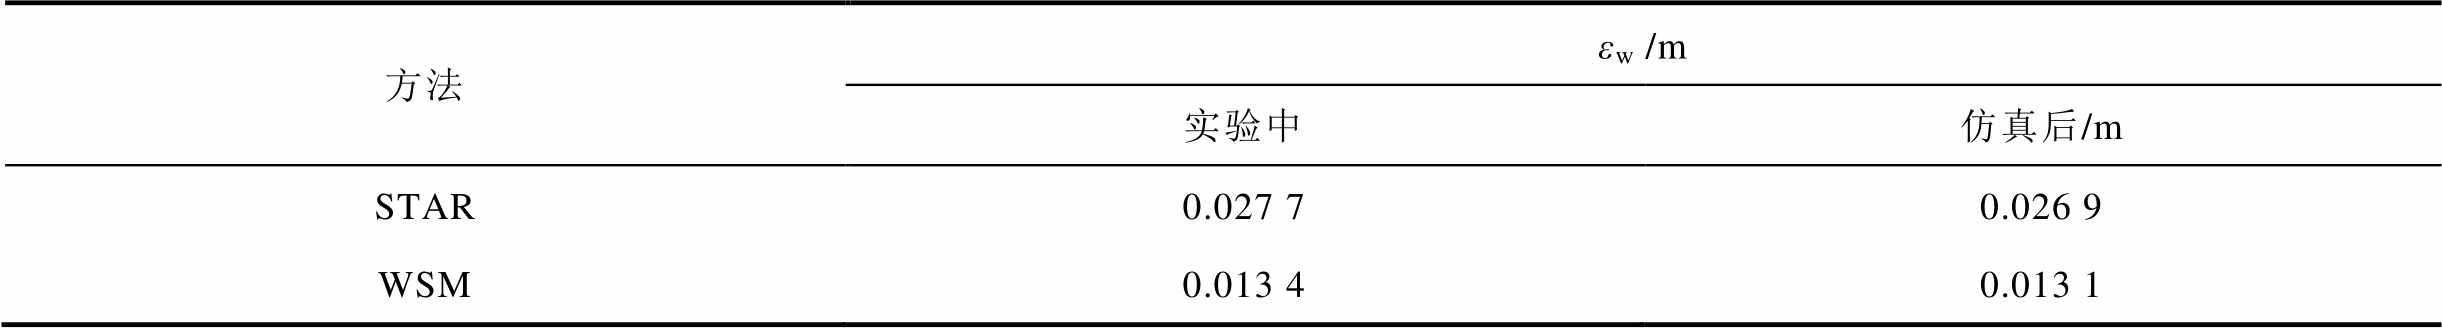
方法εw /m 实验中仿真后/m STAR 0.027 70.026 9 WSM0.013 40.013 1
本文针对现有磁源反演研究忽略磁源位姿影响、缺乏多因素耦合分析的问题,提高了误差模型的精度,并进行了多因素反演误差的仿真和实验验证,取得以下成果:
1)考虑背景磁干扰、传感器阵列的制造安装误差、反演算法的算法误差等各类因素,构建了磁源反演的多因素误差模型。引入完整的磁源位姿参数,采用菱形网格剖分法确保位姿参数的均匀采样,从而提升了模型的准确性与全面性。
2)以STAR法和WSM法为例,开展了磁源反演的多因素误差分析。误差分析结果表明,WSM法对传感器分辨率S更敏感;相比地磁环境,MSR内的磁场环境可使STAR法和WSM法的定位精度分别提升506%和3 758%;磁传感器的零偏误差对定位精度的影响最显著。以上的多因素误差分析结论,为后续磁源反演系统的误差补偿指明了方向。
3)在MSR内搭建磁源反演的实验平台,实验结果与多因素误差模型计算结果之间的偏差不超过2.9%,证明了多因素误差模型的准确性。
参考文献
[1] Zhang Qi, Li Yuming, Xu Han, et al. Magnetic localization method of capsule endoscope based on hybrid model[J]. IEEE Transactions on Instrumentation and Measurement, 2023, 72: 4003710.
[2] Feng Yimeng, Mao Guoqiang, Chen Bo, et al. MagMonitor: vehicle speed estimation and vehicle classification through a magnetic sensor[J]. IEEE Transactions on Intelligent Transportation Systems, 2022, 23(2): 1311-1322.
[3] Sasada I. Long baseline axial gradiometer based on the fundamental mode orthogonal fluxgate[J]. IEEE Transactions on Magnetics, 2023, 59(11): 6500306.
[4] Hu Xueyan, Li Tonglin, Zhang Rongzhe, et al. An efficient inversion method for 3-D magnetic surveys based on intelligent anomaly identification and adaptive octree mesh[J]. IEEE Transactions on Geoscience and Remote Sensing, 2025, 63: 5925511.
[5] Liu Fuyan, Yan Bing. Local magnetic field inversion based on the modified L-curve model function method[J]. IEEE Sensors Journal, 2024, 24(18): 29232-29242.
[6] 张宁, 王三胜, 李华. 磁性目标定位误差分析及修正[J]. 电子测量与仪器学报, 2017, 31(11): 1719-1724. Zhang Ning, Wang Sansheng, Li Hua. Magnetic target location error analysis and correction[J]. Journal of Electronic Measurement and Instrumentation, 2017, 31(11): 1719-1724.
[7] 张明吉, 王三胜. 基于SQUID梯度计的单磁源定位及磁矩反演误差分析[J]. 低温与超导, 2013, 41(3): 25-29. Zhang Mingji, Wang Sansheng. Error analysis for a SQUID-based magnetic gradiometer magnetic source localization and magnetic moment calculation[J]. Cryogenics & Superconductivity, 2013, 41(3): 25-29.
[8] Nara T, Suzuki S, Ando S. A closed-form formula for magnetic dipole localization by measurement of its magnetic field and spatial gradients[J]. IEEE Transactions on Magnetics, 2006, 42(10): 3291-3293.
[9] Higuchi Y, Nara T, Ando S. A Truncated Singular Value Decomposition approach for locating a magnetic dipole with Euler’s equation[J]. International Journal of Applied Electromagnetics and Mechanics, 2016, 52(1/2): 67-72.
[10] Yin Gang, Zhang Yingtang, Fan Hongbo, et al. Magnetic dipole localization based on magnetic gradient tensor data at a single point[J]. Journal of Applied Remote Sensing, 2014, 8(1): 083596.
[11] Nara T, Ito W. Moore–Penrose generalized inverse of the gradient tensor in Euler’s equation for locating a magnetic dipole[J]. Journal of Applied Physics, 2014, 115(17): 17E504.
[12] Wiegert R. Magnetic anomaly guidance system for mine countermeasures using autonomous underwater vehicles[C]//Oceans 2003. Celebrating the Past... Teaming Toward the Future, San Diego, CA, USA, 2004: 2002-2010.
[13] Lü Junwei, Chi Cheng, Yu Zhentao, et al. Research on the asphericity error elimination of the invariant of magnetic gradient tensor[J]. Acta Physica Sinica, 2015, 64(19): 190701.
[14] Wang Chen, Zhang Xiaojuan, Qu Xiaodong, et al. A modified magnetic gradient contraction based method for ferromagnetic target localization[J]. Sensors, 2016, 16(12): 2168.
[15] 潘海鸿, 张沫, 王惠民, 等. 基于多影响因素建立锂离子电池充电内阻的动态模型[J]. 电工技术学报, 2021, 36(10): 2199-2206. Pan Haihong, Zhang Mo, Wang Huimin, et al. Establishing a dynamic model of lithium-ion battery charging internal resistance based on multiple factors[J]. Transactions of China Electrotechnical Society, 2021, 36(10): 2199-2206.
[16] 唐潇, 姚陈果, 郑爽, 等. 不可逆电穿孔多因素动态电导率模型的研究与分析[J]. 电工技术学报, 2021, 36(14): 2912-2921. Tang Xiao, Yao Chenguo, Zheng Shuang, et al. Establishment and analysis of multi-factor dynamic conductivity model for irreversible electroporation[J]. Transactions of China Electrotechnical Society, 2021, 36(14): 2912-2921.
[17] Wiegert R F. Magnetic STAR technology for real-time localization and classification of unexploded ordnance and buried mines[J]. Detection and Sensing of Mines, Explosive Objects, and Obscured Targets XIV, 2009, 7303: 73031U.
[18] Lin Shengxin, Pan Donghua, Wang Yiding, et al. A new correction method of distributed magnetic sensor system based on magnetic shielding room[J]. IEEE Transactions on Industrial Electronics, 2023, 70(8): 8557-8567.
[19] 林生鑫. 基于零磁环境张量式磁探测仪的研究[D]. 哈尔滨: 哈尔滨工业大学, 2019. Lin Shengxin. Research on tensor magnetic detector based on zero magnetic environment[D]. Harbin: Harbin Institute of Technology, 2019.
[20] Sui Yangyi, Liu Shibin, Zhou Zhijian, et al. Invariant calibration of magnetic tensor gradiometers[J]. IEEE Magnetics Letters, 2017, 8: 6505105.
[21] Lin Shengxin, Pan Donghua, Wang Bowen, et al. Improvement and omnidirectional analysis of magneticgradient tensor invariants method[J]. IEEE Transactions on Industrial Electronics, 2021, 68(8): 7603-7612.
[22] Pan Donghua, Lin Shengxin, Jin Yinxi, et al. Avoidance method of magnetic target positioning-inaccuracy-area[J]. IEEE Transactions on Instrumentation and Measurement, 2024, 73: 6003409.
[23] Lin Shengxin, Pan Donghua, Wang Bowen, et al. Improvement and omnidirectional analysis of magnetic gradient tensor invariants method[J]. IEEE Transactions on Industrial Electronics, 2021, 68(8): 7603-7612.
Abstract High-precision magnetic source inversion is critical for applications such as biomagnetic navigation, vehicle tracking, and buried object detection. Accurate error modeling and in-depth analysis are crucial for identifying error sources and formulating effective compensation strategies. Existing studies frequently overlook the impact of the target's position and posture, and they often lack analysis of the coupling effects between multiple factors. This work establishes a comprehensive, multi-factor error model that considers position, posture, background magnetic interference and sensor array errors.
To overcome the limitations of traditional magnetic source information functions, a novel Dual-Sphere Function is proposed, introducing complete position,posture parameters and decoupling them via their relative angles for a more accurate representation of the magnetic source. A diamond grid tessellation method is introduced for uniform sampling on the spherical surfaces, ensuring analysis accuracy while reducing computational time by over 75% compared to conventional tessellation.
Based on the multi-factor error model constructed earlier, a multi-factor error analysis was conducted using the controlled variable method, with the scalar triangulation and ranging (STAR) method and Wang-STAR (WS) method as the research objects. Firstly, the analysis of inversion system parameters revealed that as the inversion distance and the baseline distance of the sensor array increase, the global positioning accuracy first improves and then declines.The WS method is more sensitive to magnetic sensor resolution, and when the resolution exceeds 5 nT, its accuracy becomes inferior to that of the STAR method. Secondly, the analysis of background magnetic interference showed that a uniform magnetic field has no significant impact on positioning accuracy.The WS method is more sensitive to magnetic noise—if the noise exceeds 2 nT, its accuracy is lower than that of the STAR method.In the geomagnetic environment, the accuracy of the two algorithms decreases by 506% and 3758% respectively compared with that in the zero-magnetic environment. Finally, in the study of sensor array errors, the zero bias error exerts the most significant impact on positioning accuracy, while the influence of other errors is comparable. After correction using the calibration model, the positioning errors of the STAR method and WS method are reduced by 76.68% and 94.65% respectively.
Calibration of the sensor array was conducted in a magnetic shielding room (MSR) with an internal space of 3.6 m×3.6 m×3.6 m, and experimental verification was carried out on this basis. The results show that the measured positioning errors under different magnetic source postures are highly consistent with the model predictions. For the STAR method, the positioning error is 0.026 9 m in the simulation model and 0.027 7 m in the experiment. For the WS method, the positioning error is 0.013 1 m in the simulation model and 0.013 4 m in the experiment. The deviation between the experimental and the calculation results of the error model does not exceed 2.9%, which verifies the accuracy and reliability of the proposed multi-factor error model and analysis method. This research outcome provides a solid theoretical foundation for the optimization of error compensation and the design of sensor arrays in magnetic source inversion systems.
keywords:Magnetic source inversion, multi-factor, modeling and analysis, magnetic shielding room (MSR)
DOI: 10.19595/j.cnki.1000-6753.tces.251717
中图分类号:TM93
国家重点研发计划(2022YFA1604600)、国家自然科学基金(52477003)前沿科学中心开放基金(BSAUEA5740402024)、中国博士后基金面上项目(2024M764185)、国防重点实验室基金(JZJJXN20240004)、黑龙江省自然科学基金(LH2024E046)和黑龙江省博士后科学基金(LBH-Z24148)资助项目。
收稿日期 2025-10-09
改稿日期 2025-10-30
林生鑫 男,1994年生,副研究员,硕士生导师,研究方向为弱磁目标探测、磁传感器阵列校准、材料磁特性分析与测量等。E-mail:hit_linsx@hit.edu.cn
潘东华 男,1982年生,研究员,博士生导师,研究方向为零磁环境装置、弱磁场环境应用及弱磁信息探测等。E-mail:pandonghua@hit.edu.cn(通信作者)