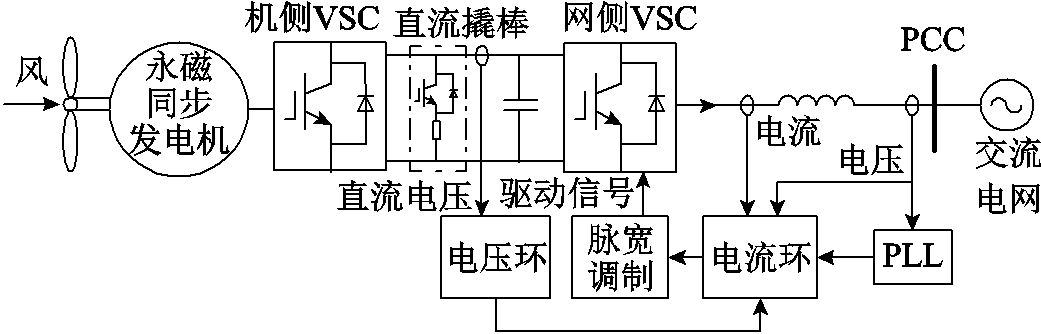
图1 典型直驱风机并网系统及其GSC控制结构
Fig.1 Typical direct-drive wind turbine grid-connected system and its GSC control structure
摘要 在我国能源结构转型背景下,风电占比提升使电力系统呈现“双高”特征,风电并网系统暂态同步稳定性面临挑战。为此,针对直驱风电并网系统中故障穿越(LVRT)期间的暂态同步稳定控制问题,分析直驱风机并网系统的控制结构与假设条件,建立暂态同步稳定数学模型;针对传统能量函数法忽略阻尼作用的不足,提出引入有效动能修正的改进能量函数并得到稳定域。基于稳定域边界特性,揭示影响暂态同步稳定性的关键因素,提出稳定控制策略及参数整定方法。通过Matlab/Simulink仿真与物理实验进行验证,结果表明,所提方法能有效提升风电并网系统暂态同步稳定性。
关键词:风电并网系统 暂态同步稳定性 能量函数 锁相环 稳定控制
随着全球能源结构向清洁化、低碳化转型,风电作为重要的可再生能源发电形式,其并网规模持续扩大。然而,高比例风电的接入给电力系统稳定运行和安全消纳带来了极大挑战,特别是暂态同步稳定性问题日益凸显[1]。近年来,美国加州电网因光伏锁相失稳导致的脱网事故[2]和欧洲“1.8”大停电事件[3]表明,新能源机组在电网故障期间的同步失稳可能引发连锁反应,造成严重后果。作为风电并网系统中的关键同步控制环节,锁相环(Phase-Locked Loop, PLL)在电网正常运行时能够准确跟踪电网电压相位,但在电网故障等暂态过程中,其非线性特性会导致系统同步行为复杂化,增加失稳风险。
针对这一挑战,国内外学者围绕风电并网系统暂态同步稳定机理与稳定控制展开了系统性研究。在暂态同步稳定机理分析方面,文献[4-5]利用等面积法分析了风电机组暂态同步失稳的机理,提出了针对不同控制目标的电流注入边界条件。文献[6]提出了一种迭代等面积法,通过迭代计算得到了高精度的稳定边界,但计算复杂度较高。文献[7]结合等面积法和数值积分法,分析了外部直流电压控制、无功环与PLL之间的交互机制。文献[8]使用相平面法分析了PLL参数与暂态同步稳定性的关联关系,并给出了参数设计原则。文献[9]采用Lyapunov函数法分析了构网型和跟网型变流器共同组成的孤岛微电网的暂态同步稳定性,研究了孤岛微电网对不同形式扰动的敏感度,揭示了系统参数对暂态稳定性的影响。需要指出的是,基于能量函数的分析方法虽然为稳定域评估提供了理论框架,但传统能量函数法存在一个根本性缺陷:忽略了阻尼作用对系统暂态能量演化的重要影响。文献[10]通过构造能量函数分别分析了构网型和跟网型变流器的暂态同步稳定性,给出了稳定判据,但因其未充分考虑阻尼效应,稳定域仅局限在正阻尼范围内,保守性较强。文献[11]基于Lyapunov直接法构造了Lyapunov函数,计算了系统平衡点的吸引域,并提出了基于吸引域的电网强度指数,但其吸引域同样因阻尼建模不足而局限在正阻尼范围内。
暂态同步稳定机理的相关研究为暂态同步稳定控制策略提供了理论依据,当前控制策略研究主要包括电流指令优化与改进PLL控制两类。电流指令优化策略主要通过动态修正电流指令减弱不平衡功率,提高暂态同步稳定性。文献[12-13]提出自适应的电流注入策略,通过阻抗估计,动态调整有功电流指令,从而减小故障发生后的扰动对系统稳定性的影响。文献[14]提出一种有功、无功电流时序控制方法,通过在故障后快速减小有功电流,延时一定时间再进行无功电流控制,限制了风机的功率输出。文献[15]研究了线路阻抗角对暂态同步稳定性的影响,提出应根据线路的X/R值动态调整有功、无功电流的比值,以优化系统稳定性。然而,这类方法存在一定的局限性,故障发生后,风机需在线估计电网电压和线路阻抗信息以调整电流指令,而故障期间电压电流波形畸变会影响电网信息估计精度;同时,电流指令调整需遵循并网标准,当电网较弱且新能源的无功支撑不足时,直接调整可能影响风机的电压支撑能力,进而对电网稳定性产生不利影响[16]。
PLL改进控制策略主要围绕动态参数整定、附加控制策略、切换控制拓扑三种思路展开。动态参数整定方面,文献[17]提出调整PLL的PI参数(如增大比例系数或减小积分系数)来提高暂态同步稳定性;文献[18]给出弱电网下的PLL参数整定方法,通过控制阻尼比提高暂态同步稳定性,但需要实时获取短路比及电网电压信息。附加控制策略如附加阻尼控制[19-21]或电压归一化控制[22-23]可以有效提高系统阻尼,增强PLL的稳定性。但这些方法多采用固定参数,缺乏对电网变化的自适应能力,若故障电网与附加控制参数失配可能导致阻尼比过大,进而降低PLL的动态性能,增加失稳风险。文献[24-25]提出对PLL附加限幅环节抑制暂态同步失稳,但同样依赖参数的良好配置。文献[26]提出故障期间将PLL切换为一阶环节(即断开积分环节),避免功角振荡失稳,但该方法无法消除故障期间功角稳态误差,会降低电流解耦控制精度。切换PLL拓扑(如反正切相位估计[28]和一阶自抗扰控制[29])需要设计复杂的切换逻辑以实现在不同工况下的平滑过渡,增加了计算与实现的复杂度,限制了其工程实用性。
综上所述,现有研究在提高风电并网系统暂态同步稳定性方面已取得重要进展,但在实际工程应用中仍存在优化空间。特别是,传统能量函数法因忽略阻尼作用而导致稳定域估计保守,难以准确反映系统真实的暂态稳定性能。亟须研究一种既能保障故障期间电压支撑能力,又能降低对电网信息估计的依赖,同时具备参数自适应性的暂态同步稳定控制策略。基于此,本文提出基于改进能量函数的暂态同步稳定控制策略,针对传统能量函数法忽略阻尼作用的本质缺陷,引入有效动能修正项,构建了考虑阻尼累积效应的改进能量函数,从而降低了稳定域的保守性。首先,建立直驱风机并网系统暂态同步稳定模型,引入有效动能对能量函数进行修正,构建考虑阻尼累积效应的改进能量函数,并推导得到稳定域;其次,基于改进能量函数的稳定域边界特点,分析了约束稳定边界的主要因素,基于此提出了PLL稳定控制方法;最后,借助Matlab/ Simulink仿真,硬件在环(Hardware-in-the-Loop, HIL)实验及全实物实验进行了控制策略有效性的验证。
典型直驱风机并网系统及其网侧变流器(Grid-Side Converter, GSC)控制结构如图1所示。图1中,交流电网采用电压源和阻抗模型,直驱风机通过两个背靠背的电压源型变换器接入电网,通过PLL检测公共耦合点(Point of Common Coupling, PCC)电压相位,并跟踪电网频率,实现与交流电网的同步。
图1 典型直驱风机并网系统及其GSC控制结构
Fig.1 Typical direct-drive wind turbine grid-connected system and its GSC control structure
如图1所示,风电并网控制系统由多个控制环节构成。通常为了保证控制性能,各级控制环节的时间尺度各不相同,具有多时间尺度的特征,其中PLL时间常数通常在0.1 s数量级,电流环时间常数通常在0.01 s数量级[4]。
为建立适应大扰动场景的风电并网系统暂态同步稳定分析模型,需在保证物理本质的前提下进行合理简化。本文基于多时间尺度分析方法和电力电子设备动态特性,对所研究的问题进行一定简化,具体如下:
1)控制环节解耦。当交流电网发生故障时,风电机组进入LVRT状态并切换至定电流控制模式,外环控制随之解耦。在严重故障导致GSC过载限流时,直流撬棒电路迅速动作,将直流电压钳位于安全阈值附近,致使直流电压环退出调节。同时,在交流电流环的快速控制下,直流电压波动对交流电流的影响也会削弱。考虑到本文重点在于暂态同步稳定域边界估计与控制策略优化,参考相关研究中对直流侧动态的常用处理方法[4,5-14],本文将投入撬棒后的直流侧电压视为恒定,从而忽略GSC电压环的动态。
2)机-网动态解耦。GSC对电网故障有强隔离作用,电网故障不会对机侧发电机产生明显影响;同时,风机的气动响应、机械运动时间常数量级为s级,与电网暂态过程(十毫秒~百毫秒级)相比要慢得多,在暂态稳定分析时,可以不对机侧元件及其控制器详细建模[30]。
3)时间尺度分离。考虑到通常电流环的带宽远大于PLL的带宽,在关注PLL的相位动态时,可以认为电流环能够理想控制d、q轴输出电流。
基于以上三点假设,风机可以等效为一个受控电流源。同时,由于稳定平衡点(Stable Equilibrium Point, SEP)不存在时系统必然失稳,且可以通过设置参考电流保障SEP存在,因此本文将仅讨论SEP存在的情况。
基于上述假设条件得到简化后的风电并网系统模型,如图2所示。图2中, 、
 分别为电网电压矢量、PCC电压矢量;
 、
 分别为电网阻抗、风机滤波电感;
 为PLL输出相位;
 、
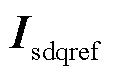 分别为风机的d、q轴输出电流矢量及其参考;
 、
 分别为PCC的d、q轴电压分量;
 、
 分别为PLL的PI环节的比例增益和积分增益;
 为同步旋转角速度;
 为PLL输出的角速度。
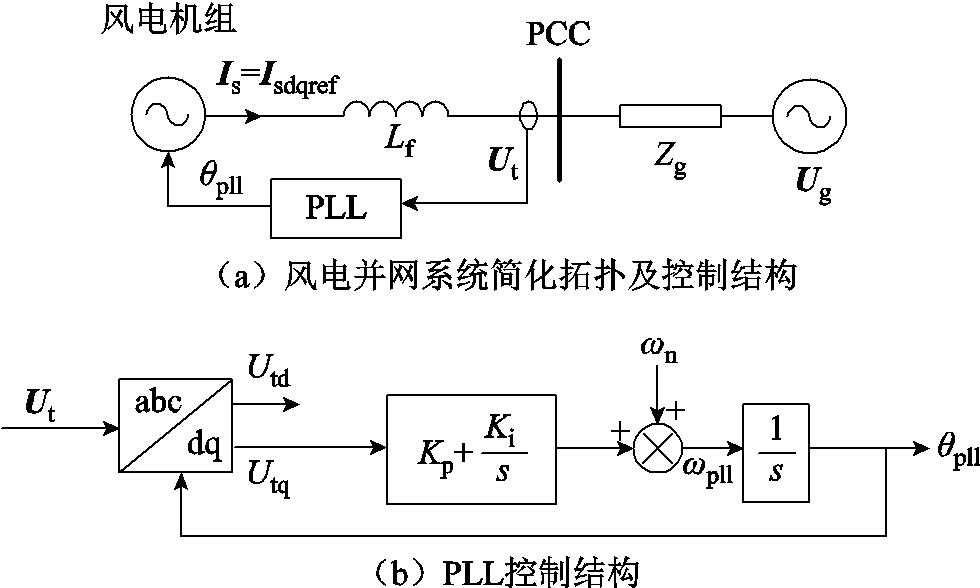
图2 风电并网系统简化拓扑及PLL控制结构
Fig.2 Simplified topology of the wind power grid-connected system and PLL control structure diagram
由图2a得到、及的空间关系如图3所示。图3中, 为PLL输出相位与电网电压相位
 之差,即
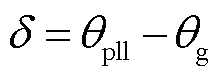 ,为便于分析,将称为风机的功角;
 、
 分别为风机输出电流的d、q轴分量;
 为电网电阻;
 为电网电感。
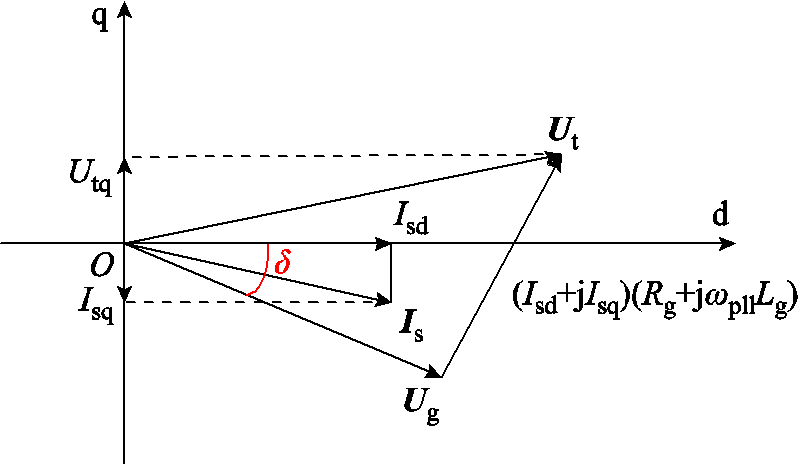
图3 风电并网系统电压、电流矢量关系
Fig.3 Voltage and current vector diagram of the wind power grid-connected system
由图3得到 为
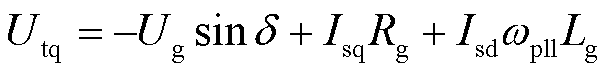 (1)
由图2b得到PLL输出角速度为
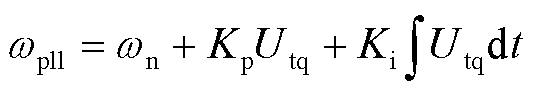 (2)
由于,易知 ,代入式(2)并求导,整理可得与的动态关系式为
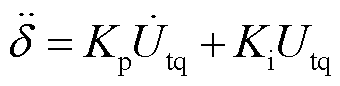 (3)
将代入式(1),再与式(3)联立,整理得到的二阶非线性微分方程为
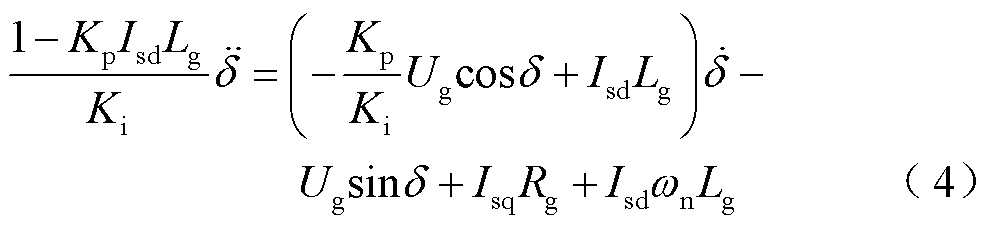
设SEP对应的功角为 ,当风机稳定运行时,
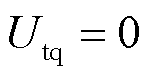 ,代入式(1)可求出为
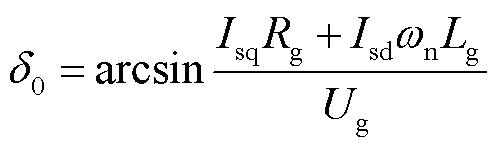 (5)
若对式(4)类似同步电机转子的运动方程进行分析,可得到
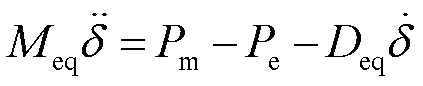 (6)
式中, 为等效惯量,
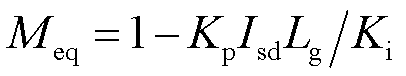 ;
 为等效机械功率,
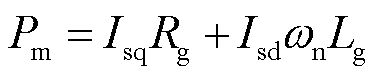 ;
 为等效电磁功率,
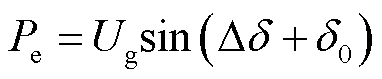 ;
 为等效阻尼,
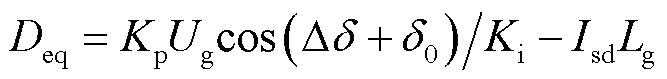 。
为了便于借助能量函数进行暂态同步稳定分析,首先,将前述推导的暂态同步稳定数学模型的非线性微分方程式(4)写为
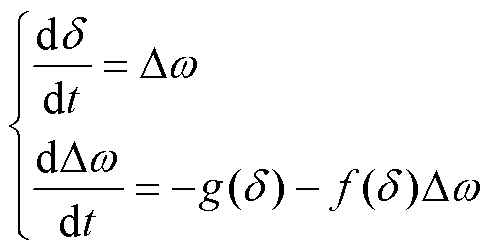 (7)
式中, 为PLL输出角速度与电网同步角速度的差值,
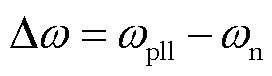 ;
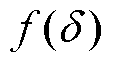 为阻尼函数;
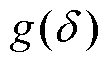 为恢复力函数。
式(7)借鉴了经典力学中描述耗散系统的方式,将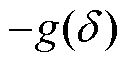 和
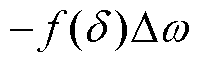 分别看作使系统恢复平衡的力(后文简称为恢复力)和阻尼力。恢复力函数对应第1节中的不平衡功率
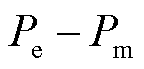 ,其在动态方程中的作用是通过提供恢复力,当>0,>0时,等效电磁功率大于等效机械功率,恢复力使系统趋向平衡状态。
为简化分析,考虑到高压输电网络电阻远小于电抗且考虑电阻将使不平衡功率略减小,可忽略电网电阻,由式(4)和式(7),和的表达式分别为
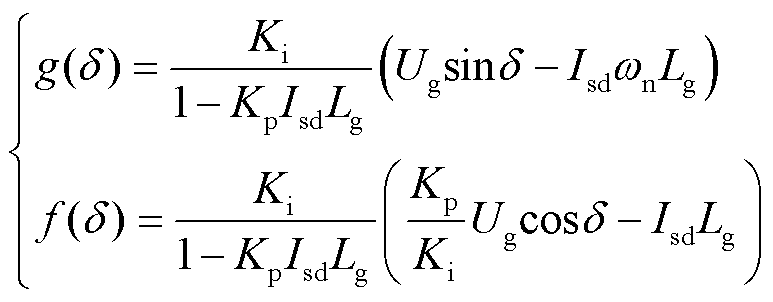 (8)
令式(7)的方程等号右边为0,可求出系统的SEP,可知SEP应满足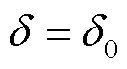 ,且
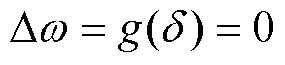 。
基于能量函数法[24],可以定义系统的能量函数为
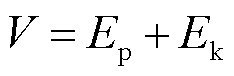 (9)
式中, 为系统的势能,
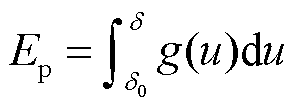 ,势能的负梯度等于恢复力,满足
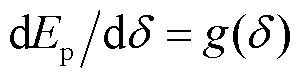 ,与恢复力相对应;
 为系统的动能,
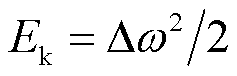 。
当系统到达SEP时,其势能与动能均变为0,系统的总能量函数 也等于0。由式(7)与式(9),求对时间的导数得
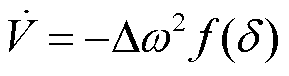 (10)
根据Lyapunov第二法,SEP的渐近稳定性需要满足: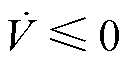 ;除SEP外
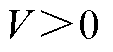 ;在定义域内连续并可微。由此可得到系统的稳定域需要满足
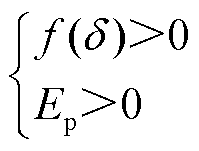 (11)
根据式(8),可绘制出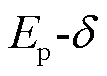 曲线、和曲线如图4所示。由式(11)可知,Lyapunov第二法渐近稳定条件下稳定域的最大功角范围(后简称为稳定域的功角范围)如图4中黄色区域所示,其中稳定域的功角上界为
 ,稳定域的功角下界为
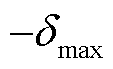 。由图4可知,传统能量函数法下的由正阻尼的范围决定,而在正阻尼区域较小的情况下,与SEP功角十分接近,稳定域的功角范围将很小。
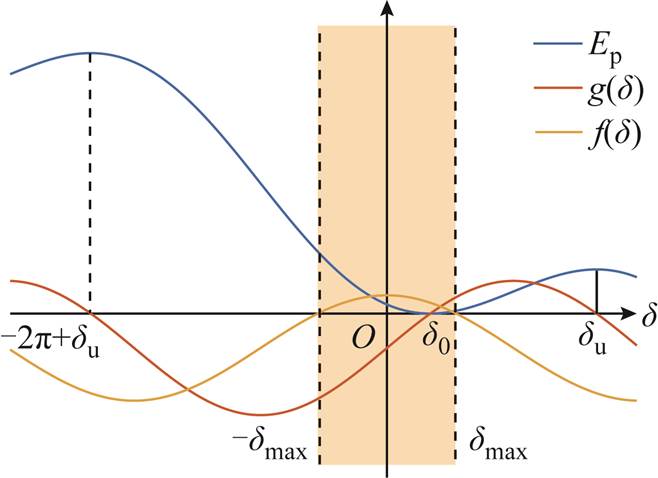
图4  曲线、
 和
 曲线
Fig.4 ,  and curves
由局部La Salle不变性原理[9],可估计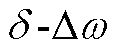 平面内的稳定域。稳定域的一个子集可由

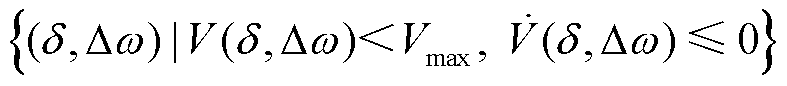 表示,其中
 表示最大临界能量,为大于0的常数,从
 内出发的状态点将最终收敛至SEP。显然,应使尽量大,以获得尽量大的稳定域估计范围。
由图4,当且仅当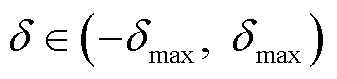 时,满足
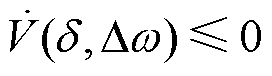 。在此区间内:由图4,为严格凸函数,在处取到极小值,且
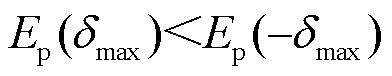 ;由式(9),同样为严格凸函数,并在
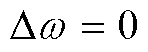 取到极小值,且为偶函数。由于和均为严格凸函数,根据凸函数的叠加性,总能量函数也必然是严格凸函数,因此在且处取得全局最小值。因此,在范围内取最大的稳定域边界时,最大稳定域的边界必然与直线
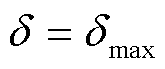 相切,切点处的能量即为最大临界能量。由于稳定边界外的点应满足>,而动能在取到极小值,因此必然在
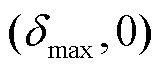 点处取得。基于此,可绘制出的等高线及稳定边界如图5所示。图5中显示,稳定边界由决定,而由决定,显然当增大时,所估计的稳定域将随之扩大,系统的暂态同步稳定性增强。
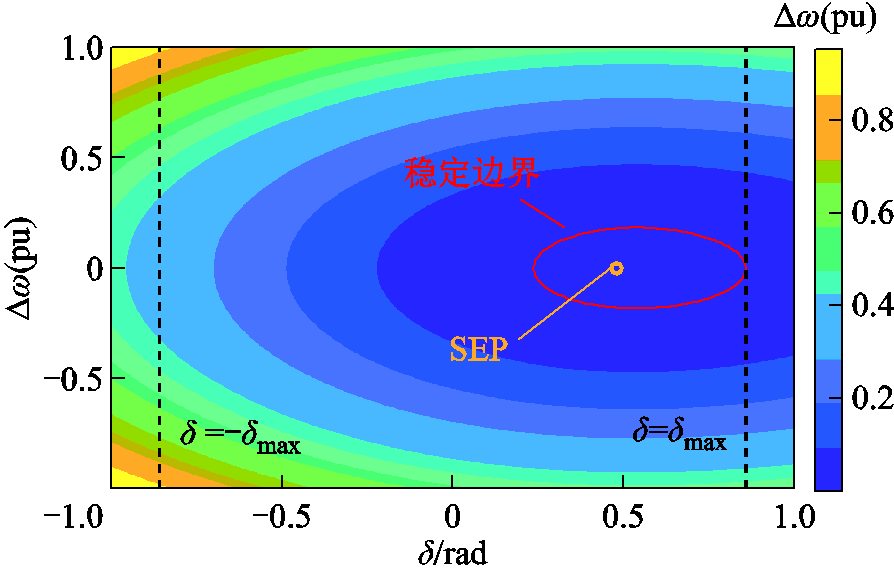
图5 V的等高线及稳定边界
Fig.5 Contour plot of V and stability boundary
已有许多研究指出,传统能量函数法得到的稳定域具有强保守性[31-32],这主要是因为这种方法在估计稳定域时是基于正阻尼区域的边界来确定,从而显著限制了稳定域的范围。这种稳定判据仅关注阻尼的符号属性,但事实上,在功角的振荡中阻尼将持续影响系统的能量耗散,阻尼对系统能量的影响是持续累积的,且这种影响应当与阻尼的大小有关,因此,需要一种改进的能量函数,将阻尼的累积效应考虑在内,从而改善判据的保守性。
式(7)不仅可以描述暂态同步稳定系统,还可等效为一个带阻尼的物理运动系统(比如在碗中滚动的小球),恢复力是使小球回到平衡状态的保守力,而正阻尼产生阻碍小球运动的阻尼力。本小节将功角类比为小球的位置,角速度偏差类比为运动速度,基于能量守恒与耗散的物理原理分析阻尼对系统能量的影响,势能和动能的定义与式(9)保持一致。这种类比方法能够直观揭示阻尼对系统能量的作用机制,阐明暂态同步稳定中的能量转换规律。本节分析将从动能变化入手,分析系统振荡收敛的过程中的能量耗散过程,引入有效速度和有效动能的概念,进一步分解阻尼对系统能量的作用机制,量化阻尼的累积效应,为后续改进能量函数奠定基础。
2.2.1 系统能量耗散过程分析
动能的变化率反映了系统受恢复力和阻尼力作用时的能量转移与耗散过程。为了量化阻尼对系统能量的影响,首先需要分析动能随时间的变化。假设系统从某一状态开始运动,最终回到平衡状态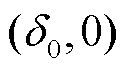 ,其间某时刻状态为
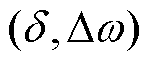 ,根据动能定义

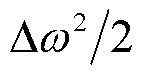 和系统方程式(7),此时动能变化率为
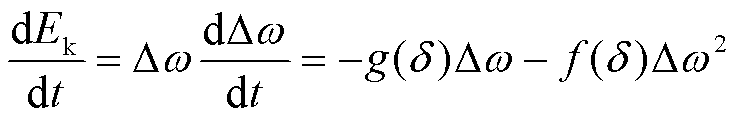 (12)
式(12)表明,动能的变化率由两部分组成:恢复力引起的能量转移和阻尼力引起的能量耗散。
为进一步分析能量耗散过程,计算动能的变化量。假设系统由 时刻的状态
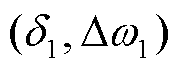 运动至
 时刻的状态
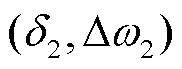 ,通过对动能变化率(见式(12))进行时间积分,得到动能的变化量为
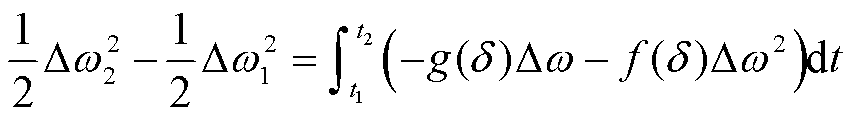 (13)
考虑到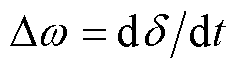 ,可以将
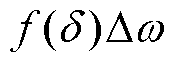 的时间积分转换为关于位置的积分,即
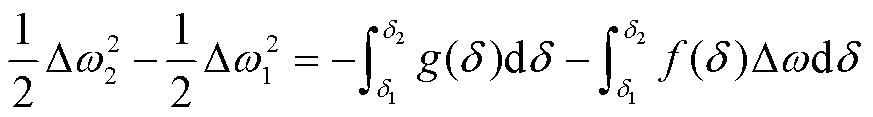 (14)
式中,左边为动能的变化;右边第一项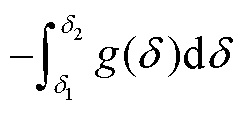 表示恢复力做的功,等于势能的变化量;右边第二项
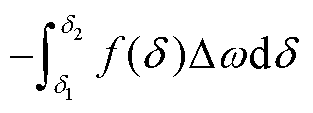 表示阻尼力做的功,
即系统能量因阻尼而耗散的部分。将式(14)推广至整个运动过程,当系统从某一状态运动并最终回到SEP状态时,其动能和势能最终变为零。与式(13)、式(14)类似,通过对式(12)的时间积分,可推导总能量关系为
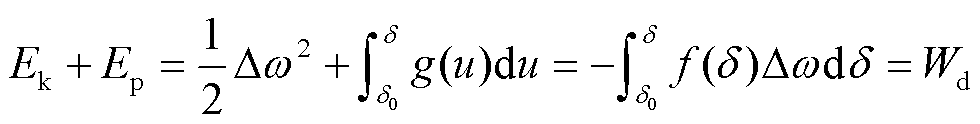 (15)
式中, 为系统在从初始状态运动到平衡状态过程中,阻尼力所做的功(取正值),即系统因阻尼而损耗的总能量。式(15)表明,初始的总能量
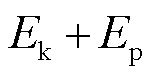 最终完全转换为,这部分能量既与位置()有关,也与运动过程中的速度()有关。对比式(14)与式(15)可知,阻尼力做的功与动能直接相互转换。
综上所述,阻尼力做的功与动能直接相互转换,而恢复力驱动能量在动能与势能间转移。当系统从初始状态回到平衡点时,总能量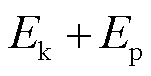 完全转换为阻尼功
 ,表明阻尼是系统能量耗散的原因。
2.2.2 阻尼对系统能量的作用机制
2.2.1节分析已阐明阻尼对系统整体能量耗散的作用,并指出其与动能的直接转换关系,本节以阻尼对动能的影响为切入点,探讨阻尼对系统能量的作用机制及其累积效应的影响。
由于速度决定动能,首先分析阻尼对速度的影响。当系统从初始时刻 的状态向SEP运动时,其速度的累积变化可表示为
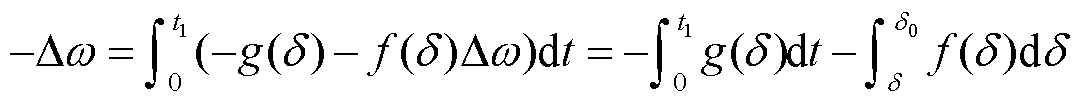 (16)
式(16)说明速度的变化量与恢复力的时间积分、阻尼函数的位移积分有关,并且阻尼对速度的改变量仅取决于当前位置,与运动轨迹无关。这表明系统从运动至的过程中,阻尼力做的功中存在一个与路径无关的固有分量,该分量产生了一个速度的确定改变量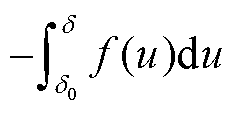 。这一分量提示,阻尼的累积效应可在速度和能量层面进一步量化。
为量化阻尼的这一累积效应,可定义有效速度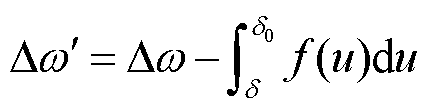 ,表示扣除阻尼累积效应后的系统速度,其中,
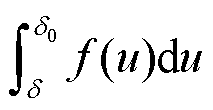 是阻尼力对速度的累积削减量,与阻尼大小
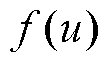 直接相关。相应地,定义
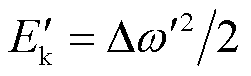 为有效动能。当系统从运动至时,实际动能由减小为0,
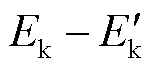 表示阻尼力对动能的直接影响,定义这部分阻尼产生的能量损耗为
 。
阻尼力做的功除外,还包含另一个分量 =
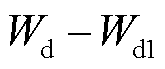 ,反映阻尼对系统能量的其他作用。为分析对系统能量的作用机制,对其变化率进行分析。将=和式(15)代入=,得
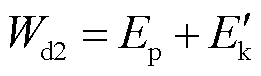 。求的时间导数为
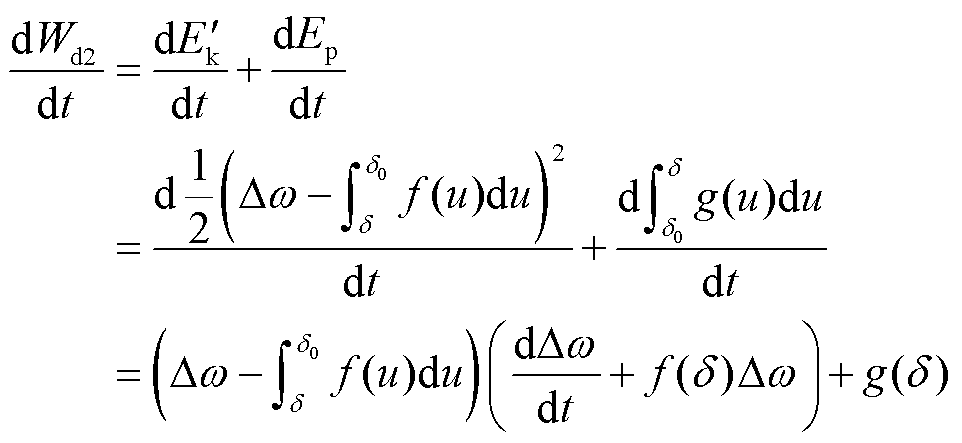 (17)
代入系统方程式(7),进一步整理得到
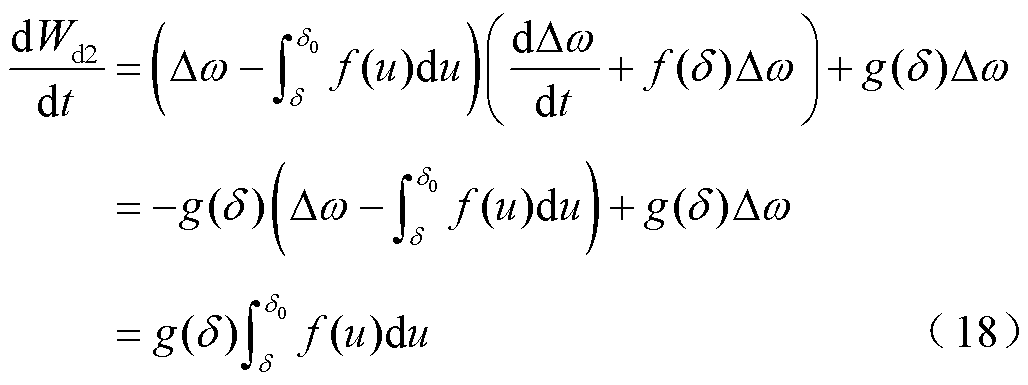
式(18)表明,阻尼不仅通过直接改变动能,还通过与恢复力函数耦合影响能量耗散速率。通过对式(18)的时间积分,可得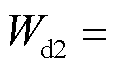
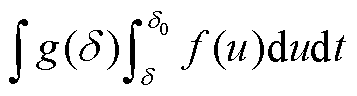 ,这部分耗散与运动路径相关,反映了阻尼随位置变化的额外能量损失。
综上所述,阻尼的累积效应通过有效动能 和阻尼功分量的变化率影响系统能量耗散。
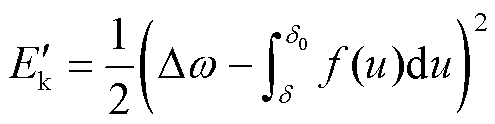 通过累积项量化了阻尼对速度的改变,使阻尼功分量随阻尼累积项动态调整;而
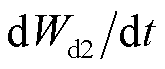 反映了阻尼累积项与恢复力函数耦合影响能量耗散速率。这两种效应在传统能量函数及其能量变化率中未被充分体现,导致稳定域估计过于保守。因此,应当在能量函数中考虑阻尼的累积效应,在稳定判据中体现阻尼大小的影响。
若要使稳定判据受到阻尼大小的影响,需要将阻尼产生的累积效应考虑在能量函数内,式(17)与式(18)为改进能量函数的构造提供了思路。定义改进能量函数 为有效动能与势能之和,由式(9)、式(17)、式(18),可得及其时间导数
 的表达式为
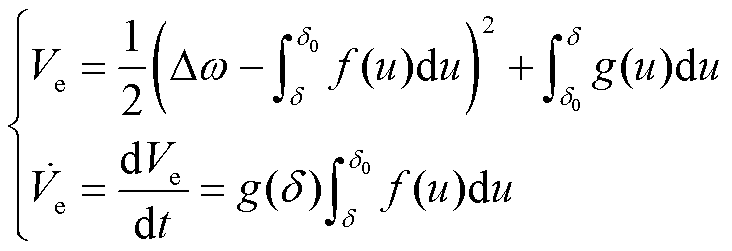 (19)
根据Lyapunov第二法,稳定域需要满足: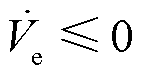 ;除SEP外>0;在定义域内连续并可微。由此可得到此系统的稳定域需要满足
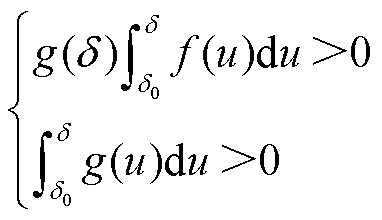 (20)
由式(8)中与的表达式,可得到曲线与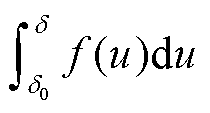 曲线。将曲线、曲线叠加至图4,结合式(20)可得到改进能量函数下稳定域的功角范围,最终得到功角范围对比如图6所示。图6中,改进后的功角范围是
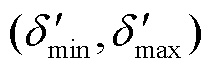 ,黄色区域表示改进前的功角范围,条纹区域表示改进后拓展的功角范围,可以看出改进后的稳定域功角范围明显增大。
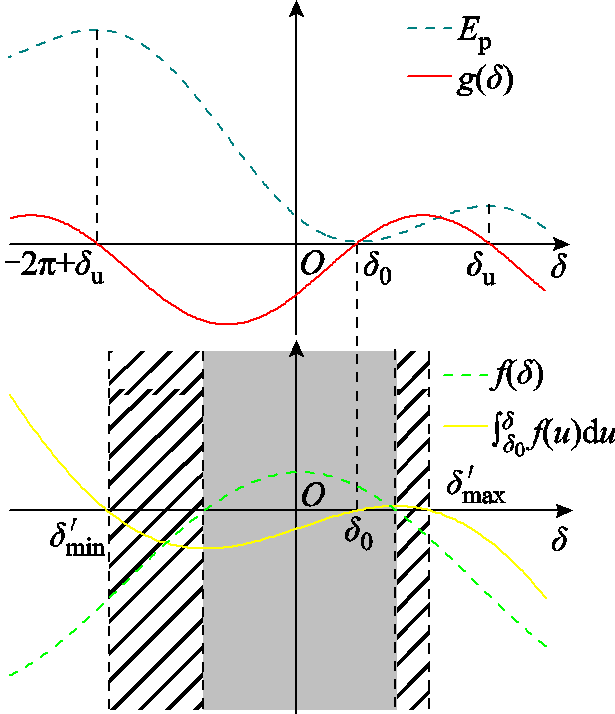
图6 稳定域功角范围对比
Fig.6 Comparison chart of the power angle range in the stable domain
然后基于局部La Salle不变性原理估计稳定域。通过数值方法绘制出改进能量函数等高线,并确定稳定域功角范围内的最大稳定边界,结果如图7所示。
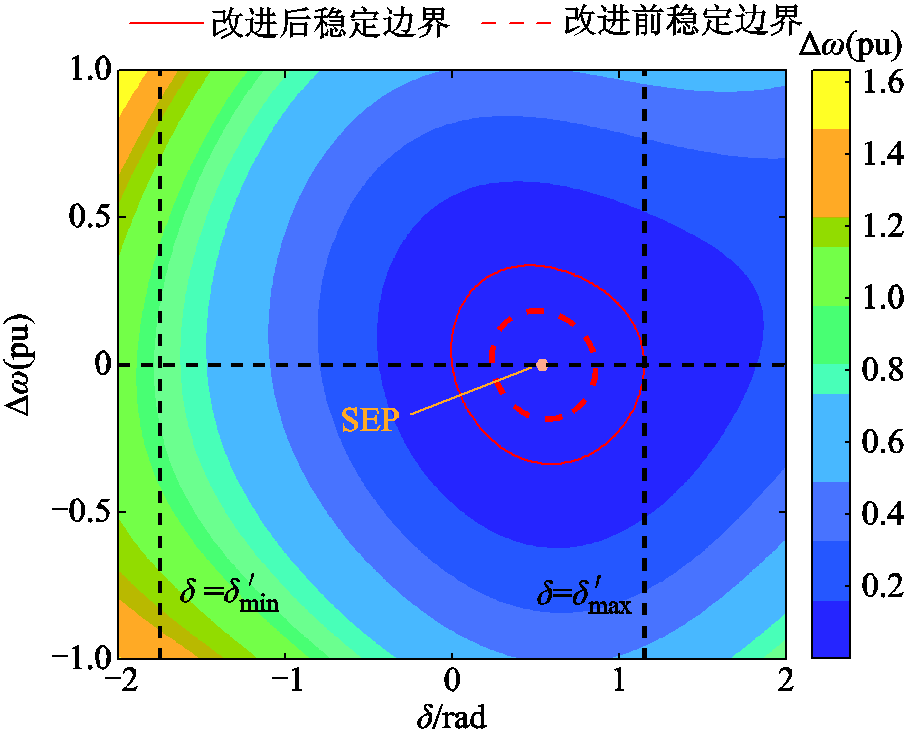
图7 改进能量函数等高线及稳定边界对比
Fig.7 Comparison map of the contour lines of the improved energy function and the stable boundary
图7显示,改进能量函数所得稳定边界比传统能量函数保守性显著减弱。对比图5与图7可知,使用有效动能替代实际动能会改变等高线的形状,但并不会改变能量函数的凸函数特性与极小值点位置,稳定边界仍与最大功角范围的上界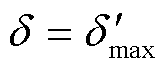 相切,并且切点仍为
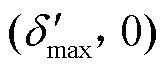 。这是因为当时,由图6可知
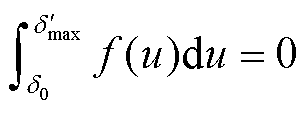 ,进而由式(19)可知,若
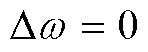 ,将取最小值,故
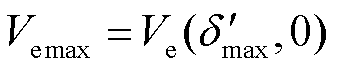 。综上所述,改进能量函数下稳定域的大小将仅与
 相关,越大,临界能量越大,稳定边界范围随之扩大,系统的暂态同步稳定性相应增强。
在2.3节中所构建的改进能量函数模型下,理论推导明确指出,系统的稳定域受限于的约束,增加的取值范围可以有效地扩展稳定域的边界。基于此,为了精准设计改进控制策略,本小节从的取值入手,对约束稳定边界的关键影响因素进行系统分析,以为后续控制策略的设计提供理论依据。
结合式(20)与图6分析的取值可知,改进能量函数下功角上界由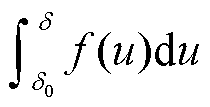 的零点与不稳定平衡点
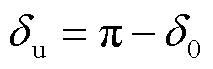 之中的较小值决定。对于确定的SEP而言,当
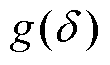 不变时,
 的值是固定的,因此应该分析
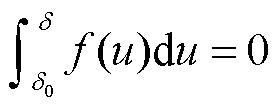 在
 右侧的第一个解的值,并使其尽量接近。
结合图6,可分析式(20)的两个不等式: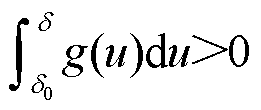 将功角范围限制在
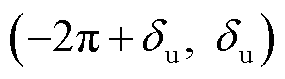 ,进而
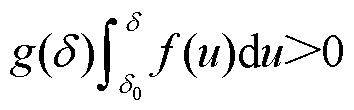 可等价于
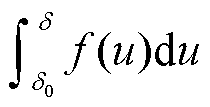 在
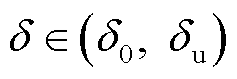 时大于零,并在
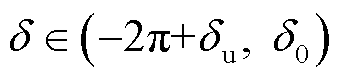 时小于0。代入式(8),式(20)可改写为
 (21)
由式(21),可得 为
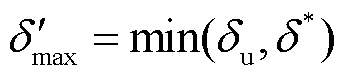 (22)
式中, 为方程
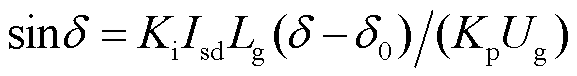
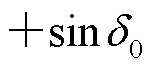 在右侧的第一个解。
式(21)、式(22)表明,当<时,改进能量函数下Lyapunov第二法的约束条件本质上是对阻尼函数的约束。由式(21)可绘制阻尼函数约束下的稳定域功角范围如图8所示。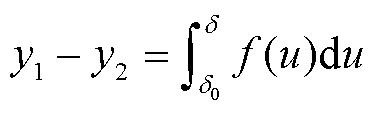 ,观察图8中
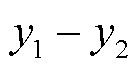 的符号可确定稳定域功角范围。通过观察
 与
 之间的距离可以分析
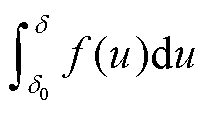 的变化与的取值。受正弦函数非线性特征限制,当
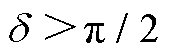 时,迅速减小并变为0,此时达到功角边界=。由此可见,改善阻尼的非线性特性能有效增大,进而拓展稳定域范围。
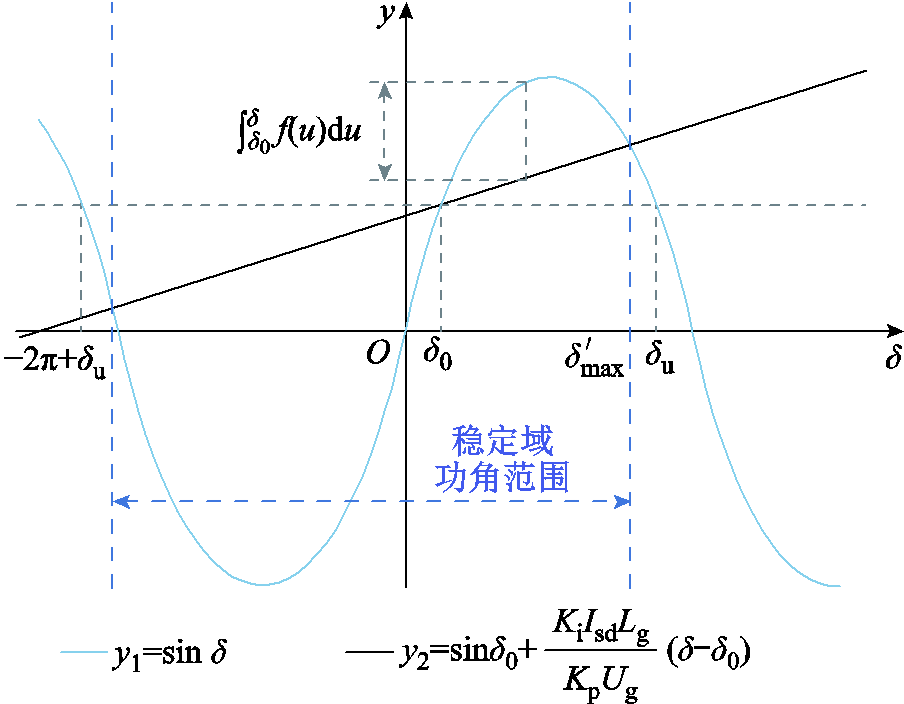
图8 阻尼函数约束下稳定域功角范围
Fig.8 The range of power angles in the stable domain under the constraint of the damping function
当阻尼增大, 增大至大于时,将受到的约束。由图6可知,受中正弦函数的影响,当,的值减小并在达到0,此时曲线的非线性特性将成为限制的主要因素。因此,若能改变恢复力函数的非线性特性,提高的值,将进一步拓宽稳定域。
由于系统的稳定边界主要受到阻尼函数和恢复力非线性特性的约束,这些非线性因素不仅降低了系统的暂态稳定性,还增加了PLL设计的复杂性。为了解决这一问题,本节基于改进能量函数稳定判据提出PLL改进控制策略,通过引入PLL的附加控制,能够有效改善阻尼函数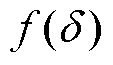 和恢复力的非线性特性,从而扩展系统的稳定边界。故障期间改进PLL控制结构框图如图9所示。所提改进PLL在传统PLL结构基础上,添加了两个补偿环节与一个功角观测环节。添加补偿环节的设计原理见附录。
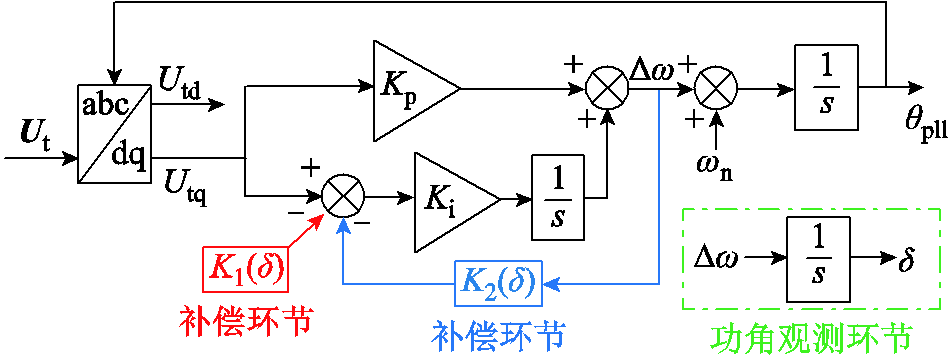
图9 故障期间改进PLL控制结构框图
Fig.9 Block diagram of the improved PLL control structure during the fault period
设改进PLL的系统函数为
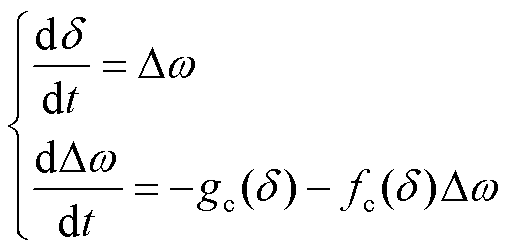 (23)
式中,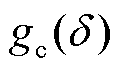 为补偿后的恢复力函数;
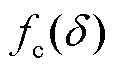 为补偿后的阻尼函数。
由图9和式(23),得到和表达式如式(24)所示,具体推导过程见附录。
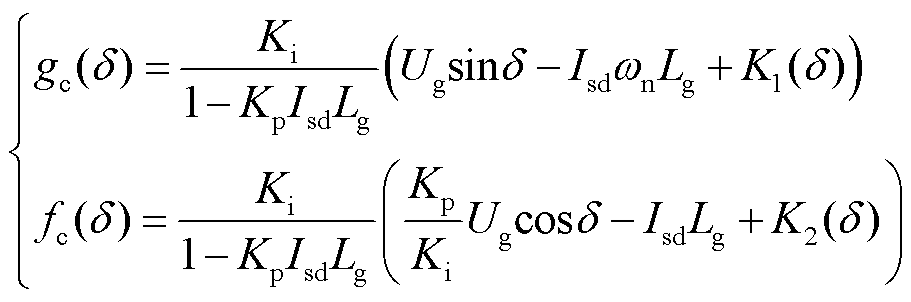 (24)
接下来需要设计补偿函数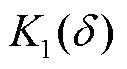 和
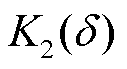 ,有针对性地调整和的非线性特征。
3.2.1 针对阻尼函数的补偿
在3.1节中已围绕图8分析了的非线性特性对稳定域的限制,而的非线性特性主要与其中的正弦函数相关,因此可对的余弦函数进行补偿以减弱其非线性程度。由于在零点附近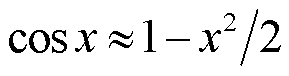 ,令的表达式为
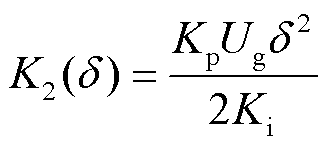 (25)
式(25)中包括了风电并网系统通常难以获取的电网电压 ,考虑到风电系统在LVRT期间的无功补偿,在实际工程中,可采用大于的并网点电压
 替代[29]。这种替代方式会增大补偿量,但可避免电压估计,同时由于与较接近,能保持补偿函数适应不同的故障深度。基于此,后文将视为已知量处理。由式(24)和式(25),的表达式为
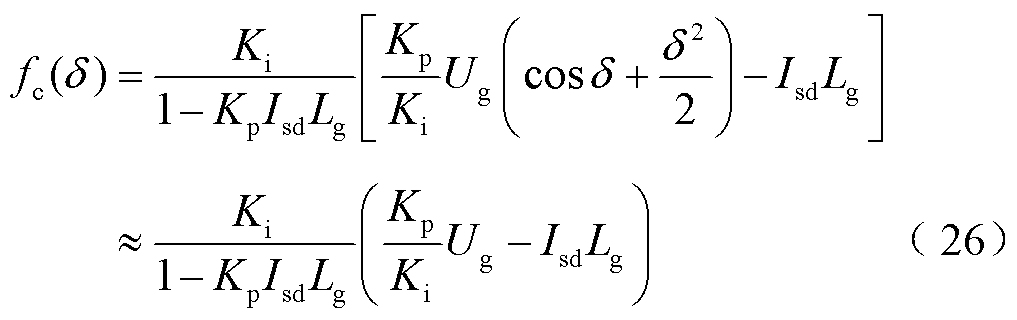
由于在2.3节的改进能量函数构造中,并未涉及具体的和函数,因此对于改进后的PLL系统,2.3节中所提稳定判据仍然成立。将式(26)代入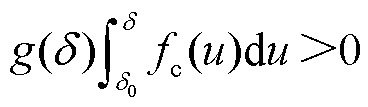 ,可得到稳定域的功角范围条件为
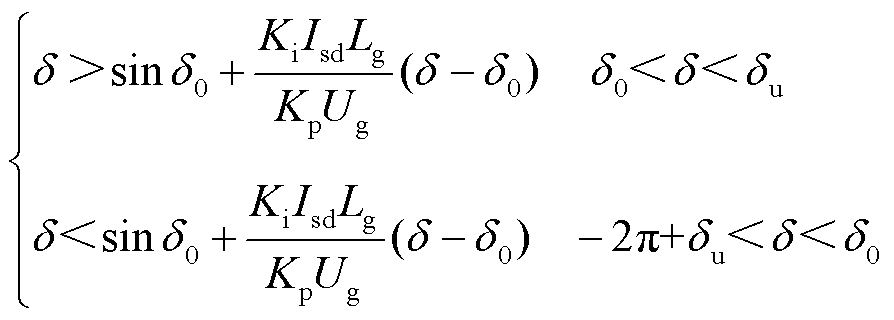 (27)
由式(27)和图8,可以得到改进前后稳定域功角范围对比如图10所示。
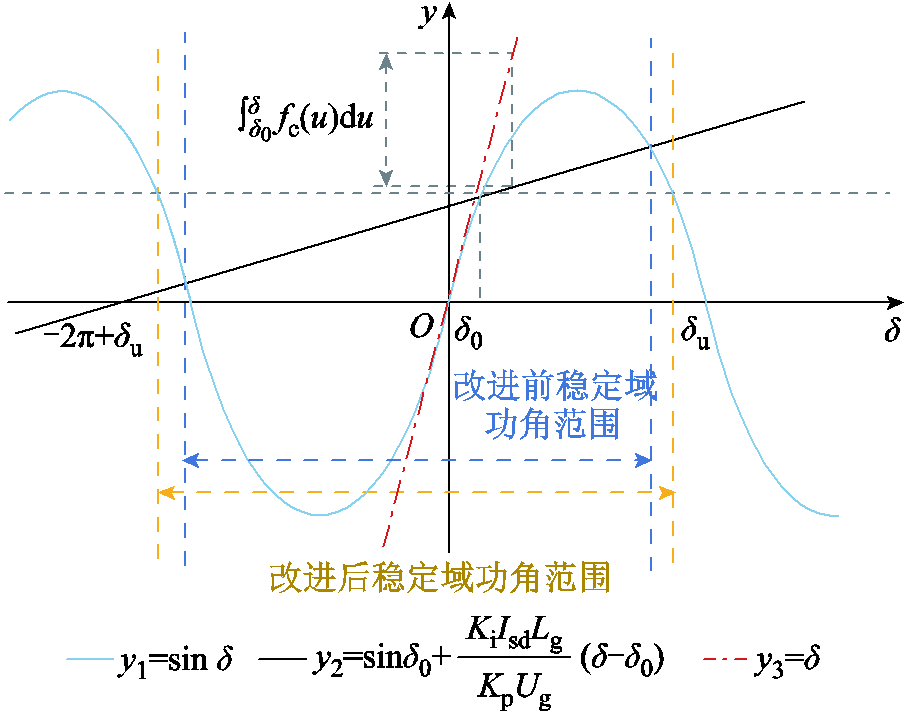
图10 改进前后稳定域功角范围对比
Fig.10 Comparison of the power angle range in the stable domain before and after improvement
图10中,投入补偿后,红色点画线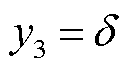 替代了蓝色曲线
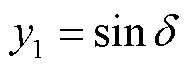 ,
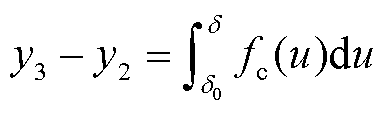 ,从而在整个
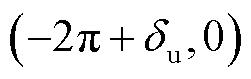 区间内满足
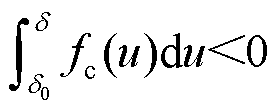 ,且在
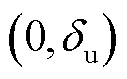 区间内满足
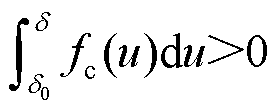 。故而改进阻尼后稳定域功角范围明显扩大,被拓展至,
 被拓展至
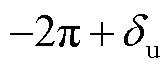 ,系统的暂态同步稳定性增强。
需要指出的是,图10隐含了一个条件:当且仅当 的斜率大于
 的斜率,即
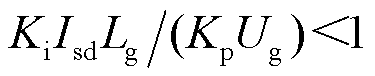 时,改进后稳定域功角范围为
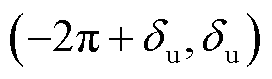 。为了满足此条件,需要对故障期间PLL的PI参数进行整定。由于现有的分析均建立在SEP存在的条件下,即
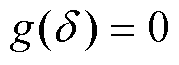 必须有解,由式(8)可知SEP存在时满足
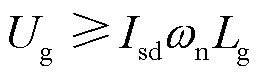 ,由此可得到使的充分条件为
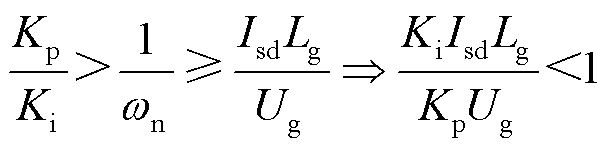 (28)
基于式(28)可在故障期间自适应整定PLL的PI参数,同时可避免对电网阻抗进行估计,考虑到增大 会降低系统的小信号稳定性[27],可保持不变,仅整定
 。
3.2.2 针对恢复力的补偿
在3.1节的分析中指出,的非线性特征对暂态同步稳定的影响是不稳定平衡点约束了稳定域的最大上界。基于此,与3.2.1节中类似,可对中的正弦函数进行补偿以降低非线性程度,由于在零点附近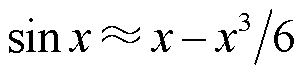 ,可令的表达式为
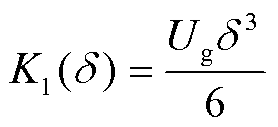 (29)
将式(29)代入式(24),得的表达式为

对比式(8)和式(30)可知,投入补偿后,取代,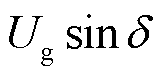 被
 替代,将使得比显著增大。绘制与曲线如图11所示。

图11 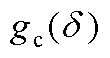 与
 曲线
Fig.11 curve and curve
分析图11可知,由于SEP与的零点相对应,因此不能在SEP附近投入补偿,以免改变SEP。又因为电网阻抗是未知的,无法估计SEP,而SEP应在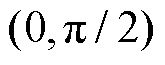 范围内,故可以仅在
 时投入补偿,的表达式应更改为
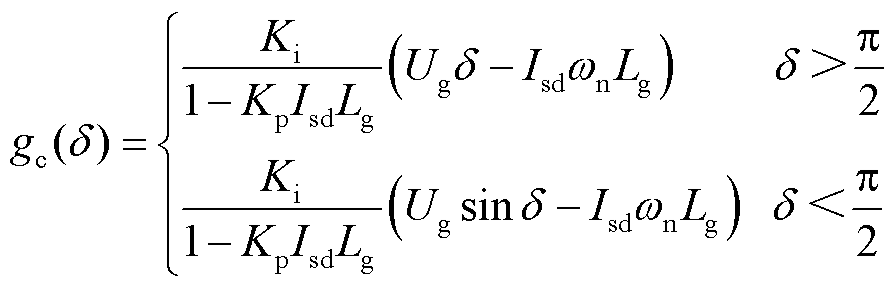 (31)
结合图11分析可知,在时投入补偿后,替代了,而始终大于零, 将不存在,从而不会约束稳定域的上界。此外,需要指出,当故障后的初始功角大于
 时,由于>,投入补偿会扩大初始不平衡功率,但通常情况下初始功角在范围内,因此无需考虑这种情况。
此外,由于补偿策略是在时投入,显然在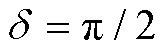 处恢复力函数是不连续的,因此,由改进能量函数
 表达式(见式(19)),这一补偿策略会使在处连续但不可微,从而不满足Lyapunov第二法的条件。然而,根据文献[33-34],可以通过分段Lyapunov函数法处理此时的系统:将系统划分为以为切换边界的两个子系统,当满足在子系统的切换边界处系统能量不增加,且各子系统的对应区域内分别满足Lyapunov第二法的稳定条件时,整体系统仍然渐近稳定。在是连续的,满足不增加的条件,因此2.3节的稳定判据仍成立。
3.2.3 稳定策略协同作用与稳定域综合分析
经第3.2.1和3.2.2节分析可知,当和补偿均投入时,理论上将无穷大。这意味着系统稳定域的边界将不再与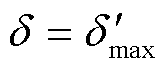 相切,而应当与
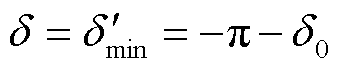 相切。结合图7中改进能量函数等高线分析可知,在此条件下系统稳定域边界将显著拓展,暂态同步稳定性得以有效提升,若考虑补偿投入后阻尼增大和不平衡功率减弱对改进能量函数的影响,系统稳定域边界将进一步拓展。稳定性能的提升,得益于阻尼补偿与恢复力补偿的协同作用:率先改善了阻尼函数的非线性特性,解除其对稳定域上边界的约束;在此基础上,进一步对恢复力函数进行补偿,彻底消除不稳定平衡点带来的限制,二者共同构成了解除系统不同阶段非线性约束的完整控制策略。
使用数值积分法计算采用未改进PLL和本文所提改进PLL得到的稳定域对比如图12所示,图中黄色区域表示采用改进PLL时的稳定域。图12表明,采用本文所提改进控制策略后稳定域边界显著拓宽。
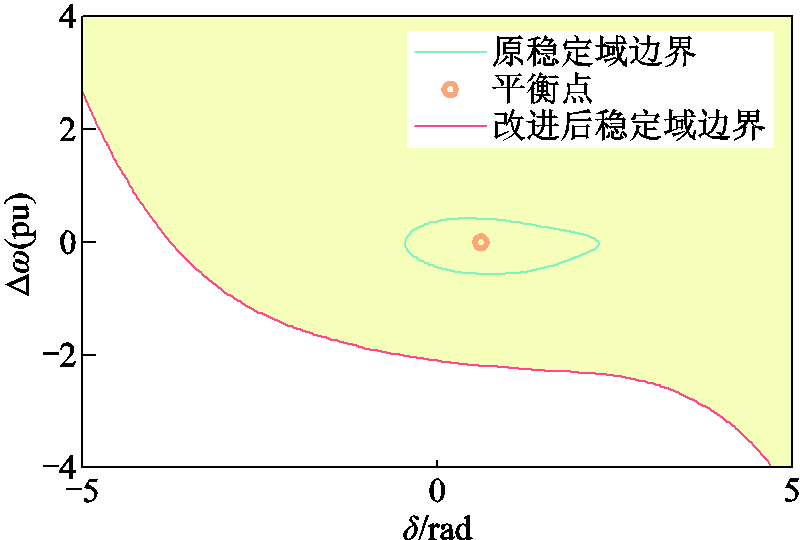
图12 改进前后稳定域对比
Fig.12 Comparison chart of the stability domain before and after improvement
本文策略所提出的补偿环节和,分别采用了直接对并网点q轴电压进行补偿和对阻尼进行补偿的方式,在控制方式上分别与“q轴电压重塑”“虚拟转矩控制”有相似之处,但本文策略是在改进能量函数法基础上提出的,通过拓宽稳定域提高暂态同步稳定性,所采用的原理与这两种控制思想有所不同。
为进一步明确本文所提控制策略的综合特点,表1从多个维度将本文策略与现有典型控制策略进行了综合对比。由表1可见,本文策略在不依赖电网阻抗信息的前提下,在参数自适应能力、对并网标准的遵从性以及控制复杂度等方面表现出良好的综合特性。
表1 本文所提策略与现有稳定控制策略的综合对比
Tab.1 Comprehensive comparison between the proposed method and existing stability control strategies
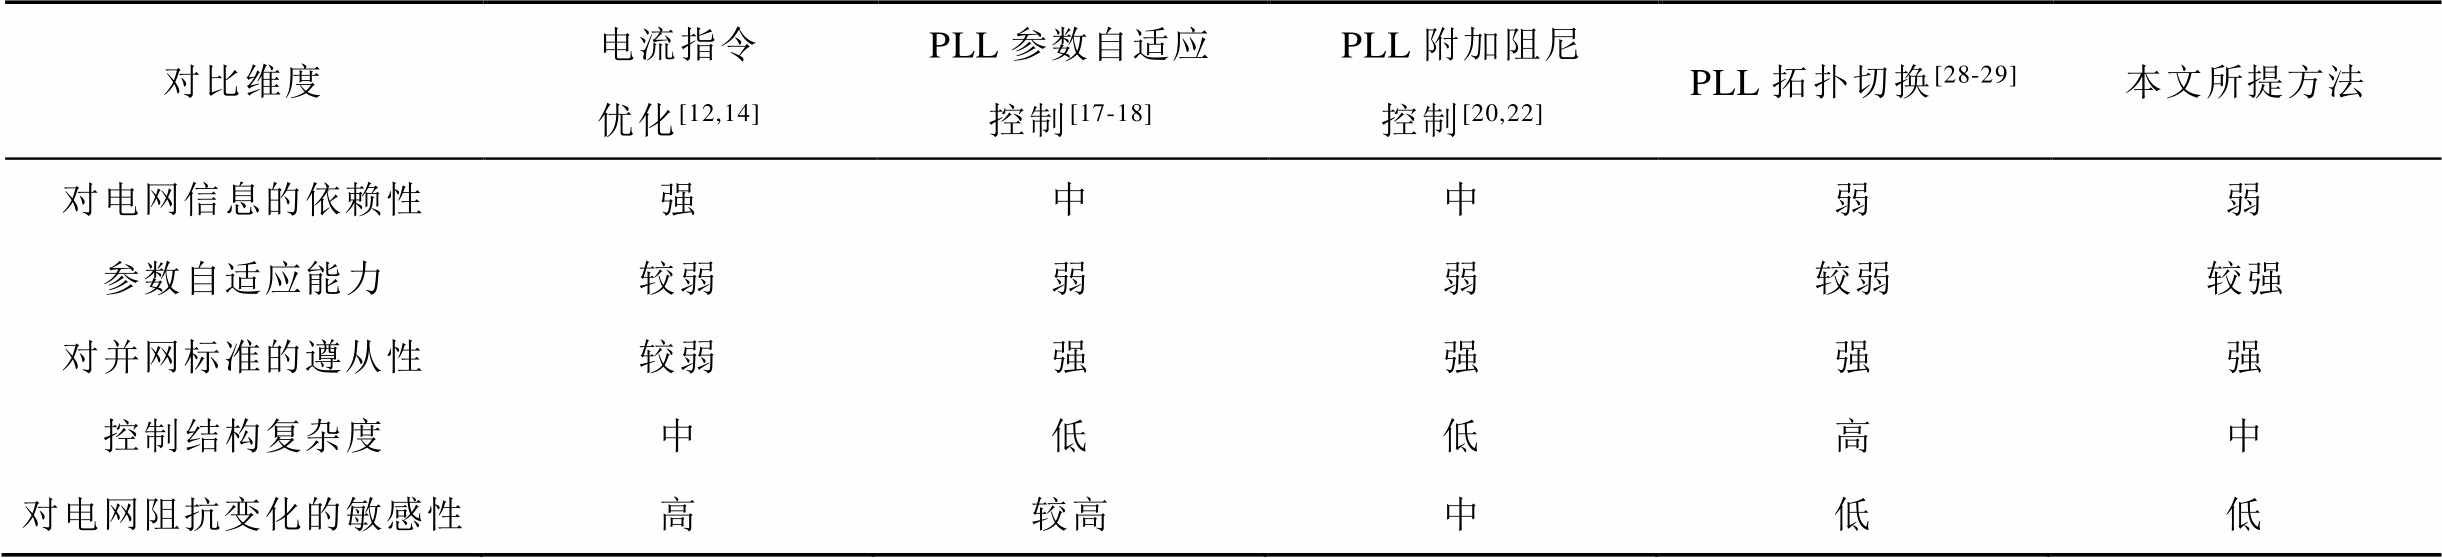
对比维度电流指令优化[12,14]PLL参数自适应控制[17-18]PLL附加阻尼控制[20,22]PLL拓扑切换[28-29]本文所提方法 对电网信息的依赖性强中中弱弱 参数自适应能力较弱弱弱较弱较强 对并网标准的遵从性较弱强强强强 控制结构复杂度中低低高中 对电网阻抗变化的敏感性高较高中低低
为验证理论分析和所提策略的有效性,由图2和图9在Matlab/Simulink平台建立采用改进PLL的风电并网系统的Simulink模型,所使用的模型参数见表2。
表2 仿真模型参数
Tab.2 Simulation model parameters
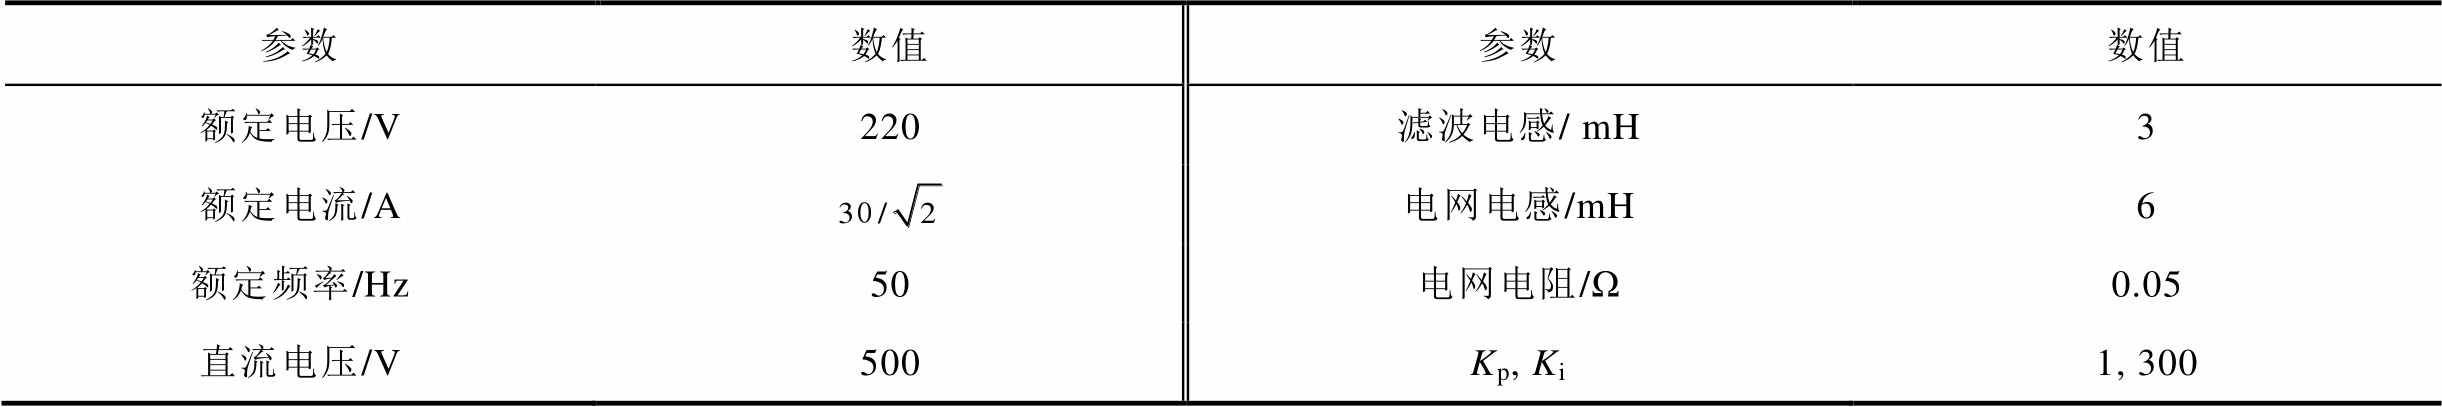
参数数值参数数值 额定电压/V220滤波电感/ mH3 额定电流/A电网电感/mH6 额定频率/Hz50电网电阻/Ω0.05 直流电压/V500Kp, Ki1, 300
分别设置风电并网系统发生故障时的电网电压在 =0.1 s时骤降至65 V(SEP存在)和45 V(SEP不存在)两种工况,故障期间电流指令为
 = 20 A,
 =0,其余参数同表2,分别采用未改进PLL与本文所提改进PLL得到仿真曲线如图13~图16所示。图中,
 为PCC的a相电压,
 为风机输出的a相电流。
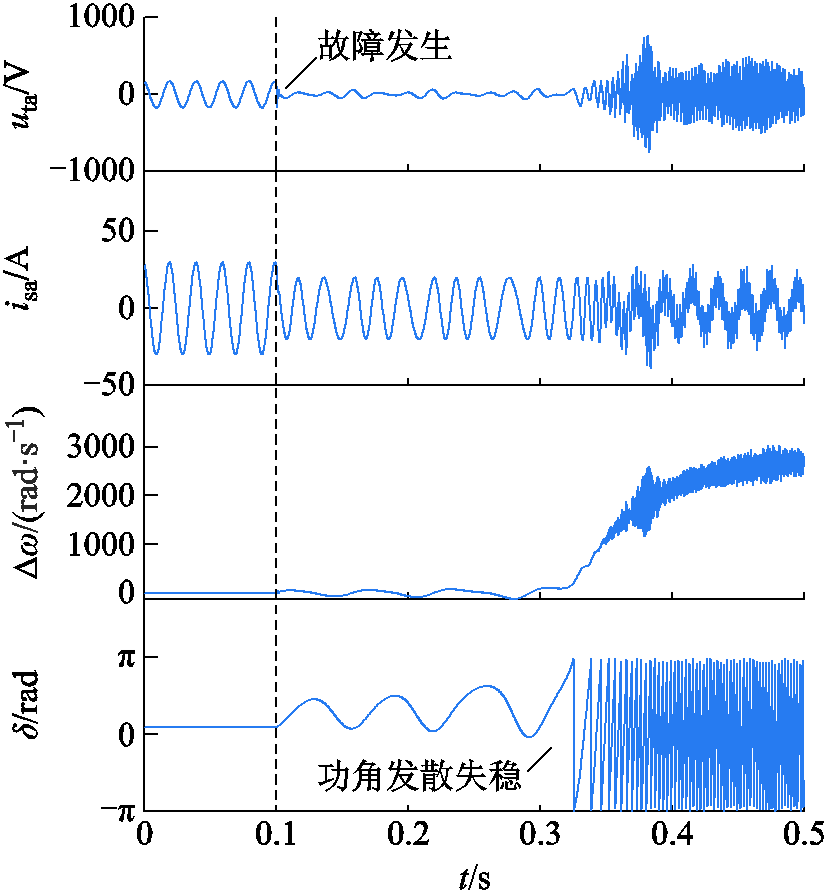
图13 未采用改进PLL的仿真曲线(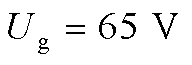 )
Fig.13 The simulation curves of the improved PLL was not adopted()
图13、图14表明,SEP存在的工况下,故障发生后,采用未改进PLL的风电并网系统功角振荡发散,发生同步失稳,失稳后电压电流均失稳;而采用本文所提改进PLL的风电并网系统功角振荡收敛,电压电流波形迅速恢复,证明了本文所提控制策略在SEP存在但仍有失稳风险的工况下能有效抑制同步失稳,提高暂态同步稳定性。
图15和图16表明,SEP不存在工况下,故障发生后,采用未改进PLL的风电并网系统功角迅速振荡发散,故障后迅速发生同步失稳;而采用本文所提改进PLL的风电并网系统功角振荡收敛,电压电流仍能保持稳定,证明了本文所提控制策略在SEP不存在工况下仍能保持一定的同步稳定性。进一步地,设置风电并网系统电网电压在=0.1 s时骤降至40 V,采用本文所提改进PLL得到仿真曲线如图17所示。图17显示功角缓慢收敛,表明系统处于临界稳定状态。因此,可判定系统的失稳边界电压约为40 V。相较于基于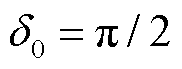 求取的静态稳定边界电压46.17 V,本文方法将稳定域边界拓展了13.4%,提升了系统在SEP不存在工况下的暂态同步稳定性。图16、图17中SEP不存在时系统仍然能稳定,是因为3.2节中采用的补偿策略使得补偿后的恢复力函数在
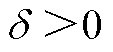 范围内始终大于零,并且其导数也大于或等于零,从而在范围内始终存在稳定平衡点。
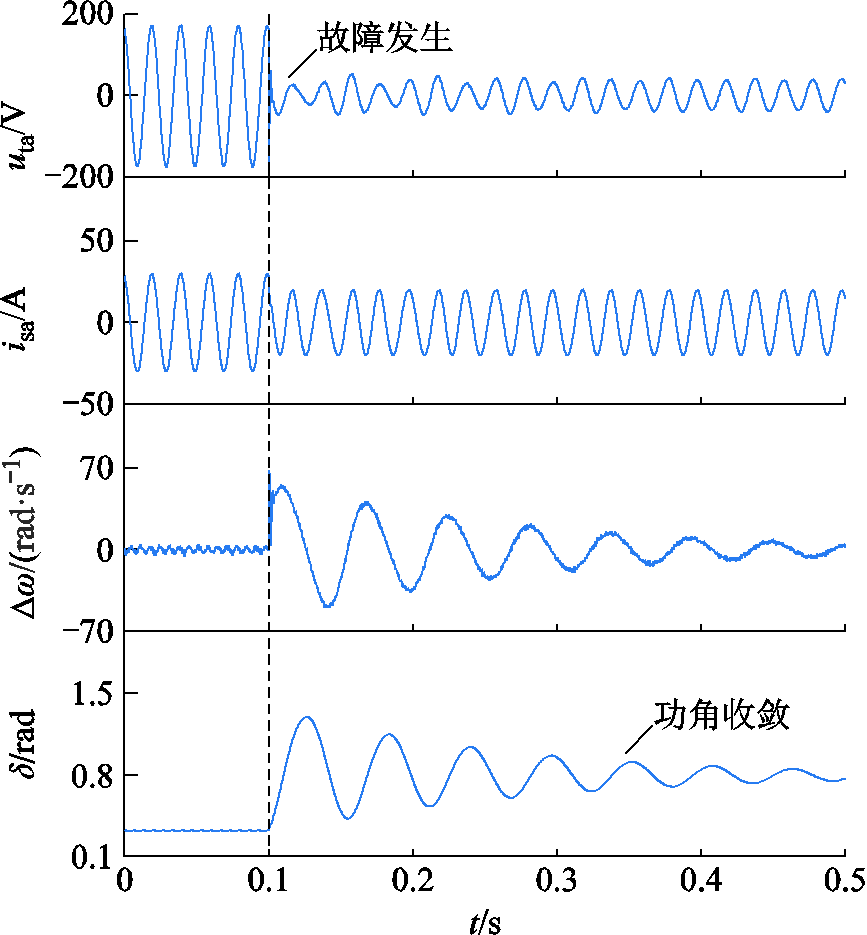
图14 采用改进PLL的仿真曲线(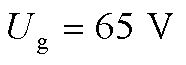 )
Fig.14 The simulation curves of the improved PLL is adopted()
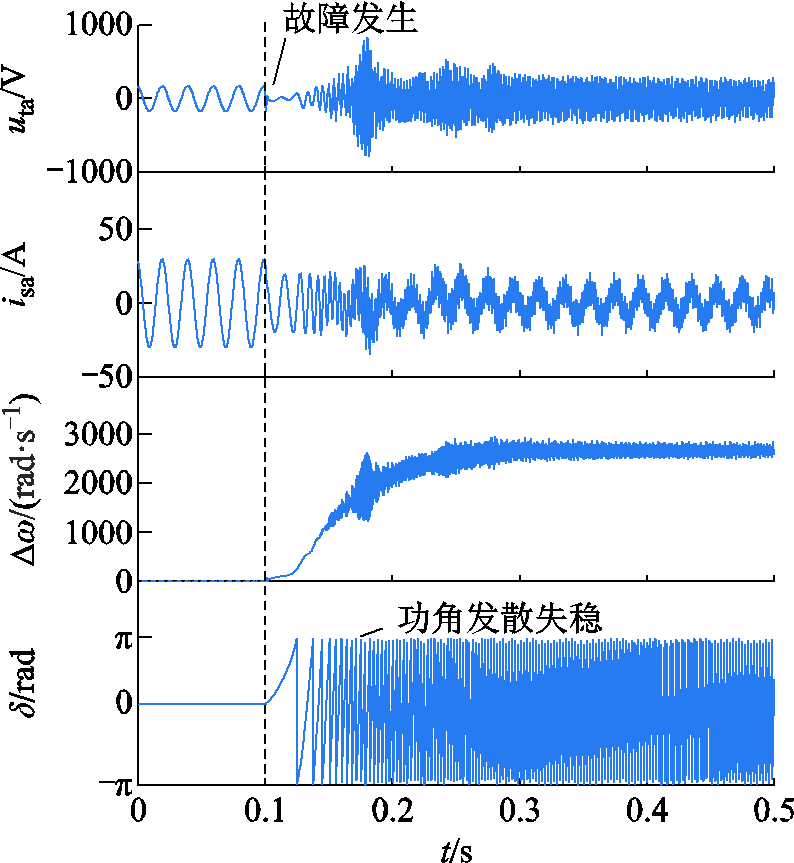
图15 未采用改进PLL的仿真曲线(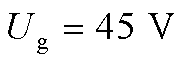 )
Fig.15 The simulation curves of the improved PLL was not adopted()
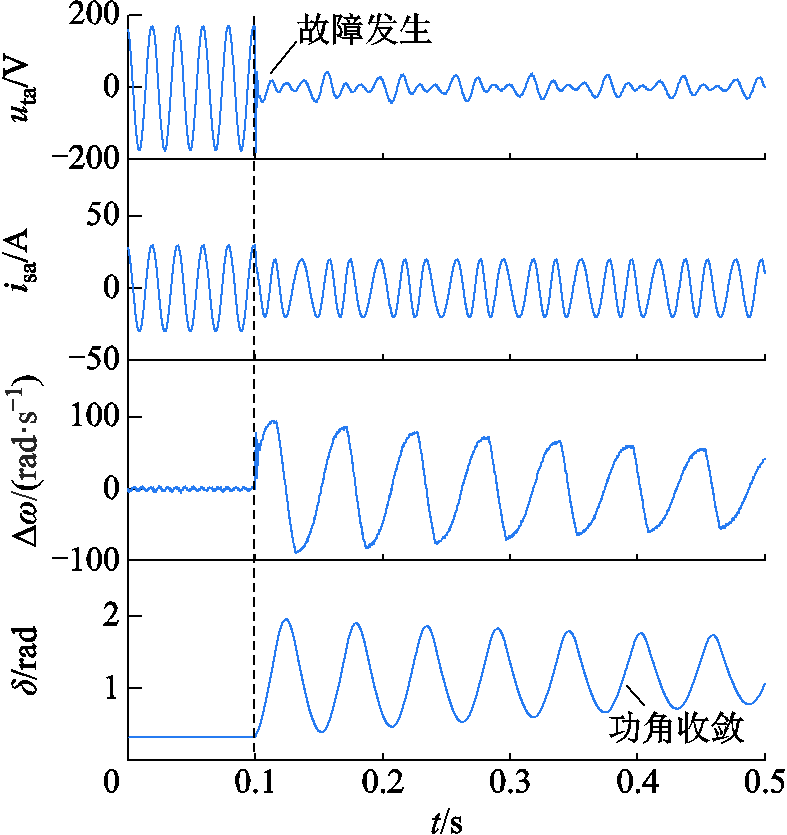
图16 采用改进PLL的仿真曲线()
Fig.16 The simulation curves of the improved PLL is adopted()
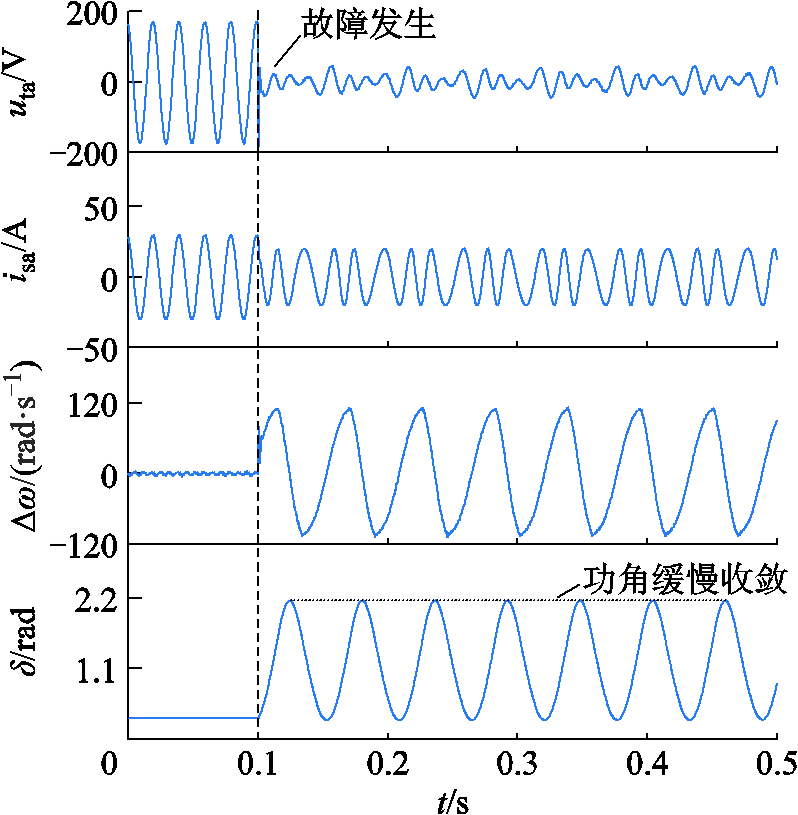
图17 采用改进PLL的仿真曲线(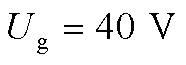 )
Fig.17 The simulation curves of the improved PLL is adopted()
然而,当故障深度持续加深( 继续减小)时,采用改进PLL的风电并网系统仍有失稳风险。设置风电并网系统发生故障时的电网电压在
 =0.1 s时骤降至35 V(SEP不存在),故障期间电流指令为
 =20 A,
 =0,其余参数同表2,采用本文所提改进PLL的仿真曲线如图18所示。
图18中,故障发生后,功角振荡发散,发生同步失稳,电压电流波形持续畸变。这是因为尽管SEP存在,但减小将使得SEP功角 增大,从而,增大与故障后初始功角的距离,使得故障后瞬间的状态点不在SEP的稳定域范围内,造成同步失稳。
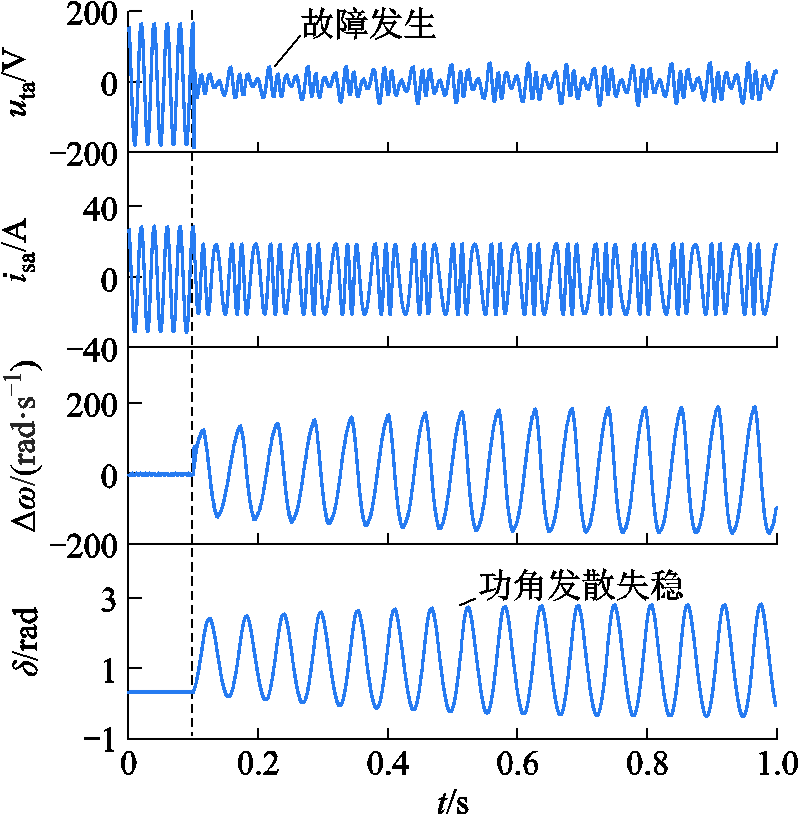
图18  时采用改进PLL的仿真曲线
Fig.18 The simulation curves of the improved PLL is adopted when
综上所述,仿真结果表明,本文提出的控制策略显著地增强了风电并网系统的暂态同步稳定性,且在故障严重程度越过SEP不存在的边界后,一定范围时功角仍不会发散,证明了本文所提改进PLL控制策略的有效性。
为了验证所提优化策略的有效性,在仿真验证的基础上进行了HIL实验以及实物实验。采用远宽MT 8020实时仿真器和MT 1070 RCP构成半物理实验平台进行HIL实验,其中主电路在实时仿真器中搭建,控制电路在RCP中实现,实验装置如图19所示,操作者通过上位机对设备进行控制并完成数据采集,实验参数见表2。

图19 HIL实验平台
Fig.19 HIL experimental platform
分别按照前述仿真条件设置SEP存在与不存在两种工况,SEP存在的工况下HIL实验结果如图20与图21所示,SEP不存在的工况下HIL实验结果如图22和图23所示。HIL的结果与仿真相同,在SEP存在和不存在的工况下,采用改进PLL的风电并网系统均能够保持稳定,初步验证了所提策略有效性。

图20 未采用改进PLL的HIL曲线( )
Fig.20 The HIL curves without the improved PLL ()
图21 采用改进PLL的HIL曲线()
Fig.21 The HIL curves adopting the improved PLL ()
为模拟实际电网中可能出现的复合故障场景,设置故障期间电网电压骤降且阻抗增大的工况。设置风电并网系统发生故障时的电网电压在=0.1 s时骤降至45 V,故障电网电感增大为9 mH,故障期间电流指令为=20 A,=0,其余参数同表2。分别采用未改进PLL与本文所提改进PLL得到HIL实验结果如图24、图25所示。
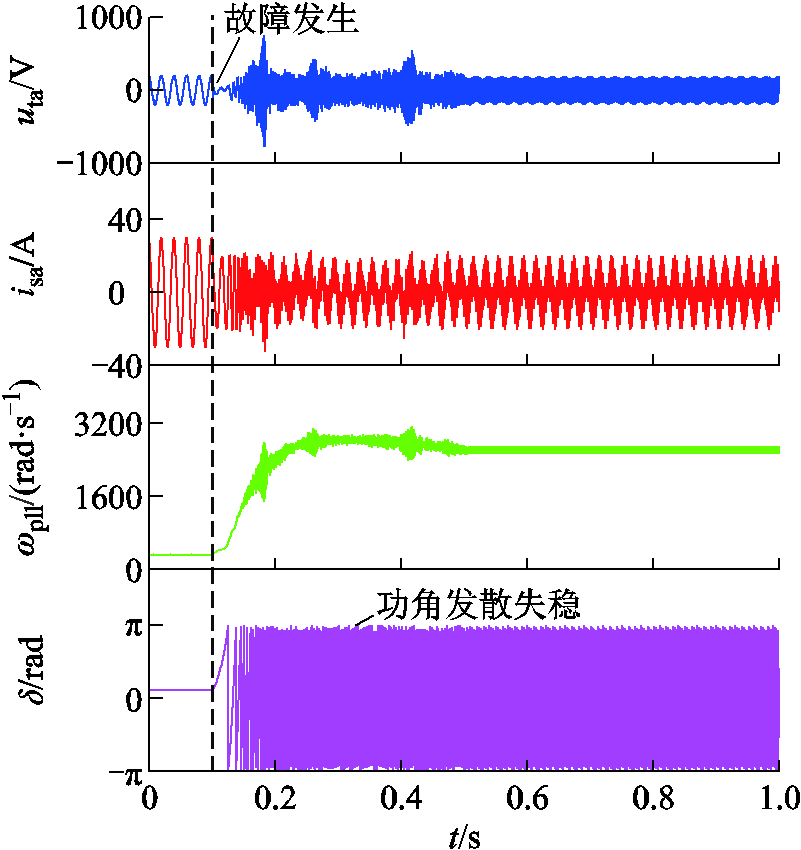
图22 未采用改进PLL的HIL曲线( )
Fig.22 The HIL curves without the improved PLL()
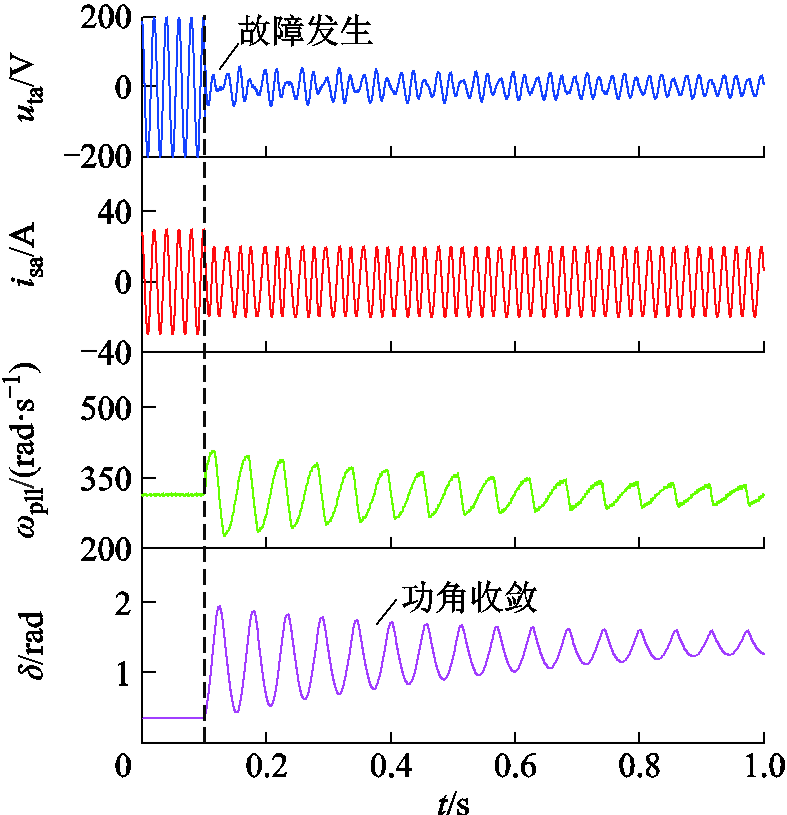
图23 采用改进PLL的HIL曲线()
Fig.23 The HIL curves adopting the improved PLL ()
由图24、图25可知,复合故障场景下采用本文所提策略的系统仍能保持暂态同步稳定,而采用未改进PLL的系统发生暂态同步失稳,证明本文所提策略在复合故障下仍能有效提高系统的暂态同步稳定性。
在HIL的基础上搭建实物平台对控制策略进行验证,实验平台如图26所示。出于安全考虑,做较低功率的对比实验,实验参数见表3。实验平台直流侧电压由降压变压器与整流器提供,实验对象为10 kW逆变器,其控制芯片采用德州仪器TMS320F28377D。致茂电子Chroma61815电网模拟器用来模拟交流侧故障,通过示波器和上位机分别观察电压电流和控制逆变器并网以及获取功角信息。由于功角是数字信号处理器(Digital Signal Processor, DSP)内部运算产生,使用数模转换器将其转换成可用示波器观察的波形会有精度损失,因此将其保存在DSP芯片的片上闪存中,再利用串口传输到上位机后进行观察和分析。
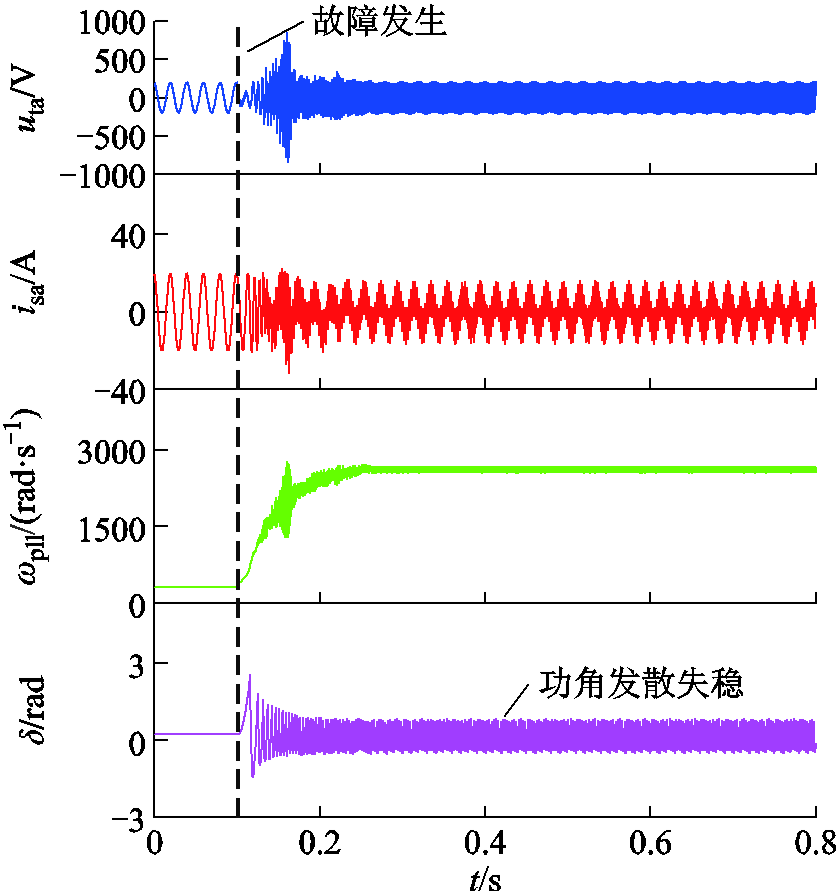
图24 复合故障下未采用改进PLL的HIL曲线
Fig.24 The HIL curves without the improved PLL under compound fault
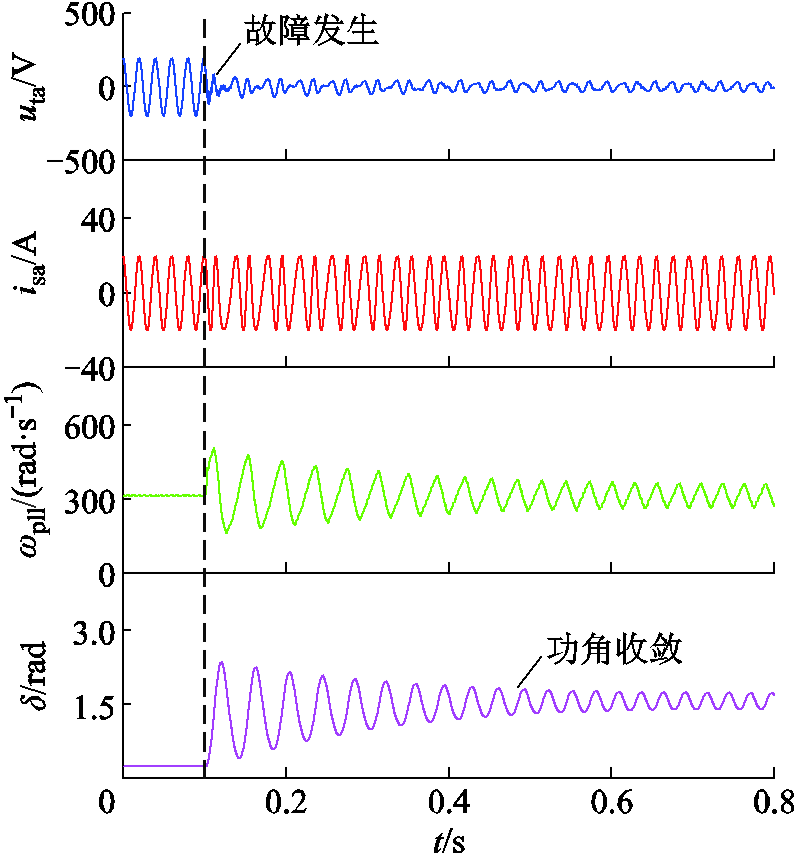
图25 复合故障下采用改进PLL的HIL曲线
Fig.25 The HIL curves adopting the improved PLL under compound fault

图26 实物实验平台
Fig.26 Physical experimental platform
表3 实验参数
Tab.3 Experimental parameters
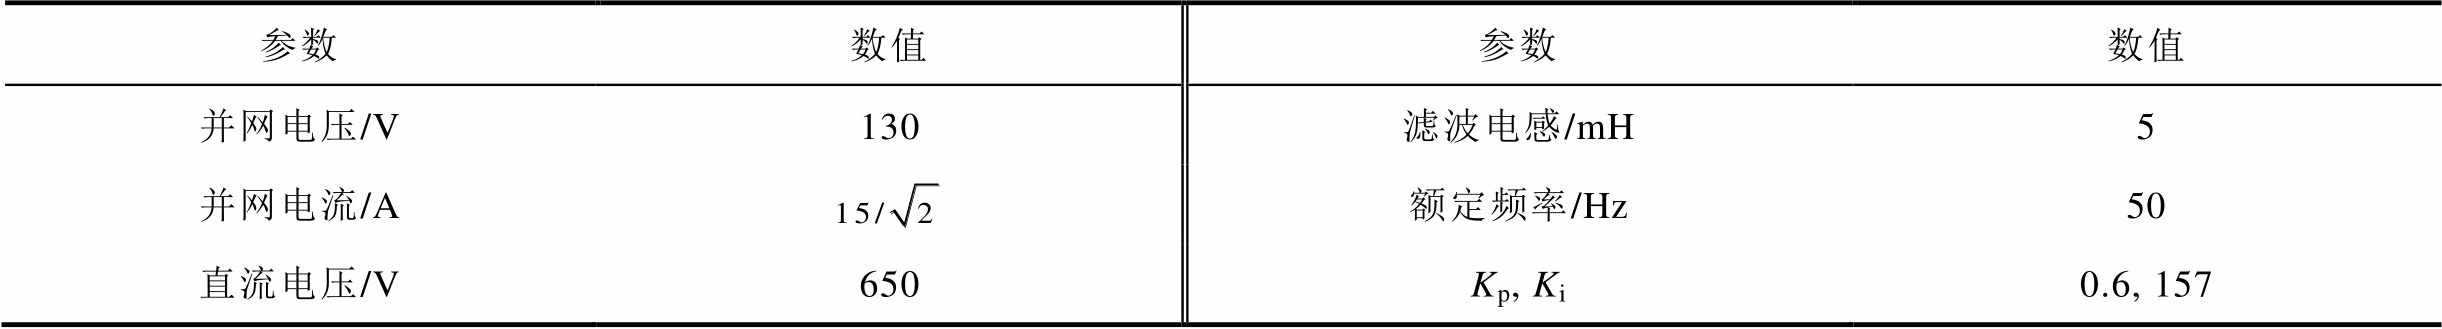
参数数值参数数值 并网电压/V130滤波电感/mH5 并网电流/A额定频率/Hz50 直流电压/V650Kp, Ki0.6, 157
利用实验平台做相同电压幅值跌落的对比实验,设定电网电压均从130 V跌落至8 V,实验结果如图27、图28所示。其中,功角差曲线展示了故障发生后功角的变化,功角差等于功角减去故障前瞬间功角,并采用了平滑后的数据。由图27、图28可知,在上述工况下,采用改进PLL的风电并网系统能够保持稳定,验证了所提控制策略的有效性。

图27 改进PLL前后电压、电流波形
Fig.27 The voltage and current waveforms before and after improving the PLL

图28 改进PLL前后功角差曲线
Fig.28 The power angle difference curves before and after improving the PLL
为增强风电并网系统在电网信息未知时的暂态同步稳定性,本文提出一种基于改进能量函数的暂态同步稳定控制策略。首先,针对传统能量函数法忽略阻尼作用的缺陷,引入有效动能对能量函数进行修正,构建了考虑阻尼累积作用的改进能量函数,并推导了稳定域;其次,基于改进能量函数的稳定域边界特点,分析了约束稳定边界的主要因素,基于此提出了暂态同步稳定控制策略并给出了参数整定依据;最后,借助仿真与实验进行了控制策略有效性的验证。具体结论如下:
1)本文所提改进能量函数得到稳定域相较于传统能量函数法保守性显著减弱,提高了稳定域估计的准确性。
2)阻尼和不平衡功率的非线性特性是约束风电并网系统暂态同步稳定边界的主要因素之一。这是因为阻尼和不平衡功率的非线性特性会约束满足Lyapunov渐近稳定条件的功角范围,从而约束了稳定域的范围。
3)本文所提稳定控制策略无需精确估计电网信息,能够在SEP存在的情况下有效保持风电并网系统的同步稳定,且在部分SEP不存在但故障深度较浅的工况下也能保持同步稳定。
附 录
首先,设计补偿环节。为了实现对阻尼函数和恢复力函数的非线性补偿,应先分析未改进的PLL控制结构,厘清函数非线性项的来源及非线性项与控制结构的关系。未投入补偿环节时,由图2的经典PLL控制结构及式(7),可以得到
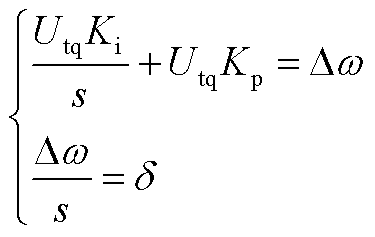 (A1)
根据式(1),忽略电阻,代入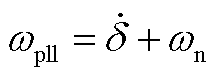 ,得到
 为
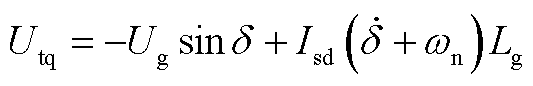 (A2)
对式(A2)进行拉普拉斯变换得到
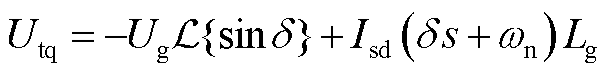 (A3)
式中,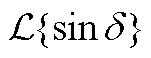 表示
 的拉普拉斯变换。
将式(A3)代入式(A1),消去 ,得
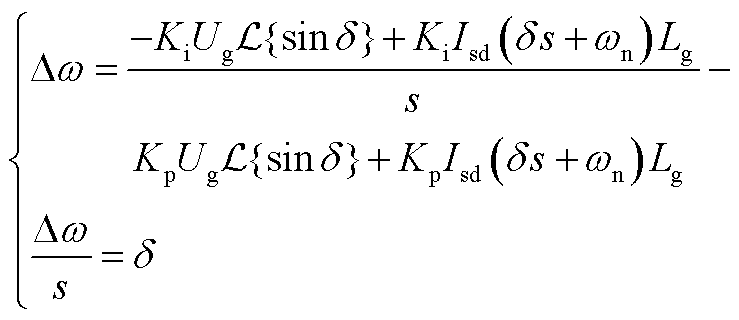 (A4)
将式(A4)的第二个方程代入第一个方程,整理得到
 (A5)
式中, 为变量,则有常数微分项
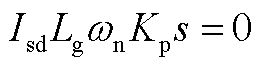 ,方程简化为
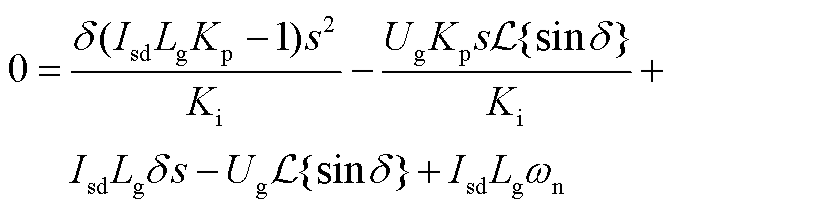 (A6)
对比式(A6)和系统方程式(7)、式(8),分析各项系数,可以发现 中的非线性项
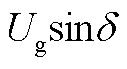 与式(A6)中的项
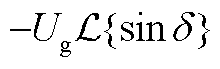 对应,而
 中的非线性项
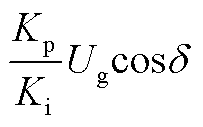 与式(A6)中的项
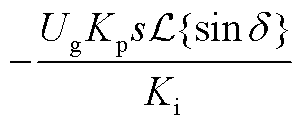 对应。为了补偿这两个非线性项,在式(A4)中引入补偿项
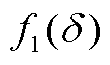 与
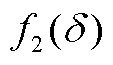 。由式(A4),观察各项参数,可知式(A6)中非线性项和分别由式(A4)中的项
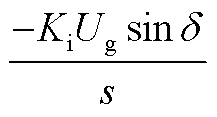 和
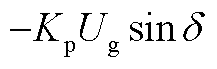 变化而来,说明应该对这两项进行补偿,设补偿后的非线性项为
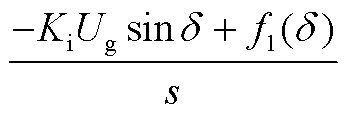 和
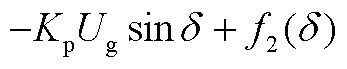 ,可得加入补偿后,式(A4)变化为
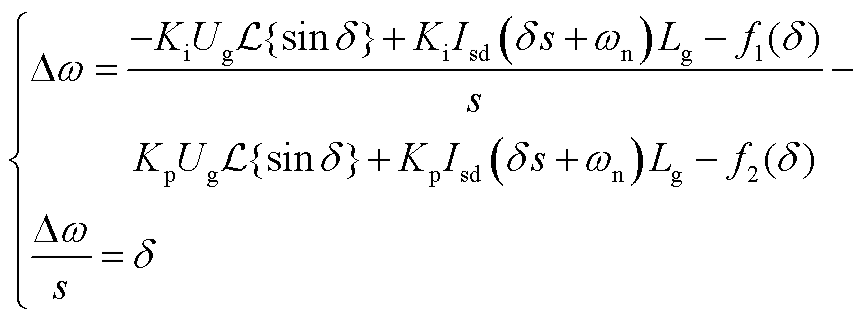 (A7)
将表达式(A3)代入式(A7),得到
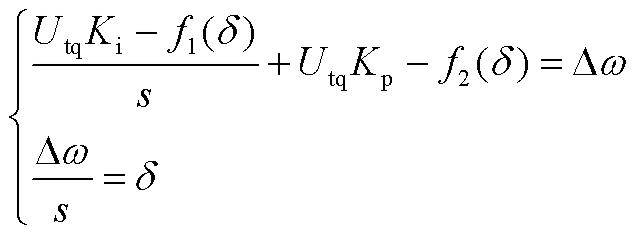 (A8)
为了避免对PLL的比例控制器输入进行补偿引起的频率跳变,可将补偿环节集中在积分控制器的输入端。设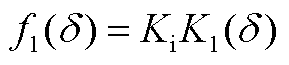 ,
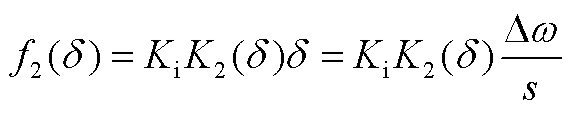 ,得到
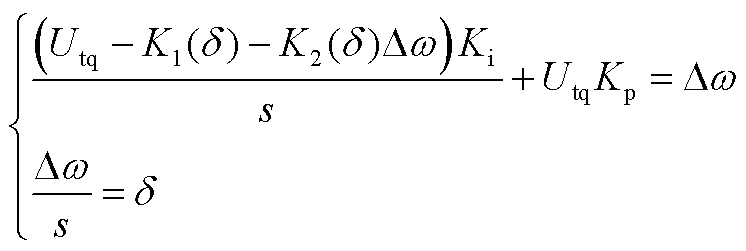 (A9)
由式(A9)可得到补偿后的PLL控制结构框图(见图9)。
其次,推导补偿后的恢复力函数与阻尼函数的表达式(24)。将表达式(A3)代入式(A9),得到复频域系统方程为
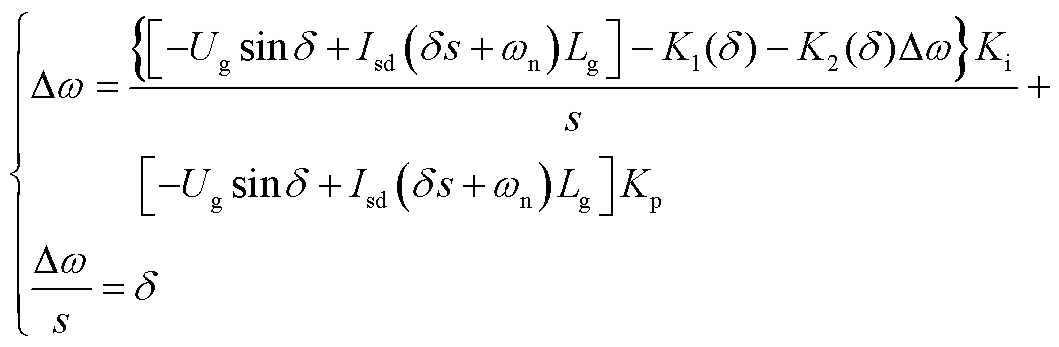 (A10)
将复频域方程式(A10)转换到时域,其中逆变化为,整理后得到
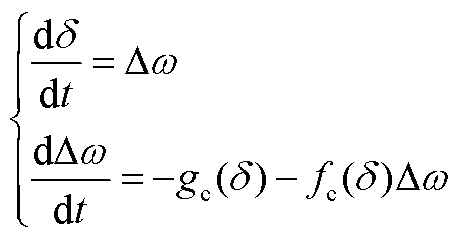 (A11)
式中,补偿后的恢复力函数和阻尼函数为
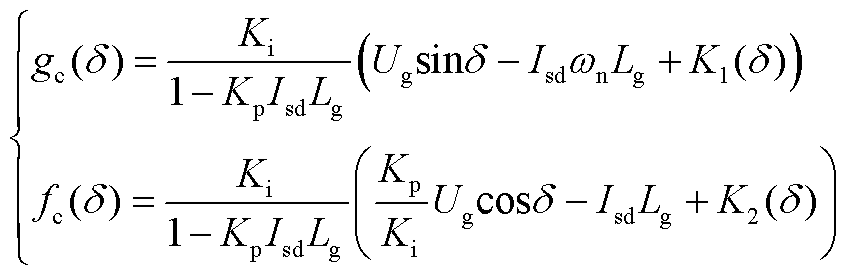 (A12)
这样就得到了式(24)。
参考文献
[1] 黄萌, 舒思睿, 李锡林, 等. 面向同步稳定性的电力电子并网变流器分析与控制研究综述[J]. 电工技术学报, 2024, 39(19): 5978-5994.
Huang Meng, Shu Sirui, Li Xilin, et al. A review of synchronization-stability-oriented analysis and control of power electronic grid-connected converters[J]. Transactions of China Electrotechnical Society, 2024, 39(19): 5978-5994.
[2] NERC/WECC Inverter Task Force. 1 200 MW fault induced solar photovoltaic resource interruption disturbance report[R]. Atlanta, USA: North American Electric Reliability Corporation, 2017.
[3] European Network of Transmission System Operators for Electricity (ENTSO-E). Continental Europe synchronous area separation on 8 January 2021– interim report[R]. Brussels: ENTSO-E, 2021.
[4] 曾平, 张琛, 李征. 电网故障期间全功率风电机组的暂态同步稳定控制策略[J]. 中国电机工程学报, 2022, 42(16): 5935-5947.
Zeng Ping, Zhang Chen, Li Zheng. Control strategy of transient synchronization stability of full-scale wind turbines during grid faults[J]. Proceedings of the CSEE, 2022, 42(16): 5935-5947.
[5] Zhang Chen, Cai Xu, Rygg A, et al. Modeling and analysis of grid-synchronizing stability of a type-IV wind turbine under grid faults[J]. International Journal of Electrical Power & Energy Systems, 2020, 117: 105544.
[6] Li Xilin, Tian Zhen, Zha Xiaoming, et al. An iterative equal area criterion for transient stability analysis of grid-tied converter systems with varying damping[J]. IEEE Transactions on Power Systems, 2024, 39(1): 1771-1784.
[7] Li Xialin, Pan Li, Wang Zhi, et al. Transient synchronization stability of a weak-grid connected VSC considering the interaction of outer control loops and PLL dynamics[J]. IET Renewable Power Generation, 2024, 18(12): 1847-1861.
[8] 黄森, 姚骏, 钟勤敏, 等. 含跟网和构网型新能源发电单元的混联电力系统暂态同步稳定分析[J]. 中国电机工程学报, 2024, 44(21): 8378-8391.
Huang Sen, Yao Jun, Zhong Qinmin, et al. Transient synchronization stability analysis of hybrid power system with grid-following and grid-forming renewable energy generation units[J]. Proceedings of the CSEE, 2024, 44(21): 8378-8391.
[9] 李锡林, 查晓明, 田震, 等. 频率突变影响下基于Lyapunov法的孤岛微电网暂态稳定性分析[J]. 电工技术学报, 2023, 38(增刊1): 18-31, 55.
Li Xilin, Zha Xiaoming, Tian Zhen, et al. Lyapunov based transient stability analysis of islanded microgrid under the influence of frequency abrupt change[J]. Transactions of China Electrotechnical Society, 2023, 38(S1): 18-31, 55.
[10] Fu Xikun, Sun Jianjun, Huang Meng, et al. Large-signal stability of grid-forming and grid-following controls in voltage source converter: a comparative study[J]. IEEE Transactions on Power Electronics, 2021, 36(7): 7832-7840.
[11] Zarif Mansour M, Me S P, Hadavi S, et al. Nonlinear transient stability analysis of phased-locked loop-based grid-following voltage-source converters using Lyapunov’s direct method[J]. IEEE Journal of Emerging and Selected Topics in Power Electronics, 2022, 10(3): 2699-2709.
[12] Ma Shaokang, Geng Hua, Liu Lu, et al. Grid-synchronization stability improvement of large scale wind farm during severe grid fault[J]. IEEE Transactions on Power Systems, 2018, 33(1): 216-226.
[13] Yang Yihang, Zhu Donghai, Zou Xudong, et al. Power compensation control for DFIG-based wind turbines to enhance synchronization stability during severe grid faults[J]. IEEE Transactions on Power Electronics, 2022, 37(9): 10139-10143.
[14] 韩刚, 张琛, 蔡旭. 电网短路故障引发的全功率风电机组频率失稳机理与控制方法[J]. 电工技术学报, 2018, 33(10): 2167-2175.
Han Gang, Zhang Chen, Cai Xu. Mechanism of frequency instability of full-scale wind turbines caused by grid short circuit fault and its control method[J]. Transactions of China Electrotechnical Society, 2018, 33(10): 2167-2175.
[15] He Xiuqiang, Geng Hua, Xi Jiangbei, et al. Resynchronization analysis and improvement of grid-connected VSCs during grid faults[J]. IEEE Journal of Emerging and Selected Topics in Power Electronics, 2021, 9(1): 438-450.
[16] 刘昕宇, 单永鹏, 辛焕海, 等. 基于直流电压控制的新能源并网系统暂态电压稳定性分析[J]. 电工技术学报, 2026, 41(9): 2963-2977.
Liu Xinyu, Shan Yongpeng, Xin Huanhai, et al. Transient voltage stability analysis of voltage source converters integrated system under DC voltage control[J]. Transactions of China Electrotechnical Society, 2026, 41(9): 2963-2977.
[17] Ma Yumei, Zhu Donghai, Zhang Ziqin, et al. Modeling and transient stability analysis for type-3 wind turbines using singular perturbation and Lyapunov methods[J]. IEEE Transactions on Industrial Electronics, 2023, 70(8): 8075-8086.
[18] Zhao Jiantao, Huang Meng, Zha Xiaoming. Nonlinear analysis of PLL damping characteristics in weak-grid-tied inverters[J]. IEEE Transactions on Circuits and Systems II: Express Briefs, 2020, 67(11): 2752-2756.
[19] 梁军杨, 李红, 宋国杰, 等. 多时间尺度控制下跟网型变换器的同步稳定性分析与改进控制[J]. 电工技术学报, 2024, 39(22): 7182-7196.
Liang Junyang, Li Hong, Song Guojie, et al. Synchronization stability analysis and enhanced control of grid-following converters under multi-timescale control[J]. Transactions of China Electro-technical Society, 2024, 39(22): 7182-7196.
[20] Huang Sen, Yao Jun, Pei Jinxin, et al. Transient synchronization stability improvement control strategy for grid-connected VSC under symmetrical grid fault[J]. IEEE Transactions on Power Electronics, 2022, 37(5): 4957-4961.
[21] Liu Yuan, Yao Jun, Pei Jinxin, et al. Transient stability enhancement control strategy based on improved PLL for grid connected VSC during severe grid fault[J]. IEEE Transactions on Energy Conversion, 2021, 36(1): 218-229.
[22] Wu Chao, Xiong Xiaoling, Taul M G, et al. Enhancing transient stability of PLL-synchronized converters by introducing voltage normalization control[J]. IEEE Journal on Emerging and Selected Topics in Circuits and Systems, 2021, 11(1): 69-78.
[23] Taul M G, Wang Xiongfei, Davari P, et al. Robust fault ride through of converter-based generation during severe faults with phase jumps[J]. IEEE Transactions on Industry Applications, 2020, 56(1): 570-583.
[24] 张宇, 张琛, 蔡旭, 等. 并网变换器的暂态同步稳定性分析: 稳定域估计与镇定控制[J]. 中国电机工程学报, 2022, 42(21): 7871-7884.
Zhang Yu, Zhang Chen, Cai Xu, et al. Transient grid-synchronization stability analysis of grid-tied voltage source converters: stability region estimation and stabilization control[J]. Proceedings of the CSEE, 2022, 42(21): 7871-7884.
[25] Wang Jiawei, Luo Cheng, Wei Lei. Adaptive-saturation-based transient stability enhancement for grid-following inverters[J]. IET Power Electronics, 2024, 17(13): 1655-1664.
[26] Wu Heng, Wang Xiongfei. Design-oriented transient stability analysis of PLL-synchronized voltage-source converters[J]. IEEE Transactions on Power Electronics, 2020, 35(4): 3573-3589.
[27] 王继磊, 张兴, 韩峰, 等. 并网逆变器LVRT同步稳定性分析及其优化策略[J]. 太阳能学报, 2024, 45(2): 309-317.
Wang Jilei, Zhang Xing, Han Feng, et al. Synchronous stability analysis and optimization strategy of LVRT for grid-connected inverter[J]. Acta Energiae Solaris Sinica, 2024, 45(2): 309-317.
[28] Sahoo A, Ravishankar J, Ciobotaru M, et al. Enhanced fault ride-through of power converters using hybrid grid synchronization[J]. IEEE Journal of Emerging and Selected Topics in Power Electronics, 2022, 10(3): 2829-2841.
[29] 杨天翔, 程志江, 杨涵棣, 等. 基于自抗扰控制的风电并网变流器锁相环设计[J]. 太阳能学报, 2023, 44(4): 147-155.
Yang Tianxiang, Cheng Zhijiang, Yang Handi, et al. Design of phase-locked loop of grid connected converter based on active disturbance rejection control[J]. Acta Energiae Solaris Sinica, 2023, 44(4): 147-155.
[30] 张琛, 蔡旭, 李征. 全功率变换风电机组的暂态稳定性分析[J]. 中国电机工程学报, 2017, 37(14): 4018-4026, 4280.
Zhang Chen, Cai Xu, Li Zheng. Transient stability analysis of wind turbines with full-scale voltage source converter[J]. Proceedings of the CSEE, 2017, 37(14): 4018-4026, 4280.
[31] Wang Xiongfei, Taul M G, Wu Heng, et al. Grid-synchronization stability of converter-based resources: an overview[J]. IEEE Open Journal of Industry Applications, 2020, 1: 115-134.
[32] 许津铭, 凌子涵, 程成, 等. 并网逆变器非线性特性建模及稳定性研究综述[J]. 高电压技术, 2024, 50(1): 370-385.
Xu Jinming, Ling Zihan, Cheng Cheng, et al. Overview on nonlinear modeling and stability analysis of grid-tied inverters[J]. High Voltage Engineering, 2024, 50(1): 370-385.
[33] Lu Jin, Brown L J. A multiple Lyapunov functions approach for stability of switched systems[C]// Proceedings of the 2010 American Control Conference, Baltimore, MD, USA, 2010: 3253-3256.
[34] Branicky M S. Multiple Lyapunov functions and other analysis tools for switched and hybrid systems[J]. IEEE Transactions on Automatic Control, 1998, 43(4): 475-482.
Transient Synchronous Stability Control for Grid-Connected Direct-Drive Wind Turbine System Driven by Improved Energy Function
Abstract Transient synchronous stability during low-voltage ride-through (LVRT) presents a critical challenge for grid-connected direct-drive wind turbine systems. Conventional stability assessment methods based on energy functions often yield excessively conservative results, a limitation that can be traced to their neglect of damping effects. This paper proposes a novel transient synchronous stability control method based on an improved energy function. The central contribution is the construction of an improved energy function that incorporates the cumulative effect of system damping through an effective kinetic energy correction term. This formulation directly reduces the conservatism in stability region estimation. Building on this analytical foundation, a dedicated phase-locked loop (PLL) control strategy, which does not require precise real-time estimation of grid parameters, is subsequently developed.
The research was conducted in three stages. First, the control structure and assumptions of the grid-connected direct-drive wind turbine system were analyzed to establish a mathematical model for transient synchronous stability. The stability region was derived using the conventional energy function method, and its limitations were analyzed. To address the core flaw of this method, specifically its omission of damping, an effective kinetic energy correction term was introduced. This enabled the formulation of an improved energy function accounting for cumulative damping, from which a revised stability region was theoretically derived, effectively mitigating the conservatism of the traditional approach. Second, based on the boundary characteristics of this improved stability region, the key factors constraining the stability boundary are analyzed in depth. It is determined that the nonlinear characteristics of damping and unbalanced power constitute a primary factor constraining the transient synchronous stability boundary of the wind-integrated system, and the underlying constraining mechanism is elucidated. Consequently, a transient synchronous stability control strategy based on an improved PLL is proposed, along with a clear methodology for parameter setting. Finally, the effectiveness and adaptability of the proposed control strategy under multiple fault scenarios are comprehensively validated through Matlab/Simulink simulation, hardware-in-the-loop (HIL) testing, and physical experiments.
Simulation and experimental results confirm the efficacy of the proposed method. In fault scenarios where the grid voltage sagged to 65 V (with a stable equilibrium point, SEP) and 45 V (without an SEP), systems employing a conventional PLL lost synchronism, whereas systems with the proposed control maintained stable operation. The proposed strategy sustained synchronous stability for voltages above 40 V, extending the practical stability boundary by approximately 13.4% compared to the static stability boundary of 46.17 V. Furthermore, in compound fault scenarios involving simultaneous voltage sag and increased grid inductance, the proposed strategy maintained stability where conventional control failed. Consistent results from HIL testing and physical experiments verified the strategy's robustness across different experimental platforms.
This study leads to three main conclusions: (1) The proposed improved energy function provides a less conservative and more accurate estimation of the transient stability region compared to traditional methods. (2) The nonlinear characteristics of damping and unbalanced power are the principal factors constraining the transient synchronous stability boundary. (3) The proposed control strategy effectively maintains system synchronization across various fault scenarios without relying on precise grid parameter estimation, thereby enhancing the system’s LVRT capability.
keywords:Grid-connected wind power system, transient synchronous stability, energy function, phase-locked loop (PLL), stabilizing control
中图分类号:TM712
DOI: 10.19595/j.cnki.1000-6753.tces.251456
国家重点研发计划项目(2023YFB4203200,2023YFB4203204)和中国南方电网有限责任公司科技项目(1500002023030103FZ00101)资助。
收稿日期 2025-08-18
改稿日期 2025-12-08
李开心 女,2001年生,硕士研究生,研究方向为新能源并网系统稳定分析与控制。
E-mail:likaixin10@126.com
刘其辉 男,1974年生,副教授,博士,研究方向为新能源发电并网运行与控制。
E-mail:liuqihuifei@163.com(通信作者)