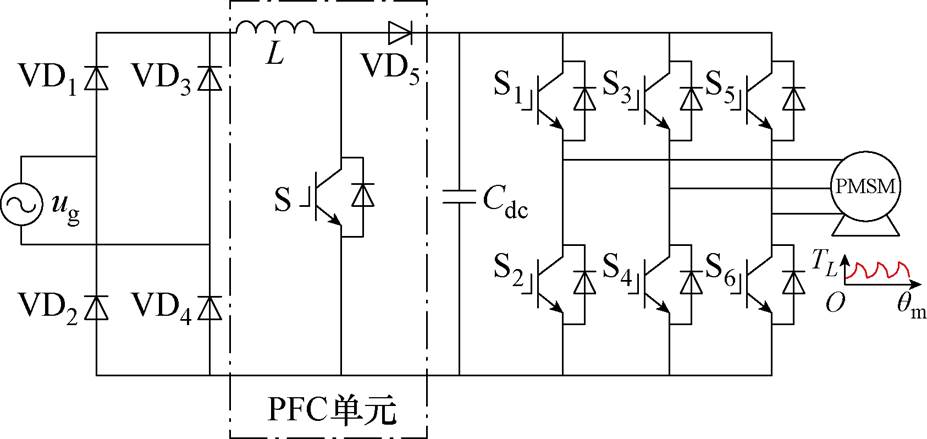
图1 变频压缩机主电路
Fig.1 Power circuit of compressor motor
摘要 无电解电容压缩机驱动系统采用小容量薄膜电容,同时省去了功率因数校正电路,显著提高了系统的集成度、运行可靠性及寿命周期。然而,小容量薄膜电容导致母线电压大范围波动,加剧了电网侧和逆变器侧的功率耦合,造成功率因数降低,难以满足要求。为了提高网侧功率因数,该文提出一种基于电流前馈补偿的无电解电容驱动系统网侧高功率因数控制方法,首先,通过电网电压和母线电压间接地计算出电网电流的变化率,避免了对电网电流直接微分导致的误差放大问题;然后,根据系统稳定性条件和稳态性能指标电流补偿系数的选择方法,并对电机q轴电流施加前馈补偿。最后,在搭建的无电解电容压缩机驱动实验台上对所提策略进行验证,实验结果验证了所提策略对网侧谐波电流抑制的有效性,提高了网侧功率因数。
关键词:永磁压缩机 薄膜电容 电网电流 前馈补偿 谐波电流
在碳排放总量持续上升、能源需求日益增长的形势下,开发具备高能效与节能特性的变频空调,已成为助力实现“双碳”战略目标的关键方向。永磁同步电机具有高效率、高功率密度及宽调速特性[1-4],因此以内置式永磁同步电机为主的压缩机在变频空调中得到广泛应用[5-7]。传统永磁压缩机驱动电路中需配置电解电容以维持直流母线电压稳定,从而实现电网侧与逆变器侧功率的解耦。然而,电解电容的电容量和寿命易受环境温度影响,约30%的变频驱动器故障由电解电容失效引起,因此,无电解电容的变频驱动技术近年来受到国内外广泛关注[8-10]。
无电解电容永磁电机驱动系统由于采用薄膜电容作为直流母线电容,而且不需要功率因数校正(Power Factor Correction, PFC)单元和母线能量泄放装置,提高了系统的功率密度和可靠性。因此,在LED驱动[11]、DC-DC变换器[12]和变频传动系统领域[13]得到了广泛研究。
采用小容值直流母线薄膜电容代替大电解电容,会导致网侧能量和机侧能量耦合,带来网侧电流谐波增大、系统功率因数降低等问题。为了实现网侧高功率因数,文献[14]考虑系统延迟的影响,通过采用带相位补偿的比例谐振控制器对q轴电流进行控制,使得网侧功率因数达到0.98。文献[15-17]采用增加功率环的控制方法来实现对逆变器侧功率的控制。通过将逆变器功率按照网侧二倍频脉动进行控制,提高了网侧功率因数。其中,文献[15]采用重复控制器来调节逆变器功率,可以有效提高输入功率因数,但没有考虑电网电流谐波对功率因数的影响。在此基础上,文献[16]采用比例谐振(Proportional Resonant, PR)控制器实现了逆变器功率无静差跟踪,并加入母线电压控制来补偿功率误差,有利于减小电网电流畸变。文献[17]将功率误差转化为电压指令来修正给定电压,能够有效降低电网电流谐波,但是需要计算傅里叶级数对dq轴电流线性化。针对LC谐振引起的电网电流畸变及功率因数下降问题,采用有源阻尼控制是一种有效的电网电流谐波抑制手段[18-21]。文献[18]通过对逆变器侧导纳进行重塑,改善了驱动系统的弱阻尼特性,有效地抑制了网侧LC谐振。文献[19]提出一种基于阻抗重塑有源阻尼控制的固有谐波抑制方法,并考虑了母线电压补偿对有源阻尼控制方法的影响,通过设计电流环级联双频陷波器对特定频次谐波进行抑制,改善了网侧电流谐波。文献[20]通过自适应调整虚拟导纳幅值,并设计了时间与导纳优化步长的自适应调节机制,未改善有源阻尼的开环特性,实现了不同运行状态下的网侧电流品质优化。文献[21]提出了一种采用网侧输入电流比例反馈的谐振抑制控制策略,通过滤波器获取网侧LC谐振信息并注入电机中,实现了对网侧LC谐振的抑制,提高了系统功率因数。
对于无电解电容空调系统而言,输入功率因数和电网电流谐波满足IEC 61000-3-2标准是两个关键要求。本文在逆变器功率控制的基础上,分析了电网侧和逆变器侧功率耦合特性,从谐波功率的角度分析了电流谐波对功率因数的影响。为了降低电网电流谐波含量提高网侧功率因数,提出一种基于电流前馈补偿的策略,充分利用电网电压和母线电压,在不检测电网电流的情况下得到其变化率,避免对电网电流直接微分导致误差放大。同时根据系统稳定性和稳态性能要求,给出了补偿系数的选择方法,最后通过变频空调实验平台进行了实验 验证。
变频压缩机主电路如图1所示,网侧滤波电感主要用于滤除三相逆变器的开关纹波,降低对网侧电能质量的影响。为了实现高功率因数,需要增加PFC单元。直流母线侧使用含电解电容来减小单相不控整流电压纹波,通过PFC单元升压后再经逆变电路驱动压缩机运行。
图1 变频压缩机主电路
Fig.1 Power circuit of compressor motor
与传统变频压缩机驱动相比,无电解电容系统不仅省去了PFC单元,而且大容量电解电容也被小容值薄膜电容代替,使得驱动器的体积显著减小,系统的可靠性得以提升,但是母线电压会出现二倍频脉动,尤其当压缩机带重载运行时,会导致母线电压的波动加剧,影响压缩机运行性能,同时电网侧电流畸变严重。因此,需要对直流母线前后级功率耦合和电网电流谐波功率进行分析。
为提升电网侧功率因数,输入电流应保持与电网电压同相的正弦波形式,设电网电压 表达式为
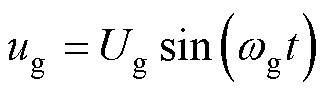 (1)
式中, 为电网电压幅值;
 为电网电压角频率。
网侧输入电流为
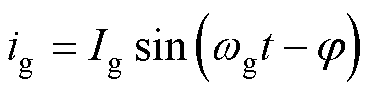 (2)
式中, 为电网电流幅值;
 为电网电压与电流的相位。
驱动系统的输入瞬时功率Pg为
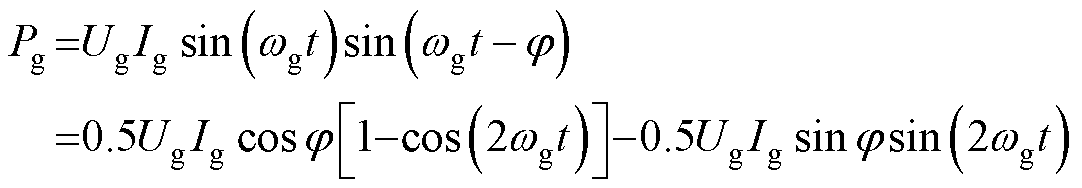 (3)
由式(3)可见,系统的输入功率主要由两部分组成,包括平均功率为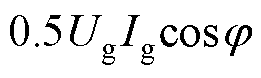 和随电网电压二倍频脉动分量的叠加。当相位在
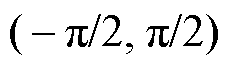 变化时,第1部分平均功率恒大于0,第2部分的脉动分量在一个电网周期内的平均值恒为0。为实现电网侧的单位功率因数并消除第二项扰动分量,需将相位控制为0,使电网电压与电流保持同相,此时网侧输入功率可表示为
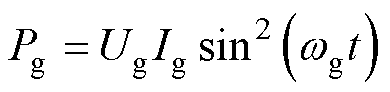 (4)
当忽略不控整流单元损耗时,逆变器功率Pinv为
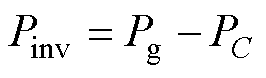 (5)
式中,PC为直流母线电容功率。
为实现单位功率因数,需要控制逆变器功率随输入功率按正弦波动,即能够跟随电网电压二倍频脉动。由于薄膜电容容值远小于传统电解电容,电网侧和逆变器侧的功率耦合严重,导致实际逆变器功率不能完全跟随电网电压二倍频脉动。
在无电解电容驱动系统中,直流母线电压udc可以表示为
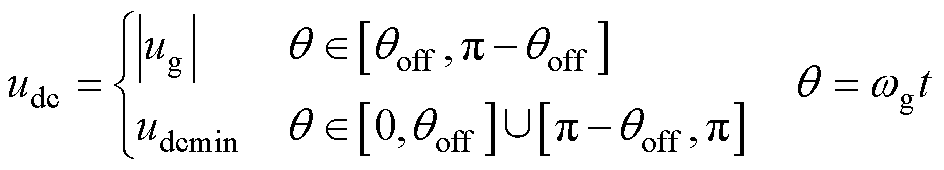 (6)
其中
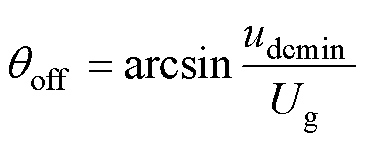 (7)
式中,udcmin为母线电压跌落的最小值; 为二极管的截止角度。
由式(7)可知,udcmin值越大对应整流桥截止阶段越长,对直流母线电容功率PC影响越大,越容易加剧直流母线前后级功率耦合。因此,电容功率为
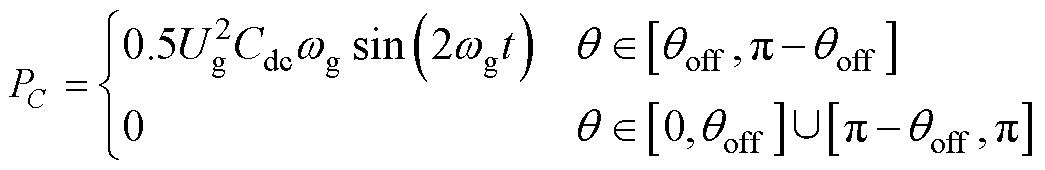 (8)
式中,Cdc为薄膜电容。从式(8)可以看出,直流母线电容功率PC随着母线电压的变化而变化,在一个周期内电容会充放电一次,可被作为逆变器功率控制的扰动项。因此,在逆变器功率控制时,利用式(8)估算电容功率能够减小直流母线前后级功率耦合的影响。
基于逆变器功率调节的控制框图如图2所示,首先利用锁相环获取电网电压ug的相位信息,从而控制逆变器侧功率跟随电网电压脉动。利用转速调节器输出的给定转矩 参与功率调节,将功率约束和电机控制有效结合。同时考虑电容功率的影响,得到逆变器参考功率
 为
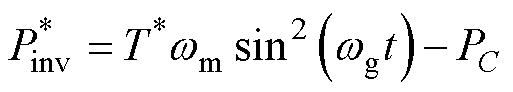 (9)
式中, 为机械角速度。忽略逆变器的功率损耗,则逆变器功率为
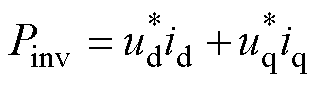 (10)
式中, 、
 分别为d、q轴给定电压;id、iq分别为d、q轴电流。
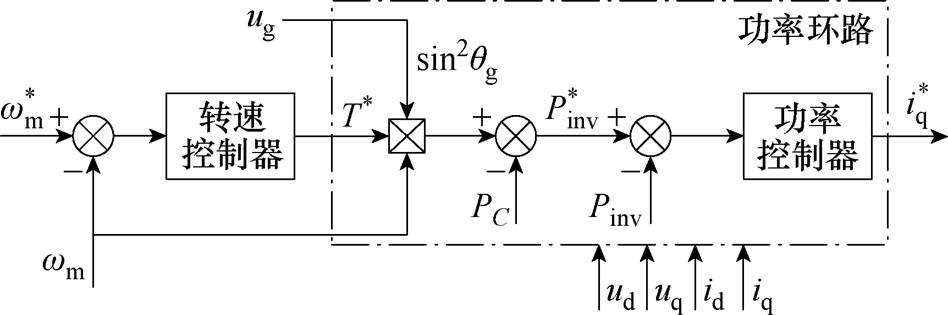
图2 逆变器功率控制框图
Fig.2 Diagram of inverter power control
从图2和式(5)~式(10)中可以看出,传统基于逆变器功率进行闭环控制的方法,通过使逆变器功率基波按照母线电压脉动来提高网侧功率因数,但该方法只考虑了网侧基波电流,并没有考虑因母线电容减小导致母线上的高频能量馈入电网和导致逆变器功率发生畸变产生的谐波电流。
根据图2中的控制框图以及式(2)和式(3),调节逆变器功率跟随电网电压二倍频脉动,使电网电压与电流之间的相位接近0,即可实现单位功率因数。然而式(2)仅考虑了电网电流基波的情况,并未考虑电网谐波的影响,因此考虑含多频谐波的电网电流为
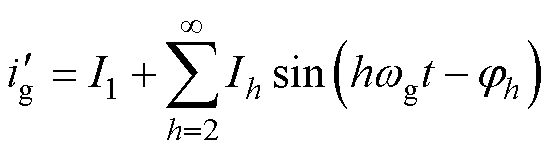 (11)
式中,I1为电网电流基波分量幅值;Ih为第h次谐波电流幅值,h为谐波次数; 为第h次谐波电流的相位。
分别考虑I1和Ih对电网功率的影响,谐波功率分析如图3所示。I1影响的是基波有功功率P和无功功率Q之间的关系,调节 接近1可以实现基波电流和电网电压相位一致,减少无功功率Q对功率因数
 的影响。另外,还与谐波电流Ih相关,谐波功率增大会使得谐波畸变因数
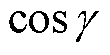 减小,其中
 为谐波电流引起的畸变角。因此,为了提高功率因数,应抑制网侧谐波电流。
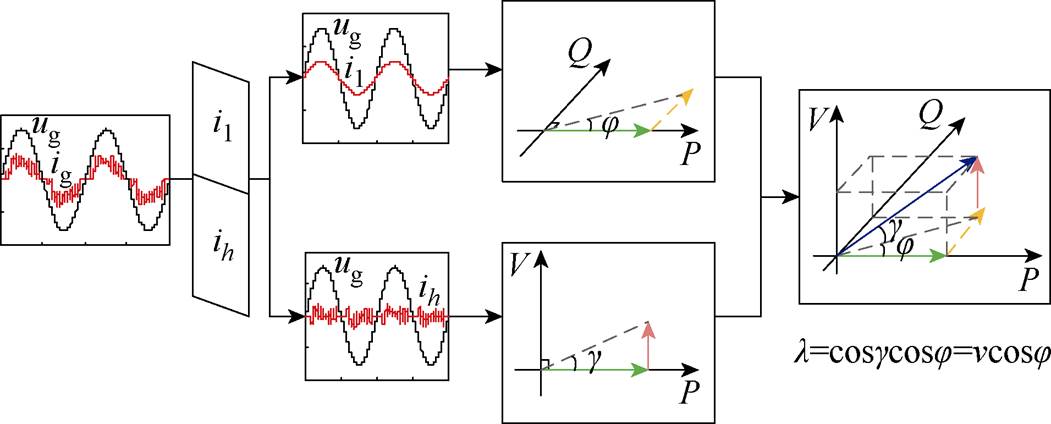
图3 电网电流谐波及其功率分析
Fig.3 Analysis of harmonics and power in grid current
根据图3以及电流谐波畸变率的定义,基波因数v可以表示为
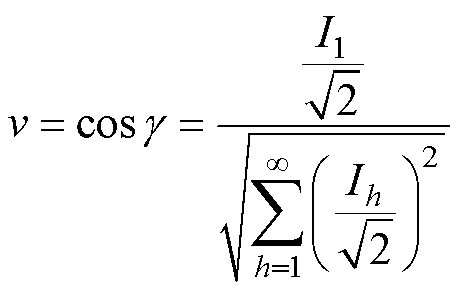 (12)
考虑电网电流谐波功率后的功率因数λ为
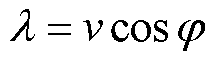 (13)
采用传统滤波电感不能有效抑制网侧低次谐波电流,而且在无电解电容系统中,滤波电感和薄膜电容构成的LC电路极容易出现谐振现象[16-20],使得电网电流中含有显著的谐振分量,造成谐波含量增加,进一步降低电网侧的功率因数。因此,需要对网侧谐波电流进行抑制,从而进一步提高网侧功率因数。
通过第1节的分析可知,降低电网电流谐波含量是实现高功率因数的重要途径。而通过对电网电流谐波提取并进行前馈补偿,可以有效地对电网基波和谐波电流进行控制。然而,引入电网电流反馈不仅需要额外的电流检测电路,而且LC参数的不确定性还会使谐波提取滤波器的设计更加复杂。因此,设计一种能够替代电网电流反馈的补偿策略具有重要意义。
在整流桥导通阶段,无电解电容系统主电路可以等效为图4所示的电路模型,其中R和L为网侧等效串联阻抗。在压缩机应用中,通常不要求压缩机有较快的动态响应,相对于电流环可视为恒转矩输出,可将逆变器视为恒功率负载;同时为了便于分析,将逆变器与电机负载建模为电流源,iinv为逆变器等效电流。
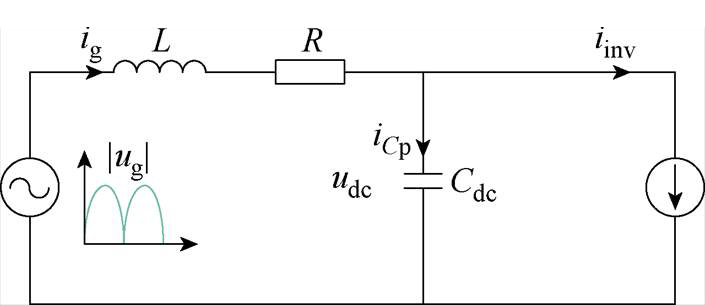
图4 无电解电容系统等效电路
Fig.4 Equivalent circuit of the electrolytic capacitor-less system
由图4可知,电网电压和电流关系为
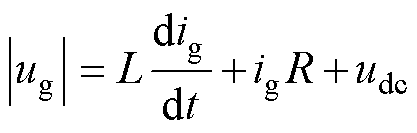 (14)
通过每相电流和每相占空比可重构逆变器侧电流为
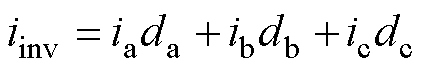 (15)
式中,ia、ib和ic为三相电流;da、db和dc为三相占空比。
同时,电网电流和电容电流满足
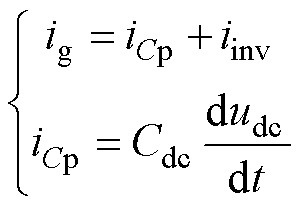 (16)
式中,iCp、iinv分别为电容电流和逆变器侧电流。
虽然传统电流前馈补偿算法通过式(14)以及式(15)可以重构逆变器侧电流,并通过式(16)估算网侧电流。但重构时由于逆变器侧电流和电容电流都无法通过传感器获得,因此需要进行观测或估算,这增加了传统电流前馈补偿方法的复杂性,限制了该方法的广泛应用。
根据式(14),以电感电流ig为状态变量,建立ug和udc之间的关系,在此基础上精确地估算电网电流后,仍然需要提取谐波分量并进行补偿。
假设等效线路电阻R较小可以忽略,对式(14)移项得到
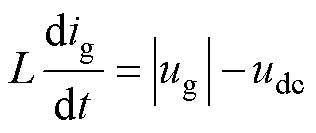 (17)
因此,可通过式(17)利用网侧电压和母线电压的电压波动值间接地估算电网电流的变化量,提前施加补偿量,实现对电网电流的控制。电网电流间接微分为
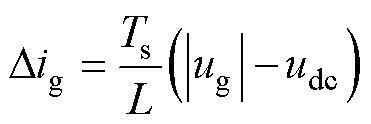 (18)
式中,Ts为采样周期。
通过 实现的前馈补偿能显著降低网侧谐波电流含量。与传统的电流谐波提取方式相比,所提
方法的优势在于:①利用电压波动间接地反映电流变化率进行补偿,避免了电流微分带来的误差放大;②充分地利用了电网电压和母线电压的信息,无需电网电流信号,实现方式方便。
为了将式(18)计算得到电网电流的变化率进行前馈补偿,因此定义补偿系数m以减小对系统参数的依赖,有
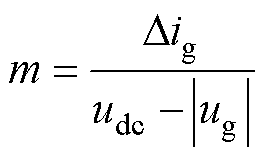 (19)
由于图4中负载功率部分被等效为恒功率负载,因此对逆变器侧电流线性化得到
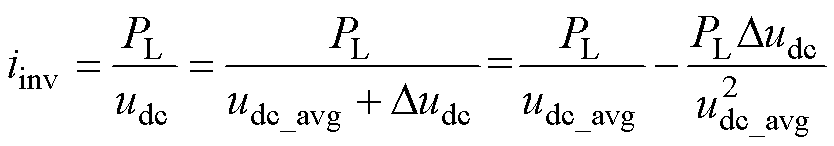 (20)
式中,PL为等效逆变器侧负载功率;udc_avg为母线电压的平均值;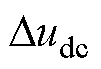 为电压波动分量。
通过对q轴进行前馈补偿,施加电流补偿后q轴电流给定值为
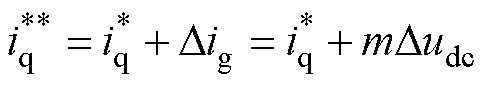 (21)
式中, 为补偿后的q轴给定电流;
 为功率控制
器的输出。
通过对q轴电流进行补偿,可以实现对逆变器侧负载功率的调节,因此,引入直流母线电压波动前馈补偿后,逆变器侧等效负载功率为
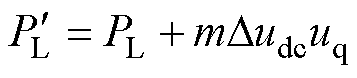 (22)
此时,逆变器侧电流可表示为
 (23)
由式(23)可以看出,通过电流补偿能够对逆变器电流进行调节,进而调节逆变器功率,实现逆变器功率的实时精确控制。将阻尼功率或电流补偿在参考电压上也可以有效改善功率因数,其中电机端参考电压可以表示为
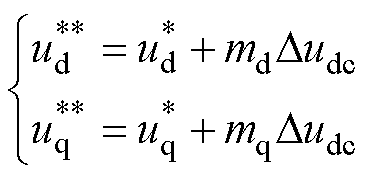 (24)
式中, 、
 分别为施加补偿后的d、q轴电压;
md、mq分别为d、q轴补偿系数。
根据永磁电机电压前馈控制策略,永磁同步电机dq轴施加电压为
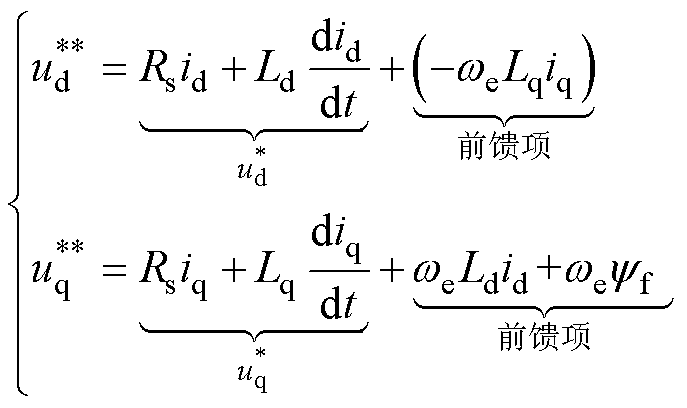 (25)
式中,Ld、Lq分别为d、q轴电感; 为永磁体磁链;Rs为定子电阻;
 为电角速度,根据式(24)和式(25),补偿的阻尼电压可等效为dq轴的前馈项,因此有
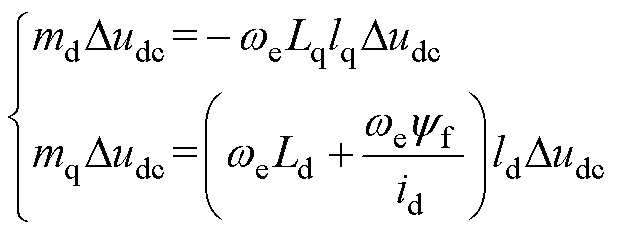 (26)
式中,ld、lq为等效的电流补偿系数。所以对dq轴电压进行补偿可以等效为施加dq轴电流补偿[22]。
依据式(24)施加电压补偿后,此时逆变器侧电流可表示为
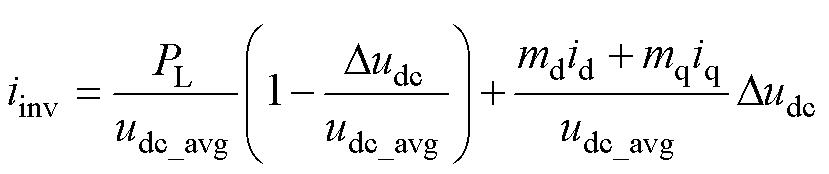 (27)
整理式(27)中关于的系数可得
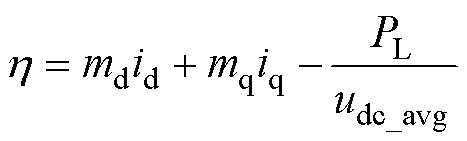 (28)
式中, 为逆变器侧电流波动补偿系数。
结合式(25)~式(28)可得
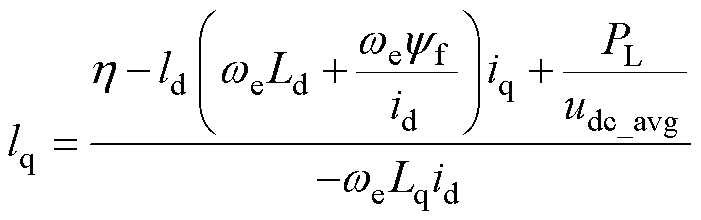 (29)
对照式(21),利用等效的q轴电流补偿系数lq,对dq轴电压进行补偿后,q轴给定电流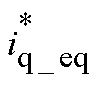 可以表示为
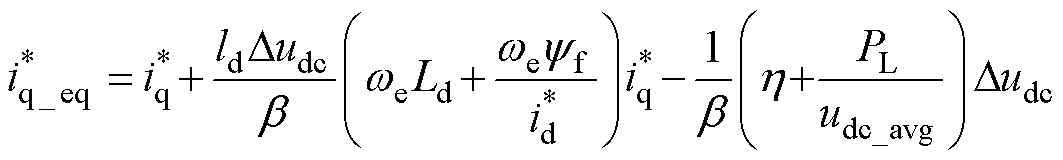 (30)
其中
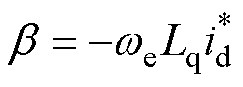
式中,式(30)在形式上与式(21)一致,也可以表示成关于 和的多项式。即施加电压补偿可等效为对q轴电流进行补偿,本质上都是减小逆变器功率控制的误差。施加电压补偿需要考虑进一步补偿后的参考电压矢量可能超出电压极限幅值,增加额外的过调制环节,因此本文采用q轴电流前馈补偿方法,易于工程实现。
根据电网侧系统的状态方程,结合式(20)中线性化后的母线电压小信号方程,可得系统的特征方程为
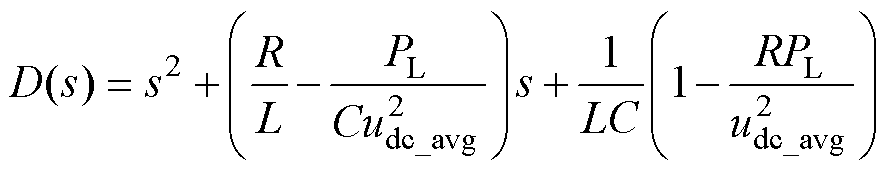 (31)
利用劳斯稳定性判据,当一次项系数和常数项都大于0时,此时系统是稳定的。由于线路等效电阻R较小,实际系统中可以忽略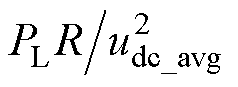 的影响,常数项可以满足稳定性要求。整理一次项系数得到稳定性判据为
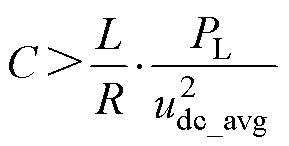 (32)
由式(32)可知,无电解电容系统中电容进一步减小,系统稳定性条件更难满足。施加补偿后系统的特征方程为
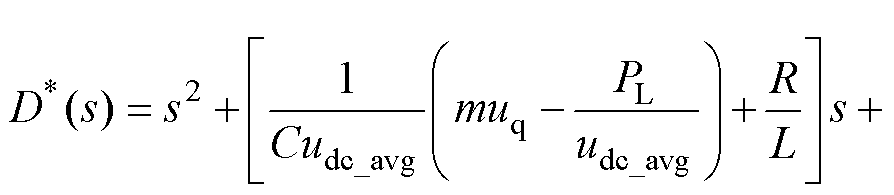
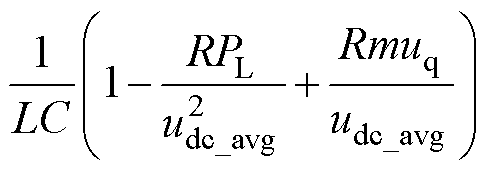 (33)
与式(31)相比,特征方程的系数发生改变,一次项系数对系统性能影响显著。无电解电容系统中LC谐振容易使得系统不稳定,通过合理设置补偿系数m可以改变逆变器侧等效负载功率,修正特征方程的系数,可根据稳定性要求对m进行设计。
根据劳斯稳定判据,式(33)所建立的二阶系统的稳定条件可表示为
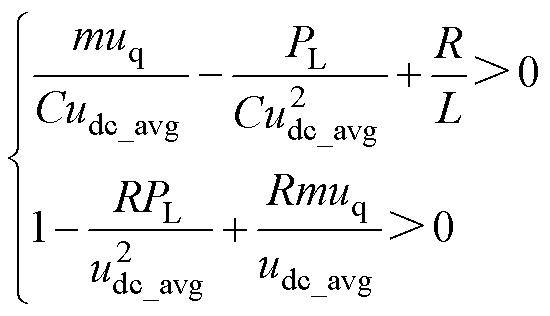 (34)
因此,补偿系数m需满足
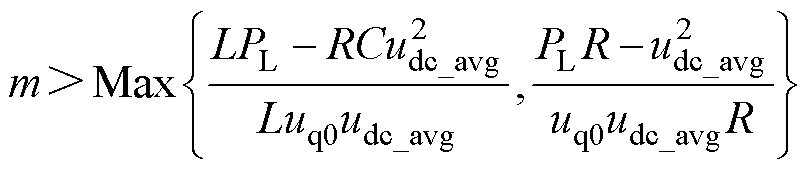 (35)
式中,uq0为压缩机最低稳定运行转速下的反电动势;Max为求取两者最大值函数。为了更直观地判断补偿系数m和电容C对系统稳定性的影响,根据施加补偿以后的特征方程,闭环极点分布随m和C变化时的轨迹如图5和图6所示,其中电容初始值均选取为10 mF,箭头指向电容值增大的方向,m分别取不同值来对比补偿系数的影响。

图5 不同C和m下系统极点分布
Fig.5 Distribution of system poles with different C and m
从图5可以看出:①随着C减小,系统会出现右半平面的极点且不断远离虚轴,系统逐渐失稳;②施加电流补偿以后,闭环极点有向左半平面移动的趋势,施加补偿后可以提高系统稳定性,增大m能够为系统提供充分的稳定裕量;③闭环极点随电容的增大不断靠近负实轴,证明无电解电容系统呈现弱阻尼特性。除了满足稳定条件,还要兼顾系统的动态和稳态性能。本文中电容值选为20 mF,由图6可知,m>5才能满足稳定性要求,因此选取m初值为5,此时系统闭环极点分布随m增大,如图6所示,系统的一对共轭复根不断远离虚轴,当m= 6.5时,闭环极点均位于左半平面。

图6 系统极点随补偿系数m的变化(C=20 mF)
Fig.6 Distribution of the system poles with m (C=20 mF)
在满足系统稳定的基础上,随着补偿系数增加,能够获得较好的动态响应,但是无法评估系统的稳态性能,即要明确m的取值上限。由式(33)得到母线电压关于电网电压的传递函数udc(s)/ug(s)为
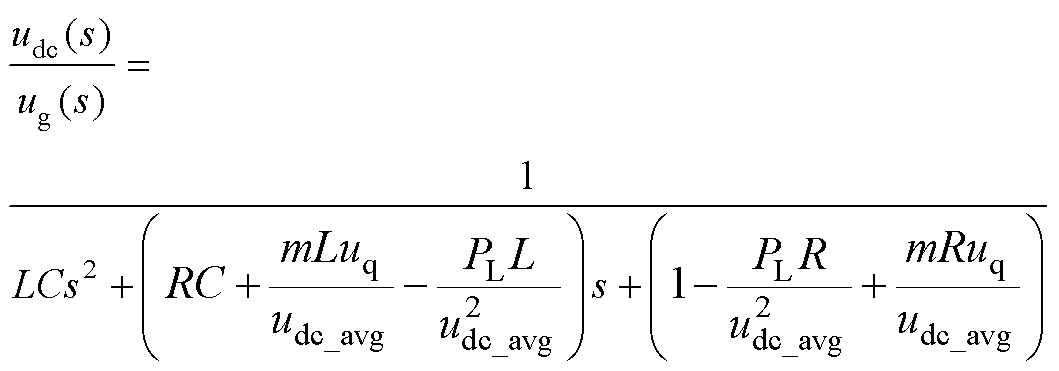 (36)
选取m的初始值为5,根据式(36)可以得到不同m取值条件下的伯德图,如图7所示。
由图7可知,m=5时系统不稳定,与闭环极点分析相一致。当m>6.5时其相位在全频段不会发生-180°穿越,能够保持稳定,然而LC谐振导致其680 Hz附近有较大峰值。随着m取值增大,系统能够保持稳定且谐振能得到有效抑制,对高频段的幅频特性影响较小,能够抑制高频干扰。但是增大m会影响低频段的幅频特性,容易导致母线电压过低,无法满足系统运行要求。因此,实际系统中选取m时应根据式(35)和系统高频性能综合取值。

图7 不同补偿系数m下系统的伯德图
Fig.7 Bode plot of the system with different m
本文所提基于电网电流前馈补偿的无电解电容驱动系统网侧高功率因数控制策略的控制框图如图8所示。
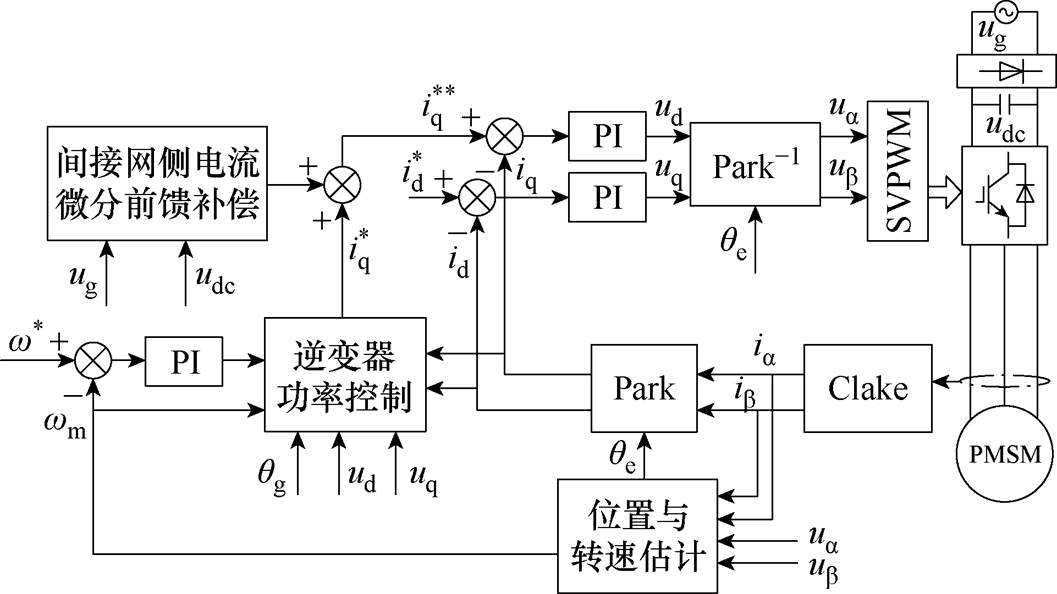
图8 本文所提网侧高功率因数控制框图
Fig.8 Block diagram of grid-side high power factor control proposed in this paper
逆变器功率控制已在图2中详细给出,采用PIR控制器可以实现功率信号的无静差跟踪,其中谐振单元的自然频率设为100 Hz,从而得到q轴电流给定值 ,在此基础上施加前馈补偿得到
 。为了实现弱磁控制并考虑网侧高功率因数,d轴给定电流为带负直流偏置的二倍频正弦脉动分量。
为了验证本文所提基于电网电流前馈补偿的无电解电容驱动系统网侧高功率因数控制策略的有效性,搭建了如图9所示的空调压缩机实验平台。其中,系统采样和控制频率为10 kHz,实验对象为一台750 W的空调压缩机,分别采用YOKOGAWA DL850测量实验波形和FLUKE435分析电能质量,具体主要参数见表1。

图9 无电解电容空调系统平台
Fig.9 Platform of air condition system
表1 驱动系统参数
Tab.1 Parameters of the drive system
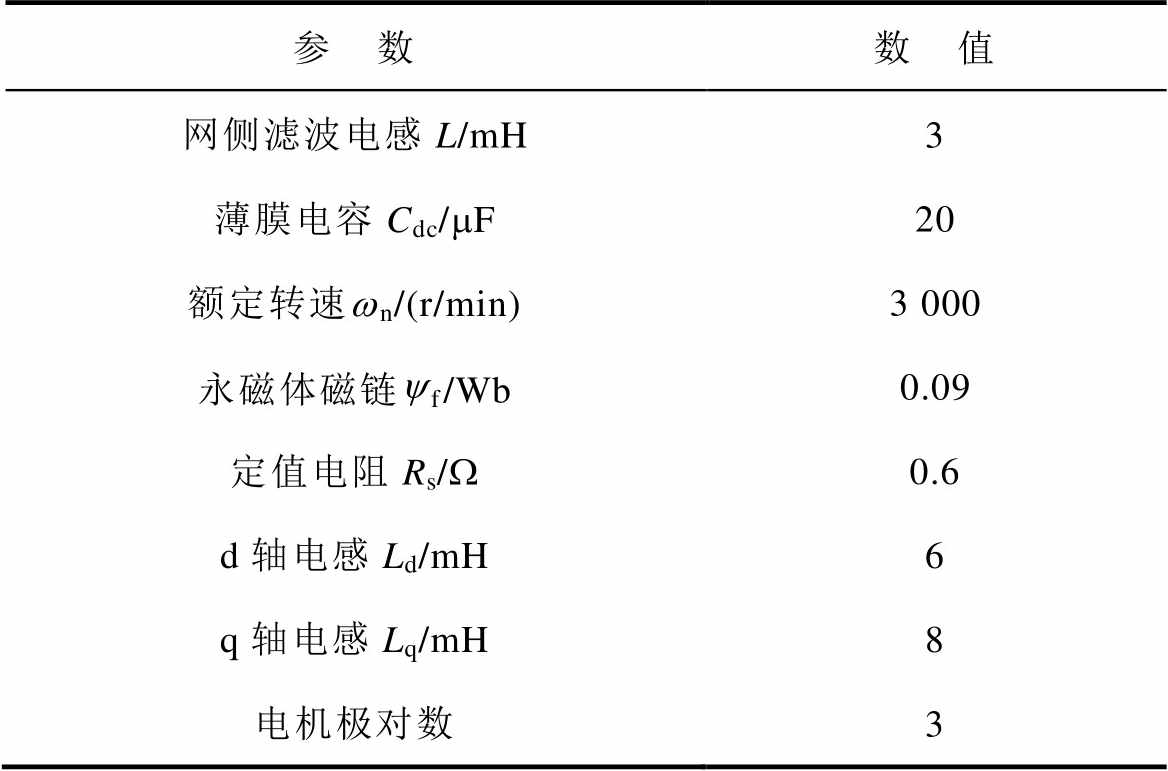
参 数数 值 网侧滤波电感L/mH3 薄膜电容Cdc/mF20 额定转速wn/(r/min)3 000 永磁体磁链yf/Wb0.09 定值电阻Rs/W0.6 d轴电感Ld/mH6 q轴电感Lq/mH8 电机极对数3
图10为压缩机功率为750 W左右时,分别采用仅逆变器功率控制、PR控制[13]和本文所提策略的实验结果。在图10a,基波功率因数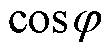 =1,说明采用逆变器功率控制和PR控制能使其随电网电压二倍频脉动,但此时逆变器功率控制的电网电流总谐波畸变率(Total Harmonic Distortion, THD)为25.1%,11、13次电流谐波幅值较大,功率因数为0.96,这是因为网侧的电流谐波降低了逆变器功率控制的效果,没有完全抑制谐波。当采用文献[13]中的PR控制时,谐波含量相较于仅逆变器功率控制有所降低,11、13次电流谐波幅值降低,同时功率因数也提高到0.97。而采用本文所提策略时,谐波含量降低到9.5%,11、13次电流谐波含量显著降低,LC谐振能够被有效抑制,同时功率因数达到0.99,完全满足网侧谐波标准,验证了所提控制策略能够提高无电解电容空调系统的功率因数。
图11为通过录波仪得到的实验结果,从上至下依次为网侧电压、电流、直流母线电压和q轴电流。从图11a可以看到,母线电压和电网电流波形都出现了畸变,尤其在电网电流峰值处畸变现象严重,含有较大的高频分量。当采用PR控制时,如图11b所示,母线电压和电网电流波形畸变程度降低,但q轴电流纹波较大。而采用本文所提策略后的实验波形如图11c所示,电网电流和母线电压的畸变显著减小,其中的高频分量能够被有效抑制。在逆变器功率控制的基础上,施加电流补偿前后q轴电流以100 Hz频率波动,验证了逆变器功率能够较好地随电网电压二倍频脉动,其幅值均为13 A,变化较小,避免了复杂的电流调节器设计。由于补偿系数会影响系统幅频特性,稳态下母线电压的最小值较补偿前降低。

图10 功率因数和电网电流THD实验结果对比
Fig.10 Comparison of power factor and grid current THD

图11 电压电流实验波形对比
Fig.11 Experimental waveforms of voltage and current
图12为采用逆变器功率控制和所提策略的逆变器功率控制实验结果。如图12a所示,逆变器功率在100 Hz波动下能够较好地跟踪,但是功率峰值处跟踪误差明显。由于所提策略的母线电压的最小值较补偿前降低,因此图12b中逆变器功率在过零点附近存在波动。

图12 逆变器功率实验结果
Fig.12 Experimental results of inverter power
图13为电网电流频谱分析,图13a中,11次谐波幅值较高,明显超过标准0.233 A,其附近电流谐波含量均较大,这是由无电解电容系统中LC谐振导致的。图13b为本文所提控制策略的电网电流频谱,可以看到,相较于图13a,谐振频率附近的谐波含量显著降低,LC谐振被有效抑制,使得系统的稳定裕度进一步提升,电网电流均满足IEC 61000-3-2谐波标准。

图13 电网电流谐波标准对比
Fig.13 Comparison of grid current and IEC
图14为采用高功率因数电流补偿策略在1 000 W负载功率下的电能质量分析结果。此时功率因数仍为0.99,电网电流THD=10.8%,说明负载功率1 000 W条件下功率因数仍然能够保持在较高水平。

图14 电能质量分析结果(1 000 W)
Fig.14 Result of grid current analysis (1 000 W)
图15所示为不同转速条件下功率因数实验结果,当压缩机转速为额定转速时,负载功率约为750 W。从图15中可以看出,在空调压缩机额定工作范围内本文所提方法的功率因数均能达到0.98以上,证明了本文所提方法在抑制电网谐波的同时提高网侧功率因数方面的有效性。

图15 不同转速下的功率因数实验结果
Fig.15 Experiment results of power factor under different speed
针对无电解电容永磁同步压缩机驱动系统,本文提出了一种基于网侧电流前馈补偿的网侧高功率因数控制策略,通过提取网侧谐波并补偿到q轴电流,可以实现对网侧谐波电流的有效抑制,提高系统功率因数和系统稳定性,得到如下结论:
1)利用电网电压和母线电压的信息,计算电网电流变化率,避免了电网电流直接微分导致的误差放大问题。
2)通过提取网侧谐波电流并在q轴电流进行前馈补偿,从而实现对逆变器功率的控制,实现对逆变器功率的精确控制。
3)结合系统的稳定性与稳态性能要求,本文设计补偿系数m的取值范围,以确保在选择过程中能够同时满足稳定性、谐振抑制能力和稳态性能的综合需求。
参考文献
[1] 房钰超, 王博, 王元奎, 等. 基于动态零矢量脉宽调制的永磁同步电机相电流重构方法[J]. 电工技术学报, 2025, 40(14): 4483-4493.
Fang Yuchao, Wang Bo, Wang Yuankui, et al. Phase current reconstruction method for permanent magnet synchronous motors based on active zero state pulse width modulation[J]. Transactions of China Electro- technical Society, 2025, 40(14): 4483-4493.
[2] 王奇维, 李斌兴, 潘冠丞, 等. 基于转子位置误差解耦阻抗建模的永磁同步电机电感在线辨识方法[J]. 电工技术学报, 2025, 40(2): 439-451.
Wang Qiwei, Li Binxing, Pan Guancheng, et al. Impedance model based online inductance identi- fication method of permanent magnet synchronous motor decoupled from rotor position error[J]. Transactions of China Electrotechnical Society, 2025, 40(2): 439-451.
[3] 兰志勇, 张丽雨, 李福, 等. 永磁同步电机控制技术综述[J]. 电气技术, 2025, 26(8): 1-10.
Lan Zhiyong, Zhang Liyu, Li Fu, et al. Review of the control technologies of permanent magnet syn- chronous motor[J]. Electrical Engineering, 2025, 26(8): 1-10.
[4] 鞠孝伟, 龙佳兴, 张凤阁, 等. 电动飞行汽车用推进电机发展现状和研究综述[J]. 电工技术学报, 2025, 40(17): 5402-5421.
Ju Xiaowei, Long Jiaxing, Zhang Fengge, et al. Development status and research overview of propulsion motors for eVTOL[J]. Transactions of China Electrotechnical Society, 2025, 40(17): 5402- 5421.
[5] Huo Junya, Ding Dawei, Ren Zekun, et al. A novel flux-weakening control method with quadrature voltage constrain for electrolytic capacitorless PMSM drives[J]. CES Transactions on Electrical Machines and Systems, 2022, 6(3): 279-287.
[6] 杨哲斌, 邓鎔峰, 张晓军, 等. 基于转矩跟踪电流误差校正的压缩机转速脉动抑制算法研究[J]. 电机与控制学报, 2024, 28(7): 13-23.
Yang Zhebin, Deng Rongfeng, Zhang Xiaojun, et al. Research on speed ripple suppression algorithm of compressor motor based on torque tracking current error correction[J]. Electric Machines and Control, 2024, 28(7): 13-23.
[7] Gao Runfeng, Ding Dawei, Wang Gaolin, et al. Feature extraction of frequency-mapping-based resonance suppression in PMSM drives with low DC-link capacitance and inductance[J]. IEEE Trans- actions on Power Electronics, 2025, 40(4): 4848- 4861.
[8] 赵楠楠, 周峰, 丁大尉, 等. 永磁电机无电解电容驱动系统网侧电流谐波抑制策略[J]. 中国电机工程学报, 2022, 42(3): 1145-1153.
Zhao Nannan, Zhou Feng, Ding Dawei, et al. Suppression strategy of grid-side current harmonics for electrolytic capacitor-less permanent magnet motor drives[J]. Proceedings of the CSEE, 2022, 42(3): 1145-1153.
[9] Deng Rongfeng, Yang Zhebin, Zhang Xiaojun, et al. A noninverse internal plant model-based cascade loop control structure for compressor drive with small film capacitor[J]. IEEE Journal of Emerging and Selected Topics in Power Electronics, 2024, 12(1): 862-875.
[10] 陈前, 陈鑫, 颜黎浩, 等. 无电解电容五相永磁同步电机驱动系统主动阻尼控制策略[J]. 电气工程学报, 2023, 18(4): 106-113.
Chen Qian, Chen Xin, Yan Lihao, et al. Active damping control strategy for five-phase permanent magnet synchronous motor drive system without electrolytic capacitors[J]. Journal of Electrical Engineering, 2023, 18(4): 106-113.
[11] 林国庆, 黄远彬. 两开关无电解电容LED驱动电路拓扑及控制策略[J]. 电工技术学报, 2024, 39(18): 5742-5754.
Lin Guoqing, Huang Yuanbin. Two-switch elec- trolytic capacitor-less LED driving circuit topology and control strategy[J]. Transactions of China Elec- trotechnical Society, 2024, 39(18): 5742-5754.
[12] 王立乔, 陈建医, 程超然, 等. 单级单相无电解电容Buck-Boost逆变器[J]. 电工技术学报, 2023, 38(24): 6768-6781.
Wang Liqiao, Chen Jianyi, Cheng Chaoran, et al. A single-stage single-phase Buck-Boost inverter without electrolytic capacitor[J]. Transactions of China Elec- trotechnical Society, 2023, 38(24): 6768-6781.
[13] 丁大尉, 谢辉, 王高林, 等. 电网电压不平衡条件下永磁电机无电解电容驱动系统网侧电流谐波抑制方法[J]. 中国电机工程学报, 2025, 45(11): 4458- 4468.
Ding Dawei, Xie Hui, Wang Gaolin, et al. Suppression strategy of grid-side current harmonics for electrolytic capacitor-less permanent magnet motor drives under unbalanced grid voltage[J]. Proceedings of the CSEE, 2025, 45(11): 4458-4468.
[14] 黄万奔, 杨家强, 邓鎔峰, 等. 高功率因数无电解电容永磁电机变频系统逆变器电流控制策略[J]. 电机与控制学报, 2022, 26(8): 1-10.
Huang Wanben, Yang Jiaqiang, Deng Rongfeng, et al. Inverter current control strategy for high power factor electrolytic capacitor-less permanent magnet motor drive system[J]. Electric Machines and Control, 2022, 26(8): 1-10.
[15] Inazuma K, Utsugi H, Ohishi K, et al. High- power-factor single-phase diode rectifier driven by repetitively controlled IPM motor[J]. IEEE Trans- actions on Industrial Electronics, 2013, 60(10): 4427-4437.
[16] Zhao Nannan, Wang Gaolin, Xu Dianguo, et al. Inverter power control based on DC-link voltage regulation for IPMSM drives without electrolytic capacitors[J]. IEEE Transactions on Power Elec- tronics, 2018, 33(1): 558-571.
[17] Son Y, Ha J I. Direct power control of a three-phase inverter for grid input current shaping of a single- phase diode rectifier with a small DC-link capa- citor[J]. IEEE Transactions on Power Electronics, 2015, 30(7): 3794-3803.
[18] Deng Rongfeng, Zhang Xiaojun, Yang Zhebin, et al. Admittance reshaping based on adaptive minimum value of DC-link voltage for IPMSM drive with small film capacitor[J]. IEEE Journal of Emerging and Selected Topics in Power Electronics, 2023, 11(5): 5208-5221.
[19] 宋健, 宋文祥, 张钦清. 直流母线小电容永磁同步电机驱动系统网侧电流谐波抑制策略[J]. 电工技术学报, 2024, 39(18): 5668-5679.
Song Jian, Song Wenxiang, Zhang Qinqing. Harmonic suppression strategy of grid side current for DC-link small capacitor permanent magnet synchronous motor drive system[J]. Transactions of China Electro- technical Society, 2024, 39(18): 5668-5679.
[20] Ren Zekun, Ding Dawei, Wang Gaolin, et al. Adaptive virtual admittance reshaping-based resonance suppression strategy for PMSM drives with small DC-link capacitor[J]. IEEE Transactions on Power Electronics, 2024, 39(3): 3109-3121.
[21] 尹泉, 李海春, 罗慧, 等. 无电解电容永磁同步电机驱动系统谐振抑制[J]. 华中科技大学学报(自然科学版), 2021, 49(6): 1-6.
Yin Quan, Li Haichun, Luo Hui, et al. Resonance suppression for electrolytic capacitor-less IPMSM drive system[J]. Journal of Huazhong University of Science and Technology (Nature Science Edition), 2021, 49(6): 1-6.
[22] Wang Dong, Lu Kaiyuan, Rasmussen P O, et al. Voltage modulation using virtual positive impedance concept for active damping of small DC-link drive system[J]. IEEE Transactions on Power Electronics, 2018, 33(12): 10611-10621.
High Power Factor Control Strategy for Electrolytic Capacitor-Free Drive System Based on Grid Current Feedforward Compensation
Abstract The capacitor-less compressor drive system employs small-capacity film capacitors while eliminating the power factor correction circuit, significantly enhancing system integration, operational reliability, and lifecycle. While replacing large electrolytic capacitors with small-value DC-bus film capacitors reduces costs and minimizes the physical footprint, the reduced DC-side capacitance increases coupling between the grid-side and motor-side energy, leading to increased grid-side current harmonics and a diminished system power factor. Traditional control strategies typically employ grid-side current differentiation and observer methods. However, current differentiation amplifies signal noise, potentially compromising system stability. Concurrently, the observer approach necessitates parameter design, increasing the complexity of system algorithms.
This paper proposes a strategy based on current feedforward compensation. First, the power coupling between the DC bus front-end and back-end stages and the grid current harmonic power is modeled. Subsequently, an indirect differential model of the grid current is established to extract and compensate for grid current harmonics. The proposed method can obtain the rate of change of the grid current without directly measuring it, thereby avoiding error amplification that would result from directly differentiating the grid current. Additionally, a method for selecting compensation coefficients is provided to meet system stability and steady-state performance requirements.
The experiment is conducted using a 750 W air-conditioner compressor. Compared with inverter-based power control and PR control, the proposed method achieves the highest sinusoidal waveform quality for the grid-side current, the lowest harmonic content, and the highest power factor of 0.99, meeting IEC 61000-3-2 standards. Tests at 1 000 W confirm that the proposed algorithm maintains excellent performance, with the power factor sustained at 0.99.
The following conclusions can be drawn. (1) By utilizing grid voltage and bus voltage information to calculate the grid current rate of change, the error amplification issue caused by directly differentiating the grid current is avoided. (2) By extracting grid-side harmonic currents and implementing feedforward compensation on the q-axis currents, precise control over inverter power output is achieved. (3) By considering both the system’s stability requirements and its steady-state performance, this paper establishes a feasible range for the compensation coefficient m. It ensures that the selected value simultaneously satisfies stability constraints, enhances resonance suppression, and meets overall steady-state performance requirements.
keywords:Permanent magnet compressor, film capacitor, grid current, feedforward compensation, harmonic current
中图分类号:TM351
DOI: 10.19595/j.cnki.1000-6753.tces.251638
收稿日期2025-09-21
改稿日期 2025-10-14
张晓军 男,1991年生,博士,讲师,研究方向为永磁同步电机控制、无电解电容电机驱动系统稳定控制。
E-mail: eezxj1991@zust.edu.cn
康 敏 男,1980年生,教授,硕士生导师,研究方向为多相电机设计与高性能控制。
E-mail: kangmin@zust.edu.cn(通信作者)