考虑频率自适应环节的三相双二阶锁相环建模分析及参数优化设计
张权宝 唐 芬 吴学智 童亦斌 邹明阳
(国家能源主动配电网技术研发中心(北京交通大学) 北京 100044)
摘要 具备频率自适应环节的双二阶广义积分锁相环(FA-DSOGI-PLL)广泛应用于三相不平衡电网场景中。然而FA环节引发的耦合效应常被忽略,近似等效为前置低通滤波锁相环(LSRF-PLL)或固定频率双二阶广义积分锁相环(FF-DSOGI-PLL)进行参数设计,在较低带宽下效果良好,但随着带宽提高,参数鲁棒性变差。针对上述问题,首先,考虑谐振频率变化改进了SOGI模型,建立计及不同扰动耦合的FA-DSOGI-PLL传递函数;其次,从FA环节耦合机理出发,量化后级单同步锁相环(SRF-PLL)自然频率fn单自由度下FA-DSOGI-PLL与FF-DSOGI-PLL的近似边界,分析前级SOGI模块阻尼系数k、后级SRF-PLL自然频率fn二自由度下FA- DSOGI-PLL的带宽极限以及不同扰动间的耦合影响,指出考虑后级SRF-PLL阻尼比z自由度的带宽拓展优势及其局限性,从以上三个方面揭示导致FA-DSOGI-PLL动稳态性能难以平衡的直接原因;最后,提出考虑近似边界的分段式参数优化设计方法。实验结果表明,该方法能够在频率适应性要求较高的场合,兼顾稳定裕度、谐波抑制的同时,拓宽FA-DSOGI-PLL的带宽,改善近似边界外动稳态性能。
关键词:双二阶广义积分 三相不平衡 锁相环 频率自适应 参数设计
0 引言
双二阶广义积分锁相环(Dual Second-Order Generalized Integrator Phase-Locked Loop, DSOGI- PLL)在三相不平衡电网电压下具备优异的锁相性能,广泛应用于光伏、风电并网场景[1-3]。基于固定频率(Frequency Fixed, FF)的FF-DSOGI-PLL,在频率偏移工况下存在dq轴定向不准,相位及电压幅值偏差等问题[4-5],因此在频率适应性要求较高的场合,通常引入频率自适应(Frequency Adaptive, FA)环节[6-7]。此外,由于并网变流器的响应性能受同步环节动稳态性能制约,因此在需要快速动态响应的场景下,FA环节对同步环节稳定性的恶化影响严重。然而现有研究通常忽略FA环节引发的耦合效应,对FA-DSOGI-PLL进行近似等效,限制了其参数影响机理分析与性能优化[8-9]。因此,考虑FA环节的DSOGI-PLL建模、动稳态分析与参数优化具有重要理论与工程研究意义。
在DSOGI-PLL建模方面,S. Golestan于2013年提出了Ⅱ型系统模型[10],考虑SOGI模块的动态性能并近似等效为一阶惯性环节,建立了输入相位到估计相位间的传递函数。文献[11-12]采用扰动线性化方法,建立了FF-DSOGI-PLL小信号模型,并分析了参数对动稳态特性的影响。文献[13]指出在较低带宽下,FA-DSOGI-PLL可近似等效为FF- DSOGI-PLL。由于未考虑FA环节的耦合影响,上述近似等效模型适用于较低带宽场合,难以全范围分析控制参数对FA-DSOGI-PLL的动稳态特性的影响。对此,文献[14-15]在FF-DSOGI-PLL的基础上考虑了频率自适应环节,忽略了动态频率变化导致的非线性时变耦合,将SOGI模块视为线性时不变(Linear Time Invariant, LTI)系统进行扰动线性化,但随着带宽增大模型准确度变差。文献[16]考虑了SOGI模块非线性时变因素,明确了FA环节带来的正反馈效应和传递路径,但模型通过复杂的复相位形式构建,难以分析不同扰动下的动稳态特性,不便于进一步拓展至变流器并网特性分析。因此能够直观反映动稳态特性、便于后续拓展应用的FA-DSOGI-PLL建模仍有待研究。
在动稳态分析及参数设计方面,文献[15]结合变流器控制对FA-DSOGI-PLL进行了渐近式参数优化设计,提高了变流器并网稳定裕度,但未考虑锁相环自身带宽和稳定裕度的约束,针对单一控制参数对伯德图的影响分析难以反映全范围动稳态特性。文献[17]采用经典二阶系统设计,令前级SOGI模块阻尼系数k=1.414,后级单同步锁相环(Synchronous Reference Frame Phase-Locked Loop, SRF-PLL)阻尼比z=0.707,通过调整自然频率fn以简化设计。文献[18]将FA-DSOGI-PLL近似等效为前置低通滤波器同步锁相环(Low-pass-filter- based Synchronous Reference Frame Phase-Locked Loop, LSRF-PLL),在较低带宽下效果良好,但设计预期和实际性能随着带宽提高偏差变大,难以指导高带宽下应用设计[19-20]。文献[21]同时考虑了SOGI模块中阻尼系数k和后级SRF-PLL自然频率fn二自由度,引入图形化设计方法,兼顾后级SRF- PLL带宽的同时优化了弱电网下并网变流器稳定性,但未探讨后级SRF-PLL带宽与整体带宽的关系,且只给出了参数优化建议区间。文献[22]考虑了阻尼比z对锁相环幅值裕度的影响,但未计及对相位裕度的影响。
综上所述,现有研究采用模型通常忽略了FA环节影响,将FA-DSOGI-PLL近似等效为FF- DSOGI-PLL或LSRF-PLL,建立输入相位到估计相位间传递函数进行参数设计,但存在以下局限性:首先,缺乏与近似模型的适用边界量化,当超出适用边界时,设计误差较大。其次,传统基于相位传递函数特性分析,主要关注相频同步性能,缺乏计及频率、相位、幅值等不同扰动耦合影响的动稳态性能量化分析,难以揭示FA-DSOGI-PLL多参数变化时相频同步性能、谐波抑制性能、电压幅值跟随性能等多目标耦合影响,导致追求单一性能时,难以平衡其他性能要求、参数鲁棒性较差等问题。
针对以上不足,本文首先基于考虑谐振频率变化的改进SOGI模型,建立计及不同扰动耦合的FA-DSOGI-PLL传递函数;其次,研究并量化角频率/相位闭环响应下与FF-DSOGI-PLL的近似边界,分析k、fn二自由度下带宽极限点以及相频扰动与电压幅值扰动之间的耦合影响,指出考虑z自由度对动稳态性能的影响,从而揭示导致FA-DSOGI-PLL动稳态性能难以平衡的直接原因;最后,提出一种考虑近似边界的分段式参数优化设计方法,通过实验对其适用性和鲁棒性进行验证。
1 考虑频率自适应环节的DSOGI-PLL建模及验证
1.1 FA-DSOGI-PLL建模
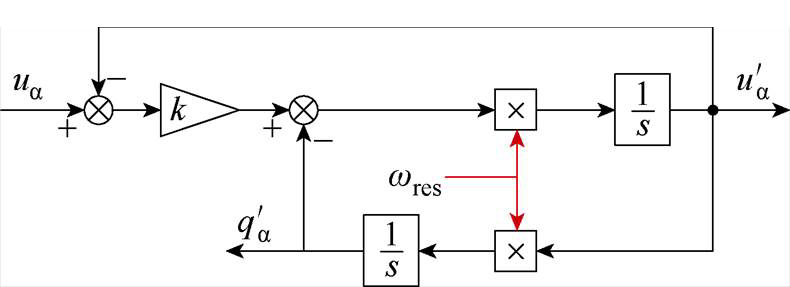
FA-DSOGI-PLL及SOGI结构框图如图1、图2所示,上标“r”和“c”分别表示实际dq和控制dq坐标系。三相输入电压uabc变换为ab轴电压uab,uab=ua+jub,转换至实际dq坐标系记作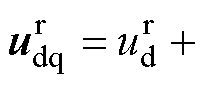
 ,矩阵形式为
 =
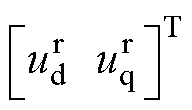 ,
 、
 和
 、
 分别为经过SOGI模块输出的a、b轴的两对正交信号,k为阻尼系数,再经正负序分离(Positive and Negative Sequence Calculation,PNSC)模块得到预滤波后正序
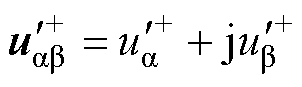 ,转换至实际dq坐标系记作
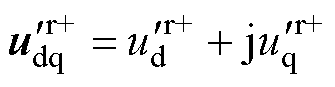 ,矩阵形式
 =
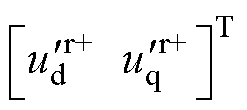 ,经后级SRF-PLL得到控制dq坐标系电压
 、
 与估计角频率wc、相位qc。在稳态工况下,未发生频率偏移时,SOGI谐振角频率wres、稳态角频率ws、额定角频率w0、控制dq坐标系角频率wc、实际dq坐标系角频率wr均相等;发生频率偏移时,考虑图1中FA环节,稳态角频率ws与额定角频率w0不等,角频率关系如式(1)所示。此外,图1还展示了相关相频扰动情况,输入电压实际相位qr=wrt+q0,q0为初相位,qs为稳态相位。
现有研究大多将SOGI模块传递函数HSOGI_D(s)、HSOGI_Q(s)构建为式(2)的形式,直观地体现了SOGI模块预滤波及正交生成作用。当忽略FA环节影响,近似等效为FF-DSOGI-PLL时,wres=w0始终为常量,以a通道为例,SOGI模块微分方程如式(3)所示,为LTI系统,可直接转化为式(2)中频域形式并进行扰动线性化,因此,传统SOGI模型隐含了wres为常量这一前提。
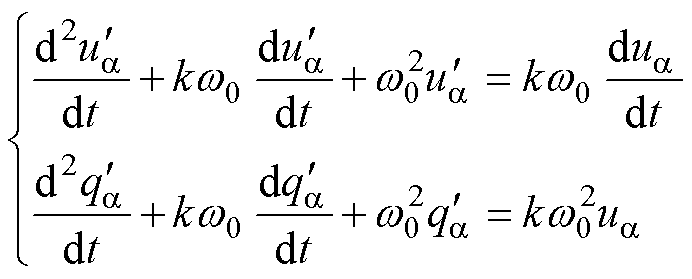 (3)
然而考虑FA环节影响时,FA-DSOGI-PLL中wres=wc为时变量,基于传统频域模型HSOGI_D(s)、HSOGI_Q(s)进行扰动线性化会导致建模准确性存在偏差,SOGI模型需改进为变微分方程形式,即
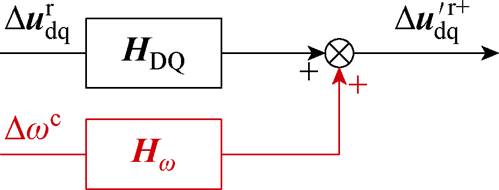
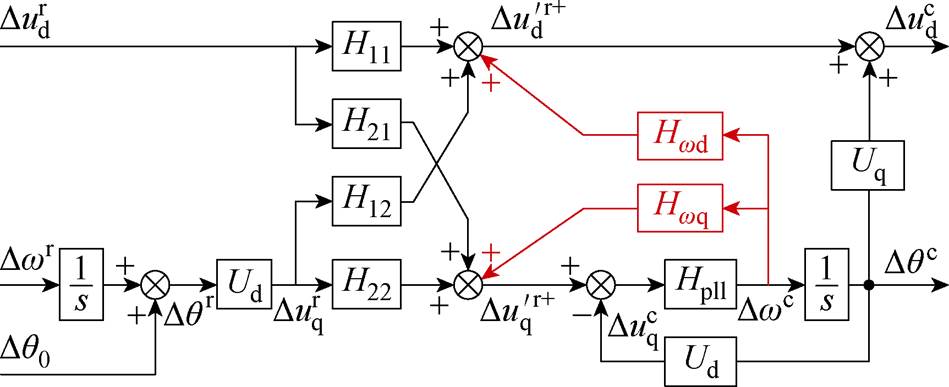
结合改进后的微分方程如式(4)与式(5)所示的PNSC模型,从ab坐标系转化至dq坐标系[17],再进行小扰动如式(6)所示,能够保留FA环节带来的耦合影响。由图1可知, 受到和wc的扰动,将预滤波环节传递函数记作HDQ(s),FA环节传递函数记作Hw(s),可得到相应扰动关系如式(7)所示,其等效框图如图3所示。
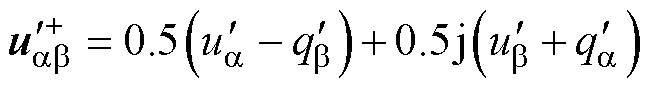 (5)
当Dwc=0,仅考虑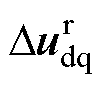 扰动时,可得HDQ(s)如式(8)所示,将复频域传递函数转化为dq坐标系矩阵形式如式(9)所示。当=0,仅考虑Dwc扰动时,基于改进前、后SOGI模型可得FA环节传递函数矩阵形式Hw_Trad(s)和Hw(s)分别如式(10)、式(11)所示,改进前后元素解析式存在较大差异。
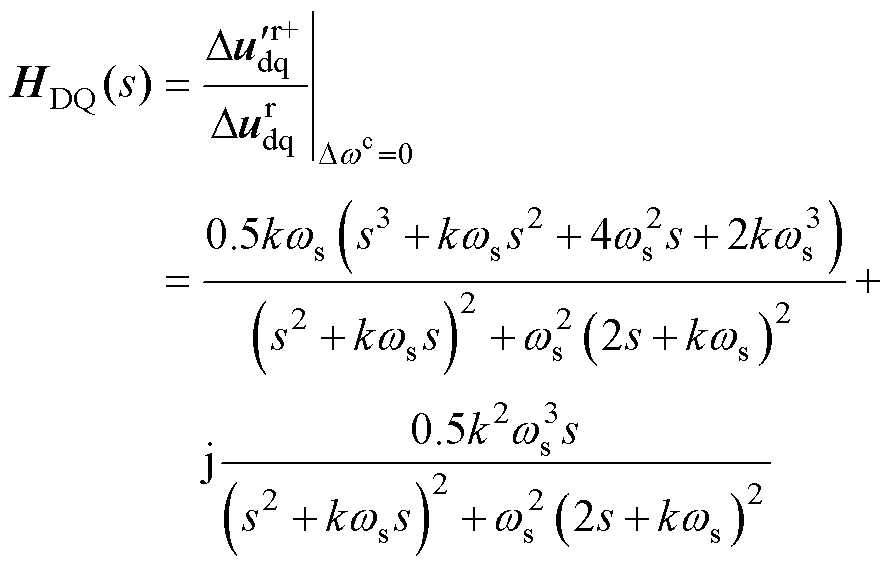 (8)
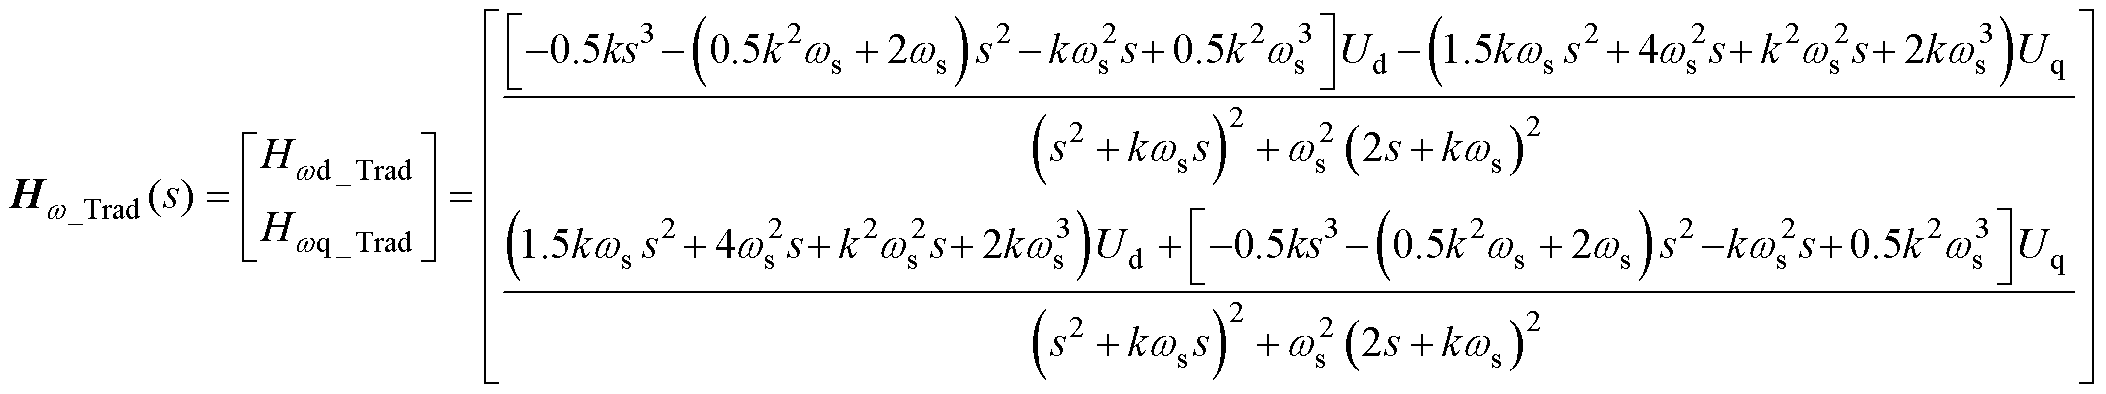 (10)
结合后级SRF-PLL,建立FA-DSOGI-PLL小信号模型如图4所示,其中PI控制器传递函数Hpll= kpll_p+kpll_i/s,kpll_p为比例系数,kpll_i为积分系数。
1.2 FA-DSOGI-PLL传递函数
传统锁相环闭环传递函数通常表示为单输入单输出(Single Input Single Output, SISO)形式,如图5a所示,描述输入角频率/相位到输出角频率/相位之间的闭环关系,常用于分析SRF-PLL在阶跃响应下的锁相性能,然而无法体现角频率和相位之间的耦合。此外,电压幅值扰动通过预滤波环节H11和H21影响了角频率和相位的输出。特别地,在FA- DSOGI-PLL中,角频率和相位扰动进一步通过Hwd耦合影响了控制dq坐标系下电压幅值跟随效果,因此仅用相频扰动下的SISO传递函数表征FF/FA- DSOGI-PLL输入输出特性,难以体现多重扰动下的耦合影响。FF/FA-DSOGI-PLL应为电压幅值扰动 、角频率扰动
 、初相角扰动
 构成的三输入三输出(Triple Input Triple Output, TITO)系统,如式(12)及图5b所示。其中,GFA_uu、GFA_ww、GFA_qq分别为到
 、到
 、到
 的传递函数;GFA_u2w、GFA_u2q分别为到、到的传递函数;GFA_w2u、GFA_w2q分别为到、到的传递函数;GFA_q2u、GFA_q2w分别为到、到的传递函数。
(a)SISO模型 (b)TITO模型
图5 FF/FA-DSOGI-PLL传递函数输入输出示意
Fig.5 FF/FA-DSOGI-PLL transfer function input-output
由图4可得,FA-DSOGI-PLL从到的传递函数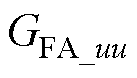 如式(13)所示,角频率/相位的开环传递函数
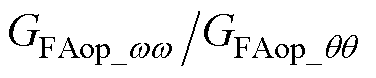 、闭环传递函数
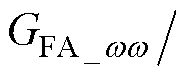
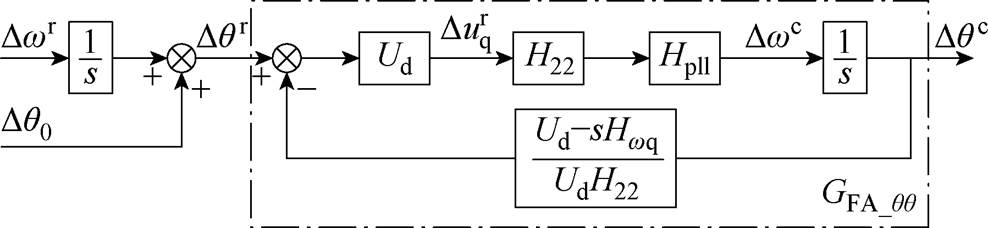
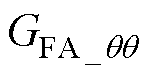 如式(14)所示。值得注意的是,由于预滤波环节H22位于负反馈点之前,需折算至闭环传递函数反馈通路,如图6所示。FF-DSOGI-PLL同理,虽然和SRF-PLL开环传递函数相同,但闭环特性却受到阻尼系数k影响,现有研究通常忽略了该影响[15]。综上所述,FA-DSOGI-PLL传递函数元素如式(13)~式(15)所示。
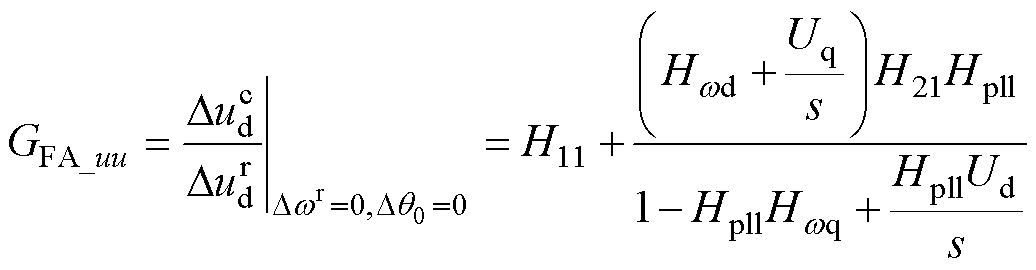 (13)
由于角频率扰动Δwr和初相位扰动Dq0都将转化为实际相位扰动Dqr,GFA_qq的阶跃响应可以同时反映角频率或相位的阶跃闭环跟踪性能,GFA_qq的斜坡响应可以反映角频率阶跃输入对相位输出耦合影响及相位的斜坡跟踪性能。
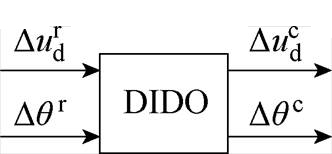
后级SRF-PLL通常采用PI控制器,能够实现阶跃和斜坡输入下无静差跟踪,其中比例、积分系数根据式(16)、式(17)中经典二阶系统设计方法求得,其中,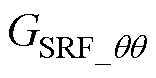 为SRF-PLL相位闭环传递函数[23]。在不同的z、fn组合下,斜坡响应与阶跃响应调节时间存在差异如图7所示。当z=0.707时,斜坡响应调节时间和阶跃响应调节时间相等,可忽略频率阶跃对相位输出的动稳态性能影响,将TITO简化为式(18)及图8所示双输入双输出(Double Input Double Output, DIDO)系统;当z>0.707时,会导致斜坡响应的调节时间比阶跃响应更慢;当 z<0.707时,会导致斜坡响应的调节时间比阶跃响应更快,这一现象随着fn减小而加剧,难以忽略频率阶跃对相位输出的影响。
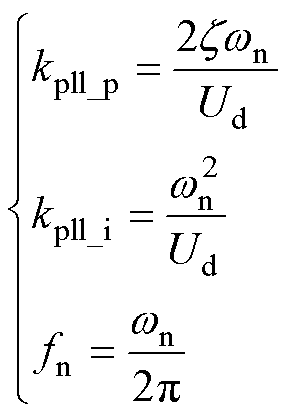 (17)
1.3 FA-DSOGI-PLL模型验证
为验证上述FA-DSOGI-PLL模型及传递函数的准确性,在网侧注入频率、电压扰动并进行扫频测量。FA-DSOGI-PLL参数设置为uabc=55 V,ws=w0= 100p rad/s、k=1.414、z=0.707、fn=14 Hz。基于传统和改进SOGI模型得到的Hwd、Hwq理论模型与扫频结果对比如图9所示。采用改进SOGI模型得到的Hwd、Hwq和扫频结果对应良好,而采用传统SOGI模型与实际频率反馈特性差异较大。
对比采用传统和改进后SOGI模型得到的GFAop_qq、GFA_uu频率特性如图10a、图10b所示,零极点如图10c、图10d所示。可见传统模型下GFAop_qq、GFA_uu存在右半平面零点,会导致误判为非最小相位系统。GFA_qq、GFA_uu传递函数单位阶跃响应特性如图10e、图10f所示。传统模型在初始响应时存在下凹阶段,难以正确描述相频扰动和电压幅值扰动下的动稳态响应过程。对比FA-DSOGI- PLL的DIDO传递函数与扫频结果如附图1所示,可见基于改进SOGI模型建立的传递函数能准确描述FA-DSOGI-PLL频率特性。
2 FA-DSOGI-PLL动稳态特性分析
2.1 单fn自由度下与FF-DSOGI-PLL相频扰动响应近似边界分析
当k=1.414、z=0.707时,单fn自由度下,FA- DSOGI-PLL与FF-DSOGI-PLL在较低带宽条件下近似效果良好。然而随着fn增大,FA-DSOGI-PLL受FA环节耦合影响,近似程度下降,如图11所示。
FA/FF-DSOGI-PLL的相位裕度(Phase Margin, PM)、幅值裕度(Gain Margin, GM)、带宽fBW如式(19)所示,其中GFA/FFop_qq、wc_FA/FF、wg_FA/FF、wBW_FA/FF分别为FA/FF-DSOGI-PLL的开环传递函数、开环幅值穿越角频率、开环相位穿越角频率、闭环截止角频率。
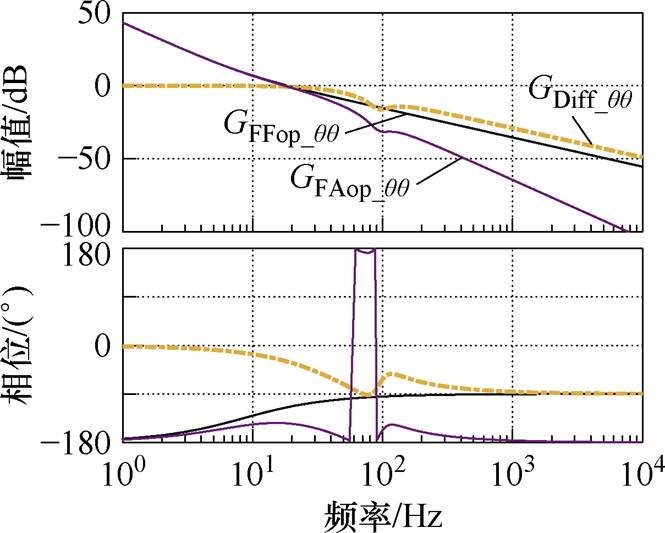
FF-DSOGI-PLL中,PM与fn解耦,仅由阻尼比z确定,当z=0.707时,PM为65.5°,而FA-DSOGI- PLL中,PM、GM、fBW均与z、fn耦合。由式(14)推得两者开环传递函数差异耦合项GDiff_qq如式(20)所示,是由Hwq引入的增益系数。
 (20)
差异项GDiff_qq体现了FA-DSOGI-PLL与FF- DSOGI-PLL在不同频段的近似程度,如图12所示。FA-DSOGI-PLL的PM可由FF-DSOGI-PLL的PM及GDiff_qq在其开环幅值穿越频率wc_FA处的相位表示为
为量化FA-DOSIG-PLL和FF-DSOGI-PLL的近似关系,约束条件为
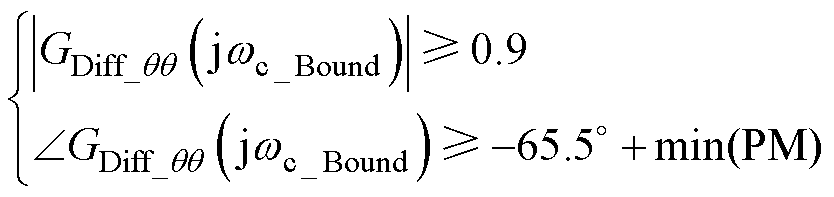 (22)
式中,∠GDiff_qq为相位约束,限制了两者的PM差值范围,保证FA-DSOGI-PLL具有足够相位裕度;GDiff_qq为幅值约束,限制了FA-DSOGI-PLL相比FF- DSOGI-PLL开环传递函数幅值的衰减,此时近似边界开环幅值穿越频率记作wc_Bound,对应fn取值为fn_Bound,则有wc_FA≈wc_FF=wc_Bound,fn_Bound与wc_Bound的关系为
以PM≥40°为例,基于上述约束条件,在单fn自由度下,工频50 Hz、k=1.414、z=0.707时得到wc_Bound=31p rad/s。由式(23)可得fn_Bound≈10 Hz,与基于式(19)求得的准确数值解fn_Bound=9.98 Hz基本一致。当fn在近似等效边界内,即fn≤fn_Bound时,FA-DSOGI-PLL可近似为FF-DSOGI-PLL,为FA-DSOIG-PLL相对于FF-DSOGI-PLL的幅值近似及相位稳定约束提供了量化依据。
2.2 k、fn二自由度下电压幅值扰动与相频扰动响应动稳态性能分析
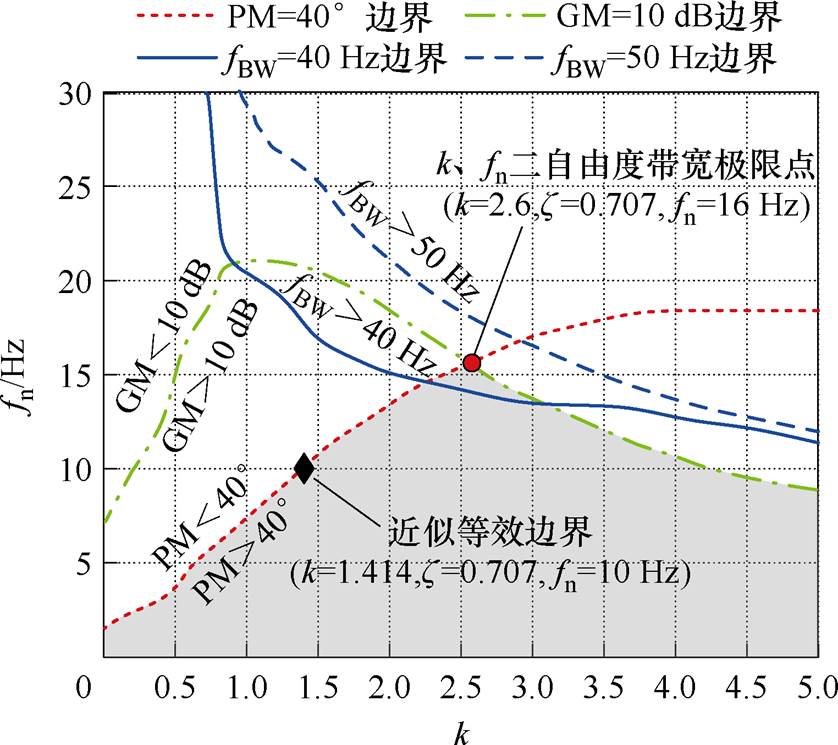
保持z=0.707,增加阻尼系数k自由度,并约束PM≥40°,GM≥10 dB,得到fn、k对FA-DSOGI-PLL动稳态影响如图13所示。可见,GM=10 dB边界在k=0.8发生转折时,k=2.6和PM=40°边界产生交截,为满足PM≥40°和GM≥10 dB双重约束,当k=2.6时,fn取到最大值16 Hz,可达最大带宽fBW=45 Hz,记作k、fn二自由度带宽极限点。该点在相频扰动下稳定裕度与近似等效边界基本一致,但带宽大幅提升,有效地改善了近似等效边界外的动稳态性能。
因此,在合理范围内增大k有助于提升FA- DSOGI-PLL相频扰动下的动稳态性能。然而k的增大会影响预滤波效果,有必要评估带宽极限点的谐波抑制能力。通常认为闭环传递函数在6倍工频处幅频特性小于或等于-30 dB时,即可满足对6m (m=1, 2,…)次谐波扰动分量的衰减,有效抑制输入电压中5、7、11、13等奇数次谐波[18, 24]。由式 (14)可求得,当k=2.6、z=0.707、fn=16 Hz时,|GFA_qq|f=300 Hz=-36.5 dB,能够满足普遍情况下的谐波抑制需求。
增大k有效提升了相频扰动下动稳态性能。但FA-DSOGI-PLL并非SISO系统,随着k的增大(k=0.5, 1, 1.414, 2, 3, 4),影响了FA-DSOGI-PLL传递函数谐振峰,以及不同扰动下动稳态性能的平衡关系。
k主导的第一个谐振峰体现在SOGI模块,如附图2a所示,增大k钝化了SOGI模块的谐振峰,增强了HSOGI_D和HSOGI_Q阻尼,但削弱了高次谐波抑制能力和低频滤波效果。
k主导的第二个谐振峰体现在DIDO传递函数的主对角线元素,如附图2b所示。对于GFA_uu,现有针对SRF-PLL的研究中,实际dq坐标系下电压 到控制dq坐标系下
 的传递函数为单位1,因此分析SRF-PLL动稳态特性时可忽略电压幅值扰动的影响。然而在FA-DSOGI-PLL中,k的增大锐化了GFA_uu谐振峰,实际dq坐标系电压幅值
 存在扰动时,
 发生欠阻尼超调,减小k有利于提升电压幅值跟随性能。对于GFA_qq,增大k钝化了GFA_qq较低频率处的谐振峰,提升了PM,但增大到一定程度后,引发另一个较高频率处谐振峰,降低了GM,因此在合理范围内选取k才有利于相频扰动下动稳态性能,与2.1节中PM和GM交截现象相符。
k主导的第三个谐振峰体现在DIDO传递函数的副对角线元素,如附图2b所示。GFA_q2u和GFA_u2q反映了相频扰动和电压幅值扰动之间的耦合,随着k的增大,经历了耦合削弱又加剧的过程。当k=1.414时耦合程度最低。
基于上述分析,可知k同时影响了FA-DSOGI- PLL在滤波、电压跟随、相频跟随方面的效果以及不同扰动之间的耦合程度。在一定范围内k对电压跟随和相频跟随动稳态性能的影响趋势相反。k从0.5增大至4时,GFA_qq和GFA_uu的单位阶跃响应如图14所示,可见,增大k提升了相频扰动下动稳态性能,但导致GFA_uu进入欠阻尼。在后续涉网应用中,这一振荡环节可能经电压前馈等路径引入并网变流器控制,成为扰动源影响并网系统稳定。因此,参数k选取不当会导致电压幅值扰动与相频扰动下动稳态性能失去平衡。
2.3 考虑z自由度的动稳态性能分析及其局限性
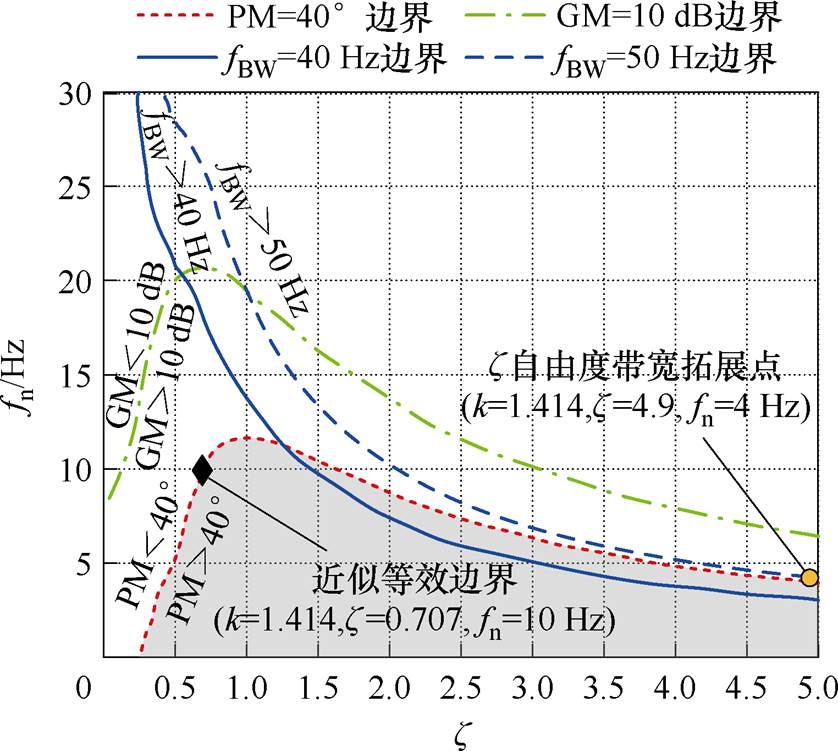
将z作为新自由度,针对FA-DSOGI-PLL进行参数拓展研究。基于2.2节分析结果,为平衡滤波能力及不同扰动下响应动稳态性能的差异,选取k为最佳阻尼系数1.414。根据式(16)可知,当z大幅增大时,FA-DSOGI-PLL后级SRF-PLL闭环传递函数与z相关的零点向虚轴移动,弱化了靠近虚轴的极点,系统由远离虚轴极点主导,提升了传递函数带宽。根据式(14)和式(19)绘制的FA- DSOGI-PLL动稳态特性如图15所示。图15中,在fn一定时,带宽随着z增大而增大。同时可见PM和GM约束边界变化趋势相似,并未出现交截,且PM≥40°区域比GM≥10 dB范围更窄。结合fBW需求可知,考虑z自由度时,在PM≥40°区域内存在较多参数组合能满足fBW≥40 Hz。对比2.2节中图13可知,k、fn二自由度下仅有极小参数域能满足fBW>50 Hz需求,但无法实现fBW=50 Hz。若需在满足PM=40°下实现带宽拓展至50 Hz,可通过增加z自由度实现,图15中,PM=40°与fBW=50 Hz在z= 4.9,fn=4 Hz处发生交截,记为z自由度带宽拓展点。值得注意的是,增大z同样影响GFA_qq谐波抑制能力,根据式(14)求得k=1.414,z=4.9,fn=4 Hz时,|GFA_qq|f=300 Hz=-36.6 dB,与k、fn二自由度带宽极限点的滤波能力基本一致,能满足谐波抑制 需求。
基于GFA_qq绘制k、z、fn坐标系下PM=40°边界、GM=10 dB边界曲面,如图16所示,可见k、fn二自由度带宽极限点的位置特征显著,本质是PM=40°与GM=10 dB交截面上能够取得最大fn的交截点,然而z自由度带宽拓展点的位置较为隐蔽,不基于具体带宽目标量化分析很难发现其存在。
满足z=0.707前提时,斜坡响应和阶跃响应的调节时间相等,可忽略频率阶跃对相位输出的动稳态影响,详见1.2节分析。然而考虑z自由度的带宽拓展点有z较大、fn较小的特点,因此需考量相位斜坡输入的影响。绘制近似等效边界(k=1.414,z= 0.707,fn=10 Hz),k、fn二自由度带宽极限点(k=2.6,z=0.707,fn=16 Hz),z自由度带宽拓展点(k=1.414,z=4.9,fn=4 Hz)的GFA_uu伯德图及其单位阶跃响应如图17a、图17b所示,GFAop_qq伯德图、GFA_qq单位阶跃响应如图17c、图17d所示,GFA_qq单位斜坡阶跃响应如图17e所示。当z大幅增加时,根据式(16)可求得后级SRF-PLL在频率阶跃下的角频率误差ew(t)、相位误差eq(t)如式(24)所示。极点l1靠近虚轴,时间常数t1较大,极点l2远离虚轴,时间常数t2较小。因此角频率误差中,t1对应的衰减系数几乎为0,衰减过程由极点l2主导,动态调节快;然而相位误差中t1和t2对应的衰减系数相同,动态调节时间取决于极点l1,进而导致相位误差消除缓慢。可见,z自由度虽然拓展了角频率/相位闭环的带宽,加快了阶跃响应速度,但存在斜坡响应变差的局限。事实上沿着图15中PM=40°边界持续增大z仍能略微拓展FA-DSOGI-PLL带宽,但会导致频率阶跃扰动下相位误差长时间存在,难以满足锁相需求。
3 FA-DSOGI-PLL参数优化设计方法
3.1 导致参数设计困难的原因总结
综合考虑多重耦合因素的FA-DSOGI-PLL动稳态分析结果,导致参数难以设计的直接原因如下:
(1)单fn自由度与PM、GM、fBW深度耦合:fn较低时可近似等效为FF-DSOGI-PLL进行参数设计。但随着fn增大,开环传递函数受差异项GDiff_qq影响加剧,满足式(22)幅值近似及相位稳定约束的fn_Bound即与FF-DSOGI-PLL近似等效边界自然频率。
(2)参数k在不同扰动下影响趋势不一致:FA-DSOGI-PLL的动稳态特性需用多输入多输出传递函数构建才能精准表达。在近似边界外合理增大k有助于增强相频扰动下的稳定性并提高带宽。然而k主导了滤波、电压跟随、相频跟随三个维度的谐振峰,对GFA_uu和GFA_qq的动稳态性能影响趋势相反,仅考虑单一扰动难以保障整体动稳态性能,需结合具体应用场景要求,兼顾滤波性能及不同扰动间的动稳态平衡,为参数设计带来困难。
(3)考虑z自由度的带宽拓展点存在频率阶跃下相位误差消除缓慢的局限:增加z自由度虽然能兼顾多种扰动下的动稳态性能,拓展带宽,但有着z较大、fn较小的特点,加快了阶跃响应,但斜坡响应调节时间显著延长,导致频率偏移时相位锁定过程缓慢,难以满足频率自适应和锁相的功能要求。
3.2 考虑近似边界的分段式参数优化设计方法
为规避z自由度下存在的相位斜坡响应误差消除缓慢的问题,固定z=0.707,提出一种分段式k、fn二自由度参数优化设计方法,参数设计的性能目标包括相位裕度PM≥相位裕度下限PM_lim、幅值裕度GM≥幅值裕度下限GM_lim、带宽fBW≥带宽下限fBW_lim、谐波抑制能力|GFA_qq|f=300 Hz≤谐波幅值衰减边界GHarm_lim、电压幅值跟随超调量s(GFA_uu)≤电压幅值超调量边界su_lim。设计流程如图18a所示,参数优化设计路径如图18b所示。所提分段式参数设计以近似边界为分段点,首先基于式(22)、式(23)求得近似等效边界fn_Bound,在近似边界内,FA- DSOGI-PLL可进行近似等效设计,在近似边界外,必须考虑FA环节耦合影响。然后设置参数优化路径起点(k=1.414, z=0.707, fn=0.5 Hz),以0.5 Hz步长增大fn,判断是否满足谐波抑制、电压幅值跟随、带宽目标。若达到fn_Bound仍无法满足带宽需求,则增加k自由度,保障稳定裕度的同时,略微降低滤波及电压幅值跟随性能以拓展带宽:以0.05步长增大k,根据式(19)及PM_lim更新fn,并输出参数设计结果。若带宽目标大于k、fn二自由度带宽极限fBW_max,则无法单纯通过参数优化满足场景需求,需改进锁相环控制策略或降低指标要求。所提参数设计方法可进一步拓展至各类改进型DSOGI-PLL及其他改进型PLL,适配条件与拓展示例见附录第2节。
根据表1中参数设计目标,与文献[18]基于LSRF-PLL近似等效的DSOGI-PLL参数设计方法、基于FF-DSOGI-PLL近似等效的传统单fn方法进行对比。文献[18]设计结果为k=3.714, z=0.945, fn= 13.76 Hz、传统单fn方法设计结果为k=1.414, z= 0.707, fn=18 Hz、所提分段式设计结果为k=2.25, z=0.707, fn=14.5 Hz,伯德图如附图3所示,性能指标见表2。可见采用文献[18]方法时,由于采用近似模型,带宽达到55 Hz,PM=51°,存在较大的带宽和PM设计裕量,但导致GM和电压幅值跟随超调不能满足设计目标。采用传统单fn方法满足带宽40 Hz要求,但PM=23°低于40°约束。采用所提方法能够兼顾稳定约束、带宽和滤波性能要求,满足目标需求。
表1 参数设计目标
Tab.1 Constraint conditions for parameter design
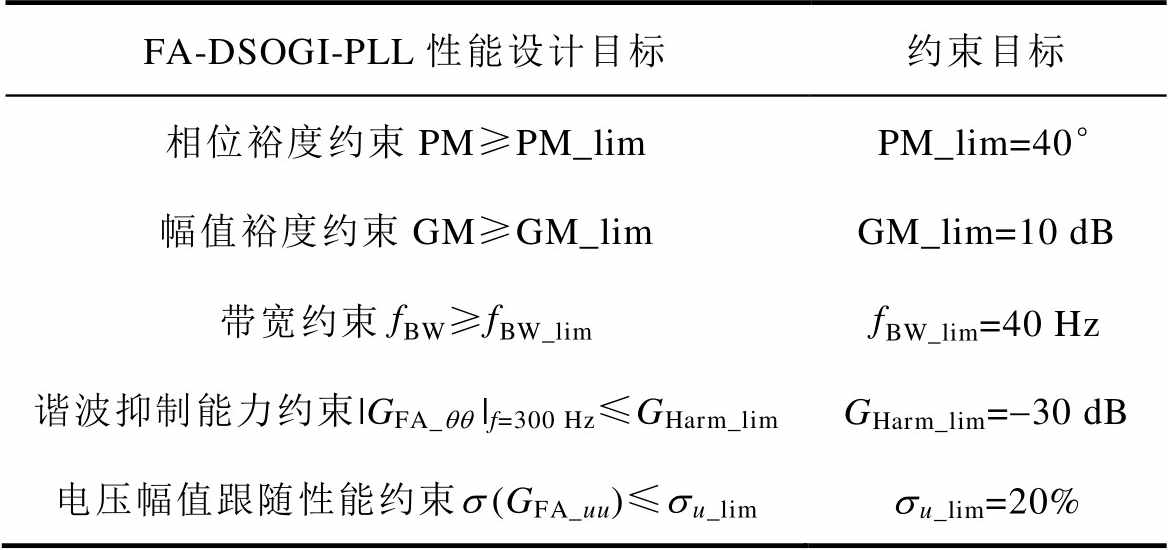
FA-DSOGI-PLL性能设计目标约束目标 相位裕度约束PM≥PM_limPM_lim=40° 幅值裕度约束GM≥GM_limGM_lim=10 dB 带宽约束fBW≥fBW_limfBW_lim=40 Hz 谐波抑制能力约束|GFA_qq|f=300 Hz≤GHarm_limGHarm_lim=-30 dB 电压幅值跟随性能约束s(GFA_uu)≤su_limsu_lim=20%
表2 不同设计方法对比
Tab.2 Comparison of different parameter design methods
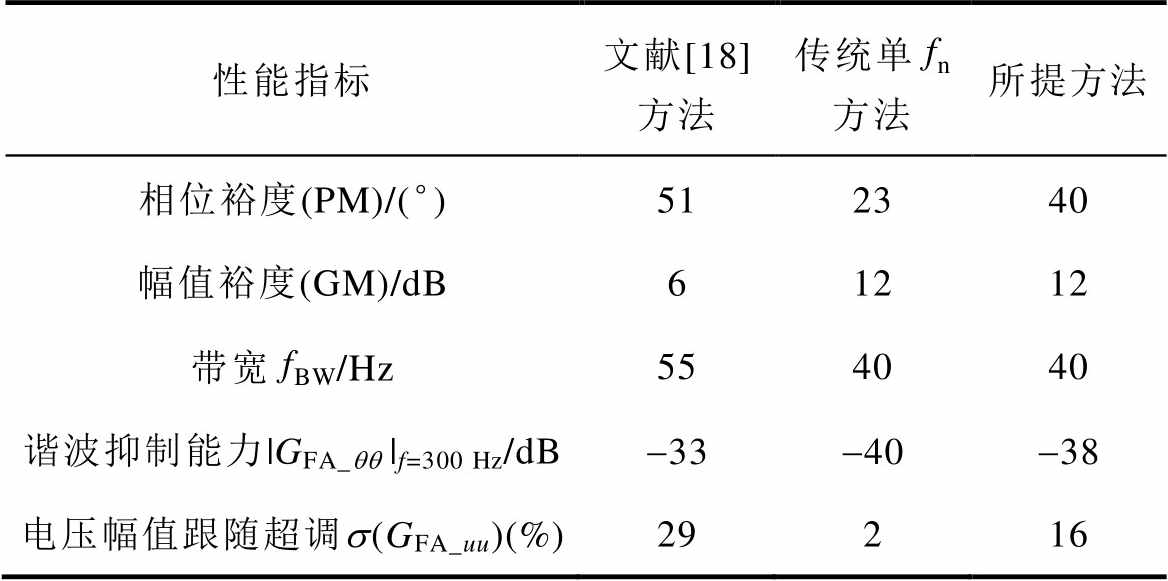
性能指标文献[18]方法传统单fn方法所提方法 相位裕度(PM)/(°)512340 幅值裕度(GM)/dB61212 带宽fBW/Hz554040 谐波抑制能力|GFA_qq|f=300 Hz/dB-33-40-38 电压幅值跟随超调s(GFA_uu)(%)29216
4 实验验证
4.1 验证平台
实验平台如图19所示。直流侧电压由EA直流源(EA-psi-11500)提供,交流侧电压由可编程电网模拟器(Chroma-61511)提供,基于1 kW小功率并网变流器实现电压电流采样,系统参数见表3。控制器基于dSPACE DS1103快速控制原型,采样及开关频率均为10 kHz,采用双线性离散化方式。
4.2 单项扰动工况对比
为验证FA-DSOGI-PLL理论分析的正确性及所提优化设计方法有效性,设置频率跳变、相位跳变、电压幅值跳变、网压不平衡及谐波工况单项扰动工况,实验结果如图20所示,性能对比见表4。
表3 系统参数
Tab.3 System parameters
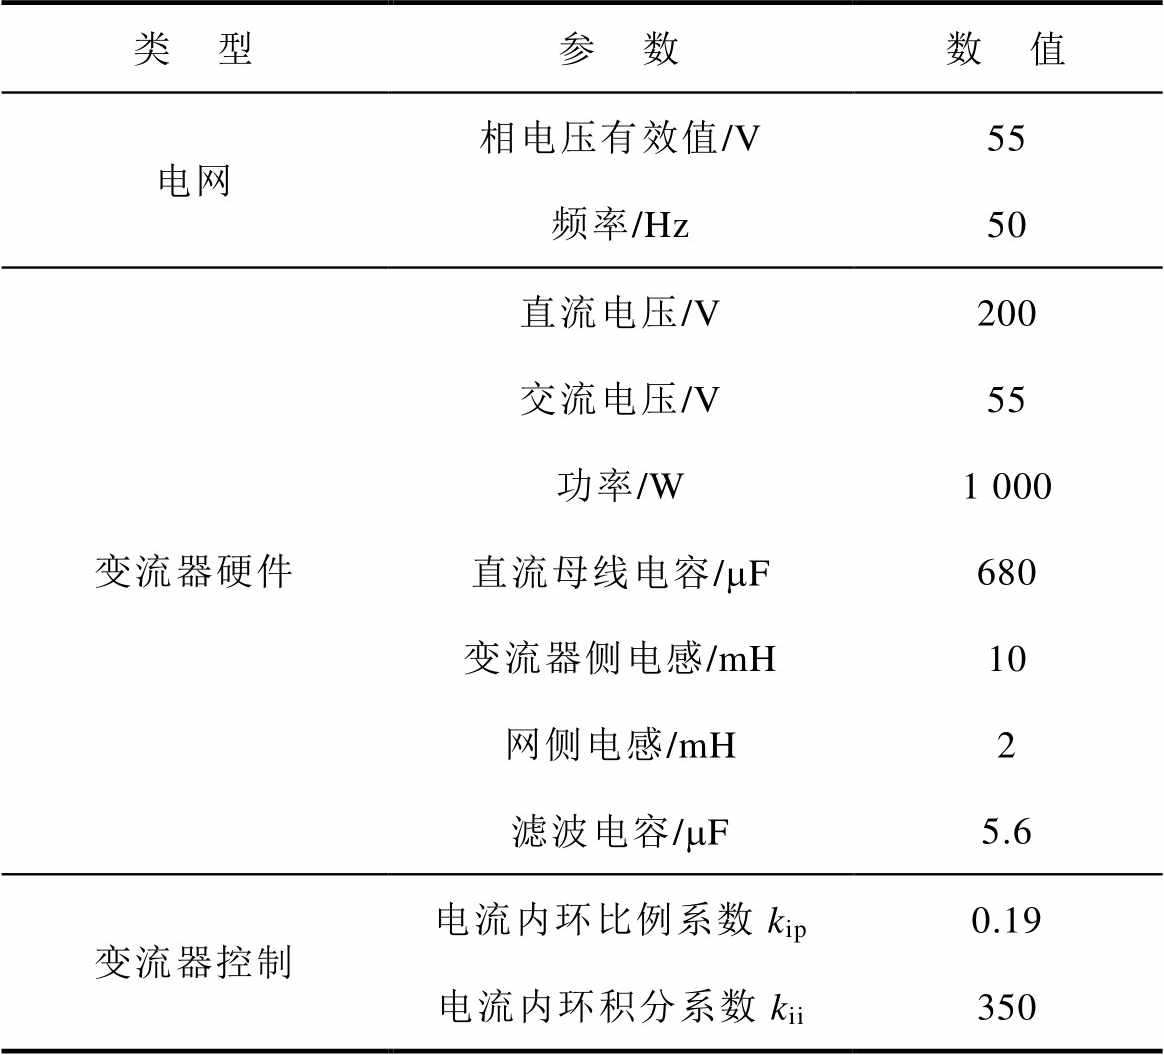
类 型参 数数 值 电网相电压有效值/V55 频率/Hz50 变流器硬件直流电压/V200 交流电压/V55 功率/W1 000 直流母线电容/mF680 变流器侧电感/mH10 网侧电感/mH2 滤波电容/mF5.6 变流器控制电流内环比例系数kip0.19 电流内环积分系数kii350
频率跳变工况实验结果如图20a所示,t=0.06 s发生2 Hz频率跳变,在频率跟随方面,传统单fn方法超调及波动较大,不满足稳定裕度需求,所提方法调节时间明显快于文献[18]方法,但超调基本一致,可见所提方法在保证稳定裕度的同时有效加快调节速度;相位误差方面,文献[18]方法、传统单fn方法和所提方法相位误差峰值基本一致;电压幅值跟随方面,文献[18]方法在相频扰动下对电压幅值耦合程度较深,因此存在显著的电压幅值波动。
相位跳变工况实验结果如图20b所示,t=0.06 s发生12°相位跳变。在相位误差方面,由于相位和频率闭环传递函数相同,响应特性和图20a中频率跟随特性一致;频率方面,相位误差变化率更大的传统单fn方法频率波动同样最大;电压幅值方面,由于文献[18]中相位扰动对电压幅值的耦合环节GFA_q2u的谐振幅值最大,其电压幅值波动最大。
电压幅值跳变工况实验结果如图20c所示,t=0.06 s时发生10%额定电压幅值跌落。文献[18]方法在频率、相位误差、电压幅值跟随方面波动最大,体现了k取值较大时,电压扰动对相频耦合加深。传统fn方法虽然在频率、相位方面超调较大,但由于k取值1.414,在电压幅值跟随方面超调较小,过程平稳,可见k折中取值有利于电压幅值跟随响应。
表4 单项工况下性能对比
Tab.4 Comparison of performance under individual operating conditions

单项工况FA-DSOGI-PLL性能指标文献[18]方法传统单fn方法所提方法 频率跳变调节时间(2%误差)/ms586840 响应峰值点频率偏差/Hz0.751.350.78 相位误差峰值/(°)455 电压幅值误差峰值/V1.511.3 相位跳变调节时间(2%误差)/ms786840 频率误差峰值/Hz4.74.74 响应峰值点相位偏差/(°)4.48.14.5 电压幅值误差峰值/V5.23.34.8 电压幅值跳变调节时间(2%误差)/ms782130 频率误差峰值/Hz0.90.480.5 相位误差峰值/(°)2.11.71.71 电压幅值超调量(%)19216 网压不平衡调节时间(2%误差)/ms781323 频率误差峰值/Hz0.70.40.4 相位误差峰值/(°)10.80.8 电压幅值误差峰值/V1.51.11.3 谐波频率纹波(幅值)/Hz1.30.50.7 相位纹波(幅值)/(°)0.30.150.22 电压幅值纹波(幅值)/V0.40.10.2
网压不平衡工况实验结果如图20d所示,t= 0.06 s时发生网压不平衡,负序分量幅值为额定电压幅值的10%。由于同属电压扰动,结果与电压幅值跳变工况类似。
谐波工况实验结果如图20e所示,t=0.06 s时注入10%额定电压幅值的5、7次谐波。可见传统fn方法在6次谐波处抑制能力最强,频率谐波、相位谐波、电压幅值纹波均最小。所提方法谐波抑制能力中等,文献[18]方法抑制能力最弱。该结果印证了k对滤波能力的影响和对电压幅值传递函数GFA_uu影响趋势一致,与对GFA_qq影响趋势相反,提升相频响应速度需要牺牲一定的电压跟随和滤波性能。
4.3 多种非理想状态的耦合工况对比
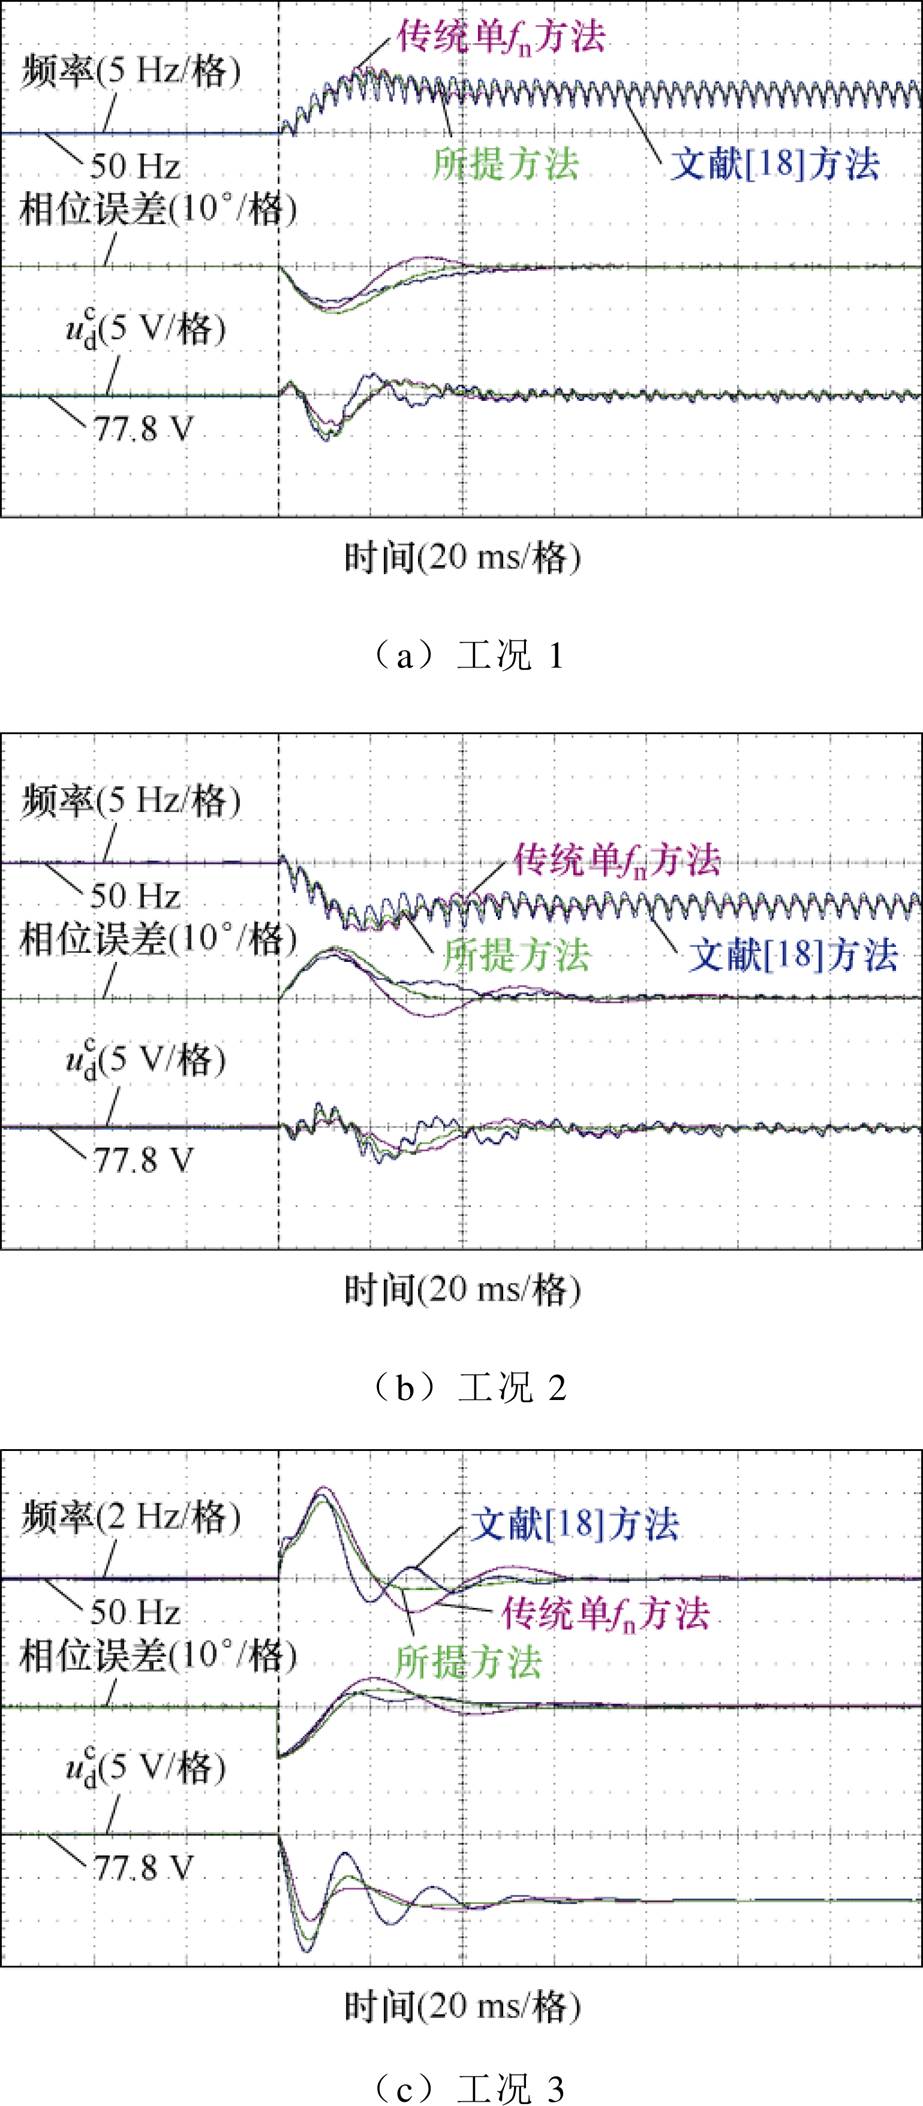
为进一步说明本文所提方法在多种非理想状态的耦合工况下的有效性,根据表1参数设计目标,设置实验条件如下。
工况1:在理想电网工况下,t=0.06 s时频率跳变+5 Hz,伴随网压不平衡,负序分量幅值为10%,同时注入10%的5、7次谐波,5%的11、13次谐波,2.5%的17、19次谐波。
工况2:在理想电网工况下,t=0.06 s时频率跳变-5 Hz,伴随网压不平衡,负序分量幅值为10%,同时注入10%的5、7次谐波,5%的11、13次谐波,2.5%的17、19次谐波。
工况3:在频率偏移+5 Hz工况下,t=0.06 s时发生网压不平衡,负序分量幅值为10%,同时伴随电压幅值跌落10%,以及相位跳变12°。
耦合工况实验结果如图21所示,性能对比见表5。工况1中,三种方法都能实现频率、相位、正序电压幅值的锁定与跟随。传统单fn方法的频率响应超调较大;文献[18]方法谐波抑制能力较差,频率纹波比例为5.5%,电压幅值纹波比例2%,调节时间58 ms;所提方法频率纹波比例为2.7%,电压幅值纹波比例为0.5%,调节时间50 ms。
工况2中,传统单fn方法的频率响应超调较大,调节时间65 ms;文献[18]方法的频率纹波比例为6.7%,电压幅值纹波比例3.3%,调节时间增加至78 ms;所提方法频率纹波比例为3.3%,电压幅值纹波比例为0.5%,调节时间为50 ms。
工况3中,传统单fn方法在频率和相位方面超调较大,调节时间65 ms;文献[18]方法在频率、相位、电压幅值方面均存在反复波动,稳定裕度不足,调节时间为62 ms,所提方法调节过程较为平稳,调节时间为50 ms。
表5 耦合工况下性能对比
Tab.5 Comparison of performance under coupled conditions
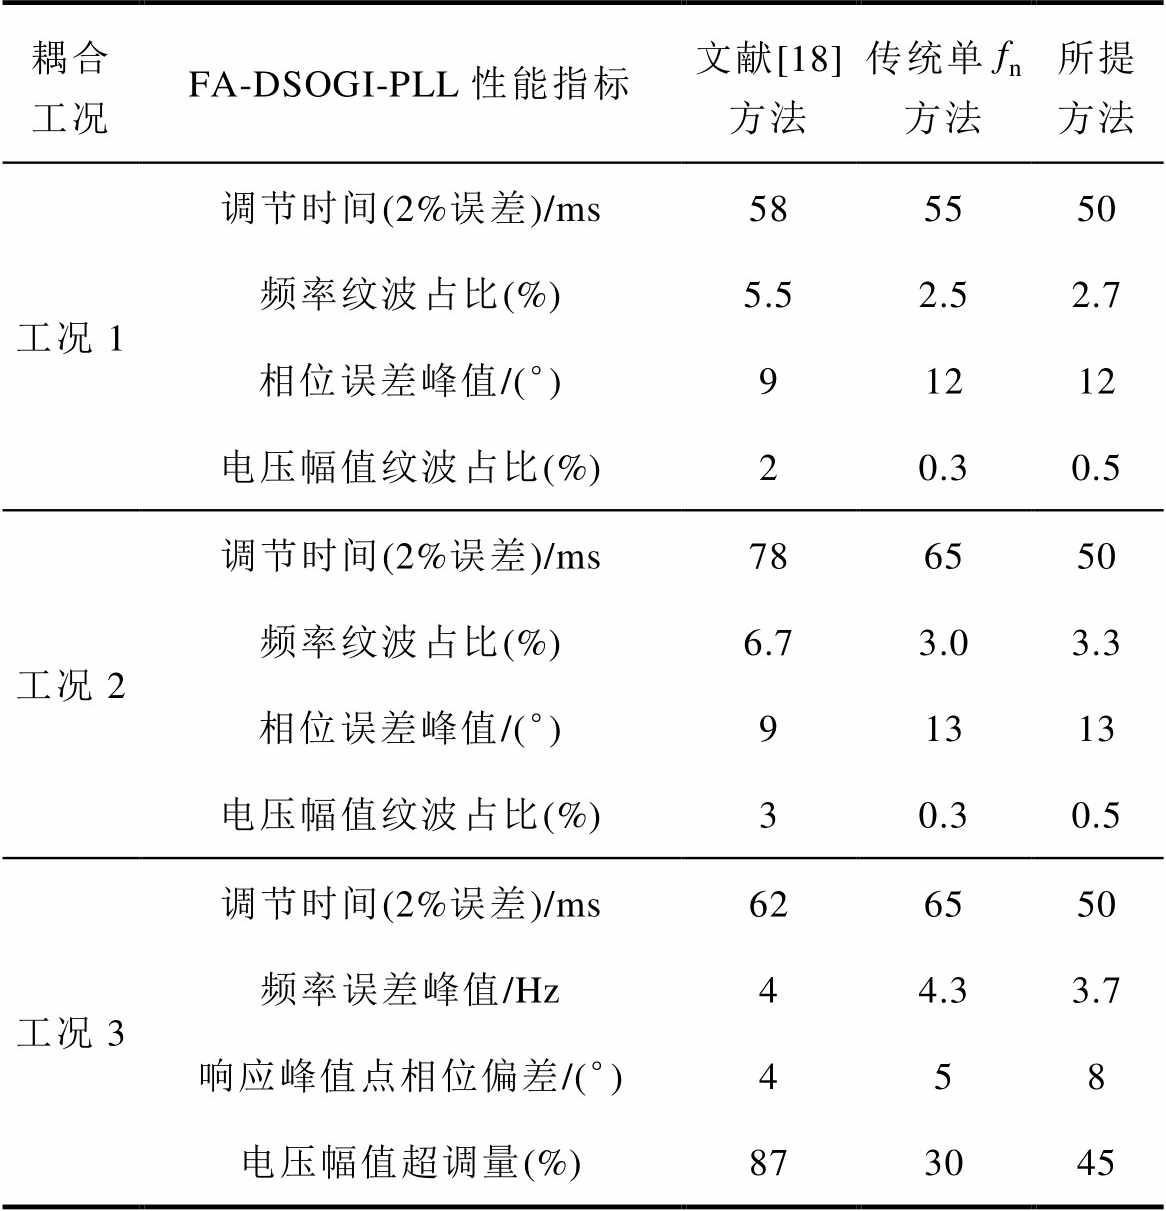
耦合工况FA-DSOGI-PLL性能指标文献[18]方法传统单fn方法所提方法 工况1调节时间(2%误差)/ms585550 频率纹波占比(%)5.52.52.7 相位误差峰值/(°)91212 电压幅值纹波占比(%)20.30.5 工况2调节时间(2%误差)/ms786550 频率纹波占比(%)6.73.03.3 相位误差峰值/(°)91313 电压幅值纹波占比(%)30.30.5 工况3调节时间(2%误差)/ms626550 频率误差峰值/Hz44.33.7 响应峰值点相位偏差/(°)458 电压幅值超调量(%)873045
综合上述工况,所提方法在兼顾滤波和电压幅值跟随性能需求的同时,满足带宽和稳定裕度的需求,多种非理想耦合工况下调节时间基本一致,具有较好的参数鲁棒性。
5 结论
本文考虑频率自适应环节影响,建立了FA- DSOGI-PLL多输入多输出模型,通过量化幅值、相位约束条件,明确了与FF-DSOGI-PLL的近似边界,分析了不同扰动下的动稳态特性,提出考虑近似边界分段式参数优化设计方法,主要结论如下:
1)针对传统SOGI模型隐含了谐振频率为常量,直接进行扰动线性化建模会导致将FA-DSOGI- PLL误判为非最小相位系统的问题,建立了考虑谐振频率变化的改进SOGI模型,推导得到的传递函数经扫频验证能够正确反映频率自适应环节的耦合影响。量化了单fn自由度下与FF-DSOGI-PLL近似的幅值相位约束条件,给出了近似边界fn_Bound计算公式。
2)基于改进后SOGI模型揭示了FA-DSOGI- PLL在不同参数自由度下的带宽极限和不同扰动间的耦合影响,以及导致FA-DSOGI-PLL动稳态性能难以平衡和参数设计困难的三个直接原因:首先,单fn自由度与PM、GM、fBW耦合,只有在较低带宽下与FF-DSOGI-PLL近似等效;其次,k、fn二自由度下,相频扰动下PM和GM存在交截,限制了带宽极限,且k的变化对相频扰动和电压幅值扰动响应特性影响趋势相反;最后,考虑z自由度的带宽拓展点在频率跟随方面有带宽优势,但频率偏移时存在相位误差消除缓慢的局限。
3)提出了k、fn二自由度考虑近似边界的分段式FA-DSOGI-PLL参数优化设计方法,所提方法在兼顾滤波和电压幅值跟随性能的同时,满足稳定需求并提升带宽。与基于FF-DSOGI-PLL近似等效的传统单fn方法相比,在近似边界内,效果一致,在近似边界外,满足带宽40 Hz同时,可将PM从23°提升至40°,保证足够相位裕度。与基于LSRF-PLL近似等效法相比,将GM从6 dB提升至12 dB,保证足够幅值裕度。多种耦合工况实验结果表明,传统单fn方法和基于LSRF-PLL近似等效法随耦合工况不同,调节时间分别在55~65 ms和58~78 ms,变化较大,而所提方法均能在50 ms实现跟踪,鲁棒性和适用性更好。相比基于LSRF-PLL近似等效法,谐波抑制能力更强,频率纹波比例从5%以上降低至3.5%以下,电压幅值纹波比例从2%以上降低至0.5%。
本文所提分析思路及方法不局限于单一FA- DSOGI-PLL,可拓展至各类改进型DSOGI-PLL和其他PLL。后续可在建模及参数优化设计基础上,进一步结合弱电网等复杂电网场景研究采用FA- DSOGI-PLL的并网变流器稳定性提升方法。
附 录
1. DIDO模型伯德图
附图1 FA-DSOGI-PLL DIDO传递函数扫频验证
App.Fig.1 FA-DSOGI-PLL DIDO transfer function: theoretical vs. sweep-frequency
附图2 k改变对FA-DSOGI-PLL的影响
App.Fig.2 Impact of k on FA-DSOGI-PLL
附图3 不同参数设计方法DIDO模型伯德图对比
App.Fig.3 Bode plot of the DIDO model with different parameter design methods
2. 所提方法拓展至其他PLL示例
(1)拓展至核心结构类似的改进型DSOGI-PLL:如在频率反馈环节增加一阶低通滤波器以削弱耦合影响的改进型LPF-DSOGI-PLL,其核心结构与FA-DSOGI-PLL类似,均包含SOGI预滤波和频率自适应环节,本文建立的DIDO传递函数仅需略微修改,如式(A1)~式(A3)所示,其动稳态分析框架可直接适配,拓展的参数设计流程示例如附图4a所示。
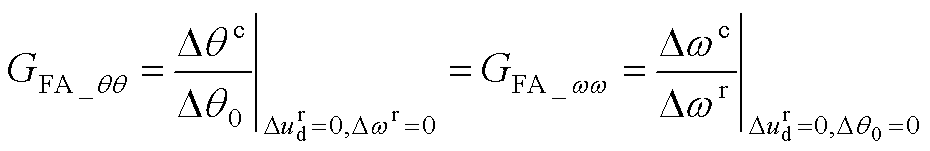
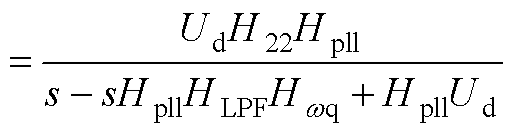 (A2)
(2)拓展至其他改进型PLL:如DDSRF-PLL等,此类PLL和SOGI类锁相环具体参数不同,但同样可套用所提参数优化设计方法中基于DIDO模型的动稳态分析流程(如PM/GM约束、带宽极限点判定、谐波抑制约束、电压跟随性能约束),如附图4b所示。

附图4 所提PLL参数优化设计方法拓展
App.Fig.4 Expansion of the proposed PLL parameter optimization design method
参考文献
[1] 王龙悦, 胡鹏飞, 于彦雪, 等. 基于混合同步控制的构网型变流器不对称故障下暂态稳定分析[J]. 电力系统自动化, 2025, 49(2): 20-29.
Wang Longyue, Hu Pengfei, Yu Yanxue, et al. Transient stability analysis of hybrid-synchronization control based grid-forming converters under asymmetric faults[J]. Automation of Electric Power Systems, 2025, 49(2): 20-29.
[2] 刘宝谨, 张彬荣, 裘子豪, 等. 基于双频率下垂的逆变器并联系统非有功功率均分控制方法[J]. 电工技术学报, 2025, 40(22): 7349-7362.
Liu Baojin, Zhang Binrong, Qiu Zihao, et al. A dual-frequency-droop based nonactive power sharing control method for inverter-parallel systems[J]. Transactions of China Electrotechnical Society, 2025, 40(22): 7349-7362.
[3] 黄萌, 舒思睿, 李锡林, 等. 面向同步稳定性的电力电子并网变流器分析与控制研究综述[J]. 电工技术学报, 2024, 39(19): 5978-5994.
Huang Meng, Shu Sirui, Li Xilin, et al. A review of synchronization-stability-oriented analysis and control of power electronic grid-connected converters[J]. Transactions of China Electrotechnical Society, 2024, 39(19): 5978-5994.
[4] 祁永胜, 李凯, 高畅毓, 等. 三相电压不平衡下DDSRF-PLL与DSOGI-PLL的锁相误差检测与补偿方法[J]. 电工技术学报, 2024, 39(2): 567-579.
Qi Yongsheng, Li Kai, Gao Changyu, et al. Phase estimation error detection and compensation method of DDSRF-PLL and DSOGI-PLL under three-phase voltage unbalance[J]. Transactions of China Elec- trotechnical Society, 2024, 39(2): 567-579.
[5] 曾君, 岑德海, 陈润, 等. 针对直流偏移和谐波干扰的单相锁相环[J]. 电工技术学报, 2021, 36(16): 3504-3515.
Zeng Jun, Cen Dehai, Chen Run, et al. Single-phase phase-locked loop for DC offset and harmonic interference[J]. Transactions of China Electrotech- nical Society, 2021, 36(16): 3504-3515.
[6] Xu Jinming, Qian Hao, Hu Yuan, et al. Overview of SOGI-based single-phase phase-locked loops for grid synchronization under complex grid conditions[J]. IEEE Access, 2021, 9: 39275-39291.
[7] 冯启帆, 夏杨红, 杨鹏程, 等. 光伏参与的配电网分布式不平衡电流补偿控制[J]. 电力系统自动化, 2026, 50(2): 115-124.
Feng Qifan, Xia Yanghong, Yang Pengcheng, et al. Distributed unbalanced current compensation control in distribution network with participation of photo- voltaic[J]. Automation of Electric Power Systems, 2026, 50(2): 115-124.
[8] Zhou Haoran, Liu Jialiang, Liu Chuanhao, et al. Comparison of the influence of traditional and advanced PLL on the stability of grid-connected inverter system[C]//2023 IEEE 6th International Electrical and Energy Conference (CIEEC), Hefei, China, 2023: 1178-1183.
[9] Zhang Chen, Føyen S, Suul J A, et al. Modeling and analysis of SOGI-PLL/FLL-based synchronization units: stability impacts of different frequency- feedback paths[J]. IEEE Transactions on Energy Conversion, 2021, 36(3): 2047-2058.
[10] Golestan S, Monfared M, Freijedo F D. Design- oriented study of advanced synchronous reference frame phase-locked loops[J]. IEEE Transactions on Power Electronics, 2013, 28(2): 765-778.
[11] Guo Xiaoqiang, Zhang Shiqi, Yan Zhixing, et al. A novel phase-locked loop structure to enhance con- verter stability in weak grids[J]. IEEE Transactions on Power Electronics, 2023, 38(11): 13855-13865.
[12] Zhang Yongxin, Li Fei, Zhang Liuchen, et al. Modeling and frequency characteristic analysis of DSOGI-PLL in dq reference frame[J]. Energy Reports. 2021, 7: 545-551.
[13] 张益, 邹志翔, 杨佳俊, 等. 不平衡电网下变流器多机系统的稳定性分析[J]. 电力自动化设备, 2023, 43(10): 176-183.
Zhang Yi, Zou Zhixiang, Yang Jiajun, et al. Stability analysis of multi-VSC system under unbalanced power grid[J]. Electric Power Automation Equipment, 2023, 43(10): 176-183.
[14] 史金柱, 杨黎晖, 朱美婷. 弱电网下基于DSOGI- PLL的并网换流器频率耦合阻抗建模与稳定性分析[J]. 电力自动化设备, 2022, 42(5): 112-117.
Shi Jinzhu, Yang Lihui, Zhu Meiting. Frequency coupling impedance modeling and stability analysis of grid-connected converter based on DSOGI-PLL in weak grid[J]. Electric Power Automation Equipment, 2022, 42(5): 112-117.
[15] Wang Tingkang, Yao Wenxi, Yang Huan, et al. Modeling and stability analysis of the three-phase grid-connected inverter under DSOGI-PLL con- sidering frequency-adaptive feedback[J]. IEEE Journal of Emerging and Selected Topics in Power Elec- tronics, 2024. 12(5): 4638-4651.
[16] Lei Jiaxing, Quan Xiangjun, Feng Shuang, et al. Accurate modeling of PLL with frequency-adaptive prefilter: on the positive feedback effect[J]. IEEE Transactions on Power Electronics, 2022, 37(4): 3747-3752.
[17] Liu Yifeng, Zhou Xiaoping, Yu Haoqi, et al. Sequence impedance modeling and stability assessment for load converters in weak grids[J]. IEEE Transactions on Industrial Electronics, 2021, 68(5): 4056-4067.
[18] 闫培雷, 葛兴来, 王惠民, 等. 弱电网下新能源并网逆变器锁相环参数优化设计方法[J]. 电网技术, 2022, 46(6): 2210-2221.
Yan Peilei, Ge Xinglai, Wang Huimin, et al. PLL parameter optimization design for renewable energy grid-connected inverters in weak grid[J]. Power System Technology, 2022, 46(6): 2210-2221.
[19] 郑涛, 刘昱彤, 章若竹, 等. 计及双二阶锁相环动态过程影响的锁相偏差检测及相位补偿[J]. 电工技术学报, 2025, 40(15): 4818-4834.
Zheng Tao, Liu Yutong, Zhang Ruozhu, et al. Phase-locked deviation detection and phase angle compensation scheme considering the influence of dynamic process of DSOGI-PLL[J]. Transactions of China Electrotechnical Society, 2025, 40(15): 4818- 4834.
[20] 宋磊, 董昱, 李春来, 等. 基于时间尺度分区的并网变流器不对称故障下快速无功支撑策略[J]. 电气工程学报, 2025, 20(2): 80-91.
Song Lei, Dong Yu, Li Chunlai, et al. Fast reactive power support strategy for grid-connected converters under asymmetric faults based on time-scale partitioning[J]. Journal of Electrical Engineering, 2025, 20(2): 80-91.
[21] Xu Jinming, Qian Hao, Qian Qiang, et al. Modeling, stability, and design of the single-phase SOGI-based phase-locked loop considering the frequency feedback loop effect[J]. IEEE Transactions on Power Elec- tronics, 2023, 38(1): 987-1002.
[22] Xia Yihui, Lei Jiaxing, Zhou Haoran, et al. Optimal design of phase-locked loop with frequency-adaptive prefilter based on the accurate small-signal model[J]. IET Renewable Power Generation, 2023, 17(9): 2160- 2173.
[23] 杨明, 杨倬, 李玉龙, 等. 高渗透率下基于并网逆变器阻抗重塑的锁相环设计方法[J]. 电工技术学报, 2024, 39(2): 554-566.
Yang Ming, Yang Zhuo, Li Yulong, et al. A phase- locked loop design method based on impedance remodeling of grid-connected inverter under high permeability[J]. Transactions of China Electrotech- nical Society, 2024, 39(2): 554-566.
[24] 全相军, 徐炎, 徐天洋, 等. 基于广义dq变换的复频率锁频环设计[J]. 电工技术学报, 2026, 41(9): 2937-2948.
Quan Xiangjun, Xu Yan, Xu Tianyang, et al. Design of complex frequency-locked loop based on gen- eralized dq transformation[J]. Transactions of China Electrotechnical Society, 2026, 41(9): 2937-2948.
Modeling Analysis and Parameter Optimization Design Method for Three-Phase Dual Second-Order Generalized Integrator Phase-Locked Loop Considering Frequency Adaptive
Zhang Quanbao Tang Fen Wu Xuezhi Tong Yibin Zou Mingyang
(National Active Distribution Network Technology Research Center Beijing Jiaotong University Beijing 100044 China)
Abstract The frequency-adaptive dual second-order generalized integrator phase-locked loop (FA- DSOGI-PLL) is widely used for grid synchronization in three-phase unbalanced systems. However, its parameter design faces significant challenges. Existing approaches often neglect the coupling effect introduced by the frequency-adaptive (FA) loop, thereby approximating the system as a fixed-frequency DSOGI-PLL (FF- DSOGI-PLL) or a low-pass filter-based SRF-PLL (LSRF-PLL) for design. While effective at lower bandwidths, these approximations degrade parameter robustness and introduce performance imbalances as bandwidth requirements increase. This paper proposes a novel parameter design method for the FA-DSOGI-PLL.
Firstly, to accurately capture the FA loop's influence, the conventional SOGI model was improved by accounting for a time-varying resonant frequency, thereby addressing inaccuracies arising when traditional linearization mistakenly characterizes the FA-DSOGI-PLL as a non-minimum-phase system. Then, a triple-input triple-output (TITO) small-signal model was established, and the conditions for simplifying it to a double-input double-output (DIDO) model were specified. Thus, transfer functions were derived that explicitly account for the coupling among voltage magnitude, frequency, and phase-angle disturbances. Secondly, steady-state and dynamic performance were analyzed. Based on the coupling of the FA loop, the approximate boundary between FA-DSOGI-PLL and FF-DSOGI-PLL was quantified under the single degree of freedom of the natural frequency fn of the SRF-PLL. The bandwidth limit of FA-DSOGI-PLL under the two degrees of freedom of the damping coefficient k of SOGI and the natural frequency fn of SRF-PLL was analyzed, along with coupling effects among disturbances. The advantages and limitations of introducing the damping ratio zof the SRF-PLL to extend bandwidth were discussed. Finally, a parameter design method that accounts for the approximate boundary was proposed.
The following conclusions can be drawn. (1) An improved SOGI model accounting for time-varying resonant frequency was established to reflect the coupling effect of the FA loop. The amplitude and phase angle constraints for approximating FA-DSOGI-PLL to FF-DSOGI-PLL under the single fn degree of freedom are quantified, and a calculation formula for the approximation boundary is provided. (2) Using the improved model, the bandwidth is limited under different parameter degrees of freedom. Three direct causes of the difficulty in balancing dynamic-steady-state performance and parameter design are identified: the coupling of PM, GM, and bandwidth with the single fn degree of freedom limits the validity of approximations at lower bandwidth; the intersection of PM and GM under k and fn degrees of freedom constrains the bandwidth, with k having opposite effects on frequency/phase and voltage-magnitude disturbance responses; although the z degree of freedom extends bandwidth for frequency tracking, it suffers from slow phase error elimination during frequency deviations. (3) The proposed parameter optimization design method extends the bandwidth of FA-DSOGI-PLL beyond the approximate boundary while maintaining stability margin and harmonic rejection, thereby improving dynamic and steady-state performance under frequency-adaptive conditions. It balances filtering and voltage magnitude tracking, meets stability requirements, and enhances bandwidth. The presented analysis framework and design method can be extended to improved DSOGI-PLLs and other advanced PLLs.
keywords:Dual second-order generalized integrator, three-phase unbalance, phase-locked loop, frequency adaptive, parameter design
中图分类号:TM464
DOI: 10.19595/j.cnki.1000-6753.tces.251689
国家重点研发计划资助项目(2023YFC3807000)。
收稿日期2025-09-30
改稿日期 2026-01-26
作者简介
张权宝 男,1992年生,博士研究生,研究方向为新能源发电技术。
E-mail: zhangquanbao1227@126.com
唐 芬 女,1984年生,副教授,博士生导师,研究方向为变流器控制、新能源发电技术等。
E-mail: fent@bjtu.edu.cn(通通信作者)

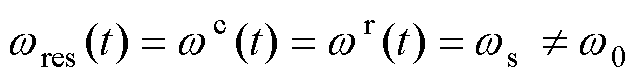 (1)
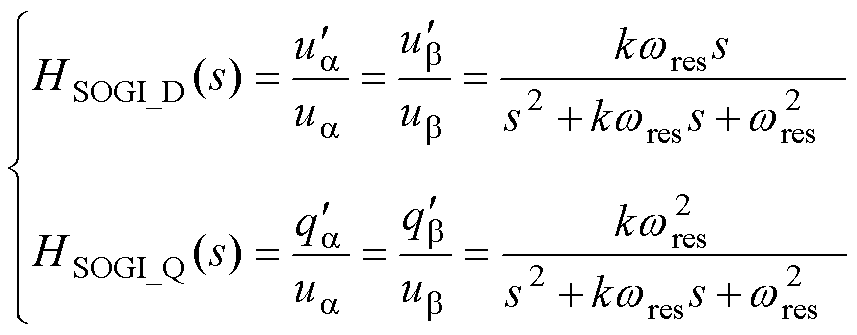 (2)
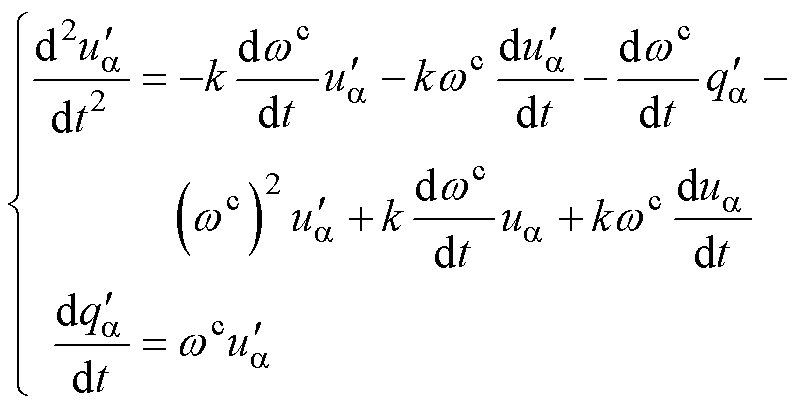 (4)
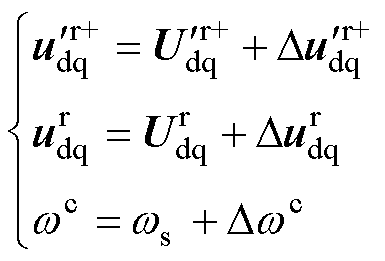 (6)
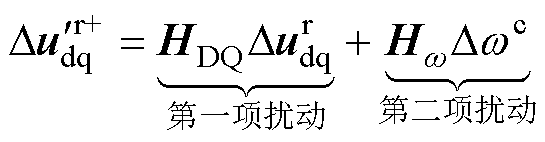 (7)
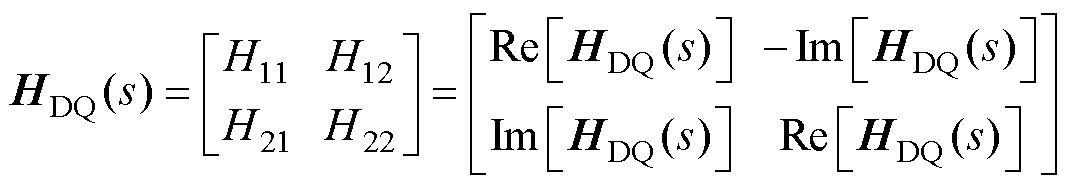 (9)
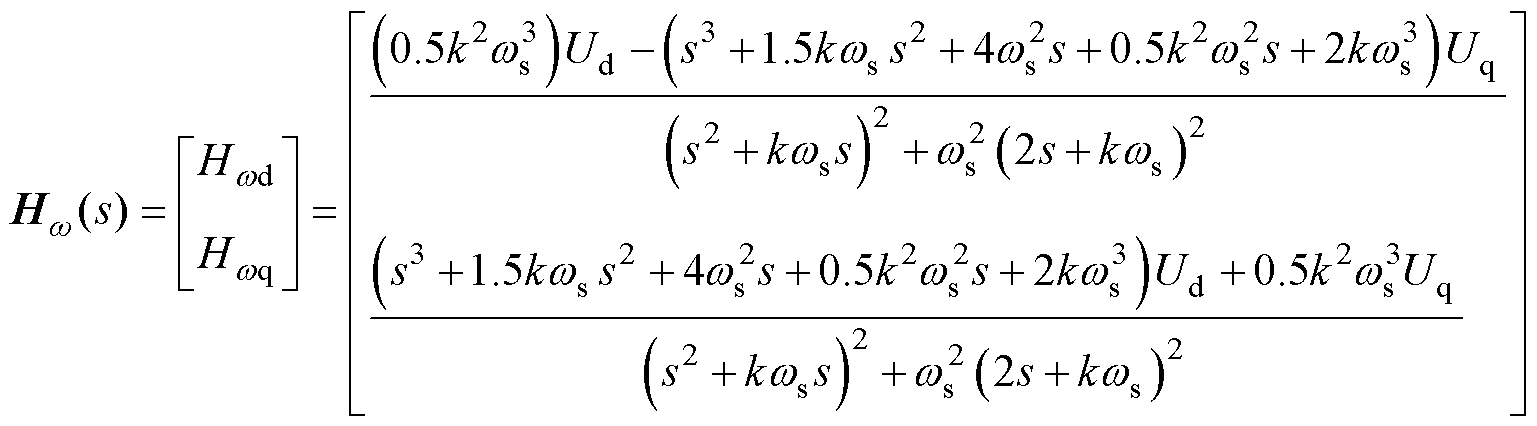 (11)
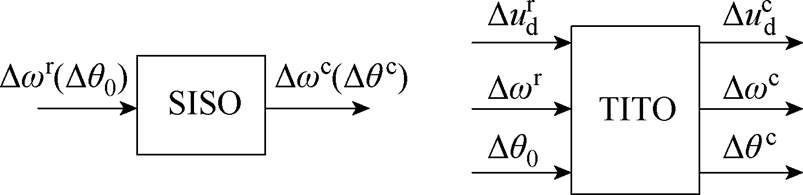
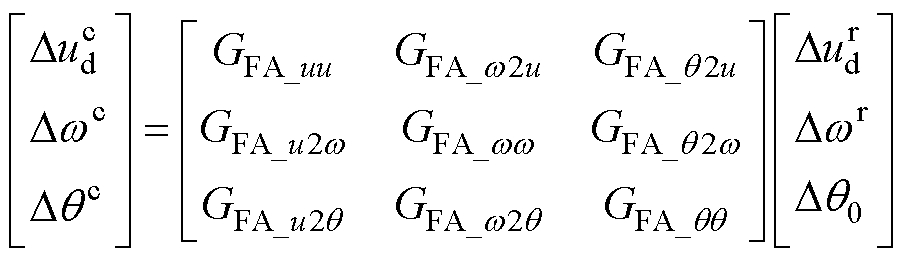 (12)
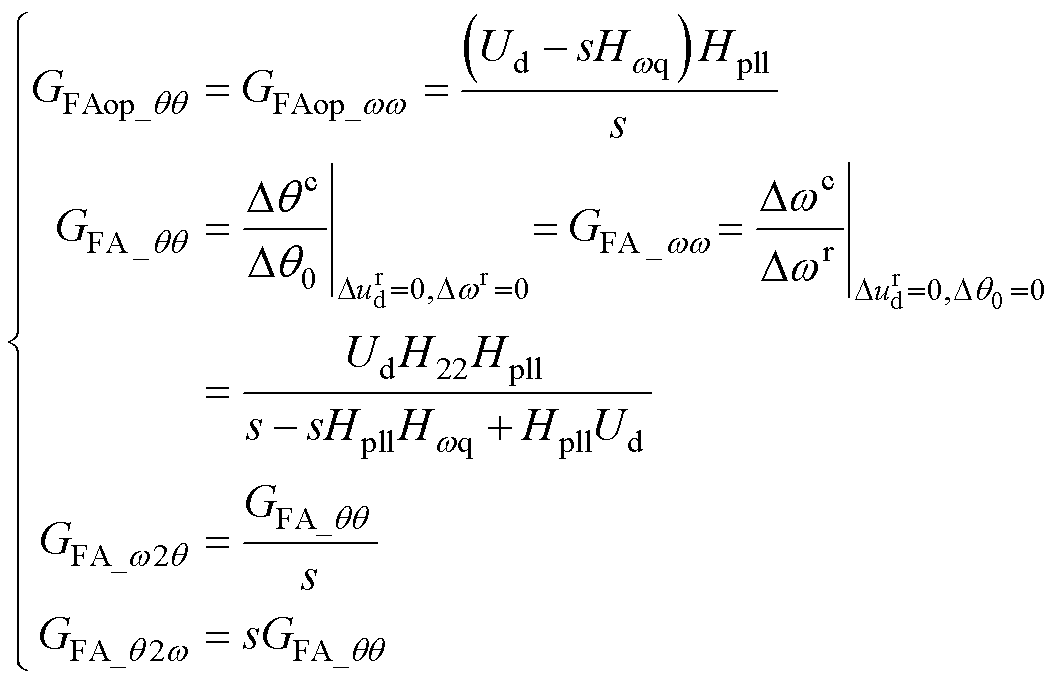 (14)
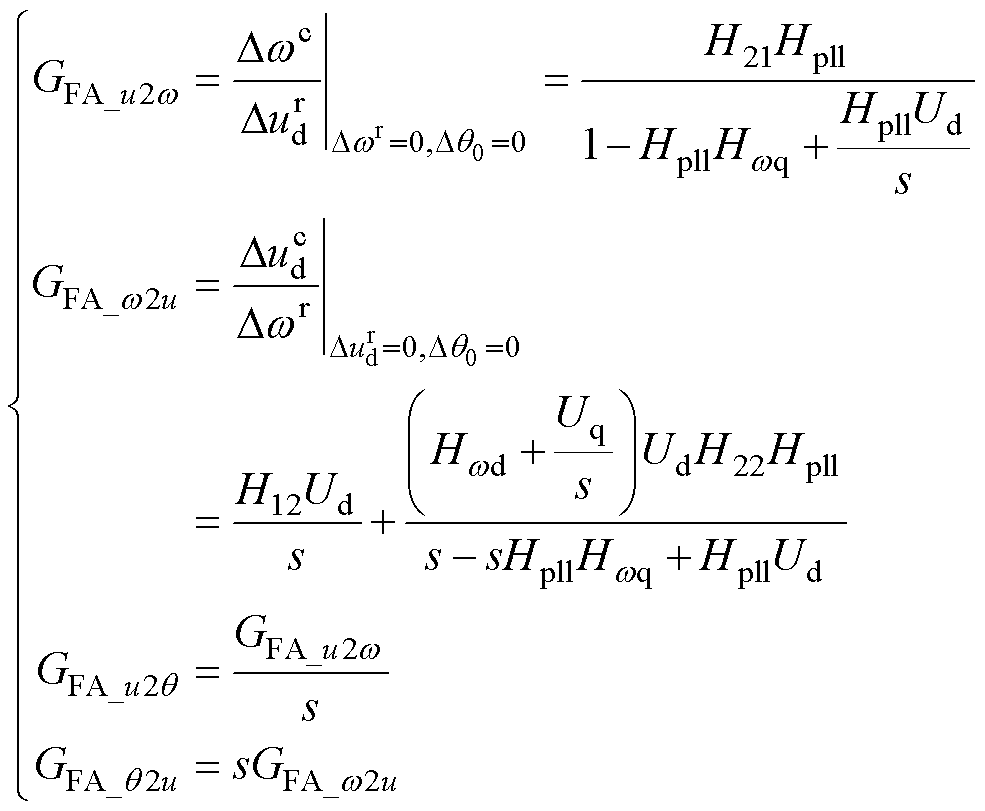 (15)
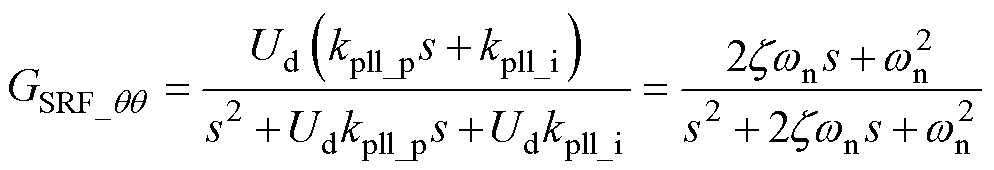 (16)
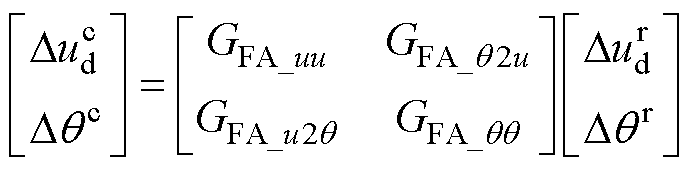 (18)



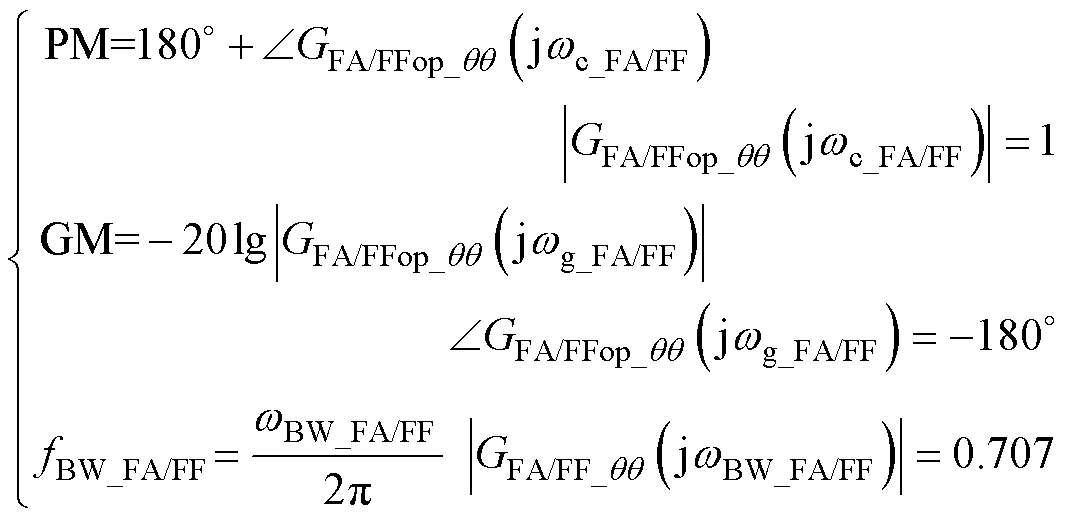 (19)
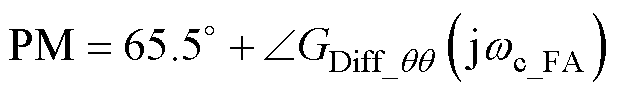 (21)
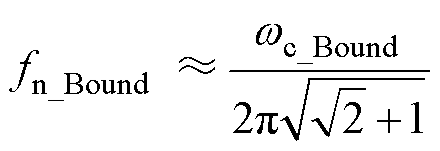 (23)



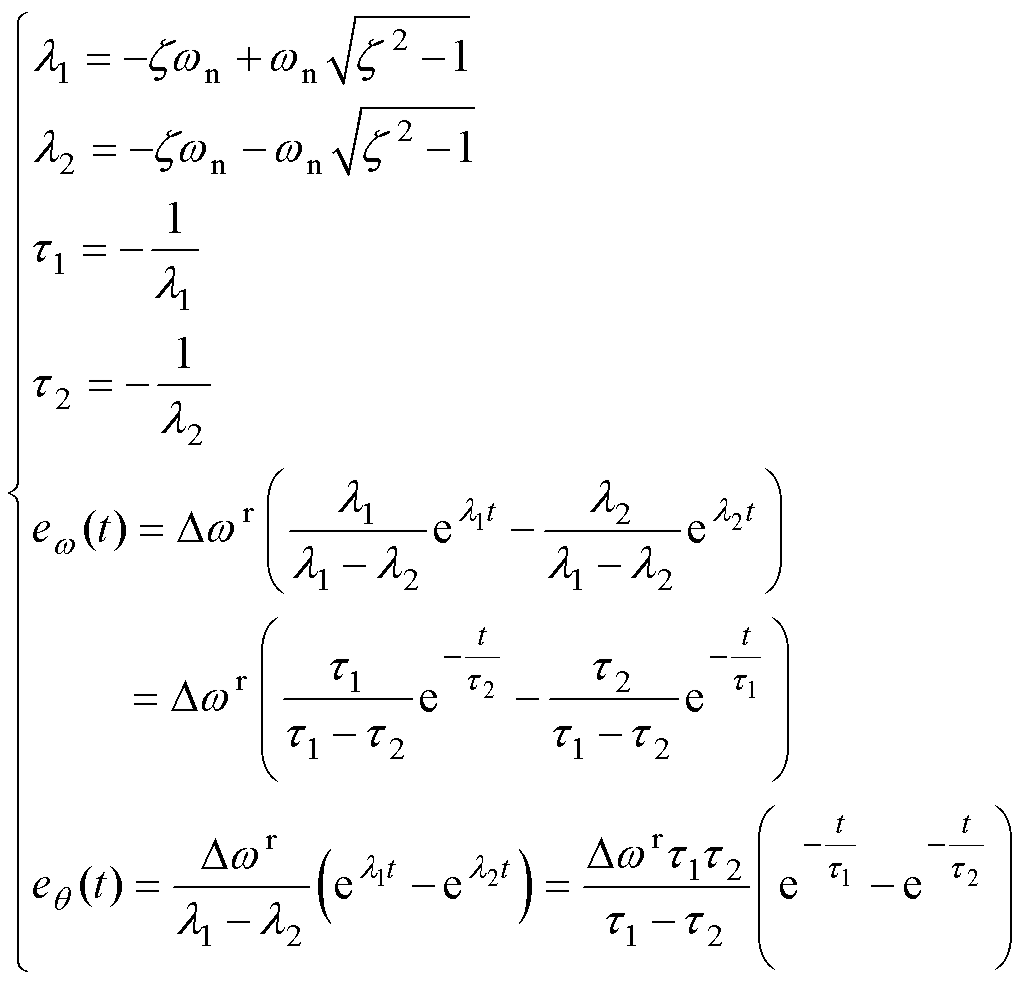 (24)




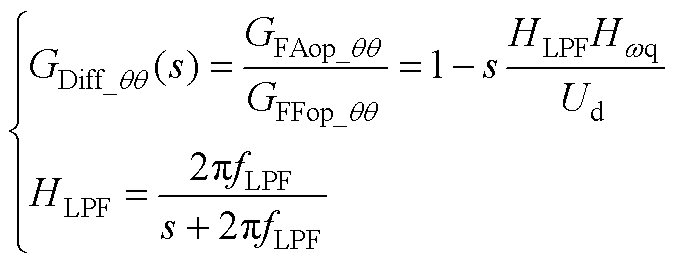 (A1)
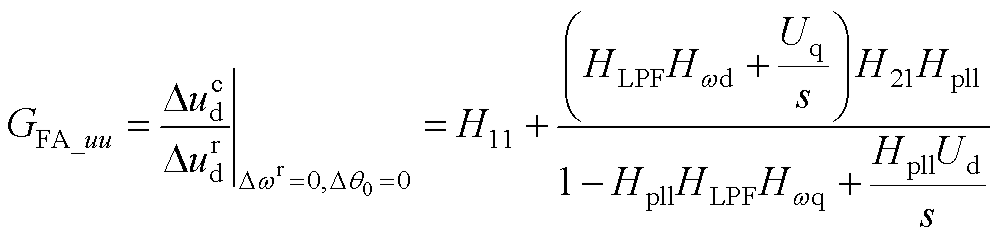 (A3)
