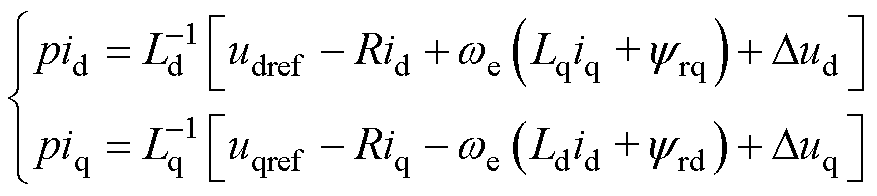 (1)
摘要 永磁同步电机电流环存在多源扰动,包括参数失配等引入的常值扰动及永磁体磁链谐波和逆变器非线性电压误差引入的周期性扰动,两类扰动对系统稳态性能造成了不利影响。现有自抗扰电流控制方法通过在扩张状态观测器(ESO)中引入重复控制器,形成比例积分重复型ESO,能同时抑制常值扰动和周期性扰动。但由于重复控制器的使用,现有方法的闭环系统出现“临单位圆边闭环极点”,系统稳定裕度与扰动抑制能力间出现矛盾,为保障稳定需牺牲一定的扰动抑制能力。该文提出一种基于闭环极点优化的增强型自抗扰电流控制方法,通过在现有ESO中设计极点优化环节,消除“临单位圆边闭环极点”以同时提升系统的稳定裕度和扰动抑制能力。实验验证了所提方法的有效性和优越性。
关键词:永磁同步电机 自抗扰电流控制 扩张状态观测器 周期性扰动抑制 稳定裕度
永磁同步电机(Permanent Magnet Synchronous Motor, PMSM)因其高功率密度、高转矩密度和高转矩惯量比等优势,在先进工业伺服系统中得到了广泛应用[1-3]。电流环作为基于磁场定向控制的多环级联结构中的最内环,其控制性能直接决定电机电磁转矩生成和磁链调节效果,从而影响整个伺服系统的动态与稳态控制品质。因此,实现具有高动态响应和高抗扰性能的电流控制是保障PMSM高性能运行的关键[4-6]。
然而,在实际运行中,PMSM电磁性能本身呈现多变量耦合特性,同时电流环还会受到参数失配、永磁体磁链谐波及逆变器非线性电压误差等因素引入的多源扰动的影响[7-9]。这些因素给高品质电流控制带来较大困难。近年来,自抗扰控制凭借良好的扰动抑制性能,以及较低的模型依赖性,成为PMSM控制领域重要的研究方向[10-11]。作为自抗扰控制的核心组成部分,扩张状态观测器(Extended State Observer, ESO)通过对集总扰动进行实时估计并前馈补偿,可实现对参数变化等常值扰动的有效抑制,使自抗扰电流控制在复杂工况下仍能保持良好的鲁棒性[12-14]。文献[12]提出了一种基于自抗扰控制的滑模电流控制方法,利用ESO集总扰动估计值动态调整滑模控制的切换增益,在保证系统鲁棒性的同时显著提高了电流稳态控制的精度。文献[13]提出了一种考虑高运行速度、调制和计算延迟影响的自抗扰电流控制方法,提高了伺服系统在低采样频率下对内部和外部扰动的鲁棒性。上述研究为PMSM自抗扰电流控制奠定了良好基础。
自抗扰电流控制对参数失配等常值扰动具有良好的抑制性能。然而,PMSM电流环中除了常值扰动外,还存在由永磁体磁链谐波和逆变器非线性电压误差引起的周期性扰动,ESO受限于观测带宽,难以有效抑制此类高频谐波分量[15-18]。为此,有学者基于内模原理,将能够抑制周期性扰动的重复控制器(Repetitive Controller, RC)或谐振控制器与自抗扰控制律相融合,从而形成一类复合自抗扰电流控制方法[19-22]。此类方法能够同时抑制周期性扰动和常值扰动,使得系统在稳态下的电流跟踪精度和波形质量得到显著提升。文献[21]提出一种将矢量谐振控制器和自抗扰电流控制相结合的方法,以同时抑制周期性扰动和常值扰动,降低相电流的谐波含量。然而,由于此类复合方法将RC或谐振控制器嵌入自抗扰控制律中,导致系统的参考跟踪性能与扰动抑制性能相互耦合,自抗扰控制失去了原有的两自由度特性,难以兼顾系统的动态响应与稳态性能。
为保留自抗扰控制的两自由度特性,本文在前期工作中提出了一种基于比例积分重复型ESO(Proportional-Integral-Repetitive-ESO, PIR-ESO)的自抗扰电流控制方法[23]。不同于通过改进控制律来间接增强周期性扰动抑制性能的方式,该方法通过将RC引入ESO,直接对ESO的结构进行改进,可在保留系统两自由度特性的基础上,实现对周期性扰动和常值扰动的有效抑制。然而,PIR-ESO中RC会在闭环系统中引入“临单位圆边闭环极点”,导致系统扰动抑制性能与稳定裕度之间出现矛盾:当增大RC控制增益以提高系统对周期性扰动的抑制性能时,相关闭环极点将逐渐逼近单位圆边,降低系统的稳定裕度,甚至可能导致系统发散。因此,为保证系统的稳定性,RC控制增益的调节范围受到限制,从而牺牲了系统对周期性扰动的抑制性能。
针对现有基于PIR-ESO自抗扰电流控制方法存在的上述问题,本文在其基础上进一步提出一种基于闭环极点优化的增强型自抗扰电流控制方法,通过在PIR-ESO中引入极点优化环节,形成比例积分重复-极点优化型ESO(PIR-Poles Optimization-ESO, PIR-PO-ESO),以消除系统中的“临单位圆边闭环极点”,从而同时提升系统的稳定裕度与扰动抑制性能。与现有自抗扰电流控制方法相比,所提方法的主要贡献和优点总结如下:
(1)通过设计极点优化环节形成PIR-PO-ESO,将原本因引入RC而产生的不利“临单位圆边闭环极点”消除,在继承现有自抗扰电流控制方法的同时抑制周期性和常值扰动,避免闭环极点临近单位圆边而导致的系统稳定裕度降低。
(2)通过对闭环极点配置进行优化,所提方法避免了现有PIR-ESO中为维持系统稳定性而降低RC控制增益的折中,在保持系统稳定的前提下显著提升了系统的扰动抑制性能。
在dq轴同步旋转坐标系中,考虑永磁体磁链谐波和逆变器非线性电压误差的PMSM电磁模型为
(1)
式中,p=d/dt为微分算子;id、iq分别为d、q轴定子电流;Ld、Lq分别为d、q轴定子电感;udref、uqref分别为d、q轴参考电压;R为定子电阻;we为电角速度,we=npwm,np为极对数,wm为机械角速度;yrd、yrq分别为d、q轴永磁体磁链;Dud、Duq分别为由逆变器非线性电压误差引起的d、q轴6n次电压谐波。yrd、yrq和Dud、Duq的具体表达式分别为
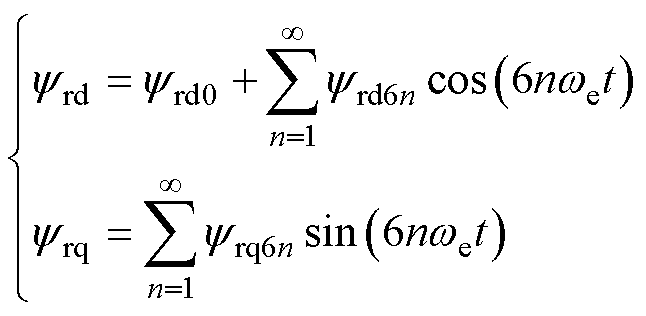 (2)
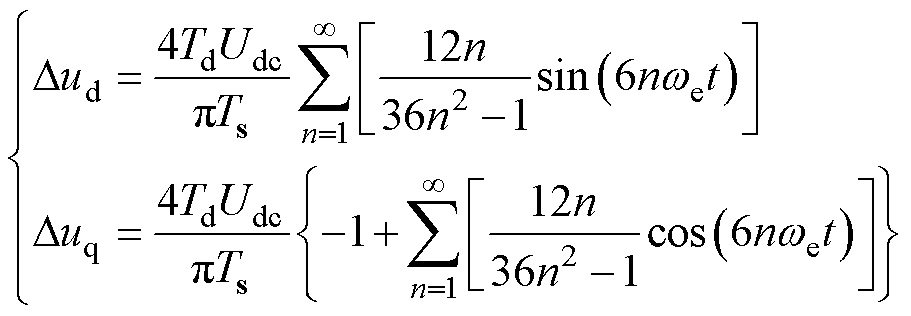 (3)
式中,yrd0为d轴永磁体磁链的直流分量;yrd6n、yrq6n分别为d、q轴的6n次永磁体磁链谐波,其基波频率为PMSM运行的电气频率;Td为逆变器死区时间;Ts为采样周期;Udc为逆变器直流母线电压。
由式(1)~式(3)可知,PMSM驱动系统的电流控制环路包含两类扰动:周期性扰动和常值扰动。周期性扰动主要由永磁体磁链谐波和逆变器非线性电压误差引起。常值扰动主要由定子电阻压降、交叉耦合项和电感失配引起。将上述两类扰动统一为集总扰动dd、dq,其表达式为
 (4)
其中
DLd=Ld-Ld0 DLq=Lq-Lq0
式中,DLd、DLq分别为d、q轴定子电感实际值与标称值之间的差值;Ld0、Lq0分别为d、q轴定子电感的标称值。
根据式(4),可将式(1)改写为
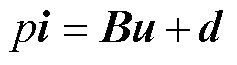 (5)
其中
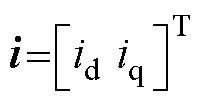
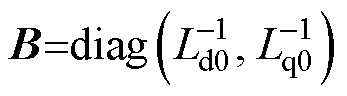
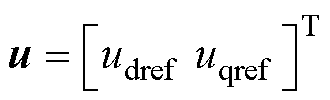
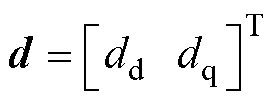
通过前向欧拉离散化,式(5)的离散域表达式为
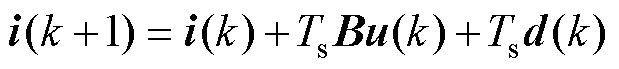 (6)
现有自抗扰电流控制方法所构造的PIR-ESO能够实现对周期性扰动与常值扰动的有效观测,并借助前馈补偿机制对多源扰动进行有效抑制。现有方法的整体控制框图如图1所示。

图1 基于PIR-ESO的现有自抗扰电流控制框图
Fig.1 Block diagram of the existing active disturbance rejection current control based on the PIR-ESO
由图1可知,现有自抗扰电流控制方法包含PIR-ESO和比例控制律两部分。其中,PIR-ESO表达式为
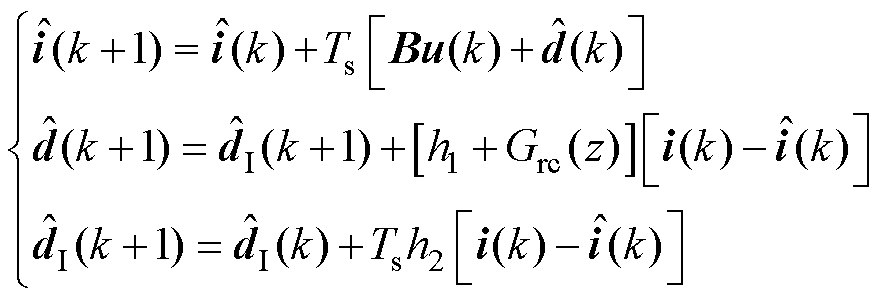 (7)
式中, 为i的观测值;
 为d的观测值;
 为中积分分量;h1和h2为PIR-ESO的增益系数,通常取h1=2weso、h2=
 ,weso可视为ESO的带宽;
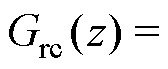
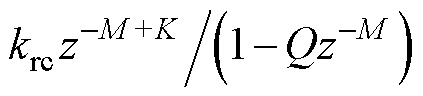 为引入ESO中的RC;krc为RC的比例增益系数;M为待抑制周期性扰动一个周期内的采样点数,M=[Tr/Ts],其中Tr为待抑制周期性扰动的周期,符号[x]为对变量x取整;K为RC的采样周期延迟补偿量;Q为RC的反馈增益系数。
比例控制律表达式为
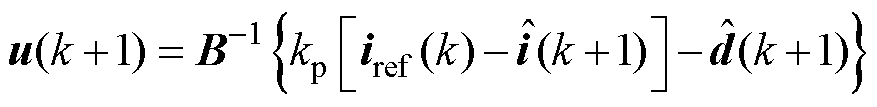 (8)
式中,kp为比例控制律的比例增益系数;iref为i的参考值。
根据式(7)可知,现有自抗扰电流控制方法基于内模原理,将与周期性扰动具有相同频率特性的RC嵌入ESO中,使所构成的PIR-ESO能够存储上一扰动周期的扰动信息,并在下一扰动周期生成补偿量,从而实现对周期性扰动的抑制,原理示意图如图2所示,图2中,e(k)为电流观测误差,e(k)= i(k)- 。
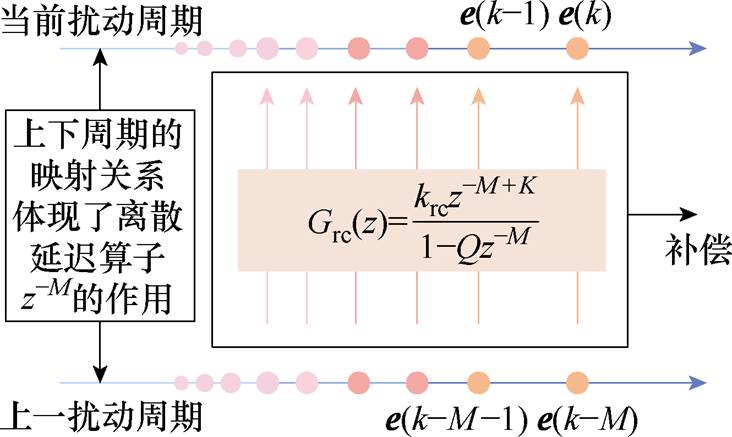
图2 RC周期误差补偿示意图
Fig.2 Diagram of the RC period error compensation
综上所述,现有自抗扰电流控制方法依托PIR- ESO构建的观测补偿机制,一方面完成对周期性扰动与常值扰动的同步观测:依据ESO的比例积分环节实现对常值扰动的观测,同时依据RC环节实现对周期性扰动的观测;另一方面将观测所得纳入控制律设计,以前馈补偿机制实现对两类扰动的抑制。
尽管现有自抗扰电流控制方法能够兼顾系统对周期性扰动与常值扰动的抑制,但RC会在闭环系统中引入临近单位圆边的极点,导致系统的稳定裕度减小。本节从闭环极点分布和频率响应两个角度对现有自抗扰控制方法的局限性进行详细分析。
由式(6)~式(8)可推导得到现有自抗扰电流控制方法下闭环系统扰动抑制性能传递函数 Gd(z)为
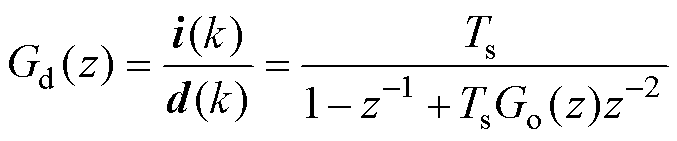 (9)
其中
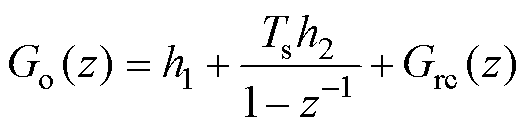
依据式(9),分别在单独调节RC系数krc和Q的情况下,绘制系统闭环极点分布与扰动抑制性能的频率响应曲线,如图3所示。设置Ts=1×10⁻⁴ s,h1=1 200,h2=3.6×10⁵,M=20,K=3;当分析krc的影响时,固定Q=0.9;当分析Q的影响时,固定krc=500。
由图3所示极点分布与频率响应结果可知,增大RC系数krc或Q,均能够增强系统对于周期性扰动的抑制性能。但随着RC系数的增大,会同时使RC引入的闭环极点进一步临近单位圆边,图3a表明,随着krc由400增至800,闭环极点距单位圆的距离由0.005 3缩小至0.004 3,图3b表明,随着Q由0.7增至0.93,闭环极点距单位圆的距离由0.016缩小至0.002,从而显著降低系统的稳定裕度。图3表明现有自抗扰电流控制方法在周期性扰动抑制性能与稳定裕度之间存在难以兼顾的结构性矛盾。该矛盾会造成为了保证系统稳定,需对系数krc和Q进行保守设计,牺牲了一定的扰动抑制性能。

图3 现有方法中不同krc与Q对闭环极点和频率响应的影响
Fig.3 Effects of different values of krc and Q on the closed-loop pole locations and frequency responses of the existing method
从第2节的分析中可以看到,现有自抗扰电流控制方法在扰动抑制性能与稳定裕度之间存在明显矛盾。为突破这一矛盾,本文提出一种基于闭环极点优化的增强型自抗扰电流控制方法,旨在不降低系统稳定裕度的前提下进一步提升系统的扰动抑制性能。本节首先介绍所提方法的整体结构及各组成部分的功能,其次介绍所设计的极点优化环节Gpo(z)并进行理论验证,然后从闭环极点分布与频率响应两个角度讨论所提方法扰动抑制性能与稳定裕度之间的关系,最后基于所提方法的闭环特征方程分析系统稳定性。
为解决现有自抗扰电流控制方法中扰动抑制性能与稳定裕度之间存在的矛盾,本文在现有PIR- ESO的基础上引入极点优化环节Gpo(z),形成PIR- PO-ESO以消除RC引入的“临单位圆边闭环极点”,增加系统的稳定裕度。所提方法的整体结构如图4所示。图4表明,所提方法主要由两部分构成:比例控制律及所设计的PIR-PO-ESO。
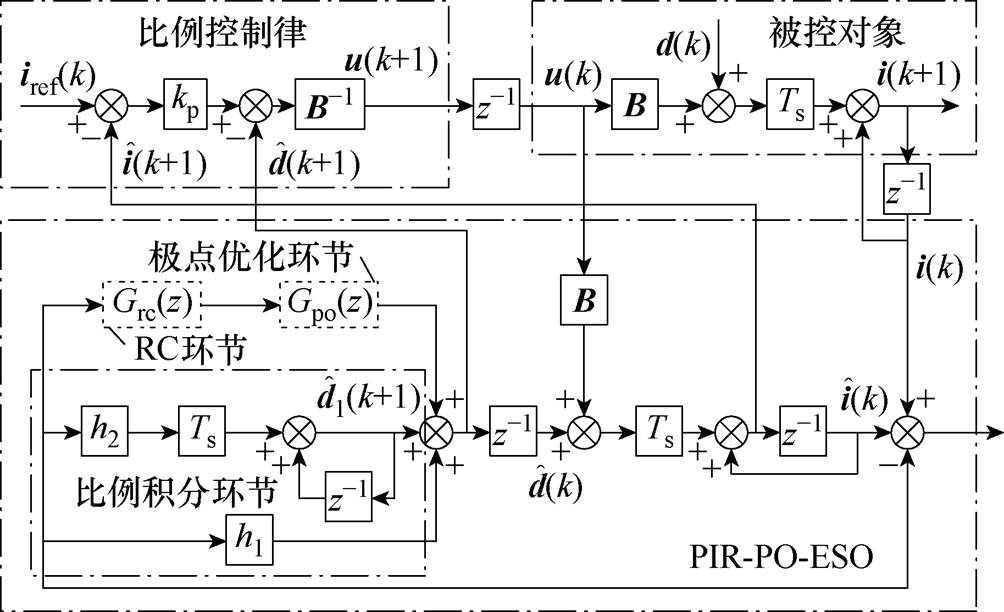
图4 所提自抗扰电流控制方法结构框图
Fig.4 Block diagram of the proposed active disturbance rejection current control method
由图4可知,所提方法的被控对象和比例控制律与现有方法一致,表达式分别与式(6)和式(8)相同,所构造的PIR-PO-ESO表达式为
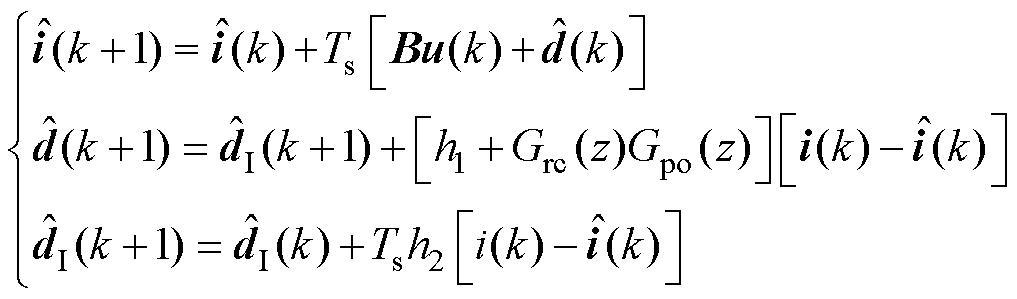 (10)
式中,Gpo(z)为串联在RC之后的极点优化环节。
将所设计PIR-PO-ESO式(10)与现有PIR-ESO式(7)进行对比,并结合图4可以看出,所设计PIR- PO-ESO各环节作用如下:
(1)比例积分环节用于抑制系统中的常值扰动,保障自抗扰电流控制的快速动态响应。
(2)RC环节保持系统对周期性扰动的抑制效果,实现对目标谐波的有效抑制。
(3)所设计极点优化环节Gpo(z)消除RC引入的“临单位圆边闭环极点”,从而提升系统的稳定裕度。Gpo(z)的设计过程与作用原理在3.2节详细阐述。
极点优化环节Gpo(z)的设计原理为针对性消除RC在闭环系统中引入的“临单位圆边闭环极点”,从而解决系统稳定裕度与扰动抑制能力之间的矛盾。本节基于系统闭环极点配置思想构造Gpo(z),并通过闭环特征方程的分析验证其有效性。
所构建的Gpo(z)的具体表达式为
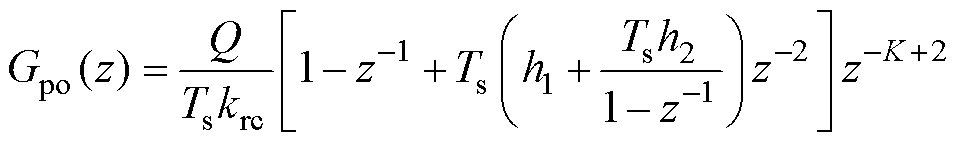 (11)
式中,h1、h2为现有PIR-ESO中比例-积分项的参数;krc、Q、K为现有PIR-ESO中RC的参数,为了实现闭环极点对消,这些参数必须与现有PIR-ESO的参数一致,故式(11)仅涉及已有参数,没有引入新参数。此外,式(11)的实现仅需使用历史信息,无需使用未来信息,具有可实现性。
结合式(6)、式(7)和式(10),可推导获得表征所提方法闭环系统扰动抑制性能传递函数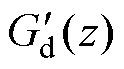 为
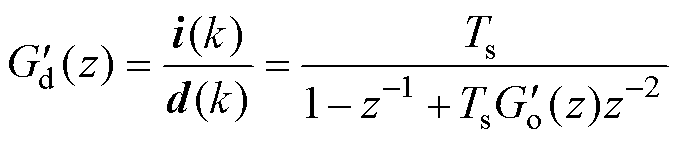 (12)
其中
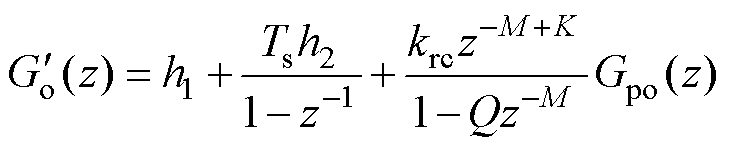
由式(12)可得所提方法的系统闭环特征方程为
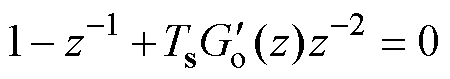 (13)
为直观地分析闭环系统极点的分布特性,本文将闭环特征方程式(13)变换为乘积形式。首先,
定义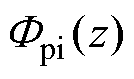 =
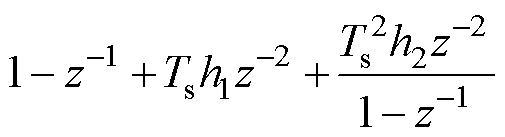 。然后,借助将式(13)化简为
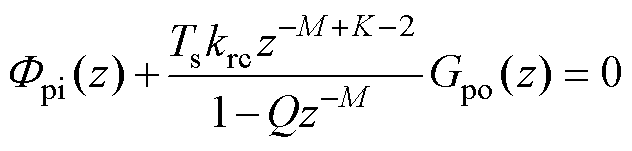 (14)
将作为公因子提出,进一步得到闭环特征方程的乘积形式,表达式为
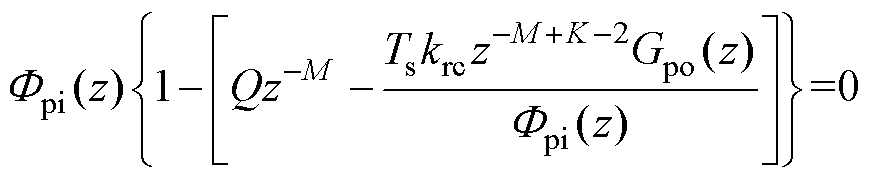 (15)
该乘积形式特征方程表达式的重要意义在于:它将系统闭环极点的来源拆分为两个部分,便于分析各环节对极点位置的影响。由式(15)可知,系统闭环极点来源于以下两个方程。
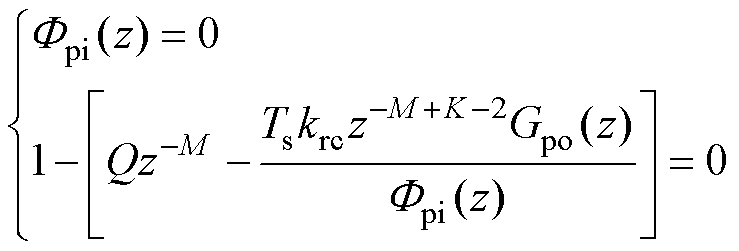 (16)
由式(16)可以看出,各闭环极点与控制环节之间具有明确的对应关系。具体来讲,式(16)第一式中=0的根由PIR-PO-ESO中的比例积分环节产生;而式(16)第二式则直观地体现了RC对闭环系统极点的影响。
为明确RC环节所引入闭环极点的具体形式,现假设未引入极点优化环节,即暂时令Gpo(z)=1。RC的采样周期延迟补偿量取K=3,此时式(16)第二式所引入的“临单位圆边闭环极点”满足
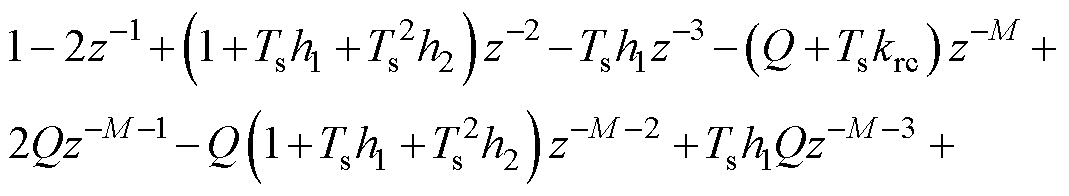
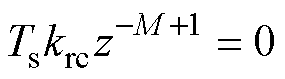 (17)
式(17)的根正是RC在未引入极点优化环节时带来的“临单位圆边闭环极点”。由图3a和图3b可知,这些极点的幅值均趋近于1,具备以延迟量M为周期分布的特性,其位置会随着krc和Q的增大而进一步逼近单位圆,导致系统稳定裕度显著降低。这些极点是RC内模结构的典型特征,也是现有自抗扰电流控制方法中稳定裕度与扰动抑制性能矛盾的根源。
为克服此矛盾并主动消除RC引入的“临单位圆边闭环极点”,考虑使用极点优化环节,将本文所设计极点优化环节式(11)代入式(16)第二式可以发现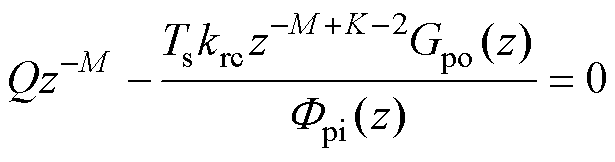 ,故可将式(15)改写为
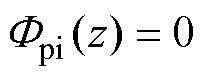 (18)
由式(18)可知,通过巧妙设计并合理引入Gpo(z),系统的闭环极点将完全由PIR-PO-ESO中的比例积分环节决定,RC不再对系统的闭环极点造成影响。换言之,系统将继续保持对周期性扰动的抑制性能,但RC引入的“临单位圆边闭环极点”已被Gpo(z)消除。
图5展示了引入极点优化环节后,系统闭环极点的分布。由图5可知,所提方法将原本分布在单位圆边的闭环极点消除,解决了系统周期性扰动抑制性能与稳定裕度之间存在的结构性矛盾。这种极点重构正是所设计极点优化环节的关键贡献,即通过对现有PIR-ESO中的RC支路进行结构调整,使得原本强制位于单位圆边附近的极点被有效消除,从根本上解决了现有方法的稳定性限制。
3.3.1 扰动抑制性能分析
本节在参数weso变化、其余控制参数相同的条件下,对比现有方法与所提方法的扰动抑制性能。通过对扰动抑制性能的Bode图进行分析,直观展示两种方法的扰动抑制性能差异。为便于后续分析,
将所提方法的扰动抑制性能传递函数整理为

图5 所提方法的闭环极点分布
Fig.5 Closed-loop pole distribution of the proposed method
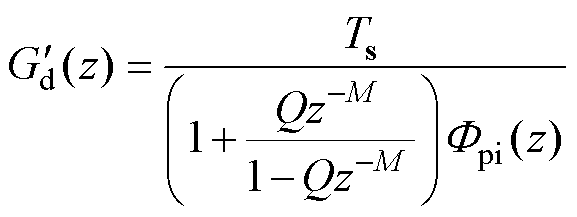 (19)
根据式(9)和式(19),图6展示了现有方法与所提方法在不同weso值下系统扰动抑制性能的Bode图,其中,krc=500,Q=0.9,K=3。

图6 不同weso值下闭环系统扰动抑制传递函数Bode图
Fig.6 Bode plots of the closed-loop disturbance rejection transfer function under different values of weso
由图6可知,在相同参数条件下,所提方法在目标谐波频率附近具有更低幅值,可实现更强的扰动信号幅值衰减。这表明相较于现有方法,所提方法具有更强的周期性扰动抑制性能,从而有效提升电流稳态性能。由图6同样可看出,所提方法在零低频附近具有更低幅值,考虑到电机参数失配属于常值扰动,表明所提方法对参数变化具有较强的鲁棒性。
进一步分析图6可知,随着weso的增加,无论是现有方法还是本文所提方法,对于除RC所对应目标频率附近外的绝大部分频率扰动的抑制性能均有所增强,表明增加weso可增强系统的扰动抑制性能,但不会影响RC的周期性扰动抑制性能。此外,在不同的weso值下,相比于现有方法,无论是对于低频扰动,还是目标频率周期性扰动,所提方法均具有更强的扰动抑制性能。综上所述,所提方法在提升系统整体扰动抑制性能的同时,对参数weso变化具有良好的适应性与鲁棒性。
3.3.2 系统稳定裕度分析
在验证所提方法扰动抑制性能优势的基础上,进一步分析所提方法的系统稳定裕度。现有方法中,周期性扰动抑制性能的提升往往依赖提高RC系数krc和Q,而这会导致系统稳定裕度下降甚至失稳,形成扰动抑制性能与系统稳定性之间的权衡矛盾。为验证所提方法能否有效解决上述矛盾,本节在保持其余参数不变的情况下,对RC系数Q进行遍历分析(由式(19)可知,所提方法扰动抑制性能与RC系数krc无关)。
图7分别展示了不同Q值下所提方法扰动抑制性能的Bode图以及对应系统的闭环极点分布。从图7a可知,系统的周期性扰动抑制性能随着Q值的增大而提升。由图7b可知,系统闭环极点不会随着Q值的变化而移动,这意味着所提方法通过增大Q值以提升系统周期性扰动抑制性能,并不会引起稳定裕度的下降。因此,所提方法能够在较宽的Q值范围内保持稳定运行,解决了现有方法中扰动抑制性能与稳定裕度之间的矛盾。
基于上述分析可知,极点优化从系统结构层面解决了现有方法中扰动抑制性能受限的根源性问题,使得增大Q时不会增加系统失稳风险。由于闭环极点分布特性同样决定了系统稳定性,3.4节基于所提方法的离散特征方程,提供严格的稳定性分析。

图7 所提方法在不同Q值下Bode图与极点分布
Fig.7 Bode plot and closed-loop pole locations of the proposed method under different values of Q
本节依据离散时间系统的Jury稳定性判据,通过分析所提控制系统闭环特征方程的根是否全部位于复平面单位圆内部来讨论系统稳定性。根据所提方法的系统框图,所提方法的闭环特征方程为
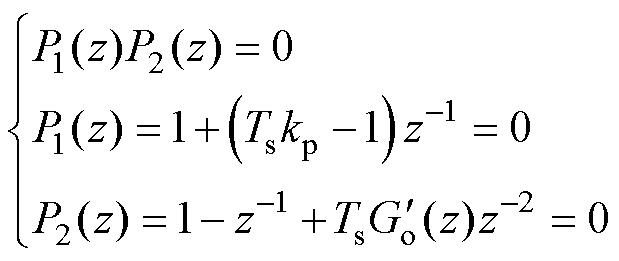 (20)
首先,根据P1(z)=0得到确保系统稳定的kp选择范围为
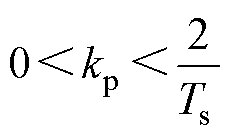 (21)
然后,将式(12)中的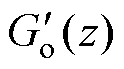 代入式(20)的P2(z)=0中,得到系统稳定时h1、h2的参数选择范围为
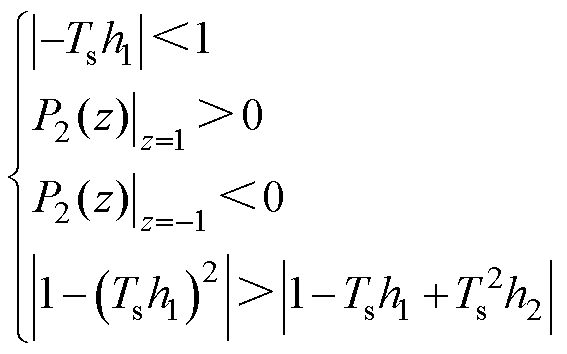 (22)
由式(22)进一步得到确保系统稳定的参数weso选择范围为
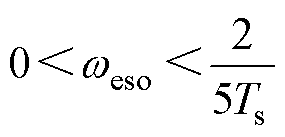 (23)
综上所述,当参数满足式(21)和式(23)所述条件时,可保证闭环特征方程的全部极点落在单位圆内,保障系统稳定。
为验证所提方法的可行性与有效性,在一套额定功率为500 W的表贴式PMSM实验平台上进行硬件测试,实验平台如图8所示。实验中,负载电机和被测电机通过联轴器机械耦合。负载电机由ABB公司生产的商用MotiFlex E180驱动器控制。被测电机为一台配有2 500线增量式编码器的表贴式PMSM,其主要参数见表1,表中下标N表示对应变量的额定值,下标0代表对应变量的标称值。被测电机的驱动器为实验团队自研,主要由Chroma直流电源、LEM电流传感器、基于Mitsubishi IPM搭建的逆变器和基于DSP(TMS320F28335)搭建的控制单元构成。实验数据由Yokogawa示波器采集。本次实验对比了现有方法1、现有方法2以及所提方法的电流控制性能,其中,现有方法2指现有基于PIR-ESO的自抗扰电流控制方法[22],现有方法1指不含RC环节的现有方法2,即基于PI-ESO的自抗扰电流控制方法。实验控制系统的控制频率设置为10 kHz,逆变器死区时间Td=2.6 ms,控制参数设置如下:kp=2 000,weso=600,h1=1 200,h2=3.6× 10⁵,krc=500,Q=0.95,K=3。

图8 实验平台
Fig.8 Experimental platform
表1 PMSM参数
Tab.1 Parameters of PMSM
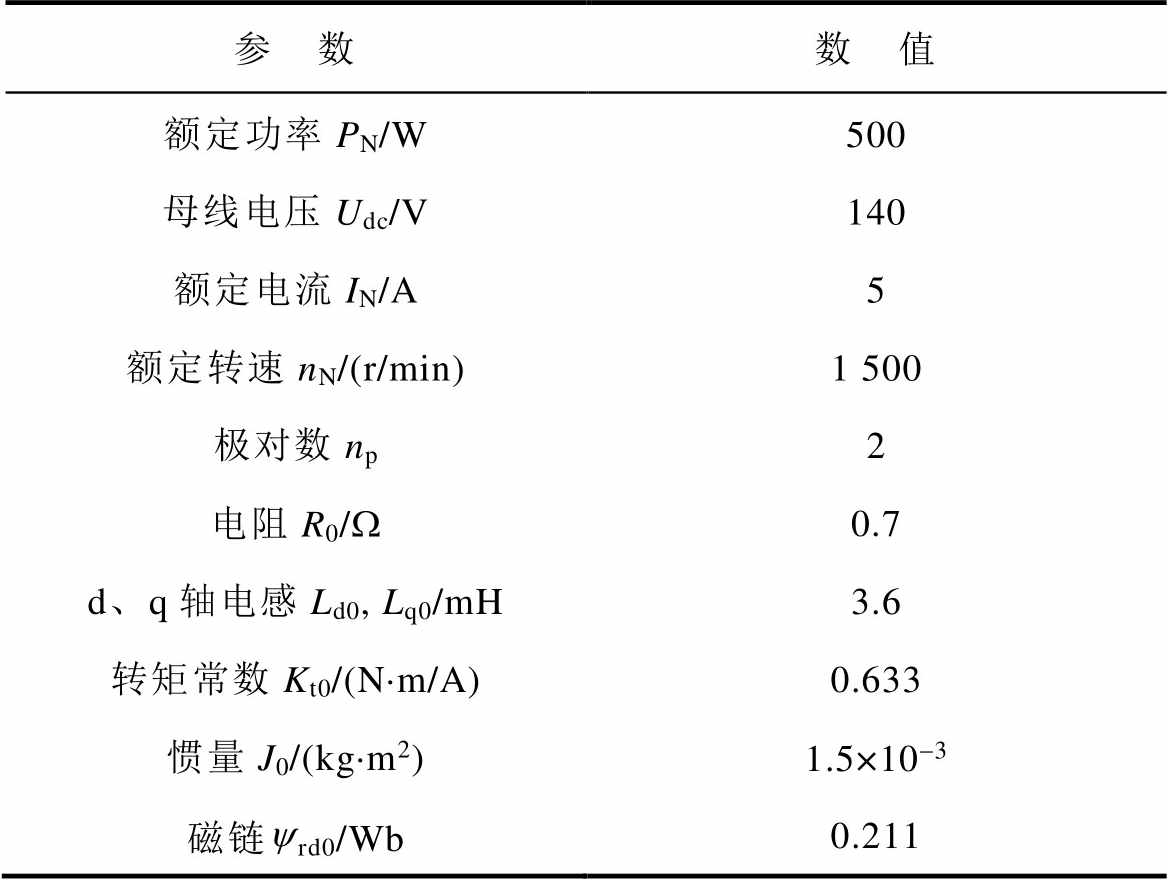
参 数数 值 额定功率PN/W500 母线电压Udc/V140 额定电流IN/A5 额定转速nN/(r/min)1 500 极对数np2 电阻R0/W0.7 d、q轴电感Ld0, Lq0/mH3.6 转矩常数Kt0/(N·m/A)0.633 惯量J0/(kg·m2)1.5×10-3 磁链yrd0/Wb0.211
图9和图10展示了三种控制方法对于周期性扰动的抑制性能。实验工况为:被测电机转速分别维持在600 r/min和1 200 r/min,q轴参考电流iqref由0 A阶跃至5 A。鉴于d、q轴电流的6n次谐波含量可由相电流的6n±1次谐波统一表征,因此本文直接对A相电流的谐波含量进行分析。
图9展示了三种方法在转速为600 r/min工况下的d轴实际电流idact、q轴实际电流iqact和A相电流ia波形。从图9a可以看出,在采用不含RC环节的现有方法1时,由于逆变器非线性电压误差和永磁体磁链谐波引入的周期性扰动无法得到有效抑制,恶化了电流的稳态控制性能。相电流中的5次和7次谐波分别为2.52%和1.73%,相电流的总谐波畸变率(Total Harmonic Distortion, THD)为3.47%;d、q轴稳态电流的波动幅值分别为0.66 A和0.31 A。从图9b可以看出,在采用含有RC环节的现有方法2时,由于PIR-ESO提升了ESO对于特定频率谐波扰动的观测性能,改善了电流的稳态控制性能。相电流中5次和7次谐波含量分别为0.92%和0.68%,相电流的THD=1.65%;d、q轴稳态电流的波动幅值分别为0.40 A和0.22 A。从图9c可以看出,在采用所提方法控制时,相电流中5次和7次谐波含量都为0.25%,相电流的THD=1.12%,相比于现有方法1,降低了67.72%,相比于现有方法2,降低了32.12%;d、q轴稳态电流的波动幅值分别为0.24 A和0.18 A,相比于现有方法1,分别降低了63.6%和41.9%,相比于现有方法2,分别降低了40.0%和18.2%。
图10展示了三种方法在1 200 r/min工况下的dq轴实际电流和A相电流波形。从图10a可以看出,在采用现有方法1控制时,相电流中5次和7次谐波含量分别为2.59%和1.86%,相电流的THD= 3.50%;d、q轴稳态电流的波动幅值分别为0.73A和0.32 A。从图10b可以看出,在采用现有方法2控制时,相电流中5次和7次谐波含量分别为1.07%和0.83%,相电流的THD=1.89%。d、q轴稳态电流的波动幅值分别为0.47 A和0.25 A。从图10c可以看出,在采用所提方法控制时,相电流中5次和7次谐波含量分别为0.28%和0.34%,相电流的THD= 1.35%,相比于现有方法1,降低了61.43%,相比于现有方法2,降低了28.57%;d、q轴稳态电流的波动幅值分别为0.38 A和0.21 A,相比于现有方法1,分别降低了47.9%和34.4%,相比于现有方法2,分别降低了19.1%和16.0%。

(a)现有方法1 (b)现有方法2 (c)所提方法
图9 转速600 r/min时电流实验结果
Fig.9 Current experimental results at 600 r/min
通过对比图9和图10中三种控制方法的稳态实验数据,可以验证所提方法能够有效地抑制电流环中存在的周期性扰动,提高d、q轴电流的稳态控制精度。并且与现有方法相比,所提方法对周期性扰动具有更强的抑制性能,这与3.3.1节的理论分析一致。
此外,通过对比图9和图10中三种方法控制下q轴电流的动态调节时间ts可以发现,所提方法在增强系统周期性扰动抑制性能的同时,仍具有优良的动态响应性能。
为对比分析现有方法2和所提方法随着RC增益不断增大,系统扰动抑制性能和稳定裕度变化情况,执行实验工况如下:q轴电流参考值由0 A阶跃至5 A并维持,同时保持Q(krc)不变,而krc(Q)呈线性增大。
图11展示了600 r/min转速下Q值变化对现有方法2和所提方法电流控制性能的影响。由图11a可知,在600 r/min转速工况下,随着Q值由0.7逐步增大至0.98,现有方法2的d、q轴电流性能呈现出“先改善,后失稳”的变化规律。具体来讲,其d、q轴电流稳态纹波分别由0.50 A和0.28 A降低至0.35 A和0.16 A,说明随着Q值增大,系统的扰动抑制性能得到提升。但随着高Q值的保持,d、q轴电流出现明显振荡,且呈现发散趋势;由图11b可知,随着Q值由0.7逐步增大至1.05,所提方法的d、q轴电流稳态纹波分别由0.39 A和0.26 A降低至0.21 A和0.15 A,且系统保持稳定。

(a)现有方法1 (b)现有方法2 (c)所提方法
图10 转速1 200 r/min时电流实验结果
Fig.10 Current experimental results at 1 200 r/min

图11 转速600 r/min时Q值变化电流实验结果
Fig.11 Current experimental results under varying Q values at 600 r/min
图12展示了1 200 r/min转速下Q值变化对现有方法2和所提方法电流控制性能的影响。由图12a可知,在1 200 r/min转速工况下,随着Q值由0.7逐步增大至0.97,现有方法2的d、q轴电流稳态纹波分别由0.53 A和0.30 A降低至0.38 A和0.21 A,但随着高Q值的保持,随后呈发散趋势;由图12b可知,随着Q值由0.8逐步增大至1.05,所提方法d、q轴电流纹波分别由0.42 A和0.25 A降低至0.32 A和0.17 A,且无发散趋势。

图12 转速1 200 r/min时Q值变化电流实验结果
Fig.12 Current experimental results under varying Q values at 1 200 r/min
图13展示了600 r/min转速下,krc值变化对现有方法2和所提方法电流控制性能的影响。由图13a可知,在600 r/min转速工况下,随着krc值由200逐步增大至800,现有方法2的d、q轴电流性能呈现出“先改善,后失稳”的变化规律,具体来讲,其d、q轴电流稳态纹波分别由0.47 A和0.31 A降低至0.33 A和0.20 A,说明随着krc增大系统的扰动抑制性能得到提升,但随着高krc值的保持,d、q轴电流出现明显振荡,且呈现发散趋势。由图13b可知,随着krc值由200逐步增大至1 200,所提方法的d、q轴电流稳态纹波分别稳定在0.22 A和0.17 A,且无发散趋势。

图13 转速600 r/min时krc值变化电流实验结果
Fig.13 Current experimental results under varying krc values at 600 r/min
图14展示了1 200 r/min转速下krc值变化对现有方法2和所提方法电流控制性能的影响。由图14a可知,在1 200r/min转速工况下,随着krc值由200逐步增大至700,现有方法2的d、q轴电流稳态纹波分别由0.49 A和0.34 A降低至0.38 A和0.23 A,系统的扰动抑制性能得到提升,但是随着高krc值的保持,d、q轴电流呈现发散趋势。由图14b可知,随着krc值由200逐步增大至1 200,所提方法的d、q轴电流稳态纹波分别稳定在0.37 A和0.20 A,无发散趋势。
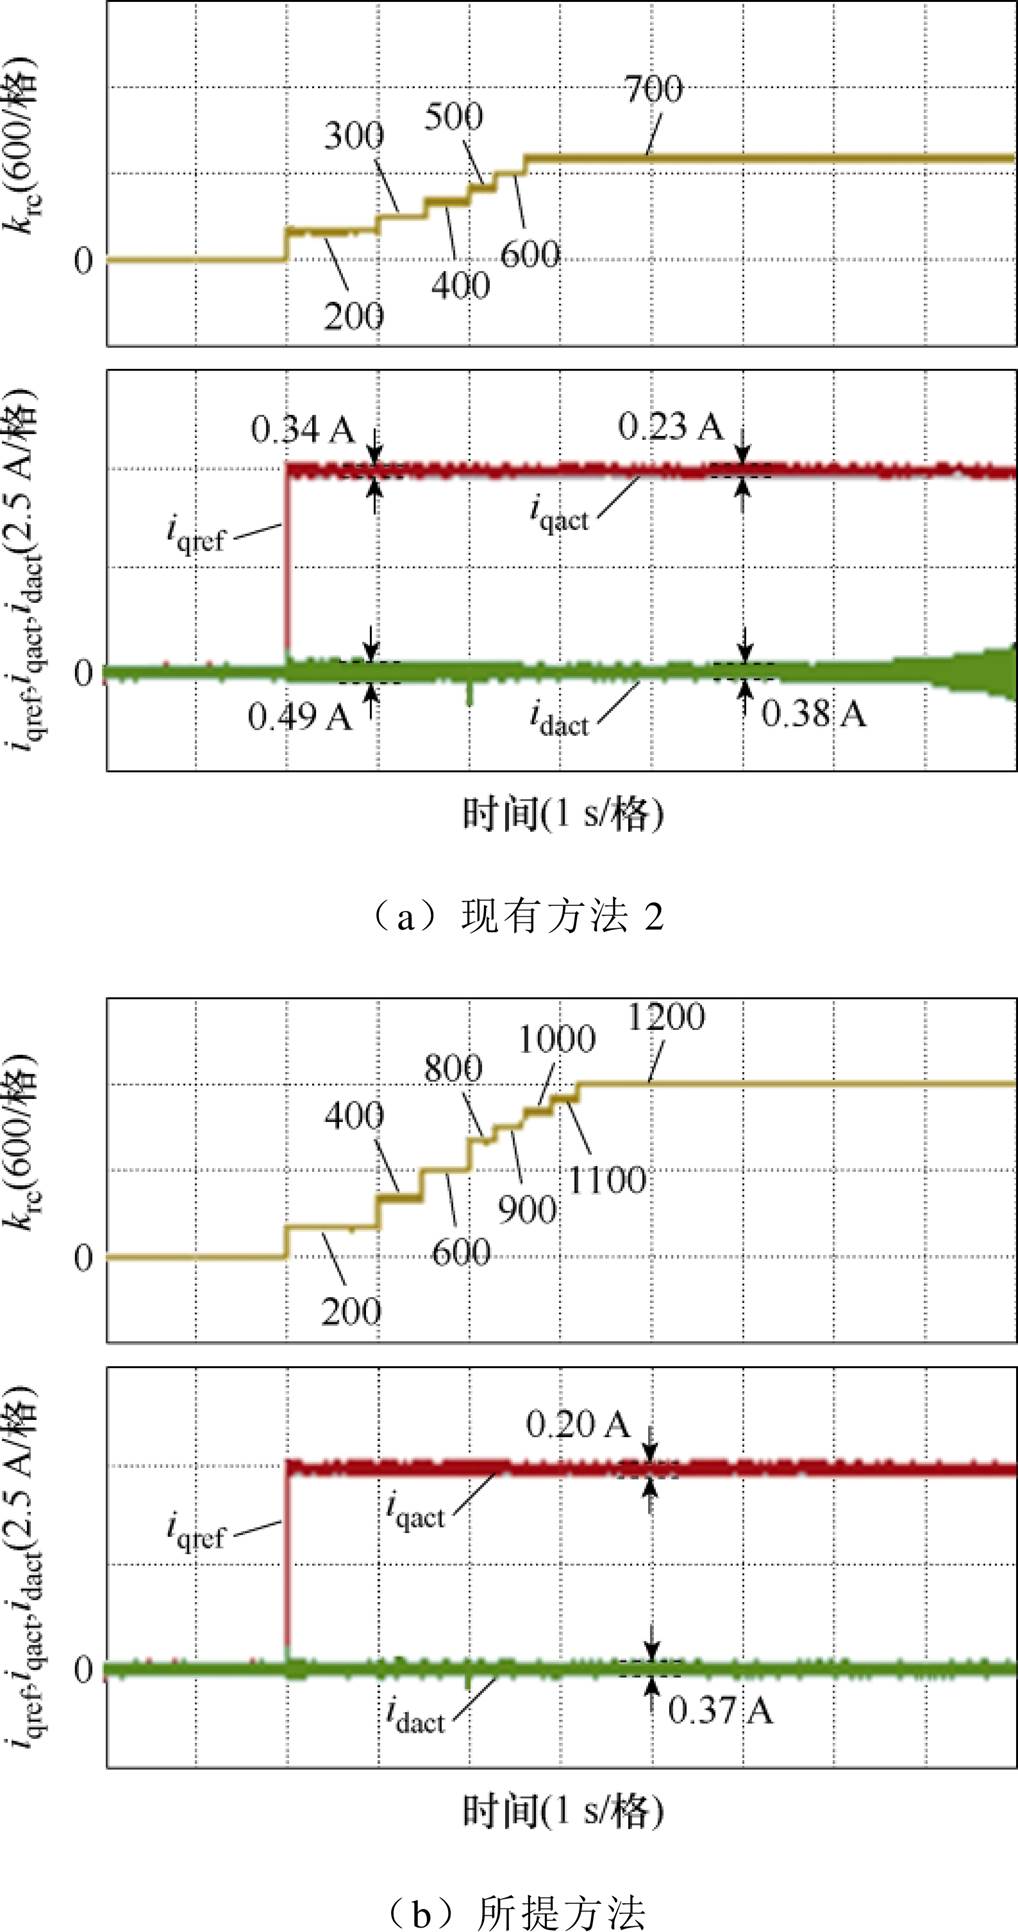
图14 转速1 200 r/min时krc值变化电流实验结果
Fig.14 Current experimental results under varying krc values at 1 200 r/min
实验结果表明,所提方法通过消除RC环节引入的“临单位圆边闭环极点”,使系统在高RC增益条件下仍能保持稳定运行,从而拓宽了krc和Q的可调范围。在此基础上,所提方法从结构上解决了现有方法2中扰动抑制性能与稳定裕度之间的矛盾,能够在不牺牲系统稳定裕度的前提下进一步提升扰动抑制性能。
为验证所提方法在宽速域、变工况下的适应性和鲁棒性,图15展示了现有方法2和所提方法在电机转速连续变化和突加减额定负载工况下的实验结果。实验具体工况为:被测电机首先由0 r/min阶跃至600 r/min;1 s后突加额定负载并保持;此后,在额定负载工况下,每过1 s转速增加300 r/min,逐步由600 r/min上升到1 500 r/min;1 s后卸载。
由图15可知,所提方法在不同转速和突变额定负载工况下均能正常运行,且相比于现有方法2,所提方法在不同工况下均具有更小的d、q轴电流稳态波动幅值,表明所提方法在宽速域、变工况条件下具有良好的控制效果。

图15 转速连续变化并突加减额定负载实验结果
Fig.15 Experimental results under continuous speed variation and sudden application and removal of the rated load
为进一步评估所提方法的抗参数失配扰动能力,本节在参数失配工况下测试所提方法的电流控制性能。实验工况为:被测电机转速维持在600 r/min,q轴参考电流iqref由0 A阶跃至5 A,控制器所用电感参数Ldc和Lqc分别失配为0.5的标称电感值Ldc=Lqc=0.5L0和1.5倍的标称电感值Ldc=Lqc= 1.5L0,其中L0为标称电感,实验结果如图16所示。
从图16可以看出,在电感参数失配工况下,所提方法虽然电流调节时间ts和相电流THD略有上升,但仍能实现良好的电流控制性能,表明所提方法对电感参数失配具有较强的鲁棒性。
此外,值得说明的是,由电机数学模型式(6)可知,本文已将定子电阻压降项和旋转反电动势项统一归入集总扰动项d,并由ESO实时观测并补偿。故所提方法并未使用定子电阻和永磁体磁链参数,换言之,本文所有实验工况都可认为是在定子电阻和永磁体磁链参数失配工况下执行的。综上所述,所提方法具有较强的参数鲁棒性。
为进一步验证所提方法控制性能对于ESO参数weso变化的敏感度,本节在weso变化下测试电流控制性能。实验工况为:被测电机转速维持在600 r/min,q轴参考电流iqref由0 A阶跃至5 A,weso值每隔0.3 s增加200,由400增加至1 600,实验结果如图17所示。
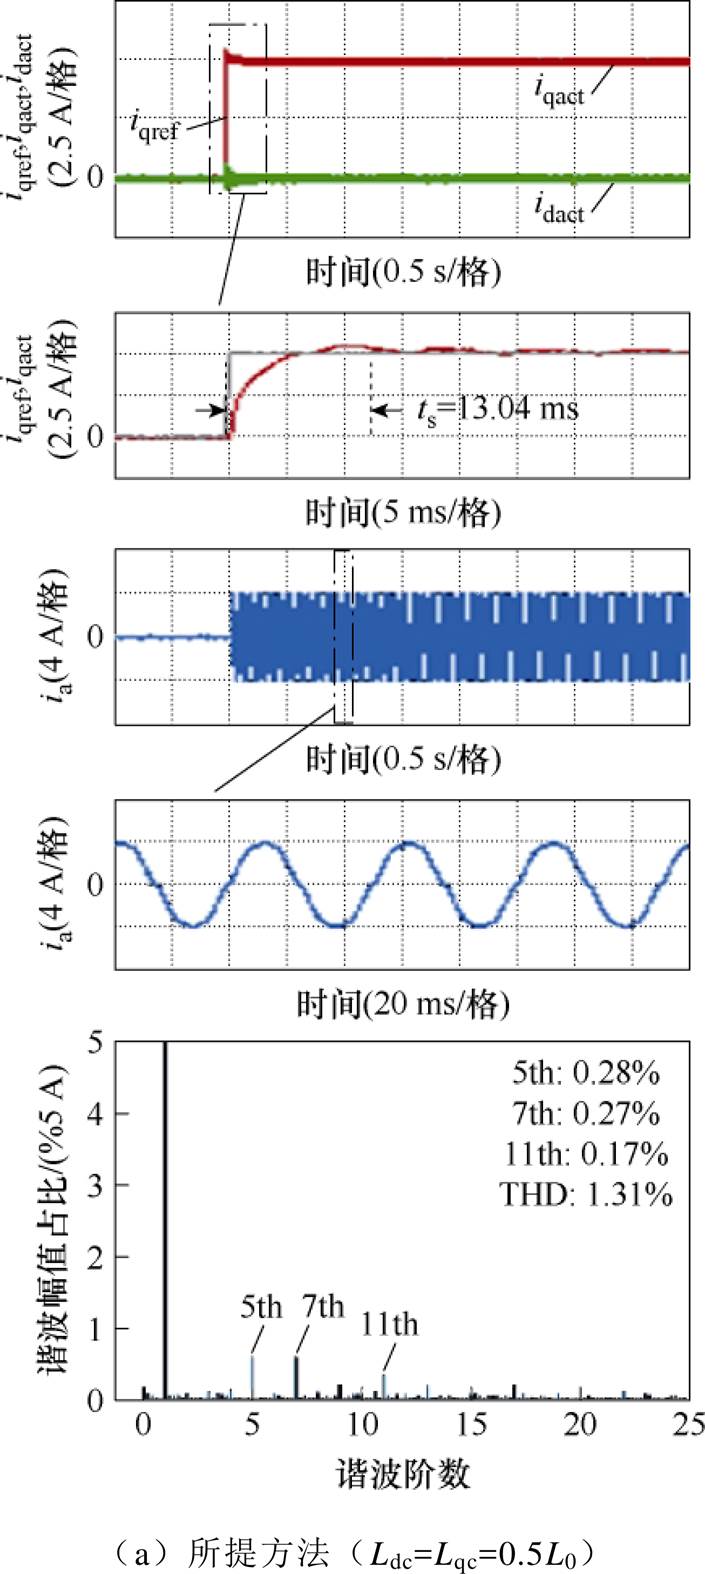
图16 转速600 r/min时电感失配电流实验结果
Fig.16 Current experimental results under inductance mismatches at 600 r/min
由图17可知,随着weso由400增大至1 600,两种方法的电流稳态波动幅值均没有明显变化,且系统均未出现失稳。此外,相比于现有方法2,所提方法呈现出更小的稳态电流波动。图17所示实验结果与图6所展示的理论分析一致。综上所述,所提方法对ESO参数weso变化的敏感度与现有方法相当,并未增强或减弱。

图17 转速600 r/min时weso值变化电流实验结果
Fig.17 Current experimental results under varying weso values at 600 r/min
本文提出一种基于PIR-PO-ESO的自抗扰电流控制方法,有效地解决了现有自抗扰电流控制方法因“临单位圆边闭环极点”造成系统扰动抑制性能和稳定裕度之间存在结构性矛盾的问题。为了验证所提方法的有效性,在硬件平台展开了对比实验,通过实验结果可以得到如下结论:
1)所提方法通过设计极点优化环节,有效地消除了临近单位圆边的不利极点,显著地拓宽了RC增益系数的可调范围,Q的调节范围平均增加了约10.5%,krc的调节范围平均增加了约85%。
2)所提方法可在不牺牲系统稳定性的前提下实现更强的周期性扰动抑制,相电流THD平均降低了约30%。
3)所提方法具有优良的动态、稳态性能,以及优良的参数鲁棒性,具有较高的工程应用价值。
参考文献
[1] 高慧达, 史婷娜, 曹彦飞, 等. 基于霍尔位置传感器的表贴式永磁同步电机最速起动方法[J]. 电工技术学报, 2025, 40(10): 3120-3130.
Gao Huida, Shi Tingna, Cao Yanfei, et al. A quick start-up method for surface-mounted permanent magnet synchronous motor based on hall position sensor[J]. Transactions of China Electrotechnical Society, 2025, 40(10): 3120-3130.
[2] 谢淼, 郑长明, 柯佳鹏, 等. LC滤波型永磁同步电机系统分段误差最优化预测电流控制[J]. 电工技术学报, 2026, 41(4): 1223-1235.
Xie Miao, Zheng Changming, Ke Jiapeng, et al. Segmented error optimization predictive current control of LC-filtered PMSM system[J]. Transactions of China Electrotechnical Society, 2026, 41(4): 1223- 1235.
[3] 王奇维, 李斌兴, 潘冠丞, 等. 基于转子位置误差解耦阻抗建模的永磁同步电机电感在线辨识方法[J]. 电工技术学报, 2025, 40(2): 439-451.
Wang Qiwei, Li Binxing, Pan Guancheng, et al. Impedance model based online inductance identi- fication method of permanent magnet synchronous motor decoupled from rotor position error[J]. Transactions of China Electrotechnical Society, 2025, 40(2): 439-451.
[4] 杨玉磊, 王骞, 魏方睿. 基于准谐振自抗扰复合控制的双三相永磁同步电机谐波电流抑制方法[J]. 电机与控制学报, 2025, 29(9): 26-37.
Yang Yulei, Wang Qian, Wei Fangrui. Harmonic current suppression method for dual three-phase permanent magnet synchronous motor based on quasi-resonant active disturbance rejection composite control[J]. Electric Machines and Control, 2025, 29(9): 26-37.
[5] 魏尧, 付俊荣, 王高林, 等. 基于陷波抗停滞的永磁同步电机无模型预测电流滑模控制[J]. 电工技术学报, 2026, 41(2): 475-486.
Wei Yao, Fu Junrong, Wang Gaolin, et al. Notch anti-stagnation based model-free predictive current sliding mode control of permanent magnet syn- chronous motor drives[J]. Transactions of China Electrotechnical Society, 2026, 41(2): 475-486.
[6] 卢宏平, 赵文祥, 陶涛, 等. 永磁同步电机低载波比精确无差拍预测电流控制[J]. 中国电机工程学报, 2025, 45(3): 1108-1117.
Lu Hongping, Zhao Wenxiang, Tao Tao, et al. Precise deadbeat predictive current control of PMSM with low carrier ratio[J]. Proceedings of the CSEE, 2025, 45(3): 1108-1117.
[7] Dhulipati H, Mukundan S, Lai Chunyan, et al. Multiple reference frame-based extended concentrated wound PMSM model considering PM flux linkage and inductance harmonics[J]. IEEE Transactions on Energy Conversion, 2019, 34(2): 731-740.
[8] 陈浈斐, 万向民, 陈书桐, 等. 基于改进梅森旋转算法的永磁同步电机双随机SVPWM高频电磁振动抑制[J]. 电工技术学报, 2025, 40(8): 2504-2517.
Chen Zhenfei, Wan Xiangmin, Chen Shutong, et al. Double random SVPWM high-frequency electro- magnetic vibration suppression of permanent magnet synchronous machine based on improved mersenne twister algorithm[J]. Transactions of China Electro- technical Society, 2025, 40(8): 2504-2517.
[9] Zhang Yongchang, Shen Wenjia, Yang Haitao. An improved deadbeat predictive current control of PMSM drives based on the ultra-local model[J]. Chinese Journal of Electrical Engineering, 2023, 9(2): 27-37.
[10] 郝正杰, 刘田震, 崔泰赟, 等. 基于自抗扰重复控制器的永磁同步电机转速波动抑制策略[J]. 电机与控制应用, 2026, 53(5): 477-488.
Hao Zhengjie, Liu Tianzhen, Cui Taiyun, et al. Speed fluctuations suppression strategy for permanent magnet synchronous motor based on active dis- turbance rejection repetitive controller[J]. Electric Machines & Control Application, 2026, 53(5): 477- 488.
[11] Han Jingqing. Auto-disturbances-rejection controller and its applications[J]. Control and Decision, 1998, 13(1): 19-23.
[12] Qu Lizhi, Qiao Wei, Qu Liyan. Active-disturbance- rejection-based sliding-mode current control for permanent-magnet synchronous motors[J]. IEEE Transa- ctions on Power Electronics, 2021, 36(1): 751-760.
[13] Diab A M, Yeoh S S, Bozhko S, et al. Enhanced active disturbance rejection current controller for permanent magnet synchronous machines operated at low sampling time ratio[J]. IEEE Journal of Emerging and Selected Topics in Industrial Electronics, 2022, 3(2): 230-241.
[14] Qu Lizhi, Qiao Wei, Qu Liyan. An enhanced linear active disturbance rejection rotor position sensorless control for permanent magnet synchronous motors[J]. IEEE Transactions on Power Electronics, 2020, 35(6): 6175-6184.
[15] Tian Minghe, Wang Bo, Yu Yong, et al. Adaptive active disturbance rejection control for uncertain current ripples suppression of PMSM drives[J]. IEEE Transactions on Industrial Electronics, 2024, 71(3): 2320-2331.
[16] Cao Haiyang, Deng Yongting, Li Hongwen, et al. Generalized active disturbance rejection with reduced- order vector resonant control for PMSM current disturbances suppression[J]. IEEE Transactions on Power Electronics, 2023, 38(5): 6407-6421.
[17] Xia Pengfei, Li Wenshuo, Cui Yangyang, et al. Repetitive disturbance observer based composite current control for PMSM with harmonic reducer[J]. IEEE Transactions on Industrial Electronics, 2025, 72(3): 3082-3091.
[18] 史婷娜, 赵梦圆, 夏长亮. 基于数据驱动观测器的永磁同步电机显式模型预测直接速度控制[J]. 中国电机工程学报, 2025, 45(4): 1248-1259.
Shi Tingna, Zhao Mengyuan, Xia Changliang. Explicit model predictive direct speed control strategy for permanent magnet synchronous motors based on data driven observer[J]. Proceedings of the CSEE, 2025, 45(4): 1248-1259.
[19] 张国强, 赵新茹, 张恒, 等. 基于比例谐振内模扩张状态观测器的PMLSM推力波动抑制策略[J]. 电工技术学报, 2024, 39(8): 2449-2458.
Zhang Guoqiang, Zhao Xinru, Zhang Heng, et al. Proportional resonant internal model extended state observer based thrust ripple suppression strategy of PMLSM drives[J]. Transactions of China Electro- technical Society, 2024, 39(8): 2449-2458.
[20] Tian Minghe, Wang Bo, Yu Yong, et al. Discrete-time repetitive control-based ADRC for current loop disturbances suppression of PMSM drives[J]. IEEE Transactions on Industrial Informatics, 2022, 18(5): 3138-3149.
[21] Wang Zhen, Zhao Jiwen, Wang Lijun, et al. Combined vector resonant and active disturbance rejection control for PMSLM current harmonic suppression[J]. IEEE Transactions on Industrial Infor- matics, 2020, 16(9): 5691-5702.
[22] Pandove G, Singh M. Robust repetitive control design for a three-phase four wire shunt active power filter[J]. IEEE Transactions on Industrial Informatics, 2019, 15(5): 2810-2818.
[23] Lin Shiyu, Cao Yanfei, Li Chen, et al. Two-degree- of-freedom active disturbance rejection current control for permanent magnet synchronous motors[J]. IEEE Transactions on Power Electronics, 2023, 38(3): 3640-3652.
Active Disturbance Rejection Current Control Method for Permanent Magnet Synchronous Motors Based on Proportional-Integral-Repetitive Pole-Optimized Extended State Observer
Abstract Permanent magnet synchronous motors (PMSMs) have been widely employed in advanced industrial servo systems due to their high power density, torque density, and torque-to-inertia ratio. The current loop of PMSMs is subjected to multiple disturbance sources, including constant disturbances from parameter mismatches and periodic disturbances induced by permanent magnet flux harmonics and inverter nonlinear voltage errors. Both types of disturbances adversely affect the steady-state performance of the current. Existing active disturbance rejection (ADR) current control methods introduce a repetitive controller into the extended state observer (ESO), resulting in a proportional-integral-repetitive ESO (PIR-ESO), which can simultaneously suppress constant and periodic disturbances. However, due to the incorporation of the repetitive controller, undesirable closed-loop poles located near the unit circle boundary are introduced into the closed-loop system. Consequently, a tradeoff arises between system stability margin and disturbance rejection capability; periodic disturbance suppression performance is sacrificed to guarantee system stability.
This paper proposes an ADR current control method based on a proportional-integral-repetitive pole- optimization ESO (PIR-PO-ESO). By introducing a pole-optimization mechanism into the PIR-ESO, the proposed PIR-PO-ESO eliminates the undesirable closed-loop poles near the unit circle boundary caused by the repetitive control term. Therefore, by retaining the capability of existing ADR current control methods and suppressing constant and periodic disturbances, the proposed method avoids the reduction of stability margin resulting from closed-loop poles approaching the unit circle boundary. The disturbance rejection performance of the proposed method is demonstrated through the Bode plots of the transfer function characterizing the disturbance rejection capability. The system stability is proved by analyzing the distribution of closed-loop characteristic roots. As a result, the proposed method can simultaneously improve the stability margin and disturbance rejection performance of the current control system.
Hardware experiments are conducted on a 500 W surface-mounted PMSM platform. The proposed PIR- PO-ESO-based ADR current control method is compared with existing PI-ESO-based and PIR-ESO-based ADR current control methods under current steady-state operation, speed and load variations, motor parameter mismatches, and controller parameter variations, focusing on current ripple amplitude, harmonic content, and stability margin. Experimental results demonstrate that: (1) the proposed method effectively eliminates the undesirable poles located near the unit circle boundary and significantly enlarges the adjustable ranges of repetitive-control parameters, with the average tuning range of Q increased by approximately 10.5% and that of krc increased by approximately 85%, respectively; (2) the proposed method achieves strong periodic disturbance suppression without compromising system stability. An average reduction is approximately 30% in phase-current total harmonic distortion; and (3) The proposed method exhibits excellent dynamic/steady-state performance and strong robustness against parameter variations, showing great potential for engineering applications.
keywords:Permanent magnet synchronous motor, active disturbance rejection current control, extended state observer, periodic disturbance rejection, stability margin
中图分类号:TM352
DOI: 10.19595/j.cnki.1000-6753.tces.2026-0029
国家自然科学基金(52507073)和徐州市科技计划(KC25023)资助项目。
收稿日期2026-01-08
改稿日期 2026-03-24
林诗雨 男,1996年生,副教授,研究方向为电机系统及其控制。
E-mail: linshiyu@cumt.edu.cn
赵梦圆 女,1997年生,讲师,研究方向为电机系统及其控制。
E-mail: zhaomengyuan@cumt.edu.cn(通信作者)