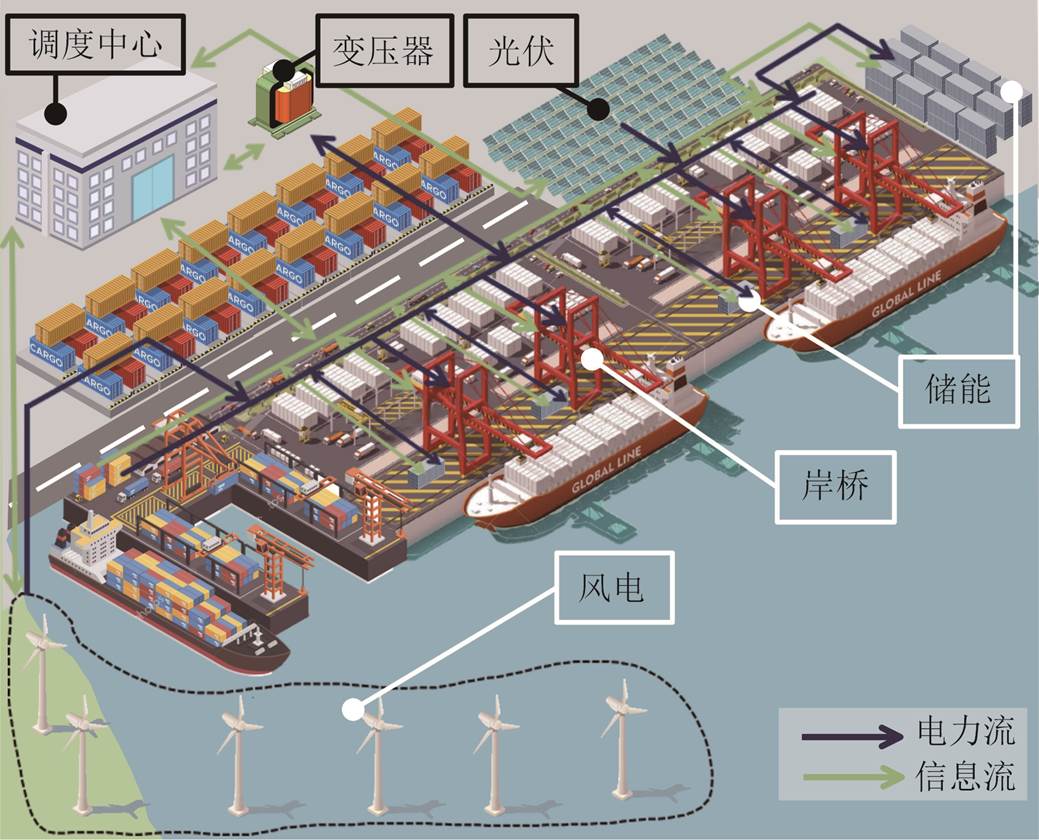
图1 集装箱港口电网多岸桥-储能协同运行示意图
Fig.1 Schematic diagram of cooperative operation of multiple quay cranes-energy storage in container port power grid
摘要 在港口交通电气化持续推进中,港口自动化岸桥(AQC)作为核心物流设备,其多运行工况下的高耗能与冲击负荷超限问题,严重制约了港口微电网的可持续发展。在此背景下,该文提出含速度-功率耦合约束的两阶段港口微电网多AQC柔性能量管理方法。首先,深入挖掘单AQC带载/空载运行工况下的能耗特性与多AQC协同运行灵活性,建立考虑启停时序的多AQC精细化速度-功率耦合模型,限制微电网尖峰负荷并提升可再生能源消纳率;其次,建立两阶段港口微电网多AQC-储能协同的能量-物流调度策略,通过日前阶段物流任务分配与日内阶段多AQC速度及启停时序优化,在满足物流任务的同时实现能源成本最小化;最后,基于美国某港口的实际数据进行仿真分析,结果表明所提方法可降低电网峰值负荷33.61%,提升新能源消纳率15.12%,延长储能寿命19.88%,验证了其工程实用性与技术优势。
关键词:自动化岸桥 微电网能量管理 混合整数非线性规划 可再生能源消纳 两阶段优化
作为海陆运输枢纽,港口交通电气化与智能化已成为行业发展的必然趋势。在“双碳”目标驱动下,大量可再生能源(Renewable Energy Source, RES)接入港口电网,其并网装机容量突破40 MW,推动港口电网运行向源-荷-储协同优化方向转型[1-2]。在此过程中,储能设备与柔性物流负荷能够动态匹配可再生能源出力曲线,是同时保证绿电消纳与港口运营能效提升的重要路径[3]。作为港口物流作业核心设备,电力驱动的自动化岸桥(Automated Quay Crane, AQC)连接来港船舶与港口作业区,负责船舶集装箱装卸工作,其可调度能力为港口微电网优化运行提供了关键手段。然而,AQC能耗约占港口物流设备总能耗的34.70%,重载时单台AQC启动峰值功率高达3.9 MW,其高耗能与冲击负荷超限的特性严重影响了港口微电网的安全稳定运行[4]。另外,为快速完成船舶物流任务,当前港口普遍采用多AQC解耦并行运行模式以及固定速度作业策略,在追求物流效率的同时忽视了能源效率:微电网瞬时功率冲击加剧,AQC的柔性调控潜力受限,储能无序充放电,寿命缩短。为此,需建立多AQC协同运行框架,通过速度-功率耦合约束及储能安全域约束,在保障物流时效性的同时,实现电网友好互动与尖峰负荷降低。
在挖掘AQC柔性运行潜力的研究中,需要在设备与系统层面上平衡物流-能源效率间的矛盾。在设备层面,单台AQC执行集装箱任务时的运行速度与功率呈现非线性耦合关系,当AQC运行速度提升时,单箱作业时间缩短,但峰值功率将因为加速度作用而剧增,迫使港口在物流效率与电网稳定性之间权衡取舍[5]。在系统层面,单机的速度-功率非线性耦合特性在多AQC协同工作场景下会引发更加复杂的挑战,多机固定的启停时序与运行方案造成功率需求叠加,使得微电网高峰负荷过载,影响港口微电网柔性能量管理[6]。
现有AQC调度与灵活性利用研究大多集中于AQC任务数量分配,较少涉及AQC运行优化与再生制动势能利用。文献[7-8]以港口物流-能源耦合系统为研究对象,不同程度地简化了岸桥能耗模型。其中文献[7]将岸桥工作效率与能耗固定为常数;文献[8]将岸桥运行速度与能耗的关系拟合为线性函数,系数均由数据拟合获得。此类模型具有结构简单、计算便捷等优点,但仅能反映宏观平均功率水平,未能考虑单个岸桥在不同运行阶段的动力学差异及与之相关的瞬时功率波动规律,且其模型步长通常为h级,难以反映AQC实际运行过程中以s级为时间尺度变化的功率动态特性。文献[9-10]以单AQC调度为研究对象,其中文献[9]首次研究AQC调度的运行优化问题,定量分析物流效率与能源消耗之间的关系;文献[10]通过设计AQC运行轨迹,优化控制路径功率。但上述文献均针对单台岸桥工作情况,并未涉及多台岸桥协同工作的场景。为削减多岸桥峰值功率,文献[11]通过应用飞轮储能进行岸桥能量管理与制动能量回收利用;文献[12]通过限制同时工作的岸桥最大数量,优化多台岸桥的启停序列。但上述文献仅通过延迟岸桥启动时间进行削峰,忽略了岸桥运行速度-功率的耦合关系,无法实现AQC调度灵活性的深度挖掘。因此,有必要建立岸桥速度-功率耦合模型与多岸桥协同的错峰运行机制,通过对AQC运行速度进行min级控制实时跟踪风光出力波动曲线,更加充分地利用AQC运行的灵活性,实现港口负荷侧精细化管理,从而提高港口电网可再生能源消纳率。
在港口微电网多AQC协同柔性能量管理中,储能系统的配置与健康运行域约束是保障系统经济性与可靠性的关键一环。AQC下降动作产生的再生制动势能依赖储能设备进行回收再利用,港区可再生能源出力波动同样需要储能进行平抑[13]。而港口物流通常为连续作业,AQC的运行状态切换与RES的出力波动迫使储能频繁深度充放电。若忽略储能的健康运行域约束,长期运行将导致储能容量衰减、寿命周期缩短,增加运维成本[14]。据测算,频繁深度充放电的电池寿命将缩短20%左右[15]。目前储能寿命衰减建模方法大多将其建立为包含极大极小值、指数项等运算的非线性模型,若应用于优化问题将带来巨大的求解压力,如何平衡模型精确度和求解难度是研究重点[16-17]。文献[18]根据不同放电深度(Depth of Discharge, DoD)下的循环次数实验结果,通过幂函数拟合数据;文献[19]根据不同温度下的容量衰减实验,通过阿罗尼乌斯方程建立寿命衰减模型,但同样具有指数项。上述文献的储能寿命衰减模型非线性程度较高,应用于微电网能量管理模型会增加模型复杂度,难以求解。因此,需提出保证储能寿命的线性健康运行域模型,以高效求解含储能寿命约束的能量管理问题。
综上所述,目前港口微电网多AQC柔性能量管理面临以下挑战:①AQC运行速度、加速度与其消耗功率强相关,而现有AQC调度针对运行层面的研究较少,缺乏能够准确量化AQC各个典型操作能耗的速度-功率耦合模型以充分挖掘其灵活性;②港口多台AQC并行的作业模式与固定的运行方案限制了AQC的灵活性利用,启停时序与运行速度缺乏协同调控,导致物流高峰期电网负荷过载,港区变压器容量配置压力增加,影响微电网的稳定性;③港口AQC再生制动势能的回收利用与港口RES波动的平抑迫使储能频繁充放电,缩短储能使用寿命。现有储能寿命衰减模型非线性程度较高,应用于能量管理问题将增加计算压力。针对上述研究的不足,本文的主要贡献如下:
1)建立AQC的精细化速度-功率耦合模型,量化AQC带载/空载时上升、平移、下降动作的能源消耗。通过优化控制AQC各个任务的运行速度与加速度,回收利用再生制动势能,在完成物流任务的同时最小化能源成本。
2)充分利用港口电网AQC负荷的灵活性,提出含速度-功率耦合模型的两阶段多岸桥柔性能量管理方法。在日前阶段,基于电价与RES发电预测值,决定日内每小时的AQC分配数量与货物处理总量;在日内阶段,通过协同优化多AQC的启停时序限制电网负荷峰值,并通过调控AQC运行速度弥补RES出力预测偏差,促进港区新能源消纳;同时由储能回收利用AQC再生制动势能、平抑RES波动,提高能效。
3)基于超平面投影和凸逼近的方法构建线性的储能健康运行域,建立平均荷电状态(State of Charge, SoC)(SoCmean)、DoD与储能寿命之间的映射关系。相比于传统的非线性储能容量衰减约束,线性储能健康运行域能与多岸桥能量管理模型兼容,且无需额外增加计算复杂度、提高求解效率,保证储能设备长期可靠运行。
港口电气化与可再生能源应用是实现绿色发展的关键[20]。由于地理位置优势,港口通常相较于内陆具有更丰富的风光资源与潮汐能、地热能等,因此可再生能源是未来“绿色港口”的核心能源之一。众多港口能量管理方面的文献将可再生能源渗透率作为评价指标,可再生能源在国内外港口中的实际应用也逐年增加[4-8]。新加坡裕廊港于2016年在港口储货仓顶部建设光伏电站,最高并网功率高达9.8 MW;我国天津港于2023年已配套建立总装机容量为24 MW的风电机组和1.23 MW的分布式光伏发电设施[21-22]。高比例新能源接入会对港口运行产生重大影响,主要问题包括:
1)亟须柔性资源应对新能源波动
在高比例可再生能源并网的港口电网中,风光出力波动频繁,min级波动可达30%,这对电网消纳能力提出了严峻挑战[23-24]。传统港口仅依靠储能作为灵活性手段处理风光出力不确定性,要求一定的储能配置容量。在风光瞬时功率激增、预测偏差较大的场景下,受限于储能系统的额定容量与动态响应阈值,部分可再生能源可能因消纳能力不足而产生弃置现象。而AQC作为港口核心物流设备,其功率-速度耦合特性为风光波动跟踪提供了负荷侧调节潜力,使其成为需求侧响应资源。因此,本文充分挖掘AQC需求侧响应潜力,考虑AQC运行速度与其功率的强相关性,建立单个AQC速度-功率耦合模型与多AQC协同运行模型,通过min级的负荷调控,实时跟踪风光出力波动。
2)大容量储能特性尚未在港口调度中计及
高度不确定性的港口运行特性对大容量储能应用提出了更高要求,min级的负荷变化要求储能进行min级的高频充放电,会加剧储能设备的循环老化与容量衰减速率,因此必须将储能健康运行安全域约束纳入整体优化框架。由于min级的精细化AQC负荷模型已经具有较大的计算难度,应用传统非线性的储能健康运行域模型将导致整体模型难以求解。但目前尚缺乏计算友好的大容量储能模型在港口调度中应用。
基于上述AQC协同调度模型与线性化储能健康运行域约束,本文以集装箱港口电网为背景,针对多AQC与储能的柔性能量调度问题进行研究。集装箱港口电网多岸桥-储能协同运行示意图如图1所示。
首先对AQC的调度过程进行精细化建模,挖掘其运行灵活性,同时为充分利用多AQC与储能的需求侧响应潜力,考虑港口高比例可再生能源渗透率与出力预测偏差,采取日前-日内两阶段优化方法。在日前阶段,考虑线性化储能健康运行域约束,决定物流资源与任务分配,最小化购电成本、弃风弃光惩罚成本之和;而在日内阶段,以h为单位进行滚动优化,同时考虑AQC协同运行模型与储能健康运行域约束,以其快速响应能力日内消纳可再生能源出力实际值。
图1 集装箱港口电网多岸桥-储能协同运行示意图
Fig.1 Schematic diagram of cooperative operation of multiple quay cranes-energy storage in container port power grid
本节主要介绍集装箱港口电网多AQC柔性能量管理的混合整数非线性规划模型。首先分析单AQC动力学特性;然后以此为基础建立单AQC的速度-功率耦合模型;最后建立多AQC协同的错峰运行模型,以限制多AQC的负荷峰值。
AQC装卸作业采用单循环模式,每个集装箱任务依次执行带载上升、平移、下降和空载上升、平移、下降6个标准动作。AQC运行速度-时间曲线如图2a所示,每个动作均采用梯形速度曲线,包含匀加速、匀速、匀减速三个阶段(具体动力学模型与推导过程见附录第1节)。对于岸桥n执行集装箱任务i动作j的情况, 为达到的最大速度;
 、
 、
 分别为匀加速、匀速、匀减速持续时间;
 为总时长;
 、
 分别为动作开始时段与结束时段;
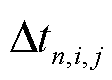 为完成动作后闲置工作的时间;
 和
 分别为加速阶段加速度和减速阶段加速度。
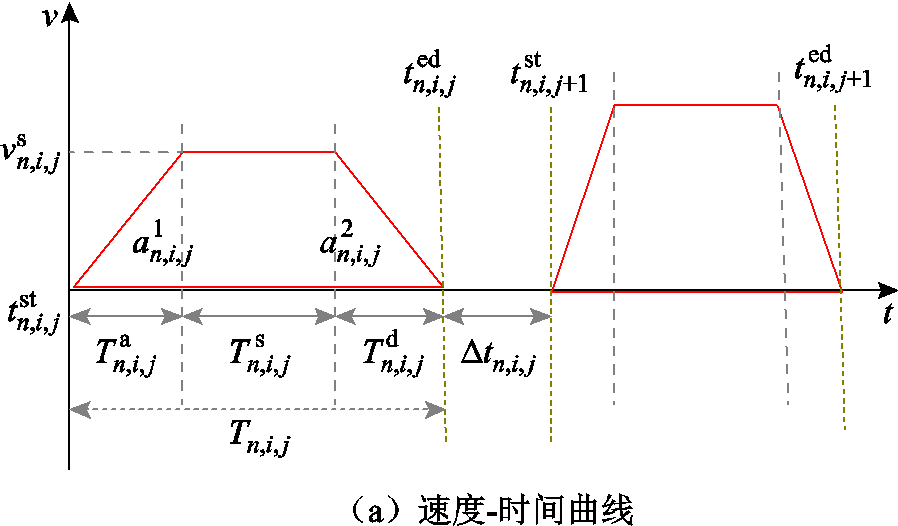
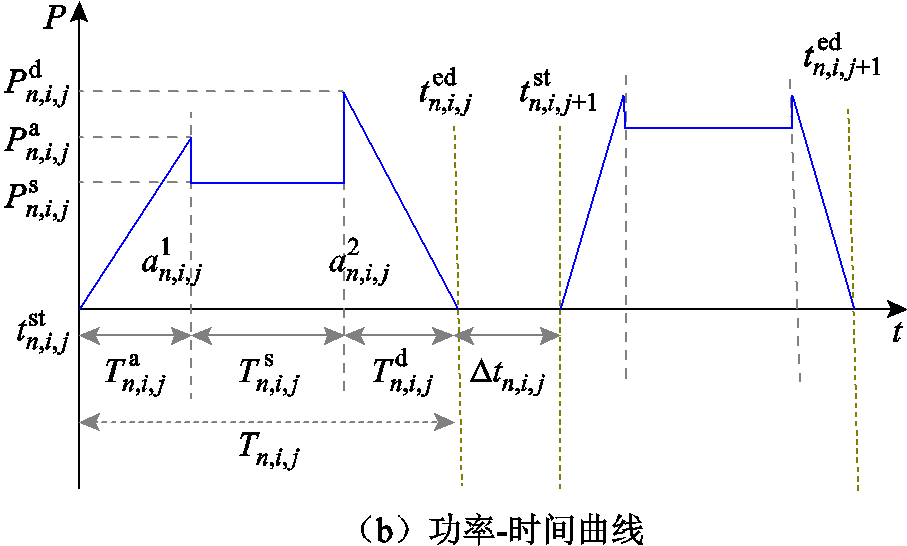
图2 AQC运行方式
Fig.2 AQC operation mode
AQC的供电系统由外部电网、储能和可再生能源组成,其中储能系统可回收吊具下降时的制动能量。根据电机学原理,AQC在电动机模式(提升、平移)时消耗功率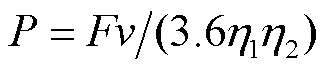 ,在发电机模式(下降)时回馈功率
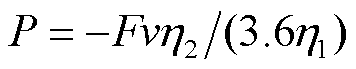 ,其中
 、
 分别为齿轮传输效率、电机效率,F为牵引力,v为线速度。结合岸桥动力学特性,可得AQC功率-时间曲线如图2b所示。其功率主要与运行速度成正比,但在岸桥运行加速度的切换点(加速、匀速、减速阶段转换时)将因合力突变而产生功率突变。
本文以单个运行动作为单位建立AQC功率模型,以各动作的匀速速度与加速、匀速、减速持续时间为决策变量。以带载提升(j=1)为例,加速阶段结束时段功率 、减速阶段开始时段功率
 、匀速功率
 分别为
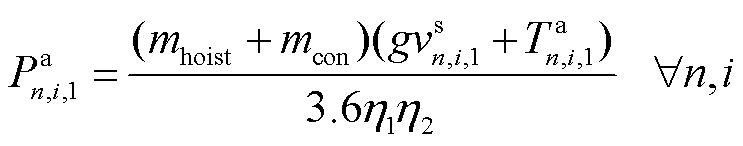 (1)
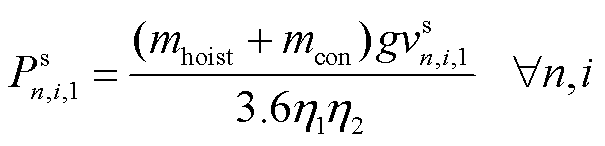 (2)
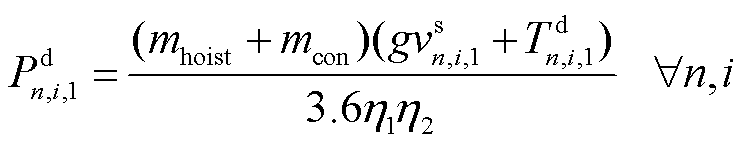 (3)
式中,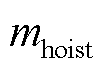 、
 分别为岸桥吊具、集装箱质量;g为重力加速度。通过积分P-t曲线面积分别计算各阶段能耗
 、
 、
 ,从而得到该动作消耗平均功率
 ,表示为
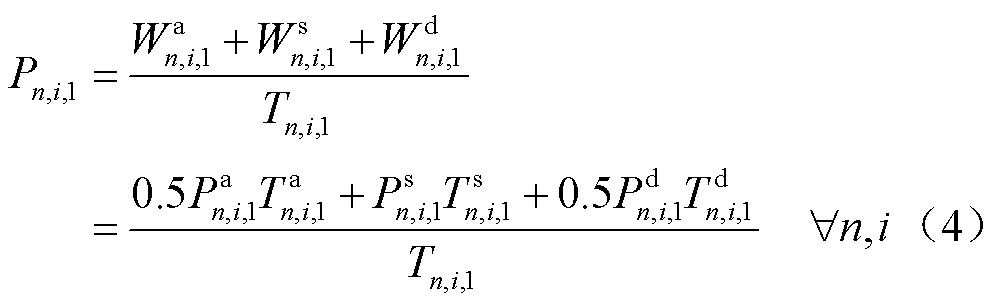
该模型在优化得到各动作的匀速速度与持续时间后,以图2a所示的梯形运行方式为前提,可重构时间步长为1 s的功率时序曲线。在保证动力学精度的同时显著降低模型维度与计算复杂度,反映多岸桥并行运行时的瞬时功率峰值及其对电网的冲击特性。
类似地推导其他动作消耗平均功率,总结为
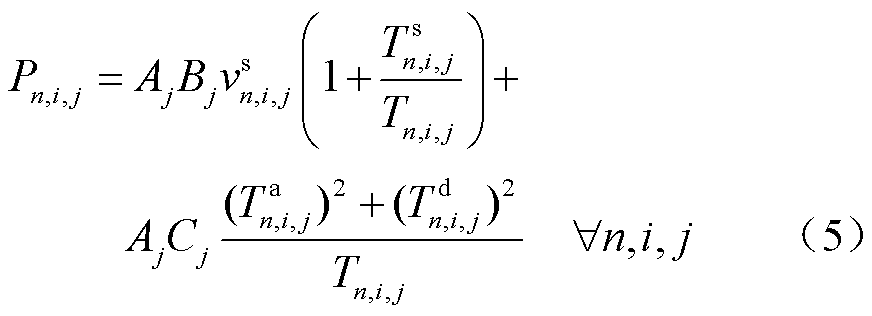
其中
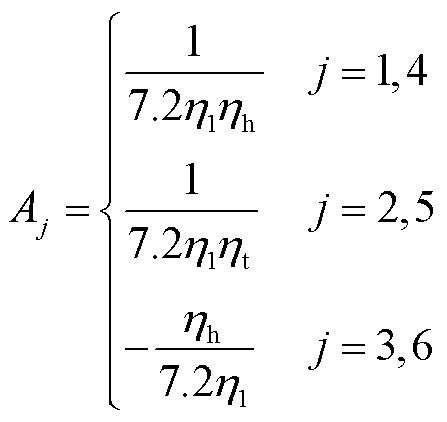 (6)
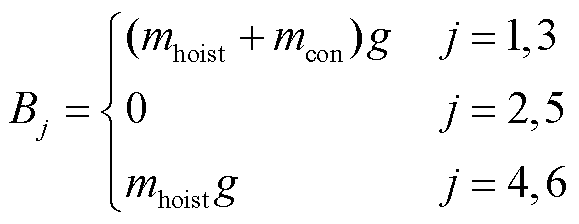 (7)
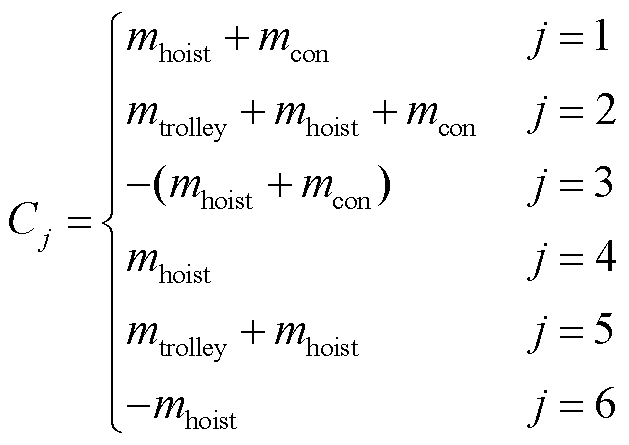 (8)
式中,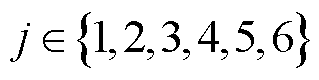 ,分别对应带载提升、带载平移、带载下降、空载提升、空载平移、空载下降6个动作;
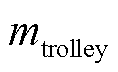 为岸桥小车质量;
 、
 分别为吊具、小车电机效率。
图3a、图3b展示了多AQC协同作业场景。针对岸桥n的装船任务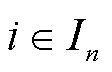 (
 为岸桥n的集装任务集合),目标集装箱位置由三维坐标
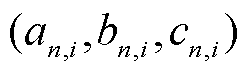 定义,其中
 为图3a中沿右舷至左舷的距离;
 为图3a中垂直堆叠高度;
 为图3b中沿船首至船尾的距离。定义岸桥n完成任务i的动作j移动距离
 为
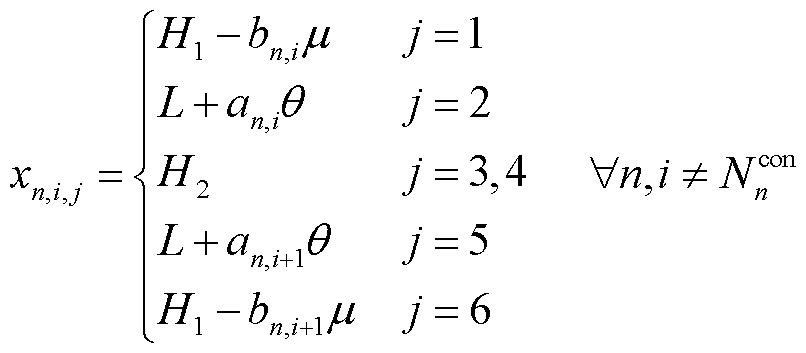 (9)
式中, 为岸桥n集装箱任务总数;μ、θ分别为单个集装箱高度、长度;H1、L、H2分别为船舱甲板底部至岸桥横梁的高度、船舱右舷至岸侧集装箱停靠点的水平距离、岸侧转运车辆车厢底部至岸桥横梁的高度。在
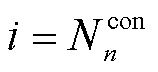 的情况下,
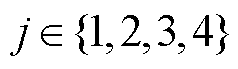 时距离与式(9)相同,但吊具回到岸侧后不再移动;
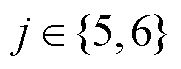 时,
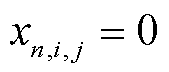 。
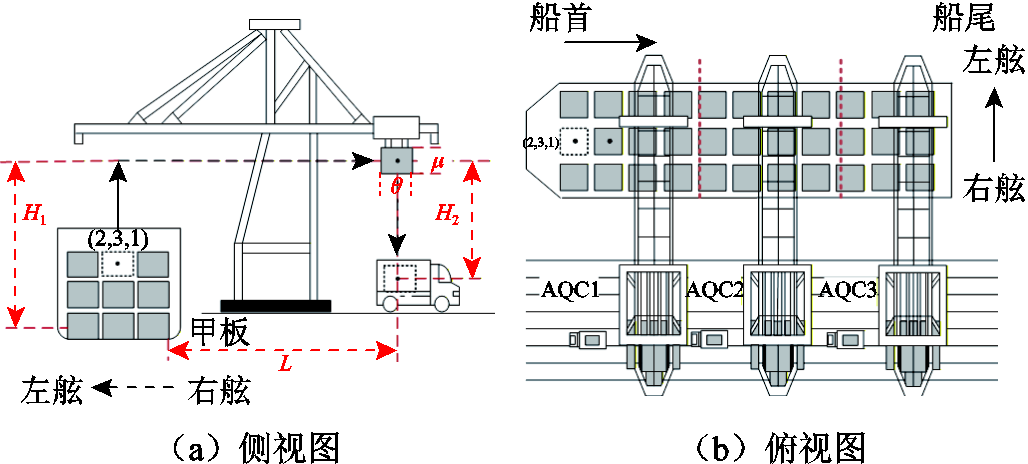
图3 多台AQC协同运行物理环境
Fig.3 Physical environments of multiple AQCs operating in coordination
基于图2a所示的AQC速度-时间梯形曲线,约束式(10)确保AQC执行集装箱任务中各个动作的移动距离满足要求。约束式(11)定义岸桥n完成集装箱任务i动作j的所需时长。
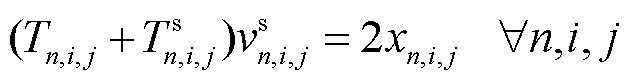 (10)
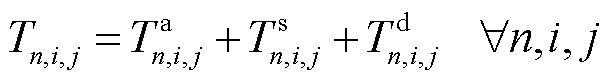 (11)
约束式(12)和式(13)表示各岸桥进行集装箱搬运时各个动作开始时间之间的关系。约束式(14)和式(15)定义岸桥n完成最后一个集装箱任务的结束时段 ,并规定在
 内完成全部任务。
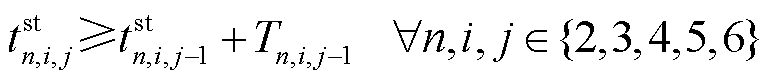 (12)
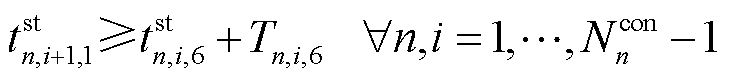 (13)
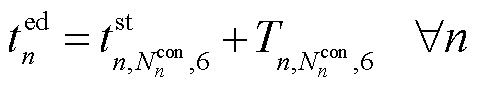 (14)
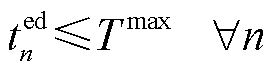 (15)
为限制多岸桥负荷总功率,提出多岸桥负荷功率聚合规则如下:
1)功率聚合条件。以、分别表示岸桥n执行集装箱i动作j的开始时段与结束时段,有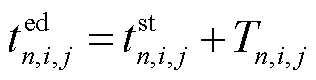 。针对两岸桥n、m(其中岸桥编号m>n)执行同一任务(集装箱i动作j)的工作时段
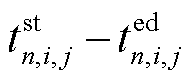 、
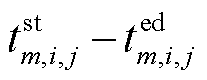 ,若两工作时段发生重叠,则认为两者功率在该动作执行期间具有叠加效应。
为此引入0-1变量 表征两岸桥在同一任务上的工作时段是否重叠,其取值规则定义为:若岸桥n与岸桥m执行同一任务j的开始时段之差满足
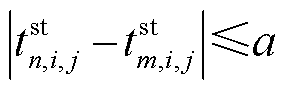 ,或岸桥n的动作执行区间与岸桥m的动作执行区间存在重叠,即
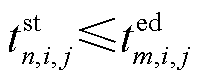 且
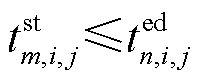 ,则认为两岸桥在该动作周期内同时处于作业状态,功率需按叠加原则计算,此时定义
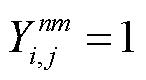 。若上述条件均不满足,即两岸桥在该动作上的工作区间不存在任何时间重叠,则两岸桥在该时段不存在功率聚合关系,定义
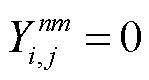 。则数学描述形式为
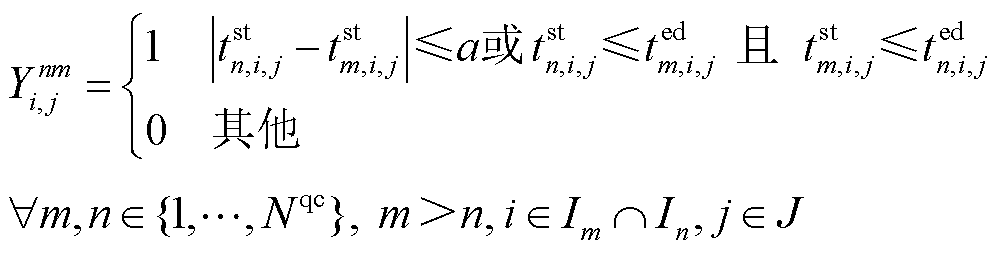 (16)
式中, 为参与作业岸桥总数;
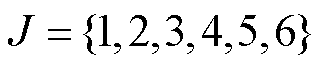 ,表示岸桥运行动作集合;
 为岸桥m的集装箱任务集合;a为同时启动判定时间窗,用于刻画两台岸桥动作开始时刻之间允许的时间偏差。理论上,同时启动可理解为两台岸桥的开始时刻完全一致;然而在实际调度过程中,由于通信延时、控制指令传输及执行偏差等因素影响,各岸桥开始时刻难以实现严格同步。因此,引入a>0作为工程容差,当两岸桥开始时刻之差不超过该时间窗时,即判定为同时启动。参数a取值越大,判定条件越宽松,被识别为同时启动的岸桥组合越多,相应的功率叠加约束也越多,从而使模型的可行解空间缩小。本文结合港口调度时间尺度,取a=1 s。
2)小编号岸桥优先聚合。当时,将较大编号的岸桥m的负荷功率合并至较小编号的岸桥n,且允许岸桥n同时合并多个符合条件的岸桥负荷功率;被合并岸桥负荷功率置零。当岸桥m负荷功率被岸桥n合并后,不再参与与其他编号更小岸桥的功率聚合。数学形式描述为
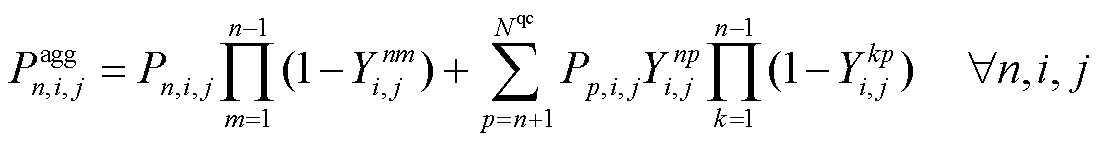 (17)
式中, 为按照上述规则得到的岸桥n在执行集装箱任务i动作j时的聚合功率;
 为岸桥在执行该动作时的真实功率。
3)聚合功率具有上限。为限制港口电网负荷尖峰、尽量避免多台岸桥同时处于高耗能运行状态,对于所有集装箱任务的6个动作,限制岸桥聚合功率在规定值内。数学形式表示为
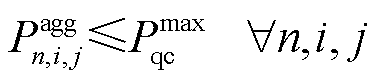 (18)
式中, 为港口电网最大允许负荷峰值。
式(16)~式(18)表示多岸桥协同的错峰运行模型,协调管理多岸桥的任务开始和结束时间。其中,约束式(16)含有绝对值项与条件判定关系,可通过辅助0-1变量进行等价线性化处理,具体过程见附录第2节。
为实现岸桥势能回收利用,储能系统需与岸桥紧密配合。而现有研究表明,电池SoCmean与最大放电深度DoDmax的变化对其寿命影响显著[25-26]。因此有必要建立储能健康运行安全域模型,与岸桥调度协同优化。以锂离子电池为例,本节提出构建不同储能寿命下SoCmean和DoDmax的可行域,并分析其对港口岸桥调度运行的影响。
2.3.1 储能健康运行安全域形成机理
储能容量衰减会同时受到日历老化与循环老化影响,容量衰减因子 表达式[27]为
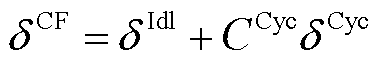 (19)
其中
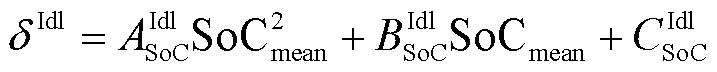 (20)
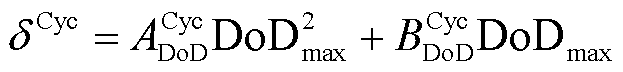 (21)
式中, 、
 分别为日历老化、循环老化衰减因子;
 为循环次数;
 、
 、
 、
 、
 均为参数,由美国马里兰大学开放电池数据库拟合得到[15]。
当以1 h为单次循环周期时,可用寿命 (单位为h)在数值上与等效循环次数(Equivalent Full Cycle, EFC)相等。因此,计算式[27]为
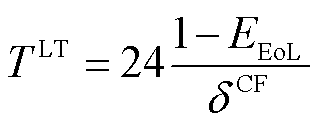 (22)
式中,EEoL为认为电池寿命终止时的容量,通常取EEoL=0.8。
由式(19)~式(22)可得到任一温度下受DoDmax和SoCmean影响的锂离子电池可用寿命曲面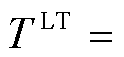
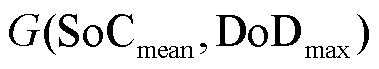 (本文取常温25℃),如图4和式(23)所示。

图4 锂离子电池可用寿命曲面
Fig.4 Lithium-ion battery available life curve
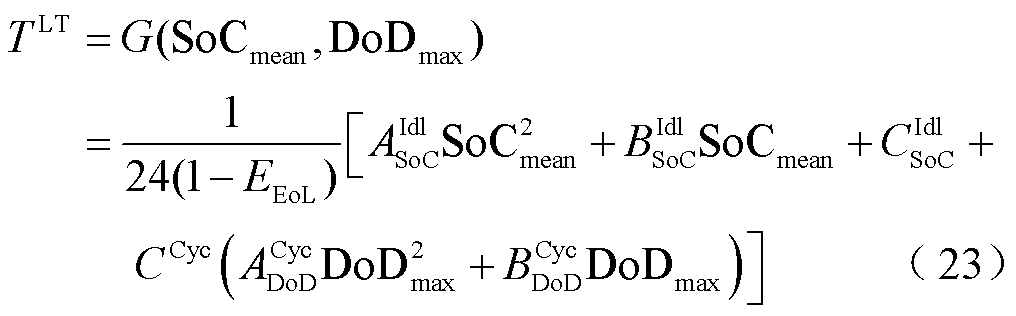
2.3.2 超空间投影方法
为构建储能全寿命周期与可行域之间的直接对应关系,本文引入超空间投影方法,对寿命曲面进行可行域映射分析[15]。超空间投影如图5a所示,首先在可用寿命曲面上选取寿命预期平面,并将该平面与可用寿命曲面的截交线沿垂直方向投影至SoCmean-DoDmax平面,即可得到对应的临界寿命曲线。临界寿命曲线反映了在给定寿命条件下的极限运行边界,如图5b所示。

图5 超空间投影与临界寿命曲线示意图
Fig.5 Schematic diagram of hyperspace projection and critical lifetime curve
进一步地,针对位于各寿命预期平面上方的可行区域,采用上述超空间投影方法将其映射至SoCmean-DoDmax平面,可获得如图6a所示的寿命水平集。图中,红色曲线表示不同预期寿命对应的临界寿命曲线,蓝色区域为满足寿命要求的储能运行可行域,确保系统实际寿命不低于预期值,可用寿命取值区间为[500, 6 000]次,以500次为间隔。图6b为以上可用寿命的临界寿命曲线集合。
以任一预期寿命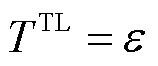 为例,符合寿命预期的储能系统可行域可表示为

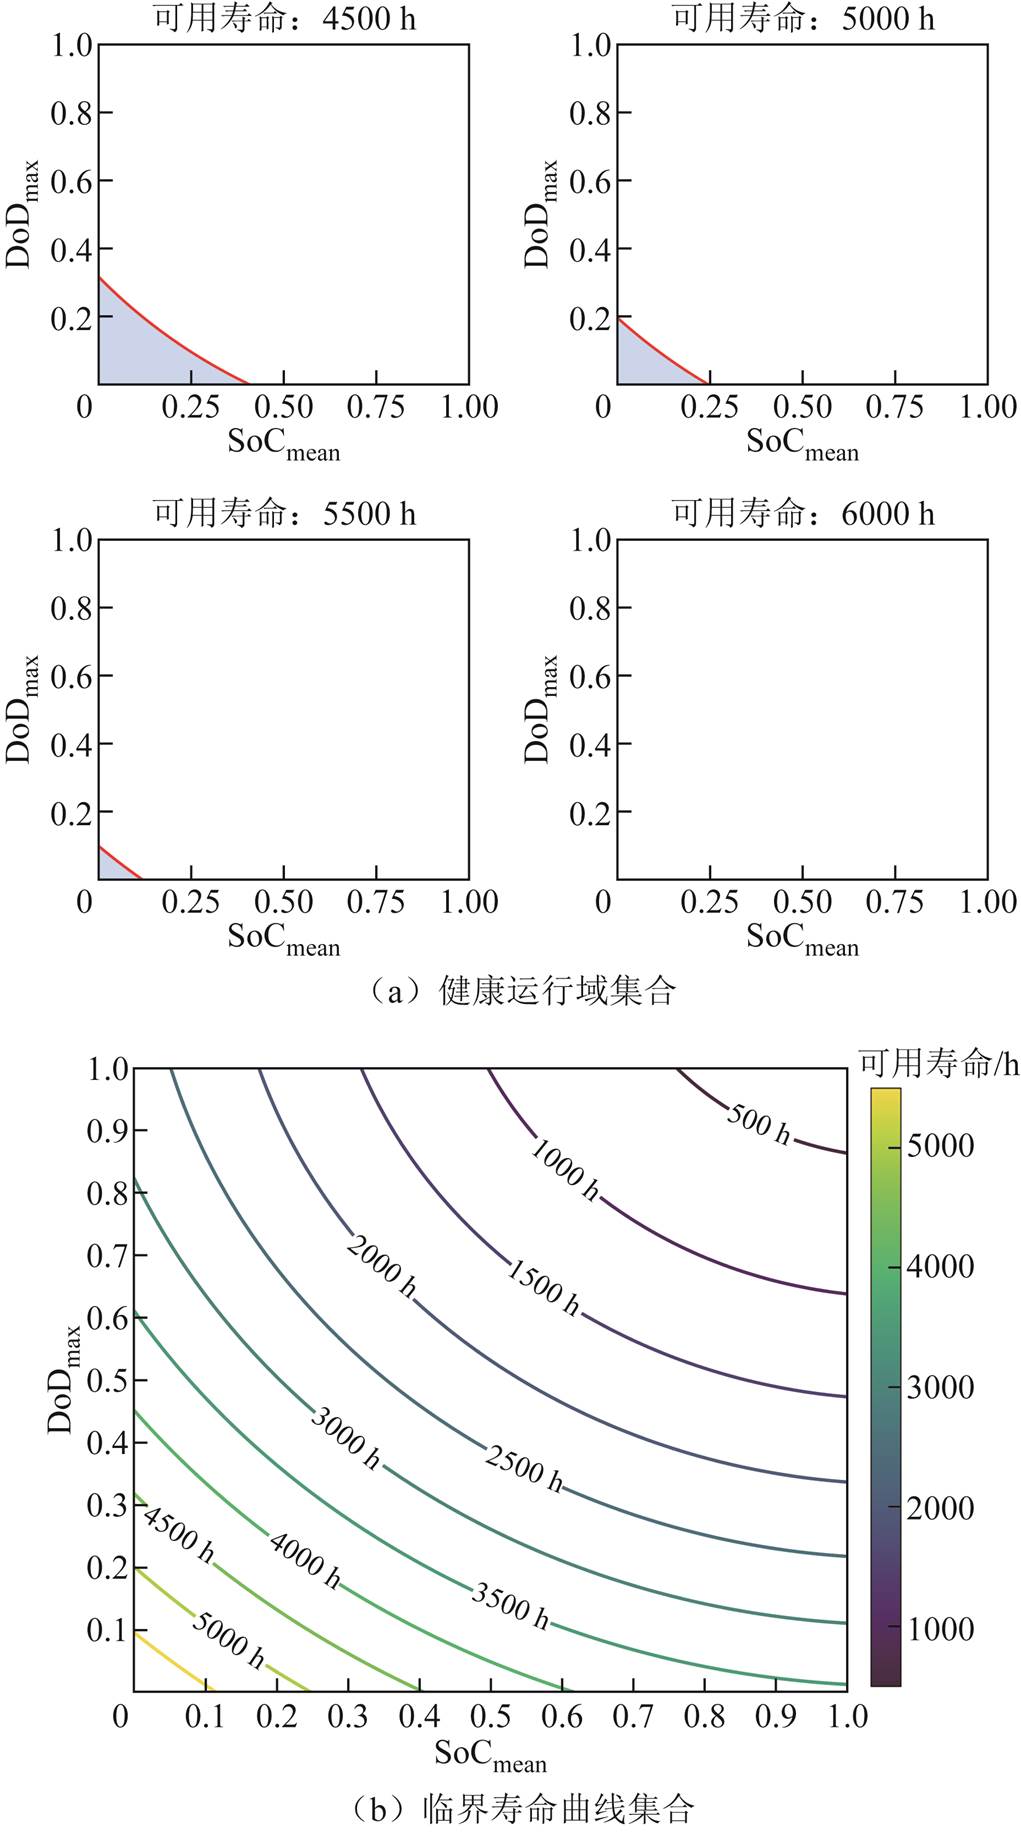
图6 不同预期寿命下的储能健康运行域与临界寿命曲线
Fig.6 Energy storage healthy operation regions and critical lifetime curves under different lifetime expectations
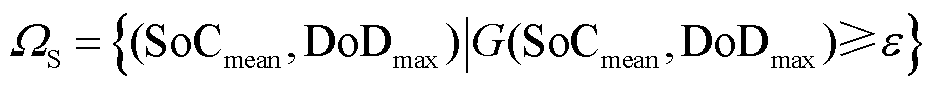 (24)
2.3.3 几何凸逼近方法
图6中的临界寿命曲线具有较强的非线性,导致可行域 具有非凸性质,直接用于调度优化将使模型求解困难。本文采用几何凸逼近方法进行约束重构,基于内侧切线重构约束条件,实现对原始非凸区域的凸化处理。几何凸逼近方法示意图如图7所示。该方法通过沿临界寿命曲线内侧边界构造切线近似凸化可行域,其中变量X、Y分别代表SoCmean、DoDmax。首先,在可行域的临界寿命曲线上选取N个等间距的特征参数点
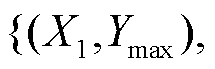
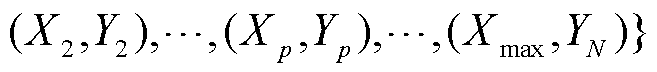 ,这些点均为预期寿命平面
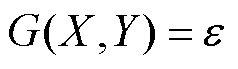 与寿命曲面的交点。利用首尾两点
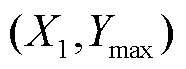 、
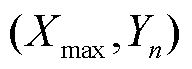 构造临界寿命曲线的外侧割线方程,即
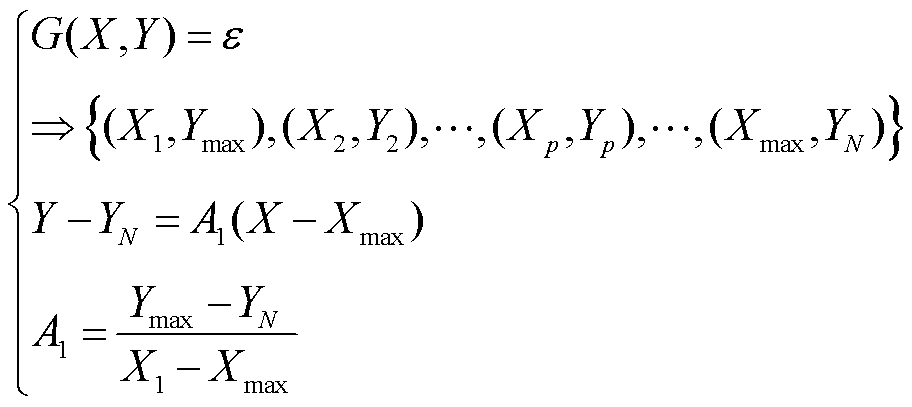 (25)
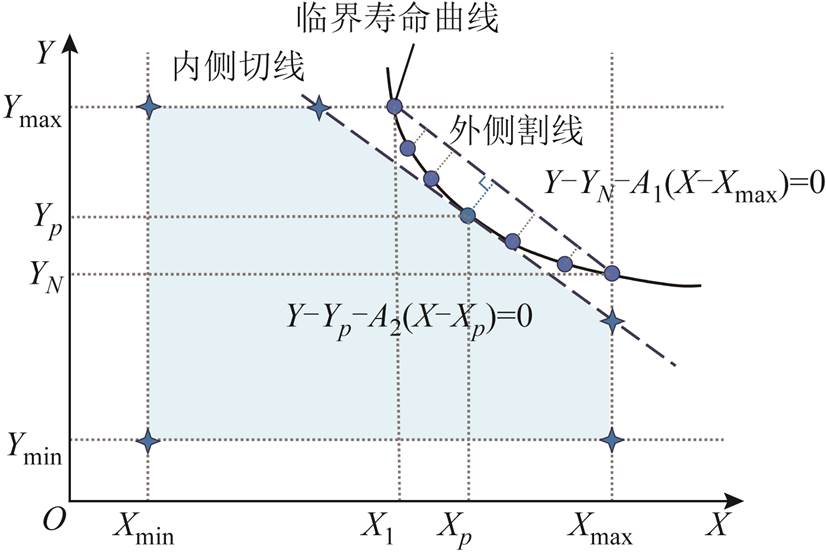
图7 几何凸逼近方法示意图
Fig.7 Schematic diagram of the geometric convex approximation method
接着,计算这些参数点到割线方程的欧氏距离,并选择距离最大的点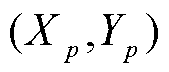 构造临界寿命曲线的内侧切线,最大化几何凸逼近后的可行域面积,即
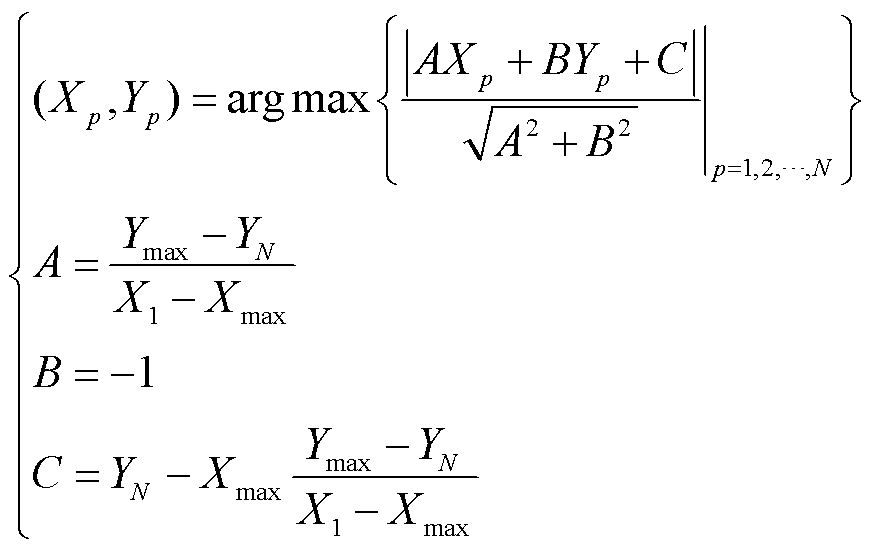 (26)
式中,A、B和C为外侧割线方程的系数。利用所选点构造内侧切线方程,并确定相应的斜率 。以内侧切线方程与原可行域的交点为界,定义线性化后的可行域为
 ,表示为
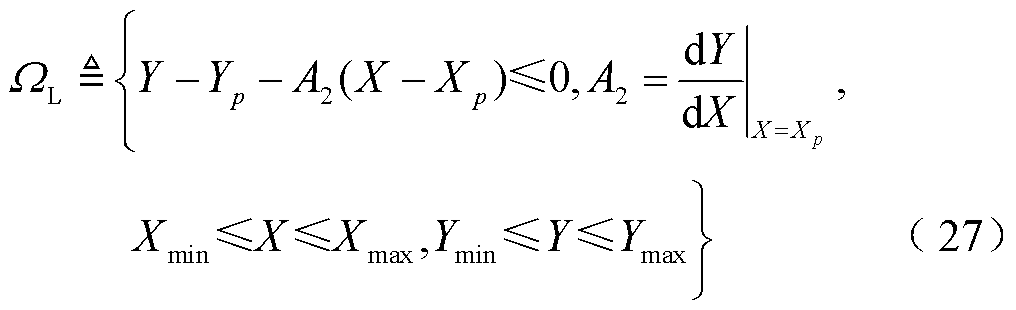
采用以上方法建立的储能健康运行域模型如式(28)所示,将其替代原有非线性可行域,保证后续储能健康运行模型具有有效解。
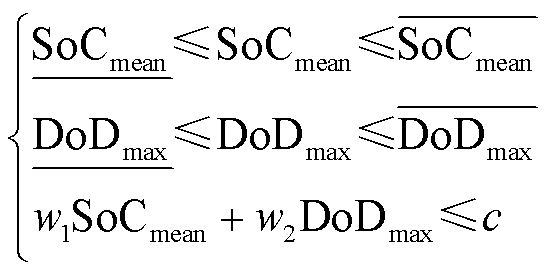 (28)
式中,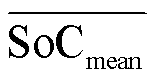 、
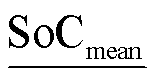 分别为
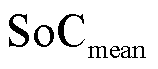 的区间上、下界;
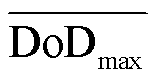 、
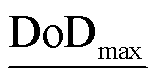 分别为
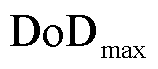 的区间上、下界;
 、
 、
 为内侧切线方程系数。
2.3.4 日前阶段与日内阶段、定义
日前阶段与日内阶段的、分别由式(29)、式(30)与式(31)、式(32)定义。日内阶段以每1 h为调度周期进行滚动优化,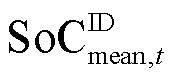 定义为当天内截至t时段的所有SoC均值,
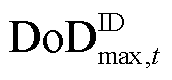 定义为当天内截至t时段1与SoC最小值之差。要求式(29)~式(32)中定义的日前阶段与日内阶段、均满足约束式(28)。
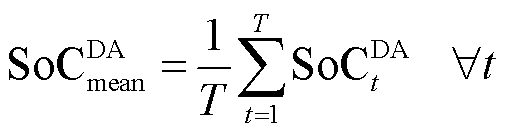 (29)
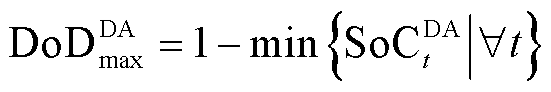 (30)
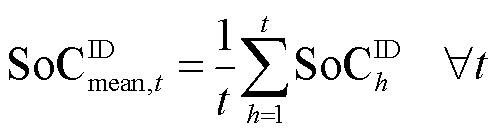 (31)
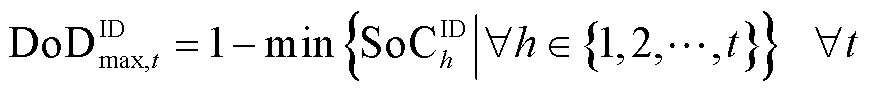 (32)
式中,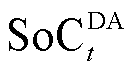 、
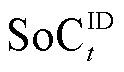 分别为日前阶段、日内阶段t时段储能系统SoC;
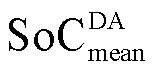 、
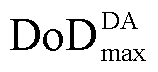 分别为日前阶段调度周期内储能系统平均SoC和最大DoD;T为调度周期。
本文提出一种港口微电网双层能量调度策略,将决策层级划分为日前阶段与日内阶段,协同优化储能与物流负荷。
在日前决策阶段,最小化购电成本与弃风弃光惩罚成本,决策日前购电计划与日内阶段集装箱任务数量、AQC分配。目标函数为
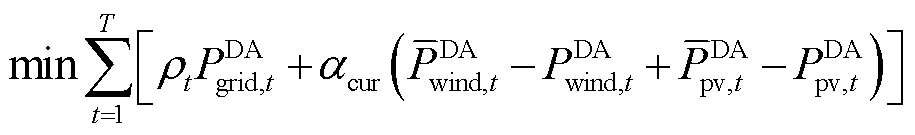 (33)
式中,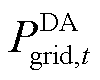 、
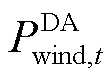 、
 分别为日前阶段t时段电网购电功率、风力消纳功率、光伏消纳功率,kW,其取值上限分别为
 、
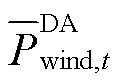 、
 ,如式(34)~式(36)所示;
 、
 分别为分时电价、弃风弃光惩罚系数。
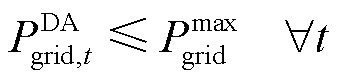 (34)
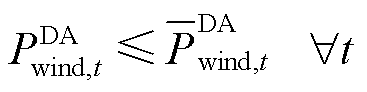 (35)
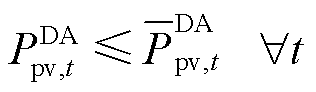 (36)
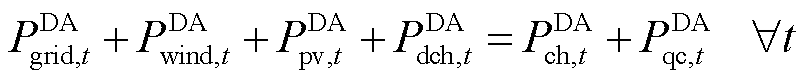 (37)
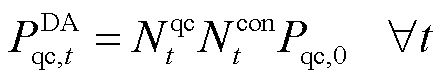 (38)
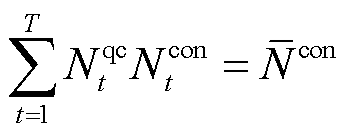 (39)
式中, 、
 分别为日前阶段t时段储能系统充、放电功率;
 为t时段日前调度中的岸桥消耗功率;
 为单台岸桥装卸集装箱的单位消耗功率,在日前阶段为定值,kW/TEU,其中TEU(Twenty-foot Equivalent Unit)表示20英尺标准箱当量,是港口航运领域衡量集装箱吞吐与装卸作业量的标准计量单位;
 、
 分别为日内阶段t时段单台AQC装卸集装箱任务数量和该船舶工作的AQC数量;
 为船舶集装箱任务总量。式(37)表示日前阶段能量平衡,式(39)表明当天内港口应当完成船舶全部集装箱装卸任务。
储能系统相关约束为
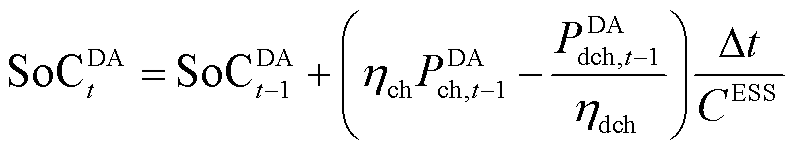 (40)
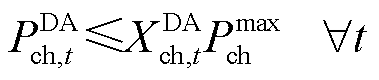 (41)
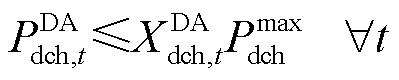 (42)
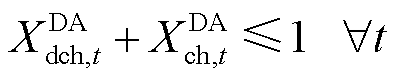 (43)
式中, 、
 分别为充、放电效率;
 、
 分别为单次充、放电上限,kW;
 、
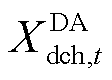 分别为日前阶段电池处于充、放电状态的指示变量,均为0-1变量;CESS为电池配置容量;
 为单位调试时间,取=1 h。除此之外,储能系统相关变量还应当满足2.3节提出的储能健康运行域约束,即式(28)~式(30)。
日内阶段以1 h为滚动优化窗口,通过协调优化储能充放电策略与岸桥运行方案,消纳可再生能源出力预测偏差引发的功率波动。以最小化日内与日前购电计划偏差、弃风弃光惩罚成本为目标,输出h级能源调度指令与s级AQC运行方案。t时段的优化目标函数为
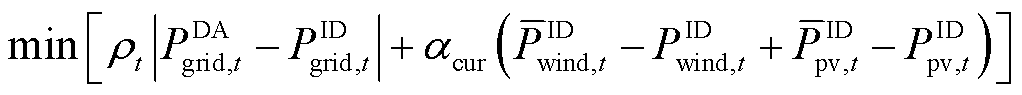 (44)
式中,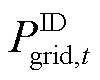 、
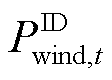 、
 分别为日内阶段t时段的电网购电功率、风力消纳功率、光伏消纳功率,kW,其取值上限分别为、
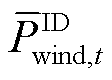 、
 ,约束形式同式(34)~式(36)。其中日内风、光发电实际值、分别服从以日前预测值
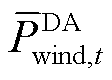 、
 为均值,以
 、
 为标准差的正态分布。
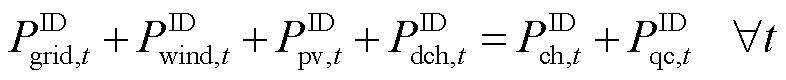 (45)
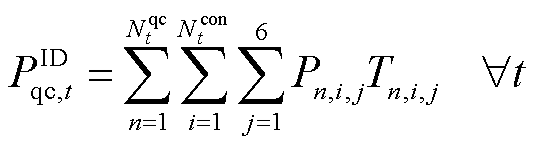 (46)
式中, 、
 分别为日内阶段储能系统充、放电功率;
 为t时段岸桥消耗功率。式(45)表示在任意时段能量平衡。式(46)表示为所有AQC在此时段内装卸所有集装箱的耗能之和,其中
 、
 服从2.1节、2.2节建立的岸桥速度-功率耦合约束与多岸桥协同的错峰运行模型,即式(5)~式(18)。
日内阶段储能系统相关变量(即t时段充电功率,放电功率,荷电状态,充、放电指示变量 、
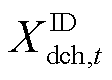 )同样具有与式(37)~式(40)形式相同的约束;除此外还应满足储能健康运行域约束,即式(28)、式(31)、式(32)。
基于某港口运行情况,岸桥工作环境设置如图1和图3所示。以单船为服务对象,船舶集装箱任务总量 =1 600TEU,岸桥数量上限
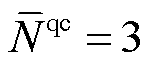 。岸桥运行参数、能源参数与集装箱装卸顺序等见附录第3节,采用商业软件Gurobi 10.9求解。
为分析AQC运行速度优化、储能配置与两者的协同配合对于港口电网灵活性提升的作用,本节设置对比算例如下:场景1为本文所提模型;场景2仅考虑AQC运行速度优化,而不允许储能吸收风光与上级电网功率;场景3仅考虑储能灵活性,而AQC以固定的最大速度、加速度运行;场景4则均不考虑以上两种灵活性资源。
4.1.1 港口电网能源调度结果分析
图8展示了场景1~4的日内风光消纳情况。可见场景1的总风光消纳率最高(100%),依次高于场景2(97.34%)、场景3(84.88%)与场景4(75.16%),表明AQC运行速度优化与储能配置均有助于提升港口可再生能源利用水平。进一步对比发现,场景1较场景2、场景3的风光消纳率分别提高2.66、15.12个百分点,表明运行速度优化对风光消纳的提升效果优于储能灵活性提升,在降低弃风弃光方面更具显著性。
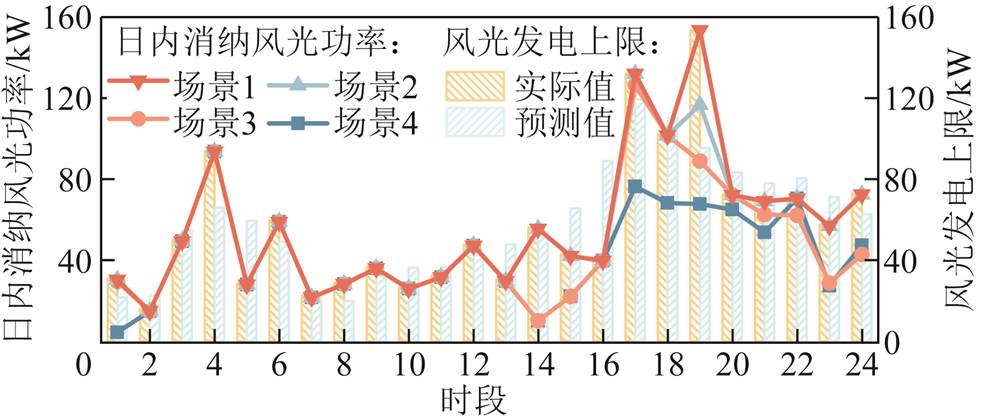
图8 AQC运行速度与储能对风光消纳的影响
Fig.8 Impact of AQC operation speed and energy storage on wind and solar power consumption results
图9和图10展示了场景1~4日前/日内阶段的电网购电和AQC消耗功率;表1给出了对应的日内能源成本。首先,由图9和表1可观察到,尽管场景1、2的购电成本略高于场景3、4,但总成本分别较场景4降低了51.15%、42.84%。这是由于场景1、2中AQC速度可根据风光实际出力动态调整,增减AQC能耗,实现负荷侧对风光波动的主动响应,提升系统灵活性。而在场景3、4中,AQC运行参数固定,无法适应风光功率突变,导致系统调节能力受限。
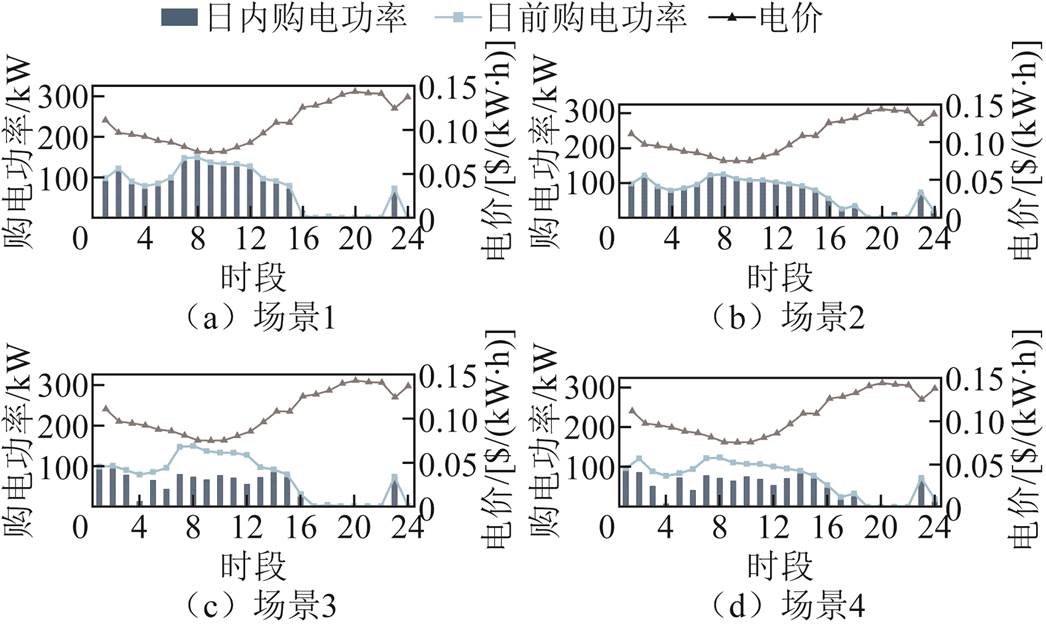
图9 场景1~4日前/日内阶段电网购电
Fig.9 Power purchases from the grid in day-ahead and intra-day phase of Case 1~4
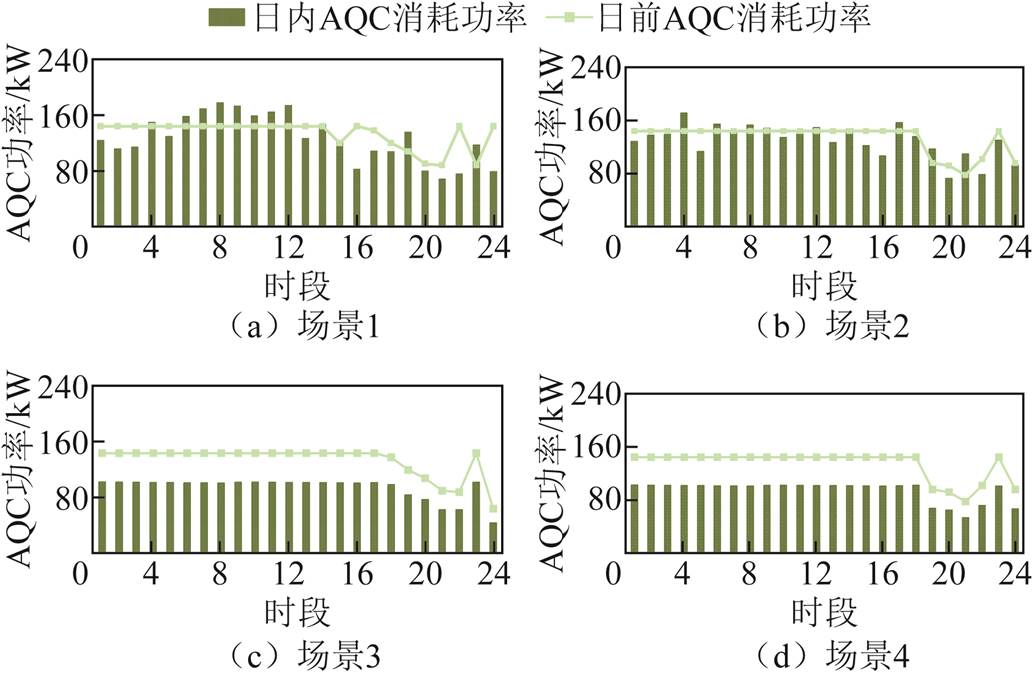
图10 场景1~4日前/日内阶段AQC消耗功率
Fig.10 Power consumption from AQC in day-ahead and intra-day phase of Case 1~4
表1 场景1~4日内阶段能源成本
Tab.1 Intra-day phase energy costs for Case 1~4
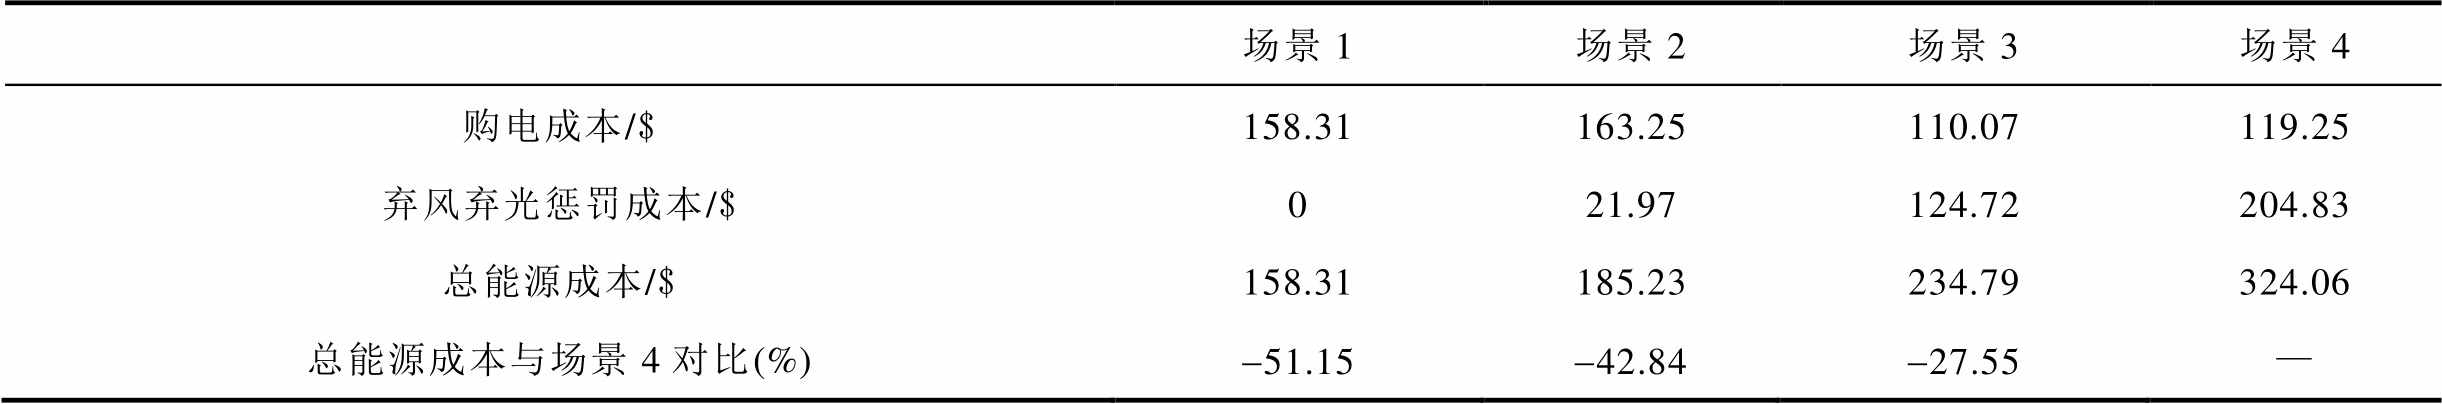
场景1场景2场景3场景4 购电成本/$158.31163.25110.07119.25 弃风弃光惩罚成本/$021.97124.72204.83 总能源成本/$158.31185.23234.79324.06 总能源成本与场景4对比(%)-51.15-42.84-27.55—
其次,储能同样可降低港口电网弃风弃光率。图8中19时段场景2的风光消纳率低于场景1,这是由于场景2中不允许储能吸收风光与上级电网功率,强制其储能充电功率为0,仅依靠AQC运行速度调控无法完全消纳突增的风光发电量。
因此,同时利用AQC运行速度优化与储能灵活性,在弃风弃光减少量、总能源成本上均优于其他场景,显著提升了港口的能源效率。
4.1.2 高风光预测偏差工况下的AQC运行方案分析
本节选取风光预测偏差最大的19时段,分析AQC为应对风光突变作出的方案调整。图11、图12展示了该时段场景1~4中AQC1执行任务带载上升动作、带载下降动作的运行方案,包含该动作运行时间、匀速运动速度和消耗能量。
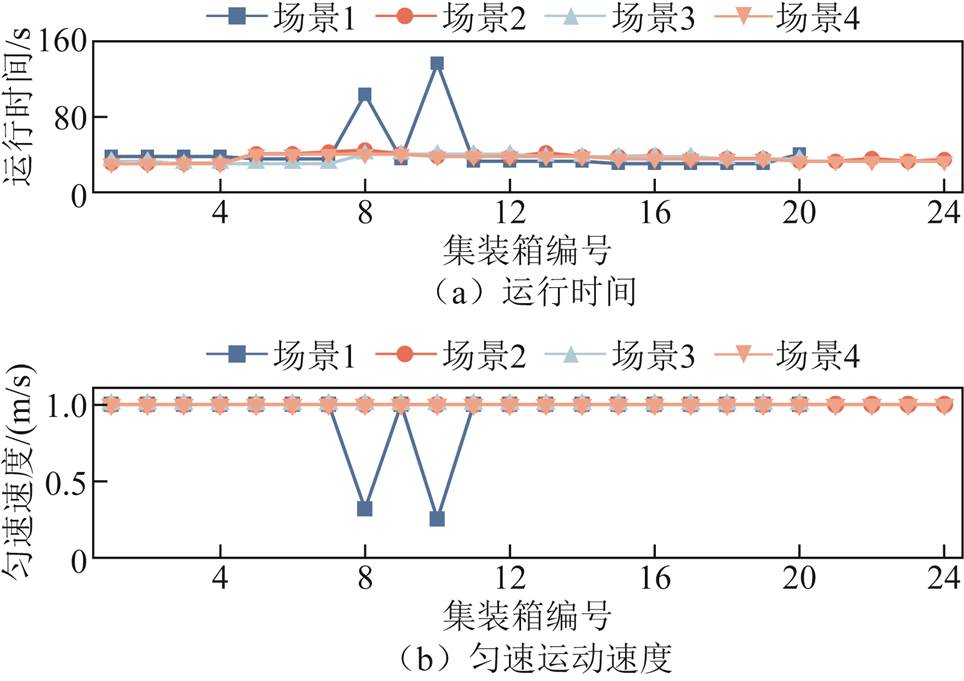
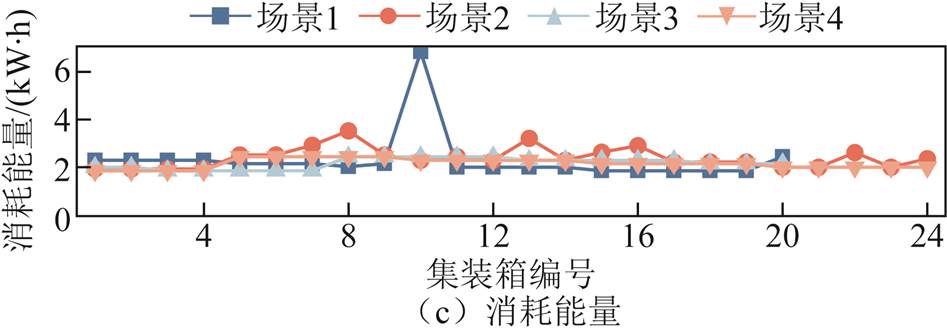
图11 场景1~4中19时段AQC1带载上升运行方案
Fig.11 AQC1 operation scheme of loaded lifting action at t=19 for Case 1~4

图12 场景1~4中19时段AQC1带载下降动作运行方案
Fig.12 AQC1 operation scheme of loaded descending action at t=19 for Case 1~4
首先,由图11可知,场景1中AQC1在完成第8、10号集装箱任务时,匀速速度低于最大限值,运行时间增加。这是由于19时段时风光实际值超出预测值,AQC1通过降低速度增大能耗。场景3、4中速度和加速度为固定的最大限值,导致能耗固定,无法弥补风光预测差距,因此场景1的风光消纳率高于场景3、4。
其次,图12中场景2~4的能耗为负值,这是由于下降动作时AQC1处于发电机模式。而场景1中带载下降能耗存在正值,这是由于19时段风光突增,AQC1延长下降时间、增大能耗。
最后,图11、图12中AQC能耗曲线的波峰与速度曲线的波谷、运行时间曲线的波峰对应,这是由于能耗受运行时间与速度影响。同时,又因为移动距离要求速度与时间乘积为定值,速度曲线与时间曲线趋势成反比。
场景1~4下19时段的物流任务与能量调度结果见表2。由表2可知,在相同任务数量下(场景1对比场景3、场景2对比场景4),场景1、2的AQC消耗功率更多、RES消纳率更高,表明在风光出力预测偏差较大的工况下,AQC速度优化可显著提升风光消纳率。
表2 场景1~4下19时段的物流任务与能量调度结果
Tab.2 Logistics tasks and energy scheduling results at t=19 for Case 1~4
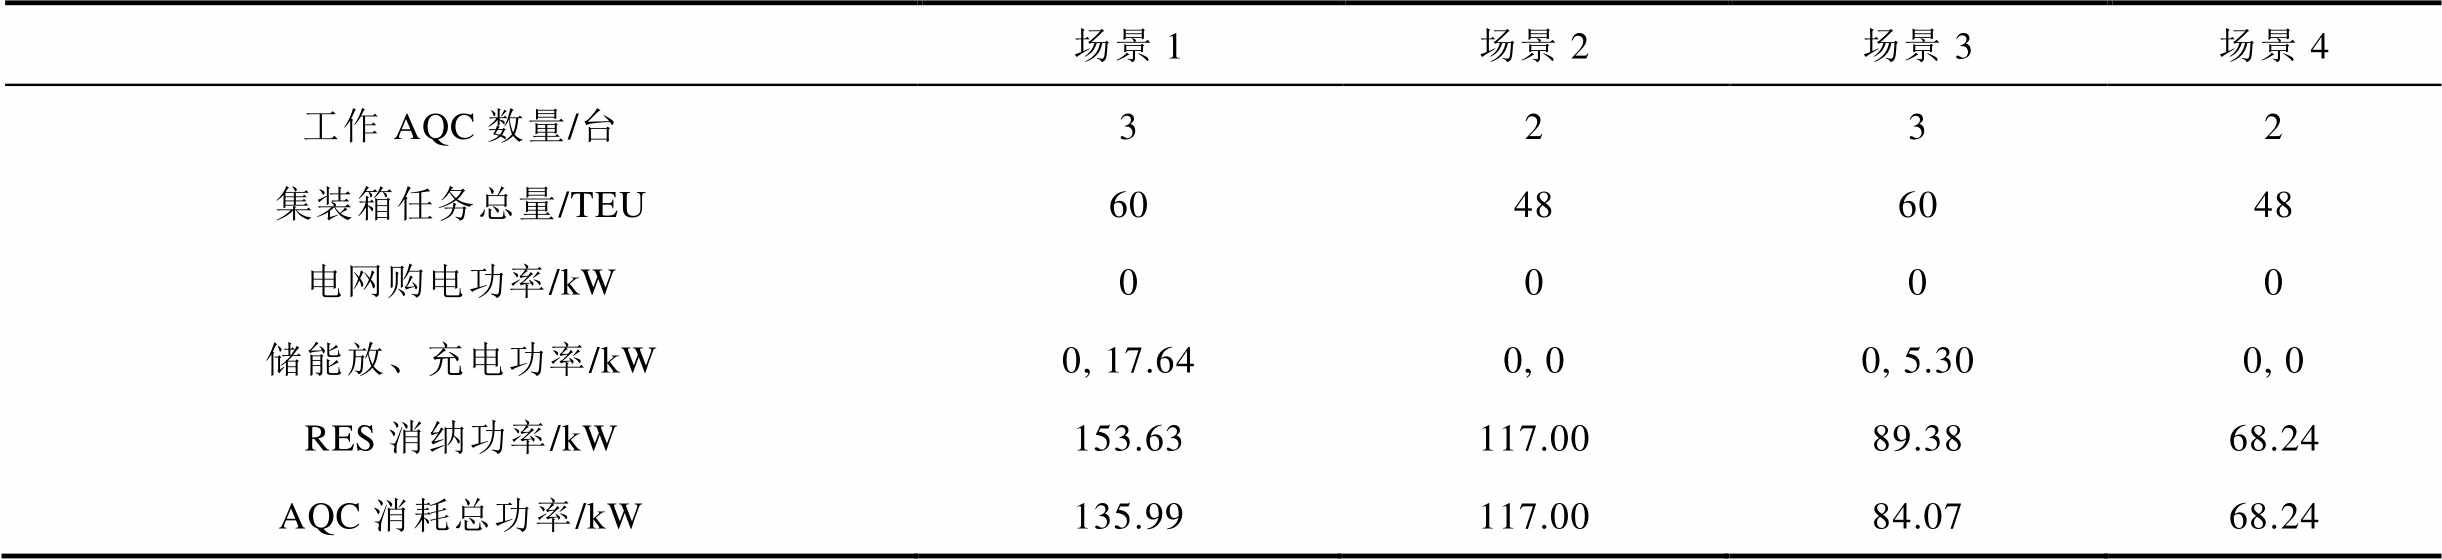
场景1场景2场景3场景4 工作AQC数量/台3232 集装箱任务总量/TEU60486048 电网购电功率/kW0000 储能放、充电功率/kW0, 17.640, 00, 5.300, 0 RES消纳功率/kW153.63117.0089.3868.24 AQC消耗总功率/kW135.99117.0084.0768.24
为分析多AQC错峰运行降低负荷尖峰的效果,设置场景5(多AQC同时启动,无任务延迟)和场景6(多AQC的首个任务错开10 s,后续无延迟)作为场景1的对比。
场景1、5、6在24 h内的各小时尖峰负荷如图13所示。其中,小时尖峰负荷定义为该小时内系统总负荷曲线的最大值。该小时内的系统总负荷曲线由各岸桥秒级功率时序曲线按秒叠加得到;各岸桥秒级功率时序曲线则由模型求解得到的各岸桥任务开始时刻、动作加速/减速持续时间、匀速速度等参数,根据图2的梯形运行方案及功率特性模型(即式(1)~式(3)、式(5)~式(8))计算获得。在此基础上,取24个小时尖峰负荷的最大值作为该场景的24 h内最大秒级尖峰负荷。
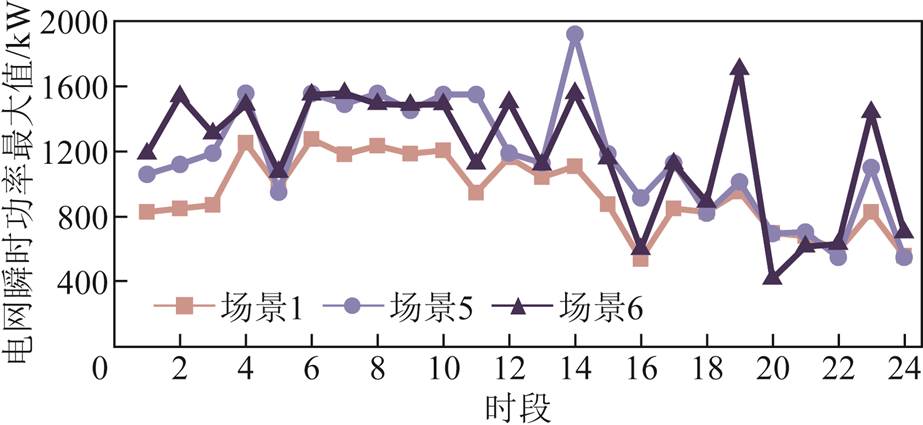
图13 场景1、5、6各小时时段内电网秒级尖峰负荷
Fig.13 Hourly second-level load peaks of the power grid for Case 1, 5, 6
图13显示,场景1、5、6的24 h内最大秒级尖峰负荷分别为1 272.86、1 917.28、1 703.97 kW。相比场景5、6,场景1峰值分别降低33.61%、25.30%。
电网尖峰负荷与容量电费密切相关,单船场景的容量电费Ccap按作业时长Tship由式(47)进行等效折算,可得场景1、5、6中单船单日的等效容量电费分别为575.41、866.72、770.29元,场景1较场景5、6分别节省291.31、194.88元[28]。因此,采用多AQC协同的错峰运行策略可降低电网负荷尖峰,平稳功率曲线,减少容量电费,提升经济性。
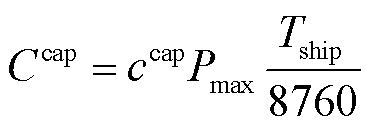 (47)
式中,ccap为容量电价,按照2024年重庆市计费标准,取为165元/(kW·年);Pmax为该单船作业窗口内的最大负荷;本文单船作业时长Tship为24 h。
4.2.1 多AQC无延迟同步运行与错峰协同运行的峰值负荷对比分析
图13结果表明,14时段场景1的小时尖峰功率(1.105 MW)较场景5(1.917 MW)降低了42.36%,有效地避免了多AQC同时高耗能运行。
场景5下峰值功率时段(14时段)的AQC运行方案如图14所示。图14a显示,场景5在14时段中的2 718~2 719 s出现1.917 MW负荷尖峰,这是由于此时3台AQC同时处于19号集装箱带载上升加速阶段。具体而言(如图14b和图14c所示),2 718 s时总功率从1 253.35 kW突增至1 917.12 kW,这是因为AQC2功率由-23.80 kW(18号集装箱的空载下降动作)跃升至639.96 kW(19号集装箱的带载上升动作);2 720 s总功率回落至1 487.61 kW,这是因为AQC3进入匀速阶段后功率从639.96 kW降至210.46 kW。结果表明,无任务延迟将导致多AQC高耗能工况叠加,显著抬升峰值负荷。

图14 场景5下峰值功率时段的AQC运行方案
Fig.14 AQC operation schemes for peak power duration in of Case 5
作为对比,场景1下14时段中2 710~2 730 s的AQC运行方案如图15所示,场景1在2 718~2 719 s期间总功率稳定在183.56 kW,其中AQC1处于18号空载下降匀速阶段(-26.90 kW),AQC2处于19号带载平移匀速阶段(0 kW),AQC3处于19号带载上升匀速阶段(210.46 kW)。结果表明,优化后的任务调度方案能有效地避免多AQC高耗能工况叠加,显著降低系统峰值负荷。

图15 场景1下14时段中2 710~2 730 s的AQC运行方案
Fig.15 AQC operation schemes for 2 710~2 730 s in t=14 of Case 1
4.2.2 多AQC经验性静态延迟启动与任务延迟动态优化的峰值负荷对比分析
图13显示19时段中场景1尖峰功率(0.950 MW)较场景6(1.703 MW)降低44.22%,表明相较于经验性延迟启动(多AQC的首个任务错开10 s,后续无延迟),动态优化任务延迟时间更能降低峰值负荷。
场景6下峰值功率时段(19时段)的AQC运行方案如图16所示。图16a显示,场景6在2 274~2 278 s出现1 703.16 kW负荷尖峰,此时3台AQC分别处于13号集装箱带载上升的减速、减速、加速阶段。具体表现(见图16b和图16c)为:2 274 s时总功率从1 273.65 kW突增至1 703.16 kW,这是因为AQC2由匀速转入减速阶段(由210.46 kW变为639.96 kW);2 279 s回落至1 456.20 kW,这是因为AQC3转入匀速运动(由444.71 kW变为197.75 kW)。对比图17中场景1同期总功率-336.27 kW,3台AQC均处于下降匀速阶段(-154.67、154.67、26.90 kW),验证了动态优化方案的有效性。
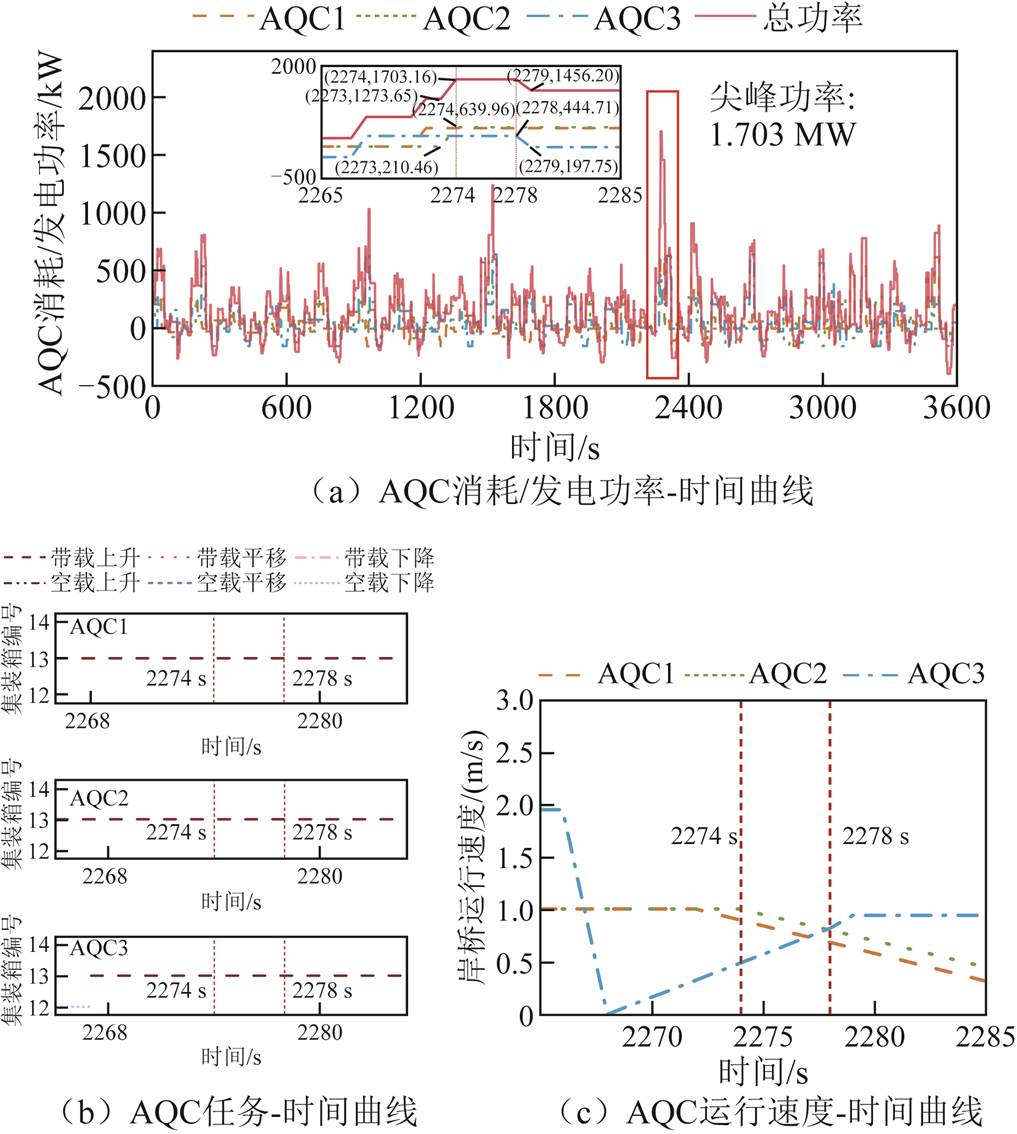
图16 场景6下峰值功率时段的AQC运行方案
Fig.16 AQC operation schemes for peak power duration in t=19 of Case 6
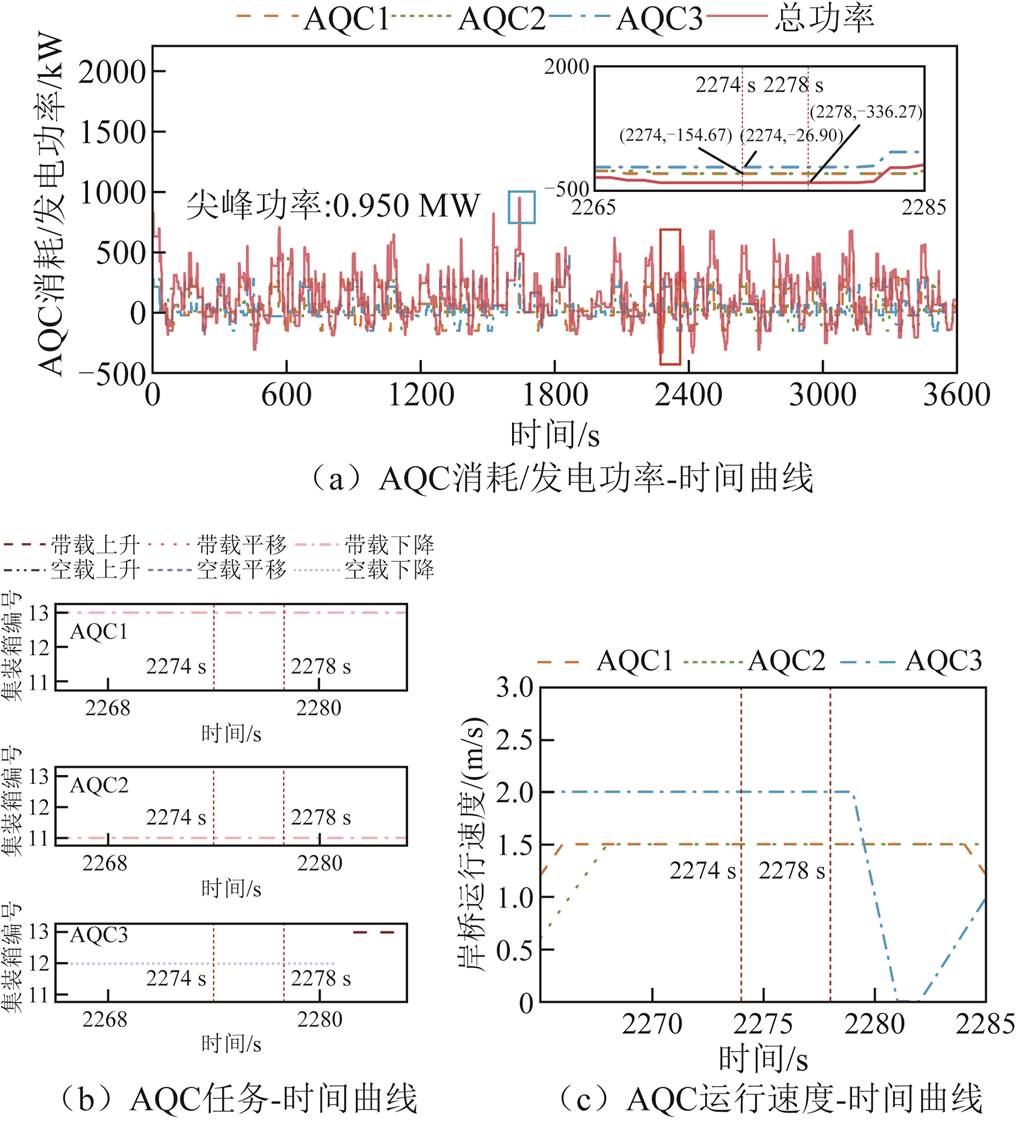
图17 场景1下19时段中2 265~2 285 s的AQC运行方案
Fig.17 AQC operation schemes for 2 265~2 285 s in t=19 of Case 1
为评估储能健康运行域约束的影响,设置场景7(无储能健康运行域约束)作为场景1的对比算例。
场景1、7储能充放电策略与SoC曲线如图18所示。日内阶段各小时内储能运行状态如图19所示。由图18可见,场景1中储能的SoC波动幅度显著减小,且SoCmean与放电深度均受到严格限制,这是由于健康运行域约束对储能运行状态提出了更高的安全要求。与之相对,如图19所示,在场景7中,储能在日内阶段24 h内有超过50%的时段处于非安全运行区间,若长期以该策略运行,将导致储能寿命明显缩短。
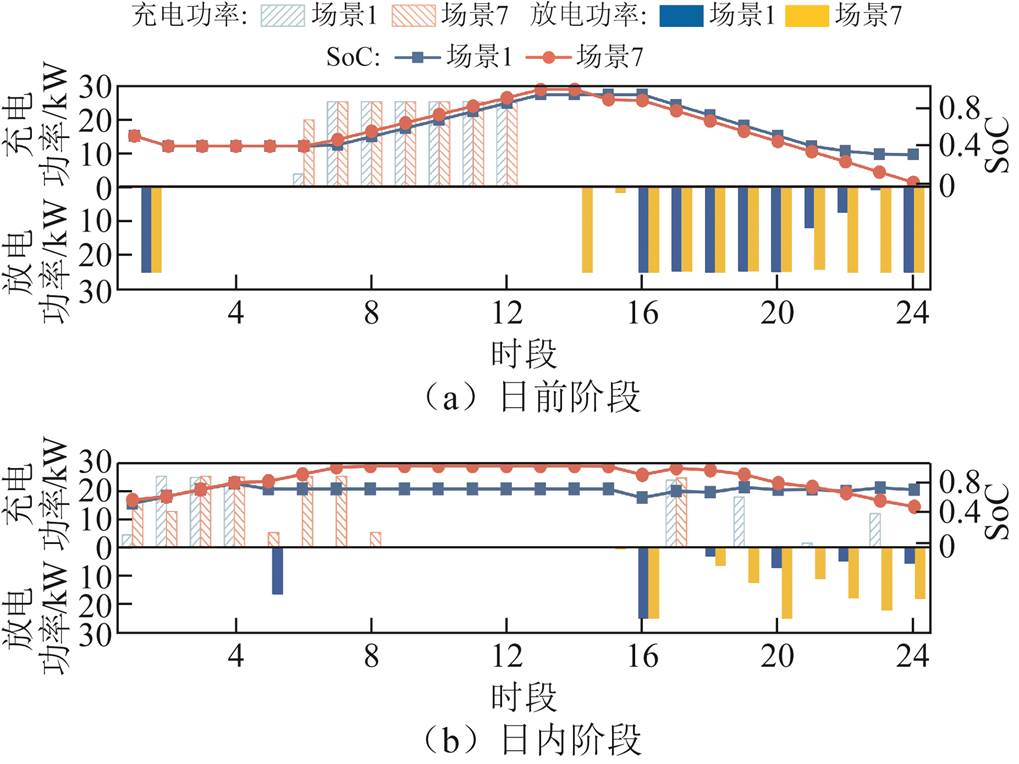
图18 场景1、7储能充放电策略与SoC曲线
Fig.18 Energy storage charging/discharging strategies and SoC curves for Case 1, 7
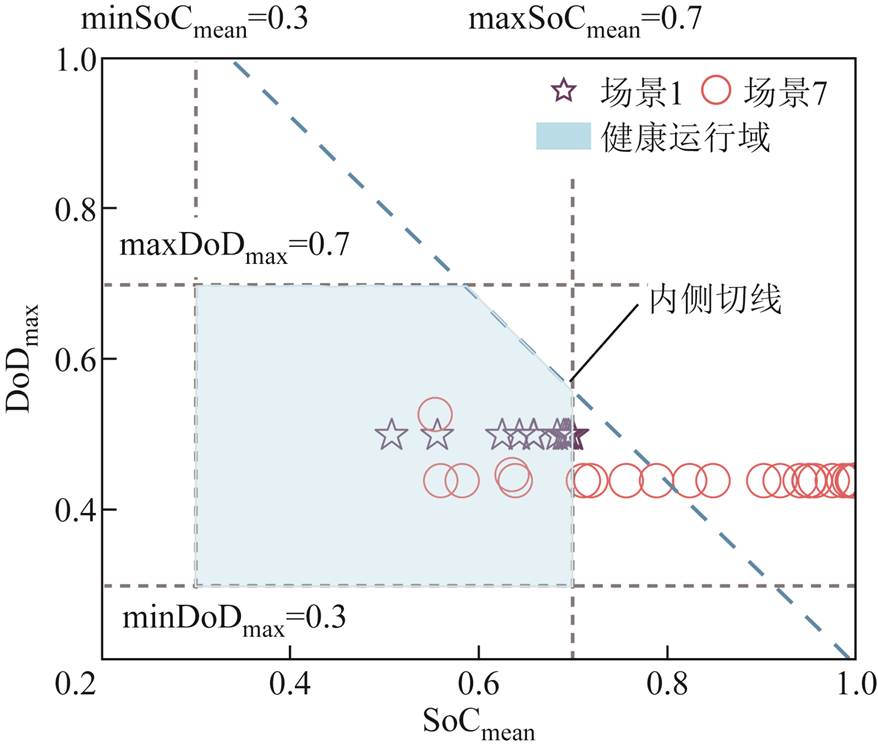
图19 场景1、7日内阶段各小时内储能运行状态
Fig.19 Status of energy storage operation during each hour of intra-day phase for Case 1, 7
表3给出了场景1、7在储能运行状态与成本方面的关键指标,图20展示了其对应的寿命估计值。在日前阶段,场景1、7的SoCmean和DoDmax分别为0.59和0.70、0.56和1,对应图20中的点A1、B1,其可用寿命估计值分别约为1 340、890 h;在日内阶段,场景1、7的SoCmean和DoDmax分别为0.68和0.41、0.84和0.53,对应图20中的点A2、B2,其可用寿命估计值分别约为2 050、1 710 h。可见,健康运行域约束显著提升了储能的可用寿命。
表3 储能健康运行域对港口能源调度与成本的影响
Tab.3 The impact of energy storage healthy operation domains on port energy scheduling and costs
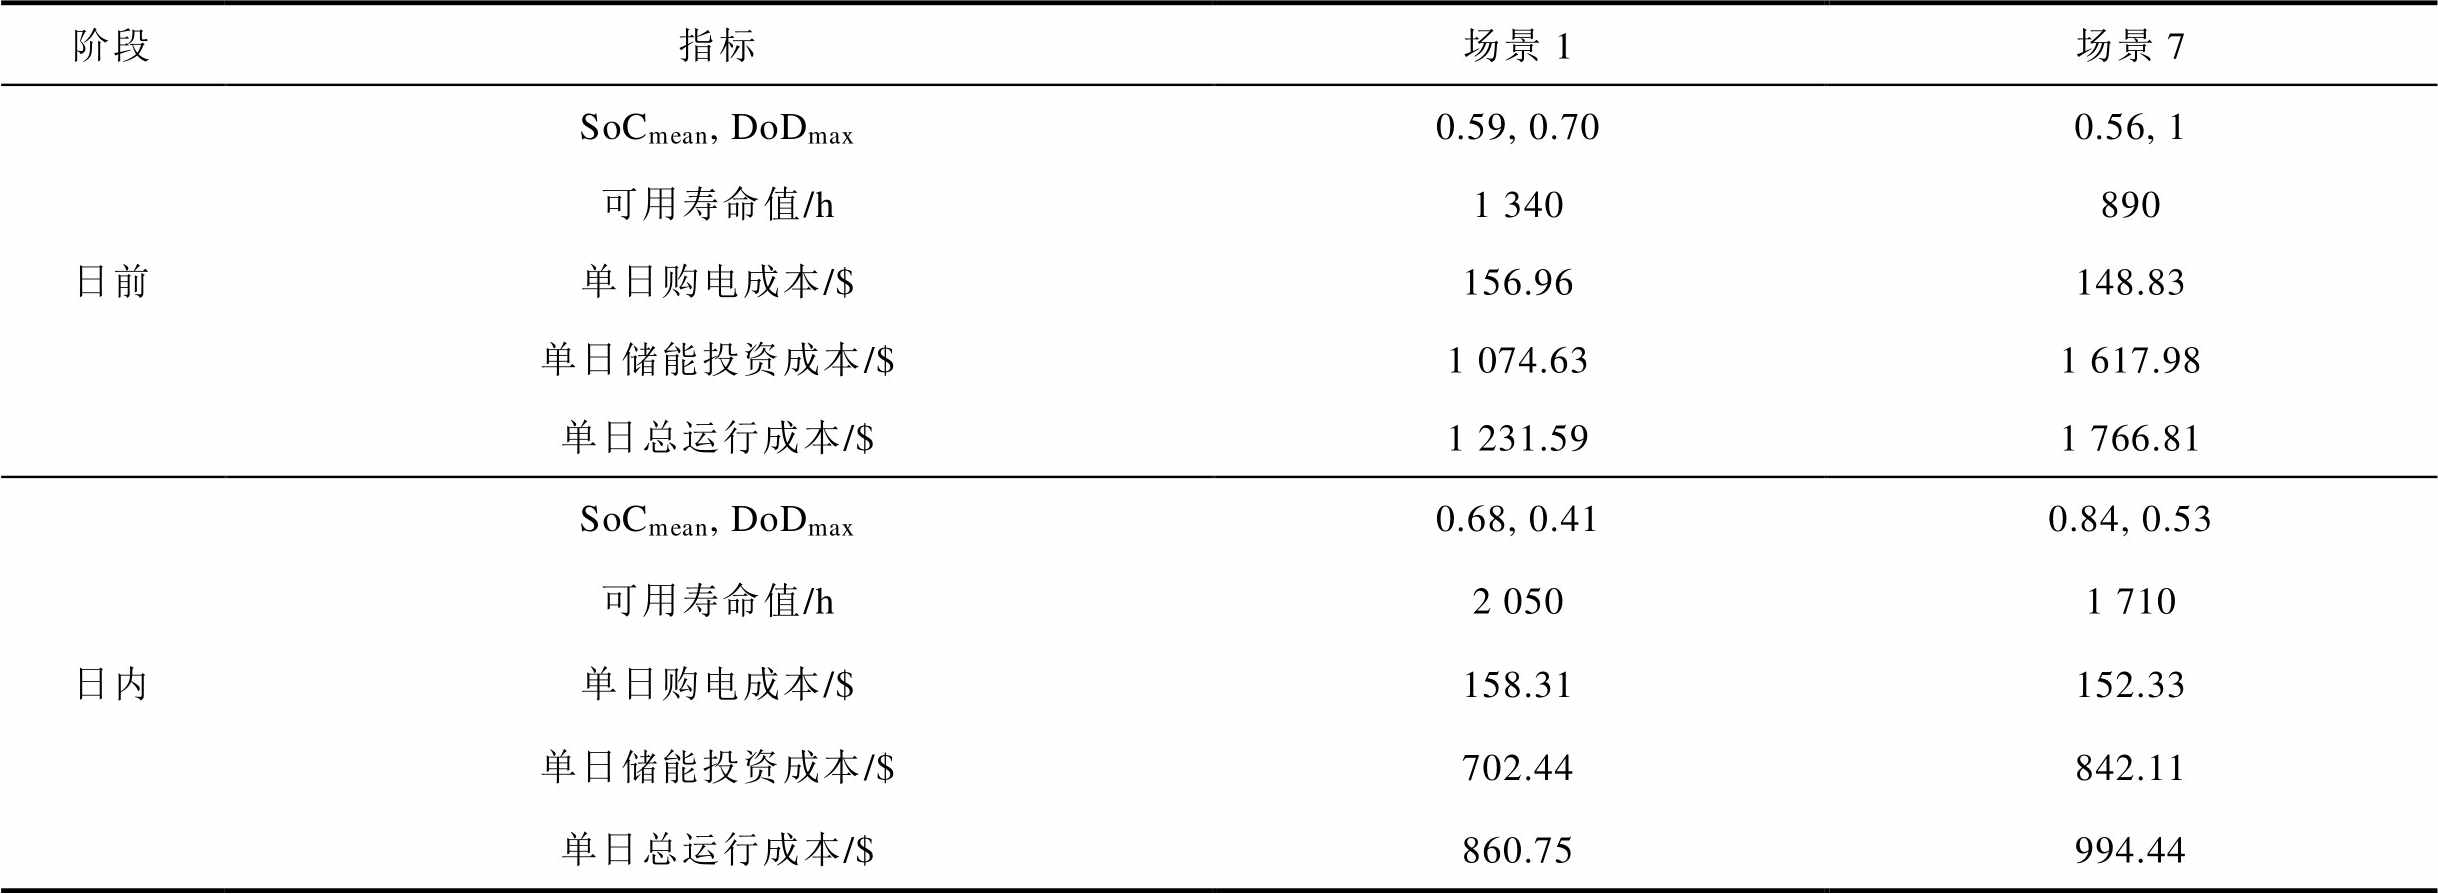
阶段指标场景1场景7 日前SoCmean, DoDmax0.59, 0.700.56, 1 可用寿命值/h1 340890 单日购电成本/$156.96148.83 单日储能投资成本/$1 074.631 617.98 单日总运行成本/$1 231.591 766.81 日内SoCmean, DoDmax0.68, 0.410.84, 0.53 可用寿命值/h2 0501 710 单日购电成本/$158.31152.33 单日储能投资成本/$702.44842.11 单日总运行成本/$860.75994.44

图20 场景1、7日内和日前两阶段的储能可用寿命
Fig.20 Energy storage system available lifetime in day-ahead and intra-day phase for Case 1, 7
将储能可用寿命计入其投资成本,单日储能投资成本 计算式[27]为
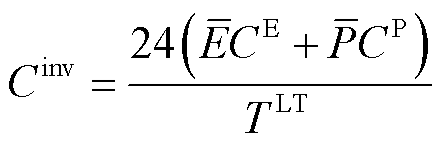 (48)
式中, 、
 分别为储能配置容量与额定功率,取=250 kW、=25 kW;
 、
 分别为储能配置的能量单位成本、功率单位成本,参考美国可再生能源国家实验室2025年报告[29],分别将其取为220 $/(kW·h)、200 $/kW。根据表3的计算结果,在日前阶段,场景1相比场景7可减少33.58%的储能投资成本,在日内阶段可减少16.59%的储能投资成本。因此,在日内阶段中,尽管健康运行域约束导致购电成本上升3.93%,但由于储能寿命延长了19.88%,综合计入寿命折算成本后,港口单日总成本仍可降低超过13%,具备明显的经济优势。
为进一步验证所提模型在不同运行规模和条件下的适用性、鲁棒性及可扩展性,本节构建了针对不同工况的扩展算例。
首先,针对规模扩展后的负荷调度问题,将原本算例中的1 600TEU船舶扩大为中大型集装箱船(3 200TEU/6台AQC),并构建以下算例:①场景8,优化AQC运行速度与任务起始时间,作为中大型工况下的基准场景;②场景9,不考虑AQC运行速度优化,AQC以固定最大速度与加速度运行,用于分析速度优化策略对能源调度的影响;③场景10,不考虑多AQC错峰运行机制,各岸桥任务同步启动、无调度延迟,用于分析任务起始时间调度策略的效果。通过比较不同场景下的系统峰值负荷削减率、可再生能源消纳率等关键指标,可验证所提岸桥速度-功率耦合模型与错峰运行策略在不同规模及多任务并行条件下的适用性与鲁棒性。
其次,为评估模型在风光出力显著偏差的极端条件下的适应能力,本节构建以下算例:①场景11,风光出力同时剧增,每小时实际出力为预测值的1.6倍;②场景12,风光出力同时剧减,每小时实际出力仅为预测值的40%。通过对比分析能源调度结果与可再生能源消纳率,进一步验证模型在高波动可再生出力条件下的鲁棒性。
最后,针对本文提出的超空间投影-几何凸逼近方法,为验证其在储能健康运行域线性化方法中的优势,本节将其与其他常见线性化方法进行对比分析,量化评估不同方法在计算速度和寿命估计精度方面的差异。
4.4.1 中大型港口工况下可再生能源消纳与削峰效果分析
1)速度优化策略的可再生能源消纳效果分析
图21展示了中大型工况下的可再生能源消纳特性。由图21可见,场景8、10中风光消纳率均达到100%,而场景9在风光出力偏差较大的14、15、16、19、23时段下,消纳率显著下降,日内总体消纳率仅为55.46%。这是由于场景8、10均采用了岸桥速度优化策略,使岸桥负荷功率能够灵活跟踪风光出力变化;相反,场景9未考虑该负荷灵活性,削弱了系统对可再生能源波动的适应性。
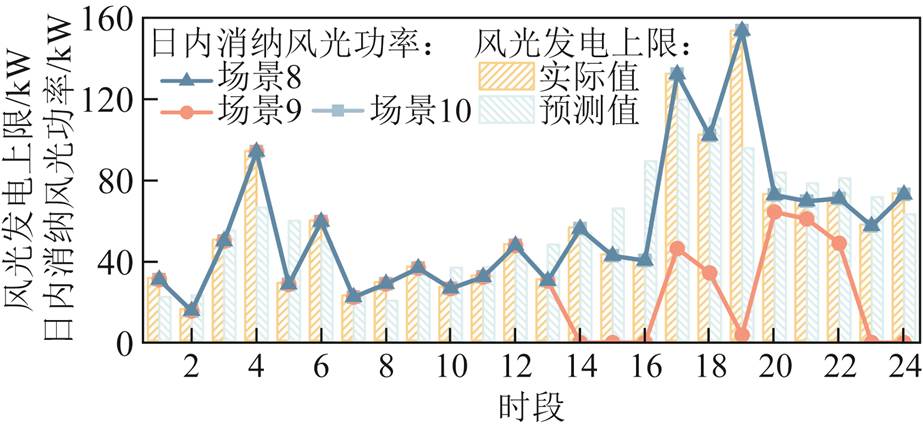
图21 场景8~10中日内风光消纳特性
Fig.21 Renewable energy utilization for Case 8~10 in intra-day phase
为进一步分析速度优化策略在中大型工况下的调度效果,图22与表4分别给出了场景8和场景9的日内能源调度方案与经济性对比。图22展示了在风光出力偏差最显著的19时段各岸桥的运行能耗分布。由表4可知,虽然场景8的购电成本略高于场景9,但在计入弃风弃光惩罚成本后,其总能源成本降低了10.96%。该策略在保证经济性的同时,将风光消纳率提高了44.54%。

图22 场景8和场景9的日内能源调度方案
Fig.22 Energy scheduling schemes for Case 8, 9 in intra-day phase
表4 场景8和场景9的日内阶段能源成本
Tab.4 Intra-day phase energy costs for Case 8, 9
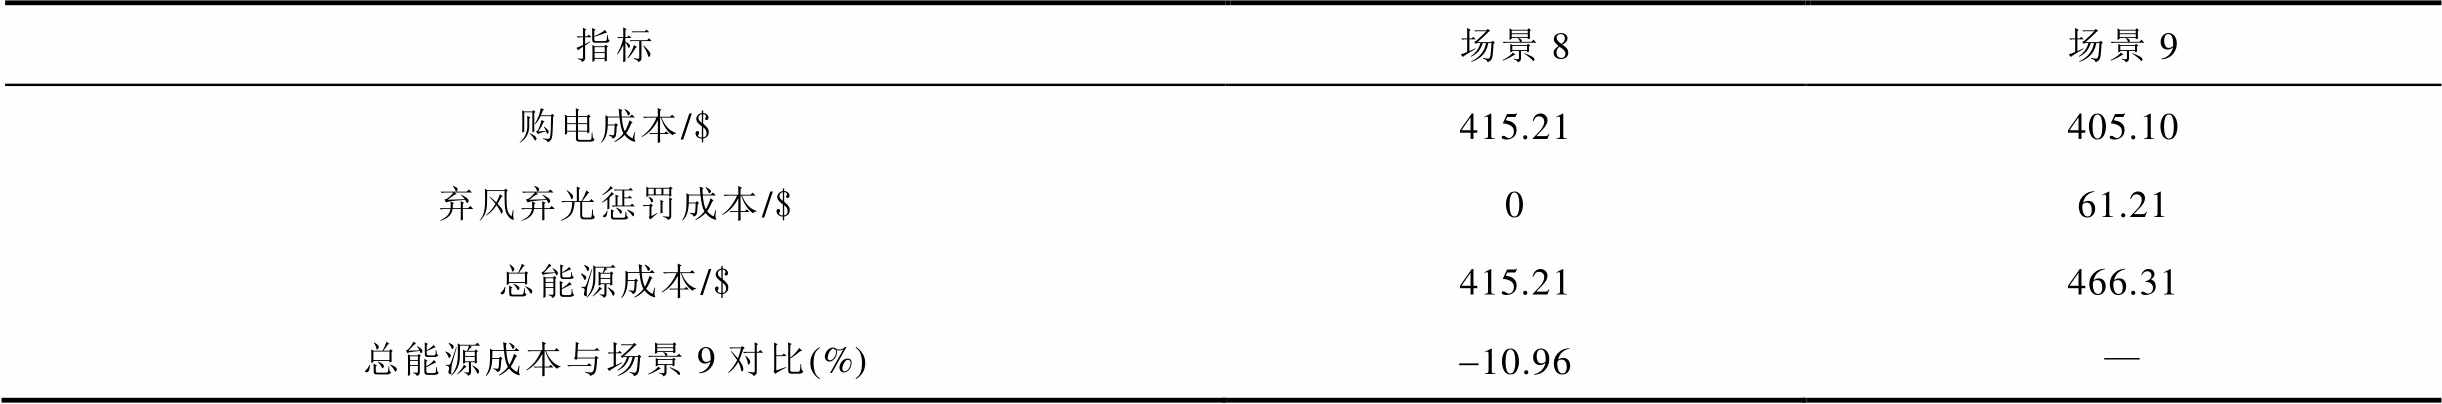
指标场景8场景9 购电成本/$415.21405.10 弃风弃光惩罚成本/$061.21 总能源成本/$415.21466.31 总能源成本与场景9对比(%)-10.96—
由图21、图22可见,当19时段风光出力由预测的95.36 kW突增至153.63 kW时,储能SoC已达到上限。此时,场景8在维持日前规划购电量不变的条件下,通过提升岸桥运行功率至322.01 kW,实现了多余风光出力的高效吸收;相比之下,场景9由于岸桥运行速度与功率恒定,总功率仅为171.31 kW,导致约149.93 kW的风光电量被弃用。场景8和场景9中19时段AQC带载上升、下降能耗如图23所示。进一步分析AQC单次动作能耗,由图23可见,场景8中岸桥单次带载上升动作的能耗可在1.78~5.34 kW·h范围内灵活调节,而场景9中该值固定为2.10 kW·h;在带载下降动作中,场景8能够在消耗能量与回馈能量之间灵活切换,而场景9则固定为发出1.26 kW·h。

图23 场景8和场景9中19时段AQC带载上升、下降能耗
Fig.23 Each AQC consumption energy of loaded lifting and loaded descending actions at t=19 for Case 8, 9
该结果表明,在中大型船舶调度规模下,岸桥速度优化策略在提升可再生能源消纳率与电网灵活性方面仍具有显著效果。
2)多岸桥错峰运行机制的削峰效果分析
图24展示了场景8~10在日内各小时的电网负荷峰值变化情况,其计算方法与4.2节相同。由图24可见,场景8在大多数时段的负荷峰值最低,其次为场景9,而场景10的峰值功率最高。这主要是由于场景10中6台岸桥并行运行且任务间无延迟,导致瞬时聚合负荷集中。尽管场景10能够通过速度优化策略实现部分削峰,但受制于岸桥的任务约束,其峰值仍高达3.91 MW。相比之下,场景8和场景9的峰值分别为2.89 MW和2.91 MW,较场景10分别降低26.17%和25.50%。
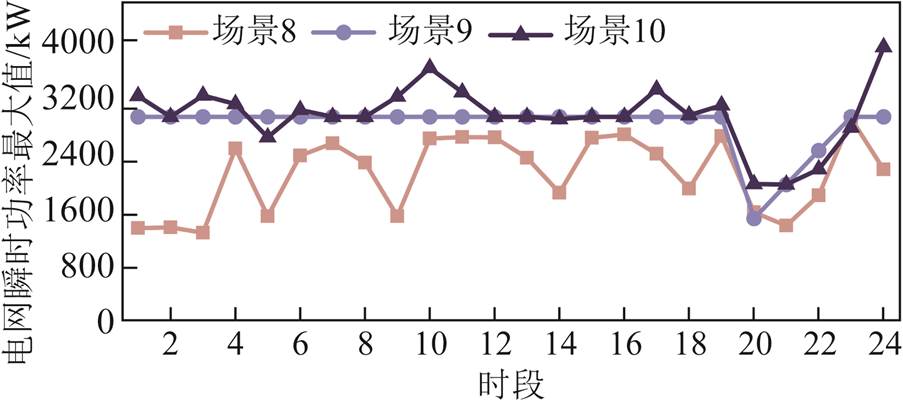
图24 场景8~10日内各小时内电网秒级负荷峰值
Fig.24 Hourly second-level load peaks of the power grid for Cases 8~10 in intra-day phase
图25、图26进一步展示了场景10与场景8在峰值时段(24时段)内,各岸桥的功率-速度时序曲线。由图25a、图26a可见,场景10的峰值负荷为3.91 MW(1 171~1 185 s),而场景8为2.16 MW(2 155~2 157 s),峰值削减达44.76%。由图25b、图25c、图26b、图26c可得,其原因在于,场景10中AQC1、2、4、5处于带载上升动作的加减速阶段,单机功率约为848 kW,仅AQC3、6处于匀速阶段,单机功率约为257 kW;而场景8中6台岸桥虽均处于加速阶段,但为空载状态,功率分别为189.10、210.58、303.91、485.34、485.34、485.34 kW。该时段虽然形成了局部峰值,但整体负荷水平明显低于场景10。

图25 场景10下峰值功率时段AQC总负荷曲线与各AQC功率、速度曲线
Fig.25 Total AQC load curve and individual AQC power and speed curves during the peak power period at t=24 for Case 10

图26 场景8下峰值功率时段AQC总负荷曲线与各AQC功率、速度曲线
Fig.26 Total AQC load curve and individual AQC power and speed curves during the peak power period at t=24 for Case 8
因此,在中大型船舶调度规模下,多岸桥错峰运行机制在削减系统峰值负荷方面表现更为显著,可有效降低电网冲击负荷。
4.4.2 极端风光出力偏差场景下系统消纳性能分析
图27展示了当总体风光出力相对预测值偏差为±60%时,场景11与场景12的日内风光消纳特性;图28给出了该极端工况下的电网峰值负荷。由图27和图28可见,即使在风光出力同时剧增或剧减60%的极端工况下,所提模型仍能实现风光出力的100%消纳,并有效地平抑港口电网的负荷波动。
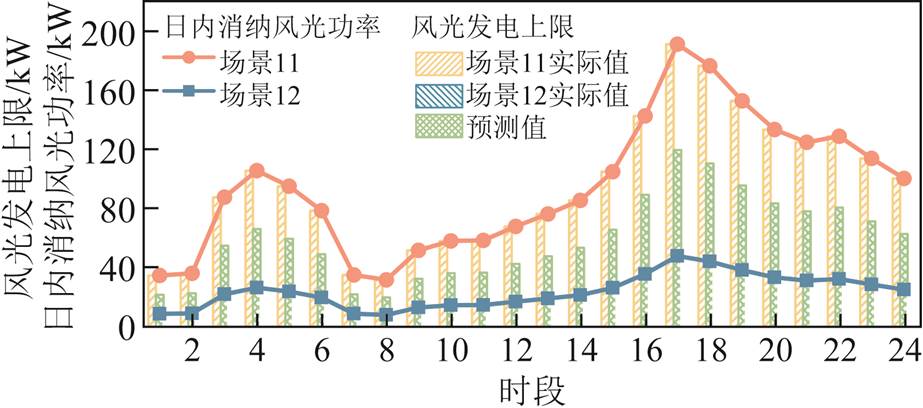
图27 场景11和场景12的日内风光消纳特性
Fig.27 Renewable energy utilization for Case 11, 12 in intra-day phase
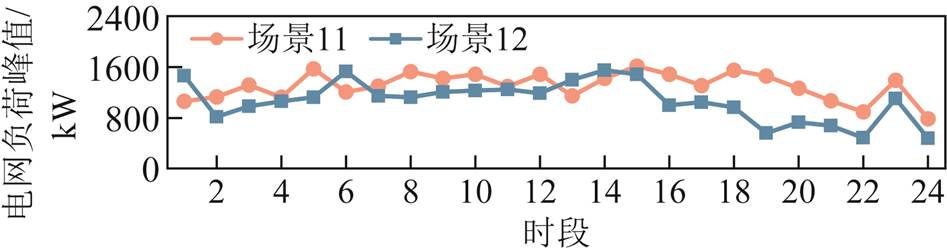
图28 场景11和场景12的日内峰值负荷
Fig.28 Peak load for Case 11, 12 in intra-day phase
图29展示了场景11和场景12在日内阶段的电网购电量、AQC功率曲线及储能充放电策略,具体指标见表5。由表5和图29a、图29b可知,在风光出力剧减的场景12中,港口电网通过负荷侧调节降低AQC能耗,使单机单位集装箱能耗由日前规划的2 kW·h/TEU降至1.70 kW·h/TEU;同时在源侧增加外部购电以弥补可再生出力不足,导致购电成本上升。由图29a、图29c可见,场景12中储能系统在电价较低的7~9时段充电,使SoCmean达到上限,并在17~24时段放电至下限。然而,由于风光出力显著减少、AQC能耗可调空间受到物流任务约束,系统仍需额外购电以维持运行平衡。相反,在风光剧增的场景11中,港口电网通过适当地提升AQC能耗,实现了对多余风光电能的完全消纳。

图29 场景11和场景12的日内能源调度方案
Fig.29 Energy scheduling schemes for Case 11, 12 in intra-day phase
表5 场景11和场景12的日内阶段能源结果
Tab.5 Intra-day phase energy results for Case 11, 12
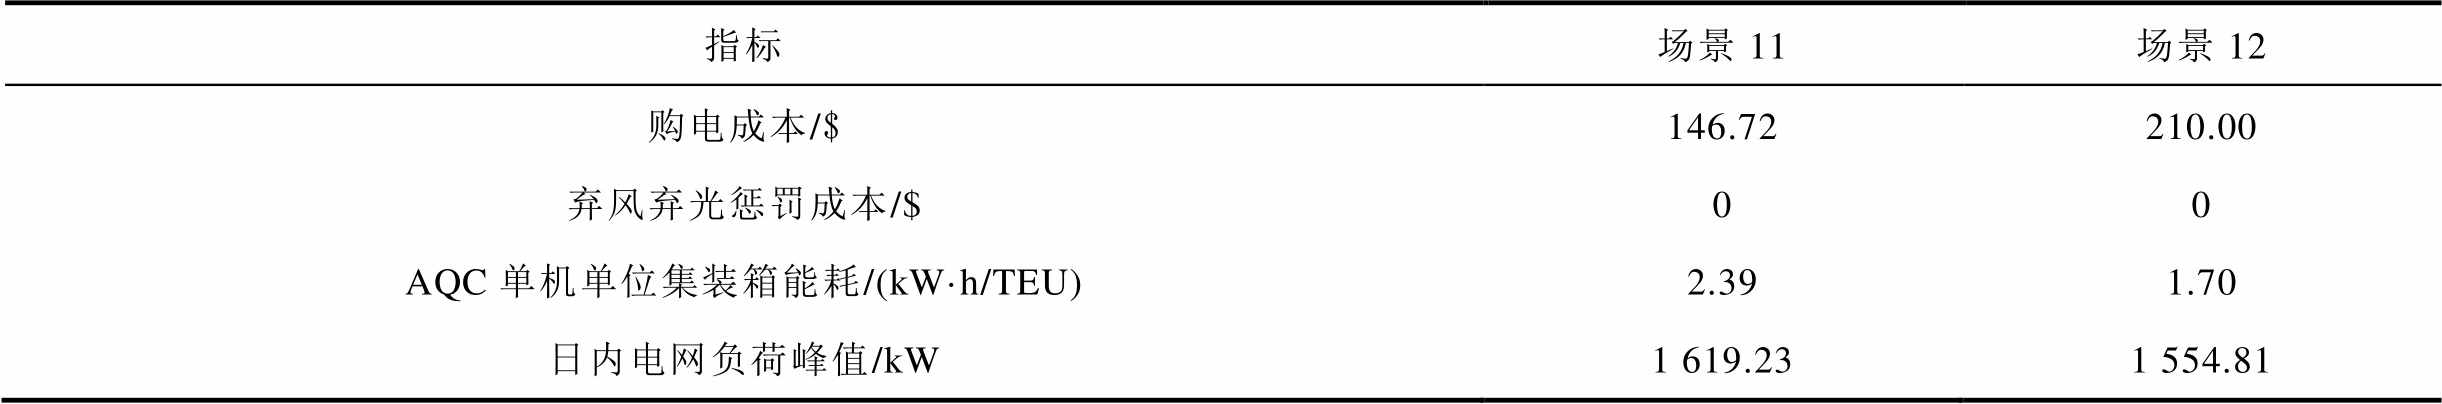
指标场景11场景12 购电成本/$146.72210.00 弃风弃光惩罚成本/$00 AQC单机单位集装箱能耗/(kW·h/TEU)2.391.70 日内电网负荷峰值/kW1 619.231 554.81
4.4.3 储能健康运行域线性化方法对比分析
为证明本文提出的超空间投影-几何凸逼近线性化方法的有效性,本节选取McCormick包络方法作为对比,分析两种方法的求解速度与估计精度。结合式(23)和式(24),保证储能寿命符合预期的约束即二次项约束式(49)。
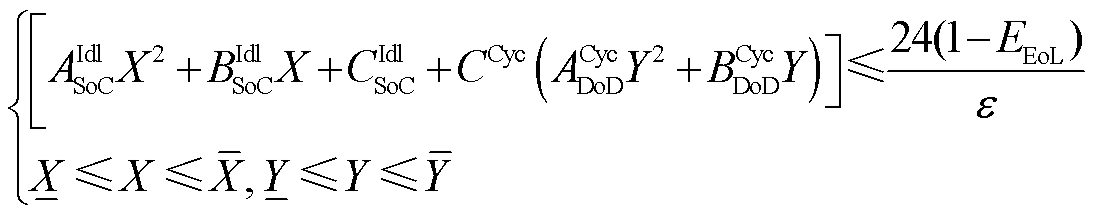 (49)
式中,变量X、Y分别代表SoCmean、DoDmax; 、
 分别代表SoCmean的上、下限;
 、
 分别代表DoDmax的上、下限。引入变量
 、
 分别替换
 、
 ,利用McCormick包络将原约束式(49)转换为线性约束式(50)[30]。
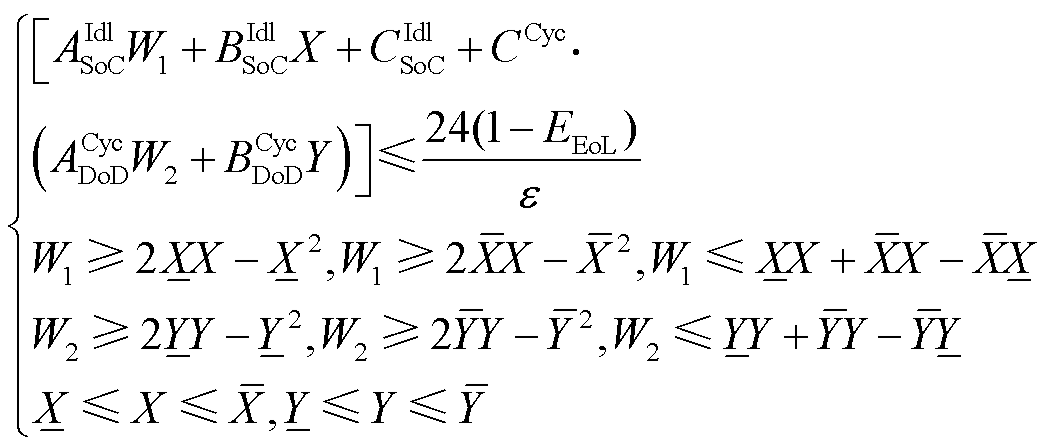 (50)
将式(50)替换式(28)并重新求解模型,得到两种线性化方法的结果对比情况见表6。其中,寿命真实值由求解得到的SoCmean、DoDmax代入式(23)计算;超空间投影-几何凸逼近方法所得的寿命估计值依据图20读取;McCormick包络方法的寿命估计值通过将、分别替换 、
 并代入式(23)计算获得。
表6 超空间投影-几何凸逼近方法与McCormick包络方法线性化结果对比
Tab.6 Comparison of linearization results between hyperspace projection-geometric convex approximation method and McCormick envelope method
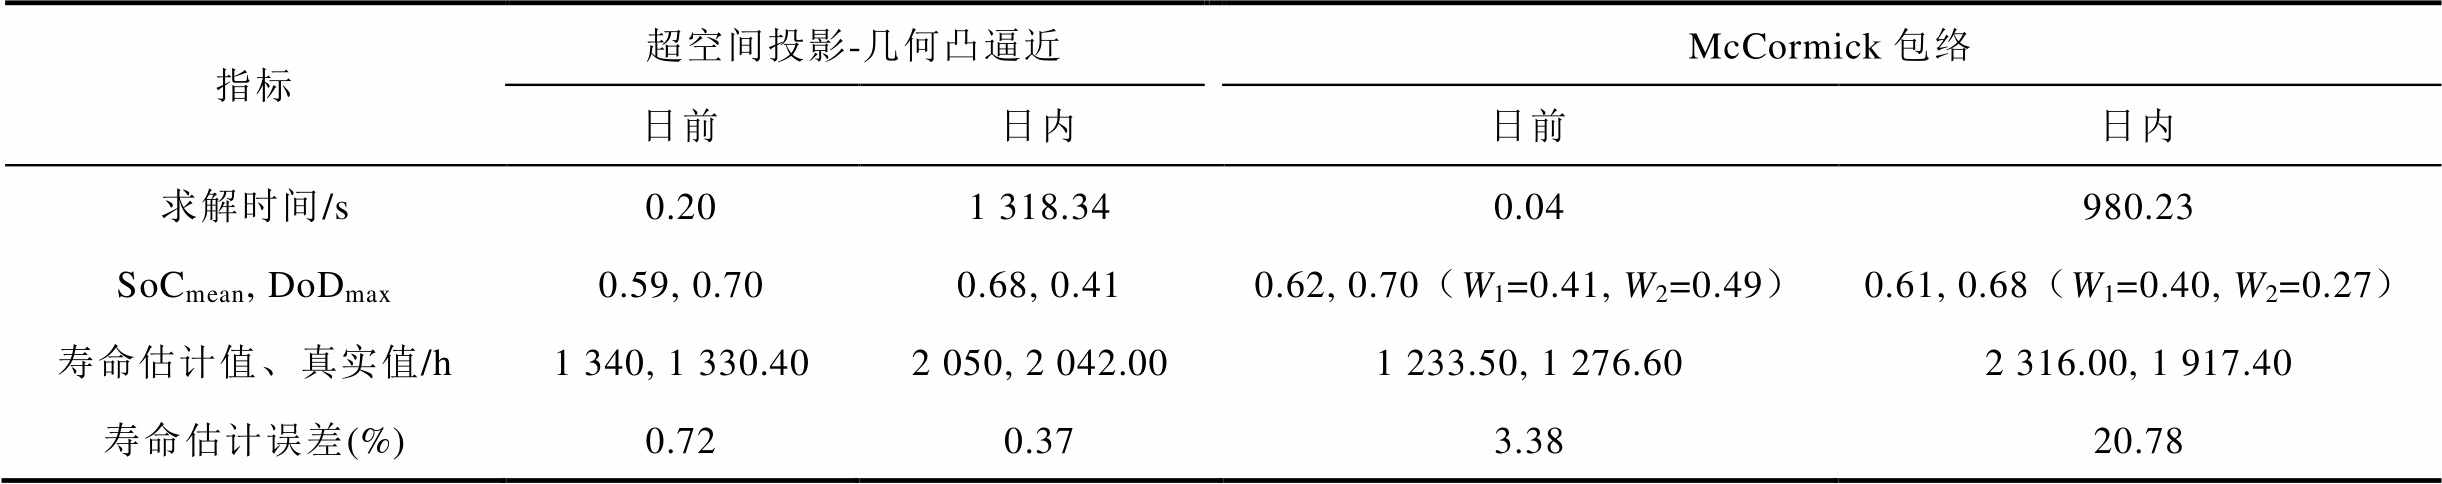
指标超空间投影-几何凸逼近McCormick包络 日前日内日前日内 求解时间/s0.201 318.340.04980.23 SoCmean, DoDmax0.59, 0.700.68, 0.410.62, 0.70(W1=0.41, W2=0.49)0.61, 0.68(W1=0.40, W2=0.27) 寿命估计值、真实值/h1 340, 1 330.402 050, 2 042.001 233.50, 1 276.602 316.00, 1 917.40 寿命估计误差(%)0.720.373.3820.78
由表6可见,两种方法在应用于日前调度模型时,求解时间与估计误差基本相近;但在应用于日内调度模型时,超空间投影-几何凸逼近方法的求解时间相较于McCormick包络增加了34.49%,而估计误差低于0.5%,显著低于McCormick包络法超过20%的误差,实现了较高的精度。这是由于日前阶段模型的非线性主要来源于储能运行安全域约束,线性化处理后模型可完全转换为线性形式,因此求解效率较高;而日内阶段模型除储能安全域外,还包含岸桥速度-功率耦合的非线性项,导致求解时间增加。同时,超空间投影-几何凸逼近方法的估计误差主要源于读图精度的限制,若在计算程序中直接实现该方法或缩小临界寿命曲线集合的取点间隔,该误差可进一步降低,甚至趋近于零。
为充分利用港口自动化岸桥与储能协同优化的灵活性,本文提出一种含速度-功率耦合约束的两阶段多岸桥柔性能量管理方法,并且基于美国某港口的实例分析表明其有效性。主要结论如下:
1)在AQC能耗建模中,速度-功率耦合模型可量化了带载/空载工况不同动作的能耗特性。在风光突变时段,通过运行速度调控AQC功率,较固定速度模式,风光消纳率提高了15.12%。
2)在多AQC协同调度方面,通过优化多台AQC的启停时序与任务间延迟时间,错峰运行降低电网峰值负荷。相比传统并行作业与经验延迟模式,秒级尖峰负荷分别减少33.61%和25.30%。
3)在储能寿命管理方面,健康运行域约束通过限制储能充放电深度与平均荷电状态,减少储能寿命损害。尽管该约束将增加3.93%的购电成本,但能够提升储能系统19.88%的运行寿命。
在局限性方面,由于考虑速度-功率耦合特性的AQC能耗模型维数多且非线性高,受限于计算压力研究对象仅为单独的岸桥调度,未来可考虑结合强化学习等优化算法,求解泊位-岸桥-电动集卡等多物流环节与能源的耦合问题。
附 录
1. 单岸桥动力学模型
AQC装卸集装箱任务分为装船和卸船。以装船任务为例,在单循环模式下(即完成全部卸船任务后才能执行装船任务),AQC完成一次集装箱装船的流程为:首先吊具垂直抓取并提升集装箱,此时为带载状态;其次带载小车由岸侧平移至船侧,并定位目标位置;然后吊具下降、释放集装箱至船舱,转为空载状态;最后通过上升、平移、下降动作回到岸侧。因此,AQC将先后经历带载上升、带载平移、带载下降、空载上升、空载平移、空载下降6次动作。以j表示动作编号,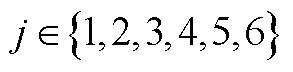 ,AQC装卸单个集装箱动作示意图如附图1所示。
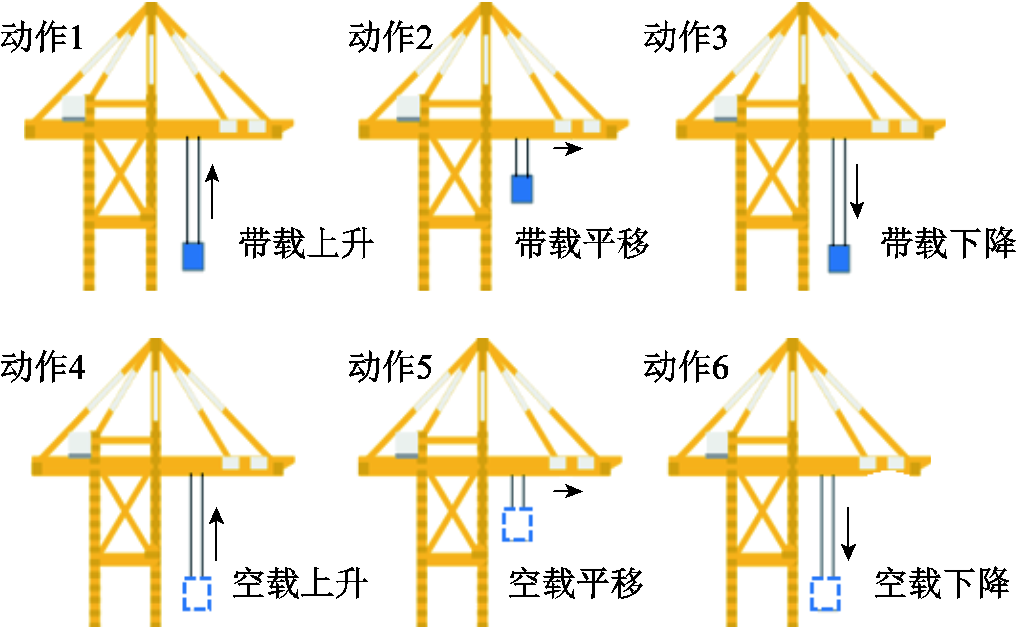
附图1 AQC装卸单个集装箱动作示意图
App.Fig.1 The AQC actions during handling single container
对AQC各运行动作进行受力分析,忽略摩擦损耗,列出其动力学模型,带载上升、带载平移、带载下降、空载上升、空载平移、空载下降的模型分别为
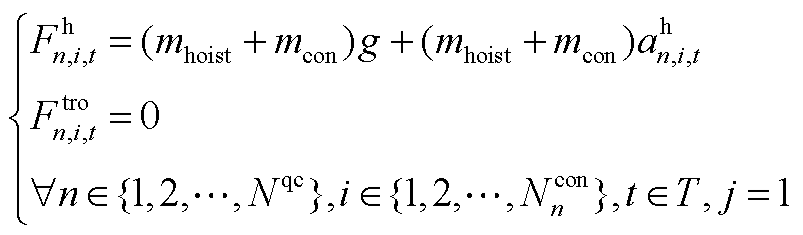 (A1)
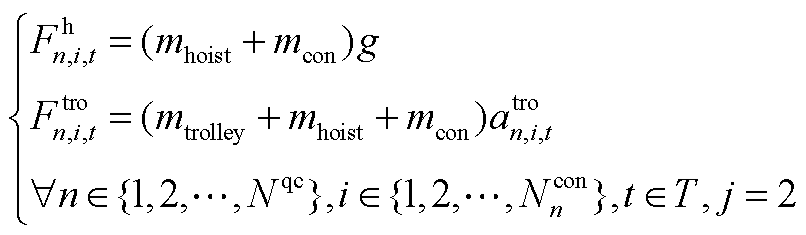 (A2)
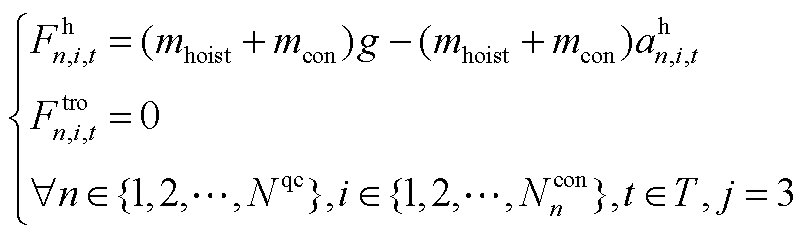 (A3)
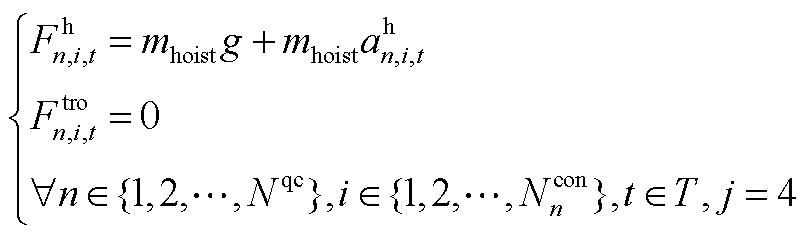 (A4)
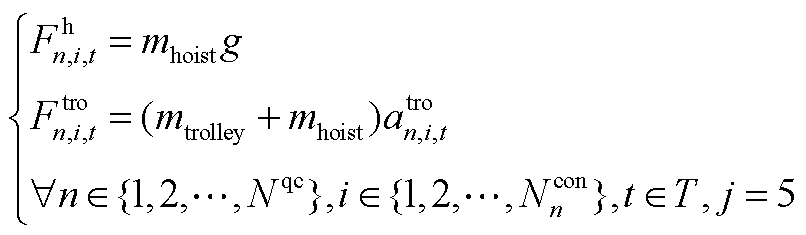 (A5)
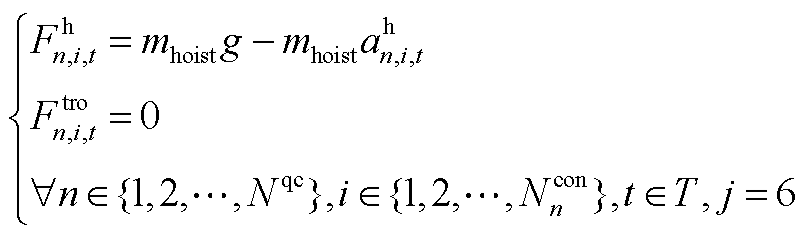 (A6)
式中, 为t时段岸桥n正在处理集装箱i纵向上的吊具所受合力;
 为t时段岸桥n提升/放下集装箱i的加速度;
 为横向上的小车所受合力;
 为岸桥小车横向平移的加速度。附图2为AQC上述6个动作的受力分析示意图。附图2中,
 为t时段岸挤n提升/放下集装箱i的运行速度,
 为岸桥小车横向平移的运行速度。
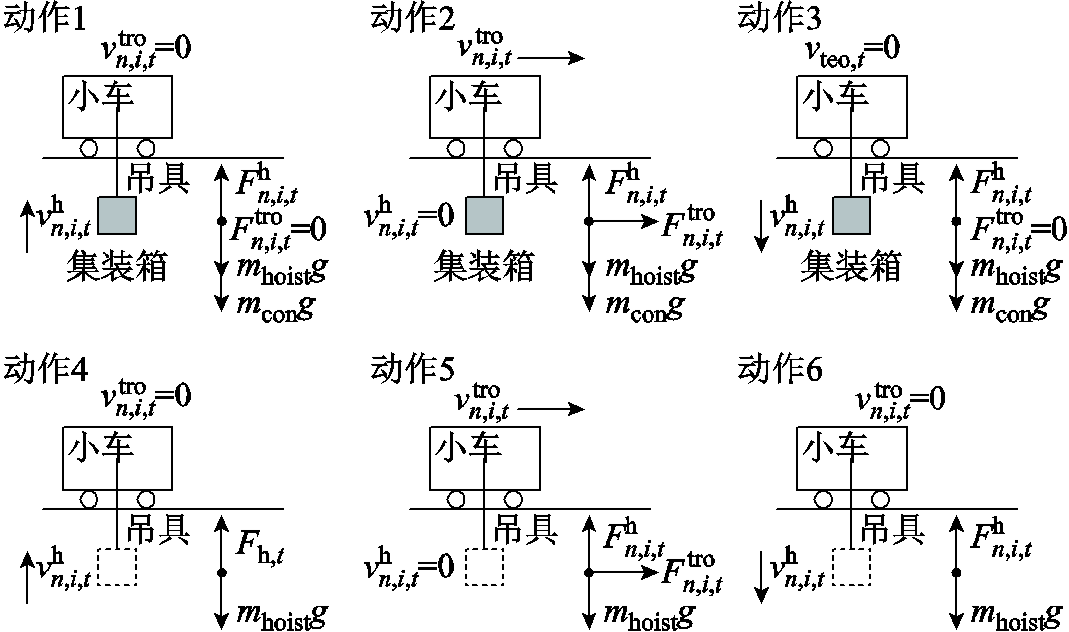
附图2 AQC受力分析示意图
App.Fig.2 Force analysis for AQCs
本文将AQC单次动作分为加速、匀速、减速三个阶段,并假定单次动作加速度恒定。AQC首先作匀加速运动,持续 后达到最大速度
 ;然后以做匀速运动,持续
 ;最后做匀减速运动,持续
 后减速至0。
 为岸桥n完成集装箱i动作j的总时长;
 、
 分别为岸桥n完成动作j的开始时段与结束时段;为了实现多岸桥错峰运行,
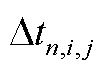 为岸桥n在完成动作j后闲置工作的时间,延迟至
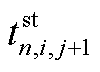 时才开始下一动作。定义岸桥单次动作加速度为
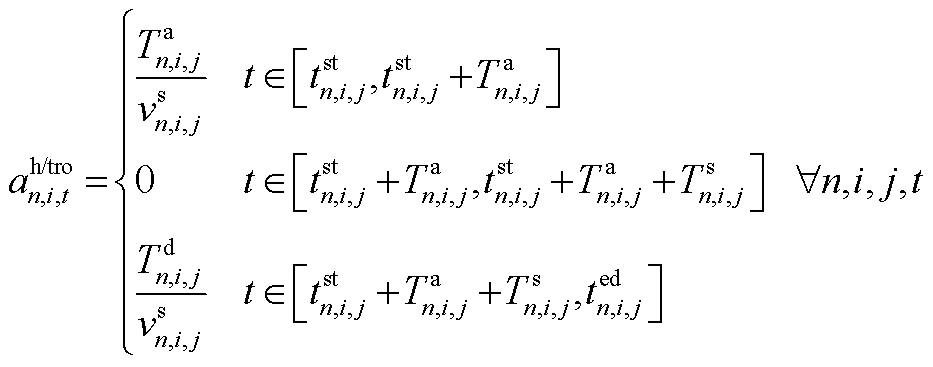 (A7)
2. 模型线性化过程
对正文式(16)添加辅助0-1变量 、
 、
 、
 、
 进行线性化,得到式(A8)~式(A13)。其中,式(A8)表示当
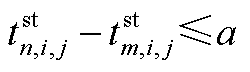 成立时,必须取1;式(A9)表示当
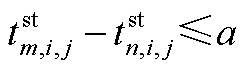 成立时,必须取1;式(A10)~式(A12)表示
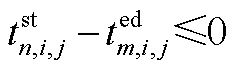 且
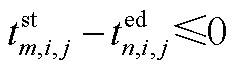 成立时,取1;式(A13)表示、、三者中只要有一个为1,则
 取1;M为某一极大值,本文取为107。
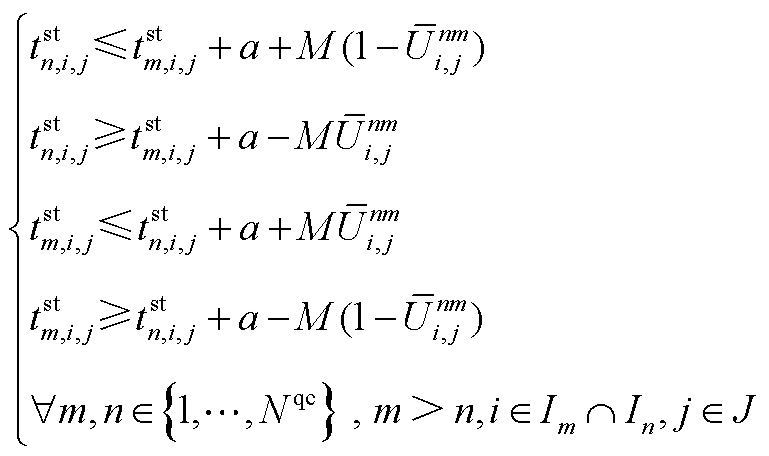 (A8)
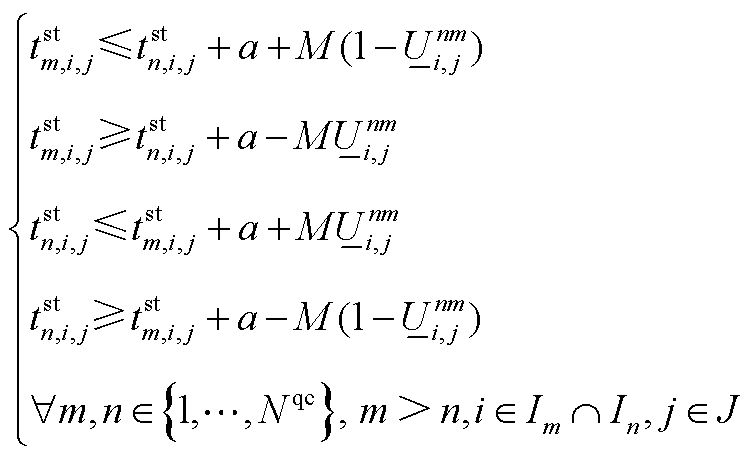 (A9)
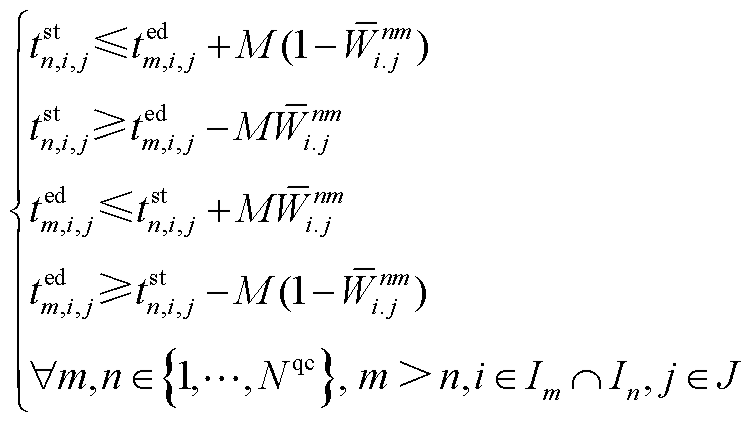 (A10)
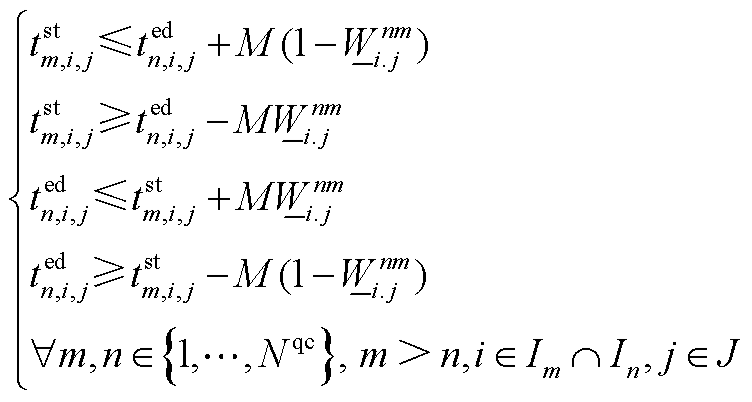 (A11)
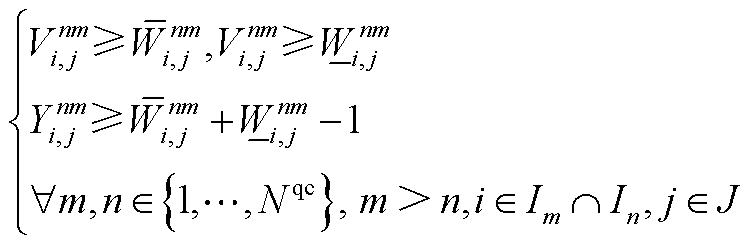 (A12)
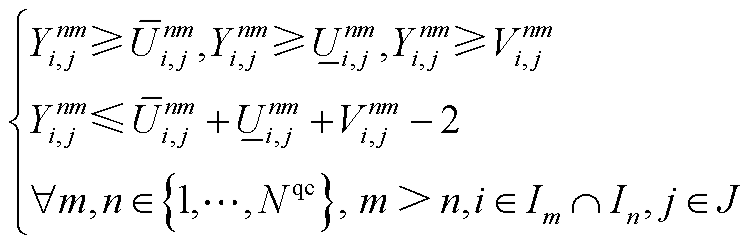 (A13)
3. 算例参数设置
基于美国某港口的实际运行情况,正文图3中 取为40 m,
 取为35 m,L为30 m,集装箱长、高分别为5 m、2.5 m。式(26)中日前阶段岸桥能耗取为2 kW·h/ TEU。选取储能类型为钛酸锂电池,设置电池循环次数为750。
岸桥运行速度、持续时间上下限设置见附表1,其中由于3 200TEU调度规模下岸桥单次任务移动距离增加,对应提高了最大匀速速度,其余参数不变。岸桥机械参数、能源供应相关参数分别见附表2和附表3。图3a侧视图中集装箱堆叠总层数为5层,由右舷至左舷的总行数为5列,图3b俯视图中由船首至船尾的总列数为64列。附表4规定了集装箱装卸顺序,编号越靠前的集装箱越早得到处理,坐标为该集装箱在船舱中的目标位置;3 200TEU调度规模下按相同方式排列集装箱装卸顺序。
附表1 岸桥运行主要参数
App.Tab.1 Main parameters of quay crane operation
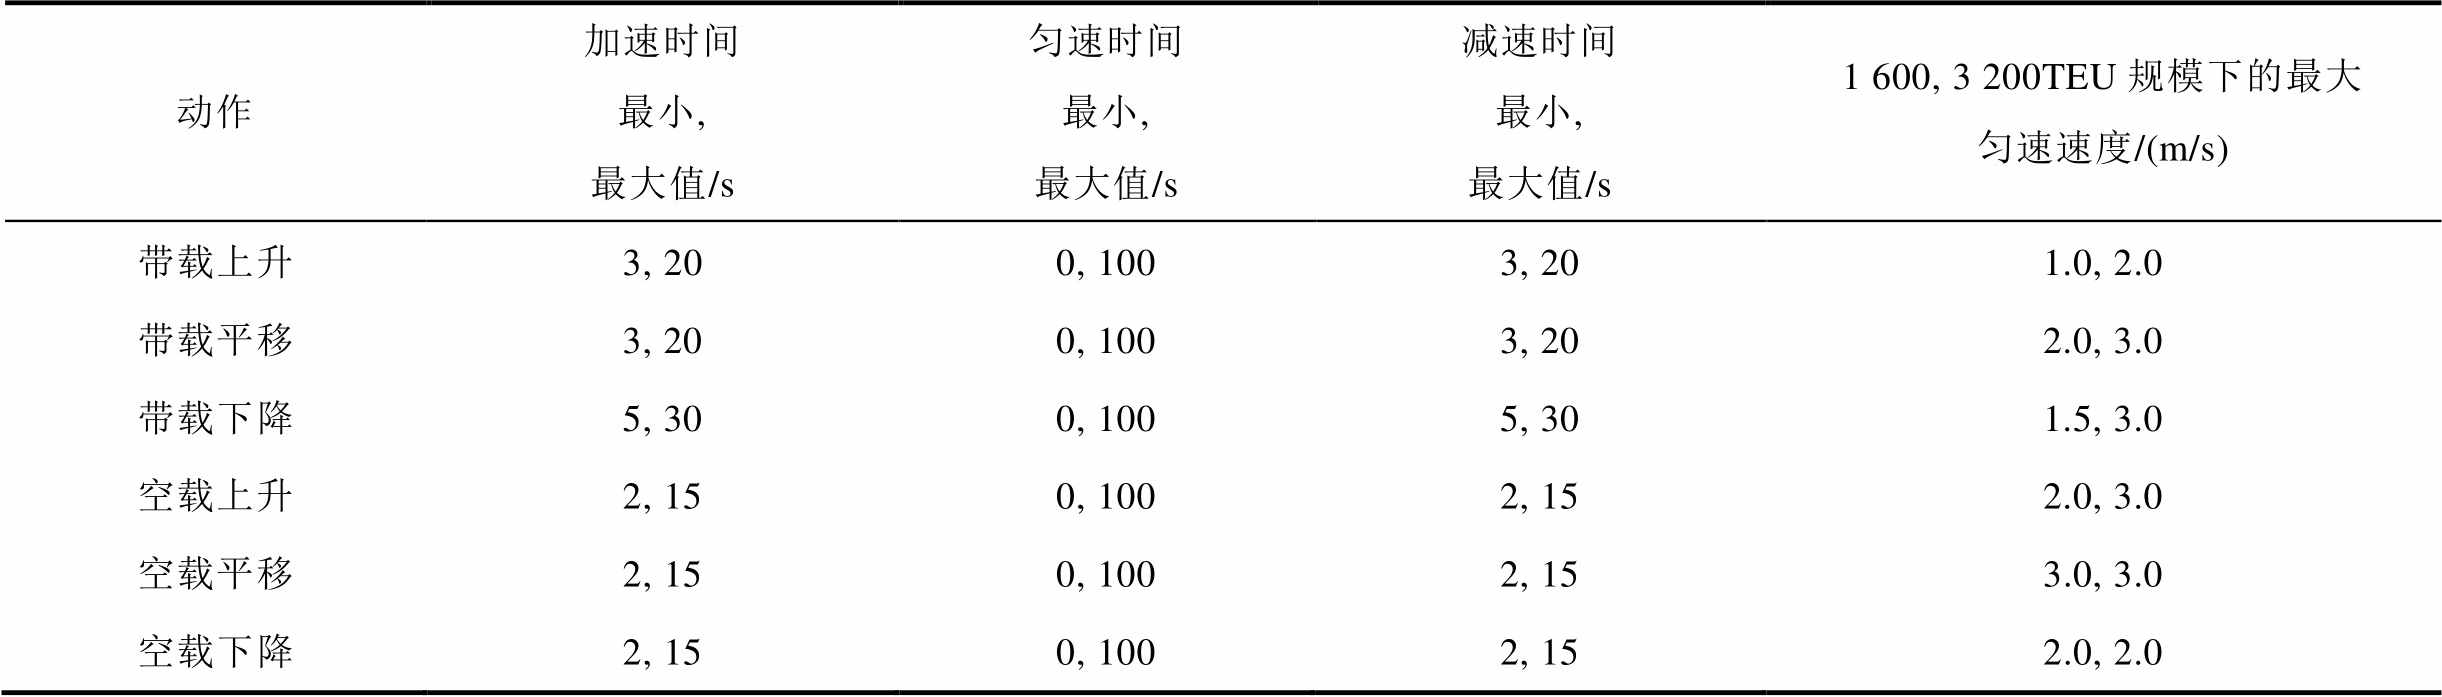
动作加速时间最小, 最大值/s匀速时间最小, 最大值/s减速时间最小, 最大值/s1 600, 3 200TEU规模下的最大匀速速度/(m/s) 带载上升3, 200, 1003, 201.0, 2.0 带载平移3, 200, 1003, 202.0, 3.0 带载下降5, 300, 1005, 301.5, 3.0 空载上升2, 150, 1002, 152.0, 3.0 空载平移2, 150, 1002, 153.0, 3.0 空载下降2, 150, 1002, 152.0, 2.0
附表2 岸桥机械参数
App.Tab.2 Quay crane mechanical parameters
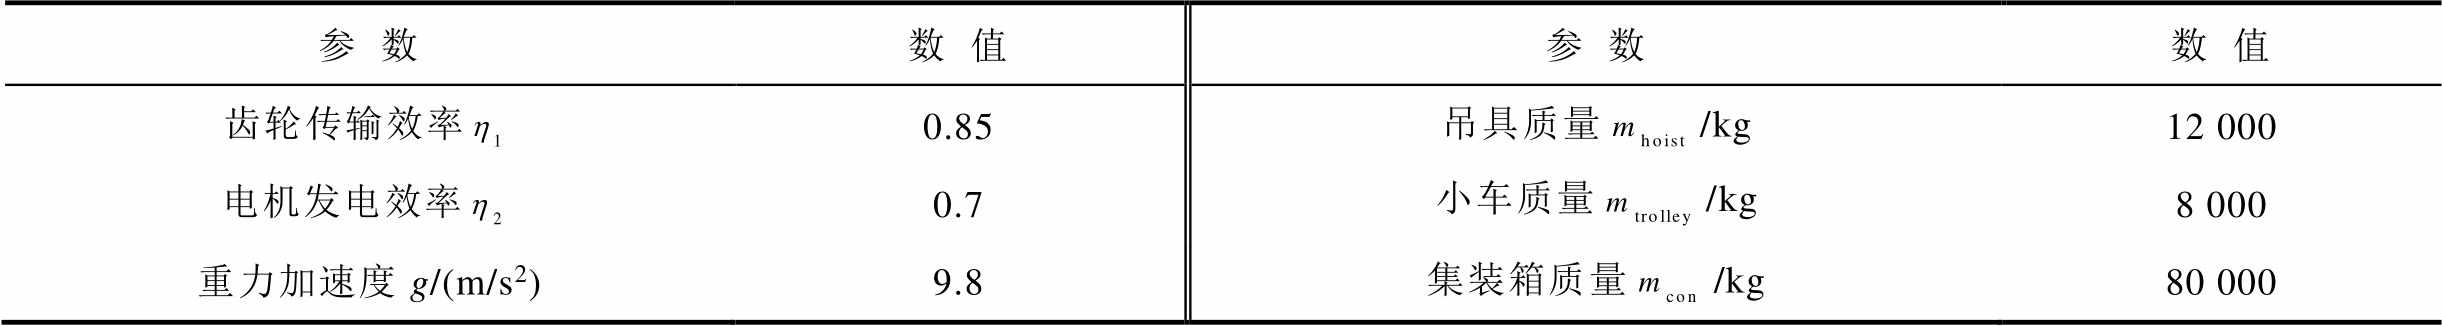
参数数值参数数值 齿轮传输效率0.85吊具质量/kg12 000 电机发电效率0.7小车质量/kg8 000 重力加速度g/(m/s2)9.8集装箱质量/kg80 000
附表3 能源相关参数
App.Tab.3 Energy-related parameters
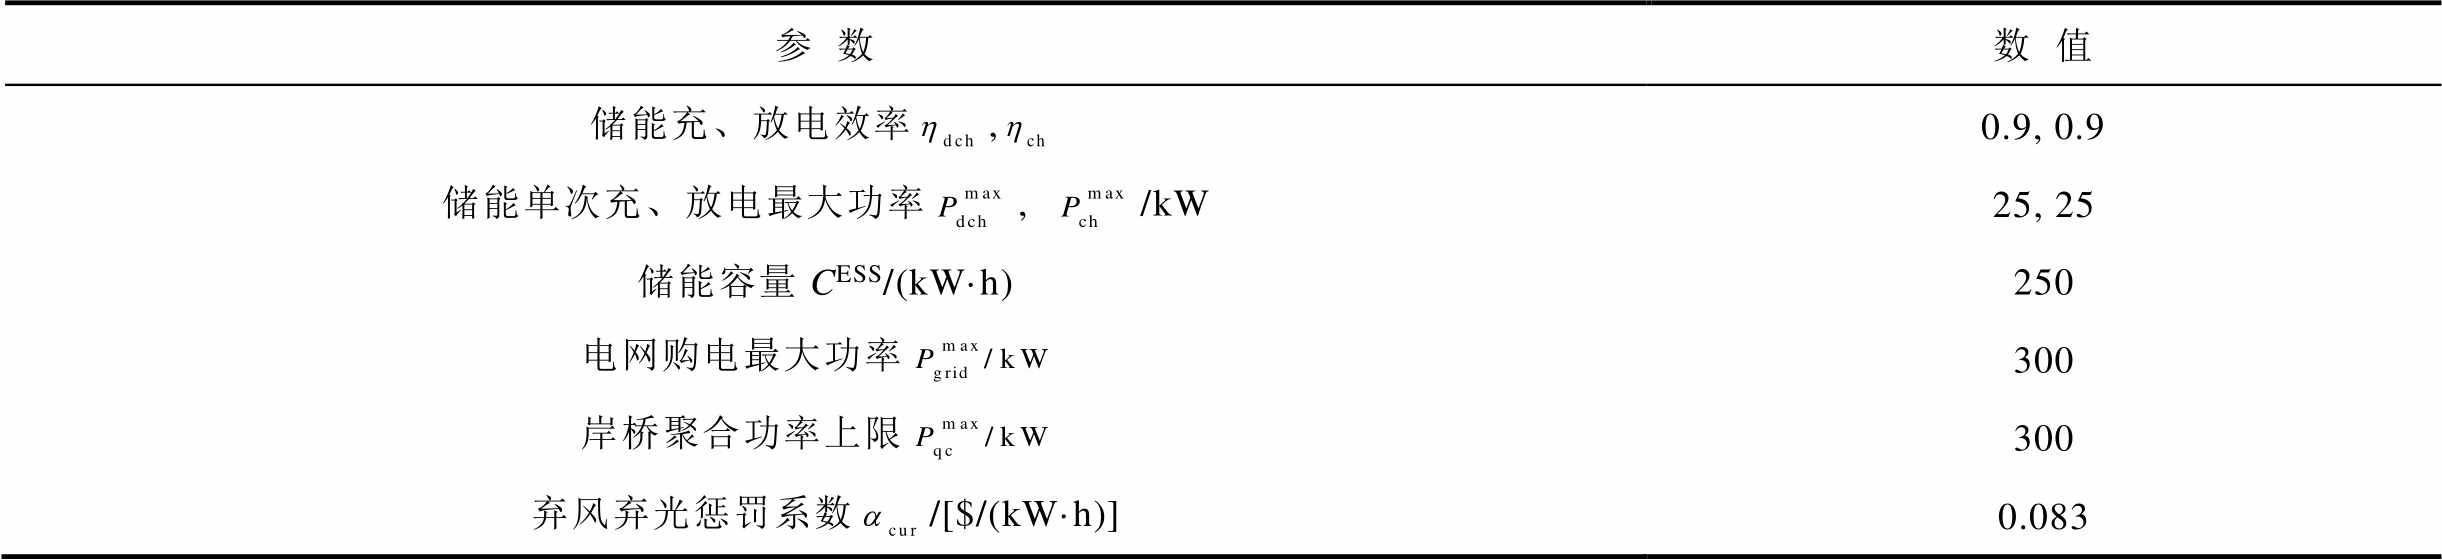
参数数值 储能充、放电效率,0.9, 0.9 储能单次充、放电最大功率, /kW25, 25 储能容量CESS/(kW·h)250 电网购电最大功率300 岸桥聚合功率上限300 弃风弃光惩罚系数/[$/(kW·h)]0.083
附表4 集装箱装卸顺序
App.Tab.4 Container loading/unloading sequence

编号坐标编号坐标编号坐标 1(1,5,5)21(1,5,1)1 591(64,5,2) 2(1,4,5)22(1,4,1)1 592(64,4,2) 3(1,3,5)23(1,3,1)1 593(64,3,2) 4(1,2,5)24(1,2,1)1 594(64,2,2) 5(1,1,5)25(1,1,1)1 595(64,1,2) 6(1,5,4)26(2,5,5)1 596(64,5,1) 7(1,4,4)27(2,4,4)1 597(64,4,1) 8(1,3,4)28(2,3,4)1 598(64,3,1) 9(1,2,4)29(2,2,4)1 599(64,2,1) 10(1,1,4)30(2,1,4)1 600(64,1,1) …………
参考文献
[1] Iris Ç, Lam J S L. Optimal energy management and operations planning in seaports with smart grid while harnessing renewable energy under uncertainty[J]. Omega, 2021, 103: 102445.
[2] 董晊兴, 文书礼, 朱淼, 等. 基于双层博弈理论的绿色港口集群能源经济优化调度[J]. 电工技术学报, 2025, 40(15): 4804-4817. Dong Zhixing, Wen Shuli, Zhu Miao, et al. Two-level game theory-based economic scheduling of multi-energy in green port clusters[J]. Transactions of China Electrotechnical Society, 2025, 40(15): 4804-4817.
[3] Zhao Nan, Schofield N, Niu Wangqiang. Energy storage system for a port crane hybrid power-train[J]. IEEE Transactions on Transportation Electrification, 2016, 2(4): 480-492.
[4] Iris Ç, Lam J S L. A review of energy efficiency in ports: operational strategies, technologies and energy management systems[J]. Renewable and Sustainable Energy Reviews, 2019, 112: 170-182.
[5] Kermani M, Shirdare E, Parise G, et al. A comprehensive technoeconomic solution for demand control in ports: energy storage systems integration[J]. IEEE Transactions on Industry Applications, 2022, 58(2): 1592-1601.
[6] Cheimanoff N, Fontane F, Kitri M N, et al. Exact and heuristic methods for the integrated berth allocation and specific time-invariant quay crane assignment problems[J]. Computers & Operations Research, 2022, 141: 105695.
[7] 黄逸文, 黄文焘, 卫卫, 等. 大型海港综合能源系统物流-能量协同优化调度方法[J]. 中国电机工程学报, 2022, 42(17): 6184-6196. Huang Yiwen, Huang Wentao, Wei Wei, et al. Logistics-energy collaborative optimization scheduling method for large seaport integrated energy system[J]. Proceedings of the CSEE, 2022, 42(17): 6184-6196.
[8] 魏皓, 黄文焘, 余墨多, 等. 集装箱海港级联物流-能源耦合系统协同优化方法[J]. 中国电机工程学报, 2025, 45(7): 2461-2472. Wei Hao, Huang Wentao, Yu Moduo, et al. Collaborative optimization method for container seaport cascading logistics-energy coupling systems [J]. Proceedings of the CSEE, 2025, 45(7): 2461-2472.
[9] Tan Caimao, Yan Wei, Yue Jiantao. Quay crane scheduling in automated container terminal for the trade-off between operation efficiency and energy consumption[J]. Advanced Engineering Informatics, 2021, 48: 101285.
[10] Lou J, Huang W, Yang Y, et al. Energy management of port electric power system under the trajectory optimization of electric quay crane[C]//12th International Conference on Renewable Power Generation (RPG 2023), Shanghai, China, 2023: 712-717.
[11] Parise G, Parise L, Malerba A, et al. Comprehensive peak-shaving solutions for port cranes[J]. IEEE Transactions on Industry Applications, 2017, 53(3): 1799-1806.
[12] Geerlings H, Heij R, van Duin R. Opportunities for peak shaving the energy demand of ship-to-shore quay cranes at container terminals[J]. Journal of Shipping and Trade, 2018, 3(1): 3.
[13] 郭飞, 雍培, 刘欣宇, 等. 考虑状态相依老化特性的电池储能参与调峰投资效益评估[J]. 电工技术学报, 2025, 40(13): 4330-4342. Guo Fei, Yong Pei, Liu Xinyu, et al. Evaluating the investment benefits of battery energy storage participating in peak shaving considering the state-dependent aging characteristics[J]. Transactions of China Electrotechnical Society, 2025, 40(13): 4330-4342.
[14] Kong Laiqiang, Luo Yingbing, Fang Sidun, et al. State estimation of lithium-ion battery for shipboard applications: key challenges and future trends[J]. Green Energy and Intelligent Transportation, 2025, 4(3): 100192.
[15] 方斯顿, 黄莘杰, 孔赖强, 等. 含储能健康运行域与电压安全约束的配电网重构方法[J]. 中国电机工程学报, 2025, 45(2): 557-587. Fang Sidun, Huang Xinjie, Kong Laiqiang, et al. Distribution network reconfiguration method with health operating area of energy storage life and voltage security constraints[J]. Proceedings of the CSEE, 2025, 45(2): 557-587.
[16] 李弈, 张金龙, 漆汉宏, 等. 基于变分深度嵌入-带有梯度惩罚的生成对抗网络的锂离子电池老化特性建模[J]. 电工技术学报, 2024, 39(13): 4226-4239. Li Yi, Zhang Jinlong, Qi Hanhong, et al. Ageing performance modeling of Li-ion batteries based on variational deep embedding-Wasserstein GAN with gradient penalty[J]. Transactions of China Electro-technical Society, 2024, 39(13): 4226-4239.
[17] 贺鸿杰, 张宁, 杜尔顺, 等. 电网侧大规模电化学储能运行效率及寿命衰减建模方法综述[J]. 电力系统自动化, 2020, 44(12): 193-207. He Hongjie, Zhang Ning, Du Ershun, et al. Review on modeling method for operation efficiency and lifespan decay of large-scale electrochemical energy storage on power grid side[J]. Automation of Electric Power Systems, 2020, 44(12): 193-207.
[18] 邸鹏宇, 蔡新雷, 孟子杰, 等. 基于考虑通信延迟改进分布一致性算法的多储能电站快速低寿命损耗功率均衡分配策略[J]. 电力自动化设备, 2024, 44(8): 18-26. Di Pengyu, Cai Xinlei, Meng Zijie, et al. Fast and low life loss power equalization allocation strategy of multiple battery energy storage stations based on improved distributed consistency algorithm considering communication delay[J]. Electric Power Automation Equipment, 2024, 44(8): 18-26.
[19] 孙毅, 单禹钦, 陈明昊, 等. 考虑生命周期与储能损耗的光-储系统低碳运行优化策略[J]. 电力系统自动化, 2025, 49(12): 60-68. Sun Yi, Shan Yuqin, Chen Minghao, et al. Low-carbon operation optimization strategy for photovoltaic-electrical energy storage system considering life cycle and energy storage degradation[J]. Automation of Electric Power Systems, 2025, 49(12): 60-68.
[20] Seddiek I S. Application of renewable energy technologies for eco-friendly sea ports[J]. Ships and Offshore Structures, 2020, 15(9): 953-962.
[21] Song Shuang, Poh K L. Solar PV leasing in Singapore: enhancing return on investments with options[J]. IOP Conference Series: Earth and Environmental Science, 2017, 67: 012020.
[22] 交通运输部. 港口零碳转型试点探路各显其“能”[EB/OL]. (2024-10-29)[2025-07-23]. https://www.mot. gov.cn/jiaotongyaowen/202410/t20241029_4158629.html.
[23] 胡婷. 计及风电功率波动的微电网储能规划研究[D]. 北京: 华北电力大学, 2019. Hu Ting. Research on energy storage planning of microgrid considering the fluctuation of wind power[D]. Beijing: North China Electric Power University, 2019.
[24] 李虹, 韩雨萌. 计及新能源不确定性的配电网-多微电网协同优化调度[J]. 电工技术学报, 2025, 40(17): 5571-5588. Li Hong, Han Yumeng. Coordinated optimization scheduling of distribution networks and multiple microgrids considering the uncertainty of new energy [J]. Transactions of China Electrotechnical Society, 2025, 40(17): 5571-5588.
[25] Ahamad N B B, Su C L, Xiao Zhaoxia, et al. Energy harvesting from harbor cranes with flywheel energy storage systems[J]. IEEE Transactions on Industry Applications, 2019, 55(4): 3354-3364.
[26] 程曹阳, 杨知方, 余娟, 等. 面向全场景安全的储能投资高效规划方法[J]. 电工技术学报, 2025, 40(1): 64-79. Cheng Caoyang, Yang Zhifang, Yu Juan, et al. An efficient method for energy storage planning considering full-scenario security[J]. Transactions of China Electrotechnical Society, 2025, 40(1): 64-79.
[27] Sayfutdinov T, Ali M, Khamisov O. Alternating direction method of multipliers for the optimal siting, sizing, and technology selection of Li-ion battery storage[J]. Electric Power Systems Research, 2020, 185: 106388.
[28] 重庆市发展和改革委员会. 重庆市发展和改革委员会关于贯彻落实煤电容量电价机制有关事项的通知[EB/OL]. (2023-12-26)[2025-07-25]. https://fzggw.cq. gov.cn/zwgk/zfxxgkml/jgxx/jgzc/202312/t20231226_12745289.html.
[29] National Renewable Energy Laboratory. Cost Projections for Utility-Scale Battery Storage (2025) [EB/OL]. (2025-01-01)[2025-11-16]. https://docs.nrel. gov/docs/fy25osti/93281.pdf.
[30] 魏震波, 李杰, 杨超, 等. 基于动态掺氢策略的综合能源系统低碳经济调度[J]. 电网技术, 2024, 48(8): 3155-3164. Wei Zhenbo, Li Jie, Yang Chao, et al. Low-carbon economic scheduling for integrated energy system based on dynamic hydrogen doping strategy[J]. Power System Technology, 2024, 48(8): 3155-3164.
Abstract The increasing electrification of container ports has strengthened the operational coupling between automated quay cranes (AQCs) and port microgrids, particularly under high penetration of renewable energy. The large and rapidly fluctuating power demands of multiple AQCs, combined with highly variable wind and photovoltaic generation, impose stringent requirements on system flexibility. To address the challenges of instantaneous multi-AQC power aggregation, renewable-generation uncertainty, and lifetime degradation of large-scale energy storage, this paper develops a two-stage flexible energy management strategy for port microgrids. The proposed framework integrates a refined velocity–power coupling model for AQCs and a linearized healthy-operation-region model for energy storage, enabling coordinated logistics execution and energy scheduling, reduced peak load, and enhanced renewable-energy utilization.
The methodology begins with the derivation of a physics-based dynamic model for six standard AQC movements: hoisting, trolley travel, and lowering under both loaded and unloaded conditions, each following a trapezoidal velocity profile. Analytical relationships among velocity, acceleration, displacement, and instantaneous power are established, capturing the second-level power variations. Based on this model, controllable operating velocities and adjustable start sequences are formulated to exploit the operational flexibility of individual AQCs. A coordinated de-peaking mechanism is then introduced to prevent simultaneous high-power actions across multiple AQCs. By identifying overlapping movement intervals using binary variables and imposing upper bounds on aggregated crane power, the mechanism effectively mitigates peak-power surges in multi-AQC scenarios. Meanwhile, to ensure the long-term reliability of the storage system under frequent cycling, a linear healthy operational region model is developed. Through hyperspace projection of the nonlinear lifetime surface defined over average state of charge (SoCmean) and maximum depth of discharge (DoDmax), followed by geometric convex approximation, the original nonlinear constraints are transformed into a tractable linear form. This enables the battery system to participate in second-level regulation while remaining within a safe degradation boundary.
A two-stage scheduling architecture is built on these components. In the day-ahead stage, hourly decisions on AQC allocation, container-handling quantities, grid purchases, and renewable-energy utilization are optimized under the linearized storage-health constraints. In the intra-day stage, a rolling optimization with a 1-hour window is performed, during which second-level AQC power trajectories are reconstructed from optimized velocity profiles to accommodate deviations in actual renewable generation. The energy storage system and AQC operation are jointly coordinated to absorb forecast errors while ensuring timely completion of logistical tasks.
Case studies based on operational data from a U.S. port verify the effectiveness of the proposed framework. Compared with conventional strategies, the method reduces second-level peak load by 33.61%, increases renewable-energy utilization by 15.12%, and extends battery lifetime by 19.88%. The coordinated de-peaking mechanism effectively prevents overlapping high-power stages among cranes, producing a smoother load profile and reducing contracted transformer capacity requirements. The linearized storage-health model constrains deep cycling and maintains SoC trajectories within the safe operating region throughout both scheduling stages. Under conditions with large forecast deviations, dynamically adjusted AQC velocities provide additional demand-side flexibility, enabling full renewable absorption without jeopardizing operational deadlines.
Overall, the study establishes an integrated logistics-energy co-optimization framework that combines detailed electromechanical AQC modeling at the second scale, coordinated multi-crane scheduling, and health-aware energy storage operation. The results demonstrate its capability to enhance microgrid flexibility, suppress peak load, and support renewable-rich green port operations.
keywords:Automated quay crane, microgrid energy management, mixed-integer nonlinear programming, renewable energy consumption, two-stage optimization
DOI: 10.19595/j.cnki.1000-6753.tces.251472
中图分类号:TM73
国家电网有限公司总部科技项目资助(5400-202418219A-1-1-ZN)。
收稿日期 2025-08-21
改稿日期 2025-11-15
幸爱玲 女,2001年生,硕士研究生,研究方向为能源交通融合。E-mail:ailingxing-cqu@foxmail.com
方斯顿 男,1991年生,教授,博士生导师,研究方向为综合能源系统、能源-交通融合。E-mail:fangston@cqu.edu.cn(通信作者)