 、
 、
 分别为逆变器滤波电阻、滤波电感、滤波电容;
 为网侧电感;
 、
 分别为逆变器输出电压和电流;
 为滤波电感的电流;
 和
 分别为有功功率和无功功率参考值;
 和
 分别为VSGi输出的有功功率和无功功率;
 为输出角频率;
 和
 分别为VSGi的相位和参考电动势。通过虚拟阻抗控制与电压电流双环控制产生脉冲宽度调制信号,实现传统的VSG控制。
摘要 孤岛微电网中多个虚拟同步发电机(VSGs)的分布式二次控制需要通过稀疏网络进行远程信息交互,易受网络攻击导致控制性能恶化,进而影响系统稳定运行。针对这一问题,该文考虑拒绝服务(DoS)攻击的影响,提出一种基于弹性自触发一致性的多VSGs孤岛微电网功率分配与调频控制方法。首先,分析VSG控制下逆变器的输出频率,并对全局DoS攻击与局部DoS攻击进行建模;其次,针对两种攻击类型设计基于自触发一致性算法的弹性控制器,在控制中考虑DoS攻击,提高DoS攻击的抵御能力,引入自触发机制,降低计算和通信需求,并对触发函数做优化处理,在确保扰动后即时触发的同时进一步减少触发次数与计算成本;最后,搭建包含4台VSGs并联运行的孤岛微电网仿真模型,验证所提方法的有效性。结果表明,该文所提控制方法能够应对网络攻击导致的通信中断问题,在DoS攻击下仍能保证将频率恢复到额定值,实现功率精确分配,同时降低计算与通信负担。
关键词:虚拟同步发电机 一致性算法 孤岛微电网 自触发机制 DoS攻击
孤岛微电网作为整合分布式能源的有效形式,是提升新能源消纳能力的重要途径[1-2]。新能源不具备类似火电、水电同步机组的惯量和调频支撑能力,其接入逆变器时通常采用下垂控制,使微电网受到大扰动时可能影响系统稳定[3-4]。虚拟同步发电机(Virtual Synchronous Generator, VSG)控制模拟同步发电机的输出特性,使逆变器不仅具备下垂特性,而且能够为微电网提供惯量和阻尼支撑[5-6]。然而,VSG控制依然为有差控制,负荷波动会导致频率偏差,且多个VSGs存在相互之间的协调问题,因此,研究兼顾频率调节和功率分配的控制策略,对实现孤岛微电网中多VSGs协调运行具有重要意义。
现有二次控制主要分为三种类型:集中式、分散式和分布式[7]。集中式控制通信压力大,且受单点故障的困扰,可靠性低;分散式控制难以实现所有分布式电源的统一协调[8-10];相比之下,分布式控制仅需要相邻逆变器之间进行信息交互就可实现全局控制,在降低通信负担的同时提高微电网的可靠性,具有更大的优势[11]。一致性算法是实现分布式控制的重要手段,被广泛应用于微电网的二次控制。文献[12]将一致性算法应用于VSG控制下的交流微电网,恢复系统频率和电压至预设值;文献[13-14]提出一种增加互阻尼的一致性算法,抑制并联VSGs系统的功率振荡;文献[15]利用一致性算法提出一种分布式频率交互阻尼控制方法,实现多VSGs的频率恢复与有功分配。然而,上述研究涉及的控制器基于固定采样周期进行实时通信,通信和计算压力仍然较大。
为降低系统通信频率,有效的解决方案是引入事件触发和自触发机制,这两种机制均在满足触发条件时才会更新并传输数据[16]。与事件触发不同的是,自触发不需要对触发条件进行连续监测,进一步降低了计算负担。文献[17]设计了一种分布式自触发控制器,通过迭代求解二次方程,确定下一触发时刻,减少计算成本;文献[18]利用自触发控制实现孤岛微电网的负荷分配与电压控制,并与事件触发进行比较;文献[19]提出一种基于灵活线性时钟的分布式自触发有功共享控制,仅在线性时钟监控的特定时刻共享信息。在上述研究中,自触发主要应用于传统下垂型孤岛微电网,而基于VSG的自触发二次控制的研究相对较少。文献[20]提出一种基于VSG控制的微电网分布式自触发隐私保护二次控制方法,将自触发机制引入多VSGs系统,但未考虑网络攻击的情况。
分布式控制的信息传输涉及通信网络,这不可避免地会带来网络攻击的问题。拒绝服务(Denial of Service, DoS)攻击是网络攻击的常见形式之一,其主要影响控制器之间的信息传输,造成数据丢包,从而使分布式控制失效,影响微电网的稳定性[21]。文献[22]研究了存在DoS攻击导致通信故障情况下的自触发共识网络,提出一种抗DoS鲁棒性的信息物理系统自触发协调算法;文献[23]针对遭受多层DoS攻击的网络化微电网,提出一种网络化抗DoS攻击的分布式自触发控制;文献[24]研究了遭受两种DoS攻击下配电网多光伏的分布式自触发协同控制;文献[25]提出考虑DoS攻击的孤岛微电网电压-无功控制。然而,目前VSG控制下的孤岛微电网的控制问题尚缺乏对DoS攻击的研究。
为弥补多VSGs系统在抵御DoS攻击方面研究的不足,本文聚焦DoS攻击下孤岛微电网中多VSGs的弹性控制问题,同时考虑自触发机制,旨在降低链路通信负担的同时,提高VSGs对DoS攻击的抵御能力。主要贡献如下:
1)提出考虑两种DoS攻击的多VSGs系统弹性控制策略,包括阻塞所有通信通道的全局DoS攻击和独立影响每个通道的局部DoS攻击。所提控制能够实现系统二次频率无差调节与精确的有功功率分配。
2)将自触发机制用于VSGs之间的信号通信,每个VSG的触发时刻根据DoS攻击情况自适应调整。所提出的自触发机制既能保证网络攻击下的控制性能,又能降低通信压力与计算负担。
3)针对自触发控制器在稳态时的冗余触发,在稳态阶段改进触发条件,既能保证扰动发生后的即时触发,又能进一步减少触发次数与计算成本。
孤岛微电网中逆变器采用VSG控制作为初级控制,图1为传统VSG控制结构框图。、、分别为逆变器滤波电阻、滤波电感、滤波电容;为网侧电感;、分别为逆变器输出电压和电流;为滤波电感的电流;和分别为有功功率和无功功率参考值;和分别为VSGi输出的有功功率和无功功率;为输出角频率;和分别为VSGi的相位和参考电动势。通过虚拟阻抗控制与电压电流双环控制产生脉冲宽度调制信号,实现传统的VSG控制。
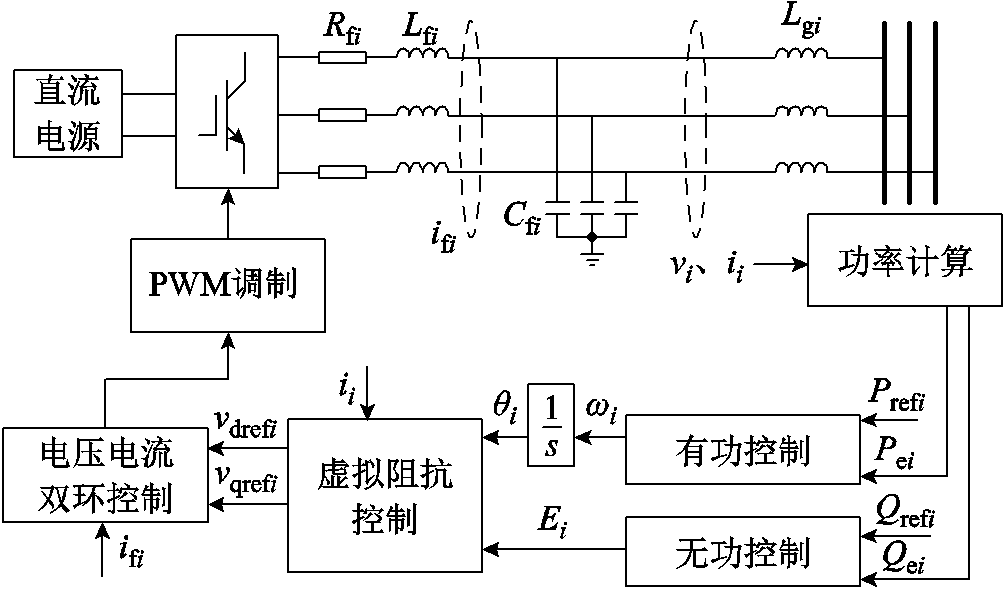
图1 传统VSG控制结构框图
Fig.1 Control diagram of conventional VSG
虚拟同步发电机的有功控制主要包括转子运动方程和一次调频环节,其控制为
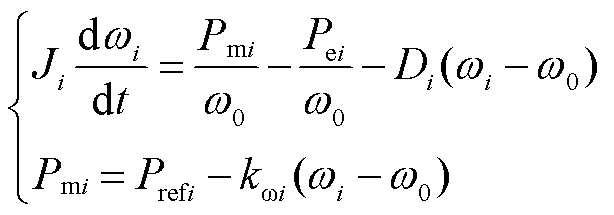 (1)
式中, 和
 分别为VSGi的虚拟转动惯量和阻尼系数;Pmi为机械功率;
 为VSG的额定角频率;
 为调频系数。
当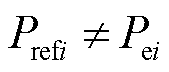 时,令
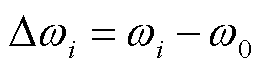 ,对式(1)进行拉普拉斯变换后得到的
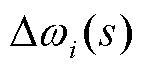 为
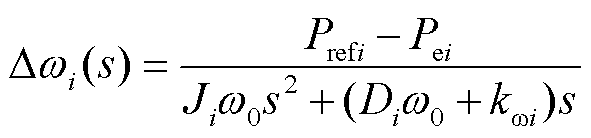 (2)
利用终值定理得到输出角频率偏差为
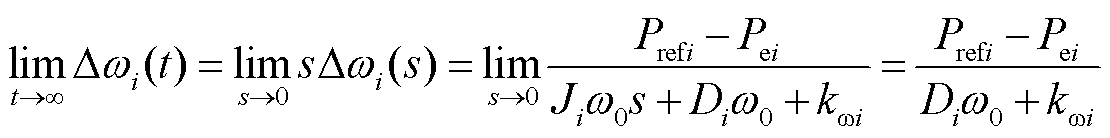 (3)
当VSG的输出功率与参考功率不一致时,输出角频率 会偏离额定角频率。为了实现频率的无偏差控制,需要将二次调频引入控制回路。
二次调频本身可能破坏VSGs之间的功率均衡,导致负载波动后系统频率虽然恢复至额定值,但功率无法合理分配。因此,二次控制目标为在DoS攻击下满足以下两点:
1)频率能够恢复到频率参考值,即
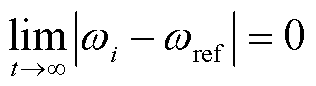 (4)
2) 功率能够按照阻尼和调频系数进行精确分配,即
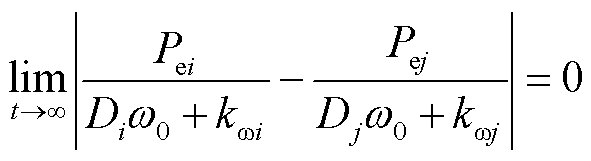 (5)
孤岛微电网的通信拓扑结构可以用无向图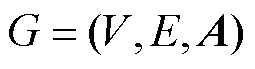 表示。其中
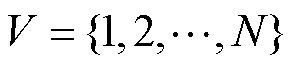 为节点集,代表
 个VSG;
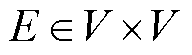 为通信链路集,
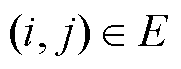 代表
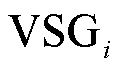 可接收
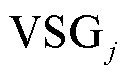 的传输信号;的邻居集可表示为
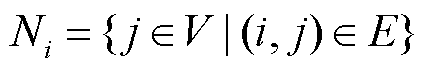 ;
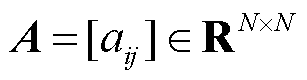 为邻接矩阵,如果,则
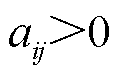 ,否则
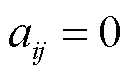 。每个VSGi都存在度
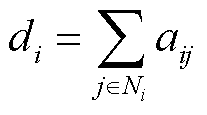 ,相应形成度矩阵

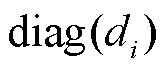 。无向图
 可由一个拉普拉斯矩阵表征,定义为
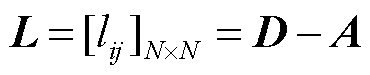 ,其中,
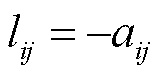 ,
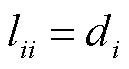 。
DoS攻击会阻塞信息的正常传输,破坏系统的稳定性。由于DoS攻击的能量限制,攻击具有间歇性,呈现“休眠-攻击”的重复状态。根据DoS攻击的范围,分为全局DoS攻击和局部DoS攻击。
1)全局DoS攻击:全局DoS攻击将阻塞所有通信链路。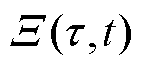 和
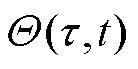 分别表示时间段
 内的攻击序列集合和正常序列集合;第
 次全局DoS攻击的时间区间为
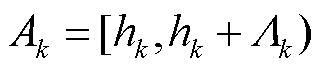 ,
 与
 分别为第次全局DoS攻击的起始时间和持续时间,则
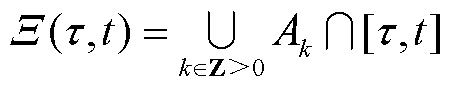 ,
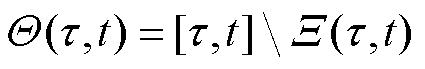 ,
 表示相对补集。考虑用攻击次数与攻击时长约束全局DoS攻击,给出以下假设。
假设1[22]: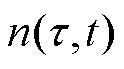 和
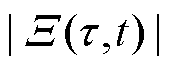 分别为全局DoS攻击在时间段内的攻击次数和攻击时长,存在常数
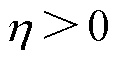 ,
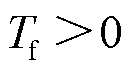 ,
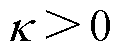 ,
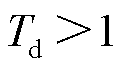 ,使得
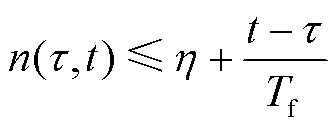 (6)
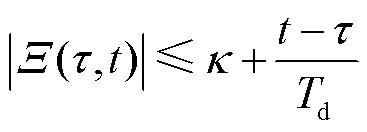 (7)
式中, 和
 分别为全局DoS攻击的攻击次数调节量和攻击时长调节量;
 为全局DoS攻击在单位时间内平均攻击次数;
 为全局DoS攻击在单位时间内持续的平均时长。
2)局部DoS攻击:局部DoS攻击下每个通信链路的阻塞情况不同。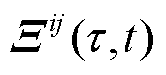 和
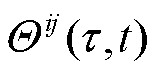 分别表示时间段
 内接收传输信号的通信链路
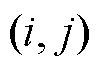 受到DoS攻击的序列集合和正常序列集合;第次通信链路受到DoS攻击的时间区间为
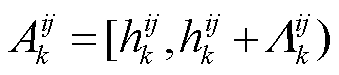 ,其中
 与
 分别为通信链路受到DoS攻击的起始时间和持续时间,则
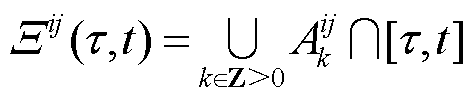 ,
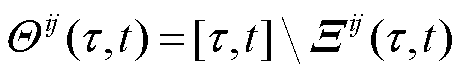 。考虑用攻击次数与攻击时长约束局部DoS攻击,给出以下假设。
假设2[22]: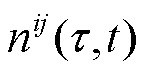 和
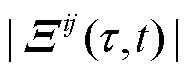 分别表示通信链路在时间段内受到DoS攻击的攻击次数和攻击时长,存在常数
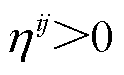 ,
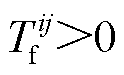 ,
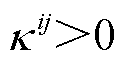 ,
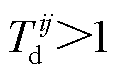 ,使得
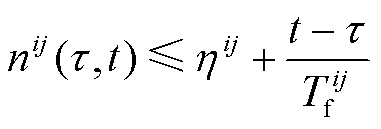 (8)
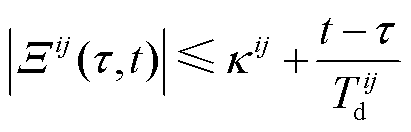 (9)
式中, 和
 分别为局部DoS攻击的攻击次数调节量和攻击时长调节量;
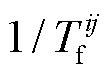 为局部DoS攻击在单位时间内平均攻击次数;
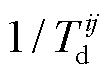 为局部DoS攻击在单位时间内持续的平均时长。
上述两种假设在DoS攻击相关研究中较为常见,在文献[23-25]均被采用,是一种通用的DoS建模方法。典型的数据集如公开的ICC 2019Dos攻击数据集满足假设1和假设2的要求。在实际系统中,攻击者可利用的资源和能量极为有限,且有多种措施可用于缓解DoS攻击,如扩频技术、高通滤波等,这使得攻击行为不能无限次地发生或持续时间过长,因此假设1和假设2对攻击频率和攻击时长的限制是合理的。当不满足两种假设条件时,将出现通信链路长期阻塞的情况。可行的补救措施有临时启动备用通信链路,如无线应急通信通道,当链路攻击时长超限时自动切换。
二次控制有两个控制目标:①频率恢复;②精确的有功功率分配。本文设计的二次控制表达式为
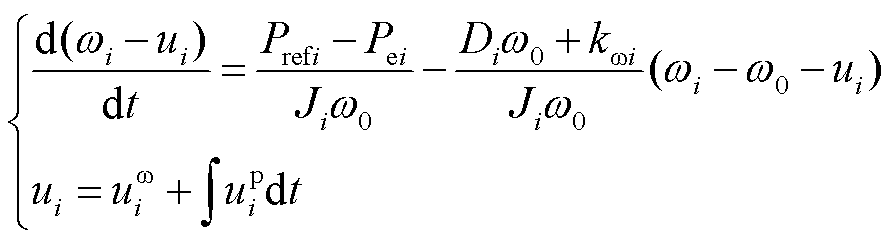 (10)
式中, 为二次控制的校正量;
 和
 分别为频率恢复控制量和功率分配控制量。
一般情况下,孤岛微电网的频率参考值为额定角频率,使用简单的PI控制即可以完成频率恢复。
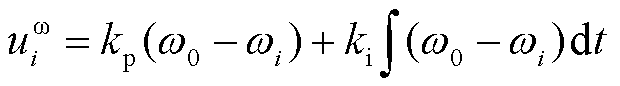 (11)
式中, 和
 分别为比例系数和积分系数。
对于有功功率分配控制,通常采用平均一致性算法。为简明起见,令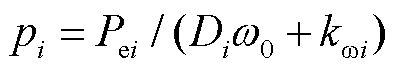 ,定义功率一致性偏差
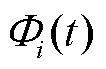 为
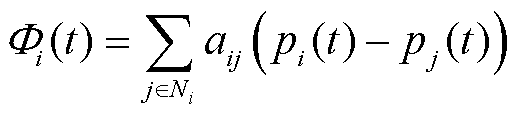 (12)
则考虑全局DoS的有功功率分配控制设计为
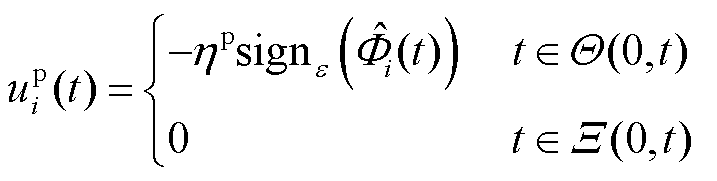 (13)
式中,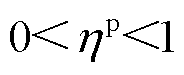 为控制增益。定义
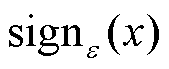 与
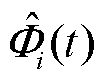 分别为
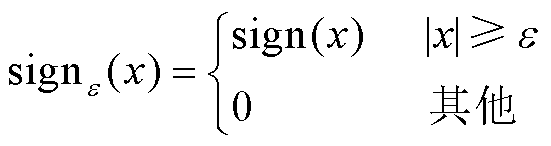 (14)
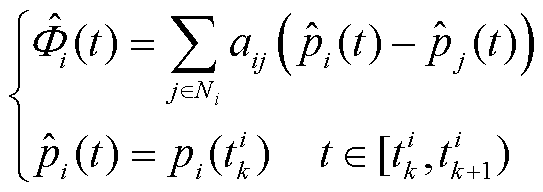 (15)
式中, 为正值,表示期望的系统收敛误差;
 为第次触发的时刻。正常情况下由进行更新,当处于DoS攻击状态时,控制量重置为0。触发时将信息传递给邻居
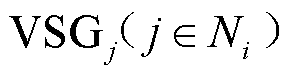 ,只有
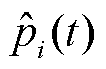 更新或
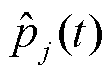 更新时才会变化,否则保持恒定。
弹性自触发控制在每个VSG节点配备一个本地时钟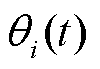 ,将衰减到0的时刻定义为的触发时刻,即
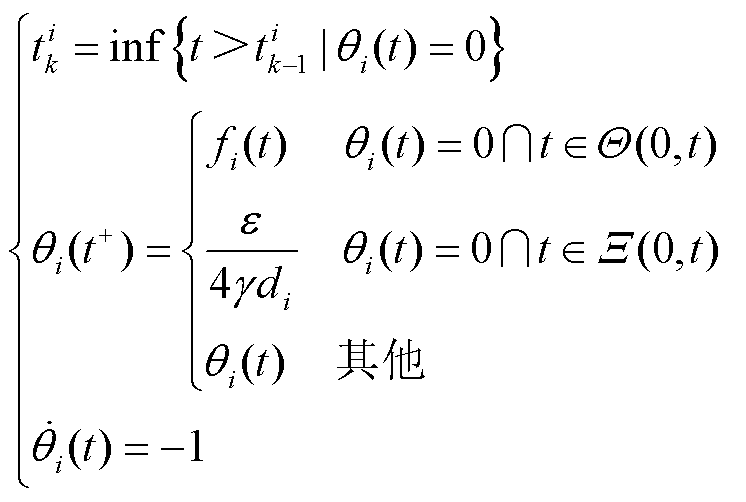 (16)
其中
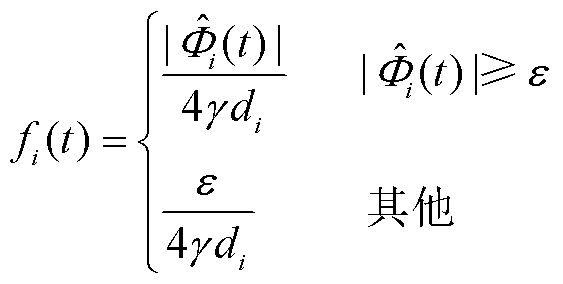 (17)
式中,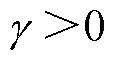 为全局DoS攻击时的调节系数。
按照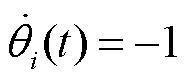 线性衰减,正常情况下为取决于的值,DoS攻击时被修改。的动态变化如图2所示。当
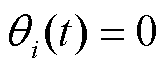 时为计算出的触发时刻,若此时未遭受DoS攻击,则成功触发;否则触发失败。
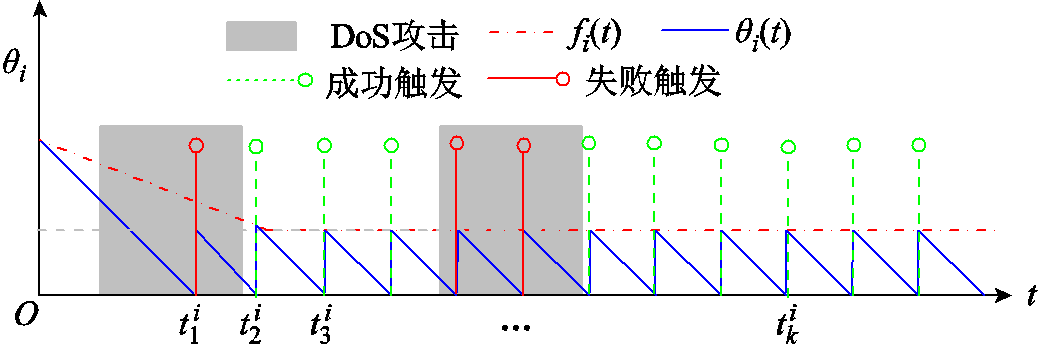
图2  的动态变化
Fig.2 Dynamic evolution of
由的演化过程可知的下一触发时刻为
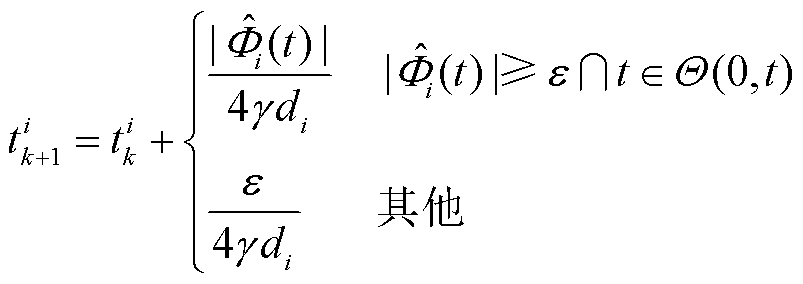 (18)
若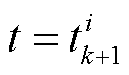 时未遭受DoS攻击,则触发成功,此时两次连续触发之间的时间间隔
 为
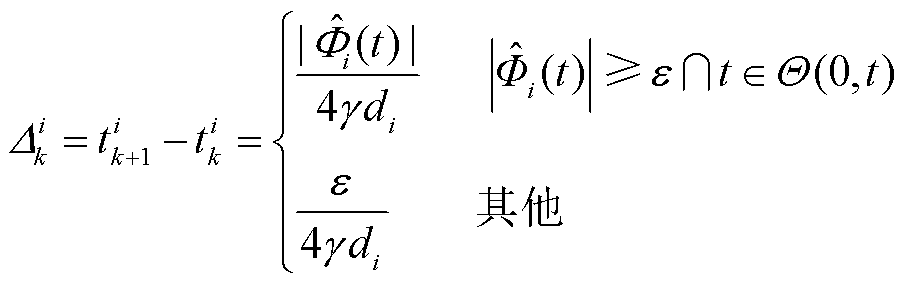 (19)
若时遭受DoS攻击,则触发失败。由图2所示,两次连续触发之间的时间间隔要大于未遭受DoS攻击时的时间间隔。因此,任意两次连续触发之间存在的最小触发间隔 为
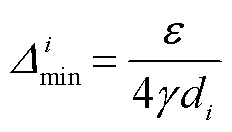 (20)
由式(20)可知,最小触发间隔大于0,因此Zeno现象不存在。
弹性自触发控制器通过引入线性时钟,仅需在时计算下一触发的时刻,与事件触发控制相比,不需要实时计算触发函数。且通过修改DoS攻击时的本地时钟与功率分配控制量,保证系统在全局DoS攻击下的收敛性能。以下定理证明弹性自触发控制器在全局DoS攻击下的有效性。
定理1:每个VSG由式(12)~式(17)进行有功功率分配控制,在满足假设1的全局DoS攻击下,且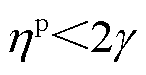 ,系统可以实现
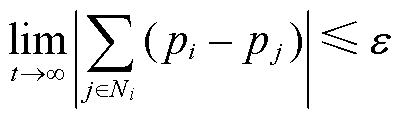 的功率分配目标。
证明:考虑一个Lyapunov函数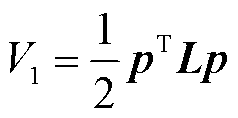 ,定义
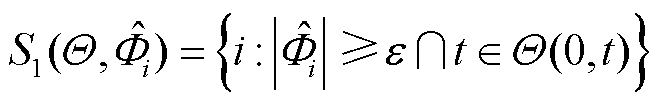 ,对
 求导为
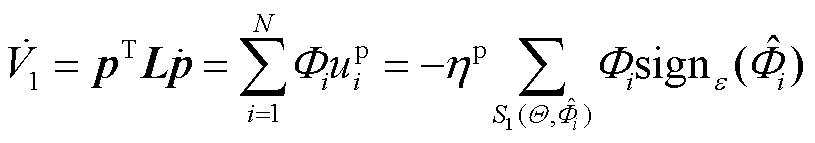 (21)
式中,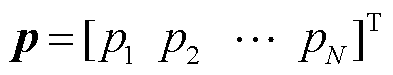 。
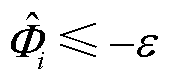 时
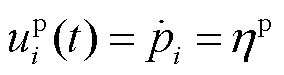 ,意味着~
 期间,
 以
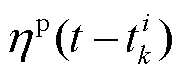 的量增加,即
 以
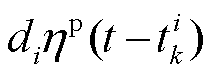 的量增加,
 可能以的量减小,根据式(18),有
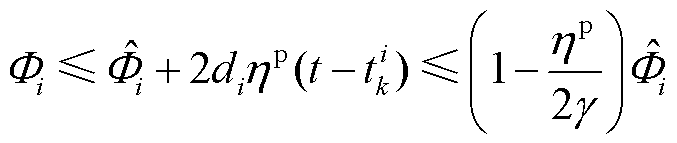 (22)
同理,当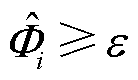 ,
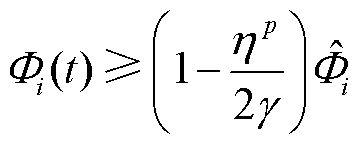 ,说明与
 具有相同的正负号,因此有
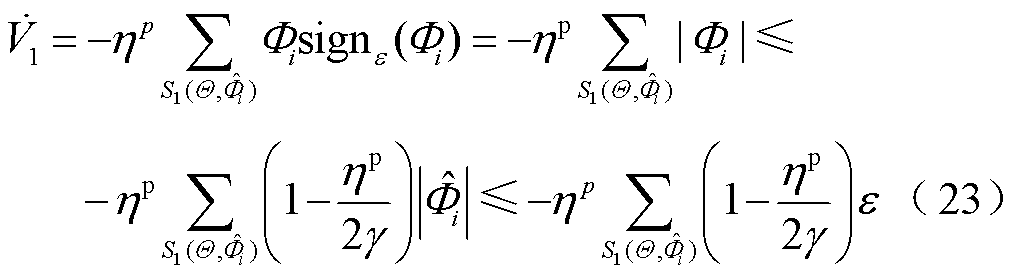
不等式(23)表明,必定存在有限时间 ,使得所有VSG在
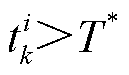 时均满足
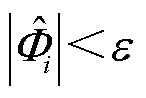 ,
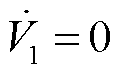 ,且由于全局DoS攻击满足假设1,不会由持续的DoS攻击引起。若上述推论不成立,由于,
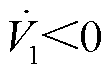 ,使得Lyapunov函数在导数的作用下变为负值,这与
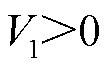 的正定性相矛盾。证毕。
值得注意的是,这种收敛并非渐进收敛,而是存在一个非零误差。只要值足够小,就可以适用于功率分配控制。由式(18)可知,越小,触发越频繁,因此需要根据实际情况在收敛误差与触发次数之间进行权衡。
稳定状态下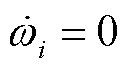 ,
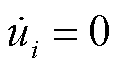 ,又因为时,,所有控制量
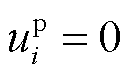 且停止更新,对进行积分可得
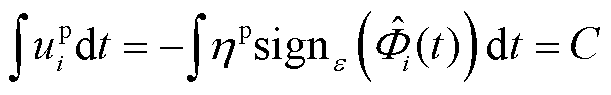 ,
 为常数,因此
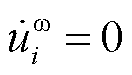 ,对式(11)求导得到
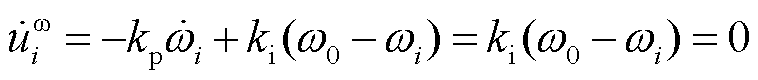 (24)
即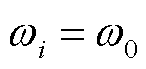 ,二次控制可以将频率收敛到额定值。根据式(10)可得稳定状态下的校正量为
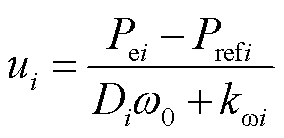 (25)
控制器达到稳态时每经过固定时间触发一次,触发频率比暂态过程更高,而稳态时的连续触发属于资源浪费,期望暂态过程触发次数较多,稳态过程触发次数较少。为减少稳态下的不必要触发,对式(16)中正常情况下即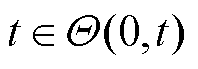 时的触发条件进行修改,得到
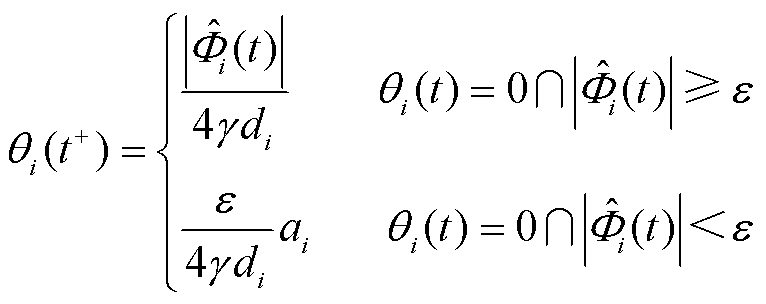 (26)
式中, 为计数变量,初始值为0,如果
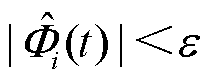 ,
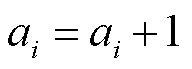 ,当增加到50,保持不变。计算
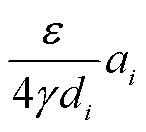 得到,当系统出现
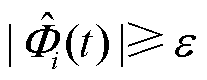 的情况,恢复初始值0。改进后的动态演化如图3所示。这样做的目的是:当系统进入稳态时,触发时间间隔逐步增加,最大时间间隔限制在0.5 s,防止时间间隔较大导致扰动突然发生时经过很长一段时间才能触发。此外,系统可能因存在短暂满足而并未达到稳定状态的情况,触发时间间隔的逐步增加使系统在这种情况下仍能够保持较大的触发频率。
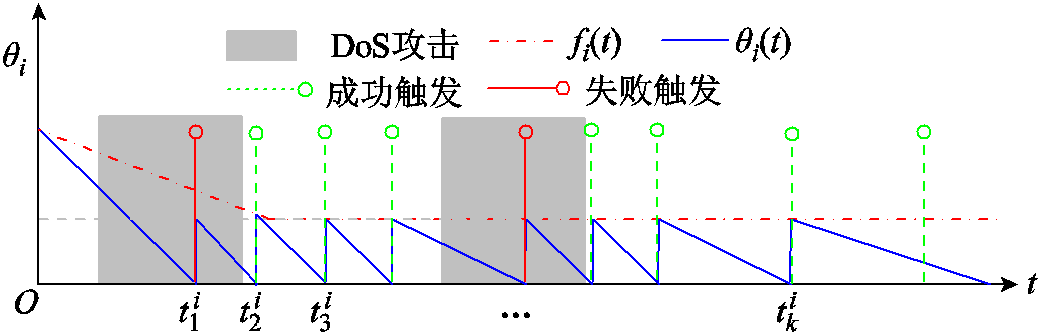
图3 改进后的动态演化
Fig.3 Dynamic evolution of improved
本节考虑局部DoS攻击。与全局DoS攻击不同,局部DoS攻击下每条通信链路的攻击情况不同。定义相邻状态偏差量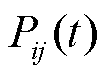 为
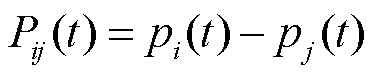 (27)
则考虑局部DoS攻击的有功功率分配控制设计为
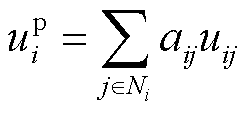 (28)
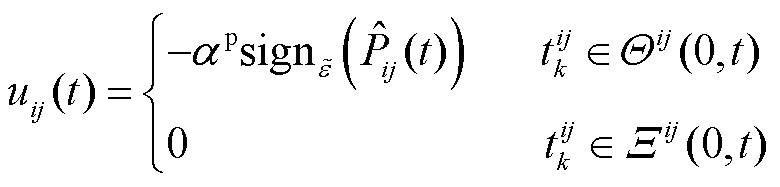 (29)
式中, 为控制增益,
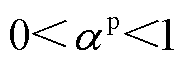 ;
 为收敛误差,
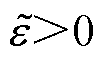 ;
 为与的通信链路在上的控制作用;
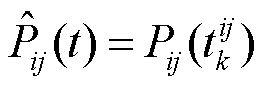 ,
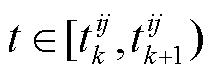 ,
 为向第次传输信息的时刻。正常情况下由
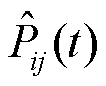 进行更新,当通信链路受到DoS攻击时,控制量重置为0。
弹性自触发控制在每个通信链路都配备一个本地时钟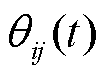 ,当衰减到0时获取传输的信息,定义为触发时刻,即
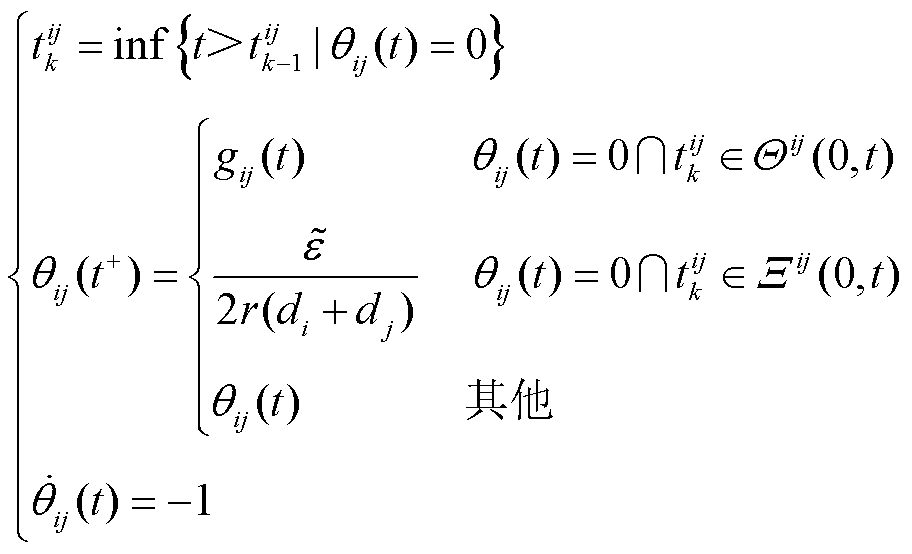 (30)
式中,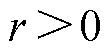 为局部DoS攻击时的调节系数。
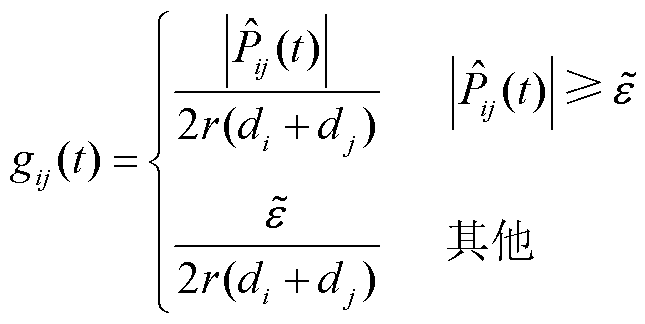 (31)
按照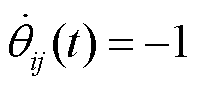 线性衰减,正常情况下为取决于的值,链路遭受DoS攻击时被修改。由的演化过程可知通信链路的下一触发时刻为
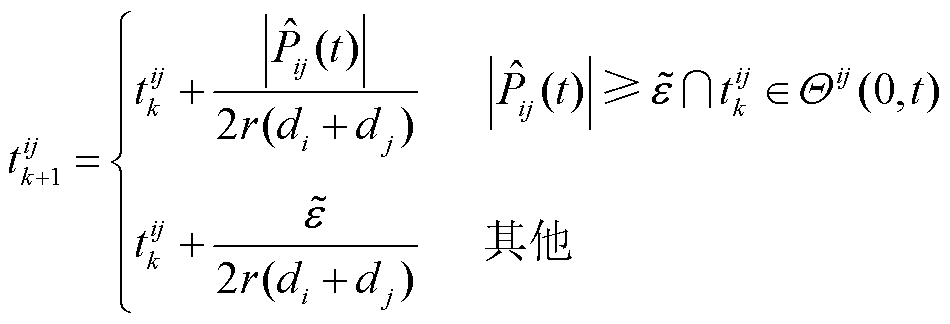 (32)
由式(32)可知,任意两个连续触发之间存在的最小触发间隔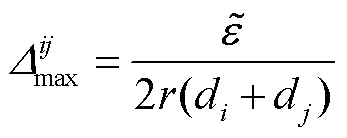 ,最小触发间隔大于0,因此Zeno现象不存在。
以下定理证明弹性自触发控制器在局部DoS攻击下的有效性:
定理2:每个VSG由式(27)~式(31)进行有功功率分配控制,在满足假设2的局部DoS攻击下,且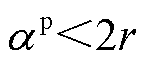 ,系统可以实现
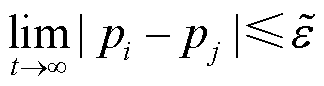 (
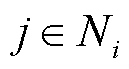 )的功率分配目标。
证明:考虑一个Lyapunov函数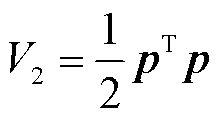 ,定义
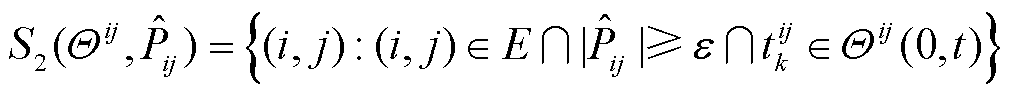 ,对
 求导得到
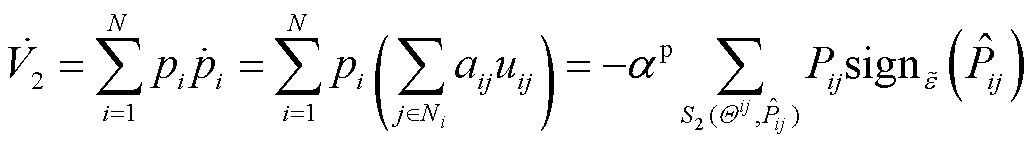 (33)
由于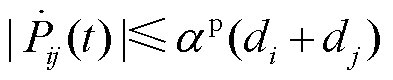 ,当
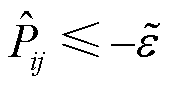 ,有
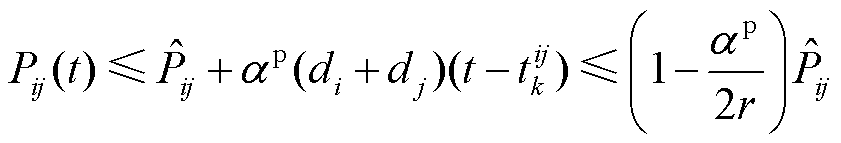 (34)
同理,当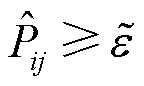 ,有
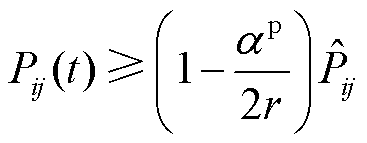 ,因此有
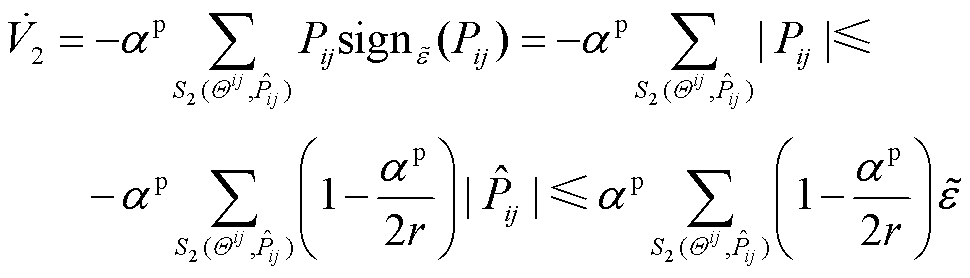 (35)
不等式(35)表明,必定存在有限时间 ,使得所有链路在
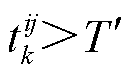 时均满足
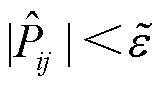 ,从而
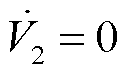 ,且由于局部DoS攻击满足假设2,不会由持续的DoS攻击引起。若上述推论不成立,由于,
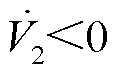 ,使得Lyapunov函数在导数的作用下变为负值,这与
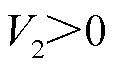 的正定性相矛盾。证毕。
同样地,这种收敛并非渐进收敛,而是存在一个非零误差。越小,收敛误差越小,触发次数越多,因此需要根据实际情况在收敛误差与触发次数之间进行权衡。
当时,,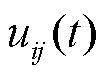 保持为0不变,由式(28)可知,也保持为0不变,因此对进行积分为常数。依旧采用式(11)的PI控制调节频率,二次控制可以将频率收敛到额定值。同理,校正量。
与2.2节类似,期望稳定状态时触发次数较少,避免触发冗余,因此对式(30)中正常情况下即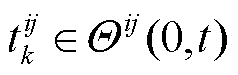 时的触发条件进行修改,即
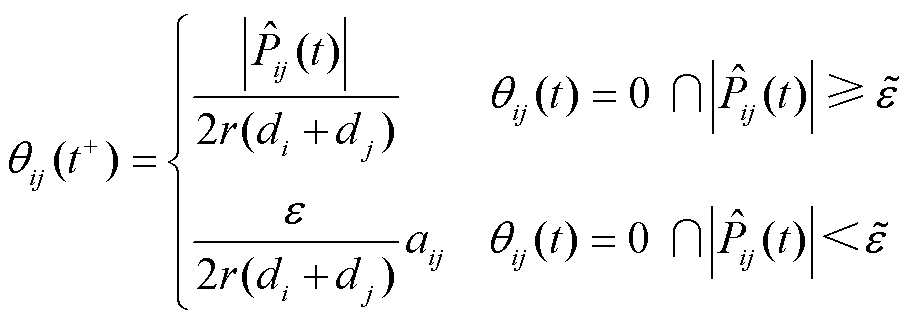 (36)
式中, 为计数变量,初始值为0,如果
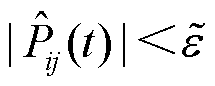 ,
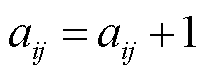 ,当增加到50,保持不变,当
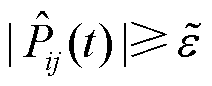 时,恢复初始值0。改进后
 的动态演化如图4所示。当链路
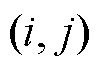 的本地时钟
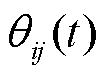 衰减到0时,计算出触发时刻。若此时链路未遭受局部DoS攻击,则成功触发,
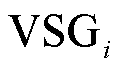 获取
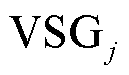 传输的信息;否则,触发失败。这样做的目的同样也是将最大时间间隔限制在0.5 s,防止时间间隔较大导致扰动突然发生时,需要经过很长一段时间才能触发,同时保证在短暂满足但并未达到稳定状态的时刻仍能频繁触发。
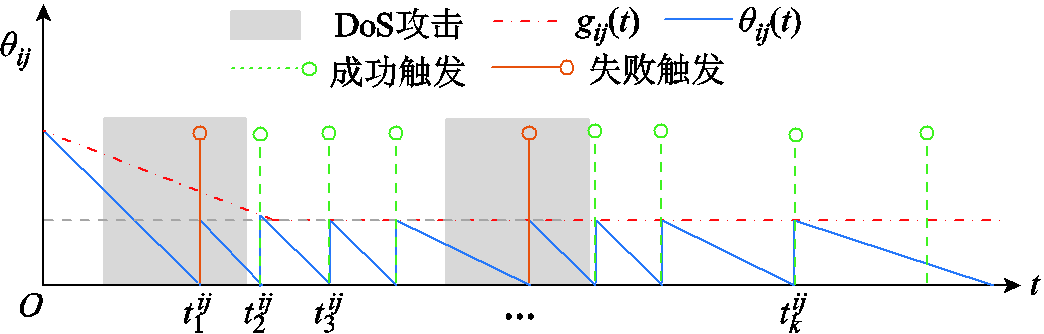
图4 改进后的动态演化
Fig.4 Dynamic evolution of improved
为验证所提出的二次控制方法在DoS攻击下的有效性,利用Matlab/Simulink搭建包含4台VSGs的孤岛微电网模型。含多VSGs孤岛微电网结构拓扑如图5所示。红色虚线表示各VSG之间的通信链路。系统及其控制参数见表1。额定角频率设置为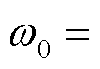
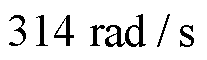 。1 s时二次控制启动,在此之前只使用初级控制。6 s时负载2增加至30 kW,13 s后恢复到15 kW。
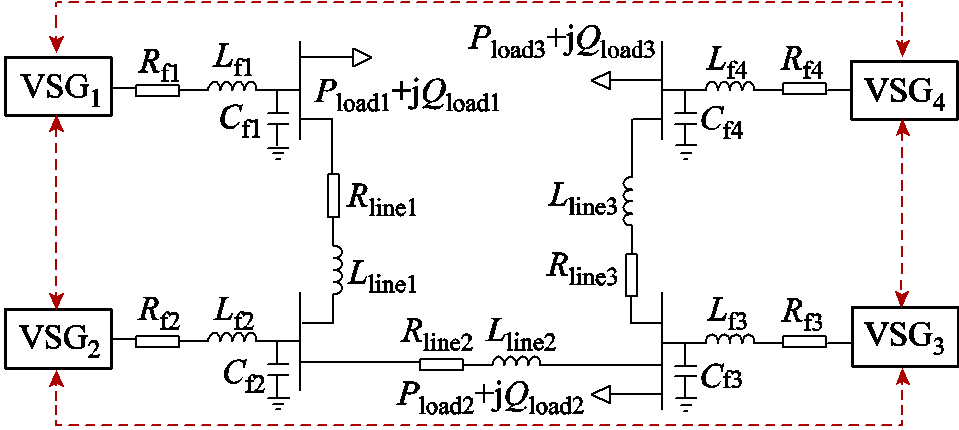
图5 含多VSGs孤岛微电网结构拓扑
Fig.5 Structure of multi-VSGs islanded microgrid
表1 系统及其控制参数
Tab.1 System and its control parameters
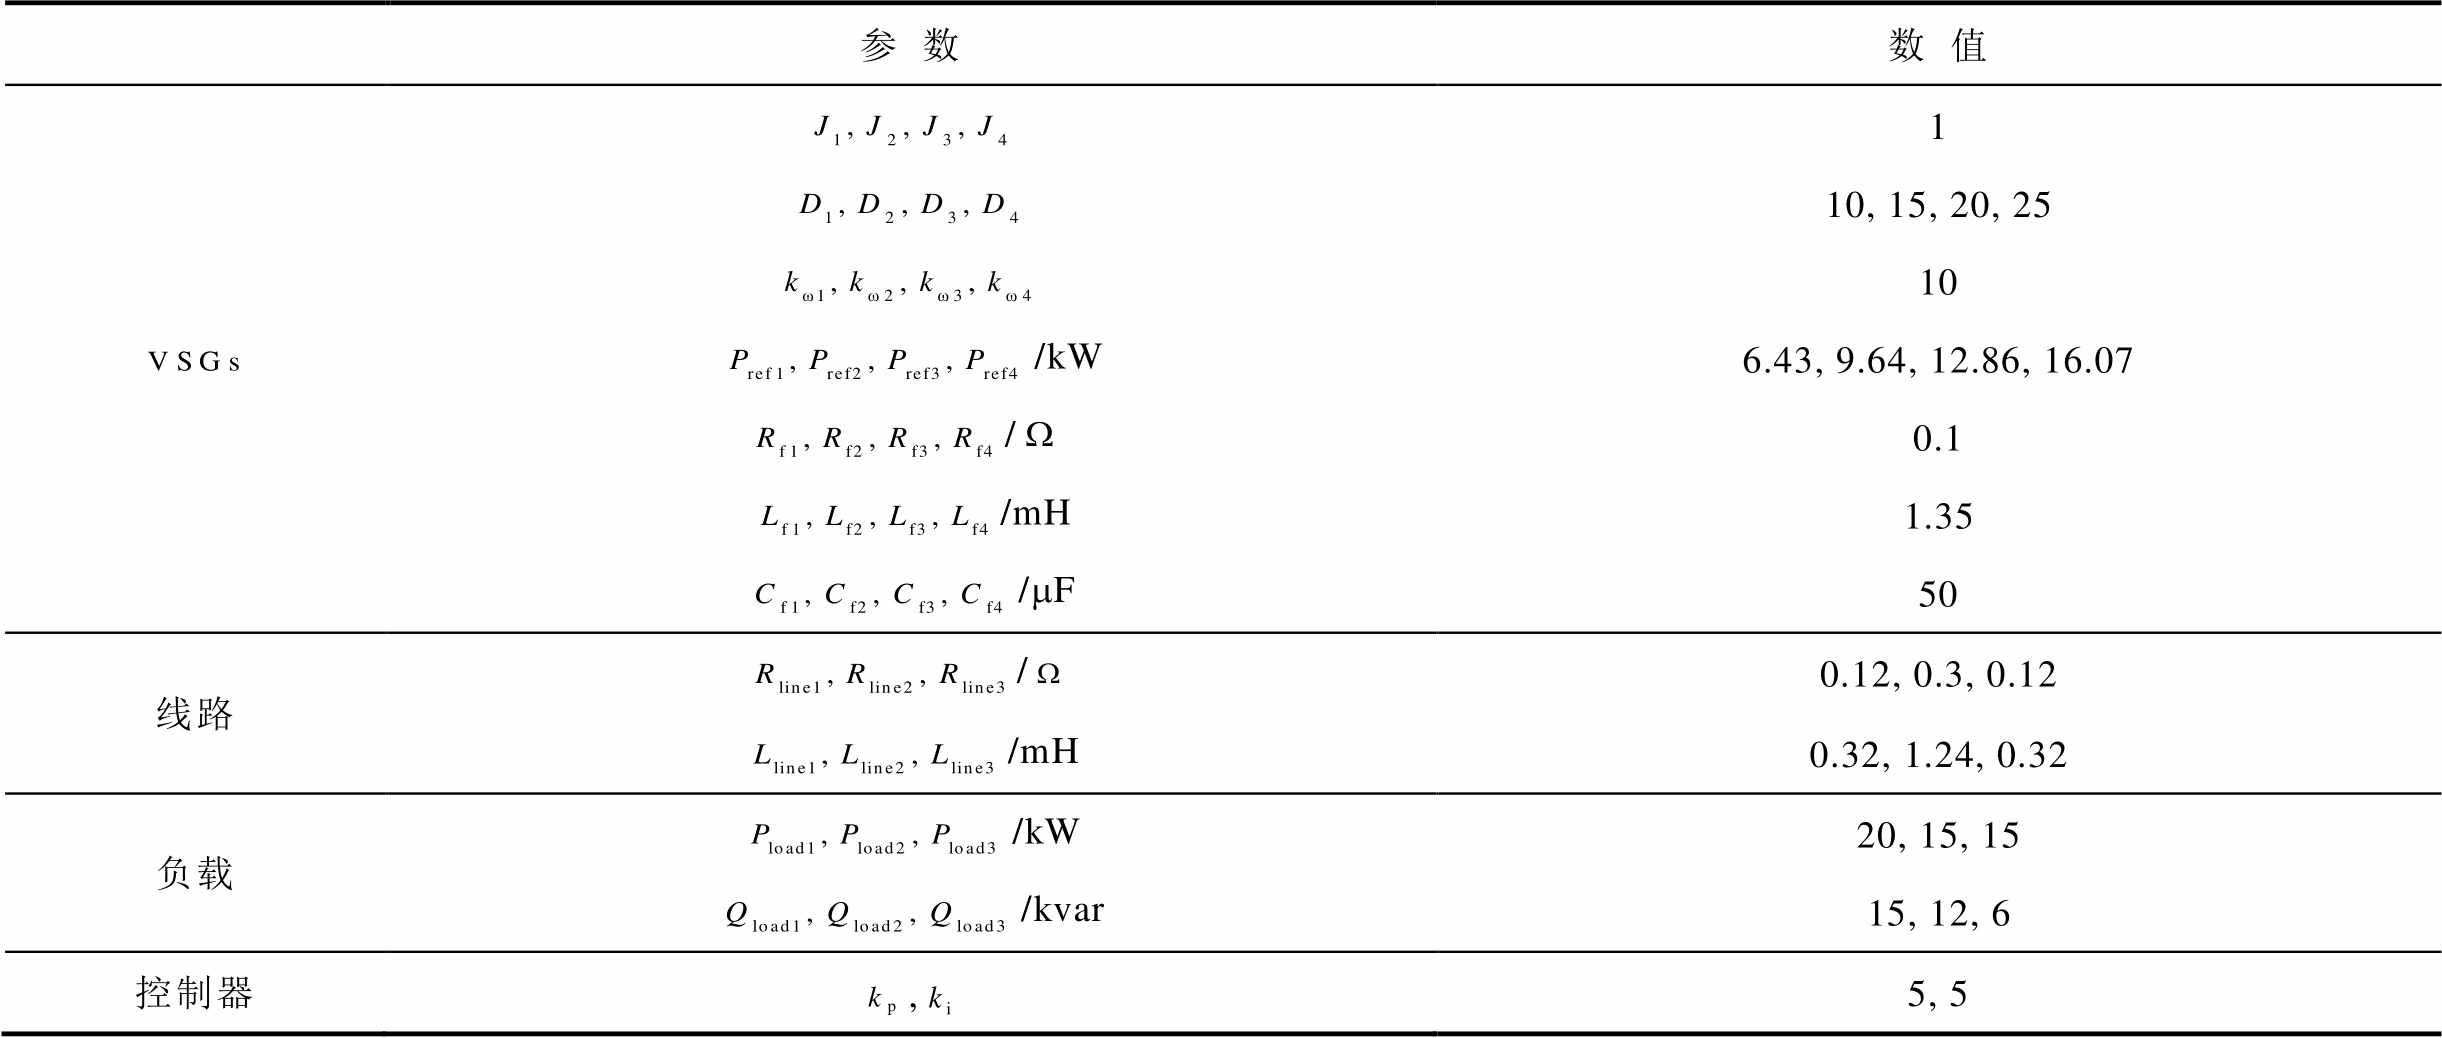
参数数值 1 10, 15, 20, 25 10 /kW6.43, 9.64, 12.86, 16.07 /0.1 /mH1.35 /mF50 线路/0.12, 0.3, 0.12 /mH0.32, 1.24, 0.32 负载/kW20, 15, 15 /kvar15, 12, 6 控制器,5, 5
全局DoS攻击信号如图6所示。纵坐标的值为1表示所有通信链路被阻塞,值为0表示通信传输正常。每次攻击的起始时间和持续时间随机生成,最大持续时间为0.6 s,全局DoS攻击的平均占空比为50.1%。
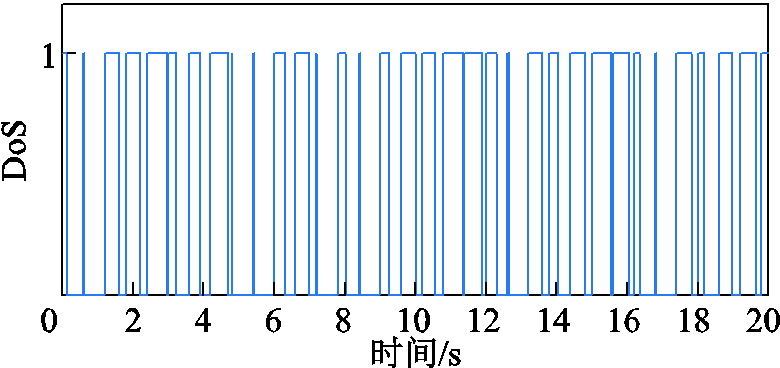
图6 全局DoS攻击信号
Fig.6 Global DoS attack signal
设置参数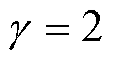 ,
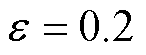 ,
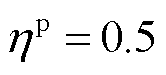 。分别仿真不考虑全局DoS攻击的控制,即控制过程默认包含、考虑全局DoS攻击但触发条件未修改的控制、本文提出的考虑全局DoS攻击且改进触发条件的控制三种情况。全局DoS攻击下的系统响应如图7所示。1 s之前由于未施加二次控制,VSGs的输出频率低于额定频率,且存在振荡。对比图7a和图7c可知,未考虑全局DoS攻击的控制在遭受DoS攻击时控制性能恶化,系统发生振荡;而本文控制在遭受DoS攻击时仍有较好的控制性能,可快速调节频率与功率分配。对比图7b和图7c,系统响应结果基本相同,说明触发条件的修改不会影响系统收敛情况。启动二次控制后,频率稳定在额定值50 Hz,不存在频率偏差。各VSG的功率输出与
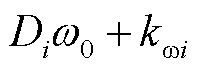 成正比,比例关系为2∶3∶4∶5。负载变化后各VSG的输出功率相应变化,但仍在允许的偏差范围内按比例分配有功功率。可以看出,所提出的二次控制能够在全局DoS攻击下实现系统频率的无差调节与有功功率的精确分配,验证了弹性自触发控制器的有效性。
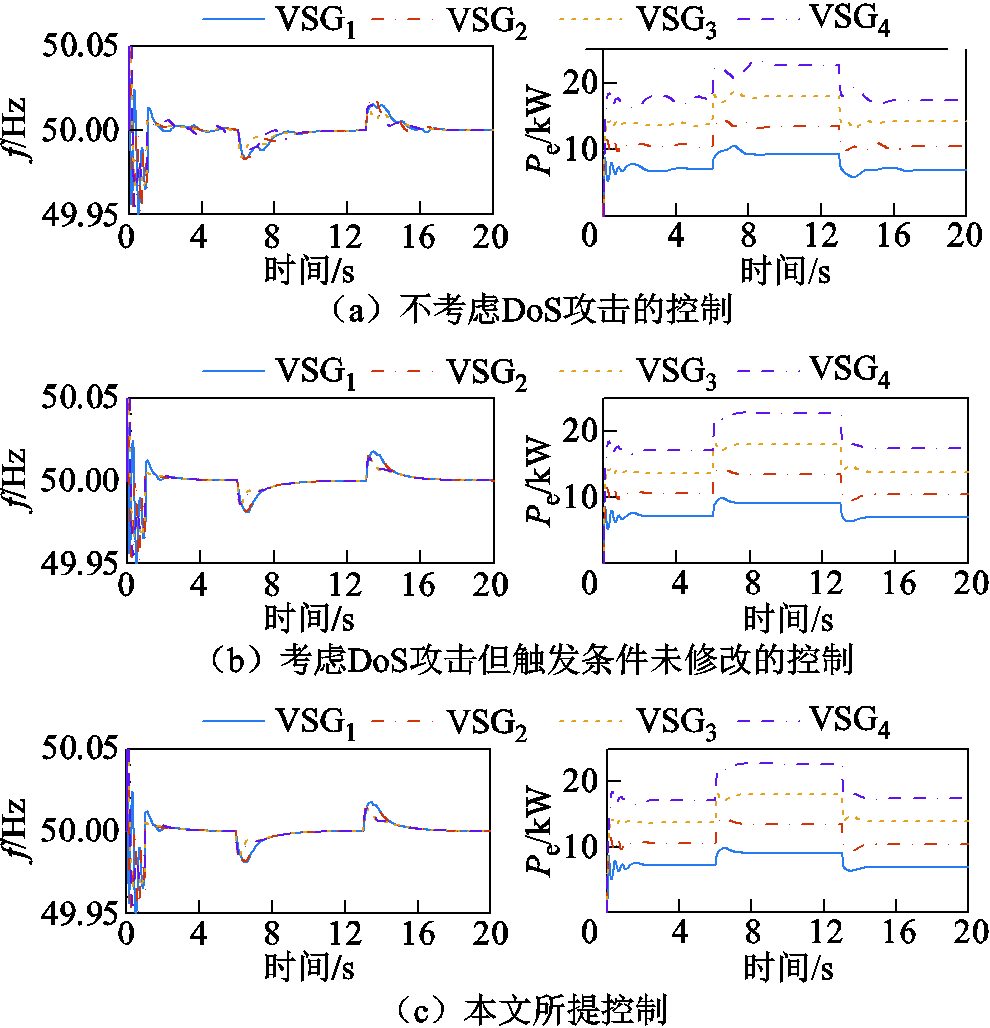
图7 全局DoS攻击下的系统响应
Fig.7 System response under global DoS attack
图8为全局DoS攻击下修改触发条件前后的控制器触发时刻,右边的数字为对应的触发次数。在原始触发条件式(16)下,稳态过程存在大量不必要的触发,导致触发冗余。修改触发条件后的弹性自触发控制器有效地减少了稳态时期的频繁触发,通信次数降低85.8%,进一步降低了通信与计算压力,这说明了触发条件修改的必要性。

图8 全局DoS攻击下控制器触发时刻
Fig.8 The trigger time instants of controllers under global DoS attack
局部DoS攻击信号如图9所示。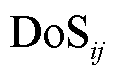 的值为1表示通信链路受到DoS攻击,值为0表示传输正常。每条通信链路遭受的DoS攻击不同,每个局部DoS攻击的起始时间和持续时间随机生成,平均占空比见表2。
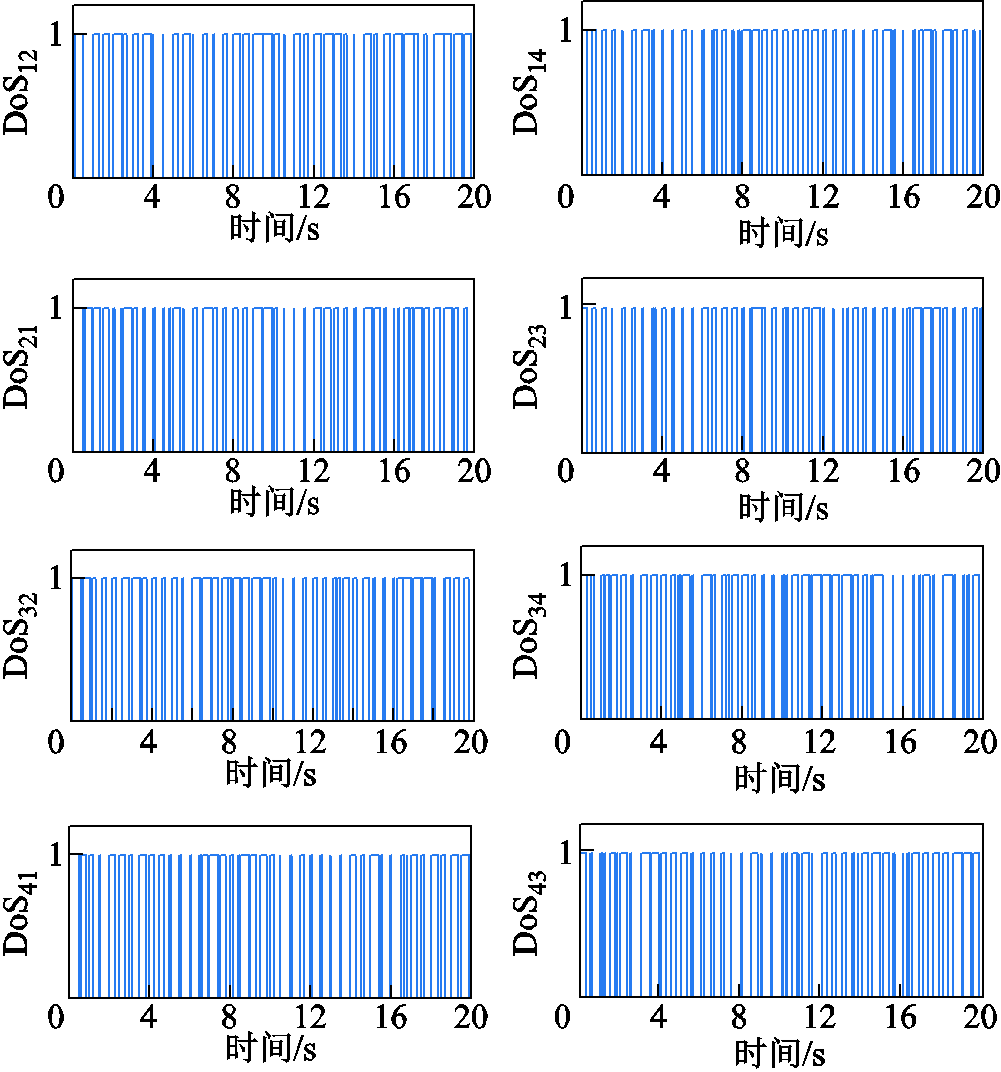
图9 局部DoS攻击信号
Fig.9 Local DoS attack signal
表2 通信链路上的DoS攻击占空比
Tab.2 DoS average duty cycle on conmunication link
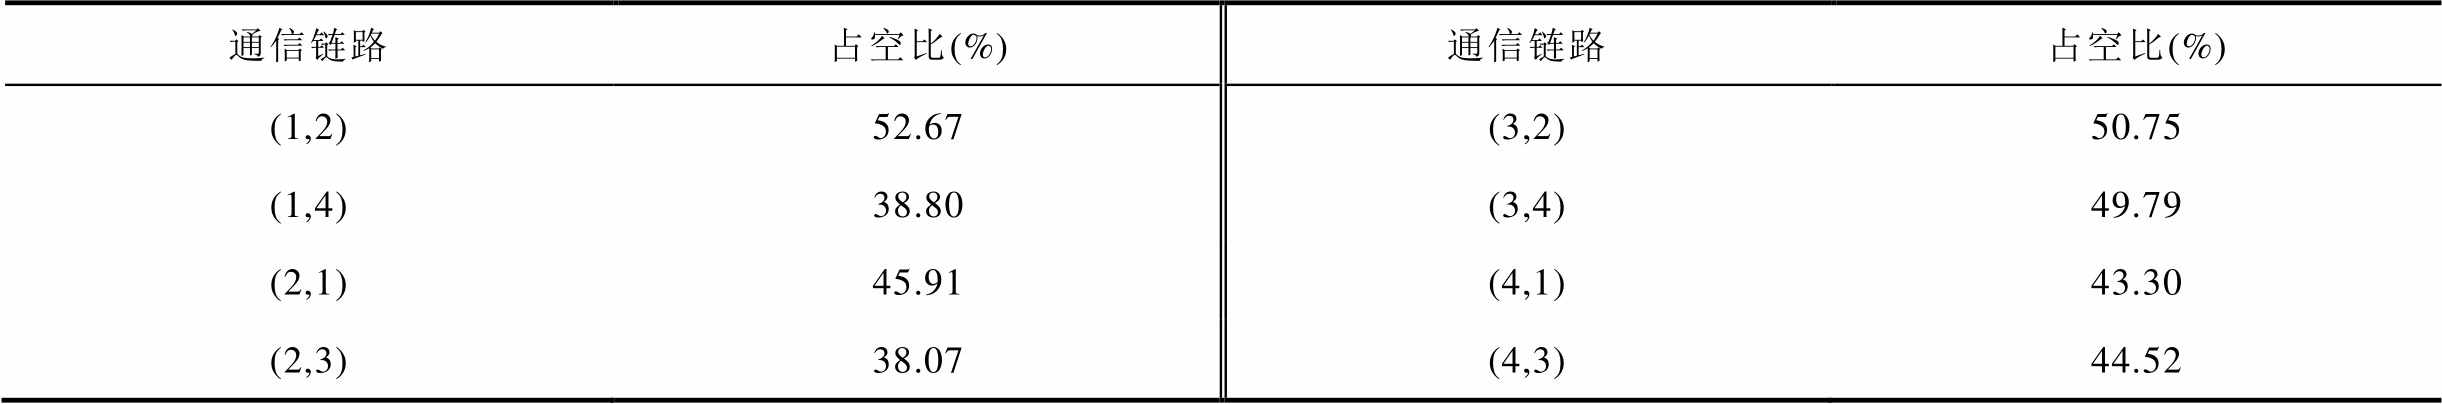
通信链路占空比(%)通信链路占空比(%) (1,2)52.67(3,2)50.75 (1,4)38.80(3,4)49.79 (2,1)45.91(4,1)43.30 (2,3)38.07(4,3)44.52
设置参数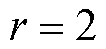 ,
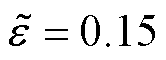 ,
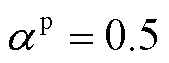 。分别仿真不考虑局部DoS攻击的控制,即控制过程默认
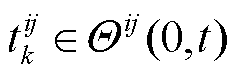 、考虑局部DoS攻击但触发条件未修改的控制、本文提出的考虑局部DoS攻击且改进触发条件的控制三种情况,局部DoS攻击下的系统响应如图10所示。1 s之前仅有初级控制,系统频率无法稳定在额定值,各VSG的输出功率与频率存在明显的振荡。1 s后启动二次控制,在本文提出的控制方法作用下,各VSG按照比例输出功率(2∶3∶4∶5),频率经过短暂的波动可以稳定在50 Hz,且振荡得到有效抑制。说明本文提出的二次控制能够在局部DoS攻击下实现系统频率的无差调节与有功功率的精确分配,同样验证了弹性自触发控制器的有效性。对比图10a和图10c,未考虑局部DoS攻击的控制在各通信链路遭受DoS攻击时控制性能恶化,系统发生振荡;本文所提弹性控制使系统在攻击下仍能维持较好的稳定性,提升系统抵御网络攻击的能力,说明了二次控制考虑DoS攻击的必要性。对比图10b和图10c,系统响应结果基本相同,说明触发条件的修改不会影响系统的收敛情况。
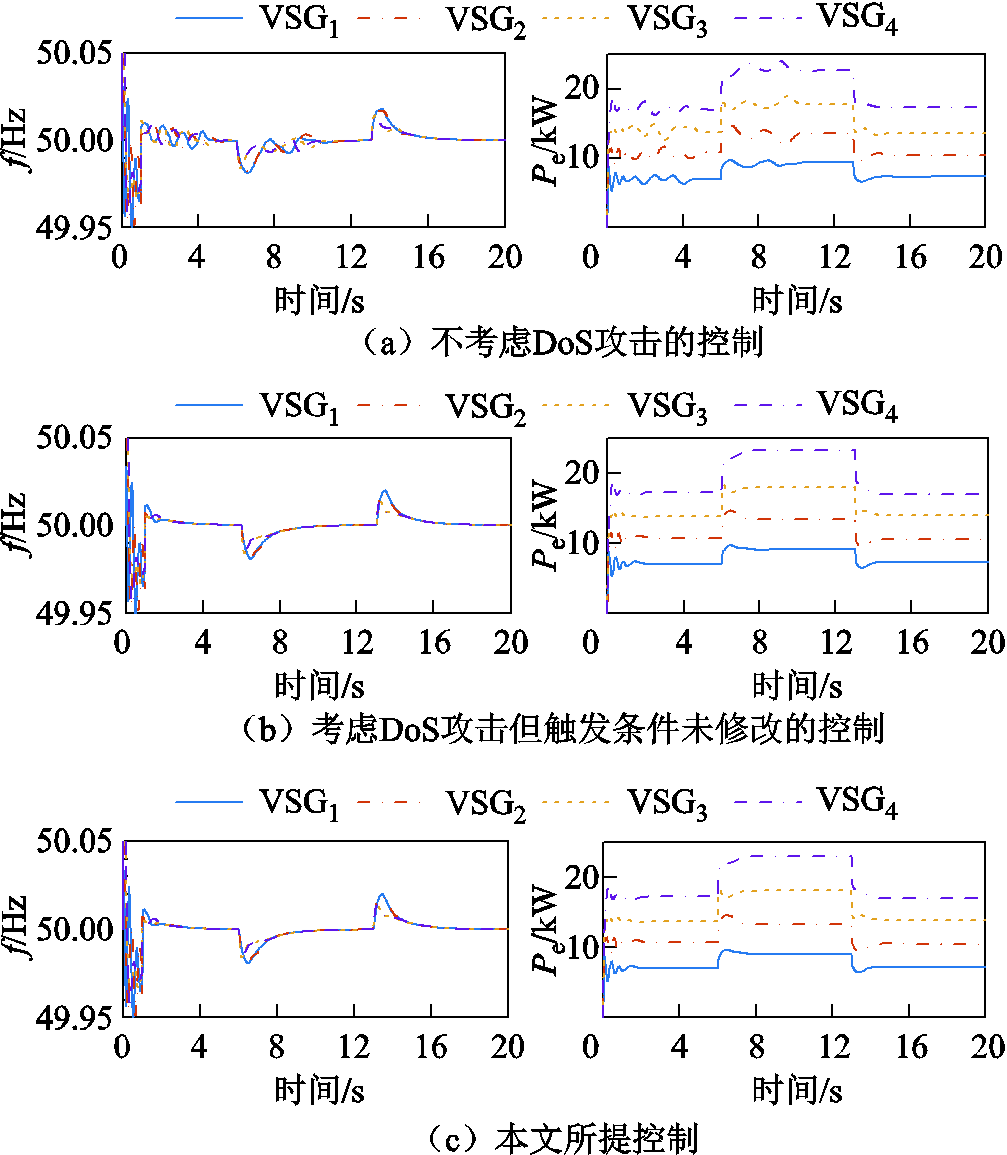
图10 局部DoS攻击下的系统响应
Fig.10 System response under local DoS attack
图11a和图11b为局部DoS攻击下修改触发条件前后通信链路的触发时刻。同样,在原始触发条件式(30)下,稳态过程存在大量不必要的触发,导致触发冗余。修改触发条件后的弹性自触发控制器可有效避免稳态时的频繁触发,通信次数减少91.3%,进一步降低了通信和计算资源的消耗,这也说明了触发条件修改的必要性。

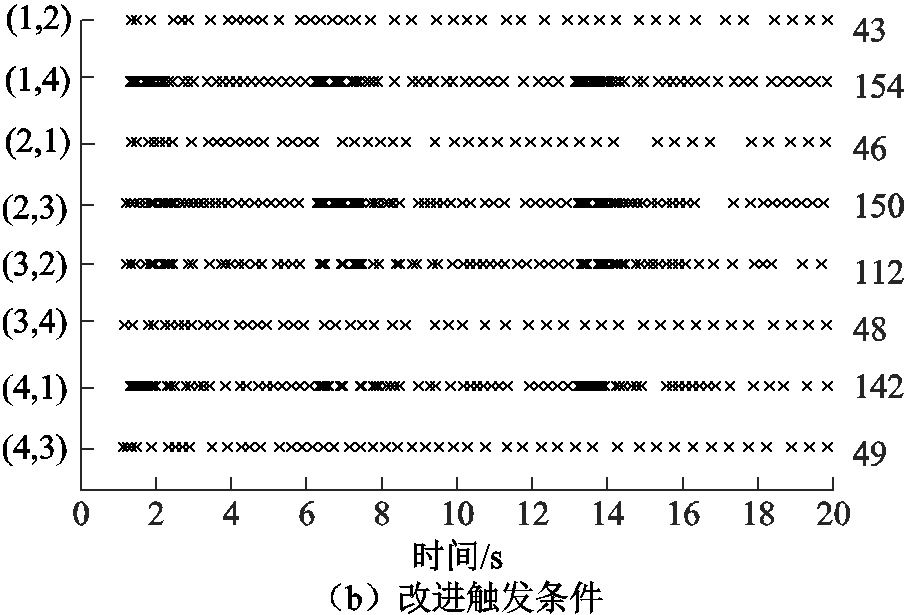
图11 局部DoS攻击下通信链路的触发时刻
Fig.11 The trigger time instants of communication links under local DoS attack
本节对所提控制涉及的参数,包括期望收敛误差 、
 以及调节系数
 、
 进行灵敏度分析,探讨参数变化对触发次数和收敛误差的影响。
图12为全局DoS攻击下和不同取值时的触发次数和收敛误差。可以看出随着增大,各VSG的触发次数减少,增大时各VSG的触发次数逐渐增多,这与式(20)保持一致。将系统收敛误差定义为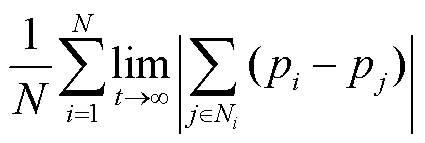 ,随着增大,收敛误差也在增大,的变化对收敛误差影响较小。因此综合考虑触发次数与收敛误差,将设置为0.2,设置为2。
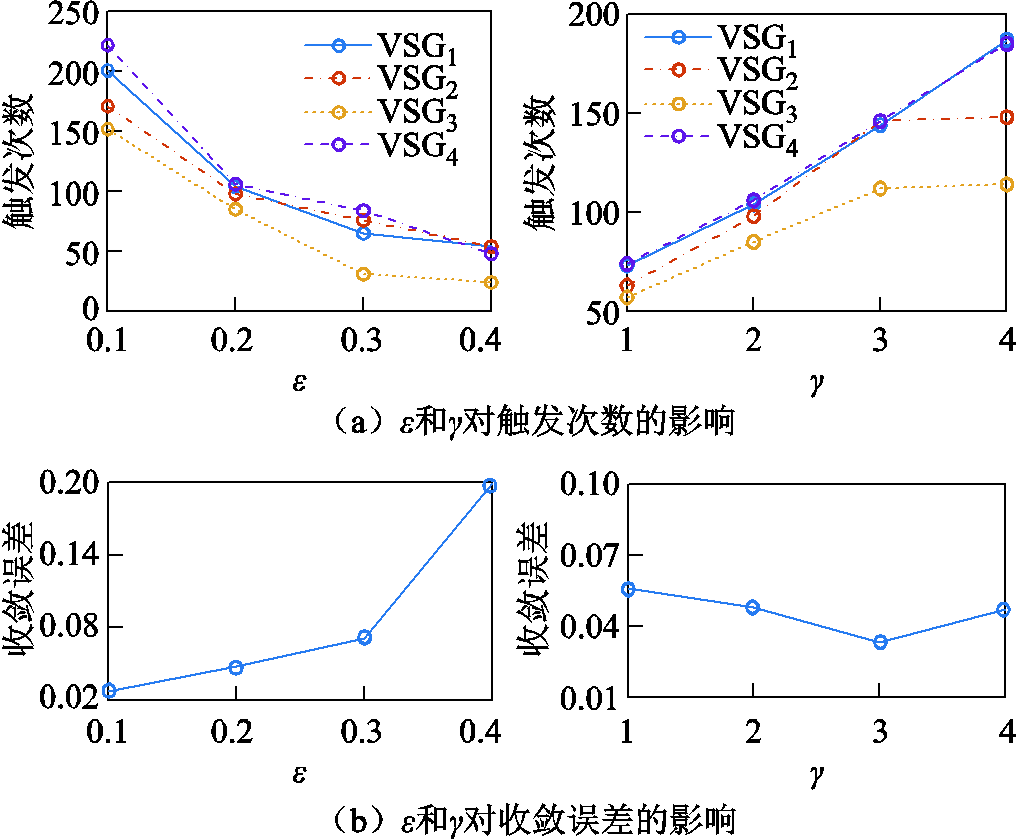
图12 全局DoS攻击下参数灵敏度分析
Fig.12 Sensitivity analysis of parameters under global DoS attack
图13为局部DoS攻击下和不同取值时的触发次数和收敛误差。可以看出随着增大,各通信链路的触发次数减少,增大时各通信链路的触发次数增多。系统收敛误差定义与上述一致,随增大收敛误差也在增大,的变化对收敛误差影响较小,其中时收敛误差最小。因此综合考虑触发次数与收敛误差,将设置为0.15,设置为2。
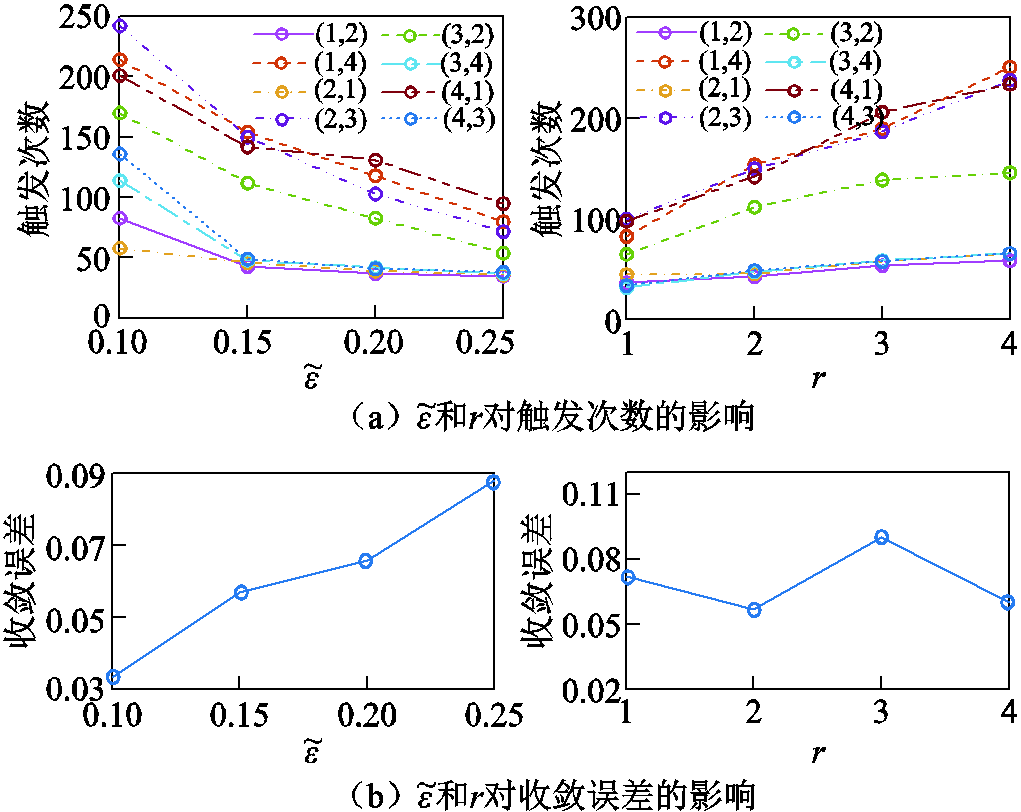
图13 局部DoS攻击下参数灵敏度分析
Fig.13 Sensitivity analysis of parameters under local DoS attack
本节以系统遭受全局DoS攻击的场景为例,对比本文所提控制、基于下垂的分布式二次控制[26],以及事件触发机制下的二次控制[27]。
与文献[26]采用的下垂型二次控制相比,本文所提控制中逆变器采用VSG控制,能够提供虚拟惯性,提高孤岛微电网的惯量支撑和调频能力。图14为基于下垂型二次控制的系统响应。当负载变化时,基于下垂型二次控制由于缺乏惯性,频率很快达到峰值。图15为基于下垂型二次控制与本文控制下频率变化率(Rate of Change of Frequency, RoCoF)的比较,本文控制下各VSG的频率变化率更小,这也说明VSG控制下的分布式二次控制能够提供所需的虚拟惯性,频率调节效果更好。另外,在功率响应上,由于功率波动较小,两者区别不大。
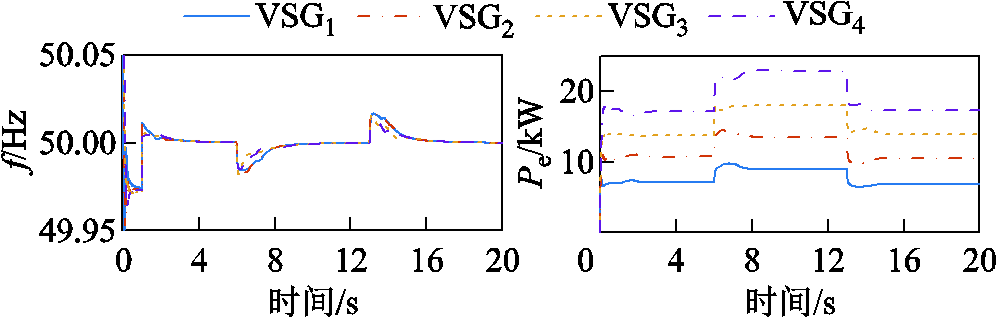
图14 下垂型二次控制的系统响应
Fig.14 System response of droop secondary control
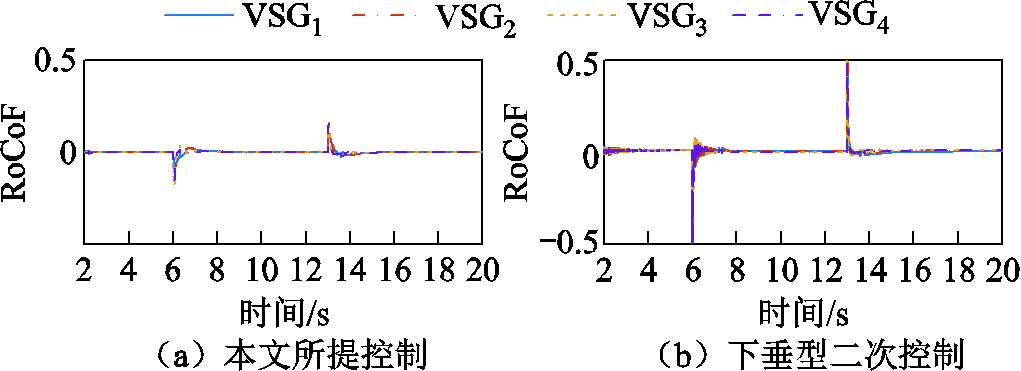
图15 RoCoF的比较
Fig.15 Comparison of RoCoF
图16为采用文献[27]提出的事件触发机制下的系统响应结果。事件触发机制与自触发机制下系统响应基本相同。图17展示了事件触发机制下VSGs的触发时刻。在事件触发和自触发机制下,每个VSG控制器的触发行为都呈现非周期性和间歇性特征。相比之下,当控制器采用事件触发机制时,稳态附近的触发更少。表3展示了两种触发机制的触发次数TT、通信次数CT和触发条件计算次数TCCT。控制的采样周期设为0.5 ms,因此事件触发控制器的每个VSG计算触发条件为38 000次。每个VSG需要向两个相邻VSG传输数据,因此通信次数为触发次数的两倍。由于受DoS攻击的影响,自触发在计算的触发时刻可能存在触发失败,触发条件计算次数大于触发次数。由表3可知,自触发机制的触发与通信次数虽然比事件触发机制多,但触发条件计算次数远小于事件触发机制。综合考虑通信和计算效率,自触发机制表现出较好的性能。
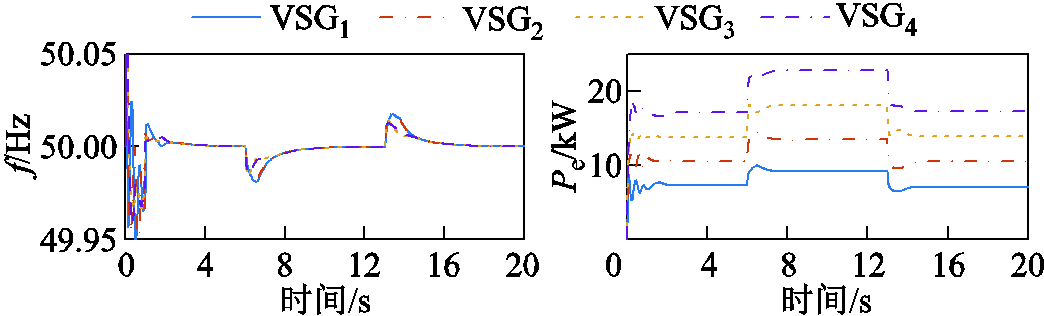
图16 事件触发机制下的系统响应
Fig.16 System response under event-triggered mechanism
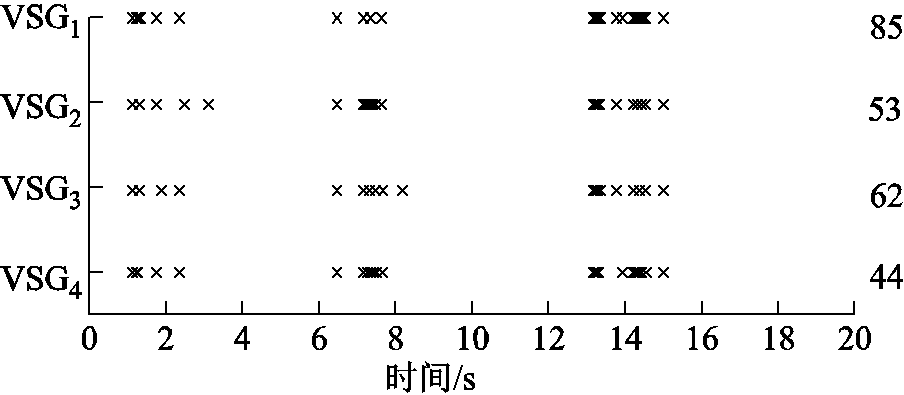
图17 事件触发机制下的触发时刻
Fig.17 The trigger time instants under event-triggered mechanism
表3 事件触发与自触发机制的对比
Tab.3 Comparison between event-triggered and self-triggered mechanism
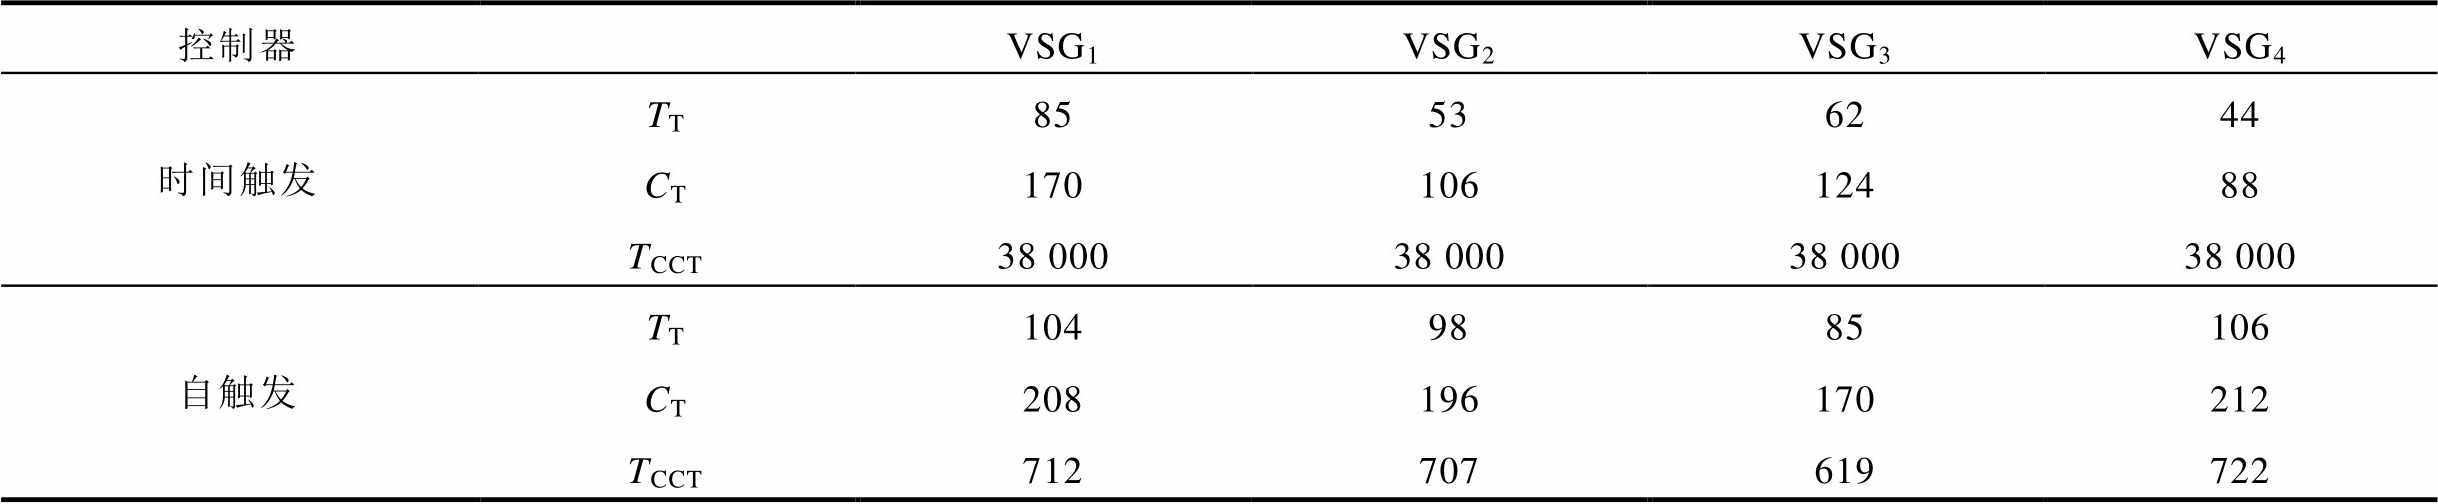
控制器VSG1VSG2VSG3VSG4 时间触发TT85536244 CT17010612488 TCCT38 00038 00038 00038 000 自触发TT1049885106 CT208196170212 TCCT712707619722
VSGs之间进行数据传输时可能存在通信时滞。以系统遭受全局DoS攻击的情况为例,本节研究不同通信时滞下的控制器性能。图18和图19分别为不同通信时滞下的系统响应结果和控制器触发时刻。通过对比可以看出,随着通信时滞的设定值逐渐增加,触发次数随之增加,控制器性能下降,系统响应的振荡程度越来越大。但通信时滞增加到0.2 s时系统仍然保持稳定,能够实现精确的功率分配和频率恢复。通信时滞通常在ms或几十ms的量级[28],因此所提控制满足实际应用的需求。
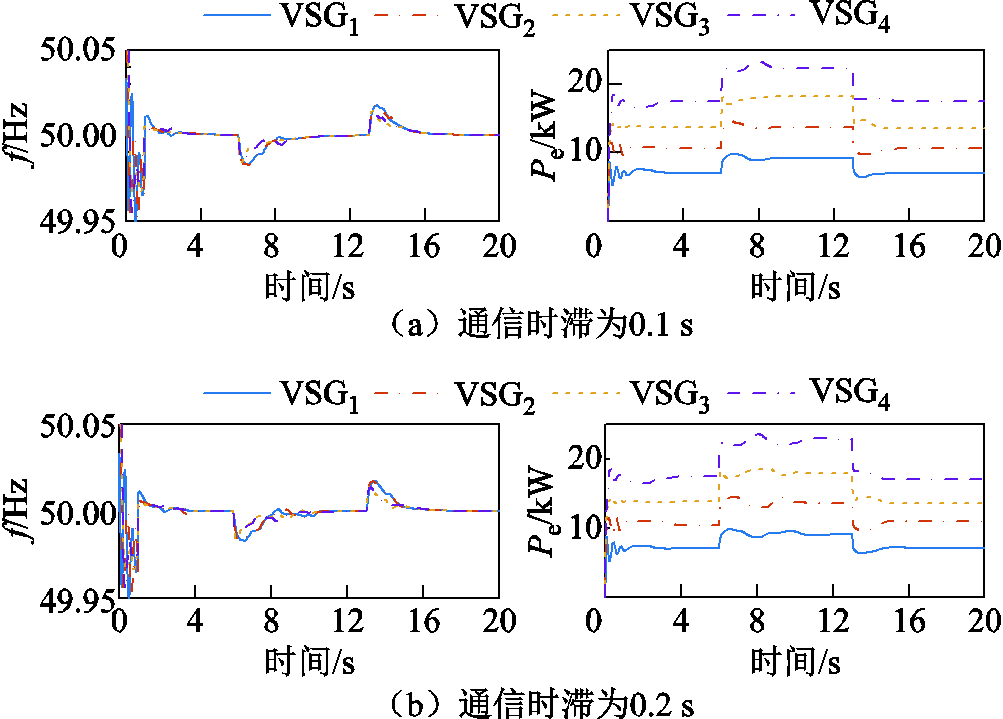
图18 不同通信时滞下的系统响应结果
Fig.18 System response results under different communication delays
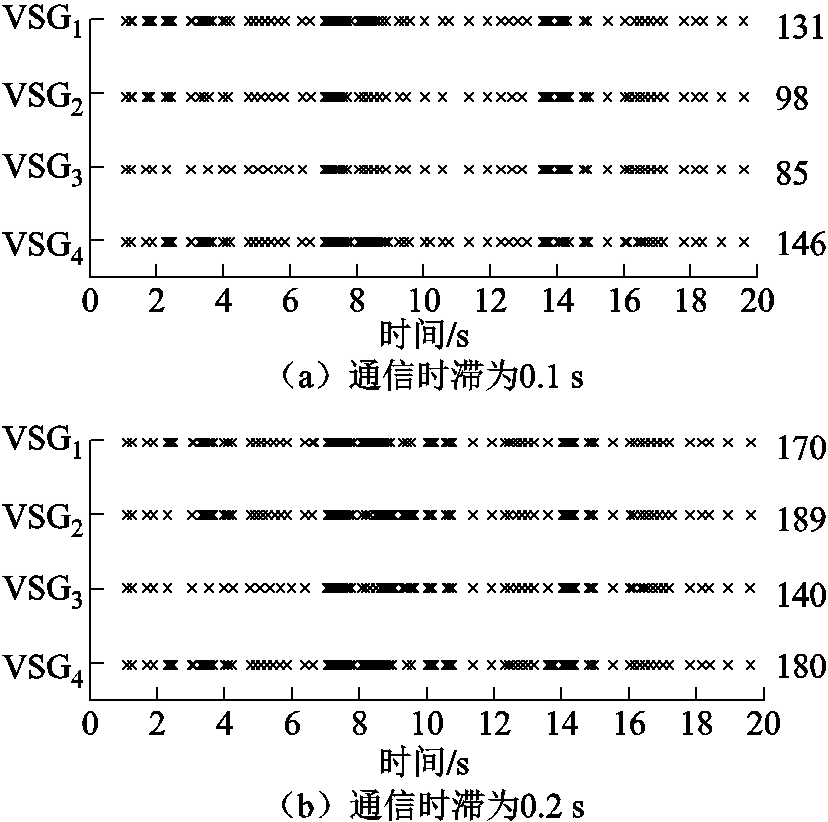
图19 不同通信时滞下的触发时刻
Fig.19 The trigger time instants under different communication delays
上述仿真均在采样周期固定为0.5 ms下进行,然而实际控制器常运行于1 kHz或更低频率下,本节考虑不同采样周期对控制性能的影响。图20为不同采样周期下系统响应结果,图21为其对应的触发时刻和触发次数。对比图20a和图7c、图21a和图8b,采样周期为1 ms时系统响应结果与0.5 ms时相同,VSG输出功率与频率不受影响,采样周期为1 ms时的触发次数相对减少。对比图20b和图7c、图21b和图8b,采样周期为5 ms时系统振荡程度增大,出现抖振现象,控制器性能降低,且触发更加频繁,触发次数增加。说明适当地增大采样周期可以减少数据的通信,但采样周期太大可能会影响系统的稳定性,在保证系统稳定的前提下选择较大的采样周期可以减少通信的负担。
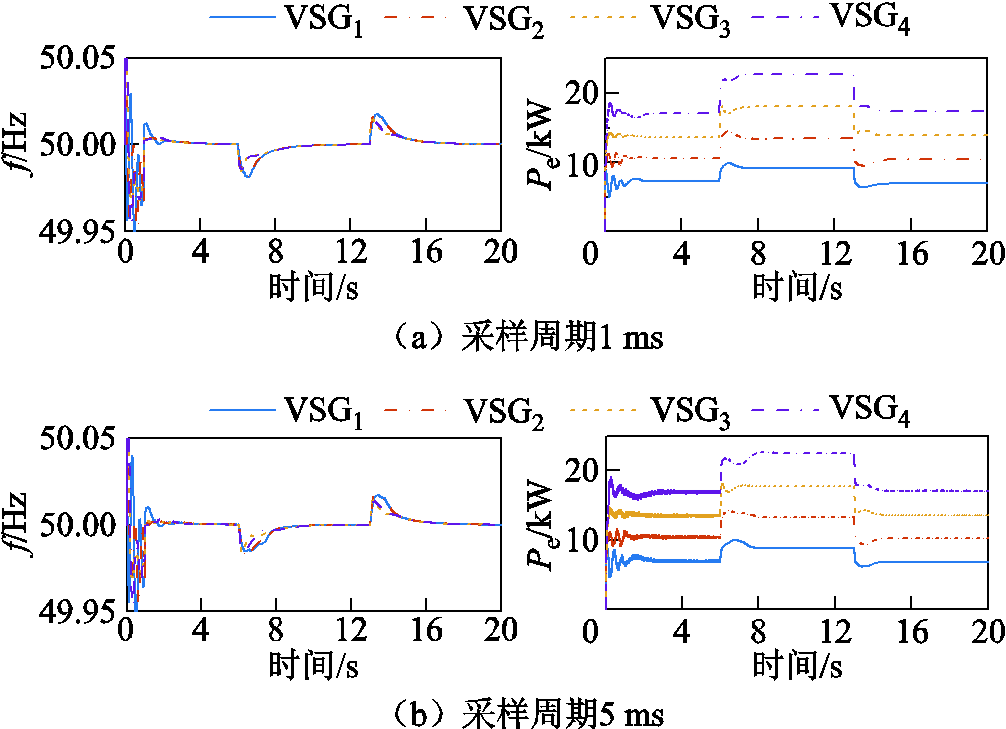
图20 不同采样周期下系统响应
Fig.20 System response under different sampling periods
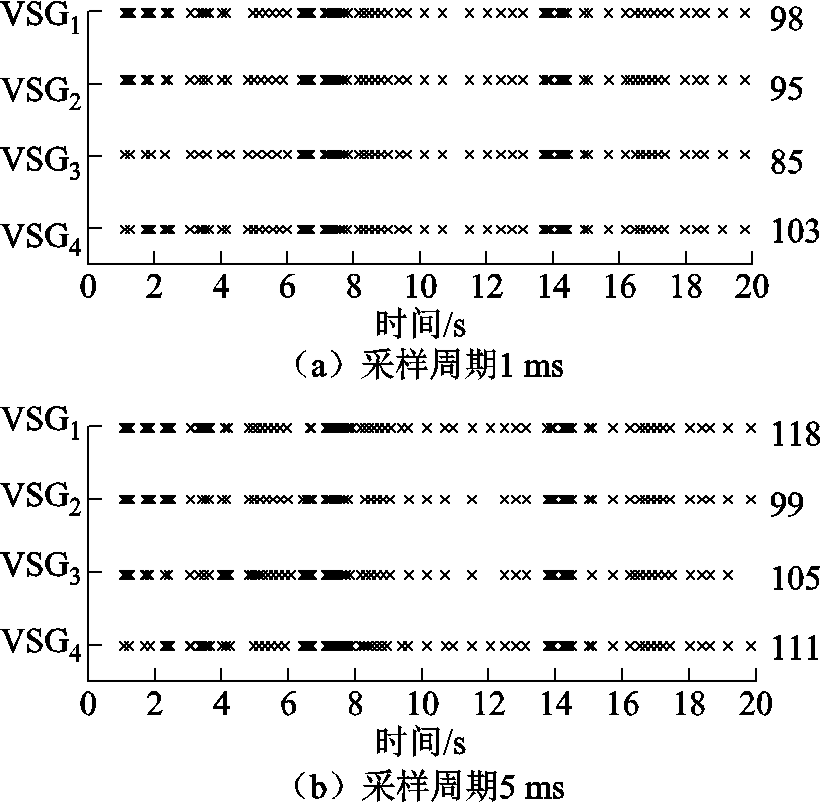
图21 不同采样周期下触发时刻
Fig.21 The trigger time instants under different sampling periods
为进一步验证所提控制的有效性,在硬件在环(Hardware in Loop, HIL)实验平台上进行验证,实验平台如图22所示。平台由RTLab(OP5600)实时仿真机、DSP控制器、路由器、示波器和上位机组成。通过上位机将多VSGs孤岛微电网系统构成的主电路模型编译到RTLab中,将控制算法嵌入DSP控制器,以路由器作为通信交换机,最后通过示波器采集得到输出波形。按照图6的攻击序列在特定时刻阻止控制器输出功率控制信号,以模拟DoS攻击。实验信号采样频率为10 kHz。

图22 硬件在环实验平台
Fig.22 Hardware-in-the-loop experimental platform
系统参数与表1保持一致,4 s时负载2增加至30 kW,9 s时负载2减少至15 kW。实验结束后将通信数据导出,在Matlab上进行处理,得到VSGs之间触发、通信和触发条件计算的时刻。将本文控制与文献[27]提出的事件触发一致性控制进行对比,图23和图24分别为两种控制下负载变化时的实验结果。

图23 事件触发一致性控制的实验结果
Fig.23 Experimental results of the event-triggered consistency control

图24 本文所提控制的实验结果
Fig.24 Experimental results of the control proposed in this paper
实验测试结果显示,文献[27]和本文控制均可实现频率的无差调节与功率按比例分配,且暂态与稳态特性无明显差别。在通信效率上,自触发机制由于缺少对触发条件的连续监测,因此计算下一触发时刻时具有较高的保守性,相对事件触发在触发和通信次数上较多,但触发条件计算次数远小于事件触发机制。综合通信和计算效率,本文控制表现出较好的性能。
近年来,考虑DoS攻击的弹性控制与触发机制在微电网二次控制中应用广泛,但现有研究与本文在抵御网络攻击、触发机制、控制目标等方面存在差异。如文献[20]虽将自触发机制引入多VSGs系统,采用的触发机制和控制目标与本文一致,但未考虑DoS攻击对通信链路的干扰;文献[25]研究了局部DoS攻击下的微电网电压-无功控制,仅考虑局部DoS攻击,且控制目标与本文不同,未引入触发控制;文献[27]控制目标与本文一致,均为频率恢复与功率准确分配,但采用事件触发机制,没有考虑DoS攻击。本文针对多VSGs孤岛微电网系统,提出一种DoS攻击下基于弹性自触发一致性的功率分配与调频控制。一方面,通过引进自触发机制,避免触发条件的连续监测,并改进触发条件,保证扰动后的即时触发且进一步降低通信与计算压力;另一方面,考虑全局DoS攻击和局部DoS攻击两种攻击类型,修改本地时钟与功率分配控制量,保证系统在DoS攻击下具有良好的鲁棒性。与下垂型二次控制相比,保留VSG的惯性支撑能力,具有较小的RoCoF。与事件触发机制相比,采用自触发机制大幅减少了计算次数。结果表明,所设计的弹性自触发一致性控制方法能够实现系统频率恢复与VSGs之间精确的功率分配,降低通信压力并具有良好的DoS攻击抵御能力。
参考文献
[1] 蔡胜, 谢云云, 张玉坪, 等. 考虑孤岛微电网建立过程功率冲击的弹性配电网主动预防调度[J]. 电工技术学报, 2023, 38(23): 6419-6432. Cai Sheng, Xie Yunyun, Zhang Yuping, et al. Proactive scheduling of resilient distribution systems considering power impact during islanded microgrid formation process[J]. Transactions of China Electro-technical Society, 2023, 38(23): 6419-6432.
[2] Xin Huanhai, Zhang Leiqi, Wang Zhen, et al. Control of island AC microgrids using a fully distributed approach[J]. IEEE Transactions on Smart Grid, 2015, 6(2): 943-945.
[3] Soni N, Doolla S, Chandorkar M C. Improvement of transient response in microgrids using virtual inertia [J]. IEEE Transactions on Power Delivery, 2013, 28(3): 1830-1838.
[4] Meng Xin, Liu Jinjun, Liu Zeng. A generalized droop control for grid-supporting inverter based on comparison between traditional droop control and virtual synchronous generator control[J]. IEEE Transactions on Power Electronics, 2019, 34(6): 5416-5438.
[5] 刘思佳, 刘海涛, 张隽, 等. 基于等效阻抗的虚拟同步机电压支撑影响因素分析与改进控制策略研究[J]. 电工技术学报, 2025, 40(9): 2738-2751. Liu Sijia, Liu Haitao, Zhang Jun, et al. Research on the analysis of virtual synchronous generator voltage support influence factors and improvement control strategies based on equivalent impedance[J]. Transactions of China Electrotechnical Society, 2025, 40(9): 2738-2751.
[6] Zhong Qingchang, Weiss G. Synchronverters: invertersthat mimic synchronous generators[J]. IEEE Transactions on Industrial Electronics, 2011, 58(4): 1259-1267.
[7] 吴忠强, 程洪强. 考虑状态受限的微电网二次电压与频率固定时间控制[J]. 电工技术学报, 2023, 38(15): 4107-4119. Wu Zhongqiang, Cheng Hongqiang. Fixed-time secondary voltage and frequency control for microgrid considering state-constrained[J]. Transactions of China Electrotechnical Society, 2023, 38(15): 4107-4119.
[8] Tan K T, Peng X Y, So P L, et al. Centralized control for parallel operation of distributed generation inverters in microgrids[J]. IEEE Transactions on Smart Grid, 2012, 3(4): 1977-1987.
[9] Wang Zili, Chen Yandong, Li Xueping, et al. Active power oscillation suppression based on decentralized transient damping control for parallel virtual synchronous generators[J]. IEEE Transactions on Smart Grid, 2023, 14(4): 2582-2592.
[10] 王自力, 陈燕东, 李雪萍, 等. 孤岛微电网多虚拟同步发电机频率无差协调控制策略[J]. 电力系统保护与控制, 2024, 52(7): 12-23. Wang Zili, Chen Yandong, Li Xueping, et al. Coordinated control strategy for frequency deviation-free regulation of multiple VSGs in an island microgrid [J]. Power System Protection and Control, 2024, 52(7): 12-23.
[11] 孟潇潇, 尤泽豪, 张茂凡, 等. 基于背靠背变流器柔性互联微电网群的分层分布式协同控制及其稳定分析[J]. 电工技术学报, 2024, 39(24): 7917-7932. Meng Xiaoxiao, You Zehao, Zhang Maofan, et al. Distributed hierarchical cooperative control and stability analysis of flexible interconnected microgrid cluster via back-to-back converters[J]. Transactions of China Electrotechnical Society, 2024, 39(24): 7917-7932.
[12] Lu Linyu, Chu C C. Consensus-based secondary frequency and voltage droop control of virtual synchronous generators for isolated AC micro-grids[J]. IEEE Journal on Emerging and Selected Topics in Circuits and Systems, 2015, 5(3): 443-455.
[13] 林继灿, 刘沈全, 王钢, 等. 基于一致性算法的多虚拟同步机功率振荡协调抑制[J]. 电网技术, 2023, 47(11): 4668-4682. Lin Jican, Liu Shenquan, Wang Gang, et al. Coordinated power oscillation suppression of multi-VSG based on consensus algorithm[J]. Power System Technology, 2023, 47(11): 4668-4682.
[14] 洪灏灏, 顾伟, 黄强, 等. 微电网中多虚拟同步机并联运行有功振荡阻尼控制[J]. 中国电机工程学报, 2019, 39(21): 6247-6255. Hong Haohao, Gu Wei, Huang Qiang, et al. Power oscillation damping control for microgrid with multiple VSG units[J]. Proceedings of the CSEE, 2019, 39(21): 6247-6255.
[15] Chen Shujin, Han Hua, Wu Zhenxi, et al. Distributed frequency interactive damping control for multiple VSGs in islanded microgrids[J]. IEEE Transactions on Circuits and Systems I: Regular Papers, 2024, 71(8): 3867-3879.
[16] 杨飞生, 汪璟, 潘泉. 基于事件触发机制的网络控制研究综述[J]. 控制与决策, 2018, 33(6): 969-977. Yang Feisheng, Wang Jing, Pan Quan. A survey of networked event-triggered control[J]. Control and Decision, 2018, 33(6): 969-977.
[17] Shahabadi M Z, Atrianfar H, Gharehpetian G B, et al. Distributed self-triggered control of islanded microgrids under switching communication topologies[J]. IEEE Transactions on Industrial Informatics, 2024, 20(12): 13904-13915.
[18] Hajian M, Golsorkhi M S, Ranjbar A, et al. V-I droop-based distributed event- and self-triggered secondary control of AC microgrids[J]. IET Smart Grid, 2023, 6(3): 271-283.
[19] Chen Yulin, Huang Xing, Zhi Guangxin, et al. Flexible linear clock-based distributed self-triggered active power-sharing secondary control of AC microgrids [J]. Global Energy Interconnection, 2024, 7(6): 786-797.
[20] Huang Xing, Qi Donglian, Chen Yulin, et al. Distributed self-triggered privacy-preserving secondary control of VSG-based AC microgrids[J]. IEEE Transactions on Smart Grid, 2025, 16(2): 850-862.
[21] Yuan Huanhuan, Xia Yuanqing, Yang Hongjiu. Resilient state estimation of cyber-physical system with multichannel transmission under DoS attack[J]. IEEE Transactions on Systems, Man, and Cybernetics: Systems, 2021, 51(11): 6926-6937.
[22] Senejohnny D, Tesi P, De Persis C. A jamming-resilient algorithm for self-triggered network coordination[J]. IEEE Transactions on Control of Network Systems, 2018, 5(3): 981-990.
[23] Ge Pudong, Chen Boli, Teng Fei. Cyber-resilient self-triggered distributed control of networked microgrids against multi-layer DoS attacks[J]. IEEE Transactions on Smart Grid, 2023, 14(4): 3114-3124.
[24] Weng Shengxuan, Yue Dong, Chen Jianbo, et al. Distributed resilient self-triggered cooperative control for multiple photovoltaic generators under denial-of-service attack[J]. IEEE Transactions on Systems, Man, and Cybernetics: Systems, 2023, 53(1): 226-237.
[25] 马良, 许刚. DoS攻击下基于自触发一致性的微电网电压无功控制[J]. 计算机工程, 2020, 46(9): 298-305, 312. Ma Liang, Xu Gang. Voltage and reactive power control in microgrid based on self-triggered consistency under DoS attack[J]. Computer Engineering, 2020, 46(9): 298-305, 312.
[26] Qian Tong, Liu Yang, Zhang Wenhao, et al. Event-triggered updating method in centralized and distributed secondary controls for islanded microgrid restoration[J]. IEEE Transactions on Smart Grid, 2020, 11(2): 1387-1395.
[27] 董家伟, 龚春阳, 包俊, 等. 事件触发改进一致性算法的孤岛运行多逆变器微电网系统分布式二次调频方法[J]. 中国电机工程学报, 2024, 44(2): 476-489. Dong Jiawei, Gong Chunyang, Bao Jun, et al. Event-triggered improved consensus algorithm distributed secondary frequency regulation of multi-inverter microgrid systems with islanded operation[J]. Proceedings of the CSEE, 2024, 44(2): 476-489.
[28] Ahumada C, Cárdenas R, Sáez D, et al. Secondary control strategies for frequency restoration in islanded microgrids with consideration of communication delays[J]. IEEE Transactions on Smart Grid, 2016, 7(3): 1430-1441.
Abstract The distributed secondary control of multiple virtual synchronous generators (VSGs) in the island microgrid can effectively achieve frequency restoration and reasonable power distribution. However, the distributed control relies on remote information exchange through sparse network, and this communication process is vulnerable to network attacks, which degrade control performance. Among these attacks, denial of service (DoS) attack can block the transmission of secondary signals, which will lead to control errors and affect the stability of the system.
Considering the influence of DoS attack, a power distribution and frequency modulation control for multiple VSGs in isolated microgrid based on resilient self-triggered consistency is proposed to solve this problem. Firstly, the output frequency of inverters controlled by VSG is analyzed, and the global DoS attack and local DoS attack are modeled, with such attacks constrained by attack times and attack duration. Then, the resilient controller based on self-triggered consistency algorithm is designed for these two attack types. The DoS attack is considered in the secondary control, so as to improve the resistance to DoS attack. The self-triggered mechanism is introduced to reduce the calculation and communication requirements, and the trigger function is optimized to further reduce the trigger times and calculation cost while ensuring immediate trigger after disturbance. Finally, an islanded microgrid simulation model with four VSGs running in parallel is built to verify the effectiveness of the proposed method. The results show that the control method can ensure the frequency to return to the rated value and realize accurate power distribution under DoS attack, and simultaneously reduces the calculation and communication burden.
According to the simulation analysis, the resilient control proposed in this paper can improve the system’s ability to resist network attacks by modifying the local clock and power distribution control variables. The self-triggered mechanism with optimized trigger conditions can reduce communication frequency and the number of trigger condition calculations.
The following conclusions can be drawn from the analysis: (1) The resilient secondary control can ensure that the system has good robustness under DoS attack, including the global DoS attack that blocks all communication channels and the local DoS attack that affects each channel independently. When the system is attacked by DoS, the control variables are reset to zero, and the local clock is modified to resist the attack. (2) The self-triggered mechanism is used in the signal communication between VSGs, and the next trigger time is calculated only when the local clock decays to zero. This avoids continuous monitoring of trigger conditions and can reduce communication pressure and computation burden. (3) The trigger condition is optimized and the counting variable is introduced to gradually increase the trigger interval when the system enters the steady state, which can effectively avoid the redundant trigger of controllers and reduce the trigger times and calculation cost. After modifying the trigger condition, the communication times under global DoS attack and local DoS attack decreased by 85.8% and 91.3% respectively. (4) Simulation and hardware-in-the-loop experiments show that the proposed control strategy can achieve zero-error frequency regulation and accurate active power distribution. It reduces the link communication and calculation burden, and improves the resistance of VSGs to DoS attack.
keywords:Virtual synchronous generator, consistency algorithm, island microgrid, self-triggered mechanism, DoS attack
DOI: 10.19595/j.cnki.1000-6753.tces.251406
中图分类号:TM762; TM464
国家自然科学基金资助项目(62303183)。
收稿日期 2025-08-10
改稿日期 2025-10-15
郭潇镁 女,1999年生,博士研究生,研究方向为虚拟同步发电机系统稳定与控制。E-mail:2280788479@qq.com
周一辰 女,1990年生,副教授,研究方向为新能源电力系统稳定分析与控制等。E-mail:zhou.yi.chen.1990@163.com(通信作者)