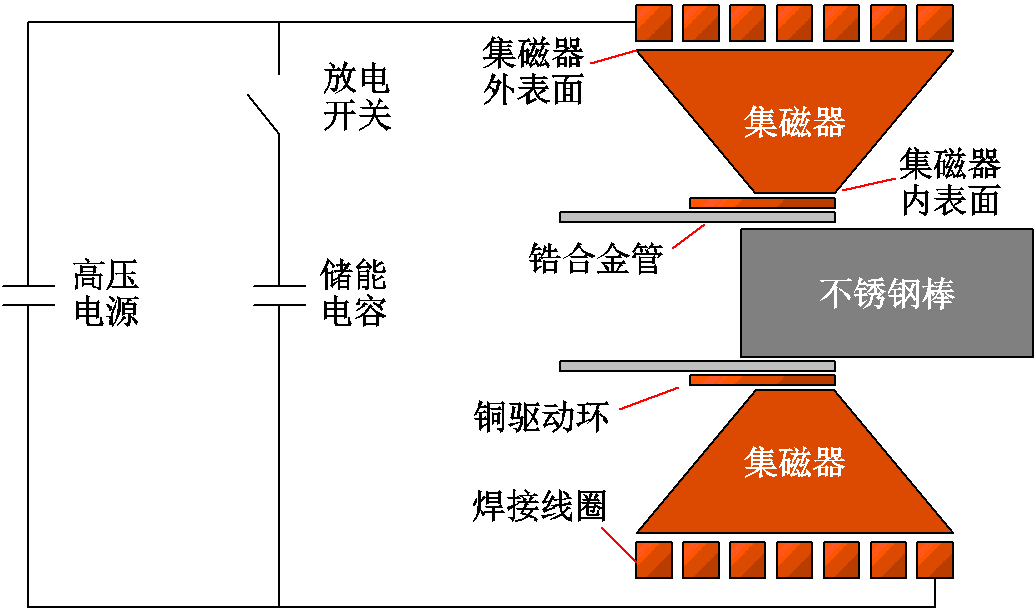
图1 基于铜环驱动的锆合金管-不锈钢棒电磁脉冲焊接系统示意图
Fig.1 Schematic diagram of EMPW system for zirconium alloy tube and stainless steel rod based on Cu ring driving
摘要 锆合金与不锈钢连接而成的复合构件在核电领域应用前景广阔,然而两者均属于弱导电难变形金属,直接采用常规电磁脉冲焊接方法难以形成冶金结合。该文提出采用铜环驱动的方式带动锆合金管高速运动,以实现锆合金管与不锈钢棒的高速碰撞与可靠连接。首先分析铜环变形、铜环驱动锆合金管变形、锆合金管与不锈钢棒碰撞的过程,建立锆合金管-不锈钢棒电磁脉冲焊接有限元模型,模拟铜环与锆合金管的磁通密度、感应涡流和电磁力分布与运动行为。然后采用电磁脉冲焊接设备WD-28和T2铜环实现了Zr-3锆合金管与304不锈钢棒的连接。拉伸测试结果为母材(锆合金管)断裂,表明锆合金管与不锈钢棒形成了可靠连接;结合界面的扫描电镜(SEM)与能谱仪(EDS)测试结果表明,锆合金与不锈钢之间形成了明显的机械互锁结构,界面发生元素扩散行为,且无明显金属间化合物生成,说明两种材料成功实现了冶金结合。该文拓展了电磁脉冲焊接技术的应用场景,可助力推动我国核电装备制造水平提升。
关键词:电磁脉冲焊接 核电 驱动 锆合金 不锈钢
核电是一种高效低碳的清洁能源,既是国家高技术战略产业和综合实力的重要标志,也在构建现代能源体系、保护生态环境、推动“双碳”目标实现、建设新型电力系统和促进科技进步等方面也发挥着重要作用[1-2]。《中华人民共和国国民经济和社会发展第十四个五年规划和2035年远景目标纲要》中提出,到2035年,核电运行装机容量达到7 000万kW·h[3]。然而,随着核电的快速发展,也将带来大量亟须处理的乏燃料[4]。
锆合金具有抗腐蚀性强、密度低、热导率高等特点,且机械强度、加工性能好,广泛应用于核电乏燃料后处理领域。美国、法国、日本、俄罗斯等国均在乏燃料后处理的强腐蚀环境中采用锆合金[4]。一方面,我国锆合金资源极度稀缺,锆合金成本高昂;另一方面,不锈钢具有抗腐蚀性强、加工性能好和成本低的优势。考虑到经济效益和综合性能,国内外专家学者提出将锆合金与不锈钢连接形成复合构件替代锆合金构件,充分发挥两种材料各自的优势,形成互补。然而,锆合金和不锈钢的物理化学性质差异较大,常用的爆炸焊接、钎焊、扩散焊接等连接方式得到的锆合金-不锈钢接头易出现界面开裂、界面成分复杂、结合强度低等问题[5-6]。因此,锆合金与不锈钢的可靠连接一直是核电装备制造领域的关注热点,研究两者连接技术具有重要意义[7]。
电磁脉冲焊接(Electromagnetic Pulse Welding, EMPW)技术是脉冲功率技术在材料连接中的交叉应用之一,其依靠储能电容瞬时放电产生的巨大电磁力对金属材料进行加工,可忽略金属材料之间的物理化学性质差异,既可用于同种金属材料焊接,又可用于异种金属材料焊接,如铜与铝合金、镁合金与铝合金等[8-10]。整个焊接过程既不需要填充焊料也不需要加热,具有快速高效、简单可控、环保节能等优势,在航空航天、新能源汽车等领域应用前景广阔,吸引了国内外研究者的浓厚兴趣[11-13]。本课题组也提出将电磁脉冲焊接应用于锆合金与不锈钢的连接中[14-15]。根据电磁脉冲焊接原理,需以导电性好、易变形的金属材料作为飞管或飞板(运动工件),感应产生巨大的电磁力并高速运动撞向内管或基板(目标工件),如铝合金与铜。然而,锆合金与不锈钢难以直接采用电磁脉冲焊接技术连接,主要原因如下:无论是锆合金还是不锈钢,其导电性能均远不如铝合金和铜,所感应产生的电磁力较小,且两者的屈服强度远大于铝合金与铜,高速运动所需的电磁力较大。因而,常规电磁脉冲焊接方法无法驱动锆合金或者不锈钢高速运动与剧烈碰撞。目前,少量学者开展了电磁脉冲驱动成形技术的尝试:熊奇等开展了电磁脉冲驱动冲压成形的研究,其整个洛伦兹力驱动冲压成形系统包括成形线圈、铜驱动片及成形模具等,在12 kV放电电压作用下实现了多边形结构板件成形,并结合仿真结果进一步优化了相关参数,使板件减薄率得到大幅提升[16];邱立等通过在待成形板件与成形线圈之间引入驱动环,令驱动环运动后与工件发生弹性碰撞,驱动环的动能转换为工件变形所需的能量,最终达到工件成形的效果[17]。
为此,本文提出基于铜环驱动的核电用锆合金-不锈钢电磁脉冲焊接方法,采用导电性强、屈服强度低的铜环驱动锆合金管高速运动,以解决常规电磁脉冲焊接技术难以实现弱导电性难变形金属高速碰撞与可靠连接的问题。首先分析基于铜环驱动的锆合金管-不锈钢棒电磁脉冲焊接基本原理及过程;其次,采用COMSOL软件构建电路-磁场-固体力学多物理场耦合仿真模型,对比分析铜环驱动及无驱动焊接时铜环和锆合金管的电磁参数与运动行为,以及两种方式下锆合金管与不锈钢棒的碰撞参数;然后,基于自研电磁脉冲焊接设备WD-28,开展无驱动与铜环驱动的锆合金管-不锈钢棒电磁脉冲焊接实验,分析接头的宏观形貌与力学性能;最后,采用扫描电子显微镜(Scanning Electron Microscope, SEM)和能谱分析仪(Energy Dispersive Spectrometer, EDS)研究结合界面的微观形貌与元素扩散行为。本文拓展了电磁脉冲焊接技术的应用场景,可助力推动我国核电装备制造水平的提升。
基于铜环驱动的锆合金管-不锈钢棒电磁脉冲焊接系统示意图如图1所示。从外至内依次为焊接线圈、集磁器、铜驱动环、锆合金管和不锈钢棒。与常规电磁脉冲焊接不同之处在于,在锆合金管外侧增加一个电导率更高、屈服强度更低的铜环作为驱动器,感应产生更大的电磁力,驱动锆合金管与不锈钢棒进行碰撞。其具体过程为:储能电容储能并瞬时放电,在焊接线圈中流过高幅值、陡前沿的脉冲大电流;集磁器外表面感应产生方向相反的感应涡流,并经过集磁器缝隙流入集磁器内表面;流入集磁器内表面的感应涡流产生脉冲强磁场,铜环在脉冲强磁场与感应涡流作用下产生电磁力,并驱使自身发生塑性变形直至与锆合金管碰撞;随后驱动锆合金管变形并与不锈钢棒发生高速碰撞,最终实现冶金结合。由此可知,集磁器内表面区域为电磁能量传递至工件的主要区域。因此,集磁器内表面轴向长度即为集磁器工作区域长度。由于铜环对锆合金管存在屏蔽作用,且锆合金管自身电导率较低,所感应的电磁力较小,可忽略不计,仅通过铜环与锆合金管碰撞瞬间为锆合金管提供动能。铜环与锆合金管间采用绝缘薄膜进行隔离,确保铜环与锆合金管间不发生放电现象,并且维持锆合金-不锈钢焊接接头的完整性。
图1 基于铜环驱动的锆合金管-不锈钢棒电磁脉冲焊接系统示意图
Fig.1 Schematic diagram of EMPW system for zirconium alloy tube and stainless steel rod based on Cu ring driving
锆合金管与不锈钢棒的焊接过程可分为3个阶段:铜环变形阶段、铜环驱动锆合金管变形阶段及锆合金管与不锈钢棒碰撞阶段。
1)铜环变形阶段
此阶段中,铜环在电磁力作用下发生塑性变形并以高速向锆合金管碰撞。则铜环所受电磁力主要包括两个部分,一部分用于克服自身的变形抗力;另一部分则驱动其自身加速运动。可表示为
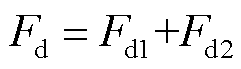 (1)
式中,Fd为铜环所受电磁力;Fd1为克服铜环自身变形抗力所需作用力;Fd2为驱使驱动环加速运动的作用力。
根据薄壁管应力状态及强度理论[18]可知,克服铜环自身变形抗力所需磁压 为
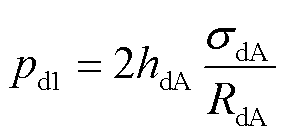 (2)
式中,hdA为铜环厚度;σdA为铜环屈服强度;RdA为铜环半径。
电磁脉冲焊接过程持续时间非常短暂,时间范围通常为10~20 μs。因此铜环的加速时间也非常短暂,可将铜环变形阶段的运动过程视为匀加速运动。
根据牛顿第二定律可知
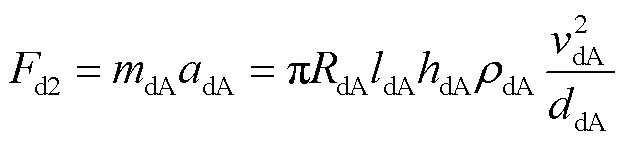 (3)
式中,mdA为铜环加速运动部分的质量;adA为铜环加速度;ldA为铜环受压长度(集磁器工作区域长度);ρdA为铜环密度;vdA为铜环与锆合金管的碰撞速度;ddA为铜环与锆合金管的间隙。
由此可得,铜环运动所需的压强 为
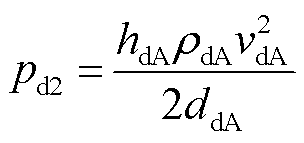 (4)
电磁力Fd所需克服的总压强 为
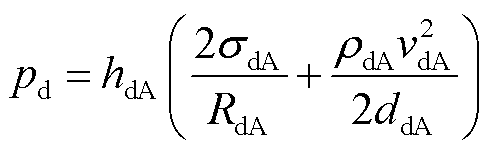 (5)
2)铜环驱动锆合金管变形阶段
铜环与锆合金管碰撞瞬间,两者发生能量传递与速度交换。铜环为锆合金管提供初始运动速度,而后,二者一起朝向不锈钢棒运动。铜环为锆合金管提供的动能应至少能满足锆合金管的变形要求以及锆合金管与不锈钢棒形成冶金结合的需求。
电磁脉冲焊接原理与爆炸焊接相似,参照爆炸焊接理论,产生金属射流时,工件的碰撞速度需满足
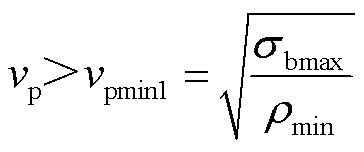 (6)
式中,vp为锆合金管与不锈钢棒的碰撞速度;vpmin1为产生金属射流所需满足的最小碰撞速度;σbmax为锆合金管与不锈钢棒屈服强度最大值;ρmin为不锈钢密度的最小值。
锆合金管变形碰撞动压pz应满足
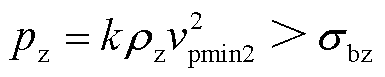 (7)
式中,k为经验系数(通常0.5≤k≤2); 为锆合金管密度;
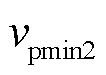 为锆合金变形所需的最小速度;σbz为锆合金管屈服强度。
锆合金管与不锈钢棒碰撞速度vp应满足
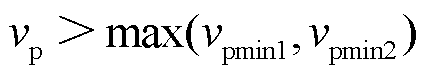 (8)
在铜环驱动锆合金管变形阶段中,两管的运动过程十分复杂,铜环在与锆合金管发生碰撞后部分区域会发生反弹,而后铜环在电磁力作用下,继续加速并与锆合金管再次发生碰撞,直至焊接过程结束。碰撞过程属于非弹性碰撞,此处将其简化为完全非弹性碰撞。锆合金管与铜环的碰撞过程应满足动量守恒定律,即
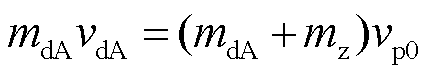 (9)
式中,mz为铜环驱动锆合金管加速运动部分的质量;vp0为铜环向锆合金管提供的初始速度。式(9)化简可得
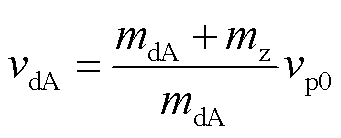 (10)
3)锆合金管与不锈钢棒碰撞阶段
锆合金管-不锈钢棒的碰撞过程与铜环-锆合金管的碰撞过程类似,均为非弹性碰撞。由于锆合金管电磁力可忽略不计,锆合金管与不锈钢棒的碰撞速度取决于电磁脉冲焊接设备的放电电流大小以及铜环的几何结构。
电磁脉冲焊接所用的集磁器存在缝隙结构,采用三维仿真模型能够更准确地表征铜环、锆合金管与不锈钢棒上的电磁参数分布。基于图1所示的装配结构,在COMSOL Multiphysics软件中建立锆合金管-不锈钢棒电磁脉冲焊接三维多物理场耦合仿真模型。
根据焊接线圈、集磁器及实验材料尺寸设置仿真模型的几何模型,示意图如图2所示。坐标原点O位于集磁器几何中心处,为简便计算,减小了管/棒件长度。其中,焊接线圈匝数为7匝、线圈截面尺寸为6 mm×30 mm;集磁器工作区域长度为8 mm、缝隙位于图2a截面的右侧区域(xOz平面,x>0)且缝隙宽度为0.1 mm,如图2b所示;锆合金管的几何尺寸为 14 mm×0.5 mm×30 mm(即管件外径为14 mm、壁厚为0.5 mm、长度为30 mm),不锈钢棒的几何尺寸为10 mm×20 mm(即棒件直径为10 mm、长度为20 mm),铜环的几何尺寸为16 mm× 0.5 mm×30 mm(即管件外径为16 mm、壁厚为0.5 mm、长度为30 mm)。由此可知,铜环与锆合金管距离为0.5 mm,锆合金管与不锈钢棒的焊接间隙为1.5 mm。网格剖分采用扫掠与映射叠加自动剖分的方法,对铜环、锆合金管与不锈钢棒采用扫掠与映射剖分,且对集磁器工作区域附近进行细化,而对其余部分则采用自由四面体网格进行自动剖分,并通过设置动网格的方式,提高模型的准确性。锆合金管与铜环的自由端是指管件未受约束的管件末端(z=4),其与集磁器工作区域边沿平齐,具体位置如图2a所示。后续二维截面仿真结果均选取xOz平面为参考平面。锆合金管与铜环均选取长度为12 mm部分(细化网格区域)进行分析。参考截线选取xOz平面中管件外表面截线,其中,a表示集磁器缝隙对面处截线,b表示集磁器缝隙处截线,下标Cu、Zr表示管件材料。

图2 几何模型示意图
Fig.2 Schematic diagram of geometric model
模型中各材料参数从COMSOL软件的材料库中调用,其力学性能与电学性能参数见表1。在物理场中选择电路、磁场与固体力学场进行耦合求解,耦合方式采用精度最高的顺序耦合法。其中,在电路模块中设置放电回路电压为11 kV,电路参数见表2。表2中,C、R、L分别为放电回路等效电容、电阻和电感。仿真模型的具体计算流程如图3所示。
表1 材料的力学性能与电学性能参数
Tab.1 Materials mechanical and electrical parameters
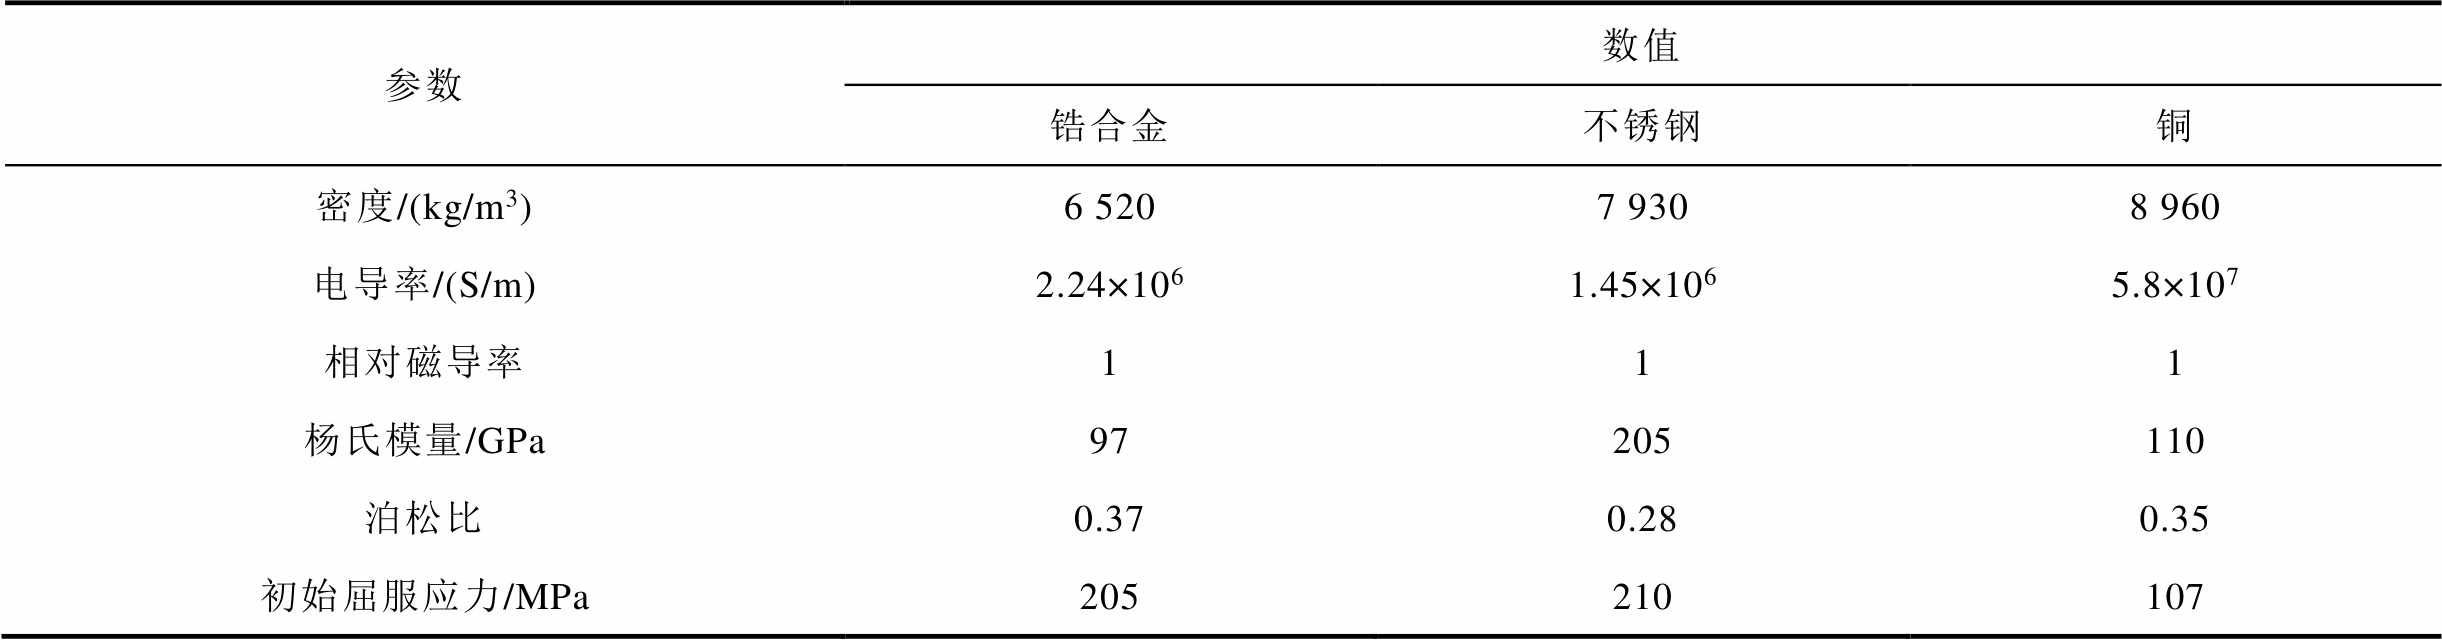
参数数值 锆合金不锈钢铜 密度/(kg/m3)6 5207 9308 960 电导率/(S/m)2.24×1061.45×1065.8×107 相对磁导率111 杨氏模量/GPa97205110 泊松比0.370.280.35 初始屈服应力/MPa205210107
表2 电路参数
Tab.2 Circuit parameters
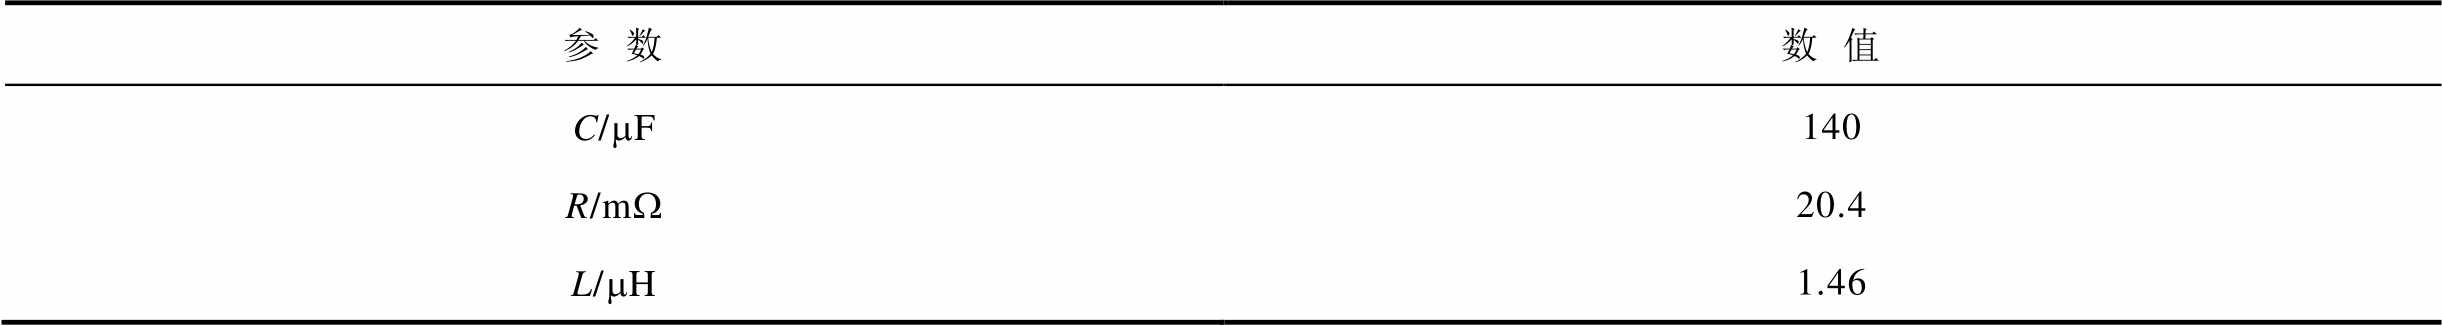
参数数值 C/mF140 R/mW20.4 L/mH1.46
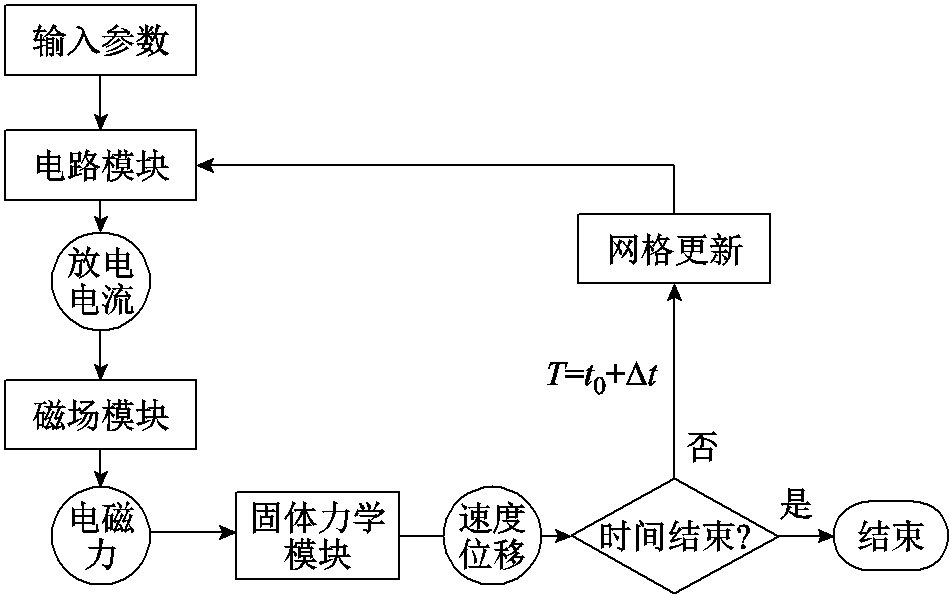
图3 仿真模型计算流程
Fig.3 Calculation process of simulation model
电磁脉冲焊接一般在电流出现第一个波峰时刻之前完成[11],因此,本文主要分析第一个波峰时刻(t=25 μs)之前的电磁参数分布及运动行为。集磁器缝隙会导致其周围区域的电磁特性与其他区域存在差异。当t=10 μs时,集磁器缝隙正对区域的铜环与锆合金管刚好发生碰撞,铜环与锆合金管由局部接触变为整体接触。因此,选取该时刻分析电磁参数的分布规律。同时,分析了铜环在焊接过程的3个阶段中几个典型时刻的电磁参数分布及变化情况。具体为:铜环变形阶段选取t=3、6、9 μs,t=3 μs时铜环尚未发生塑性变形,t=6 μs时铜环已发生塑性变形(铜环所受洛伦兹力已大于其变形抗力)但变形程度较小(最大变形量小于0.1 mm),t=9 μs时铜环发生明显塑性变形;铜环驱动锆合金管变形阶段选取t=12 μs,该时刻锆合金管已发生明显塑性变形;锆合金管与不锈钢棒碰撞阶段则选取14.1 μs(两者碰撞瞬间)与14.6 μs(锆合金管反弹前瞬间)。
磁通密度仿真结果如图4所示。针对铜环驱动焊接方式,磁场主要均匀分布在集磁器工作区域对应的铜环表面,而在超出集磁器工作区域的对应部分,磁通密度则迅速减小。由于铜环受力变形,其自由端部分未覆盖锆合金管的自由端部分,锆合金管自由端仍受脉冲磁场作用,但其磁通密度较小,均小于5 T。而在铜环覆盖部分,由于铜环的屏蔽作用,锆合金管上的磁通密度近乎为0。对于无驱动焊接方式,其磁场分布情况与驱动焊接基本相同,但由于锆合金自身电导率较小、趋肤深度较大,因此锆合金管表面无明显趋肤效应,锆合金管件中磁场分布较为均匀,同时锆合金管的磁通密度明显小于铜环驱动焊接方式中铜环的磁通密度。集磁器缝隙正对区域的磁通密度略小于其余区域的磁通密度。这是由于集磁器缝隙会使感应涡流绕行,导致此处正对区域的电流密度更小,因此磁通密度也更低。由图4d可知,随着时间增加,磁通密度逐渐增大,而铜环表面磁通密度的分布规律不随时间变化而变化。
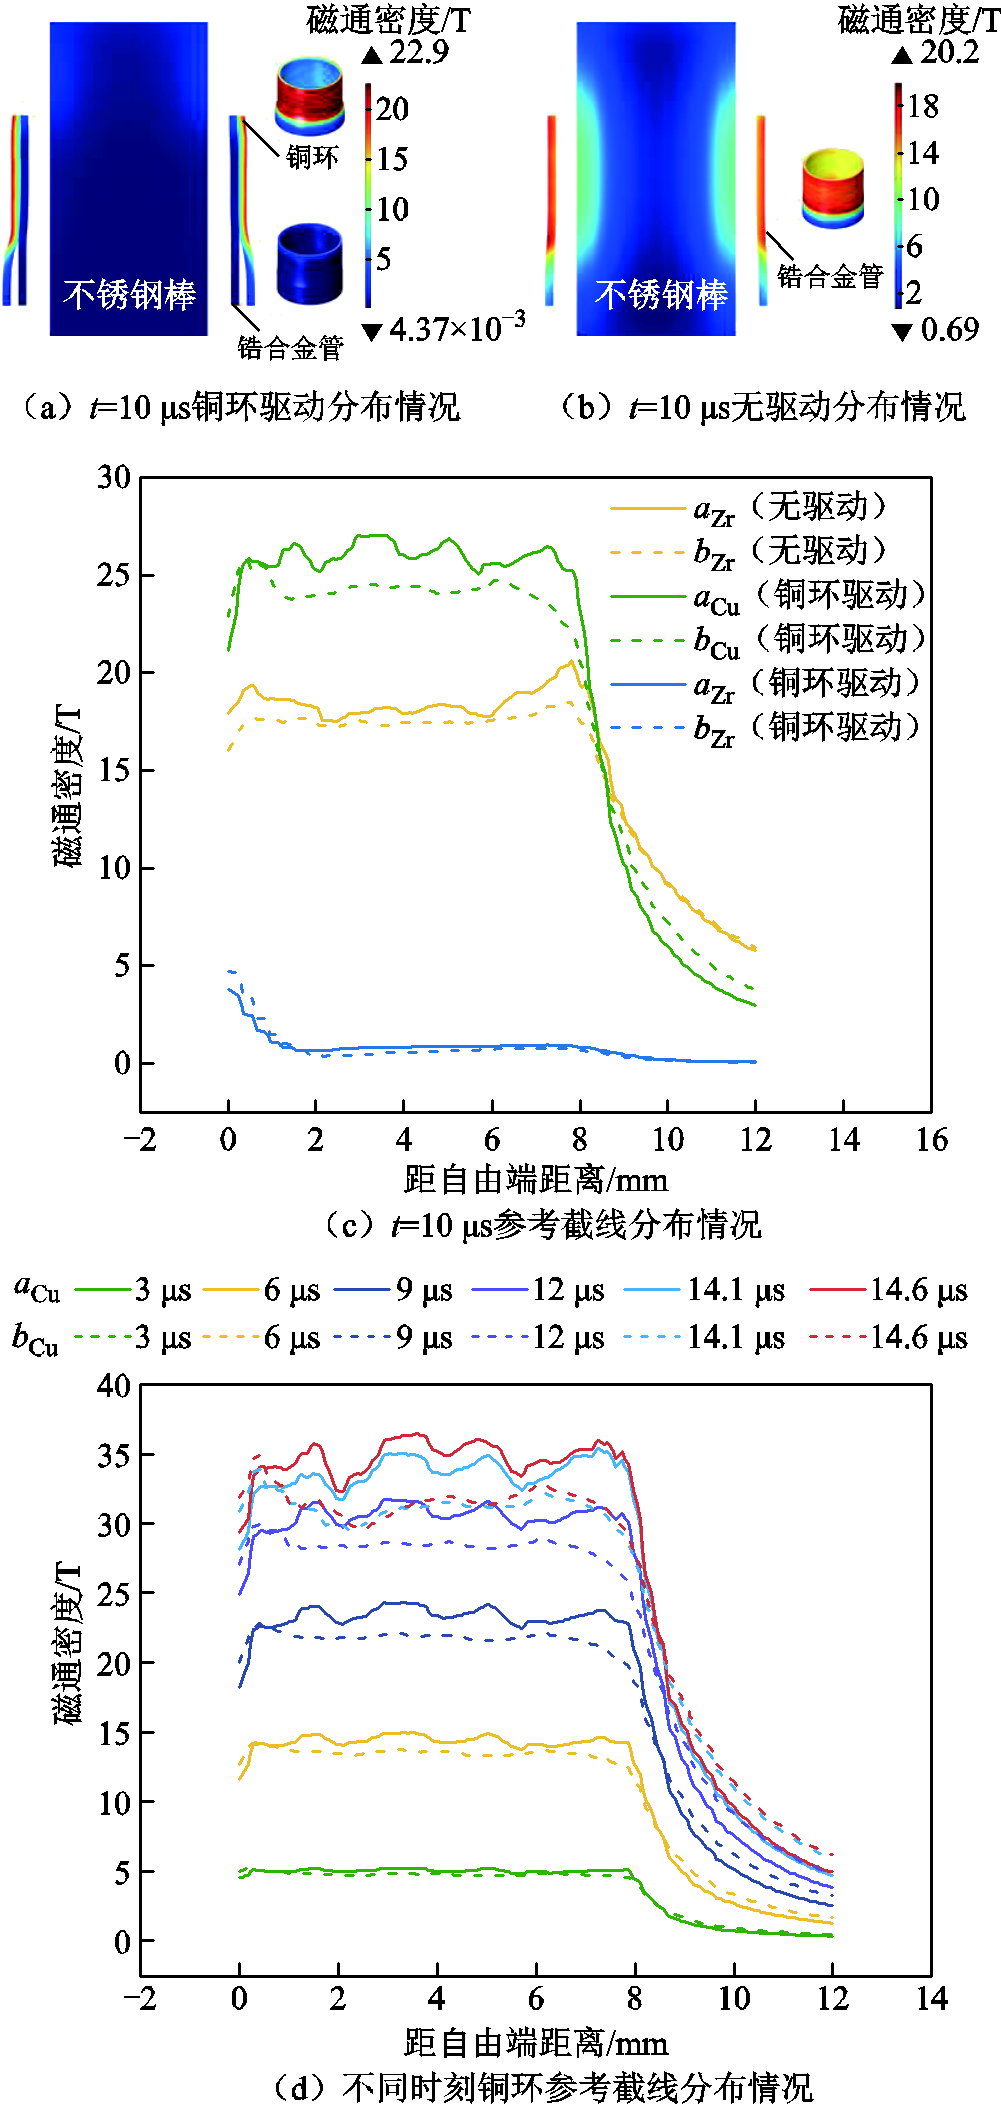
图4 磁通密度仿真结果
Fig.4 Simulation results of magnetic flux density
感应涡流密度仿真结果如图5所示。针对铜环驱动焊接方式,感应涡流密度与磁通密度的分布情况基本相同。由于铜环屏蔽作用,锆合金管上几乎没有感应涡流。对于无驱动焊接方式,感应涡流密度与磁通密度的分布情况仍基本相同,且由于锆合金的电导率较小,自由电子少,锆合金管的感应涡流密度远小于铜环的感应涡流密度。随着时间增加,放电电流不断增大使感应涡流密度增大,而管件在电磁力作用下加速运动,与集磁器距离不断增加,使感应涡流密度减小,铜环表面感应涡流密度先增大后几乎不变。此外,铜环表面感应涡流密度的分布规律也未发生明显变化。
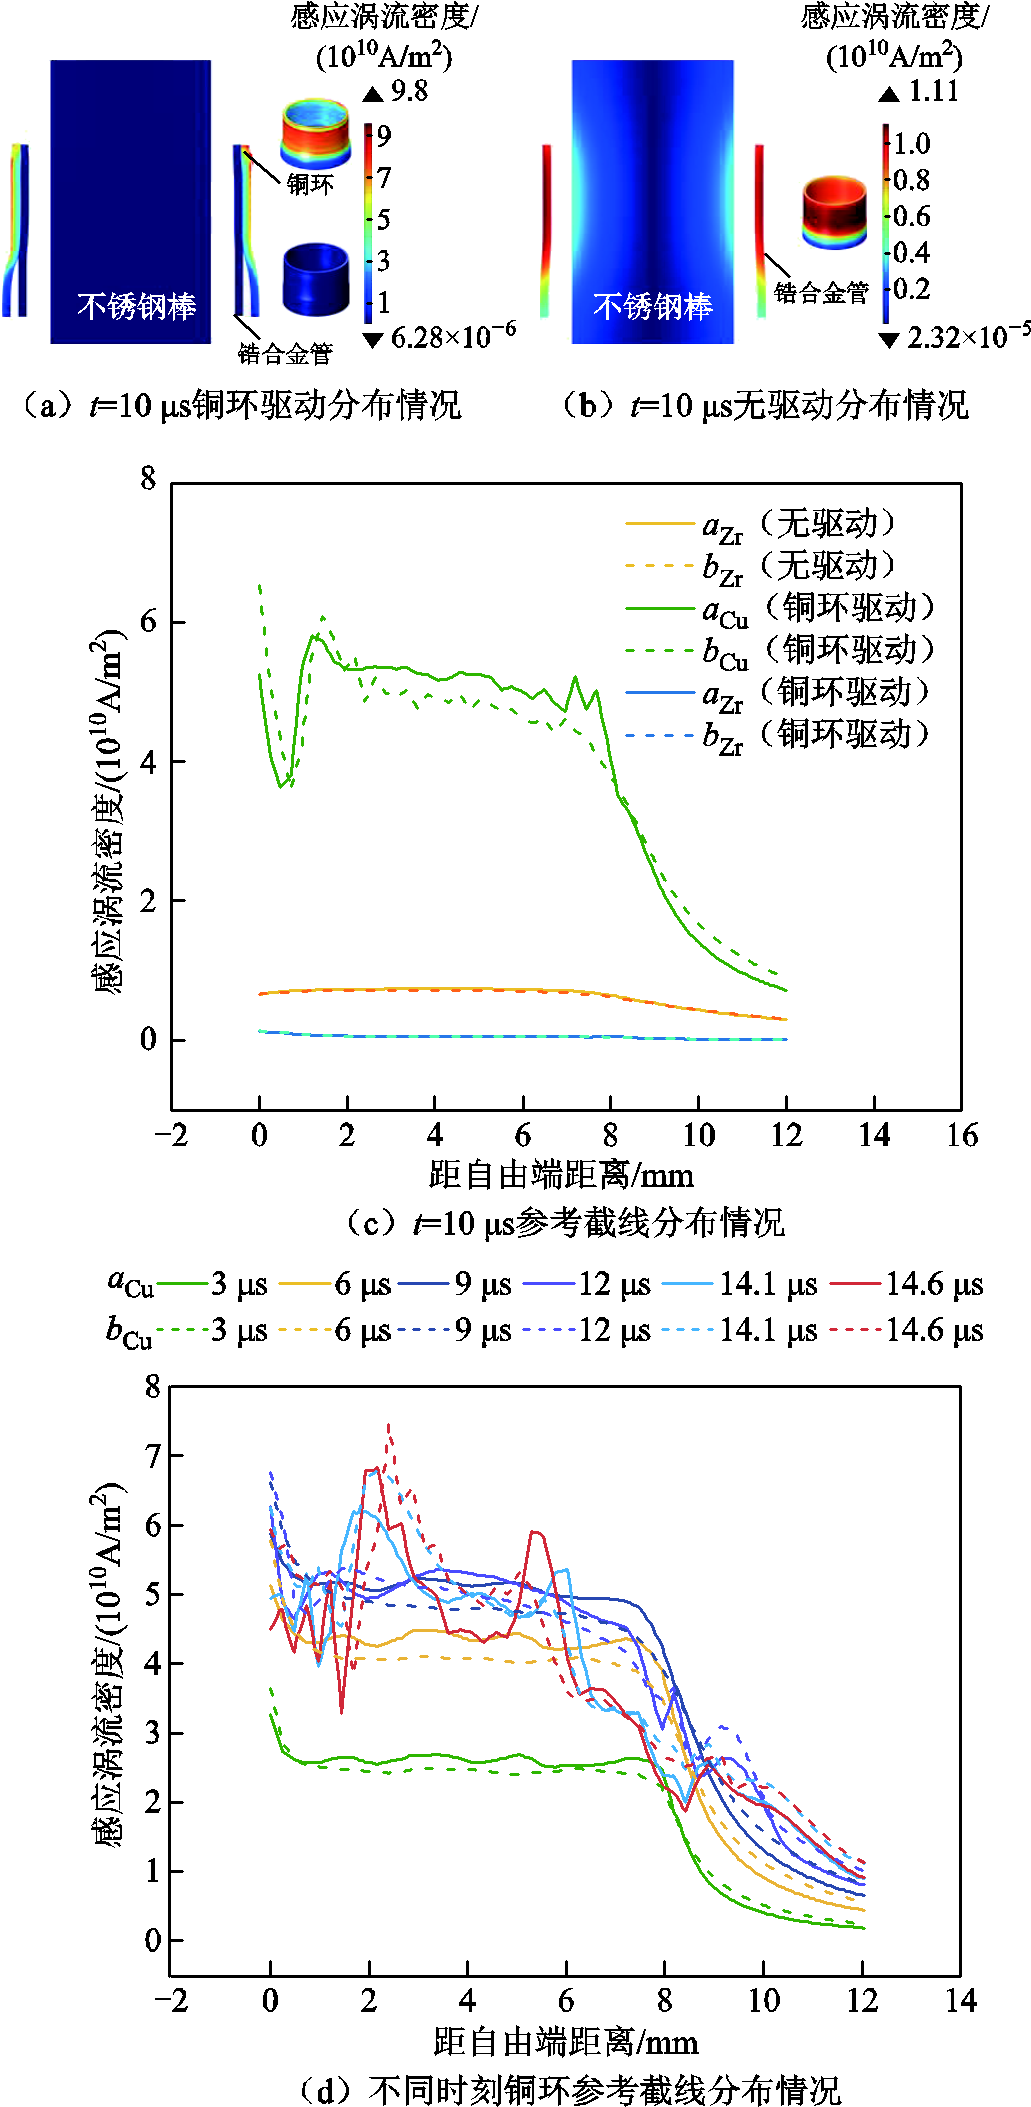
图5 感应涡流密度仿真结果
Fig.5 Simulation results of induced eddy current density
磁通密度与感应涡流相互作用产生电磁力,洛伦兹力密度仿真结果如图6所示。对于铜环驱动焊接方式,洛伦兹力同样主要集中在集磁器工作区域对应的铜环表面,锆合金管几乎没有洛伦兹力产生。对于无驱动焊接方式,洛伦兹力密度分布更为均匀,且无驱动焊接洛伦兹力密度峰值远小于铜环驱动焊接,这是由于铜环驱动时铜环的磁通密度及感应涡流均大于无驱动时锆合金管的磁通密度及感应涡流。集磁器缝隙正对区域的洛伦兹力同样略小于其余区域。由图6d可知,随着时间增加,洛伦兹力逐渐增大,而铜环表面洛伦兹力的分布规律也不随时间变化而变化。
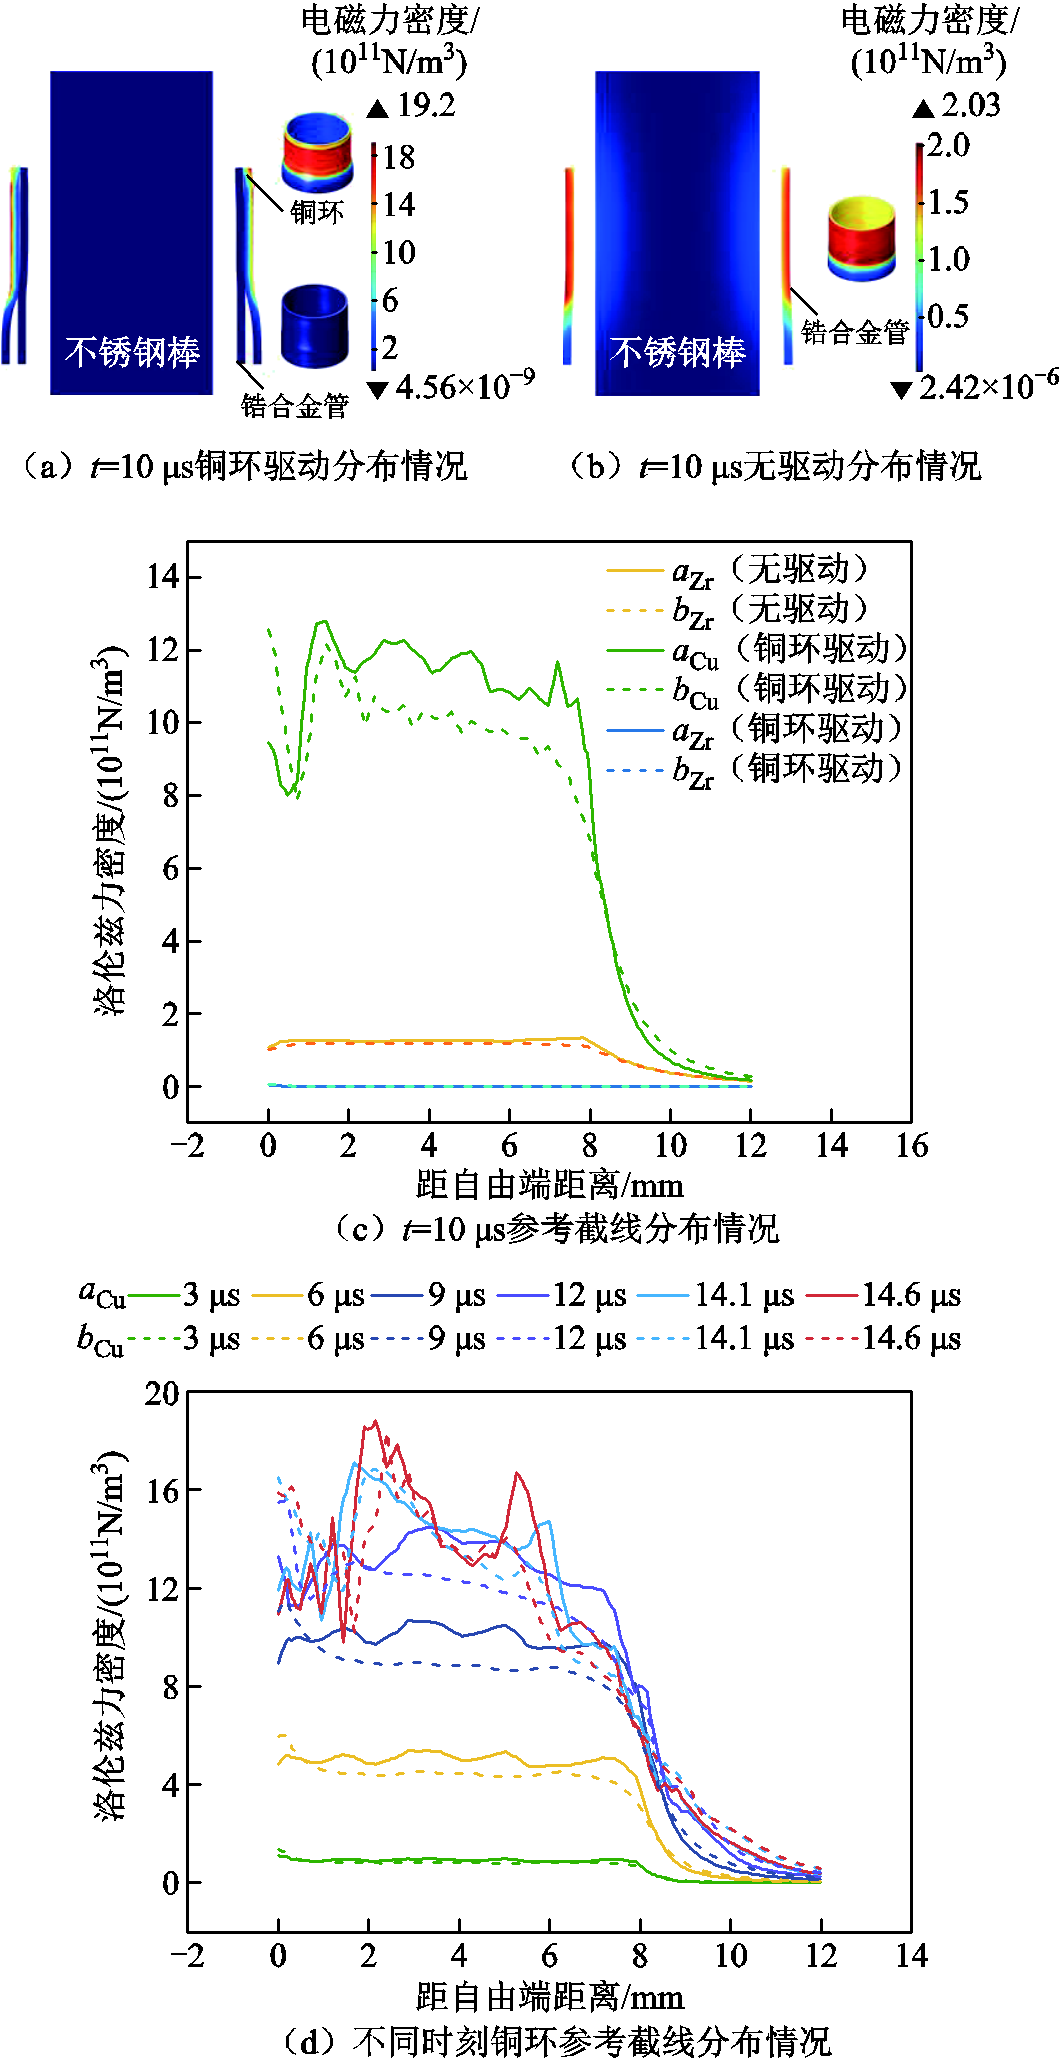
图6 洛伦兹力密度仿真结果
Fig.6 Simulation results of Lorentz force density
由2.2节分析结果可知,集磁器缝隙正对处的电磁参数与其余区域分布并无明显差别,仅幅值有所差异,且其余区域的电磁参数分布与大小也无明显差异。因此,仅选取参考截线aZr与aCu进行分析,对比两种焊接方式下管件的运动行为。
铜环驱动与无驱动焊接方式参考截线aZr与aCu上的平均速度仿真结果如图7所示。在铜环驱动焊接过程中,铜环与锆合金管共发生三次碰撞与能量传递,整个动态过程可划分为7个阶段:第一次传递前、第一次传递、第一次传递后、第二次传递、第二次传递后、第三次传递以及第三次传递后。第一次传递前阶段(t=0~9.3 μs),铜环在瞬变脉冲磁场中感应产生洛伦兹力,驱动其自身变形并向锆合金管高速运动。第一次传递阶段(t=9.3~9.8 μs),参考截线上铜环与锆合金管从局部接触逐渐扩展至集磁器对应区域全部发生碰撞,碰撞瞬间铜环将能量传递至锆合金管,使其获得约200 m/s的平均初始运动速度。第一次传递后阶段(t=9.8~14.0 μs),铜环与锆合金管碰撞之后部分区域发生反弹,两者在集磁器工作区域边缘处的对应部分接触,其余部分区域因反弹而分离;随后,铜环在洛伦兹力的作用下持续加速,随着铜环的加速运动,铜环与锆合金管的接触区域面积逐步扩大,锆合金管的运动速度提升。第二次传递阶段(t=14.0~14.6 μs),铜环与锆合金管在集磁器工作区域对应部分完全接触,两者发生第二次能量传递,锆合金管速度瞬时提升、铜环速度降低。t=14.1 μs,锆合金管与不锈钢棒发生碰撞,而后接触区域逐渐扩大;t=14.6 μs时由局部接触逐渐扩展至集磁器对应区域全部发生碰撞,锆合金管、铜环速度降低,锆合金管与不锈钢棒表面发生界面塑性流动,形成冶金结合,也是实现焊接的主要阶段。后续阶段(包括第二次传递后、第三次传递与第三次传递后阶段,t>14.6 μs),锆合金管与铜环紧密接触,两者在与不锈钢棒碰撞后发生反弹,并在洛伦兹力作用下继续加速向不锈钢棒运动,直至两者与不锈钢棒发生二次碰撞,两者与不锈钢棒间发生能量传递,速度均降低。随后,铜环与锆合金管发生反弹,由于洛伦兹力减小,锆合金管与不锈钢棒已不能再次实现碰撞。
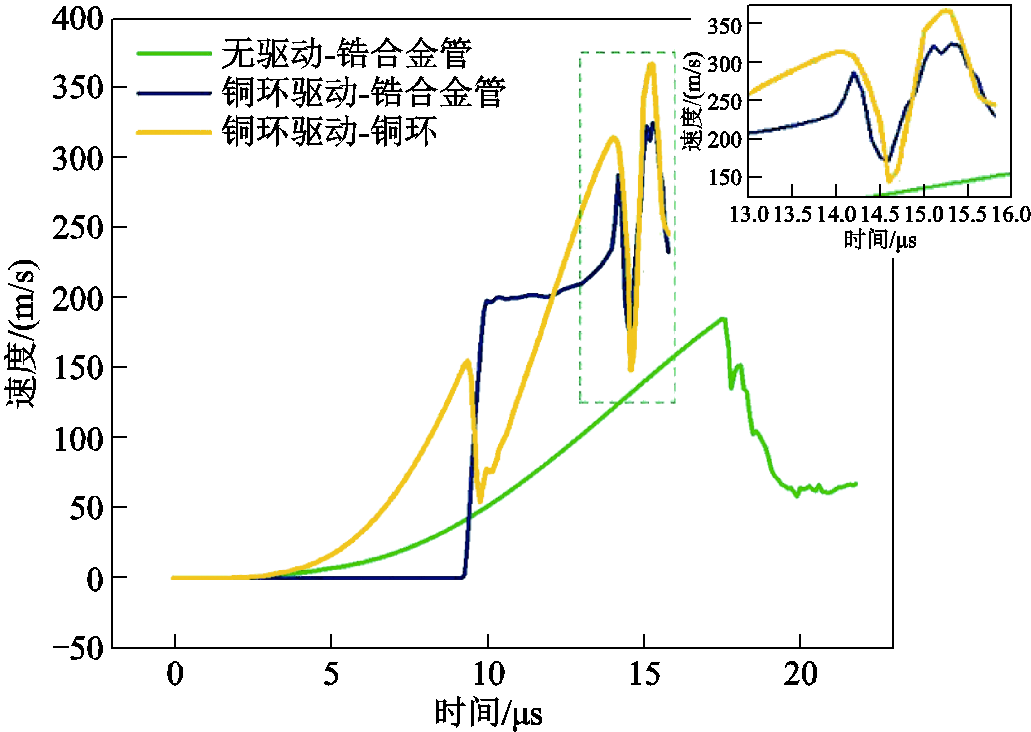
图7 参考截线aZr与aCu上平均速度仿真结果
Fig.7 Simulation results of average velocity on the reference lines of aZr and aCu
在无驱动焊接过程中,锆合金管在脉冲磁场中感应产生洛伦兹力驱动自身变形,并与不锈钢棒发生碰撞。碰撞瞬间截线上平均速度为183 m/s,小于铜环驱动锆合金管运动所产生的速度,且与不锈钢棒发生碰撞的时间更晚,后续不发生二次碰撞。
为进一步研究铜环驱动与无驱动焊接方式作用下管件在焊接过程中的运动行为,对比分析了两种焊接方式的锆合金管与不锈钢棒的碰撞参数(包括碰撞速度和碰撞角度)。根据文献[19],碰撞速度与碰撞角度是影响焊接接头质量的重要因素。将锆合金管与不锈钢棒最先碰撞的点(初始碰撞点)视为起点,计算获得铜环驱动与无驱动焊接方式的碰撞参数如图8所示。对于铜环驱动焊接方式,碰撞速度随碰撞点的移动而缓慢减小,其大小由508 m/s逐渐降低至372 m/s,碰撞角度从基本分布在0.9°~5.2°区间内增长至13.5°。无驱动焊接方式与铜环驱动焊接方式的变化趋势基本相同,碰撞速度由282 m/s减小至223 m/s,碰撞角度从基本分布在1.2°~5.5°区间内增长至最大达16.2°。提高碰撞速度有助于提升焊接接头质量[20],铜环驱动焊接方式下的碰撞速度高于无驱动焊接方式。通常情况下,碰撞角度位于5°~25°区间内可以获得高质量的电磁脉冲焊接接头[21]。相比于无驱动焊接方式,虽然铜环驱动时的最大碰撞角度略微减小,但其碰撞角度处于5°~25°区间内的位置几乎相同。整体而言,铜环驱动时的碰撞速度更大、碰撞角度几乎相同,表明铜环驱动焊接方式更易于进入焊接窗口,焊接效果更好。
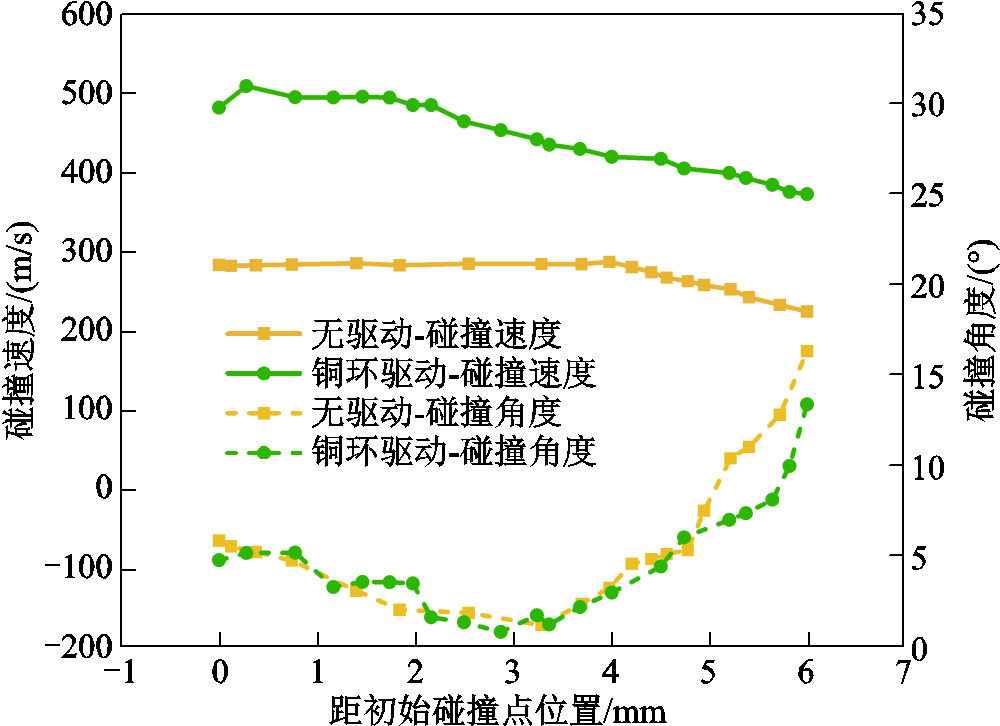
图8 铜环驱动与无驱动焊接方式的碰撞参数
Fig.8 Collision parameters of Cu ring driving and non driving welding methods
采用本课题组自研的WD-28电磁脉冲焊接设备开展实验研究,最大放电能量为28 kJ,最高放电电压为20 kV。实验时,采用高压探头(Tektronix, P6015A)与Rogowski线圈(Cybertek, CP9123LA)分别实时测量放电回路的电压与电流。焊接线圈采用自研的7匝螺线管型线圈,线圈截面尺寸为 6 mm×30 mm,匝间通过环氧树脂与硅橡胶绝缘,并定制不锈钢外壳约束,防止线圈变形。集磁器选用常规的梯形截面集磁器,工作区域长度为8 mm。实验中的焊接材料选用直径为14 mm、厚度为0.5 mm、长度为100 mm的Zr-3锆合金管与直径为10 mm、长度为100 mm的304不锈钢棒,驱动环选用直径为16 mm、厚度为0.5 mm、长度为50 mm的T2铜环,除管棒件的长度外均与仿真一致。当放电电压为11 kV时,焊接装置的实验放电电流波形与仿真放电电流波形如图9所示,最大放电电流峰值约为98 kA,两者拟合程度较好。
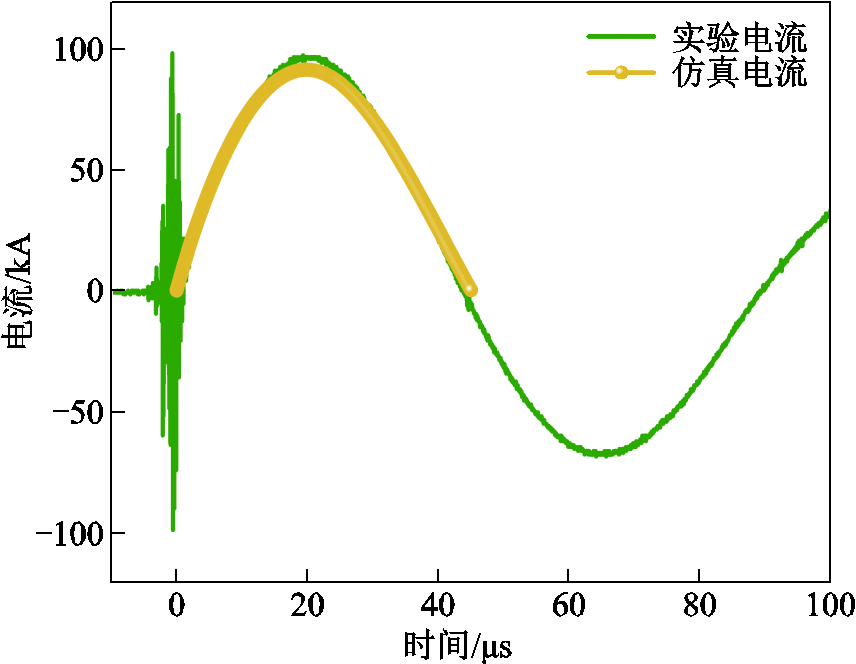
图9 实验与仿真获得的放电电流波形
Fig.9 Discharge current waveforms obtained from experiments and simulations
在放电电压为11 kV条件下,开展了铜环驱动与无驱动焊接实验,获得的接头宏观形貌如图10所示。开展焊接实验时,采用聚酰亚胺薄膜隔离铜环与锆合金管;焊接完成后,采用线切割方法切割铜环,实现铜环与锆合金管的分离。由于聚酰亚胺薄膜的存在,切割时不会损伤锆合金管表面。铜环驱动焊接方式获得的接头宏观形貌如图10a所示,锆合金管与不锈钢棒实现了焊接,锆合金管轴向变形量为15.49 mm、径向总变形量为3.33 mm。无驱动焊接方式下未实现锆合金管与不锈钢棒的连接,不锈钢棒表面无明显碰撞痕迹,锆合金管轴向变形量为10.67 mm、径向总变形量为1.35 mm(小于焊接间隙1.5 mm的2倍),如图10b所示,表明无驱动焊接方式下锆合金管与不锈钢棒未发生碰撞。
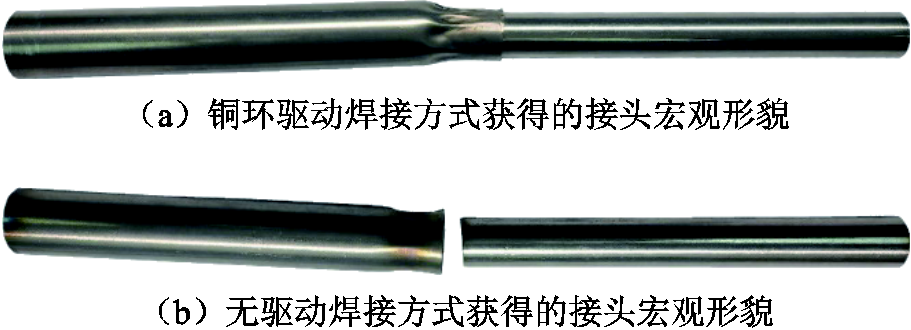
图10 铜环驱动与无驱动焊接方式获得的接头宏观形貌
Fig.10 Macroscopic morphology of joints obtained by Cu ring driving and non driving welding methods
采用万能试验机SANS(型号CMT5105)以1.5 mm/min的速度测试基于铜环驱动的锆合金管-不锈钢棒电磁脉冲焊接接头的拉伸性能,结果如图11所示。当施加载荷为12.080 kN时,接头发生母材(锆合金管)断裂,表明锆合金管与不锈钢棒间形成了可靠连接。
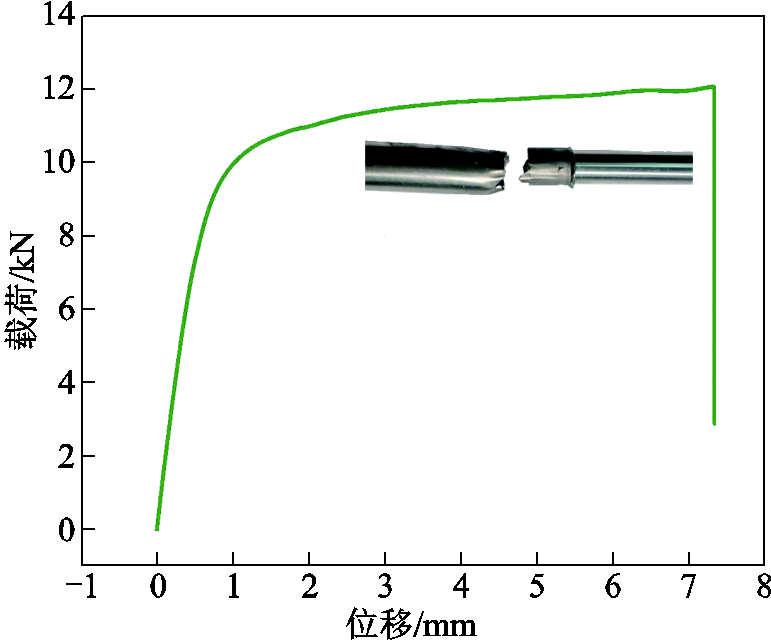
图11 拉伸测试结果
Fig.11 Tensile testing result
基于仿真分析结果可知,除集磁器缝隙正对区域外的区域电磁参数分布及大小几乎相同。因此,选取接头正对集磁器缝隙处沿周向旋转90°的区域,进一步评估基于铜环驱动的锆合金管-不锈钢棒电磁脉冲焊接接头的焊接效果。将接头沿轴向中心线处进行线切割,而后打磨、抛光制成标准试样,采用SEM与EDS检测接头结合界面的微观形貌与元素分布,分析其冶金结合机理,接头取样示意图如图12a所示。锆合金管-不锈钢棒电磁脉冲焊接接头结合界面整体微观形貌如图12b所示,接头结合界面焊接区长度约为5.09 mm,从中间至两端可分为焊接区及未焊区。
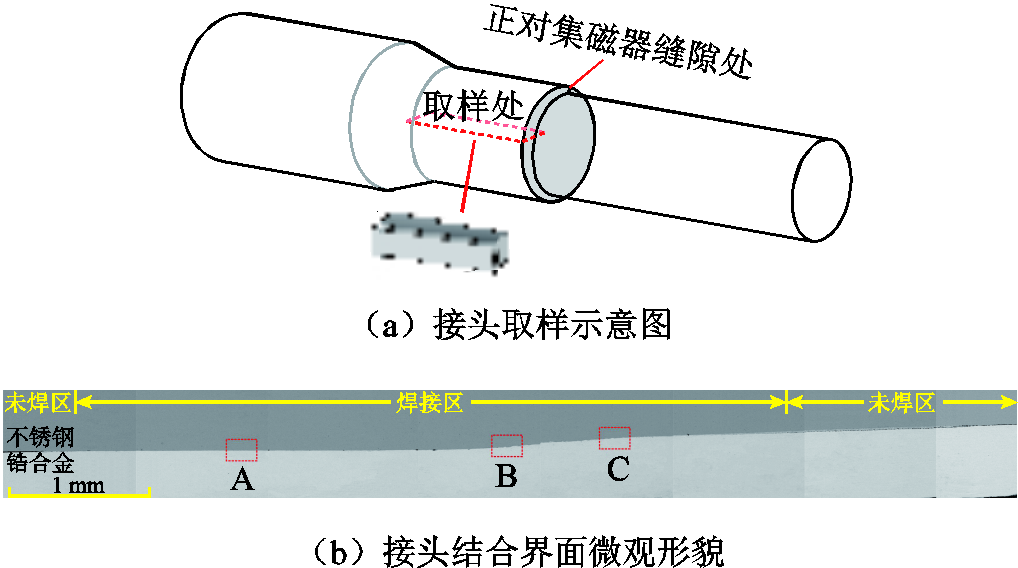
图12 接头取样示意图和结合界面微观形貌
Fig.12 Schematic diagram of joint sampling and microscopic morphology of joint bonding interface
为进一步探究焊接界面冶金结合机理,采用SEM与EDS分析图12焊接区中的A、B、C三个区域,得到不同区域结合界面微观形貌及EDS线扫描结果如图13所示。接头焊接区域界面包括平直界面(图13a)、波纹界面(图13b)与涡旋界面(图13c),均为电磁脉冲焊接典型界面类型。根据文献[22]可知,当锆合金管与不锈钢棒高速碰撞时,在碰撞点产生冲击波并沿碰撞角度向前传播,然后在边界处发生折射和反射。冲击波反射到结合界面导致扰动,从而触发开尔文-亥姆霍兹不稳定性,周期性地产生波纹结构。相较于平直界面,涡旋界面与波纹界面会形成机械互锁,能够增加接头咬合力,提高其抗拉强度。波幅大小与机械互锁程度直接相关,在一定范围内,波幅越大,结合强度越高;而波长则与结合程度有关,波长过短易导致接头两端的材料流动不充分。涡旋界面与波纹界面的出现进一步说明,在铜环驱动下锆合金管与不锈钢棒实现了有效焊接。三个区域的EDS线扫描结果均未见明显平台区,表明界面间无明显金属间化合物产生。

图13 不同区域结合界面微观形貌及EDS线扫描结果
Fig.13 Microscopic morphology and EDS line scanning results of interfaces in different regions
本文提出基于铜环驱动的核电用锆合金管-不锈钢棒电磁脉冲焊接方法,通过理论分析、仿真模拟和实验研究分析了铜环驱动作用下的电磁脉冲焊接过程与效果,得到主要结论如下:
1)铜环为锆合金管提供的初始速度应大于锆合金管与不锈钢棒产生金属射流的最小碰撞速度与克服锆合金管变形碰撞所需的最小速度。
2)铜环驱动时铜环所受磁通密度、感应涡流和电磁力均大于无驱动时锆合金管所受磁通密度、感应涡流和电磁力,且能够给锆合金管提供更大的碰撞速度,两者存在多次碰撞过程,而碰撞角度与无驱动时几乎相同。
3)本文条件下,无驱动时锆合金管与不锈钢棒未发生碰撞,而基于铜环驱动的锆合金管与不锈钢棒实现了冶金结合,主要机理为机械互锁与元素扩散,且接头失效模式为母材(锆合金管)断裂。
本文采用铜环驱动的方式成功地实现了锆合金管与不锈钢棒这类弱导电性难变形金属的电磁脉冲焊接。但如何科学选择驱动环材料与结构,如何科学优化放电参数、焊接间隙,集磁器缝隙对铜环驱动焊接效果的影响等有待下一步探索。
参考文献
[1] 李言瑞, 刘日. 我国“十五五”核电发展的五个重点[J]. 中国电力企业管理, 2025(16): 76-77.
[2] 李吉生, 顾小龙, 余银辉, 等. 多电缆出线精细化建模及复杂工况接地电流计算[J]. 高压电器, 2025, 61(6): 181-190. Li Jisheng, Gu Xiaolong, Yu Yinhui, et al. Fine modeling of multi-cable outgoing lines and calculation of grounding current under complex working conditions [J]. High Voltage Apparatus, 2025, 61(6): 181-190.
[3] 新华网. 中华人民共和国国民经济和社会发展第十四个五年规划和2035年远景目标纲要[EB/OL]. (2021-03-12)[2025-06-30]. http://www.xinhuanet.com/ 2021-03/13/c_1127205564.htm.
[4] 宋贵康, 王一, 查智博, 等. 乏燃料后处理用合金腐蚀行为研究进展[J]. 中国表面工程, 2024, 37(5): 57-76. Song Guikang, Wang Yi, Zha Zhibo, et al. Research progress of alloys used in reprocessing spent nuclear fuel and their corrosion behavior[J]. China Surface Engineering, 2024, 37(5): 57-76.
[5] Soualili M A, Lebaili A, Taouinet M, et al. Metallurgical evolution and interfacial interactions between 304L stainless steel and Zy-4 alloy dissimilar junction during isothermal holding at high temperature [J]. The International Journal of Advanced Manufac-turing Technology, 2022, 121(7): 5503-5517.
[6] Ravi Shankar A, Suresh Babu S, Ashfaq M, et al. Dissimilar joining of zircaloy-4 to type 304L stainless steel by friction welding process[J]. Journal of MaterialsEngineering and Performance, 2009, 18(9): 1272-1279.
[7] Kumar A, Dhar A, Thirunavukarasu G, et al. Effect of processing temperature on interface microstructure of diffusion welded joint of super-duplex stainless steel and zirconium alloy with nickel alloy interlayer[J]. Materials Chemistry and Physics, 2024, 322: 129312.
[8] Wang Shaoluo, Luo Kang, Sun Tao, et al. Corrosion behavior and failure mechanism of electromagnetic pulse welded joints between galvanized steel and aluminum alloy sheets[J]. Journal of Manufacturing Processes, 2021, 64: 937-947.
[9] 周言, 李成祥, 杜建, 等. 放电电压对镁-铝磁脉冲焊接中金属射流及结合界面的影响[J]. 电工技术学报, 2022, 37(2): 459-468, 495. Zhou Yan, Li Chengxiang, Du Jian, et al. Investigation on the effect of discharge voltage on metal jet and bonded interface in Mg-Al magnetic pulse welding[J]. Transactions of China Electrotechnical Society, 2022, 37(2): 459-468, 495.
[10] 熊奇, 马朝杰, 阎诺, 等. 应用于电磁脉冲焊接的倒梯形截面H型线圈[J]. 电工技术学报, 2025, 40(20): 6422-6432. Xiong Qi, Ma Chaojie, Yan Nuo, et al. Inverted trapezoidal cross-section H-shaped coil for electro-magnetic pulse welding[J]. Transactions of China Electrotechnical Society, 2025, 40(20): 6422-6432.
[11] 李成祥, 王现民, 周言, 等. 基于双线圈结构的铝-铜电磁脉冲板件焊接中间层抑制方法[J]. 电工技术学报, 2025, 40(13): 4112-4124. Li Chengxiang, Wang Xianmin, Zhou Yan, et al. The suppression of intermediate layer in Al-Cu electromagnetic pulse welding with double coils structure[J]. Transactions of China Electrotechnical Society, 2025, 40(13): 4112-4124.
[12] Bhargav A, Gavel K S, Ahmed M, et al. Numerical study of solid-state electromagnetic pulse welding process for similar metals[J]. Welding International, 2025: 1-11.
[13] Wang Xianmin, Li Chengxiang, Zhou Yan, et al. Electromagnetic-mechanical response mechanism and microstructure evolution during Al-Mg electro-magnetic pulse welding[J]. Materials Characterization, 2024, 215: 114174.
[14] Li Chengxiang, Chen Dan, Zhou Yan, et al. Interfacial microstructure and mechanical property of zircaloy-stainless steel plates joint by EMPW based on DH welding coil and dual drive mode[C]//The Proceedings of the 19th Annual Conference of China Electrotech-nical Society, Xi’an, China, 2024: 157-164.
[15] 李成祥, 陈丹, 吴赵骁, 等. 基于双线圈双驱动的弱导电性难变形金属电磁脉冲焊接运动行为与焊接性能[J].电工技术学报, 2026, 41(9): 2914-2925.Li Chengxiang, Chen Dan, Wu Zhaoxiao, et al. Motion behavior and welding performance of weakly conductive and difficultly deformed metal electro-magnetic pulse welding based on dual-coil and dual-drive[J]. Transactions of China Electrotechnical Society, 2026, 41(9): 2914-2925.
[16] 熊奇, 陈开创, 马朝杰, 等. 多边形金属板件洛伦兹力驱动冲压成形动态过程分析及成形效果优化[J]. 电工技术学报, 2025, 40(7): 2007-2019. Xiong Qi, Chen Kaichuang, Ma Chaojie, et al. Dynamic process analysis and optimization of forming effects in Lorentz force stamping for polygonal sheet metal[J]. Transactions of China Electrotechnical Society, 2025, 40(7): 2007-2019.
[17] 李梦瑶, 邱立, 易宁轩, 等. 基于驱动导体环的板件电磁成形电磁力分布与成形效果研究[J]. 电工技术学报, 2025, 40(1): 13-24. Li Mengyao, Qiu Li, Yi Ningxuan, et al. Study on electromagnetic force distribution and forming effect of plate electromagnetic forming based on driving conductor ring[J]. Transactions of China Electrotech-nical Society, 2025, 40(1): 13-24.
[18] 陈树君, 刘恺洛, 夏雨, 等. 磁脉冲焊接的数学模型[J]. 北京工业大学学报, 2012, 38(12): 1839-1842. Chen Shujun, Liu Kailuo, Xia Yu, et al. The kinematics mathematical model of magnetic pulse welding[J]. Journal of Beijing Polytechnic University, 2012, 38(12): 1839-1842.
[19] Zhou Yan, Shen Ting, Li Chengxiang, et al. Effect of welding gap on electromagnetic pulse welding of a copper-aluminum alloy joint[J]. Materials and Manufacturing Processes, 2024, 39(16): 2345-2353.
[20] Kapil A, Sharma A. Magnetic pulse welding: an efficient and environmentally friendly multi-material joining technique[J]. Journal of Cleaner Production, 2015, 100: 35-58.
[21] Su Zilong, Yin Limeng, Jiang Hong, et al. Research progress of electromagnetic pulse welding technology: a review[J]. Journal of Materials Research and Technology, 2025, 36: 217-235.
[22] Li Chengxiang, Wu Zhaoxiao, Chen Dan, et al. Wavy interface formation mechanism during magnesium–aluminum electromagnetic pulse welding[J]. Applied Physics Letters, 2024, 125(22): 224101.
Abstract The composite components of zirconium alloy (Zr) and stainless steel (SS) hold significant application potential in the nuclear power. However, both materials exhibit weak conductivity and limited deformability, making it hard to form a metallurgical bonding directly by using conventional electromagnetic pulse welding (EMPW). This work proposes a method employing a copper (Cu) ring to drive the high-speed movement of Zr tube, thereby enabling the high-speed collision and reliable connection between Zr tube and SS rod.
Firstly, the basic principle of EMPW of Zr tube and SS rod driven by Cu ring, the processes including the deformation of Cu ring, the driver-induced deformation of Zr tube, and the high-speed collision between Zr tube and SS rod are analyzed. The three-dimensional model of EMPW of Zr tube and SS rod is established in COMSOL software. The circuit, magnetic field, and structural field module is coupled to simulate the magnetic flux density, induced eddy current, and electromagnetic force distribution and the movement behavior of the Cu ring and Zr tube. The EMPW platform of Zr tube and SS rod is built by the self-made EMPW equipment WD-28. Then, the Zr-3 tube-SS 304 rod EMPW experiment based on Cu ring is carried out. Finally, the mechanical property of the joint is tested by a tensile testing machine. The microstructure and elemental distribution of the joint are also analyzed by scanning electron microscope (SEM) and energy dispersive spectrometer (EDS).
The simulation results show that the magnetic flux density of the Cu ring in the welding process is consistent with that of Zr tube without driving, but the Cu ring forms a shielding effect on the Zr tube. The induced eddy current generated by the Cu ring is larger than that of the Zr tube without Cu ring. The electromagnetic force of the Cu ring is higher than that of the Zr tube without Cu ring. Under the action of electromagnetic force, the Cu ring collides with the Zr tube, achieving energy transfer. For a period of time after the collision, the velocity of the Zr tube is higher than that of the Cu ring. The Cu ring is continues accelerated by the electromagnetic force, driving the Zr tube to collide with the SS rod at high speed. The collision velocity between Zr tube and SS rod driven by Cu ring is higher than that without driving, but the collision angle is almost the same. The experiments results show that when the discharge voltage is 11 kV and the welding gap is 1.5 mm, the joint of Zr tube and SS rod is obtained under the drive of Cu ring. When the load reached 12.080 kN, the Zr tube break without damaging of the joint. There are flat structures, wavy structures and the vortex structures at the EMPW interface, and the elements have diffused at the interface.
In this work, the EMPW of Zr tube and SS rod was successfully achieved through the method of Cu ring drive. The following conclusions can be drawn: (1) The initial velocity provided by the Cu ring for the Zr tube should be greater than the minimum collision velocity required to generate a metal jet between the Zr tube and the SS rod, as well as the minimum velocity required to overcome deformation and collision of the Zr tube. (2) The magnetic flux density, induced eddy current and electromagnetic force of the Zr tube without driving are much smaller than those on the Cu ring when it is driven. Under the action of the Cu ring, the collision velocity between the Zr tube and the SS rod increases. There are multiple collision processes between the two, and the collision angle is almost the same as without driving. (3) Under the conditions of this work, there was no collision between the Zr tube and the SS rod without driving, while the metallurgical bonding between the Zr tube and the SS rod based on Cu ring driving was achieved mainly through mechanical interlocking and element diffusion, and reliable connection between the Zr tube and the SS rod achieved. This work could expand the application scope of EMPW technology and contribute to advancing the manufacturing capabilities of nuclear power equipment in China.
keywords:Electromagnetic pulse welding (EMPW), nuclear power, drive, zirconium alloy, stainless steel
DOI: 10.19595/j.cnki.1000-6753.tces.251378
中图分类号:TM89
核反应堆技术全国重点实验室稳定支持科研项目(KGSW-0224-0304-07)、国家自然科学基金项目(52207148, 52577003)、重庆市技术创新与应用发展项目(CSTB2024TIAD-CYKJCXX0007)和重庆市自然科学基金创新发展联合基金项目(重点项目)(CSTB2025NSCQ-LZX0093)资助。
收稿日期 2025-08-06
改稿日期 2025-10-21
李成祥 男,1979年生,研究员,博士生导师,研究方向为脉冲功率技术及其应用、先进电磁制造技术和电气设备状态智能检测、诊断及评估。E-mail:lichengxiang@cqu.edu.cn
周 言 男,1992年生,副教授,研究方向为脉冲功率技术及其应用、先进电磁制造技术和智能特种装备。E-mail:zhouyan1992@cqu.edu.cn(通信作者)