弱电网下采用对称锁相环的并网逆变器稳定性分析与改进控制策略
解润生 解 宝 张国荣 杜 燕
(合肥工业大学电气与自动化工程学院 合肥 230009)
摘要 相比传统同步参考坐标系锁相环(SRF-PLL),对称锁相环(SPLL)因其控制结构对称,具有消除频率耦合的优势,但这种对称结构对弱电网下逆变器并网系统的稳定性影响有待研究。为此,该文首先基于并网系统小信号模型中存在的“SPLL—电流环—电网阻抗—并网点电压—SPLL”闭环耦合关系,从SPLL动态特性角度建立并网系统的等效复转矩模型。其次,基于表征SPLL动态特征方程,推导出主导振荡模式阻尼的解析表达式,并将其分解为采用SRF-PLL的并网系统固有阻尼和dq轴控制耦合引入的附加阻尼两部分,理论分析表明,弱电网下该附加阻尼呈现负阻尼特性,且随着电网强度减弱而加剧,恶化了系统的稳定性。进一步地,提出一种具有对称结构的改进电流环控制策略,并设计相应的补偿控制器,该策略在维持控制结构对称性的同时,能够有效补偿由dq轴控制耦合引入的负阻尼,从而增强弱电网下系统的稳定性。最后,搭建基于RT-Lab的硬件在环实验平台并进行实验,实验结果验证了理论分析的正确性及所提控制策略的有效性。
关键词:对称锁相环 并网逆变器 复转矩模型 阻尼特性 补偿控制器
0 引言
并网逆变器凭借其具有运行控制灵活的优势,已在风电、光伏等新能源发电系统中得到广泛的应用[1]。新能源发电系统多位于偏远地区,需经长距离输电线路接入电网,因而电网阻抗不可忽略[2-3],甚至呈现明显的弱电网特征。在弱电网下,显著增大的电网阻抗会使逆变器接入点电压对扰动更为敏感,进而导致并网逆变器中用于同步控制的锁相环与电网之间形成强烈的动态交互,严重威胁电网的安全稳定运行[4-5]。
弱电网下锁相控制与电网交互引发的频率耦合振荡问题日益受到关注。文献[6]指出,并网逆变器产生频率耦合的根源在于锁相环仅利用q轴电压分量进行相位估计,导致d轴和q轴控制结构的不对称性。文献[7]进一步阐明,正是由于锁相环仅利用q轴电压进行相位跟踪而忽略d轴电压信息的控制方式,使得并网逆变器的端口阻抗特性需利用多输入多输出(Multiple-Input Multiple-Output, MIMO)矩阵进行描述。为准确表征频率耦合效应,现有研究建立了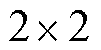 阶的dq域阻抗模型[8-9]和序阻抗模 型[10-11]。基于序阻抗模型可知,当系统受到某一频率的电压扰动时,会同时激发出正序和负序的电流响应,映射至静止坐标系下则表现为一对频率相差两倍基频的耦合电流响应。这种由锁相环引发的频率耦合效应,给并网系统的稳定运行与理论分析带来多方面挑战:首先,该效应显著提高了系统发生次同步振荡的风险,此类振荡可能经电网传播至更广范围,严重威胁同步发电机的轴系安全;其次,频率耦合效应使得并网逆变器阻抗呈现MIMO特性,导致逆变器与电网的互联稳定性分析[12-13]必须采用广义奈奎斯特判据,大幅增加了建模与控制器设计的复杂度;最后,该效应也限制了物理概念清晰、设计简便的单输入单输出(Single-Input Single- output, SISO)阻抗重塑方法的直接应用,导致虚拟阻抗等参数整定困难[14]。因此,有效抑制乃至消除锁相环引发的频率耦合效应很有必要。
文献[15]提出了一种非对称电流控制方法,旨在缓解由锁相环不对称结构引发的频率耦合现象。文献[16]提出了频率耦合抑制的控制方法,通过补偿锁相环不对称的影响来降低耦合导纳项。在此基础上,文献[17]设计了一种结合前馈与补偿机制的对称控制方法,通过增强控制结构的对称性实现了对频率耦合的消除。文献[18]提出了可同时调控d轴和q轴电压的对称锁相环(Symmetric Phase- Locked Loop, SPLL)结构,该结构不仅能有效消除频率耦合效应,还能将并网逆变器的MIMO阻抗模型简化为复矢量形式的SISO模型,从而简化了稳定分析和控制器优化设计。由于SPLL从控制结构层面消除了不对称性,从根本上解决了频率耦合问题,且其在实现复杂度及适用性上兼具优势,因此已被视为一种简洁而高效的频率耦合抑制方法[19]。
尽管SPLL已被进一步应用于新能源发电的多个场景中,如双馈风机系统[20]和单相并网逆变器系统[21]等。但这种新型锁相环的独特结构对逆变器并网系统稳定性的影响机制仍有待深入研究。相较于传统的同步参考坐标系锁相环(Synchronous Reference Frame Phase-Locked Loop, SRF-PLL),SPLL中引入了d轴电压控制,该控制环节可能会与电流环及电网阻抗之间形成新的动态耦合路径,然而此动态耦合对稳定性的影响目前尚不明确。为此,本文重点围绕以下两个核心问题展开研究: ①相较于SRF-PLL,SPLL的控制结构变化对弱电网下逆变器并网系统稳定性产生何种影响;②若有负面影响,如何设计有效的控制策略以增强采用SPLL的并网系统在弱电网下的稳定性。
综上所述,本文首先基于逆变器并网系统小信号模型中存在的“SPLL—电流环—电网阻抗—并网点电压—SPLL”闭环耦合关系,从SPLL动态特性的角度建立了计及电流环、电网阻抗的并网系统等效复转矩模型。其次,通过表征SPLL动态的特征方程,推导出主导振荡模式的阻尼解析表达式,并将其分解为采用SRF-PLL的并网系统固有阻尼和dq轴控制耦合引入的附加阻尼两部分,量化分析了电网阻抗、电流控制器参数对系统主导振荡模式阻尼及附加阻尼的影响,从阻尼不足的角度揭示了弱电网下采用SPLL的并网系统失稳机理。进一步地,提出了一种具有对称结构的改进电流环控制策略,不仅保证了逆变器控制结构的对称性,且补偿了由dq轴控制耦合引入的负阻尼效应,有效增强了弱电网下并网系统的稳定性。最后,搭建了基于RT-Lab的硬件在环实验平台,实验结果验证了理论分析的正确性及所提控制策略的有效性。
1 采用SPLL的并网逆变器拓扑及小信号模型
1.1 系统描述
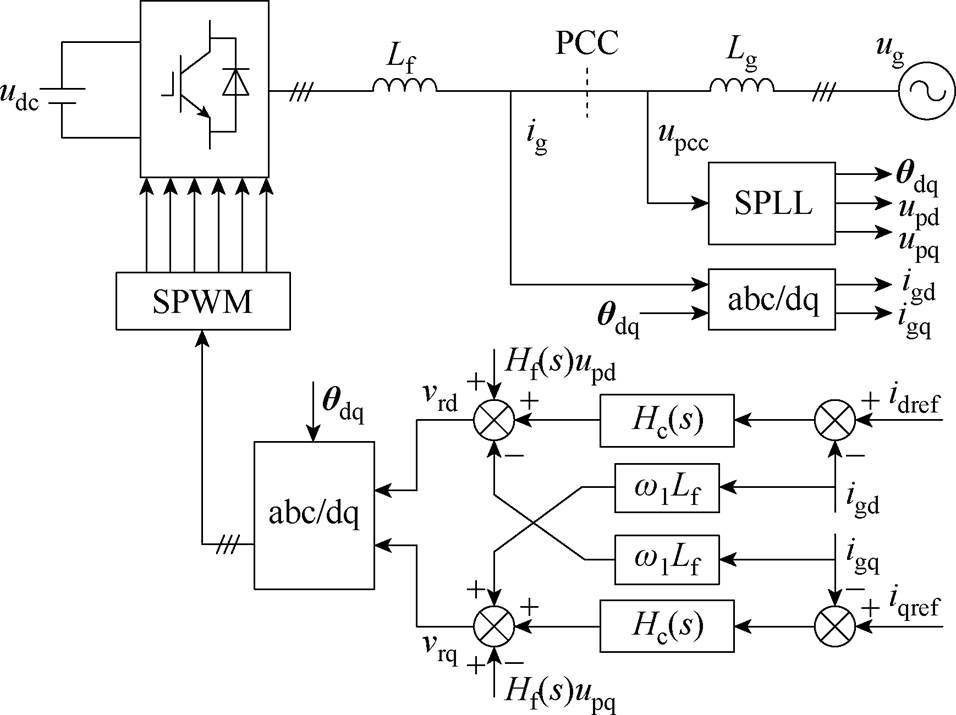
图1为三相并网逆变器主电路及控制框图。图1中,udc为直流侧电压,Lf为交流侧滤波电感,ig为并网电流,ug为电网电压,Lg为网侧等效电感,qdq为SPLL输出的复矢量相位。在同步旋转坐标系下,igd与igq分别为并网电流的d轴与q轴分量;upd和upq分别为该坐标系下公共耦合点(Point of Common Coupling, PCC)电压upcc的d轴与q轴分量;vrd和vrq则分别为调制电压的d轴与q轴分量;Hc(s)为电流环PI控制器,Hf(s)为一阶惯性环节。
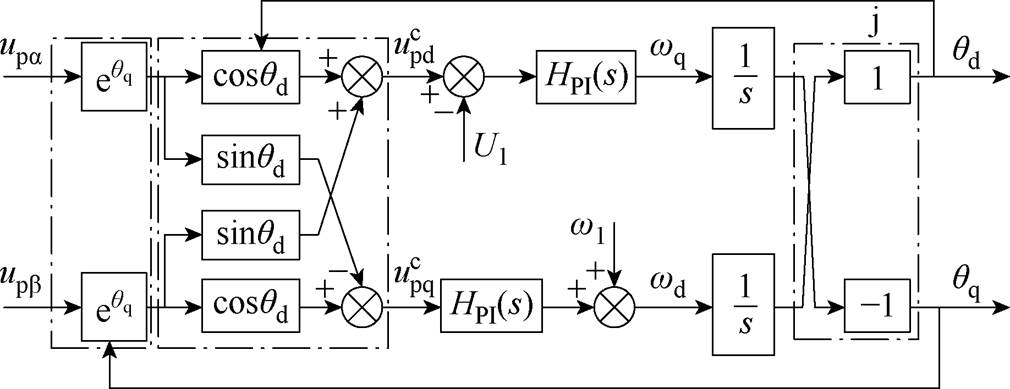
图2为SPLL的控制结构框图,其输入信号upa和upb由电压upcc经Clarke变换得到。SPLL的q轴电压控制功能与SRF-PLL相同,而d轴电压控制则用于跟踪PCC电压的额定值U1。这种同时包含d轴和q轴电压控制环节的结构,保证了SPLL在控制上的对称性。此外,SPLL的输出复矢量相位qdq由内部d轴和q轴控制环分别产生的qd和qq共同构成,即qdq=qd+jqq。
1.2 复矢量形式下的导纳模型
与SRF-PLL的小信号建模方法相同,定义两个坐标系来表征SPLL的动态特性:一个为系统坐标系,由PCC电压的相位q1定义;另一个为控制坐标系,由锁相环输出的相位qdq定义,其相关变量用上标“c”表示。当PCC电压出现扰动时,SPLL输出相位与PCC电压相位之间存在偏差Dqdq,即Dqdq= q1+Dqdq。因此,复矢量形式下两个坐标系的PCC电压扰动关系[22]为
式中,Updq0=Upd0+jUpq0,Upd0和Upq0分别为PCC电压稳态值的d、q轴分量。
考虑图2中SPLL的控制器,Dqdq可表示为
式中,HPI(s)为SPLL的PI控制器。结合式(1)和式(2),可得
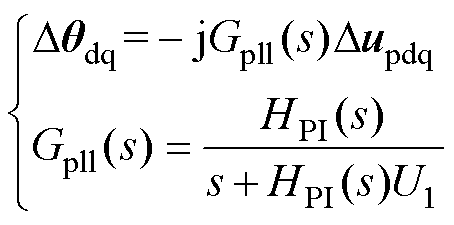 (3)
当SPLL的动态特性作用于电流环路时,环路中的ab/dq变换和dq/ab变换经过线性化后,可得
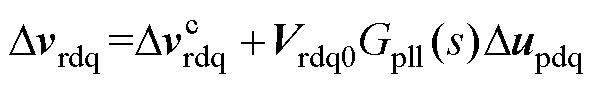 (5)
式中,Igdq0=Igd0+jIgq0,Igd0和Igq0分别为并网电流稳态值的d、q轴分量;Vrdq0=Vrd0+jVrq0,Vrd0和Vrq0分别为调制电压稳态值的d、q轴分量。
根据图1,可得复矢量形式下的电流控制回路小信号方程为
同理,可得复矢量形式下的逆变器交流侧小信号方程为
其中
结合式(1)~式(7),假设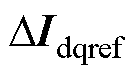 =0,则推导出复矢量形式下并网逆变器导纳模型为
式中,Yspll(s)为并网逆变器的导纳,具体公式如附录式(A1)所示。由式(8)所示的dq坐标系下导纳模型可知,当将其变换为能够表征频率耦合关系的静止坐标系下序导纳模型时,由于dq坐标系下导纳模型不含有PCC电压变量的共轭分量,因此在静止坐标系下电压扰动和电流扰动之间呈现一一对应关系,表明频率耦合效应被消除。
1.3 系统稳定性分析
图1中复矢量形式下的电网阻抗Zgdq(s)为
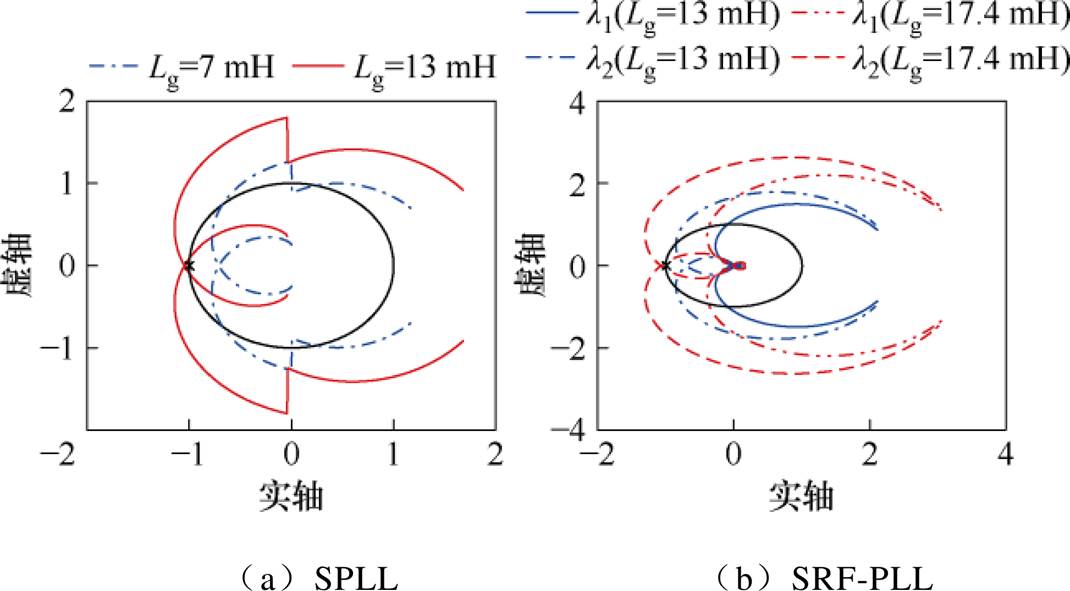
由式(8)可知,采用SPLL的并网逆变器导纳模型为SISO模型,故可通过导纳比Yspll(s)/Ygdq(s)来判别稳定性,其中Ygdq(s)=1/(sLg+jw1Lg)为电网导纳的复数形式。若该导纳比满足奈奎斯特稳定性判据,则系统稳定。此外,根据文献[9],可推导出dq坐标系下采用SRF-PLL并网逆变器的阶导纳模型Ydq(s),对于MIMO模型,需采用广义奈奎斯特判据判断系统稳定性。
图3为不同电网阻抗下逆变器并网系统的奈奎斯特图。由图3a可知,当并网逆变器采用SPLL时,电网阻抗从7 mH增加到13 mH,导纳比的奈奎斯特曲线包围临界点 (-1, j0),表明系统失稳,此时振荡频率为112 Hz。由图3b可知,采用SRF-PLL的并网逆变器在Lg=13 mH时,回比矩阵L(s)特征值的奈奎斯特曲线均不包围临界点 (-1, j0),表明系统稳定。而电网阻抗增加到17.4 mH时,特征值l2(s) 的奈奎斯特曲线包围临界点 (-1, j0),表明系统失稳,此时谐振频率为68 Hz。上述稳定性分析结果表明,SPLL结构相较于SRF-PLL结构对电网阻抗的适应性能力变差。
2 采用SPLL并网系统的复转矩模型及阻尼特性分析
第1节基于复矢量阻抗的建模方法分析了SPLL结构对并网系统稳定性的影响。该方法将并网逆变器整体视为一个SISO模型,虽有利于分析频率耦合现象,但其“黑箱”特性掩盖了d轴与q轴间动态耦合路径。特别是SPLL引入了额外的d轴控制,该控制回路的影响在基于复矢量模型的稳定性分析中尚不明确,导致难以深入揭示采用SPLL并网系统失稳的内在机理。因此,本节提出了一个更为直观的稳定性分析方法,基于计及电流环和电网阻抗影响的SPLL小信号动态方程,建立采用SPLL并网系统的等效复转矩模型,从阻尼角度揭示弱电网下并网系统的失稳机理。
2.1 采用SPLL的并网系统复转矩模型
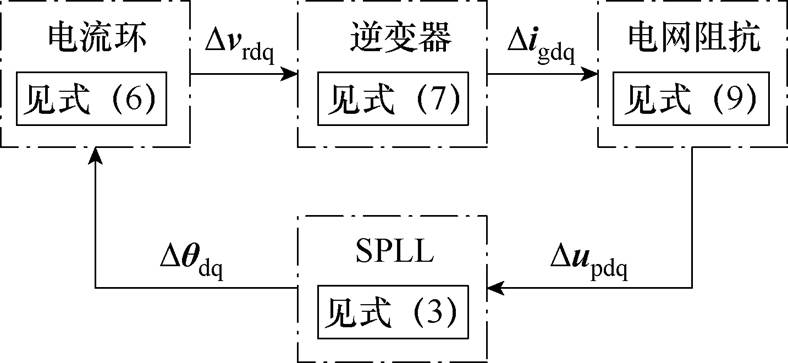
图4为采用SPLL的并网系统内部动态耦合关系。如图4所示,小扰动下输出电流 igdq受到相位扰动Dqdq的影响,表明电流环的动态特性会受到SPLL的影响。此外,由于高电网阻抗下PCC电压易受到电流环的输出电流扰动,导致PCC电压灵敏度高,进而影响SPLL的调节性能。因此,弱电网下并网系统中SPLL、电流环和电网阻抗三者之间构成了紧密的动态耦合关系。此外,SPLL中额外引入的d轴控制环路会通过电流环和电网阻抗形成新的闭环通路,因此,SPLL中d轴控制和q轴控制之间也会存在动态耦合。
根据图4可知,并网系统小信号模型中存在“SPLL—电流环—电网阻抗—PCC电压—SPLL”闭环耦合关系。为此,本文从SPLL的动态角度分析并网系统的小扰动稳定性。对式(4)和式(5)进行整理,可得
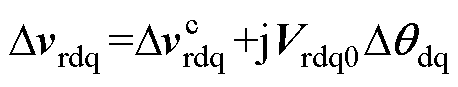 (11)
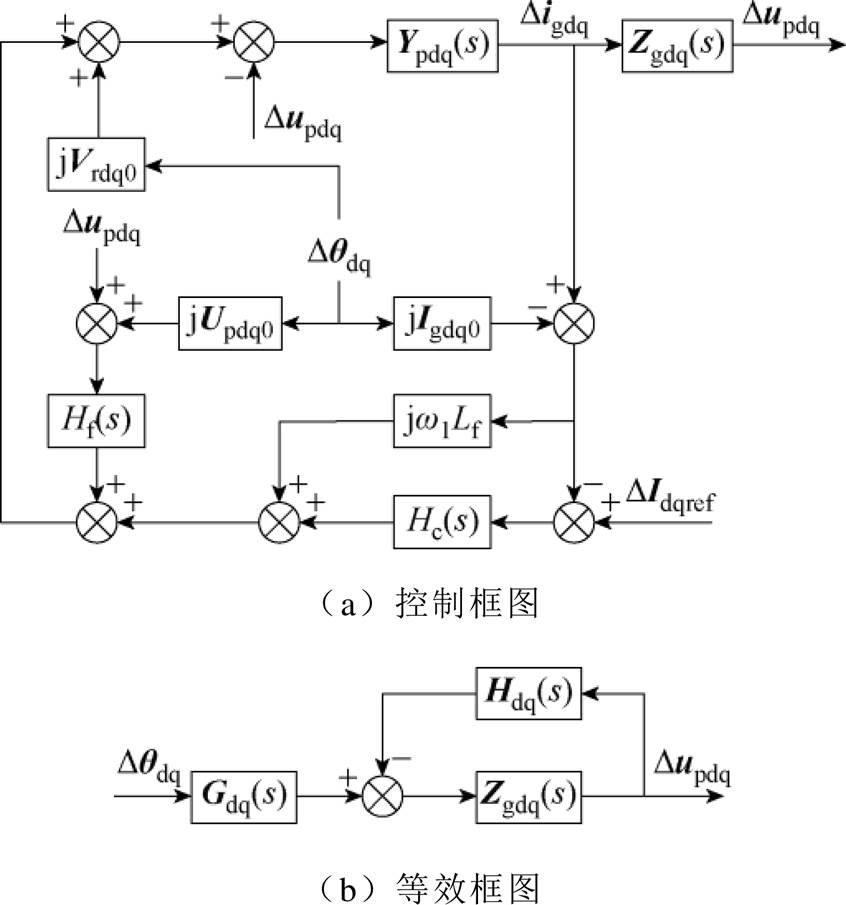
结合式(6)、式(7)、式(9)~式(11),可得图5所示的考虑SPLL动态的逆变器并网系统小信号框图,其中以相位扰动Dqdq为输入、PCC电压扰动Dupdq为输出。
当逆变器工作于单位功率因数时,并网系统中输出电流与PCC电压的q轴稳态值均为零。进一步假设DIdqref=0,则根据图5a可推导出电流扰动Digdq为
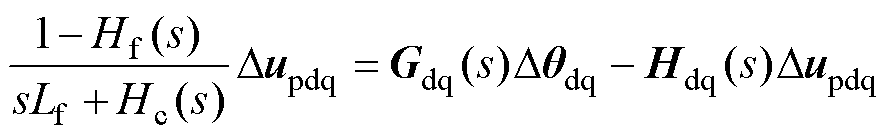 (12)
计及电网阻抗Zgdq(s)后,得到图5b所示的以Dqdq为输入、Dupdq为输出的等效框图,进而可推导出PCC电压扰动Dupdq为
式中,Tdq(s)为Dqdq到Dugdq的复矢量传递函数,Tdq(s)=Tdd(s)+jTdq(s),Tdq(s)、Tdd(s)和Tdq(s)具体公式见附录。考虑到Dupdq=Dupd+jDupq,Dqdq=Dqd+jDqq,通过复数乘法运算,可将式(13)写成
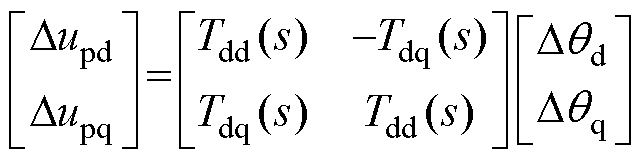 (14)
此外,由式(2)所示的复矢量形式下SPLL动态方程可知,SPLL中以PCC电压扰动Dupdq为输入,相位扰动Dqdq为输出,可得同时计及d轴控制和q轴控制的SPLL小信号方程为
式中,kpp和kip分别为锁相环中PI控制器的比例系数和积分系数。
结合式(14)和式(15),可得计及电流环和电网阻抗影响的SPLL的小信号动态方程为
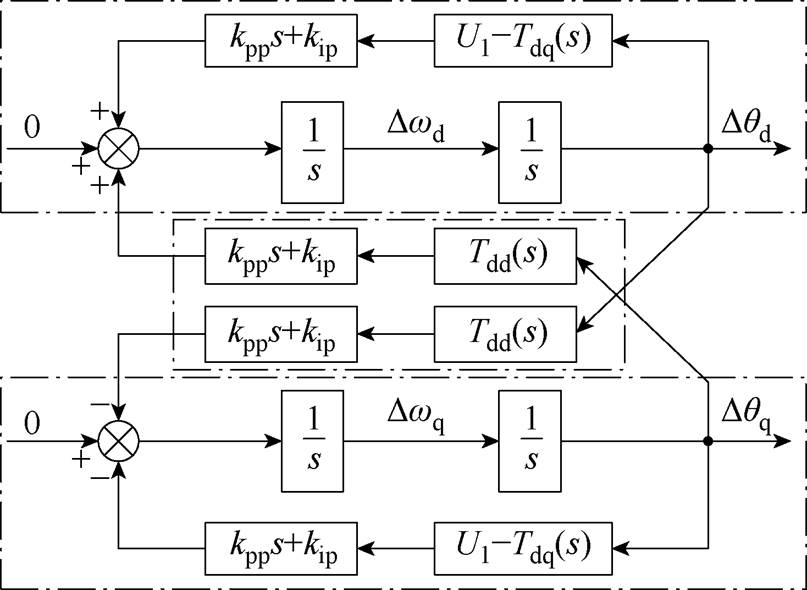
对图6所示的等效dq轴耦合双复转矩模型进行分析可知,SPLL的d轴控制引入了一条额外的动态耦合路径。具体而言,q轴控制中的相位扰动Dqd通过传递函数-Tdd(s)作用于电压扰动Dupd;该电压扰动进一步由SPLL的d轴控制环路进行调节,并输出相位扰动Dqq。
随后,扰动Dqq通过传递函数Tdd(s)反馈影响PCC的q轴电压Dupq,由此形成了一条“q轴→d轴→q轴”的闭环动态耦合回路。
为了量化该耦合回路的动态效应,对式(16)的d轴动态方程进行整理得
将式(17)代入式(16)的q轴动态方程,可实现d轴控制及dq轴间耦合作用集成到q轴动态中,从而得到
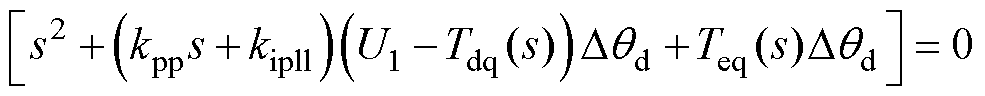 (18)
其中
假设SRF-PLL的输出相位为qpll,同理可推导SRF-PLL的小信号动态方程为
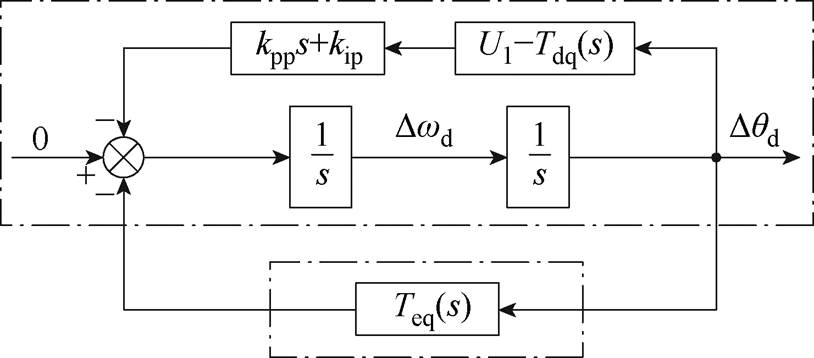
基于式(20)可建立采用SRF-PLL的并网系统复转矩模型,将其与图7所示的采用SPLL的并网系统等效复转矩模型对比可知,二者主要区别在于SPLL模型中引入了Teq(s),且该项同时受电流控制器参数和电网阻抗参数的影响。
在复转矩理论中,令s=jw,可将Teq(jw)分解为同步转矩分量和阻尼转矩分量,对应的系数分别为Re(Teq(jw))和Im(Teq(jw)),其中,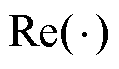 和
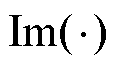 分别表示取实部和虚部。若Im(Teq(jw))>0,表明该Teq(s)的阻尼系数为正,即为系统提供正阻尼;反之,则为系统提供负阻尼。由此可知,这条“q轴→d轴→q轴”动态耦合回路引入的附加阻尼Im(Teq(jw))是弱电网下两种锁相环对并网系统稳定性产生不同影响的关键。
2.2 采用SPLL的并网系统失稳机理研究
本节首先对Teq(s)引入的附加阻尼进行定性分析,以电网阻抗参数和电流控制器参数为变量,分析上述参数对附加阻尼特性的影响机理。Teq(s)的伯德图如图8所示,图8a为网侧电感Lg逐渐增大的Teq(s)伯德图,图8b则为电流控制器比例系数kpc逐渐增大的Teq(s)伯德图。
由图8可知:①无论网侧电感Lg或比例系数kpc发生任何变化,Teq(s)的幅值始终大于0 dB,且其相频曲线位于第三、四象限,此相位区间意味着Teq(s)的虚部小于0,表明由Teq(s)引入的附加阻尼始终表现为负阻尼;②随着Lg逐渐增大,Teq(s)的幅频曲线整体上移,但相频曲线变化较小,说明Lg主要影响Teq(s)的幅频特性,而幅值上升意味着Lg的增大会加剧Teq(s)带来的负阻尼效应;③随着kpc逐渐增大,Teq(s)的幅频和相频曲线均发生了变化,其中对相频曲线的影响更为显著且呈现单调上升趋势,相频曲线的明显上移表明kpc的增大有助于减弱Teq(s)引入的负阻尼效应。
为进一步定量分析Teq(s)引入的附加阻尼对采用SPLL的并网系统稳定性的影响,基于图7所示的等效复转矩模型,可得其特征方程为
若令式(21)中Teq(l)=0,则对应于采用SRF- PLL的并网系统特征方程。式(21)的解可表征系统振荡模式的阻尼状态与振荡频率,但由于Tdq(l)和Teq(l)均为复杂多项式,难以直接求解,因此假设主导振荡模式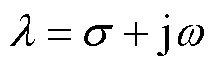 处于弱阻尼模式,即认为
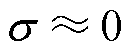 ,则可将Tdq(l)和Teq(l)近似表示为
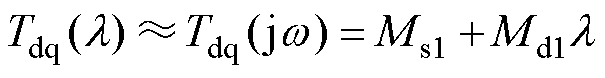 (22)
其中
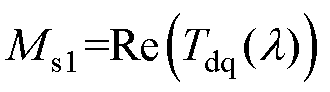
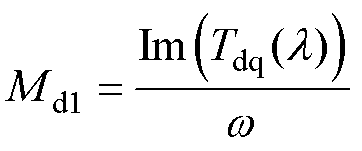
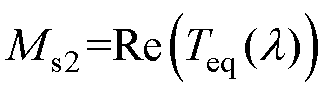
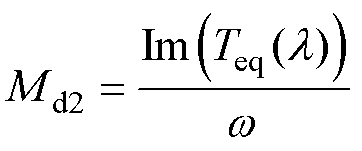
将式(22)和式(23)代入特征方程中,得
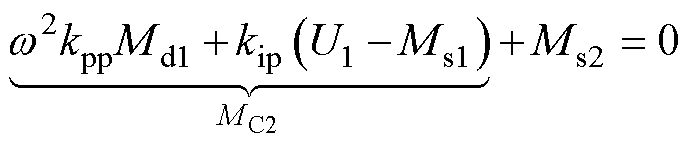 (24)
由式(24)可得系统主导振荡模式的实部和虚部,则表征主导振荡模式的阻尼D和振荡频率wf分别为
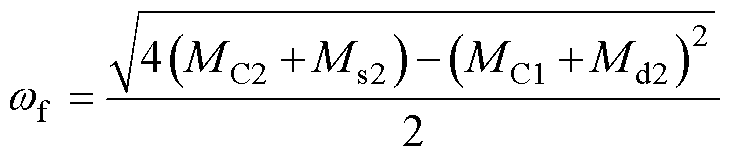 (26)
观察式(25)可知,阻尼D可分解为两部分:D0表示采用SRF-PLL的并网系统的主导振荡模式固有阻尼;Ds表示Teq(l)引入的附加阻尼,根据D的正负可以评估主导振荡模式的稳定性。
根据式(26),可由式(27)计算振荡频率wf,即画出F(w)随w的变化曲线,根据该曲线的过零点来计算主导模式频率wf,即
此外,根据式(25)可画出阻尼D随w变化的曲线。在获取振荡频率wf后,即可从该曲线上获取对应阻尼D的数值。
将上述阻尼计算方法用于评估采用SPLL的并网系统主导振荡模式阻尼特性。考虑到电网阻抗以感性为主,故可使用不同网侧电感Lg表征电网强度的变化。文中选取三种不同网侧电感值,即Lg分别为12、13和14 mH,根据式(25)和式(27)的计算,主导振荡模式阻尼随Lg变化曲线如图9所示。
根据F(w)曲线与零轴的交点,可得不同Lg下主导振荡模式对应的振荡频率wf分别为113.2、111.6和108.5 Hz。进一步地,根据振荡频率wf投射的横轴坐标,从图9中D(w)曲线可以得到主导振荡模式的阻尼大小,当Lg=12 mH时,D>0,可知主导振荡模式阻尼为正,系统处于稳定状态;当Lg= 13 mH时,D≈0,系统处于临界弱阻尼状态;当Lg= 14 mH时,D<0,主导振荡模式处于负阻尼状态,系统面临失稳风险。
根据图9所示的阻尼变化趋势可知,随着网侧电感Lg的增大,主导振荡模式阻尼趋于负值。
根据第1.3节的稳定性分析,采用SRF-PLL的并网系统在Lg=13 mH时保持稳定,说明其主导振荡模式阻尼D0>0;而Lg=13 mH时,采用SPLL的并网系统主导振荡模式处于临界弱阻尼状态,即阻尼D≈0。由式(25)可知,此时附加阻尼Ds在主导振荡模式下为负值且大小与D0相等。而当Lg增大至14 mH时,主导振荡模式处于负阻尼状态,表明此时负的附加阻尼Ds大小大于正的阻尼D0,导致总阻尼D由正变负,从而引发系统的小扰动失稳。
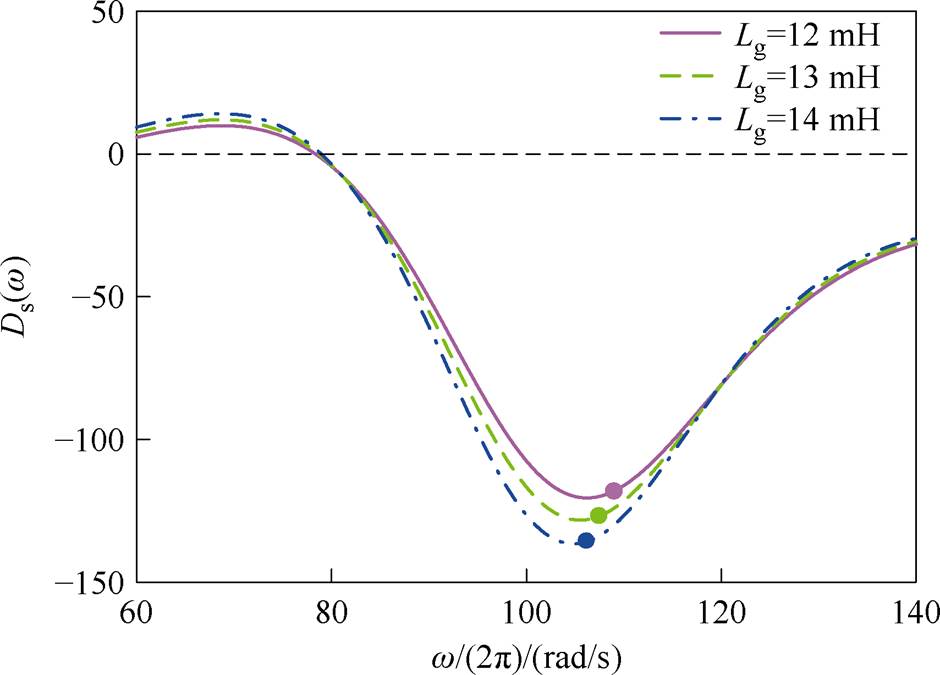
进一步定量分析附加阻尼Ds的影响,图10给出不同网侧电感Lg下随频率变化的附加阻尼Ds。可以看出,在主导振荡模式振荡频率范围内,附加阻尼Ds均为负值。当Lg分别取12、13和14 mH时,图10中圆点标识出该Lg下振荡频率对应的附加阻尼值,分别为-117 s-1、-125 s-1和-132 s-1。这表明附加阻尼Ds恶化了系统的阻尼特性,且随着Lg的增大,负阻尼效应进一步增强,对并网系统主导振荡模式阻尼具有明显的削弱作用,从而增大系统小扰动失稳的风险。
由图9和图10的阻尼特性分析可知,采用SPLL的并网系统等效复转矩模型中,由于d轴和q轴控制耦合引入了附加阻尼Ds在主导振荡模式振荡频率范围内始终为负值,恶化了系统的阻尼特性。因此可知,相较于SRF-PLL,采用SPLL并网系统更易失稳。此外,随着电网阻抗的增大,负附加阻尼Ds也随之增大,导致主导振荡模式的特征根向右移动,系统失稳风险加大。
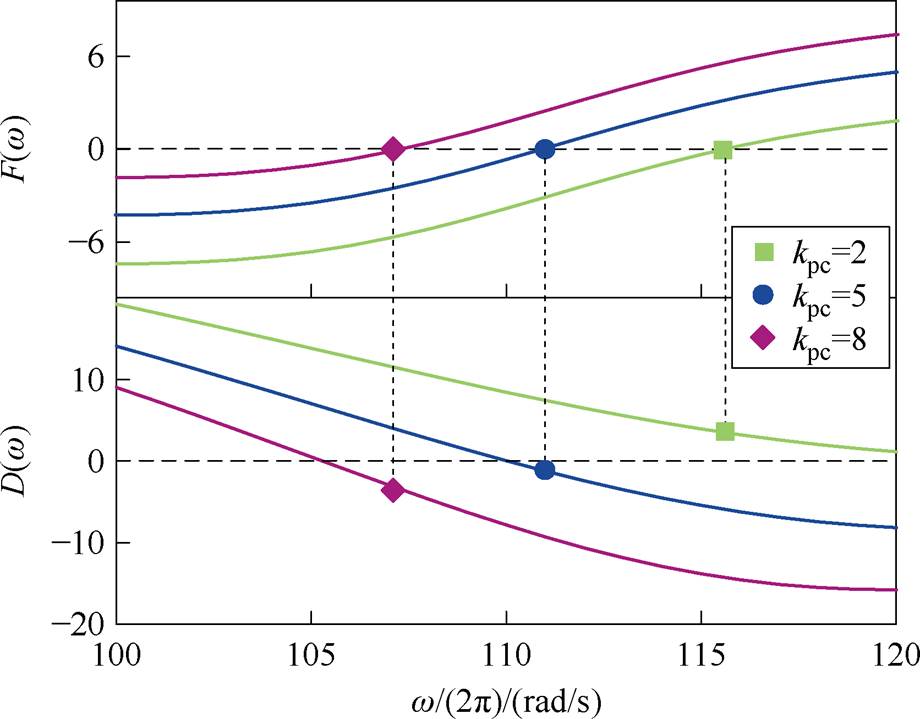
图11为并网系统主导振荡模式阻尼随电流控制器比例系数kpc的变化曲线,其中kpc分别取2、5和8。根据F(w)曲线与零轴的交点可知,随着kpc的增大,主导振荡模式对应的振荡频率wf逐渐增大,分别为106.8、111.6和116.3 Hz。根据振荡频率wf投射的横轴坐标,由D(w)曲线可得到不同kpc下相应阻尼值。由图11可知,随着kpc的增大,主导振荡模式阻尼由负转为正,此时kpc取值8、5、2分别对应系统处于稳定、临界稳定和失稳状态。
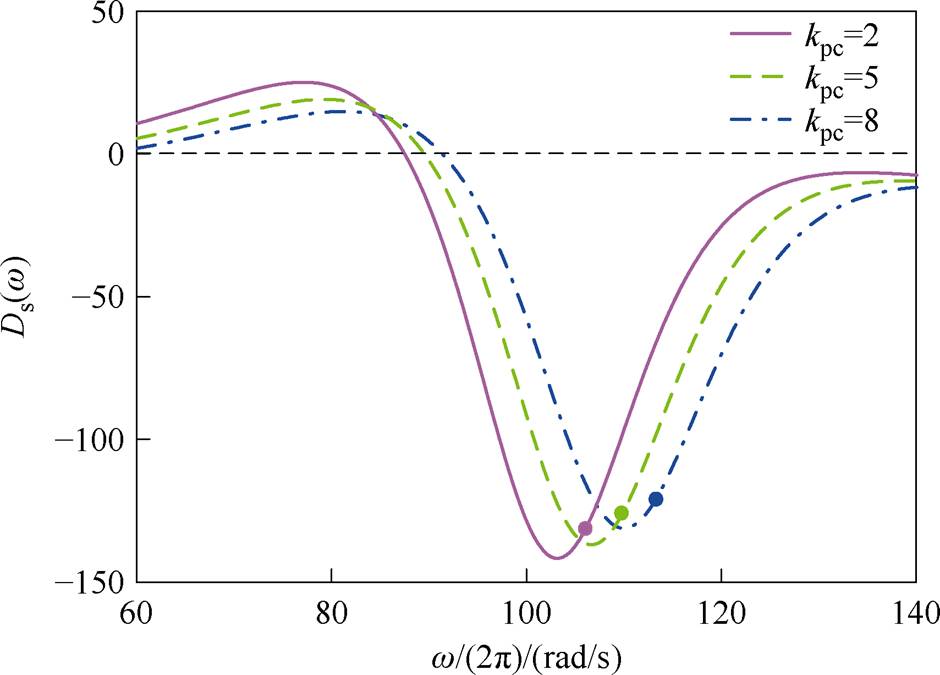
图12进一步给出不同比例系数kpc下随频率变化的附加阻尼Ds,从图12中可以看出,在主导振荡模式振荡频率范围内,附加阻尼Ds始终为负值。图12中圆点标识出kpc分别取2、5和8时对应振荡频率处的附加阻尼Ds值,分别为-131 s-1、-125 s-1和-119 s-1。由此说明当增大比例系数kpc时,附加阻尼Ds的负阻尼幅值逐渐减小,有利于增强系统的小扰动稳定性。
3 对称结构的改进电流环控制策略
基于上述理论分析可知,采用SPLL的并网系统等效复转矩模型不仅和电网阻抗有关,也会受到电流环的影响。因此,本节在并网逆变器的电流环路中添加虚拟补偿环节,旨在削弱SPLL的相位扰动Dqdq对电流环路输出电流扰动Digdq的影响,进而改变PCC电压扰动Dupdq,从而改善弱电网下并网系统的稳定性。此外,所提出的补偿环节需保持对称结构,以避免重新引发频率耦合问题。
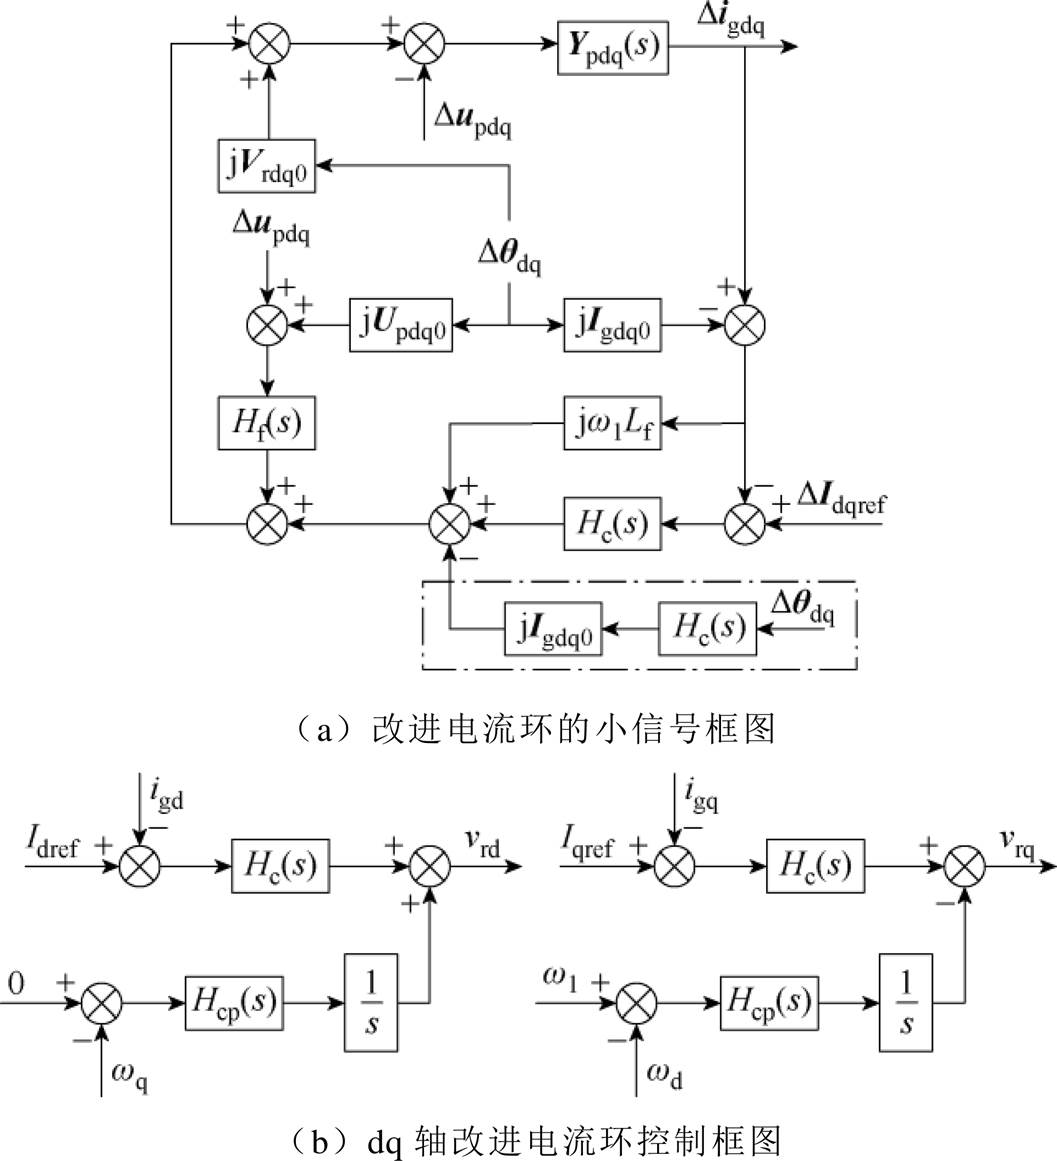
图13a给出了一种具有对称结构的改进电流环控制策略小信号框图。其中,点画线框内为添加的补偿环节,该补偿环节以Dqdq作为输入量,通过复传递函数jHc(s)Igdq0反馈到电流环路,其目的是为了削弱SPLL动态对电流环路的影响。由于并网电流的q轴稳态值通常为0,故图13a中补偿控制器的复传递函数为jHc(s)Igd0。
进一步将复矢量形式下的输入变量和传递函数具体实现到dq轴电流环路中,可得
式中,Hc(s)Igd0qq和 Hc(s)Igd0qd分别添加到电流环的d轴和q轴。为简化设计,可将Hc(s)Igd0等效为补偿控制器Hcp(s),Hcp(s)=kcp+kci/s。由此得到如图13b所示的dq轴改进电流环控制框图,图13中,将0和wq的偏差以及w1和wd的偏差分别通过补偿控制器、积分器正反馈到d轴电流环路和负反馈到q轴电流环路,同时d轴和q轴采用相同的控制器Hcp(s)。
根据图13,可推导出输出电流扰动Digdq为
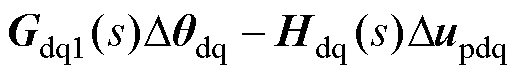 (29)
对比式(12)和式(29)可知,当补偿控制器中Hcp(s)=Hc(s)Igd0时,式(12)的分子中jHc(s)Igd0项将被抵消,从而有效削弱SPLL动态对电流环路的影响。此时Dqdq到Digdq的复传递函数由式(12)中的Gdq(s)更新为式(29)的Gdq1(s)。重复第2.2节关于并网系统等效复转矩模型的主导振荡模式阻尼的推导,可得采用改进电流环控制策略后系统的主导振荡模式附加阻尼Ds1。
为分析补偿控制器Hcp(s)中参数kcp和kci对附加阻尼Ds1的影响。当Lg=13 mH时,图14为附加阻尼Ds1随参数kcp与kci变化的三维曲面。从图14可以看出,随着kcp的增大,附加阻尼Ds1从较大的负值逐渐趋近于零。相比之下,参数kci对附加阻尼Ds1的影响较弱,曲面在kci方向上变化平缓。因此,控制器Hcp(s)中参数kcp的增大有利于增强并网系统阻尼,从而提升系统的稳定性。
以上分析表明,持续增大参数kcp可以使附加阻尼Ds1减小并逐渐趋近于零,有助于提升系统的稳定性。然而,在实际工程应用中,过大的kcp会恶化并网系统的动态响应性能。因此,有必要进一步设计补偿控制器参数kcp和kci的优化方案,从而在有效增强弱电网下并网逆变器稳定性的同时,确保并网逆变器具有良好的动态性能。
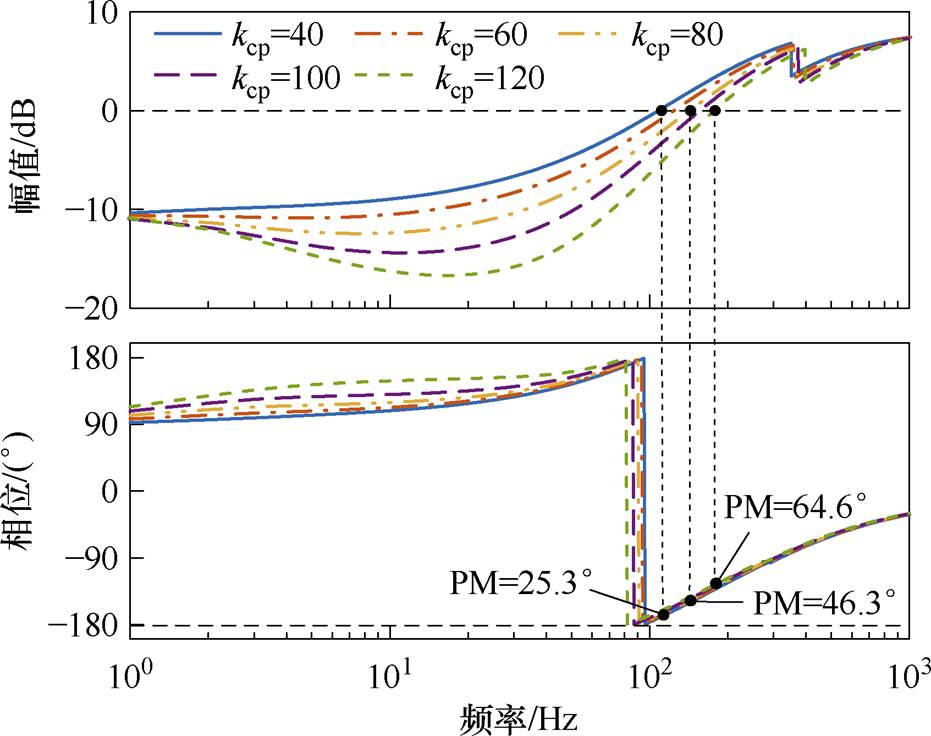
首先,从系统稳定性角度出发,采用经典的频域指标相位裕度(Phase Margin, PM)对参数kcp进行量化整定。以改进后系统的开环传递函数Yspll(s)/ Ygdq(s)为分析对象,图15为不同kcp下系统的开环传递函数伯德图。由图15可知,当kcp=40时,PM仅为25.3°,稳定裕度不足,而当kcp增大到80和120时,PM分别提升至46.3°和64.6°,此时系统的稳定裕度得到显著提升。以工程实践中广泛采用的PM=45°为设计目标,选取kcp=80作为优化值,此时相位裕度为46.3°,满足工程设计要求。
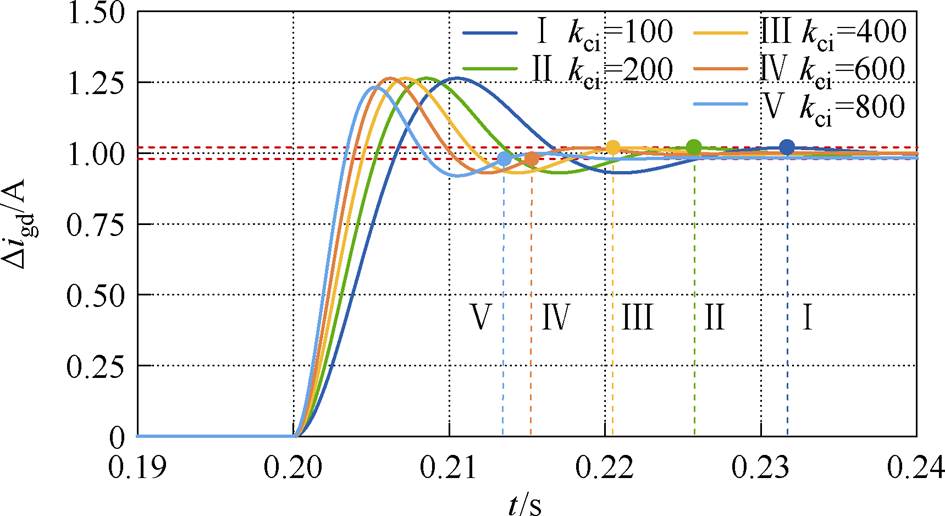
进一步地,通过时域阶跃响应来优化参数kci以提升并网逆变器的动态性能。基于图13的改进电流环小信号模型,在t=0.2 s时对d轴指令电流Idref施加了阶跃扰动,图16为不同kci下并网电流d轴分量的动态响应曲线,以±2%作为稳态误差带。观察图16可知,随着kci从100增加到600,并网电流d轴分量的响应速度与kci呈正相关。当kci=600时,其调节时间为0.017 s,而当kci=100时,其调节时间达到0.032 s,约为kci=600时的1.88倍。而将kci进一步增加至800时,由于补偿控制器中过大的kci在暂态过程后引入了不可忽略的直流分量,从而导致并网电流d轴分量出现较为明显的稳态误差,降低了稳态精度。通过上述分析选取参数kci= 600作为优化值,以实现最佳的动态性能。
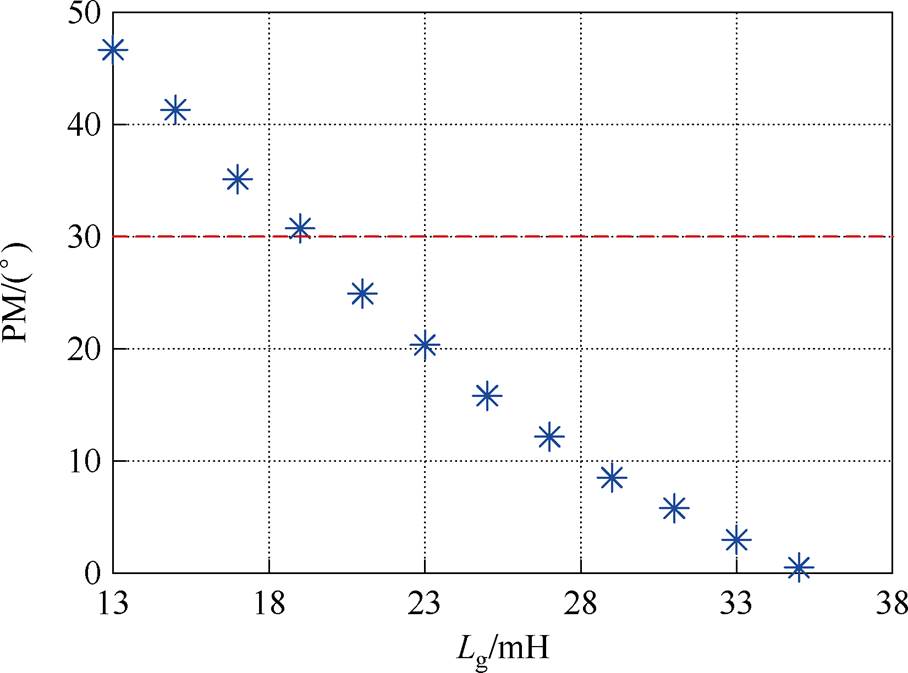
选取补偿控制器参数kcp=80和kci=600后,进一步评估改进系统在不同弱电网条件下的鲁棒性。图17给出改进系统相位裕度随网侧电感Lg变化的曲线。可以看出,PM随Lg的增大呈现逐渐下降趋势,表明系统鲁棒性随电网阻抗的增加而逐渐降低。通过该曲线可准确判断系统的稳定边界,当Lg= 19 mH时,PM降至30.5°,达到了工程设计中的临界裕度;而当Lg增大至35 mH时,PM仅为1.6°,此时系统稳定裕度严重不足,处于失稳的临界状态。
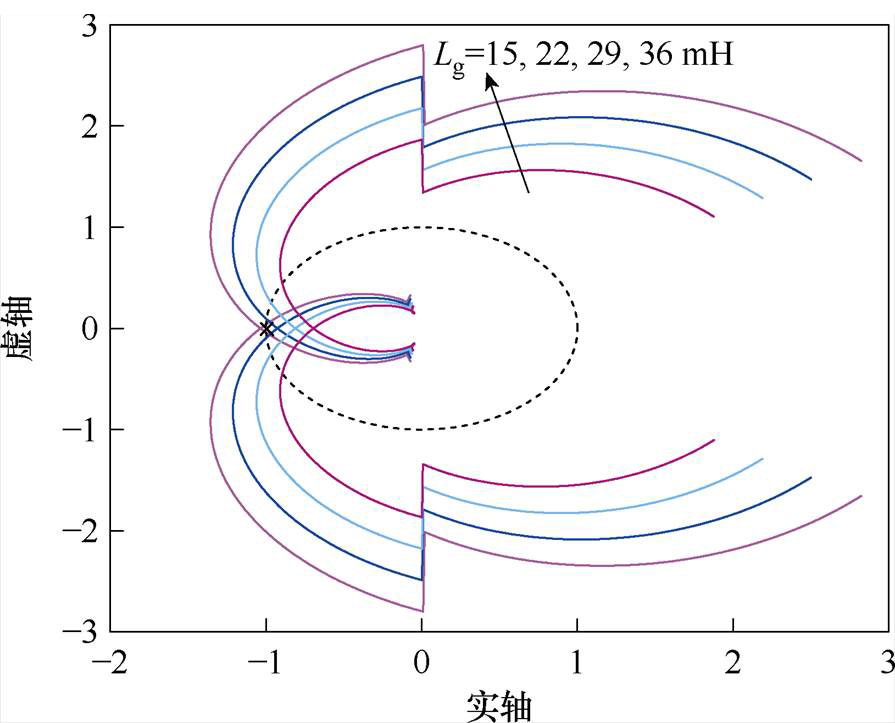
图18为采用改进电流环控制后Lg增大的系统奈奎斯特图。可以看出,随着Lg的增大,曲线逐渐向临界点 (-1, j0) 靠近。当Lg为15 mH和22 mH时,系统处于稳定状态;当Lg增大至29 mH时,曲线已接近临界点,这与图17中PM较低的状况吻合;而当Lg增大至36 mH时,曲线已将临界点 (-1, j0) 包围,表明系统失稳。以上结果表明,所提改进电流环控制策略拓宽了并网逆变器对电网阻抗变化的适应范围。
4 实验验证
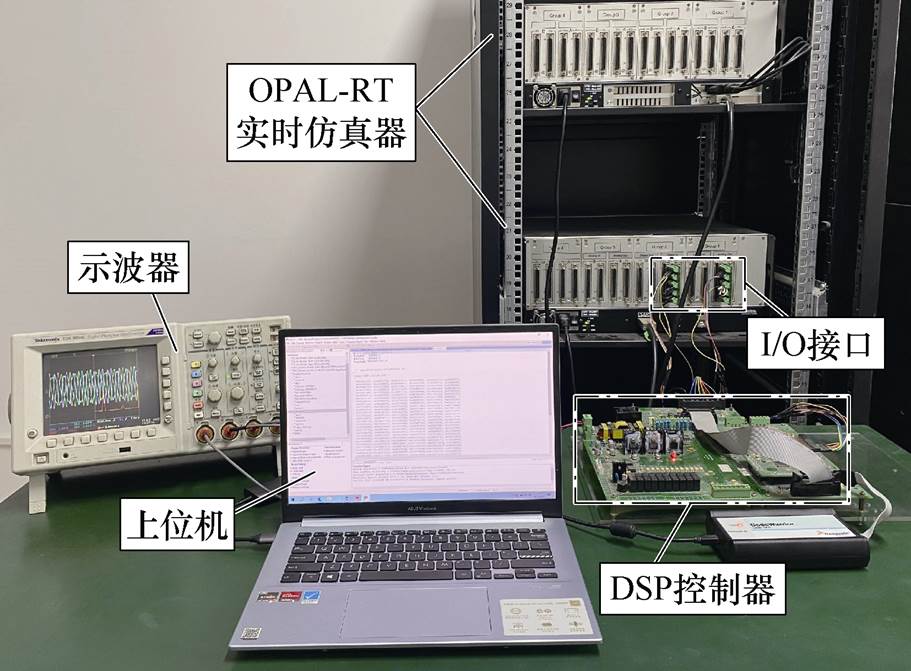
为了验证上述理论分析的正确性及所提控制策略的有效性,本研究搭建了基于RT-Lab的硬件在环实验平台,所述实验平台如图19所示。在RT-Lab中搭建了如图1所示的三相并网逆变器主电路及电网模型,而并网逆变器的控制算法则运行于实际的MC56F84789数字信号处理器中。具体的并网系统参数见表1。
表1 并网系统参数
Tab.1 Parameters of the grid-connected system
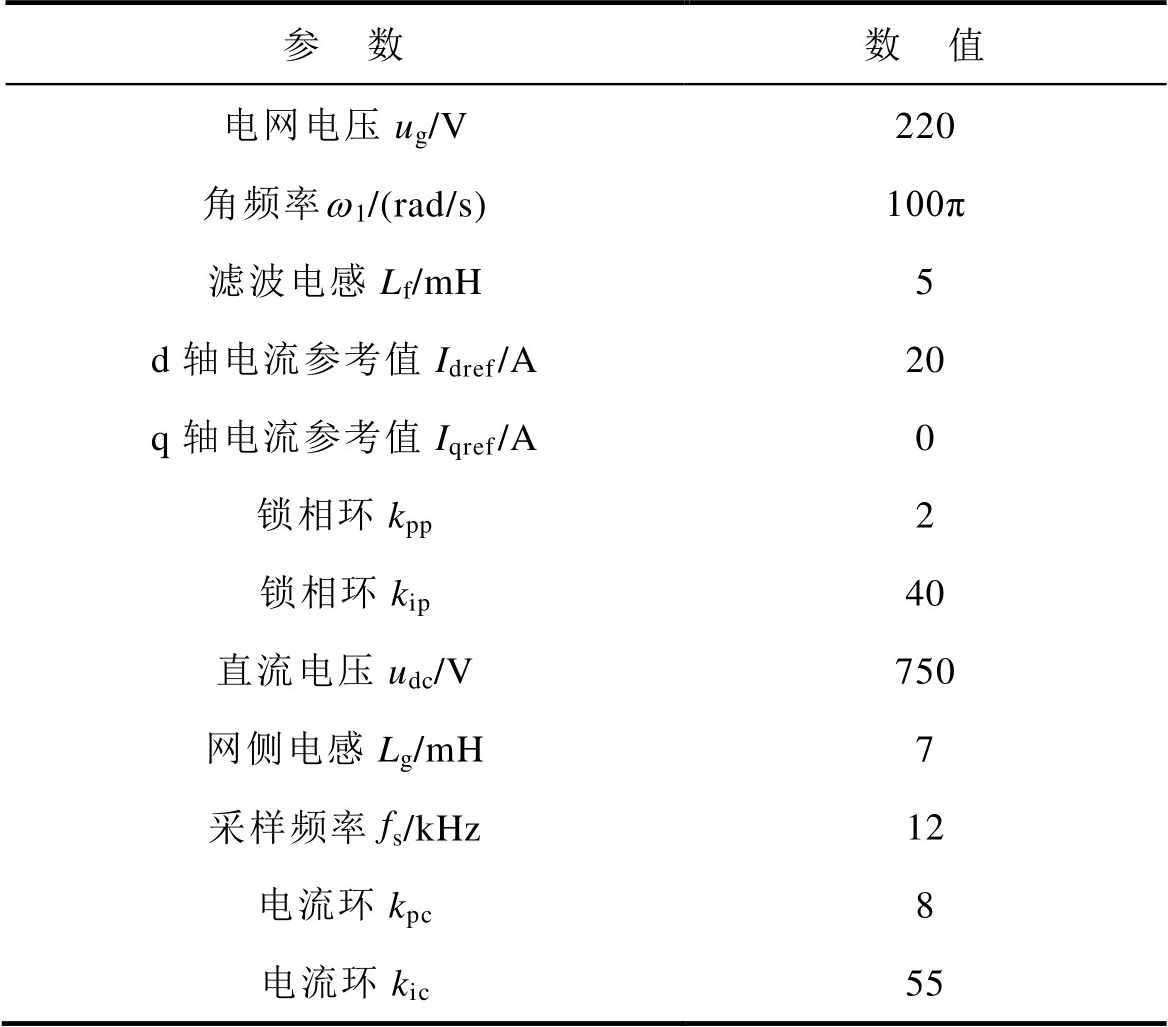
参 数数 值 电网电压ug/V220 角频率w1/(rad/s)100π 滤波电感Lf/mH5 d轴电流参考值Idref/A20 q轴电流参考值Iqref/A0 锁相环kpp2 锁相环kip40 直流电压udc/V750 网侧电感Lg/mH7 采样频率fs/kHz12 电流环kpc8 电流环kic55
当并网逆变器采用SPLL时,图20为不同电网阻抗下并网电流实验波形,其中给出了电网阻抗对应的短路比(Short Circuit Ratio, SCR)。当电网阻抗为7 mH(SCR=7.1)时,系统是稳定的;然而当电网阻抗增加到13 mH(SCR=3.8)时,三相并网电流可观察到明显的振荡现象,表明系统是不稳定的。图20b所示的傅里叶分析中观察到一处160 Hz的振荡点(图20中频谱幅值为方均根,下同),这证明SPLL可有效消除频率耦合效应。此外,根据图8所示的阻尼特性分析可知,当Lg=13 mH时对应的系统振荡频率为161.6 Hz,这与图20b中傅里叶分析的振荡频率基本一致,验证了阻尼特性分析方法的正确性。
当并网逆变器采用SRF-PLL时,图21为不同电网阻抗下并网电流实验波形。由图21可观察到,电网阻抗为13 mH时,系统可稳定运行,而电网阻抗增加到17.4 mH(SCR=2.8)时,系统处于不稳定状态。此外,由于SRF-PLL引发的频率耦合效应,图21b所示的傅里叶分析结果中出现两处振荡点,振荡频率分别为15 Hz及115 Hz,这与图3的稳定性理论分析相一致。
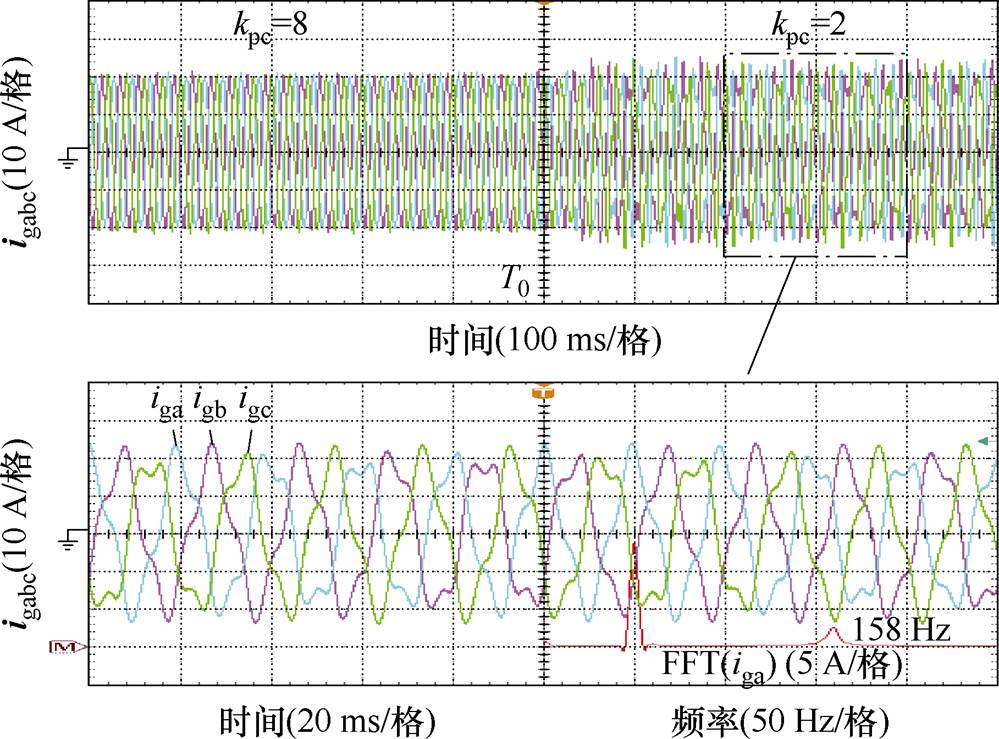
当并网逆变器采用SPLL时,电流控制器中不同比例系数kpc的并网电流实验波形如图22所示。观察图22可知,当kpc=8时,系统可稳定运行,而t=T0时比例系数kpc从8减小至2。此时系统由于阻尼不足使得并网电流出现振荡,系统处于不稳定状态。此外,根据图11所示的阻尼特性分析可知,kpc=2对应的系统振荡频率为156.8 Hz,这与图22中傅里叶分析的振荡频率基本一致,验证了阻尼特性分析方法的正确性。
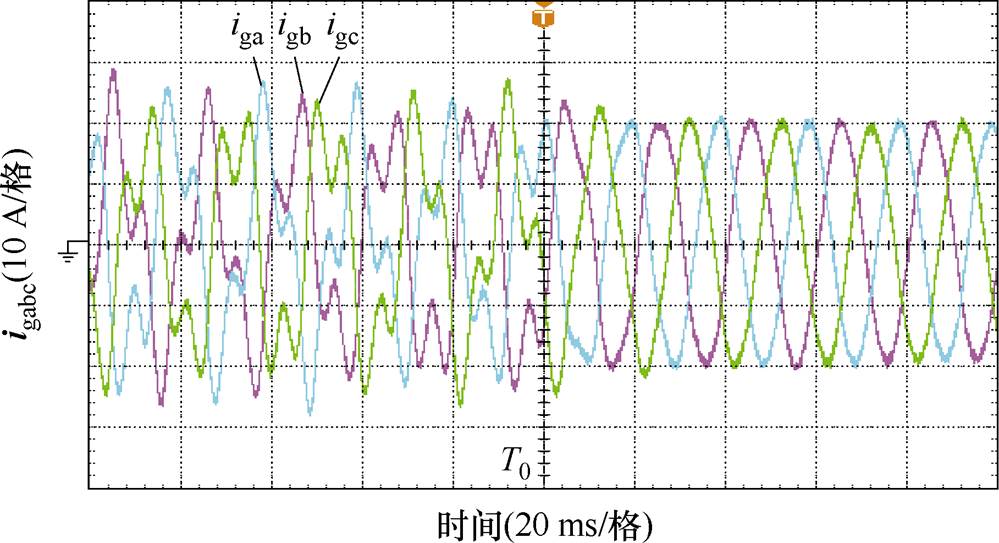
为了验证所提改进电流环控制策略有效性,当电网阻抗Lg=29 mH(SCR=1.65)时,在t=T0时刻,并网逆变器添加了改进电流环控制策略,三相并网电流实验波形如图23所示,观察图23可知,在t=T0之前并网电流波形处于不稳定状态,而加入改进电流环控制策略后,并网电流由振荡状态逐渐趋于稳定。该实验结果与图18的理论分析结果一致,证实了所提改进电流环控制策略的有效性。
为进一步验证采用改进电流环控制策略后系统的控制性能,当Lg=25 mH(SCR=2)时,图24为电网电压骤降以及电网电压频率波动的两种动态扰动工况下的并网实验波形。
图24a中,T0时刻三相电网电压骤降30%,由此可见,并网电流并未出现剧烈过冲,且经过2个工频周期的时间趋于稳定运行,这是由于所提策略增强了并网系统阻尼。此外,锁相环的输出相位始终保持连续、平滑,未出现失锁现象。图24b中,T0时刻三相电网频率从50 Hz突降至49 Hz。可以看出,并网逆变器的SPLL输出频率fspll能够无超调、无振荡地跟踪到新的电网频率49 Hz,且锁相环在频率波动下并未出现失锁现象。此外,在整个频率跟踪过程中,并网电流始终保持着高质量波形且幅值保持稳定。以上实验结果共同表明了所提改进控制策略使得并网逆变器在两种扰动工况下具有良好的鲁棒性。
5 结论
本文基于采用SPLL的并网系统等效复转矩模型,分析了SPLL控制结构变化对弱电网下并网系统稳定性的影响,揭示了并网系统振荡失稳的机理。此外,提出一种具有对称结构的改进电流环控制策略,有效抑制了由SPLL中dq轴控制耦合引入的负阻尼效应。得出以下结论:
1)本文建立了计及dq轴控制耦合的等效复转矩模型,将系统阻尼清晰地分解为固有阻尼与附加负阻尼两部分。与传统导纳模型相比,该模型能够更直观地揭示采用SPLL并网系统的振荡失稳机理。
2)相较于传统SRF-PLL,SPLL的d轴和q轴控制耦合作用为系统主导振荡模式引入了负的附加阻尼分量,导致SPLL结构更易诱发小扰动失稳。随着电网强度减弱,该负阻尼效应逐渐增强,系统失稳风险显著增大。
3)提出的具有对称结构的改进电流环控制策略,在保证逆变器控制对称性的同时,可有效削弱SPLL动态对电流环的影响,从而减小dq轴控制耦合引入的负阻尼,确保系统在小扰动下保持正阻尼特性,增强了系统的稳定性。
附 录
并网逆变器复矢量形式下的导纳表达式为
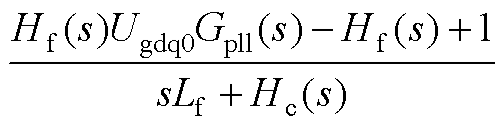 (A1)
假设式(12)中的Gdq(s)=Gdd(s)+jGdq(s),则Gdd(s)和Gdq(s)分别为
将式(A2)代入式(13)中,得
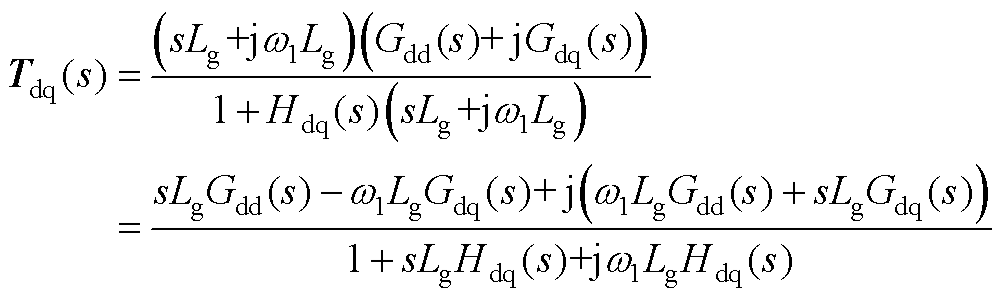 (A3)
则Tdd(s)和Tdq(s)分别为
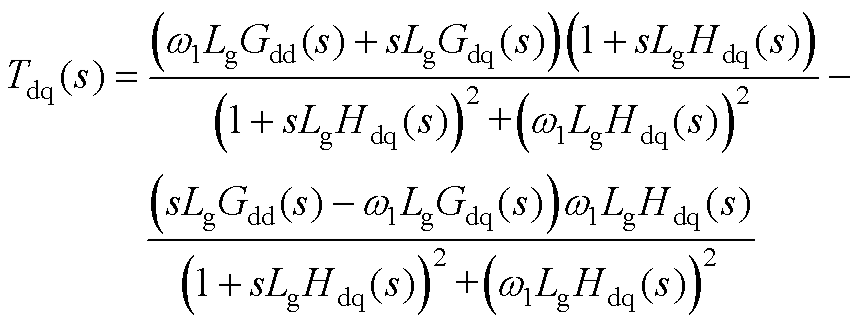 (A5)
参考文献
[1] 郑宇婷, 肖凡, 谢伟杰, 等. 基于并网变流器电流稳定运行域的锁相环参数设计方法[J]. 电工技术学报, 2025, 40(10): 3181-3194.
Zheng Yuting, Xiao Fan, Xie Weijie, et al. A phase- locked loop parameter design method based on current stable operation domain of grid-connected converter[J]. Transactions of China Electrotechnical Society, 2025, 40(10): 3181-3194.
[2] 吴向阳, 何梨梨, 李扬, 等. 弱电网下电网阻抗与PLL耦合效应对并网MMC系统稳定性的影响分析[J]. 电工技术学报, 2025, 40(4): 1236-1253.
Wu Xiangyang, He Lili, Li yang, et al. Analysis of the influence of grid impedance and PLL coupling effect on the stability of grid-connected MMC systems under weak grid[J]. Transactions of China Electro- technical Society, 2025, 40(4): 1236-1253.
[3] Rehmani M H, Reisslein M, Rachedi A, et al. Integrating renewable energy resources into the smart grid: recent developments in information and com- munication technologies[J]. IEEE Transactions on Industrial Informatics, 2018, 14(7): 2814-2825.
[4] 高磊, 吕敬, 马骏超, 等. 基于电路等效的并网逆变器失稳分析与稳定控制[J]. 电工技术学报, 2024, 39(8): 2325-2341.
Gao Lei, Lü Jing, Ma Junchao, et al. Instability analysis and stability control of grid-connected inverter based on impedance circuit equivalent[J]. Transactions of China Electrotechnical Society, 2024, 39(8): 2325-2341.
[5] 杜步阳, 邵德军, 朱建行, 等. 电压源型变流器并网系统多时间尺度间相互作用[J]. 电工技术学报, 2023, 38(20): 5547-5559.
Du Buyang, Shao Dejun, Zhu Jianhang, et al. The interaction between multiple timescales of the grid- tied voltage source converter[J]. Transactions of China Electrotechnical Society, 2023, 38(20): 5547- 5559.
[6] Rygg A, Molinas M, Zhang Chen, et al. A modified sequence-domain impedance definition and its equivalence to the dq-domain impedance definition for the stability analysis of AC power electronic systems[J]. IEEE Journal of Emerging and Selected Topics in Power Electronics, 2016, 4(4): 1383-1396.
[7] 杨苓, 许家浩, 陈思哲, 等. 弱电网下三相并网系统自适应频率耦合振荡抑制装置的控制策略研究[J]. 中国电机工程学报, 2022, 42(19): 6995-7007.
Yang Ling, Xu Jiahao, Chen Sizhe, et al. Control strategy study of adaptive frequency coupling oscillation suppression device for three-phase grid- connected system under weak grid[J]. Proceedings of the CSEE, 2022, 42(19): 6995-7007.
[8] 郭健, 陈燕东, 王翔宇, 等. 负荷虚拟同步机的宽频带dq阻抗建模及弱电网下与传统PWM整流器的稳定性对比分析[J]. 中国电机工程学报, 2020, 40(15): 4758-4769.
Guo Jian, Chen Yandong, Wang Xiangyu, et al. Widebanddq-frame impedance modeling of load-side virtual synchronous machine and its stability analysis in comparison with conventional PWM rectifier in weak grid[J]. Proceedings of the CSEE, 2020, 40(15): 4758-4769.
[9] 刘欣, 吴柳颖, 贾焦心, 等. 多变流器并网系统的SISO dq阻抗稳定性判据及闭环极点灵敏度分析[J]. 电工技术学报, 2025, 40(11): 3427-3445.
Liu Xin, Wu Liuying, Jia Jiaoxin, et al. SISO dq impedance stability criterion and closed-loop pole sensitivity analysis of multi-converter grid-connected system[J]. Transactions of China Electrotechnical Society, 2025, 40(11): 3427-3445.
[10] 洪芦诚, 徐佳裕, 唐润悦, 等. 三相LCL型逆变器序阻抗简化建模方法及并网稳定性分析[J]. 电力系统自动化, 2023, 47(7): 150-157.
Hong Lucheng, Xu Jiayu, Tang Runyue, et al. Simplified modeling method of sequence impedance and grid-connected stability analysis for three-phase LCL inverter[J]. Automation of Electric Power Systems, 2023, 47(7): 150-157.
[11] 刘欣, 郭志博, 贾焦心, 等. 基于序阻抗的虚拟同步发电机并网稳定性分析及虚拟阻抗设计[J]. 电工技术学报, 2023, 38(15): 4130-4146.
Liu Xin, Guo Zhibo, Jia Jiaoxin, et al. Stability analysis and virtual impedance design of virtual synchronous machine based on sequence impe- dance[J]. Transactions of China Electrotechnical Society, 2023, 38(15): 4130-4146.
[12] Sun Jian. Impedance-based stability criterion for grid- connected inverters[J]. IEEE Transactions on Power Electronics, 2011, 26(11): 3075-3078.
[13] Wang Xiongfei, Blaabjerg F, Wu Weimin. Modeling and analysis of harmonic stability in an AC power- electronics-based power system[J]. IEEE Transactions on Power Electronics, 2014, 29(12): 6421-6432.
[14] Wang Xiongfei, Harnefors L, Blaabjerg F. Unified impedance model of grid-connected voltage-source converters[J]. IEEE Transactions on Power Electro- nics, 2018, 33(2): 1775-1787.
[15] Du Xiong, Wang Guoning, Shi Ying, et al. Using asymmetric current controller to improve the stability of grid-inverter system due to PLL effect[C]//2017 IEEE 18th Workshop on Control and Modeling for Power Electronics(COMPEL), Stanford, CA, USA, 2017: 1-7.
[16] 张学广, 夏丹妮, 陈文佳, 等. 三相并网变流器弱电网下频率耦合抑制控制方法[J]. 电工技术学报, 2019, 34(21): 4559-4571.
Zhang Xueguang, Xia Danni, Chen Wenjia, et al. Frequency coupling suppression control method for three-phase grid-connected converter under weak grid[J]. Transactions of China Electrotechnical Society, 2019, 34(21): 4559-4571.
[17] 张思缘, 李梦, 李少林, 等. 基于动态特性对称补偿的并网变流器稳定控制方法[J]. 电网技术, 2021, 45(5): 1648-1657.
Zhang Siyuan, Li Meng, Li Shaolin, et al. Stability control method for grid-connected converters based on symmetric compensation of dynamic characteri- stics[J]. Power System Technology, 2021, 45(5): 1648-1657.
[18] Yang Dongsheng, Wang Xiongfei, Liu Fangcheng, et al. Symmetrical PLL for SISO impedance modeling and enhanced stability in weak grids[J]. IEEE Trans- actions on Power Electronics, 2020, 35(2): 1473- 1483.
[19] 王震, 程鹏, 贾利民. 基于对称控制的三相并网变流器单输入单输出阻抗建模与分析[J]. 电工技术学报, 2024, 39(6): 1777-1791.
Wang Zhen, Cheng Peng, Jia Limin. Single-input single-output impedance modeling and analysis of three-phase grid-tied converter based on symmetric control[J]. Transactions of China Electrotechnical Society, 2024, 39(6): 1777-1791.
[20] Hu Bin, Nian Heng, Li Meng, et al. Impedance-based analysis and stability improvement of DFIG system within PLL bandwidth[J]. IEEE Transactions on Industrial Electronics, 2022, 69(6): 5803-5814.
[21] Lin Jianheng, Su Mei, Sun Yao, et al. Frequency coupling suppression control strategy for single-phase grid-tied inverters in weak grid[J]. IEEE Transactions on Industrial Electronics, 2022, 69(9): 8926-8938.
[22] 钱一涛, 赵晋斌, 马俊清, 等. 弱电网下基于对称PLL结构的并网逆变器频率耦合消除与稳定性增强方法[J]. 电网技术, 2022, 46(10): 3893-3901.
Qian Yitao, Zhao Jinbin, Ma Junqing, et al. Gird- connected inverter frequency coupling elimination and stability enhancement based on symmetrical PLL structure under weak grid[J]. Power System Techno- logy, 2022, 46(10): 3893-3901.
[23] 李红, 梁军杨, 王振民, 等. 跟网型变换器的小扰动同步稳定机理分析与致稳控制[J]. 电工技术学报, 2024, 39(12): 3802-3815.
Li Hong, Liang Junyang, Wang Zhenmin, et al. Small signal synchronization stability analysis and improved control strategy for grid following converter[J]. Transactions of China Electrotechnical Society, 2024, 39(12): 3802-3815.
Stability Analysis and Improved Control Strategy of Grid-Connected Inverters Using Symmetric Phase-Locked Loop under Weak Grid
Xie Runsheng Xie Bao Zhang Guorong Du Yan
(School of Electrical Engineering and Automation Hefei University of Technology Hefei 230009 China)
Abstract The growing integration of renewable energy sources has spurred widespread adoption of grid- connected inverters. However, the dynamic interaction between these inverters and weak grids introduces new stability challenges. The symmetrical phase-locked loop (SPLL) incorporates an additional d-axis control loop, achieving a symmetrical control structure that effectively eliminates the frequency coupling inherent in the traditional synchronous reference frame phase-locked loop (SRF-PLL). Although the symmetrical structure of the SPLL provides significant benefits, its impact on the stability of three-phase grid-connected systems under weak-grid conditions remains to be explored. The complex vector impedance model is commonly employed to evaluate the effect of the SPLL structure on the stability of grid-connected systems. However, this modelling method obscures the internal dq-axis dynamic coupling within the SPLL. In particular, the effect of the additional d-axis control remains unclear. Therefore, a new modeling method and analytical framework are required to elucidate the causes of instability and develop corresponding stabilization strategies.
To begin with, the closed-loop coupling relationship among the “SPLL-current loop-grid impedance-PCC voltage-SPLL” is investigated. From the perspective of SPLL dynamics, the SPLL-based system can be equivalently represented by a dq-axis-coupled double-complex torque model. This model reveals that the d-axis control of the SPLL introduces a critical closed-loop dynamic coupling path of “q-axis→d-axi→q-axis”. Compared with the complex torque model, the additional damping introduced by this path is identified as the key factor driving the differing impacts of the two PLLs on grid-connected system stability under weak grid conditions. Furthermore, from a quantitative perspective, the damping of the dominant oscillation mode in the SPLL-based system is decomposed into two components: the inherent damping of an SRF-PLL-based system and the additional damping introduced by the dq-axis control coupling. Under weak-grid conditions, this additional damping component introduces negative damping, and its magnitude increases with rising grid impedance. Therefore, this negative damping constitutes the root cause of oscillatory instability in the SPLL-based system.
This paper proposes an improved current-loop control strategy with a symmetrical structure to enhance system stability. In this strategy, the phase perturbation from the SPLL is utilized as a feedforward input for a dedicated compensation controller, which injects corrective terms into both the d-axis and q-axis current loops. These terms are designed to cancel the component of output current disturbance that is directly induced by the SPLL phase perturbation, thereby weakening the critical “PLL-current loop” coupling path. Consequently, the negative damping component introduced by the dq-axis coupling in the equivalent complex torque is significantly attenuated. Furthermore, by appropriately tuning the compensation controller parameters, the improved grid-connected system exhibits enhanced robustness against grid impedance variations while maintaining excellent dynamic and transient performance.
Finally, a hardware-in-the-loop experimental platform is constructed based on RT-Lab. The experimental results demonstrate that the proposed improved current-loop control strategy ensures system stability under weak-grid conditions by effectively suppressing oscillations. Meanwhile, in dynamic scenarios involving sudden grid voltage sags and grid frequency fluctuations, the system with the proposed control strategy maintains excellent robustness and dynamic performance, confirming its effectiveness across different operating conditions.
keywords:Symmetric phase-locked loop, grid-connected inverter, complex torque model, damping chara- cteristics, compensation controller
DOI: 10.19595/j.cnki.1000-6753.tces.251573
中图分类号:TM464
国家重点研发计划(2021YFB2601403)和安徽省自然科学基金(2208085QE165)资助项目。
收稿日期 2025-09-09
改稿日期 2025-11-25
作者简介
解润生 男,1990年生,博士研究生,研究方向为新能源并网系统的控制与稳定性分析。E-mail: runsheng_xie314@hotmail.com
解 宝 男,1992年生,博士,讲师,研究方向为新能源并网系统的控制与稳定性分析。E-mail: x.bao@hfut.edu.cn(通信作者)
(编辑 陈 诚)
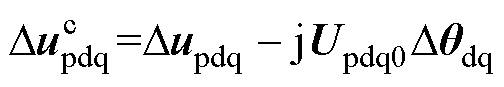 (1)
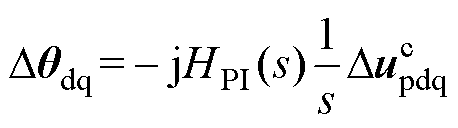 (2)
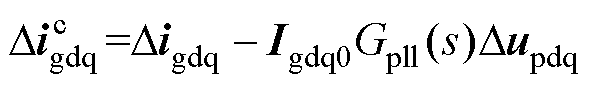 (4)
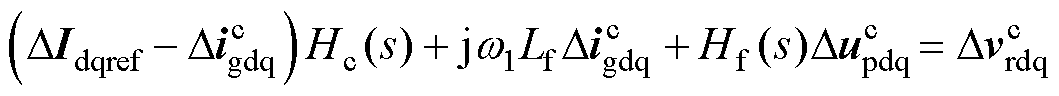 (6)
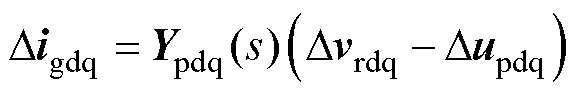 (7)
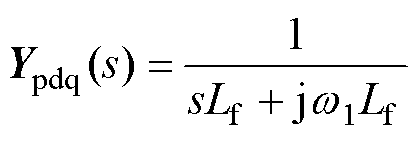
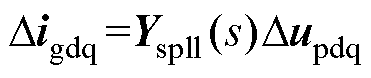 (8)
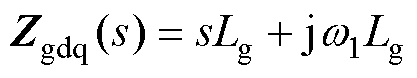 (9)
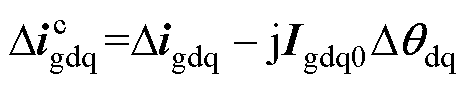 (10)
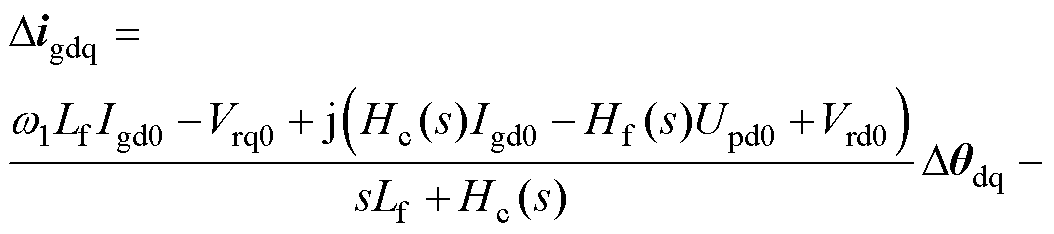
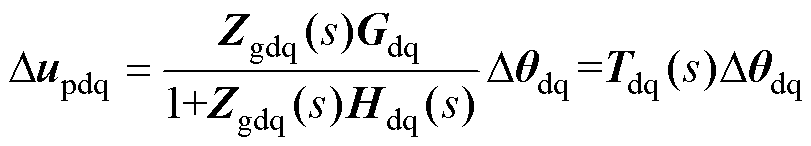 (13)
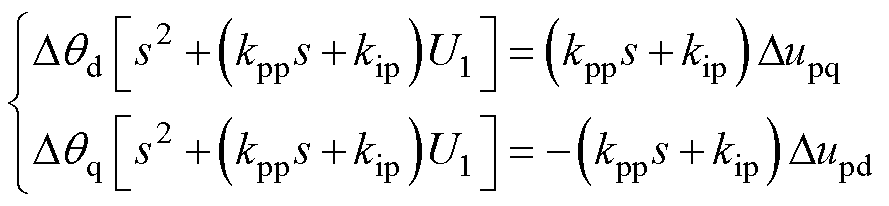 (15)
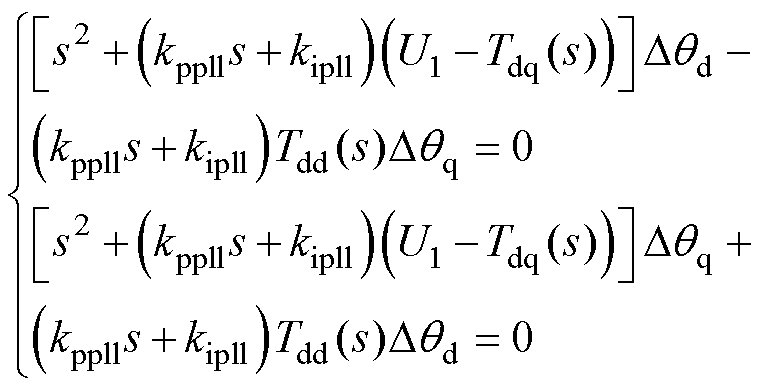 (16)
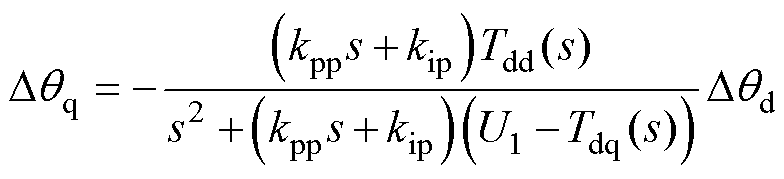 (17)
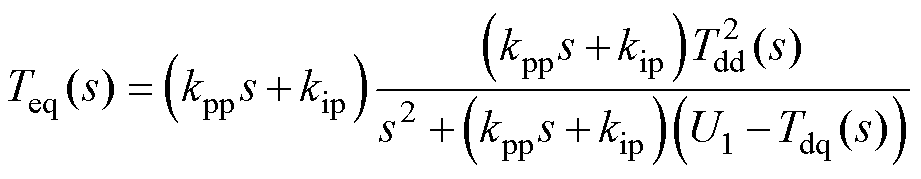 (19)
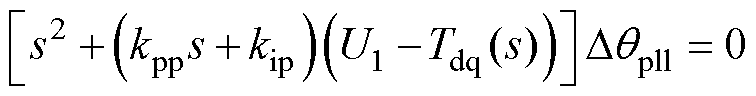 (20)

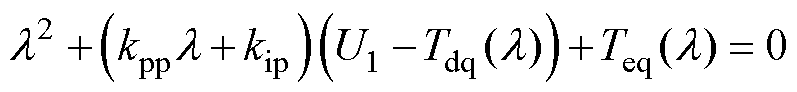 (21)
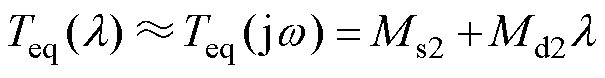 (23)
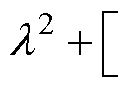
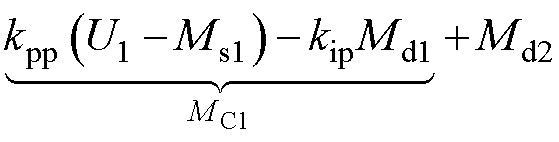

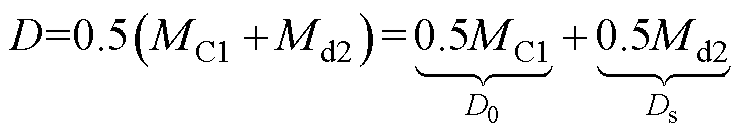 (25)
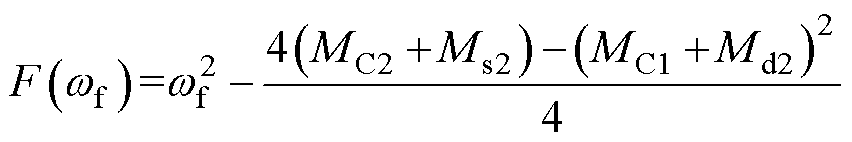 (27)

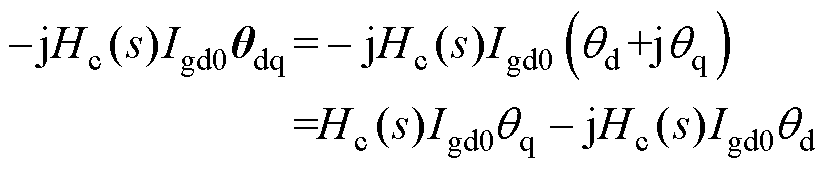 (28)
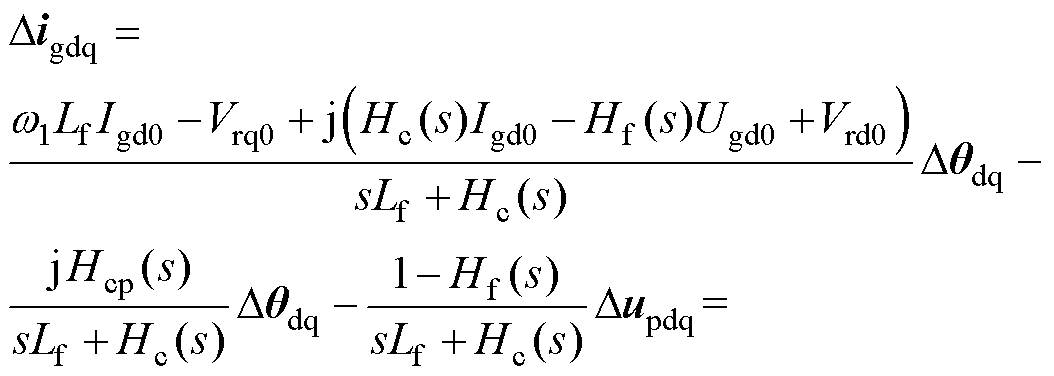




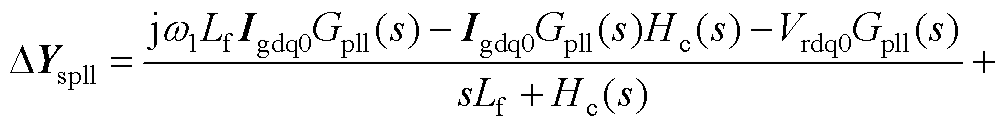
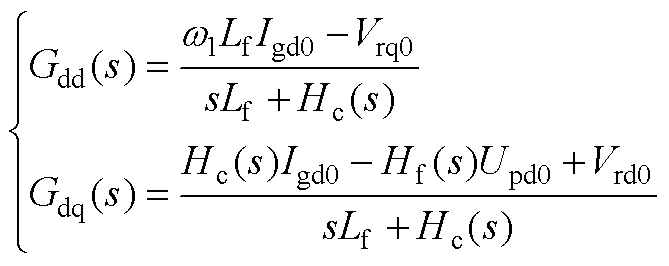 (A2)
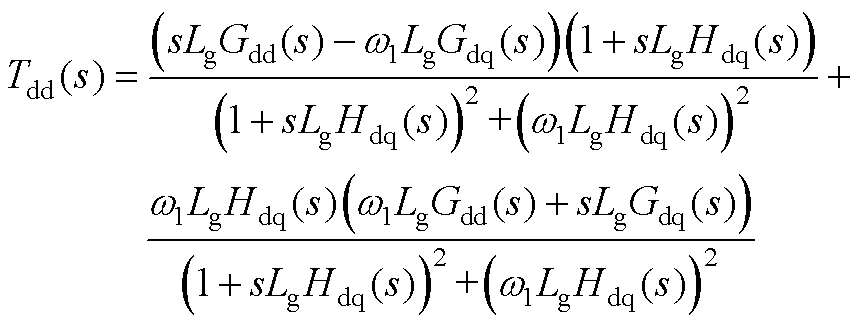 (A4)