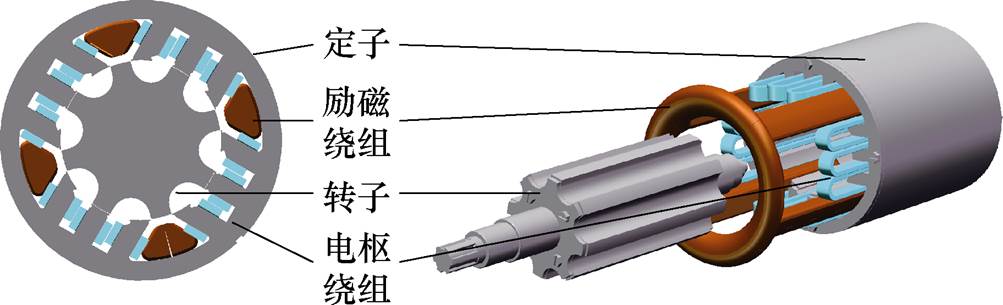
图1 DSEG结构示意图
Fig.1 Structure diagram of DSEG
摘要 电励磁双凸极发电机(DSEG)具有结构简单、可靠性高、励磁可调及故障时可快速灭磁等优点,在航空电源领域有着广阔的应用前景。在实际运行中,动态响应提升与稳态效率优化的控制策略之间存在互相矛盾的问题。为解决这一问题,在角度位置控制基础上,基于导通角对励磁电流和电枢电流的影响,提出一种协调控制参数过渡(CCPT)控制方法,在高动态响应约束下最大程度地优化系统稳态效率。通过分析不同工况下协调控制参数对DSEG的性能影响,建立稳态工况下DSEG效率最优的控制模型和动态过程中提升响应能力的励磁电流瞬变代偿模型。提出基于动态响应约束下稳态效率提升过渡参数簇的CCPT控制方法,通过动态工况和稳态工况切换过程中协调控制参数的平滑过渡,实现在高动态响应约束条件下的稳态效率最优控制。最后在一台12/8极的电励磁双凸极发电机上进行了实验验证。
关键词:电励磁双凸极 可控整流 稳态效率 动态响应 协调控制
电励磁双凸极发电机(Doubly Salient Electro- magnetic Generator, DSEG)是一种新型的变磁阻特种电机。其定转子均采用凸极结构[1],转子无绕组或永磁体,亦无电刷等机械换相装置,结构简单、易于维护[2]。定子上增加的励磁绕组使调压控制相对简单,避免了永磁体的高温失磁风险[3],并且在电机故障时能够快速灭磁,显著降低了运行风险[4]。
随着多电飞机技术的迅猛发展,航空电源系统正面临系统效率与动态性能的双重挑战,DSEG凭借其高可靠性、励磁可控的强容错能力以及优异的快速灭磁特性,已成为新一代航空直流发电系统的理想选择。然而,在追求更高效率指标与更严苛动态响应约束的背景下,DSEG系统暴露出一对亟待解决的核心矛盾:稳态效率的优化需求与高动态响应性能的硬性约束之间存在着显著冲突。
一方面,为满足现代机载设备(如高性能雷达、脉冲能量武器及频繁投切的恒功率负载)对电压动态响应的严苛要求,DSEG必须确保在负载突变、转速波动等动态工况下维持母线电压的快速恢复,这对励磁电流的快速调节提出了更高的要求。然而,励磁绕组固有的电感和较大的时间常数严重制约了动态响应的极限速度,现有基于励磁电流快速跟踪(如双环控制、励磁补偿[5])和电压环优化(如自适应控制、滑模控制[6])的策略虽能逼近此极限,却始终无法突破其物理瓶颈。协调控制电枢电流减小励磁电流调节幅度的方法回避了励磁环节时间常数的瓶颈,优化了动态响应,但也固定了稳态工况的协调控制参数,牺牲了稳态效率优化的空间[7]。
另一方面,DSEG系统效率仍有较大的提升空间。定子直流励磁虽避免了永磁体失磁风险[8],却也引入了显著的励磁铜损、变换器损耗及铁心附加损耗。通过电机本体结构优化(如极槽配合[9-10]、新型材料应用、混合励磁拓扑[11])已取得一定成效。但是通过增加励磁绕组匝数以降低励磁电流,进而减少损耗提升稳态效率的方案,却因进一步增大励磁时间常数而劣化动态性能。传统不控整流拓扑已成为限制DSEG发电系统进一步提升稳态效率的阻碍,采用全桥可控整流拓扑[12-13]以及与之对应控制逻辑[14]可以通过协调励磁电流与电枢电流来优化DSEG运行过程中的铜损[15]、铁损及控制器损耗[16],但根据稳态工况变化的协调控制参数导致系统传递函数显著变化,使得控制参数难以整定,劣化了动态响应。现有研究凸显了稳态效率与动态性能间此消彼长的关系。
因此,在航空电源高动态响应的刚性约束下,如何突破稳态效率瓶颈,协同解决励磁环节大惯性对动态响应的制约,是实现DSEG系统性能跃升的核心难题。本文以一台12/8极的DSEG作为研究对象,提出一种协调控制参数过渡(Coordination Control Parameter Transition, CCPT)控制方法。在标准角度控制框架下,通过分析不同工况下的损耗与励磁电流特性,对高动态响应约束下DSEG系统稳态效率提升开展深入研究,构建高动态响应约束下DSEG系统的稳态性能优化的协调控制参数平滑过渡控制方法,并通过实验验证性能的提升效果。
图1为一个12/8极航空高压直流DSEG的拓扑结构示意图,定子上每3个凸极形成一组平行齿结构,每组平行齿上绕制电枢绕组,不同组平行齿的同相绕组串联连接,电枢绕组外侧包覆励磁绕组。该电机的各项参数见表1。DSEG的三相感应电动势呈现非正弦的类方波形态[17],因此空间矢量脉宽调制控制方法并不适用,需要选择合适的控制方法实现DSEG的可控整流。
图1 DSEG结构示意图
Fig.1 Structure diagram of DSEG
DSEG可控整流系统如图2所示。DSEG的可控整流拓扑如图2a所示,三相输出通过三相整流桥与负载相连。可控整流器的控制方法包括标准角度位置控制(Angle Position Control, APC)、提前角度控制和三相六状态控制等[18]。
表1 DSEG样机参数
Tab.1 Parameters of DSEG prototype
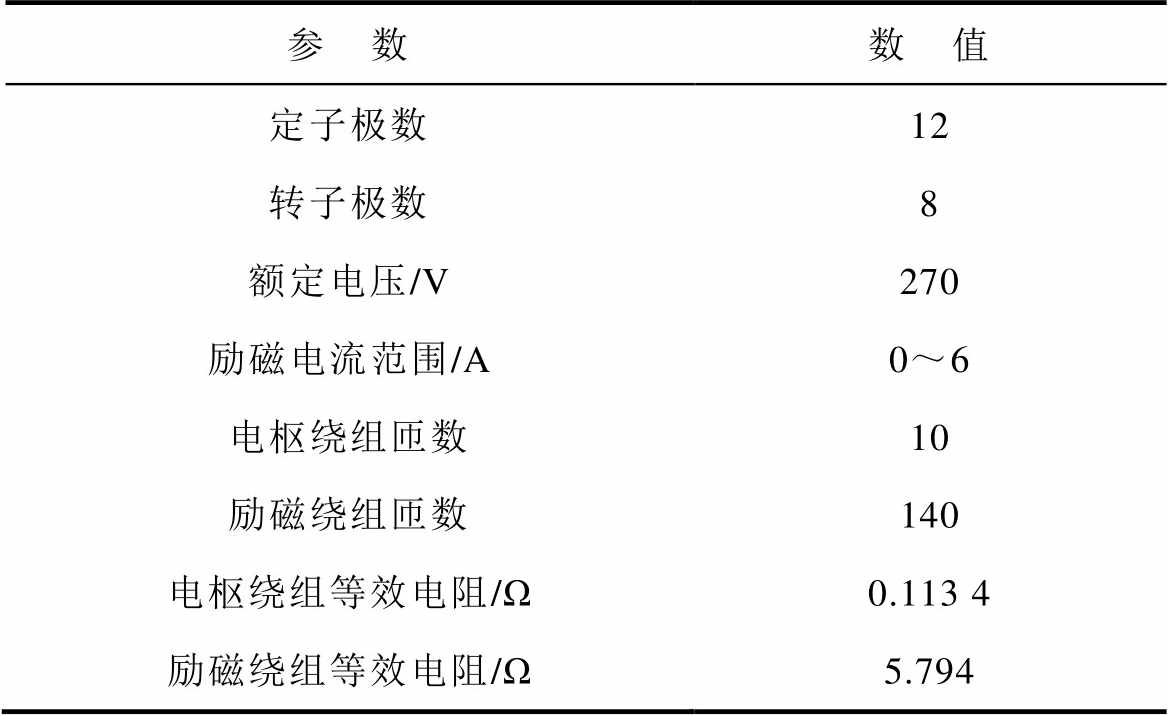
参 数数 值 定子极数12 转子极数8 额定电压/V270 励磁电流范围/A0~6 电枢绕组匝数10 励磁绕组匝数140 电枢绕组等效电阻/Ω0.113 4 励磁绕组等效电阻/Ω5.794
本文采用的标准角度位置控制如图2b所示,横轴为电角度,b为导通角,LA、LB、LC为三相电枢绕组自感,LAf、LBf、LCf为三相电枢绕组与励磁绕组的互感,VT1~VT6为三相整流桥IGBT驱动信号。将一个电周期划分为3个120°区间,即电感上升区、下降区及平台区。分别在绕组电感上升和下降开始时,导通对应绕组的上桥臂和下桥臂,并在b后关断[19]。

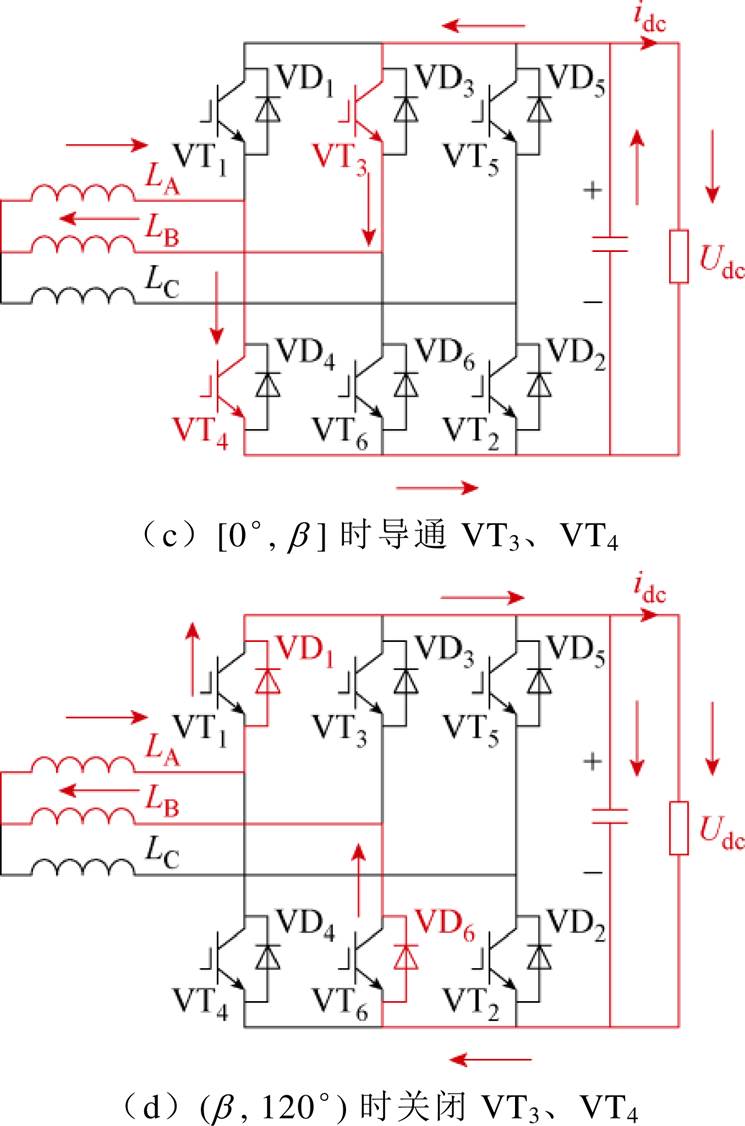
图2 DSEG可控整流系统
Fig.2 DSEG system based on active rectifier
以电角度在 [0°, 120° 为例,如图2c所示,当电角度在 [0°, b] 时,A相的下桥臂和B相的上桥臂导通,此时电容向电枢绕组和负载中充电,维持负载电压的同时增大电枢绕组中的电流。如图2d所示,电角度为 (b, 120°) 时关闭功率管,电枢绕组中的电流仅通过二极管向电容与负载中充电[20]。
相较于不控整流,APC的可控整流增加了电容对电枢绕组反向充电的环节,有效地提高了电枢电流幅值,提升了DSEG系统的发电功率[21]。
DSEG励磁绕组自感较大,励磁电流控制的时间常数也较大。目前,常用的励磁电流控制方法为母线电压外环-励磁电流内环的双闭环PI控制[22]。DSEG励磁电流控制策略如图3所示,外环对负载的母线电压Udc进行检测,与给定的参考值Uref进行PI控制,输出励磁电流的参考值ifref到内环。
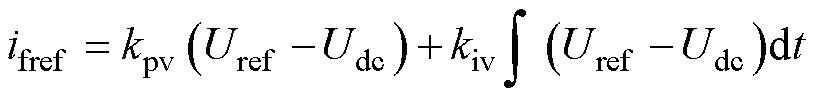 (1)
式中,kpv为电压环比例控制参数;kiv为电压环积分控制参数。
不对称H桥(Asymmetric H-Bridge, AHB)中开关管的PWM驱动信号占空比ds由内环PI控制器计算得到,有
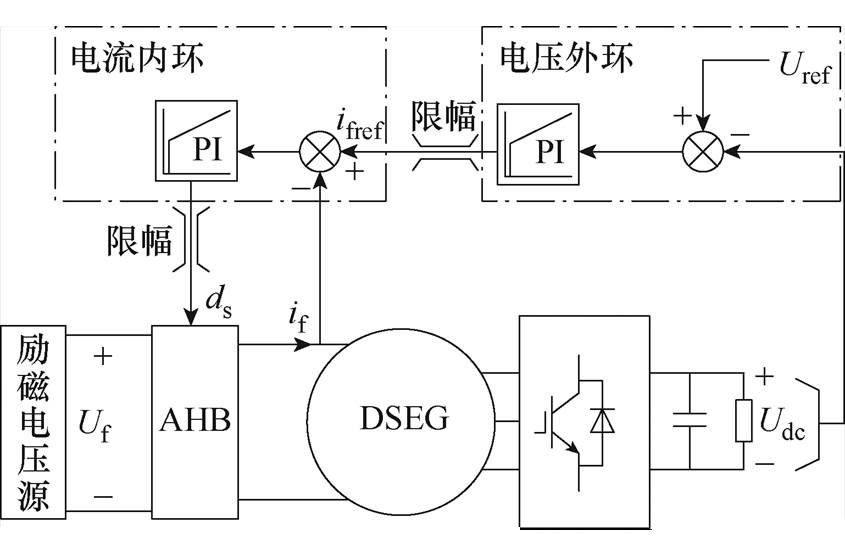
图3 DSEG励磁电流控制策略
Fig.3 Field current control strategy of DSEG
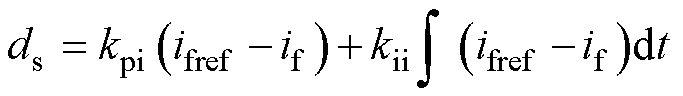 (2)
式中,kpi为电流环比例控制参数;kii为电流环积分控制参数;if为励磁电流。
励磁电流if与PWM驱动信号占空比ds的关系为
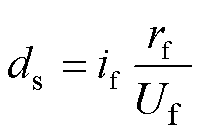 (3)
式中,rf为励磁绕组的阻值;Uf为励磁绕组的电压。
铁损与铜损是影响DSEG损耗的主要因素,在APC方法中,不同的导通角b会导致三相电流和励磁电流的变化,进而影响DSEG的铁损与铜损。
对DSEG的三相绕组与励磁绕组进行分析,可得DSEG的铜损为
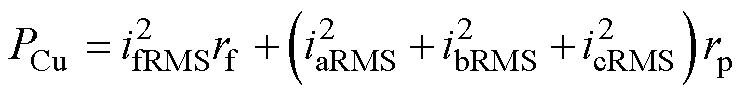 (4)
式中,iaRMS, ibRMS, icRMS、ifRMS分别为三相电流和励磁电流的有效值;rp为三相电枢绕组的电阻。
采用Simplorer和Maxwell联合仿真,改变DSEG的导通角和负载,获取不同情况下DSEG的励磁电流和电枢电流的有效值,如图4所示。相同工况下,励磁电流随着导通角的增加先减小后增大,电枢电流则是随着导通角的增大而增大。
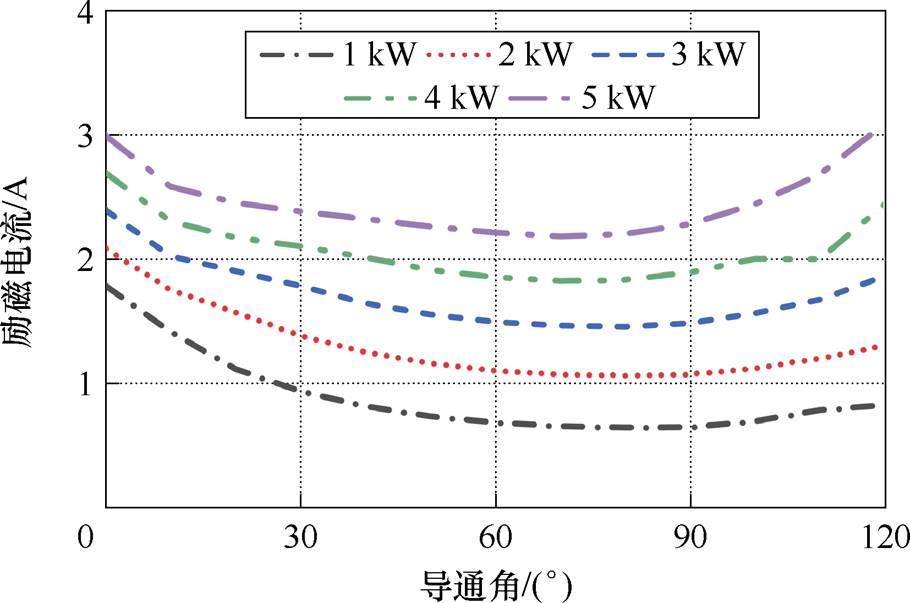
(a)励磁电流
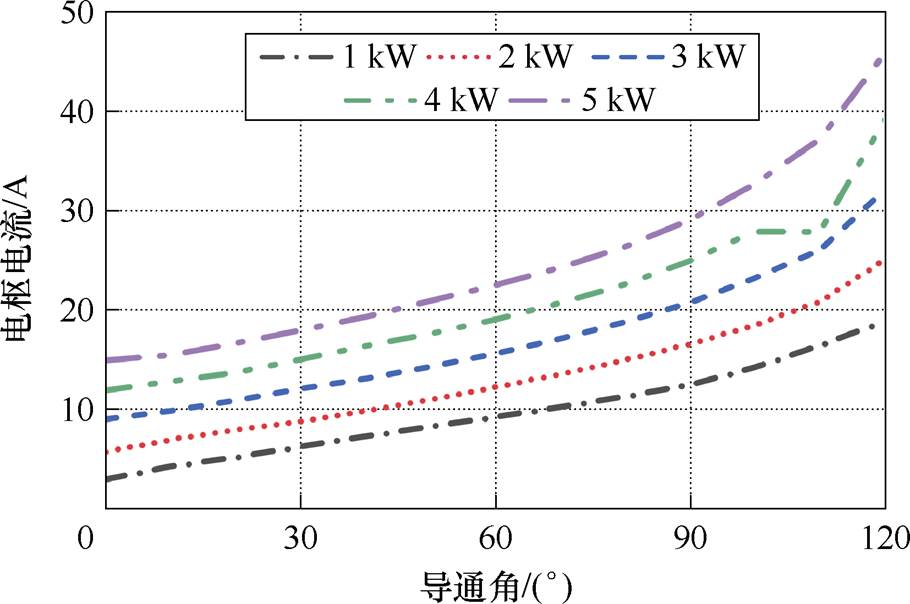
(b)电枢电流
图4 不同工况下DSEG电流参数随导通角的变化
Fig.4 Current of DSEG with changing b under different working conditions
将仿真所得到的结果代入式(4)得到如图5所示的铜损分布。铜损随着负载功率的上升而上升,同时,随着导通角的增大,铜损呈现先减小后增大的趋势。
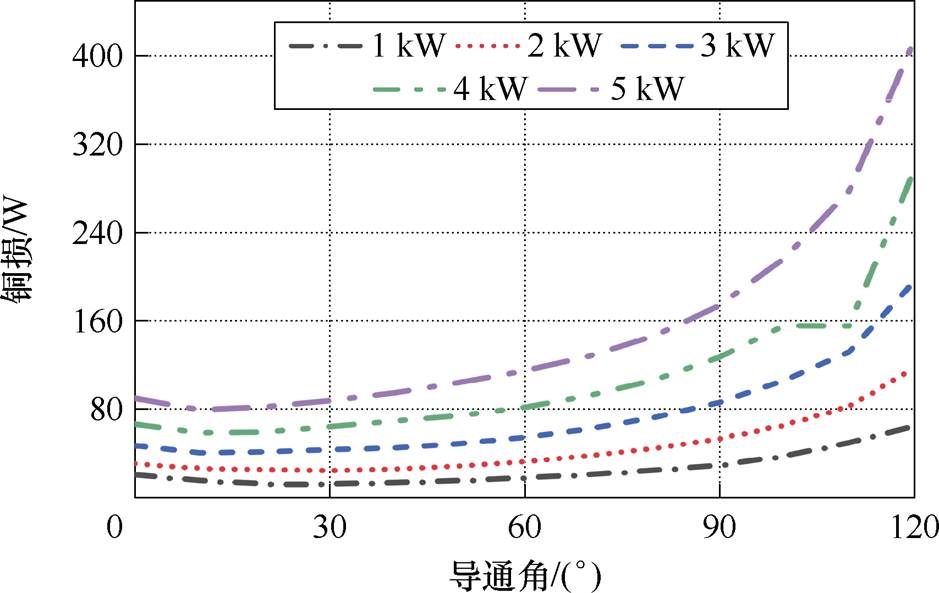
图5 不同工况下DSEG铜损随导通角的变化
Fig.5 Copper loss of DSEG with changing b under different working conditions
根据铁损模型[23],DSEG的铁损与运行中产生的磁场磁通密度幅值和磁场变化的频率呈正相关,且可以分为磁滞损耗、涡流损耗和附加损耗。
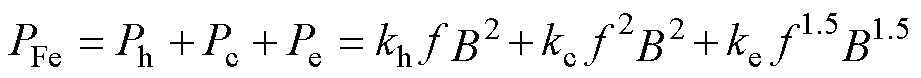 (5)
式中,PFe为总铁损;Ph为磁滞损耗;Pc为涡流损耗;Pe为附加损耗;f为频率;B为磁通密度幅值;kh、kc和ke为磁钢材料的损耗系数。三项损耗系数与电机的铁心材料有关[24],因此根据电励磁双凸极发电机的转子铁心和定子铁心损耗曲线进行拟合求解[25]。
由于电流波形为非正弦,需要对不同区域的电磁波形进行快速傅里叶分析[26],将DSEG分割为如图6所示的四个区域[27]。
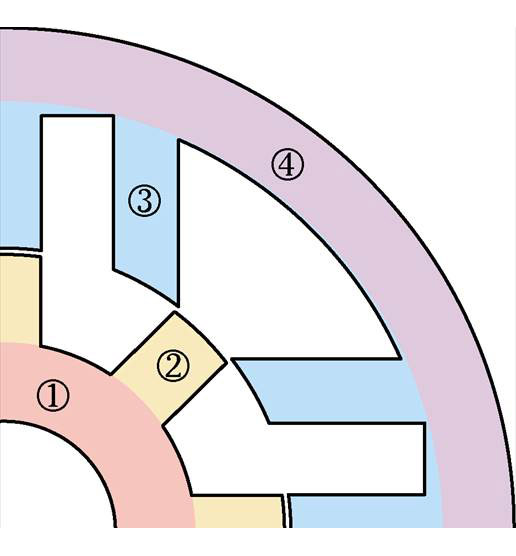
图6 DSEG区域分割
Fig.6 Region segmentation map of DSEG
根据式(5),计算DSEG不同区域不同电磁频率段的电磁损耗,得到总铁损为
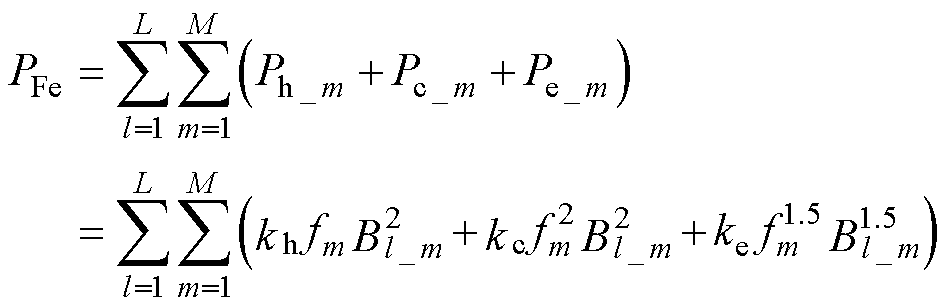 (6)
式中,L为电机的不同区域;M为不同频率段;Ph_m、Pc_m和Pe_m分别为在m频率段的磁滞损耗、涡流损耗和附加损耗;fm为m频率段的频率;Bl_m为不同频率段电机不同区域的磁通密度幅值。
通过仿真获取DSEG在不同励磁电流与电枢电流下的磁通密度变化。空载运行电机使电枢电流置零,分析励磁电流单独作用时磁通密度变化,如图7所示。
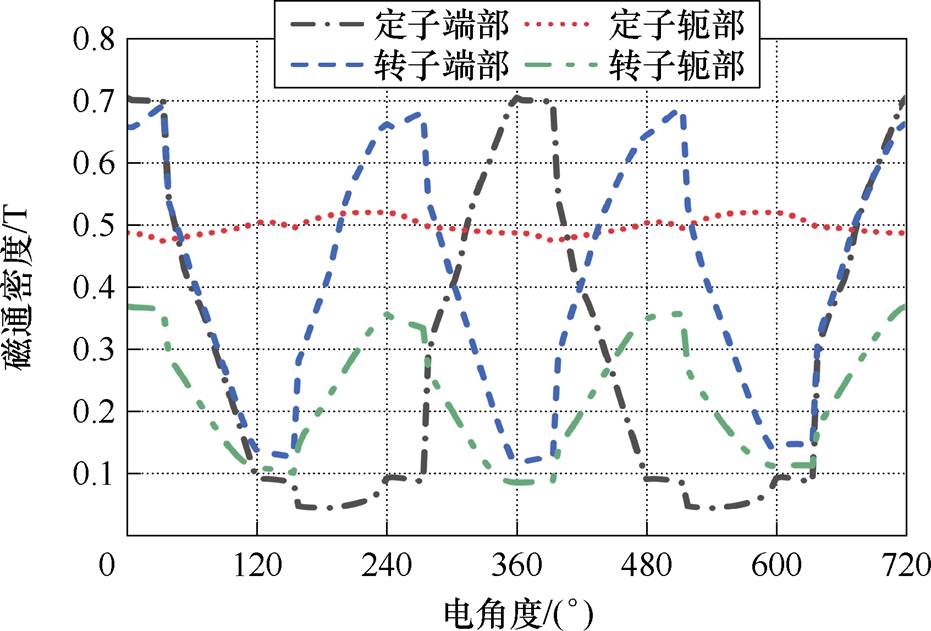
图7 空载时不同部位的磁通密度波形(n=5 000 r/min,if=1 A)
Fig.7 Magnetic density waveforms of different parts in no-load condition(n=5 000 r/min, if=1 A)
保持b=30°并改变DSEG空载运行时的励磁电流,计算不同励磁电流下的铁损如图8所示。DSEG的铁损会随着励磁电流的增大而增大,但是由于励磁增大到一定程度后磁通密度达到饱和,铁损也会饱和。不同负载下不同导通角的DSEG铁损情况如图9所示。
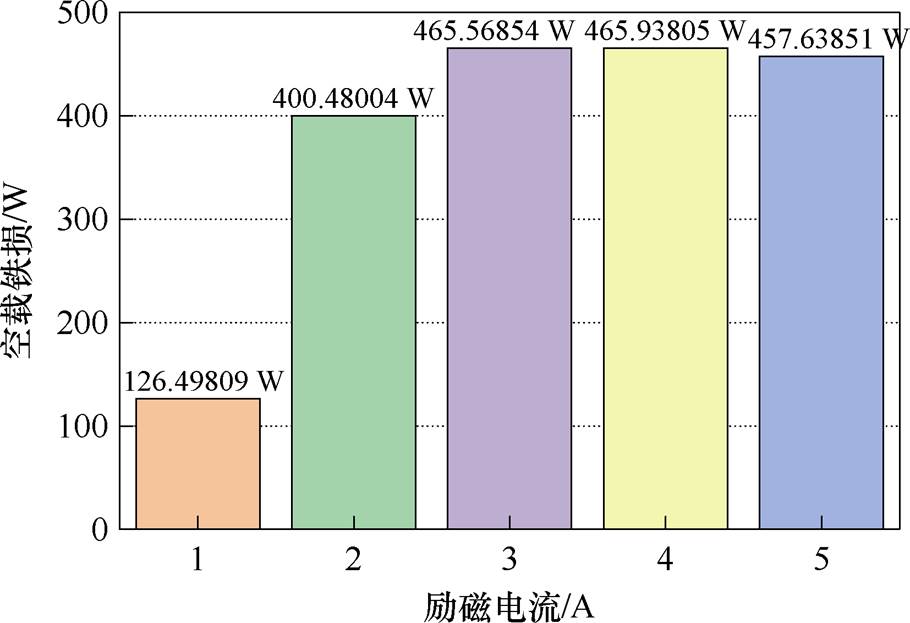
图8 空载运行时的铁损(b=30°)
Fig.8 Core loss during no-load operation (b=30°)
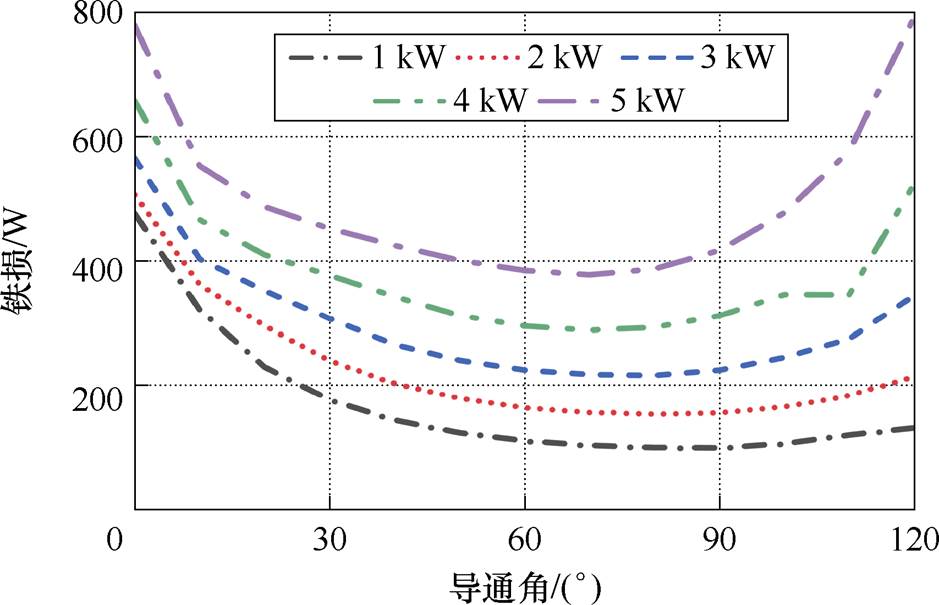
图9 不同工况下不同导通角时DSEG的铁损
Fig.9 Core loss under different b and working conditions
可以看出,DSEG的铁损随着导通角的上升呈现出先下降后上升的趋势,与励磁电流的规律类似。
不同负载功率下不同导通角的DSEG损耗分布如图10所示。由图10可知损耗随着负载的增加而增加,随着导通角的增加先减小后增大。因此,通过改变导通角协调控制励磁电流和电枢电流,在任意功率负载下,均存在一个导通角,在以该导通角为控制条件时,电枢电流和励磁电流满足损耗在该工况下最小的情况,而将不同功率负载下的最小损耗的工作点相连,可以得到将损耗控制在最小状态的损耗最优协调控制方法,其控制逻辑如图10所示。根据工况切换导通角,控制DSEG的励磁电流和电枢电流在损耗最小的状态,实现电机稳态工况下的效率最优运行。
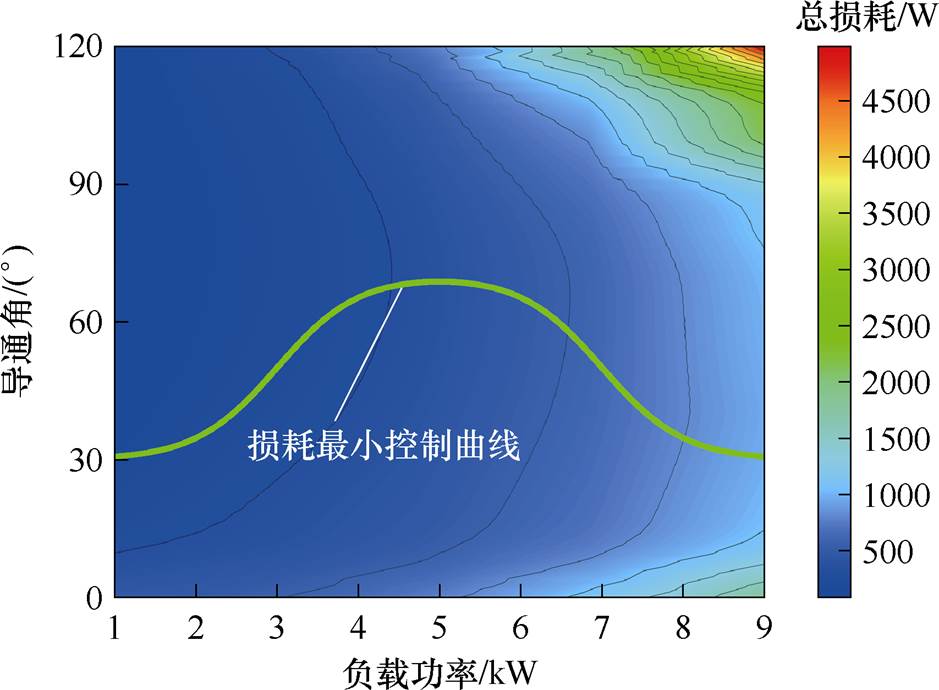
图10 DSEG损耗分布
Fig.10 Loss distribution of DSEG
但是,这种方法需要根据稳态工况改变导通角,从而影响了系统传递函数,使得控制参数难以整定,其动态响应并不理想。因此,需要对响应动态需求的电枢-励磁协调控制方法展开研究。
DSEG的动态响应优化依赖励磁电流的快速调节,然而由于励磁绕组电感较大,励磁电流调节的时间常数也较大,励磁电流的响应较慢。
DSEG励磁调节的速度主要是由励磁电流if的调节幅度和时间常数t1两个因素决定,而t1主要由电机的本体参数和工况决定,难以通过控制改变。
协调控制电枢电流可以代偿励磁电流的瞬变。工况变化时,在调节励磁电流的同时通过改变可控整流器的导通角进而协调控制电枢电流,可以使维持母线电压所需的励磁电流的变化幅度减小,实现对励磁电流瞬变的代偿。励磁环节的调节速度显著提升,进而优化了系统的动态性能。
因此,优化动态性能的控制目标从“加快励磁电流调节速度”转变为“减小励磁电流调节幅度”,间接减小励磁电流的调节难度。
首先,通过仿真对不同工况下的励磁电流进行分析,建立如图11所示的励磁电流分布。以动态工况中励磁电流瞬变最小为准则,优选模型空间中的参数轨迹,找到协调控制电枢电流代偿励磁电流瞬变的参数簇,构建工况突变与励磁电流瞬变最小协调控制参数映射关系的快速精准预测配准模型,形成动态响应最优的协调控制方法。动态过程中,在调节励磁电流的同时控制可控整流器追踪励磁电流瞬变最小轨迹,实现励磁电枢电流的协调控制,优化系统的动态响应。
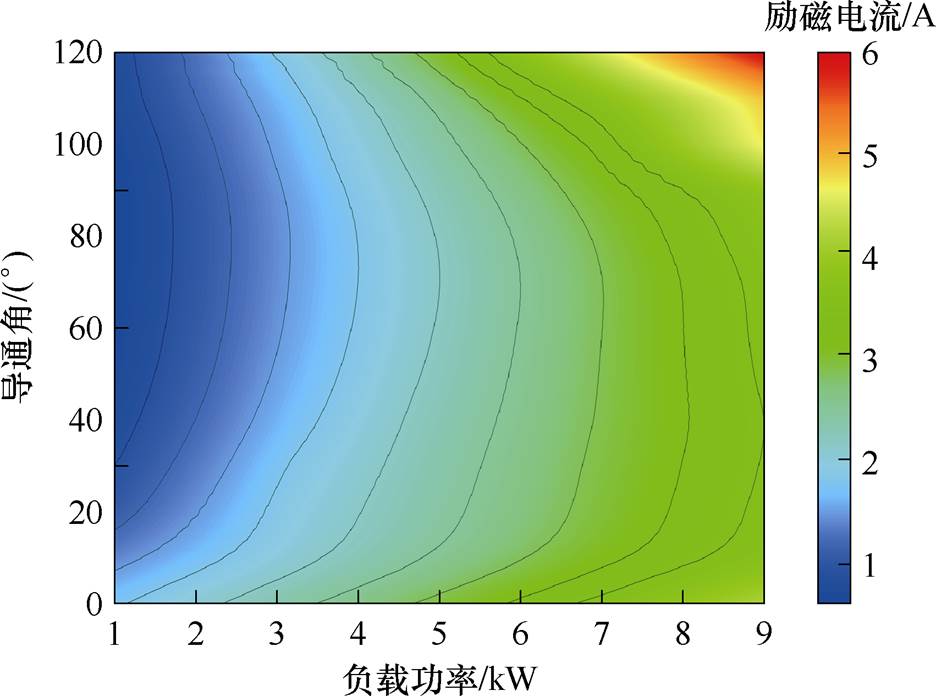
图11 DSEG励磁电流分布
Fig.11 Field current distribution of DSEG
DSEG励磁电流最小变化轨迹参数簇如图12所示。在面临不同的动态工况时,优先选择参数簇中励磁电流瞬变最小的协调控制参数轨迹为依据进行控制,即可利用电枢电流的改变实现励磁电流瞬变的最小化,从而突破物理结构对励磁电流响应速度的限制,降低励磁电流调节的难度,加快动态过程中励磁电流调节的速度。
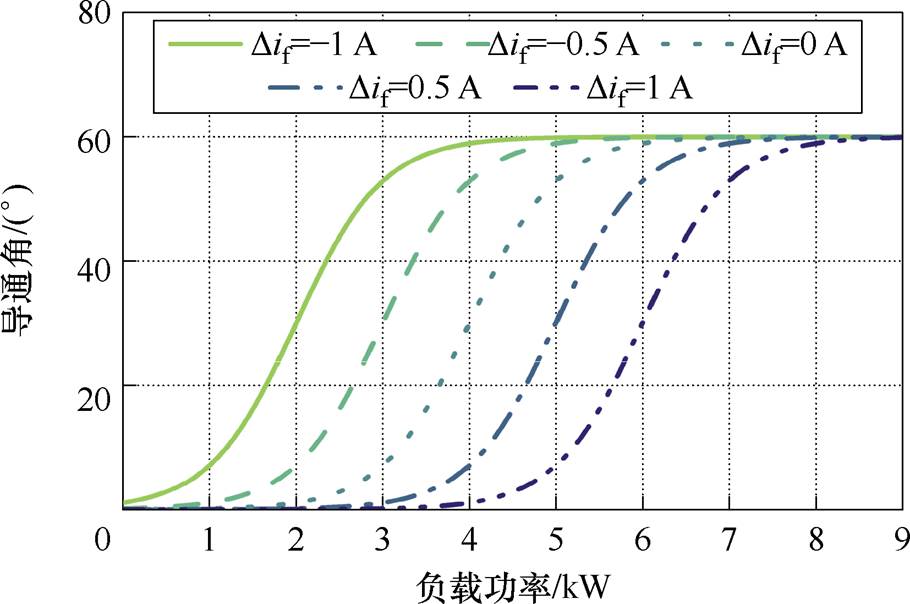
图12 DSEG励磁电流最小变化轨迹参数簇
Fig.12 Parameter cluster of the minimum variation trajectory of the field current of DSEG
构建工况突变与励磁瞬变最小协调控制参数映射关系的快速精确预测配准模型,以动态工况发生前后的原工况与新工况作为触发条件,选取对应的励磁瞬变最小协调控制参数,集成励磁电流控制和可控整流器角度位置控制,可以实现励磁-电枢协调控制的动态性能优化方法。
励磁-电枢协调控制包含对励磁电流和电枢电流的控制。励磁电流控制采用母线电压环加励磁电流环的控制方法。电枢电流的控制是在工况发生改变后,根据改变前后的工况在励磁电流瞬变最小轨迹中选取相应的导通角用于整流器控制,进而协调控制电枢电流。通过对励磁电流与电枢电流的协调控制,最小化励磁电流瞬变,减少动态工况下的母线电压突变,加速母线电压的恢复过程,提升DSEG系统的动态响应。
航空电源系统中,DSEG面临发动机转速变化和电气负载突加突卸等工况变化,系统的优化目标也会不断在动态响应最优和稳态效率最优之间切换。稳态效率最优的协调控制参数随着工况变化而发生变化,励磁电流与母线电压之间的传递函数也发生大幅度改变,这就给控制系统的参数整定和动态响应的优化造成了巨大困难,系统稳态效率最优的协调控制参数往往难以保证工况变化时的动态响应。高动态响应约束下的稳态效率提升需要突破二者之间相互矛盾的关系。
因此,需要构建两个优化目标的协调控制参数的交点,根据工况实现稳态效率优化和动态响应优化之间的平滑过渡。分别建立以稳态效率最优协调控制参数轨迹与动态响应优化的协调控制参数簇,搜索两个优化目标控制参数簇的交点或者邻近点,形成参数簇过渡轨迹,得到如图13所示的CCPT控制方法,在高动态响应约束下提升系统的稳态效率。
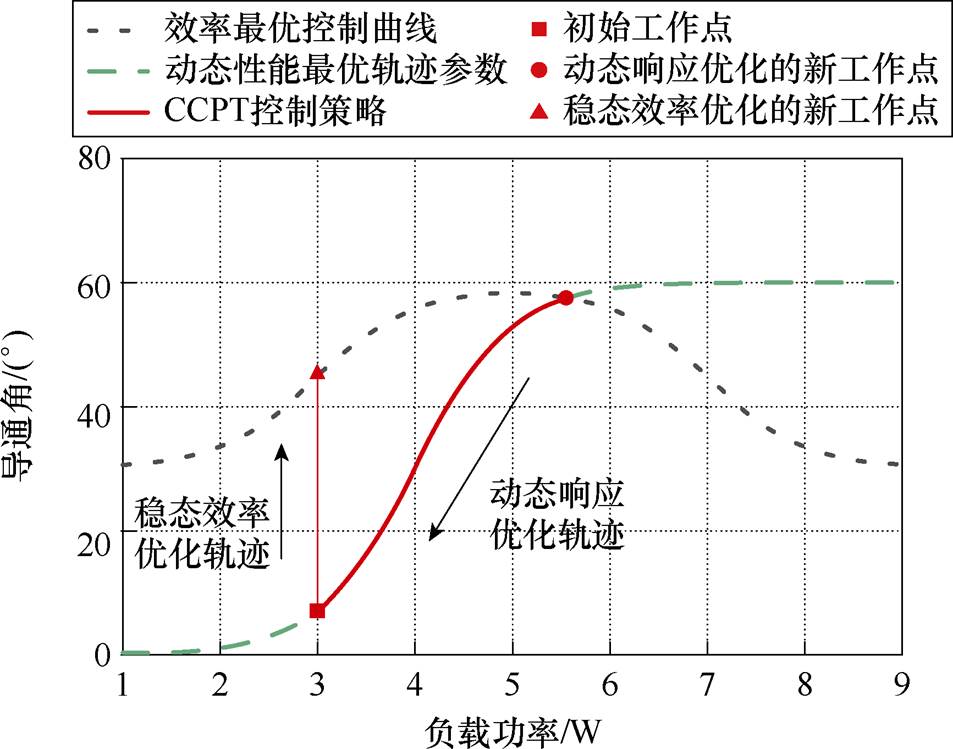
图13 协调控制参数过渡方法
Fig.13 Coordination control parameter transition
构建出稳态效率最优协调控制参数轨迹与动态响应优化的协调控制参数。稳态效率最优的协调控制参数呈现出一条曲线轨迹。动态响应最优的协调控制参数是由励磁电流瞬变最小的协调控制参数连成的一条曲线,以励磁电流瞬变幅度为准则,标定出不同励磁电流瞬变幅度的协调控制参数曲线,从而形成一组动态响应优化协调控制参数簇。相同参数曲线上的工作点间的变化具有相近的励磁电流瞬变幅度,使协调控制参数轨迹与动态响应的表现相互映射。
搜索两个优化目标控制参数簇的交点或者邻近点,形成参数过渡轨迹。基于稳态效率与动态响应优化为目标的协调控制参数簇,可以在空间中寻找到两组参数簇的交点或邻近点。这些交点在稳态工况下是系统效率优化的工作点,在工况变化时沿着交点经过的动态响应优化协调控制参数曲线控制,可以优化系统的动态响应。
稳态工况下以效率最优的协调控制参数进行控制,可以提升DSEG系统的稳态效率;在动态过程中选取稳态工作点相邻的励磁电流最小变化轨迹参数簇,可以有效地减少励磁电流的调节幅度,从而优化动态响应。通过CCPT控制方法,可以同时优化DSEG系统的动态响应和稳态效率。
CCPT控制主要包括:①在稳态工况下,系统依照稳态效率最优的协调控制参数进行控制,实现系统效率的提升;②工况发生变化时,沿着参数簇过渡轨迹,可以在多条励磁电流瞬变抑制的参数簇中选取邻近的一条进行控制,通过改变参数协调控制电枢电流,沿着“动态响应优化轨迹”最大限度地减少励磁电流瞬变;③动态过程结束后,系统进入新的稳态工况,在不显著影响母线电压的前提下,通过励磁电流的配合,沿着“稳态效率优化轨迹”逐渐将控制参数调整至稳态效率最优参数曲线上,实现在新的稳态工况下的效率最优控制。
搭建DSEG仿真平台实现CCPT控制方法的仿真验证,如图14所示。
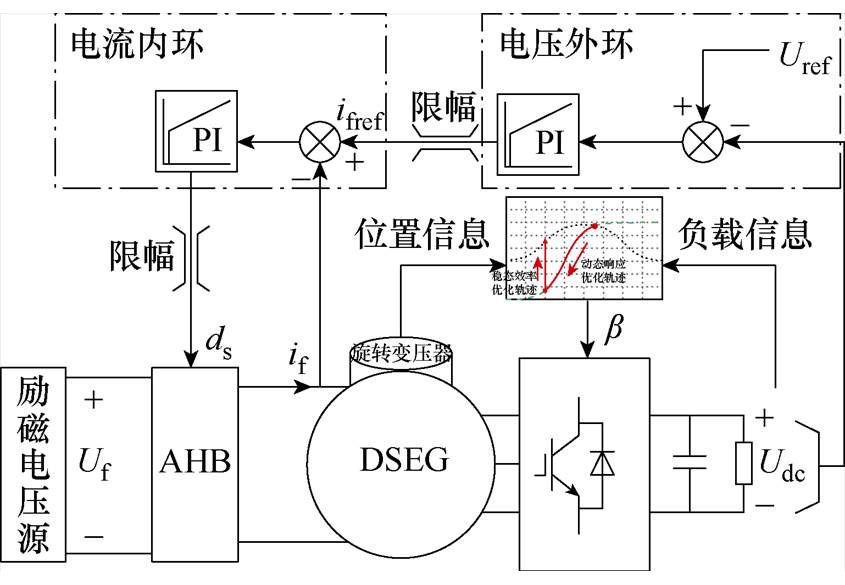
图14 基于CCPT方法的DSEG控制系统
Fig.14 DSEG control system based on CCPT
n=5 000 r/min,不同控制方法下的损耗对比如图15所示,相比不控整流,可控整流下的DSEG损耗得到了很好的优化,但是在固定导通角的情况下,并不能确定实现损耗的最小控制。
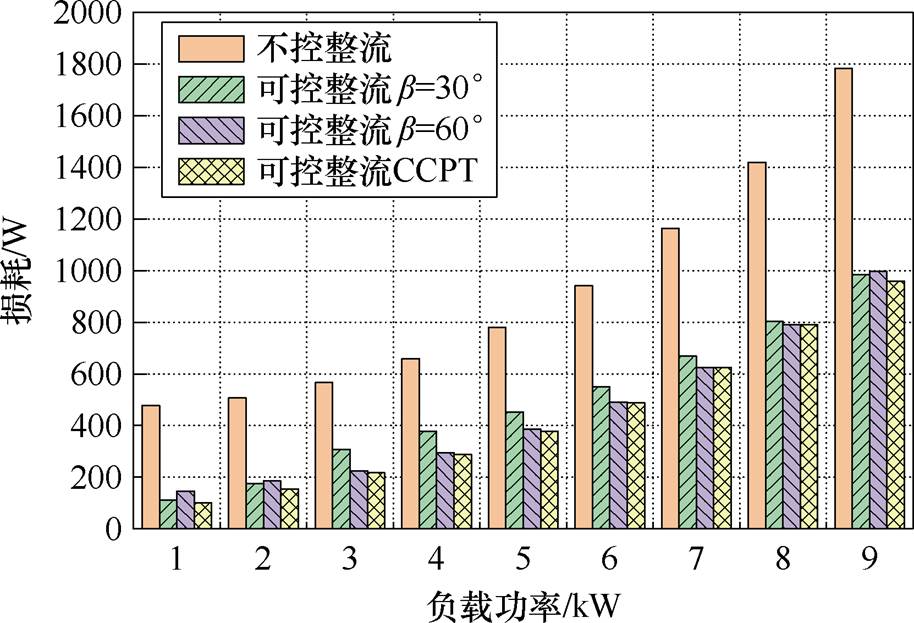
图15 不同控制方法下DSEG的损耗对比
Fig.15 Loss comparison of DSEG under different control methods
通过仿真对比,可控整流中固定30°和60°导通角相比不控整流时,对损耗的优化最大可分别达到63.09%和76.98%,在负载功率最大时,两种控制方法的损耗优化会分别达到44.84%和44.12%。
在使用可控整流CCPT控制方法协调励磁-电枢电流的情况下,相比不控整流对DSEG的损耗优化最大可达到79.42%,在负载功率达到9 kW时,损耗优化会降低到47.28%。
在稳态工况下,不同导通角的效率各有优劣,需要采用CCPT控制方法选取最适合当前工况的导通角进行控制。
动态过程中,纯阻性负载的电流变化较快,对母线电压的影响较为剧烈。通过对比纯阻性负载突加突卸过程中的动态响应,考察可控整流CCPT控制、不控整流和固定导通角可控整流的动态响应性能。n=5 000 r/min,不同控制策略下DSEG的动态表现如图16所示。
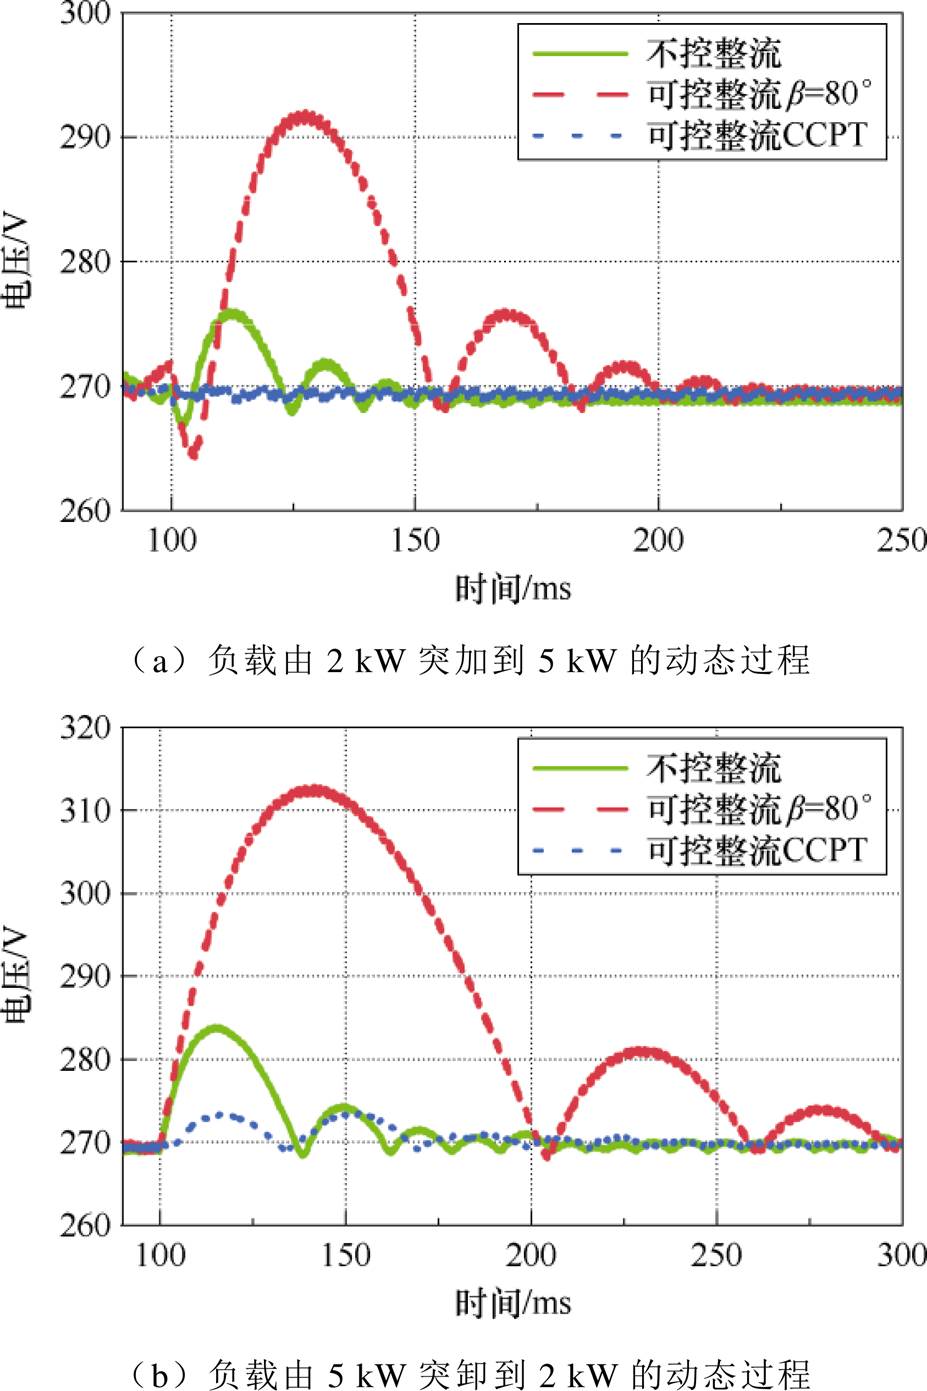
图16 不同控制策略下DSEG的动态表现
Fig.16 Dynamic performance of the DSEG with different control strategies
图16a所示为负载由2 kW突加到5 kW的母线电压仿真波形。图16a中对比了采用不控整流、可控整流导通角80°和可控整流CCPT控制的动态响应。
100 ms时突加负载,采用不控整流时的电压谷值为266 V,电压峰值为276 V,恢复时间为24 ms。采用固定导通角可控整流的电压谷值为265 V,电压峰值为292 V,恢复时间为55 ms。而使用可控整流CCPT控制的电压谷值为268 V,电压峰值271 V,恢复时间为8 ms。
如图16b所示为负载从5 kW突卸到2 kW的母线电压仿真波形,对比了采用不控整流、可控整流导通角80°和可控整流CCPT控制的动态响应。
100 ms时突卸负载,采用不控整流时的电压峰值为283 V,恢复时间为38 ms。采用固定导通角可控整流的电压峰值为313 V,恢复时间为104 ms。而可控整流CCPT控制的电压峰值为273 V,恢复时间为32 ms。在电压达到稳定后,导通角会再改变至使DSEG运行损耗最低的工作状态。
稳态与动态仿真对比表明:固定导通角控制策略在稳态工况下的效率显著优于不控整流的方案。然而,该策略在负载突变时动态响应滞后,导致母线电压产生大幅超调且恢复迟缓。
而所提CCPT控制方法在稳态工况下对电机的效率优化有较为稳定的提升,在动态工况下相比可控整流,母线电压波动幅值也相对减小,显著增强了系统的动态响应性能。
对CCPT控制方法的优化效果进行实验验证,DSEG实验平台如图17所示。
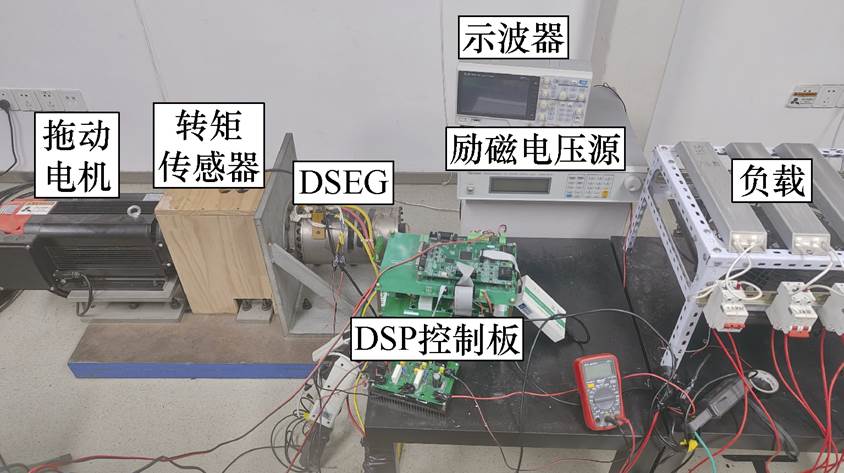
图17 DSEG实验平台
Fig.17 DSEG experimental platform
在转速为4 000 r/min,负载分别为1 kW和3 kW工况下,对不控整流和可控整流导通角30°和60°的情况进行实验,实验波形如图18和图19所示。
通过实验得到不同工况下DSEG的损耗Ploss为
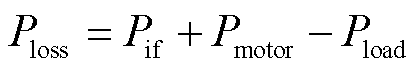 (7)
式中,Pif为励磁电源输出功率;Pmotor为拖动电机输出功率;Pload为负载上消耗功率。
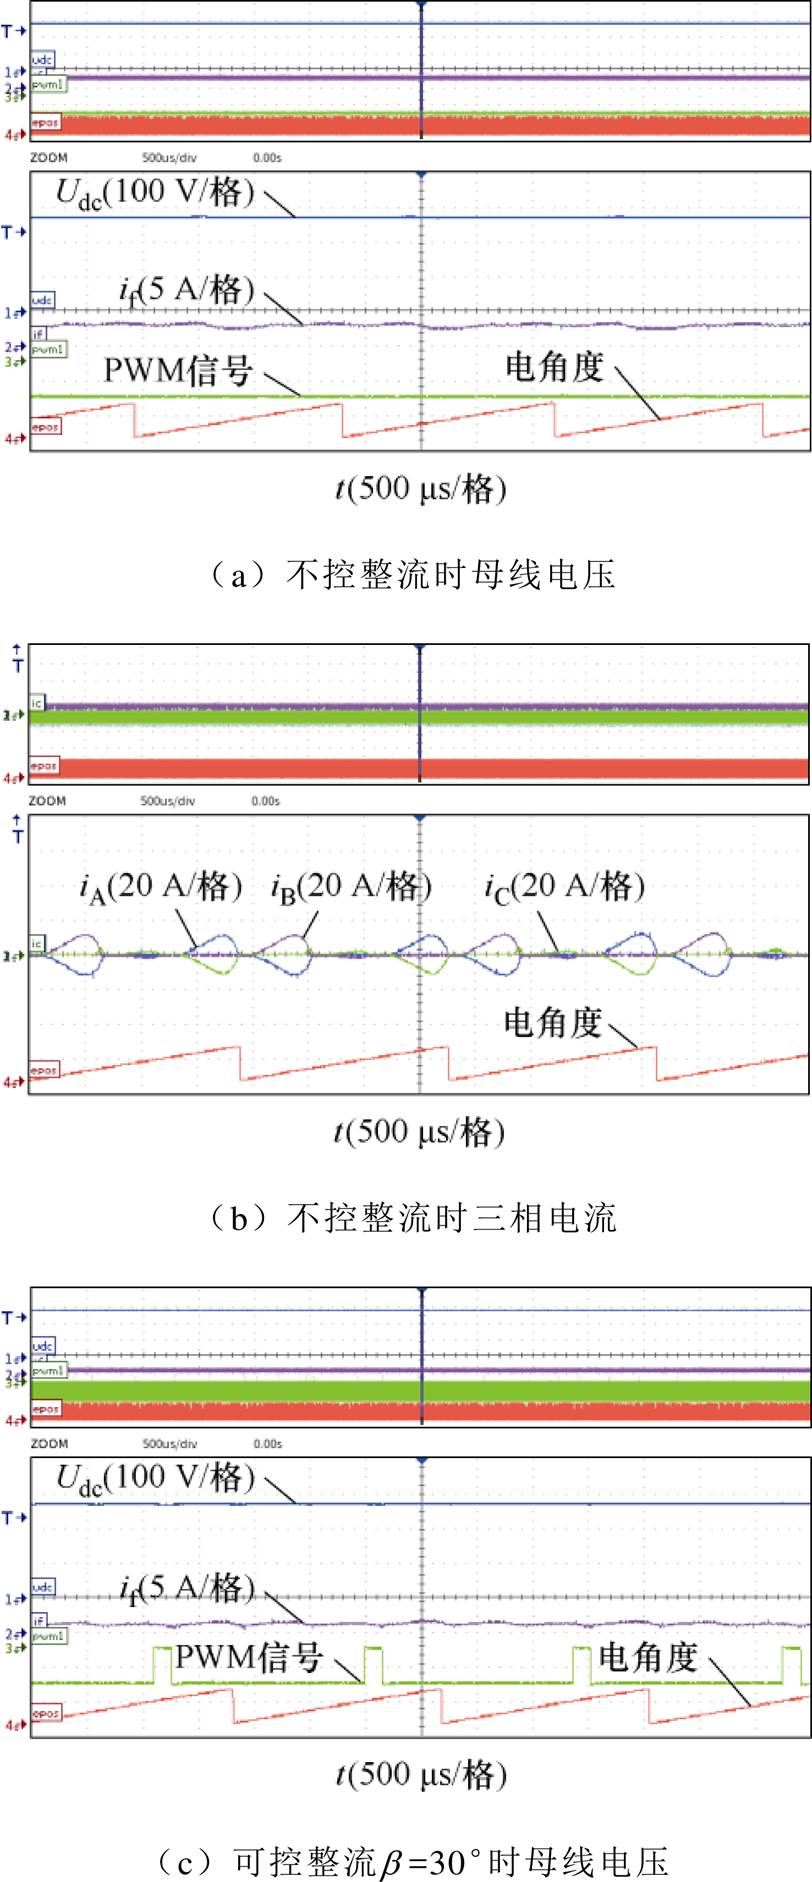
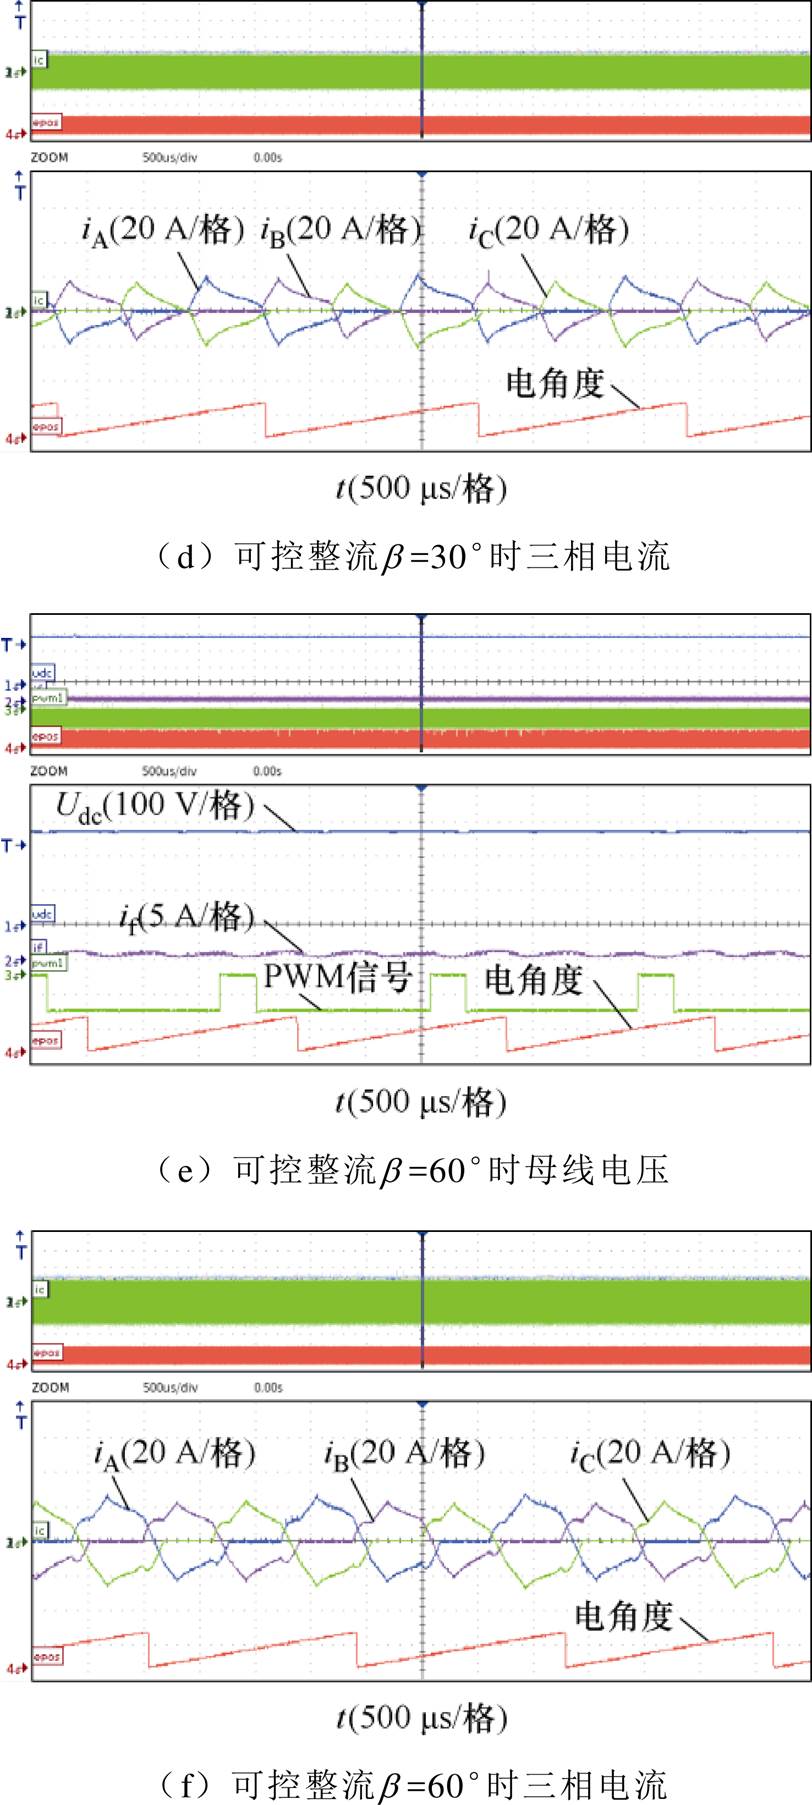
图18 1 kW负载稳态工况时DSEG的电压电流波形
Fig.18 Waveforms of DSEG under steady-state conditions with a 1 kW load


图19 3 kW负载稳态工况时DSEG的电压电流波形
Fig.19 Waveforms of DSEG under steady-state conditions with a 3 kW load
不同部分的功率计算为
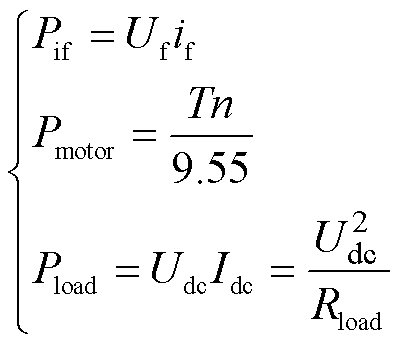 (8)
式中,T为拖动电机的转矩;n为转速;Idc为母线电流;Rload为母线负载。
不同工况下系统功率分布情况如图20所示。
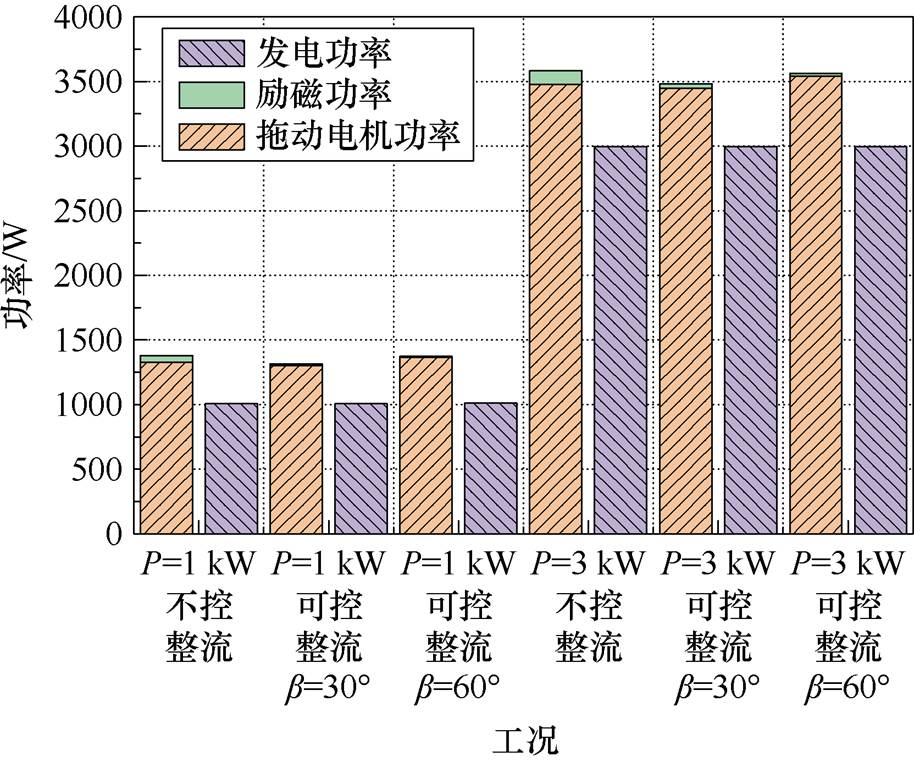
图20 DSEG输入输出功率分析
Fig.20 Analysis of input and output power of DSEG
1 kW负载时,采用不控整流,励磁电源输出功率为62 W,拖动电机的输出功率为1 311 W,而DSEG的发电功率为987 W,损耗占输入总功率的28.11%。可控整流导通角为30°时,励磁电源输出功率为13 W,拖动电机的输出功率为1 292 W,而DSEG的发电功率为987 W,损耗占输入总功率的24.37%。可控整流导通角为60°时,励磁电源输出功率为6 W,拖动电机的输出功率为1 377 W,而DSEG的发电功率为1 021 W,损耗占输入总功率的26.17%。
对比1 kW负载下的工作情况,发现采用不控整流的DSEG系统效率最低,可控整流导通角固定为30°时的效率最高,与仿真结果得到的导通角30°附近为1 kW负载的工作效率最优点相符合。
3 kW负载时,采用不控整流,励磁电源输出功率为198 W,拖动电机的输出功率为3 526 W,而DSEG发电功率为2 959 W,损耗占输入总功率的20.54%。可控整流导通角为30°时,励磁电源输出功率为40 W,拖动电机的输出功率为3 453 W,而DSEG的发电功率为2 963 W,损耗占输入总功率的15.19%。可控整流导通角为60°时,励磁电源输出功率为17 W,拖动电机的输出功率为3 559 W,而DSEG的发电功率为3 112 W,损耗占输入总功率的12.97%。
对比3 kW负载下的工作情况,与1 kW类似,采用不控整流的DSEG系统的效率都是最低的。但3 kW负载下效率最高的为可控整流导通角固定为60°的系统,与通过仿真结果得到的导通角60°附近为3 kW负载的工作效率最优点相符合。
通过实验得到DSEG的不同工况和不同导通角下的稳态运行时的损耗,与仿真所得结论基本符合。图21和图22所示为DSEG在不同控制策略下对负载突变的动态响应。
在负载由1 kW突加到3 kW时,不控整流的电压谷值为252 V,恢复时间为30 ms。可控整流导通角为30°时母线电压的谷值为252 V,恢复时间为28 ms。可控整流导通角为60°时的母线电压谷值为248 V,恢复时间为40 ms。可控整流CCPT控制下的电压谷值则为256 V,恢复时间为20 ms。
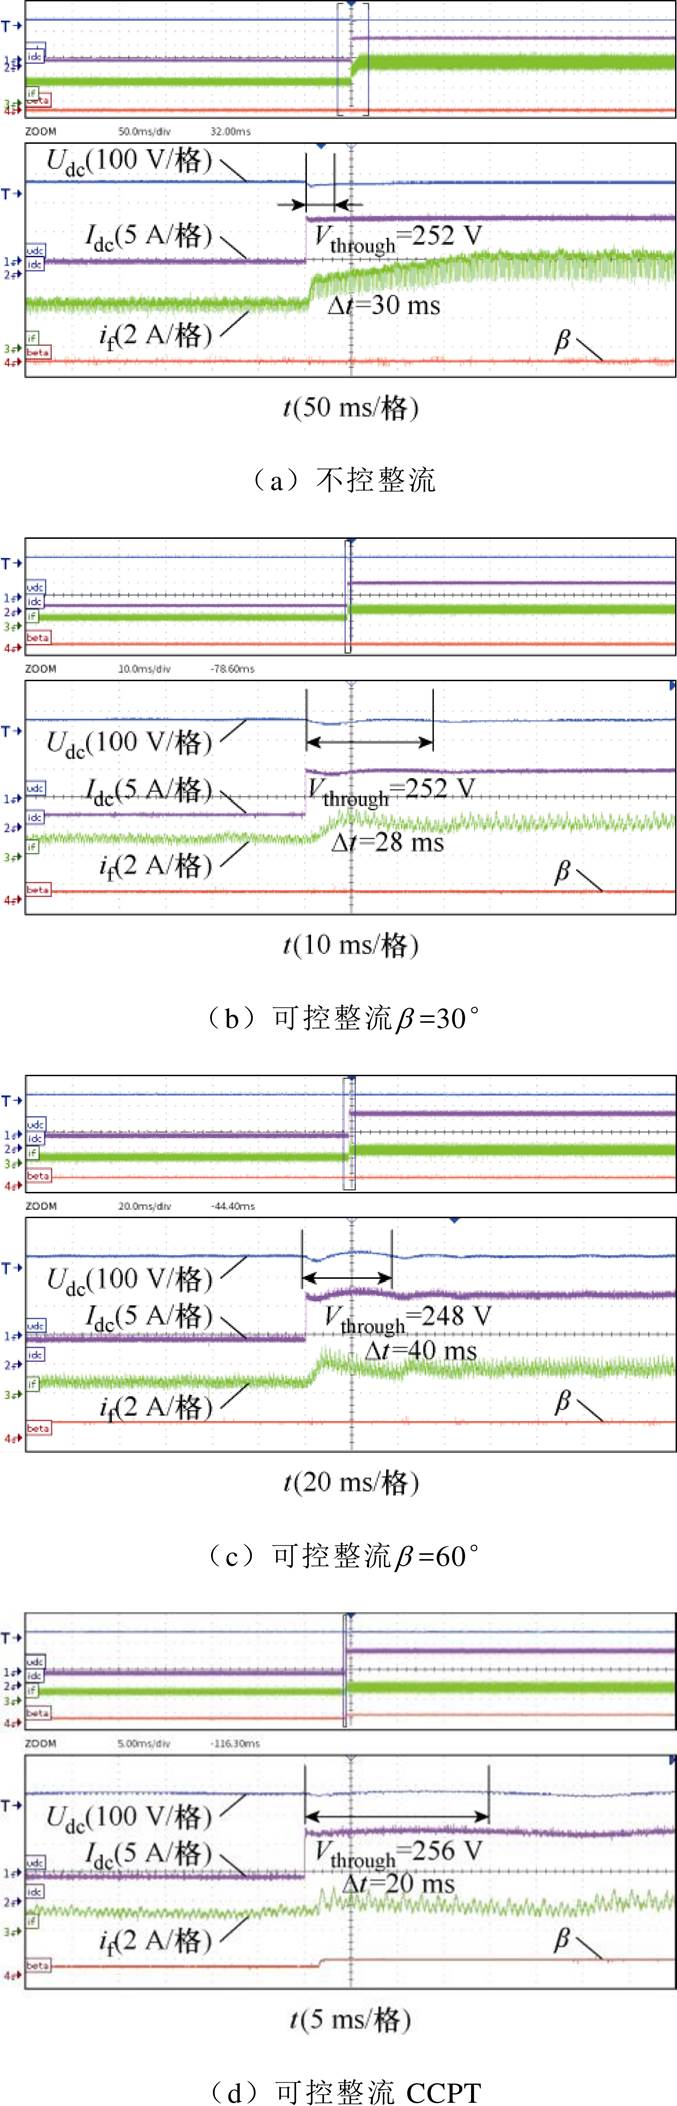
图21 1 kW突加到3 kW时DSEG的动态响应
Fig.21 Dynamic response of the DSEG under step load from 1 kW to 3 kW
在负载由3 kW突卸到1 kW时,不控整流的电压的峰值为292 V,恢复时间为40 ms。可控整流导通角为30°时母线电压的峰值为320 V,恢复时间为80 ms。可控整流导通角为60°时的母线电压峰值为338 V,恢复时间为120 ms。可控整流CCPT控制下的电压峰值则为280 V,恢复时间为20 ms。

图22 3 kW突卸到1 kW时DSEG的动态响应
Fig.22 Dynamic response of the DSEG under step load from 3 kW to 1 kW
采用不同控制策略的DSEG性能对比见表2。综合DSEG的稳态与动态实验表明,可控整流策略显著提升了稳态效率。然而,固定导通角模式存在双重缺陷:一方面,动态响应滞后导致母线电压超调/下冲严重,威胁系统安全;另一方面,负载切换后的新稳态工况下,固定导通角无法保证效率全局最优。
基于所提CCPT控制方法,动态性能对比固定导通角下的可控整流有明显的优化提升,能够在负载发生变化时及时地调控励磁电流使得DSEG的母线电压稳定在安全范围内。CCPT控制方法在稳态运行时基于最优导通角协调电枢/励磁电流,使系统效率最优,面临负载动态变化后,也会在检测到母线电压稳定后,自动重新协调电流至效率的全局最优工作点,使DSEG的稳态效率得到尽可能的优化。CCPT控制方法从控制层面解决了DSEG因结构导致的稳态效率与动态性能的矛盾。
表2 采用不同控制策略的DSEG性能对比
Tab.2 Performance comparison of DSEG with different control strategies
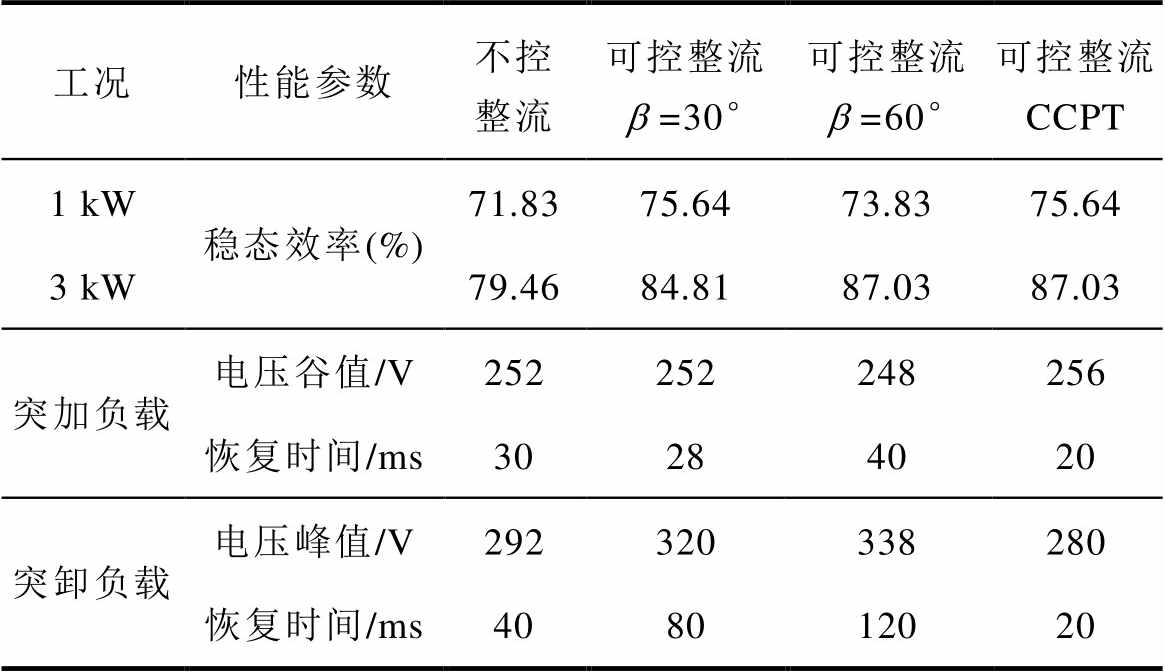
工况性能参数不控整流可控整流b=30°可控整流b=60°可控整流 CCPT 1 kW稳态效率(%)71.8375.6473.8375.64 3 kW79.4684.8187.0387.03 突加负载电压谷值/V252252248256 恢复时间/ms30284020 突卸负载电压峰值/V292320338280 恢复时间/ms408012020
针对电励磁双凸极发电机稳态效率提升与动态响应优化的结构性矛盾,提出一种高动态响应约束下稳态效率优化的可控整流CCPT控制方法。该方法通过多工况下状态解析,构建双阶段自适应机制:
1)稳态工况下,以效率最优的协调控制参数进行控制,通过选择合适的导通角协调电机的电枢电流与励磁电流,使系统处于效率最优的工作状态。
2)动态过程中,选取稳态工作点相邻的励磁电流最小变化轨迹参数簇,最小化励磁电流的变化幅度,提升DSEG的动态响应。
3)动态过程结束,进入新的稳态工况,检测到母线电压稳定后,在不影响母线电压的前提下逐渐将控制参数调整至稳态效率最优参数曲线上,实现在新的稳态工况下的效率最优控制。
通过仿真与实验验证了所提CCPT控制方法的控制效果,证实了CCPT控制方法在高动态响应约束下有效提升了系统的稳态效率。
参考文献
[1] Yu Li, Zhang Zhuoran, Bian Zhangming, et al. Dual- pulse mode control of a high-speed doubly salient electromagnetic machine for loss reduction and speed range extension[J]. IEEE Transactions on Industrial Electronics, 2020, 67(6): 4391-4401.
[2] 刘慧娟, 郭跃, 卜斌彬. 混合励磁双凸极电机电磁转矩非线性模型建模[J]. 电机与控制学报, 2023, 27(6): 26-33.
Liu Huijuan, Guo Yue, Bu Binbin. Nonlinear modeling of electromagnetic torque of hybrid excitation doubly salient motor[J]. Electric Machines and Control, 2023, 27(6): 26-33.
[3] 周凡, 崔江, 杨静. 电励磁双凸极发电机偏心特性研究[J]. 电机与控制应用, 2024, 51(4): 40-49.
Zhou Fan, Cui Jiang, Yang Jing. Eccentricity characteristics of doubly salient electromagnetic generator[J]. Electric Machines & Control Appli- cation, 2024, 51(4): 40-49.
[4] 孙林楠, 张卓然, 于立, 等. 定子分布励磁双凸极无刷直流发电机电磁特性研究[J]. 中国电机工程学报, 2017, 37(21): 6218-6226.
Sun Linnan, Zhang Zhuoran, Yu Li, et al. Analysis of electromagnetic performance of doubly salient brush- less DC generator with distributed field mag- netomotive forces[J]. Proceedings of the CSEE, 2017, 37(21): 6218-6226.
[5] Xu Yanwu, Chen Liang, Zhang Zhuoran. Dynamic performance optimization based on field winding energy gap compensation for doubly salient electromagnetic generators[J]. IEEE Transactions on Industrial Electronics, 2025, 72(7): 6752-6761.
[6] Chen Hao, Li Qi, Tang Shifeng, et al. Adaptive super-twisting control of doubly salient permanent magnet generator for tidal stream turbine[J]. International Journal of Electrical Power & Energy Systems, 2021, 128: 106772.
[7] Xu Yanwu, Zhang Zhuoran, Bian Zhangming, et al. Dynamic performance improvement of doubly salient brushless DC generator system with controlled rectifier[J]. IEEE Transactions on Industrial Elec- tronics, 2020, 67(10): 8209-8218.
[8] 贾宛英, 花玉梦, 王明杰, 等. 新型电励磁双凸极电机转子极数对电机性能影响[J]. 电工技术学报, 2025, 40(8): 2418-2429.
Jia Wanying, Hua Yumeng, Wang Mingjie, et al. Influence of rotor pole number on motor performance in novel doubly salient motor[J]. Transactions of China Electrotechnical Society, 2025, 40(8): 2418- 2429.
[9] Wu Lijian, Ming Guangqiang, Zhang Liu, et al. Improved stator/rotor-pole number combinations for torque ripple reduction in doubly salient PM machines[J]. IEEE Transactions on Industrial Electronics, 2021, 68(11): 10601-10611.
[10] Ma X Y, Li G J, Jewell G W, et al. Recent development of reluctance machines with different winding configurations, excitation methods, and machine structures[J]. CES Transactions on Electrical Machines and Systems, 2018, 2(1): 82-92.
[11] Jiang Jifu, Niu Shuangxia, Zhao Xing. Quantitative analysis of hybrid-excited doubly salient machine with subslot bottom PMs and its comparative study[J]. IEEE Transactions on Industrial Electronics, 2023, 70(5): 4558-4569.
[12] 夏一文, 张卓然, 张健, 等. 基于反电势电流的电励磁双凸极电机驱动电路单管开路故障诊断研究[J]. 电工技术学报, 2020, 35(23): 4888-4897.
Xia Yiwen, Zhang Zhuoran, Zhang Jian, et al. Research on single power switch open circuit fault diagnosis of doubly salient eletromagnetic motor drive circuit based on the back electromotive force current[J]. Transactions of China Electrotechnical Society, 2020, 35(23): 4888-4897.
[13] 陈旭, 张卓然, 于立, 等. 基于改进型准比例谐振控制的电励磁双凸极电机电流谐波抑制方法[J]. 电工技术学报, 2023, 38(14): 3836-3848, 3861.
Chen Xu, Zhang Zhuoran, Yu Li, et al. Current harmonic suppression method of doubly salient electro-magnetic machine based on improved quasi proportional resonant control[J]. Transactions of China Electrotechnical Society, 2023, 38(14): 3836- 3848, 3861.
[14] 赵耀, 沈翀, 李东东, 等. 极端条件下基于特征层面信号融合的电励磁双凸极电机匝间短路故障诊断[J]. 电工技术学报, 2023, 38(10): 2661-2674.
Zhao Yao, Shen Chong, Li Dongdong, et al. Inter-turn short circuit diagnosis of wound-field doubly salient machine based on multi-signal fusion on feature level under extreme conditions[J]. Transactions of China Electrotechnical Society, 2023, 38(10): 2661-2674.
[15] Xu Yanwu, Zhang Zhuoran, Bian Zhangming, et al. Copper loss optimization based on bidirectional converter for doubly salient brushless starter/ generator system[J]. IEEE Transactions on Industrial Electronics, 2021, 68(6): 4769-4779.
[16] Wu Chengyue, Xu Yanwu, Zhang Zhuoran, et al. Efficiency improvement method based on com- prehensive loss regression model for doubly salient electromagnetic generation system[J]. IEEE Trans- actions on Transportation Electrification, 2024, 10(3): 7345-7357.
[17] 周兴伟, 郭耀武, 杨泽锋, 等. 基于电流梯度的桥式半控电励磁双凸极发电机无位置传感器控制[J]. 电工技术学报, 2025, 40(6): 1784-1795.
Zhou Xingwei, Guo Yaowu, Yang Zefeng, et al. Position sensorless control for doubly salient electro- magnetic machine with bridge semi-controlled rectifier based on current gradient[J]. Transactions of China Electrotechnical Society, 2025, 40(6): 1784-1795.
[18] Ullah W, Khan F, Umair M. Multi-objective optimization of high torque density segmented PM consequent pole flux switching machine with flux bridge[J]. CES Transactions on Electrical Machines and Systems, 2021, 5(1): 30-40.
[19] Ullah W, Khan F, Sulaiman E, et al. Torque characteristics of high torque density partitioned PM consequent pole flux switching machines with flux barriers[J]. CES Transactions on Electrical Machines and Systems, 2020, 4(2): 130-141.
[20] 赵耀, 徐笠, 李东东, 等. 五相混合励磁双凸极电机多目标分层分期优化设计[J]. 电工技术学报, 2024, 39(22): 7045-7058.
Zhao Yao, Xu Li, Li Dongdong, et al. Multi-objective layered and phased optimization design of five phase hybrid-excited double salient machine[J]. Trans- actions of China Electrotechnical Society, 2024, 39(22): 7045-7058.
[21] Liu Weifeng, Tao Yulong, Meng Xiaoli. The voltage control strategy for doubly salient electromagnetic generator with active rectifier based on optimal current distribution[J]. IEEE Access, 2025, 13: 69478-69491.
[22] Liu Weifeng, Tao Yulong, Meng Xiaoli. Analysis of output characteristics of electrically excited doubly salient generator based on back EMF oriented vector control strategy[J]. IEEE Access, 2025, 13: 53254- 53265.
[23] 陈国丰. 硅钢片材料全频域瞬时铁损模型[J]. 磁性材料及器件, 2024, 55(6): 65-69.
Chen Guofeng. A full frequency instant core-loss model for silicon steel sheet[J]. Journal of Magnetic Materials and Devices, 2024, 55(6): 65-69.
[24] 李慧奇, 廖峪茹, 马光, 等. 考虑应力作用下取向硅钢片的改进损耗分离模型[J]. 电工技术学报, 2025, 40(10): 3097-3106.
Li Huiqi, Liao Yuru, Ma Guang, et al. Improved loss separation model of oriented silicon steel sheets considering the influence of stress[J]. Transactions of China Electrotechnical Society, 2025, 40(10): 3097- 3106.
[25] Simao C, Sadowski N, Batistela N J, et al. Evaluation of hysteresis losses in iron sheets under DC-biased inductions[J]. IEEE Transactions on Magnetics, 2009, 45(3): 1158-1161.
[26] Zhang Zhuoran, Yu Li, Sun Li, et al. Iron loss analysis of doubly salient brushless DC generators[J]. IEEE Transactions on Industrial Electronics, 2015, 62(4): 2156-2163.
[27] 杨志飞, 戈宝军, 董传友, 等. 面向超低温工况需求的铁磁材料铁心损耗计算模型与电导率计算方法[J]. 电工技术学报, 2025, 40(18): 5776-5785.
Yang Zhifei, Ge Baojun, Dong Chuanyou, et al. Calculation model and conductivity calculation method for iron core loss of ferromagnetic materials for ultra-low temperature working conditions[J]. Transactions of China Electrotechnical Society, 2025, 40(18): 5776-5785.
Abstract The doubly salient electro-magnetic generator (DSEG) is a competitive candidate for the next- generation aircraft DC electrical power system due to its fault-tolerant excitation control and absence of rotor windings. Nevertheless, its application faces a fundamental limitation: a structural conflict between achieving high steady-state efficiency and maintaining rapid dynamic response under strict aviation technical standards. Therefore, this paper proposes a coordination-control-parameter transition (CCPT) strategy based on coordinated current optimization.
The impact of coordination control parameters on the performance of the DSEG system is analyzed. A control model for optimal efficiency under steady-state conditions is established, and a field-current transient- compensation model is designed to enhance response capability during dynamic processes. The proposed CCPT control method employs a transition-parameter cluster to enhance steady-state efficiency while meeting dynamic-response constraints. This approach enables smooth transitions of coordination control parameters during shifts between dynamic and steady-state operating modes. Consequently, it achieves optimal steady-state efficiency control without compromising the required high dynamic performance.
The loss mechanisms of the DSEG system are investigated. Copper losses, comprising armature and field-winding losses, and core losses, categorized as hysteresis, eddy-current, and excess losses, are modeled via simulations. The results indicate that both copper and core losses vary nonmonotonically with the conduction angle, initially decreasing and then increasing. Thus, an optimal conduction angle can be identified for any given load power, and a steady-state, efficiency-optimal coordination control trajectory is established.
Dynamic response optimization is impeded by the large time constant inherent in the field windings. This work introduces a paradigm shift in control strategy by coordinating armature-current control through conduction-angle modulation to compensate for field-current transients. Minimizing the required change in field current during dynamic processes enhances the DSEG system's dynamic response. Furthermore, a parameter cluster is established to define trajectories that minimize variation in field current.
The proposed CCPT method identifies the intersection or the nearest points between the steady-state efficiency-optimal parameter trajectory and the dynamic response-optimal parameter cluster. In a steady state, the system operates at the efficiency optimal point. Once a dynamic disturbance is detected, the control smoothly shifts along a predefined dynamic response optimization trajectory within the parameter cluster adjacent to the initial steady-state point. By coordinating adjustments to the conduction angle and field current, the transient in field current is minimized. DC bus voltage can be regulated rapidly with reduced overshoot/undershoot and shorter recovery time. After the dynamic event subsides and a new steady state is established, the control parameters smoothly return along a steady-state efficiency-optimization trajectory to the new optimal efficiency point corresponding to the updated load condition.
Experimental validation is conducted on a 12/8-pole DSEG prototype. Compared with diode rectification and fixed-conduction-angle APC control, the proposed CCPT method demonstrates superior performance. Steady-state efficiency is significantly improved across a range of load points. For instance, at a load of 3 kW and a speed of 4 000 r/min, the efficiency increases from approximately 79.46% to 87.03%. More critically, during load transients, the CCPT method reduces the bus voltage dip from 248 V to 252 V to 256 V and shortens the recovery time to 20 ms. During load shedding, it limits the voltage peak to 280 V with a 20 ms recovery time, whereas the other strategies result in peaks of 292 V to 338 V and longer recovery periods.
The proposed CCPT control method coordinates parameter scheduling to facilitate smooth transitions between efficiency-optimal and response-optimal operating modes. Simulations and experiments confirm that the CCPT method effectively enhances steady-state efficiency while maintaining, and even improving, dynamic performance under strict aviation technical standards. The CCPT method lays theoretical and practical foundations for applying the DSEG in fields with stringent demands on steady-state efficiency and dynamic response, such as aircraft power generation systems.
keywords:Doubly salient electro-magnetic generator, controlled rectification, steady-state efficiency, dynamic response, coordinate control
DOI: 10.19595/j.cnki.1000-6753.tces.251584
中图分类号:TM352
国家自然科学基金(52407055)和江苏省科技重大专项(BG2024039)资助项目。
收稿日期 2025-09-11
改稿日期 2025-11-28
王 鹏 男,2001年生,硕士研究生,研究方向为电励磁双凸极发电系统及其控制。E-mail: wangpeng20010715@163.com
许彦武 男,1990年生,副教授,硕士生导师,研究方向为飞机起动发电系统与机载直流微网等。E-mail: xuyanwu1990@163.com(通信作者)
(编辑 崔文静)