 为d轴转子磁链,iqFe为q轴铁损电流,iqr为转子q轴电流。同时,考虑到电机转子漏感引起的漏磁链远小于励磁磁链,为降低损耗模型的复杂度,本文忽略了转子漏感的影响。
摘要 为应对峰值负载,工业系统中常选用较大功率的感应电机,导致常规运行状态下,电机处于轻载工况。为提高轻载工况的运行效率,该文提出一种基于注意力机制物理信息神经网络的损耗最小化控制(AM-PINNs-LMC)效率优化方法。首先,建立稳态下考虑铁损的感应电机数学模型,得到AM-PINNs-LMC物理先验知识;其次,在输入层后增加注意力机制层,并设计一种物理知识引导的单头注意力机制,提升模型对电流、角速度等明确物理意义特征的关注度;然后,最小化由数据、物理知识和注意力损失构成的多目标损失函数,精确预测最优d轴电流;最后,实验结果表明,AM-PINNs-LMC在轻载工况下有效提升了感应电机效率。
关键词:感应电机 注意力机制 物理信息神经网络 效率优化
感应电机因其结构简单、成本低、运行稳定可靠等优点,广泛应用于工业制造、能源、交通等各领域[1-2]。为应对峰值负载,系统设计中通常选用较大功率的感应电机,导致常规运行状态下,电机处于轻载状态。例如,传统灌溉业使用的水泵根据最大水流速度选配感应电机,然而实际使用时,水流速度远小于额定值,造成电机负载较低[3]。因此,提升感应电机的轻载运行效率,对电机系统节能减排具有重要意义[4-5]。
目前,电机系统效率优化方法主要包括损耗模型控制法[6-14]和搜索控制法[15-17]。文献[13]提出了一种基于正交电流相量模型的直线振荡电机快速效率优化控制算法。实现了电流分量对活塞行程和系统效率的解耦。文献[14]采用等效损耗电阻在线补偿的损耗最小化控制方法,基于损耗模型推导出效率最优的控制电流指令,成功实现了轴向磁通永磁同步电机在宽转速范围内的效率优化。文献[15]将搜索得到的最优定子磁链值与预测转矩控制相结合,利用预测的定子电流矢量幅值作为控制变量,实现感应电机驱动系统定子电流的最小化。然而,损耗模型控制法在建模不准确或非线性工况下精度会有所下降;搜索控制法虽然无需精确模型,但响应速度较慢,且容易陷入局部最优。
近年来,人工智能技术广泛应用于电机控制与故障诊断等领域,有效提升系统性能[18-22]。然而,现有方法通常忽略电磁场方程、损耗模型等物理先验知识,导致信息利用不足,模型泛化能力受限。2018年,M. Raissi等[23]提出的物理信息神经网络(Physics-Informed Neural Networks, PINNs)方法将物理先验知识融入模型,不仅提升预测精度,还增强结果的物理一致性[24-28]。文献[27]应用PINNs成功地解决了电力系统潮流计算问题,并取得了更优的模型性能,从而提升了模型的物理一致性和计算效率。文献[28]提出了一种面向人工智能的电力系统动态仿真器,有效地解决了由神经网络构建的元件模型在电力系统机电暂态仿真中的计算难题,为数据驱动模型在电力系统仿真领域的应用开辟了重要路径。
为了提升感应电机的轻载工况效率,本文提出一种基于注意力机制物理信息神经网络的损耗最小化控制(Attention Mechanism Physics-Informed Neural Networks for Loss Minimization Control, AM-PINNs-LMC)效率优化方法。首先,建立稳态下考虑铁损的感应电机数学模型,将损耗功率对d轴电流的偏导数嵌入到神经网络的输入特征中;其次,设计了一种物理知识引导的单头注意力机制,引导模型输入特征权重的学习,确保模型所学到的特征重要性与底层物理规律保持一致,增强了模型的可解释性;最后,在模型执行推理时,将偏导数输入特征设置为驻点以预测最优d轴电流,并作为参考d轴电流传递给比例积分(Proportional Integral, PI)控制器,从而实现效率优化。
本文首先介绍了稳态下考虑铁损的感应电机损耗数学模型,并对其进行分析得到影响损耗功率的相关变量。然后,构建AM-PINNs-LMC效率优化模型,并结合单头注意力机制增强模型的可解释性和预测能力。最后,对比实验结果,验证所提AM- PINNs-LMC方法的有效性。
在稳态运行下,机械时间常数的影响超过电磁时间常数,因此感应电机的机械特性主导系统行为。在此情况下,可通过稳态分析忽略瞬态过程,从而简化系统模型,稳态工况下的简化等效电路如图1所示。图1中,uds、uqs分别为定子侧的d、q轴电压分量,Rs为定子电阻,ids、iqs分别为定子侧d、q轴电流分量,idm为励磁电流,we为同步角速度,Lss为定子漏感,Lm为互感,RFe为铁损等效电阻,wr为机械角速度,Rr为转子电阻,为d轴转子磁链,iqFe为q轴铁损电流,iqr为转子q轴电流。同时,考虑到电机转子漏感引起的漏磁链远小于励磁磁链,为降低损耗模型的复杂度,本文忽略了转子漏感的影响。
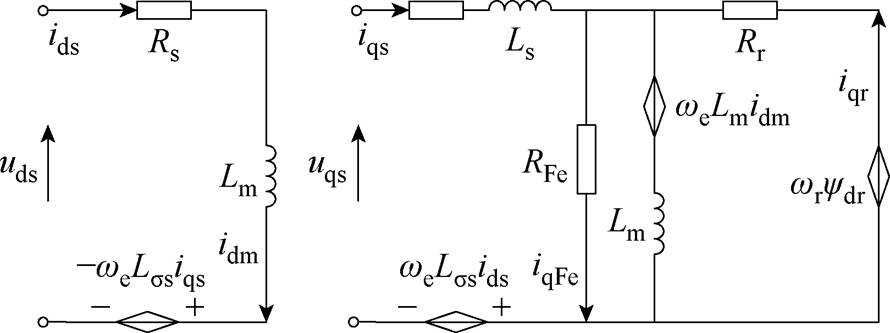
图1 稳态工况下的简化等效电路
Fig.1 Simplified equivalent circuit under steady-state conditions
电机处于稳态时,因其运行参数恒定,故电流的微分项为零,稳态电压方程为
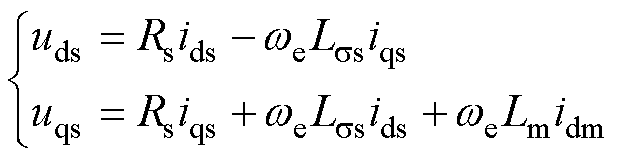 (1)
稳态电流方程为
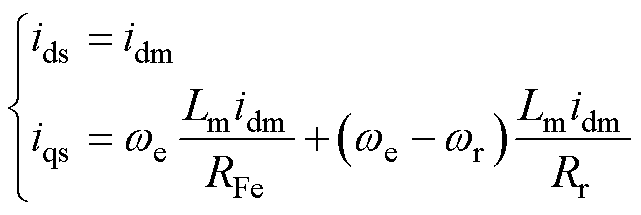 (2)
电机进入稳态运行时,电压、电流和磁链均趋于稳定,电机模型得以进一步简化,基于此稳态模型可建立电机的功率损耗模型。
感应电机的损耗包括铜损和铁损,其中定、转子铜损为
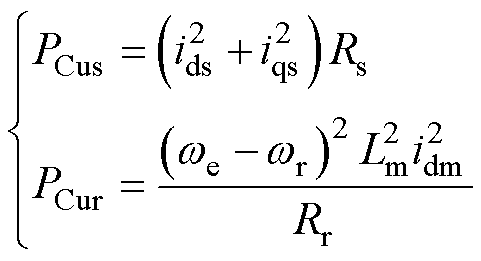 (3)
式中,下角标s,r分别为定子侧和转子侧铁损为
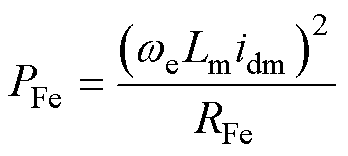 (4)
总损耗为
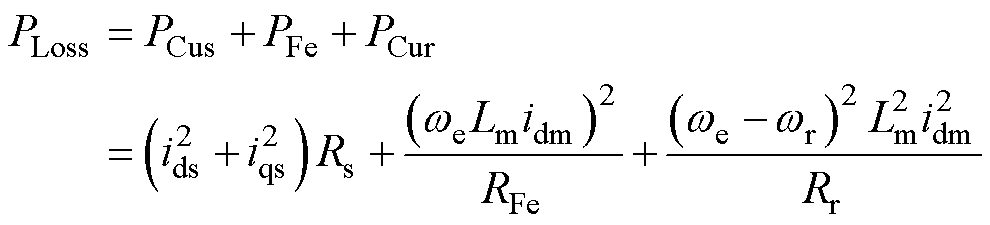 (5)
由稳态模型可知:感应电机稳态工作时,同步角频率和转子角频率趋于稳定,总损耗表达式仅有ids、iqs和idm三个变量。又有稳态时ids=idm,因此稳态总损耗表达式可简化为
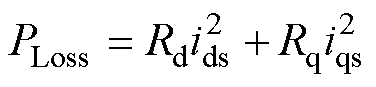 (6)
式中,Rd、Rq分别为d、q轴等效总损耗电阻,有
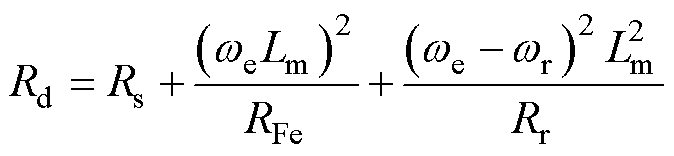
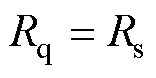
由式(5)可知,感应电机总损耗与d、q轴电流相关。引入转矩方程后,电机的转矩方程可以近似表示为
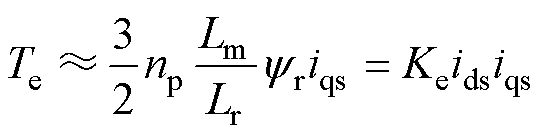 (7)
其中
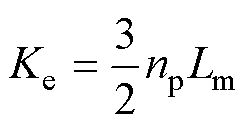
式中,Ke为转矩常数;np为极对数;Lr为转子自感; 为转子磁链。
输出功率可表示为
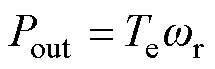 (8)
因此,感应电机的效率为
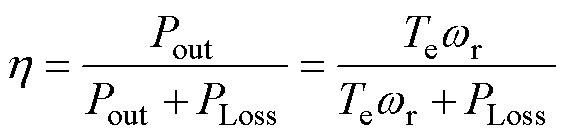 (9)
由数学模型可以分析得出影响感应电机功率变化的电流和角速度变量,为后续AM-PINNs-LMC模型的搭建提供了基础。
PINNs通过将已知物理定律嵌入损失函数,并将其纳入神经网络训练过程,实现当前函数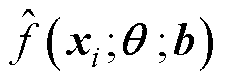 对目标函数f的近似建模,其中xi为输入向量,q和b分别为权重和偏置参数。
PINNs的损失函数主要由两部分组成:数据损失项Ldata和物理损失项Lphys。其中,Ldata用于最小化预测值与实际数据之间的误差,Lphys确保预测结果xi在规定域内均满足物理定律或约束条件。
训练过程中,通过最小化总损失函数L=Ldata+ Lphys指导模型 在满足数据损失最小的同时符合物理公式与约束,从而提升PINNs对复杂系统的建模精度。
本文将PINNs引入感应电机效率优化领域,并结合注意力机制和感应电机损耗模型,提出AM- PINNs-LMC方法,实现感应电机损耗最小化和效率提升,基本思想如下:
1)物理先验知识嵌入
通过定义损耗功率、输出功率和转矩物理信息,将电机运行的物理先验知识融入损失函数的设计,为模型提供引导,保证其物理合理性。
2)偏导特征嵌入
定义并计算损耗功率对d轴电流的偏导数,将其作为输入特征纳入训练,增强模型对d轴电流变化的敏感性,在模型执行推理时可以达到效率优化目的。
3)单头注意力机制
设计一种物理知识引导的单头注意力机制,提升模型的可解释性和预测准确性。
4)正则项设计
借鉴强化学习中的约束优化思想,引入正则项对错误预测施加惩罚,防止模型过拟合。
为确保模型的泛化能力与鲁棒性,本文在实验平台上采集了0.75 kW感应电机在不同工况下的运行数据,数据通过均匀采样获得以确保具有代表性。对采集数据使用四分位距法筛选出异常值,剔除因传感器采样误差导致的不合理数据。随后,将数据集按80%训练集和20%测试集的比例划分,以评估模型训练后的泛化性能。为消除特征间量纲差异,避免数值不稳定对模型性能的影响,采用最小-最大归一化方法处理数据,有
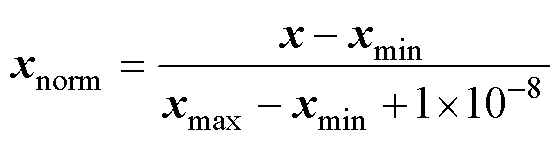 (10)
式中,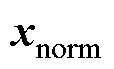 为归一化的输出值;
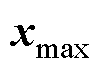 为变量样本最大值;
 为变量样本最小值;
 为待归一化样本值;1×10⁻⁸用于避免除零错误。
AM-PINNs-LMC模型采用深度神经网络架构,结合单头注意力机制以捕获感应电机运行状态中复杂的非线性关系和动态特性用于指导模型的训练。整体模型框架如图2所示。
输入层接收4个关键状态变量,包括q轴电流、机械角速度、同步电角速度以及损耗功率对d轴电流的偏导数,并经过2.2节的归一化处理将数值范围调整至[-1, 1],消除量纲差异,提高模型的收敛速度。
注意力机制层引入单头注意力机制,允许模型为每一个输入样本动态地计算一组不同的特征重要性权重,动态分配输入特征的权重,计算物理重要性得分,增强模型的可解释性。
隐藏层采用多层感知机(Multi-Layer Perceptron, MLP)结构,包含三层神经元,每层分别为8个神经元。每一层的激活函数选择Relu函数,引入非线性以增强模型的表达能力,其数学形式为
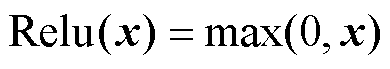 (11)
输出层由单个神经元构成,直接输出预测的最优d轴电流值,作为效率优化的关键控制参数传递给PI控制器,该层不使用任何激活函数,以保持线性输出。d轴电流的取值范围已在数据预处理阶段被归一化至[-1, 1],线性输出能够无偏差地预测该区间内的任意值,避免了如Sigmoid等激活函数可能引入的饱和效应和输出范围限制,从而确保了预测的准确性。
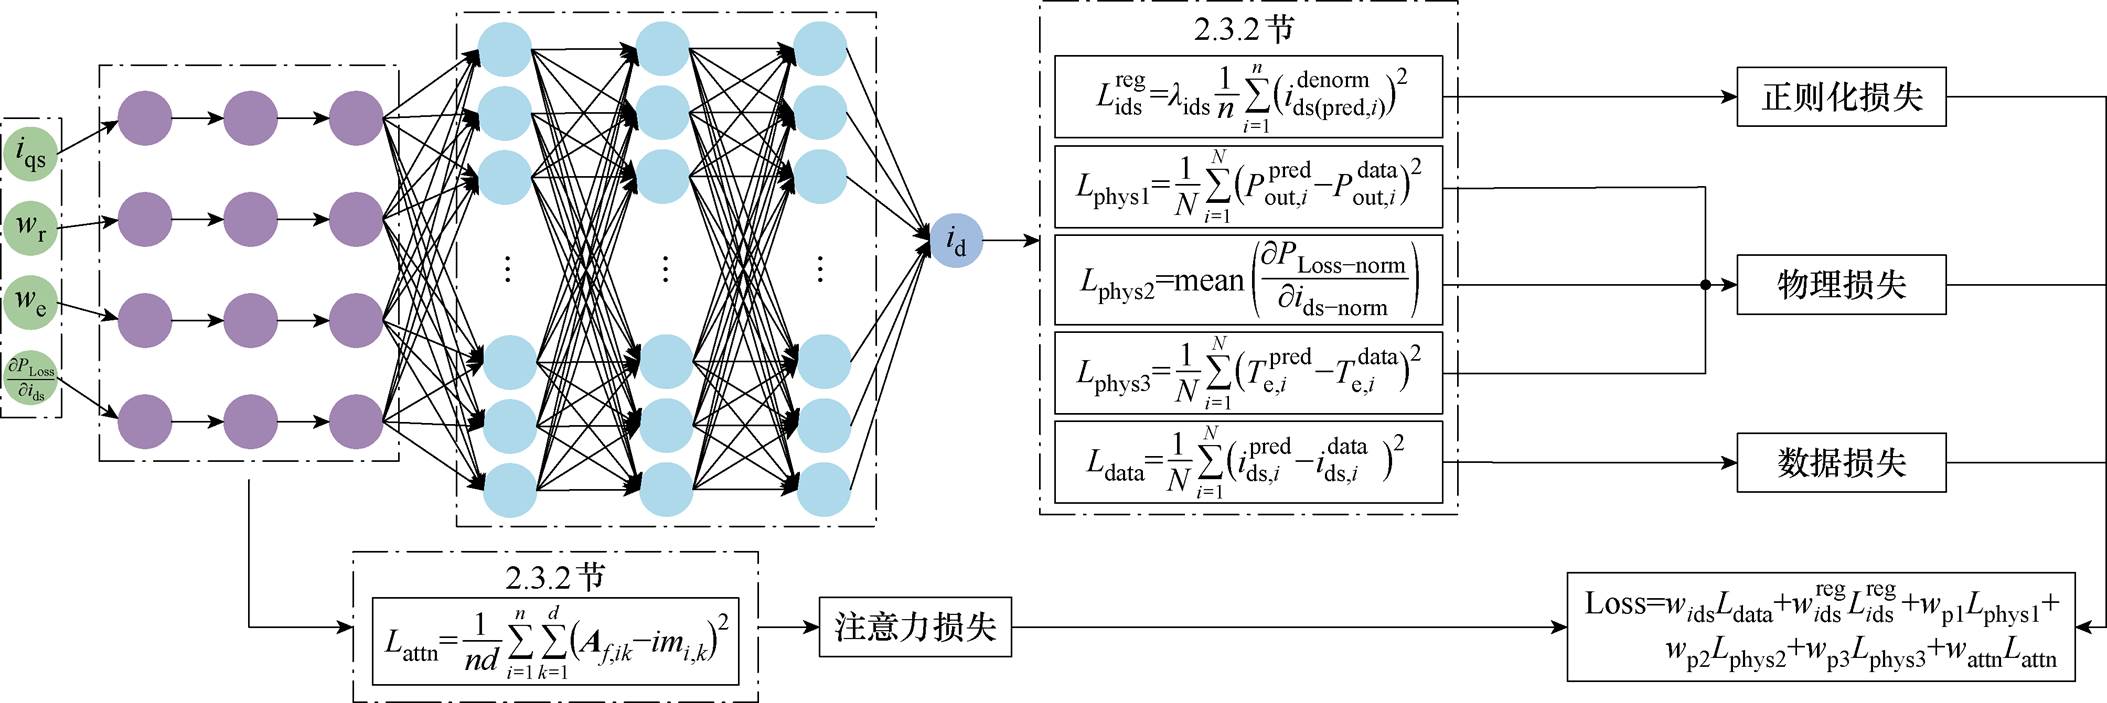
图2 AM-PINNs-LMC模型框架
Fig.2 The AM-PINNs-LMC model framework
2.3.1 单头注意力机制
引入注意力机制的核心目标是从数据驱动的角度动态评估各输入特征对最优d轴电流预测的贡献度。然而,传统的注意力机制是一个黑箱,其权重分配缺乏物理解释。为了解决这一问题,本研究设计了一种物理引导的单头注意力机制,将数据驱动的权重分配与基于物理模型的先验知识相结合,从而增强模型的泛化能力与可解释性。单头注意力机制的核心目标是动态加权输入特征,以增强模型对于物理相关性的敏感度。对于来自输入层的特征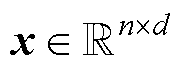 (其中,n为批量大小,d为特征维度),通过三个独立的可学习线性变换矩阵
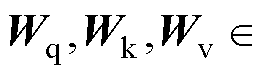
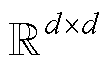 ,生成查询Q、键K和值V,表达式为
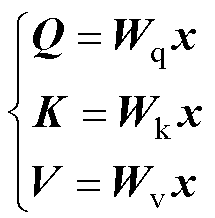 (12)
权重矩阵采用Xavier正态分布进行初始化,以维持在梯度传播中的稳定性,将输入映射到相同维度,确保计算一致性。
通过缩放点积计算查询与键的相似度得分
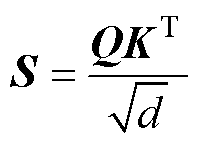 (13)
式中,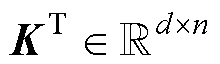 ;得分矩阵
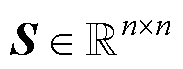 ;
 为缩放因子,引入来缓解因点积值过大而导致SoftMax函数输入过大引发的梯度消失问题。
通过SoftMax函数将得分矩阵S归一化,得到注意力权重矩阵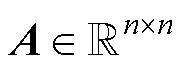 ,有
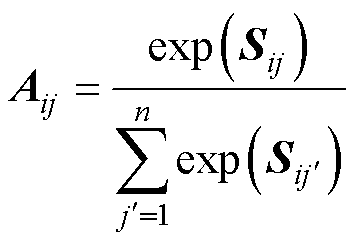 (14)
式中,Aij为样本i对样本j的注意力权重; 为第i个查询样本与第j个键样本的注意力得分;
 为第i个查询样本与第j′个键样本的注意力得分;j′为遍历键样本的哑索引;n为批量大小;exp( · )为自然指数函数。
将注意力权重矩阵与值矩阵相乘生成初始上下文向量,表达式为
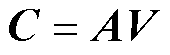 (15)
经过输出线性变换提炼特征,对上下文向量应用线性变换,有
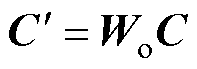 (16)
式中,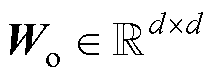 为输出权重矩阵,初始化方式与之前一致。
得到最终注意力层输出为
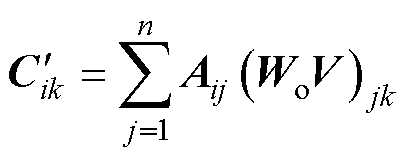 (17)
为了使注意力机制的权重分配符合感应电机损耗的物理特性,本研究引入了物理重要性作为监督信号,该重要性基于损耗功率对各输入状态变量的偏导数计算得出,这些偏导数直接量化了各变量对总损耗的敏感度。各偏导数表达式为
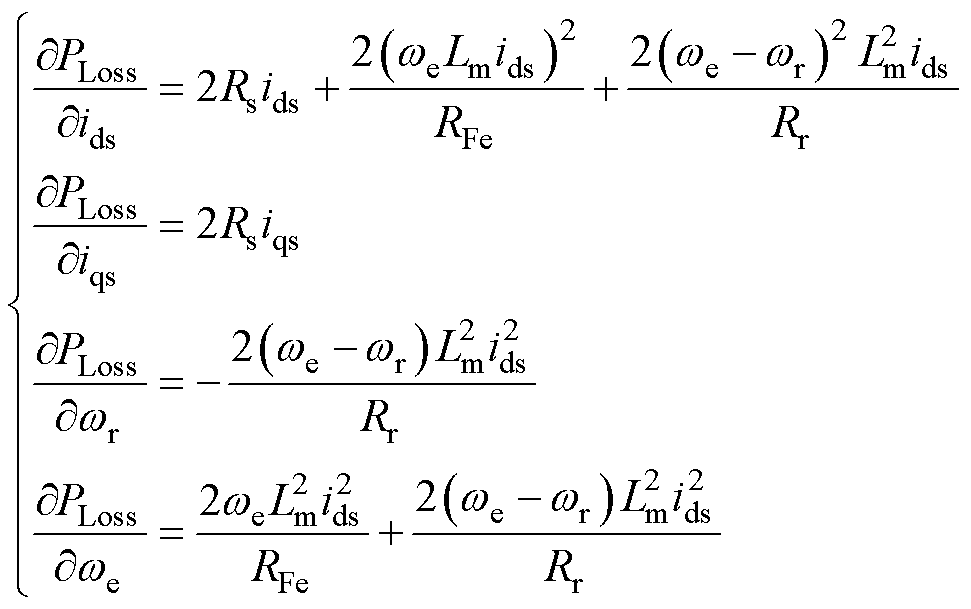 (18)
对各偏导数构成的梯度向量进行归一化,生成物理重要性得分矩阵im,其第i个样本、第k个特征对应的元素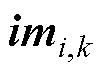 为
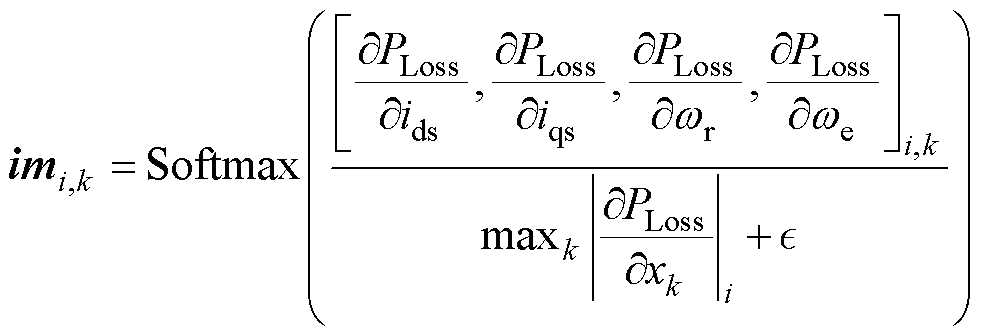 (19)
式中, =1×10⁻⁷,旨在防止除零错误。物理重要性基于最大绝对值进行缩放,确保其分布在[0, 1]区间内。
2.3.2 多目标损失函数
本研究基于AM-PINNs-LMC的多任务学习框架,设计了综合损失函数,包含数据损失 、正则化项
 、物理损失
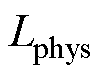 和注意力损失
 ,分别表示为
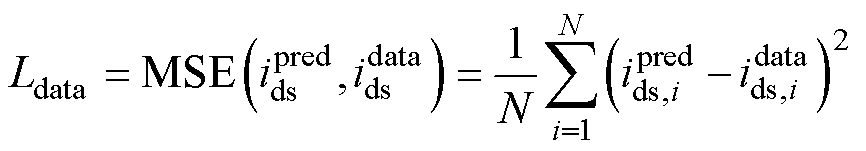 (20)
式中, 为模型预测的电流;
 为训练集中实际的电流;
 为第i个样本对应的预测电流;
 为第i个样本对应的实际电流;N为训练集总样本数;i为样本序号。
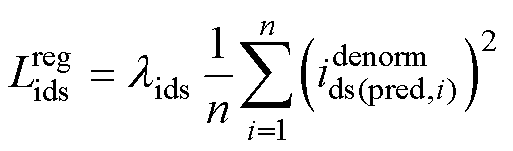 (21)
式中, 为正则化系数;
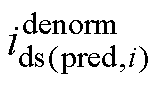 为第i个样本对应的模型预测的反归一化电流;n为批量大小。
正则化项对模型预测的d轴电流施加惩罚,以控制其幅度防止过拟合。
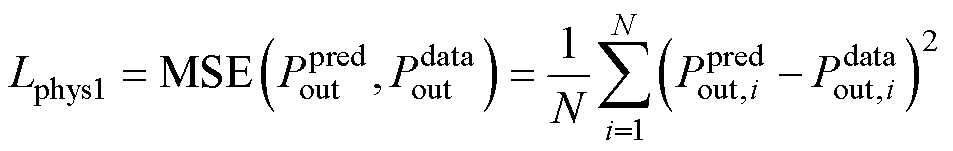 (22)
式中,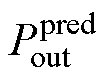 为模型预测的输出功率,通过物理模型
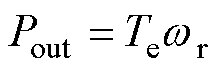 计算得到;
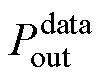 为训练集中的实际输出功率;
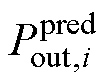 为第i个样本对应的预测输出功率;
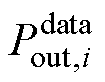 为第i个样本对应的实测输出功率。
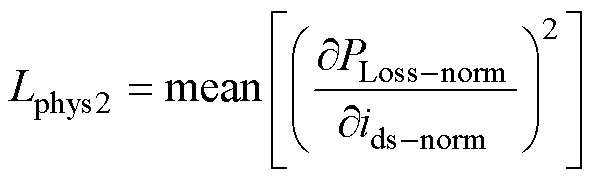 (23)
式(23)表示基于自动微分计算归一化损耗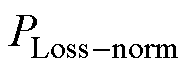 对归一化励磁电流
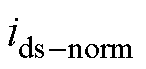 的梯度,整体目标是增强模型的准确性。
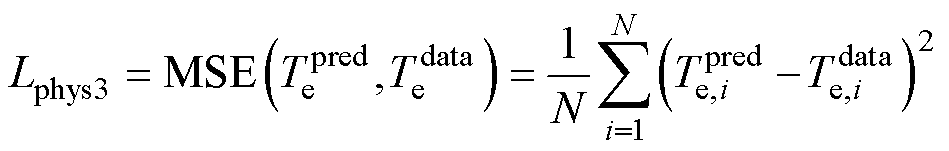 (24)
式中,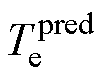 为模型预测转矩;
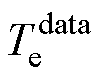 为训练集中的实际转矩;
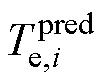 为第i个样本对应的预测转矩;
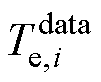 为第i个样本对应的实际转矩。
注意力监督损失用于衡量注意力权重与物理重要性之间的方均误差为
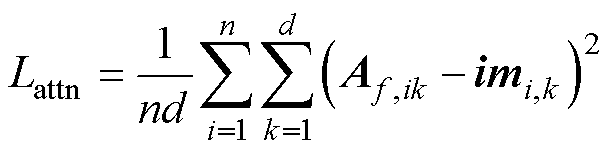 (25)
式中,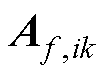 为特征级注意力权重。
式(25)定义的注意力监督损失是实现物理引导的核心。为了明确物理先验知识对网络参数的驱动机制,本文根据链式法则推导了注意力权重参数 的梯度更新公式为
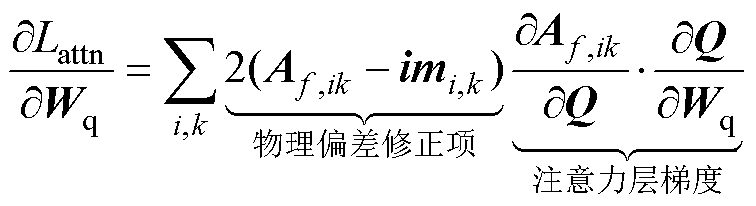 (26)
式(26)表明,在反向传播中直接充当了的监督标签。当模型学习到的注意力分布与物理规律不符时,该梯度项会对参数施加显式的修正力,迫使模型关注具有明确物理意义的特征,从而避免了传统黑箱模型对噪声特征的过拟合。
多目标损失函数为
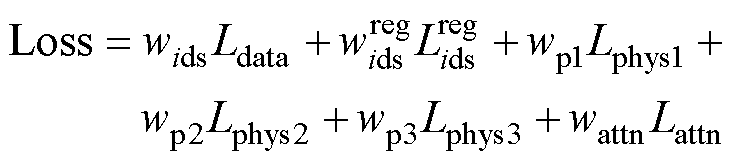 (27)
式中, 、
 、
 、
 、
 、
 分别为数据损失权重、正则化权重、输出功率物理约束权重、损耗极值点约束权重、转矩物理约束权重和注意力损失权重。
为了兼顾数据拟合精度与物理一致性约束,本文采用了基于梯度量级匹配的权重设定策略。考虑到归一化后的数据损失通常在10-4量级,而涉及高阶导数的物理梯度损失通常在10-1量级,为了防止物理梯度主导优化方向导致难以收敛,本文依据量级补偿原则将数据损失权重设定为=  ,物理损失权重设定为===10,以确保两者在反向传播中具有相近的梯度贡献。
在训练过程中,通过最小化多目标损失函数引导模型寻找最优解。为了验证该参数设置的合理性,本文进行了参数敏感性分析对比实验,结果见表1。
表1 不同权重配置下的模型误差对比
Tab.1 Comparison of model errors under different weight configurations
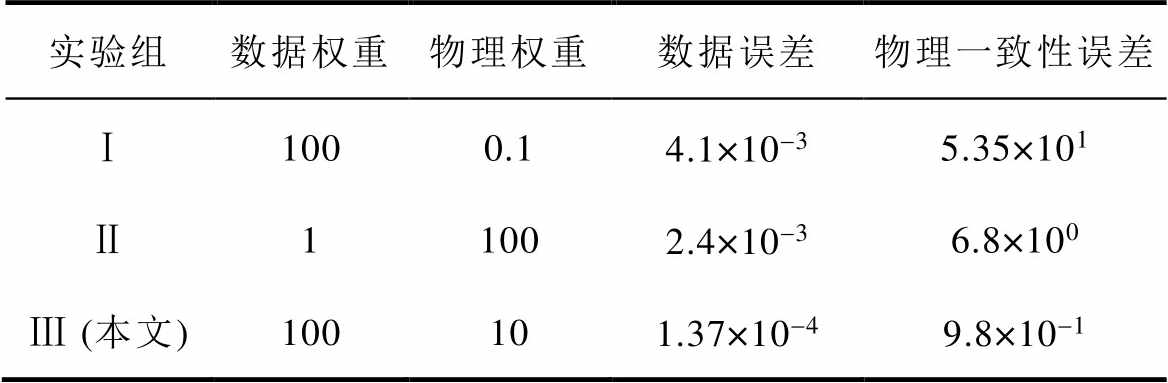
实验组数据权重物理权重数据误差物理一致性误差 Ⅰ1000.14.1×10-35.35×101 Ⅱ11002.4×10-36.8×100 Ⅲ (本文)100101.37×10-49.8×10⁻¹
结果表明,物理权重过低(Ⅰ组)会导致模型忽略物理约束;而物理权重过高(Ⅱ组)则限制了优化器的参数搜索空间,使其容易陷入局部最优导致数据拟合精度下降。唯有本文采用的平衡权重(Ⅲ组)实现了多目标优化最优,同时将数据误差与物理误差收敛至最小值,验证了该参数设置的合理性。
2.3.3 训练与优化策略
本文提出的训练与协同优化流程如图3所示,核心是一个集成了混合精度训练、梯度裁剪和余弦退火学习率调度的迭代循环,训练完成的模型可实现向实时操作系统(Real-Time Operating System, RTOS)的部署。
这一训练策略系统性地解决了AM-PINNs-LMC模型在处理复杂损失函数时面临的训练不稳定性与收敛效率低下的问题。
2.3.4 模型性能验证
本节通过对比AM-PINNs-LMC、黑箱注意力机制模型(Physics-Informed Neural Networks with Black- Box Attention Mechanism for Loss Minimization Control, BB-AM-PINNs-LMC)与移除了注意力机制的基线模型(Physics-Informed Neural Networks without Attention mechanism for Loss Minimization Control, PINNs-LMC-NoAttn)性能,验证注意力机制在提升预测精度和鲁棒性方面的作用。
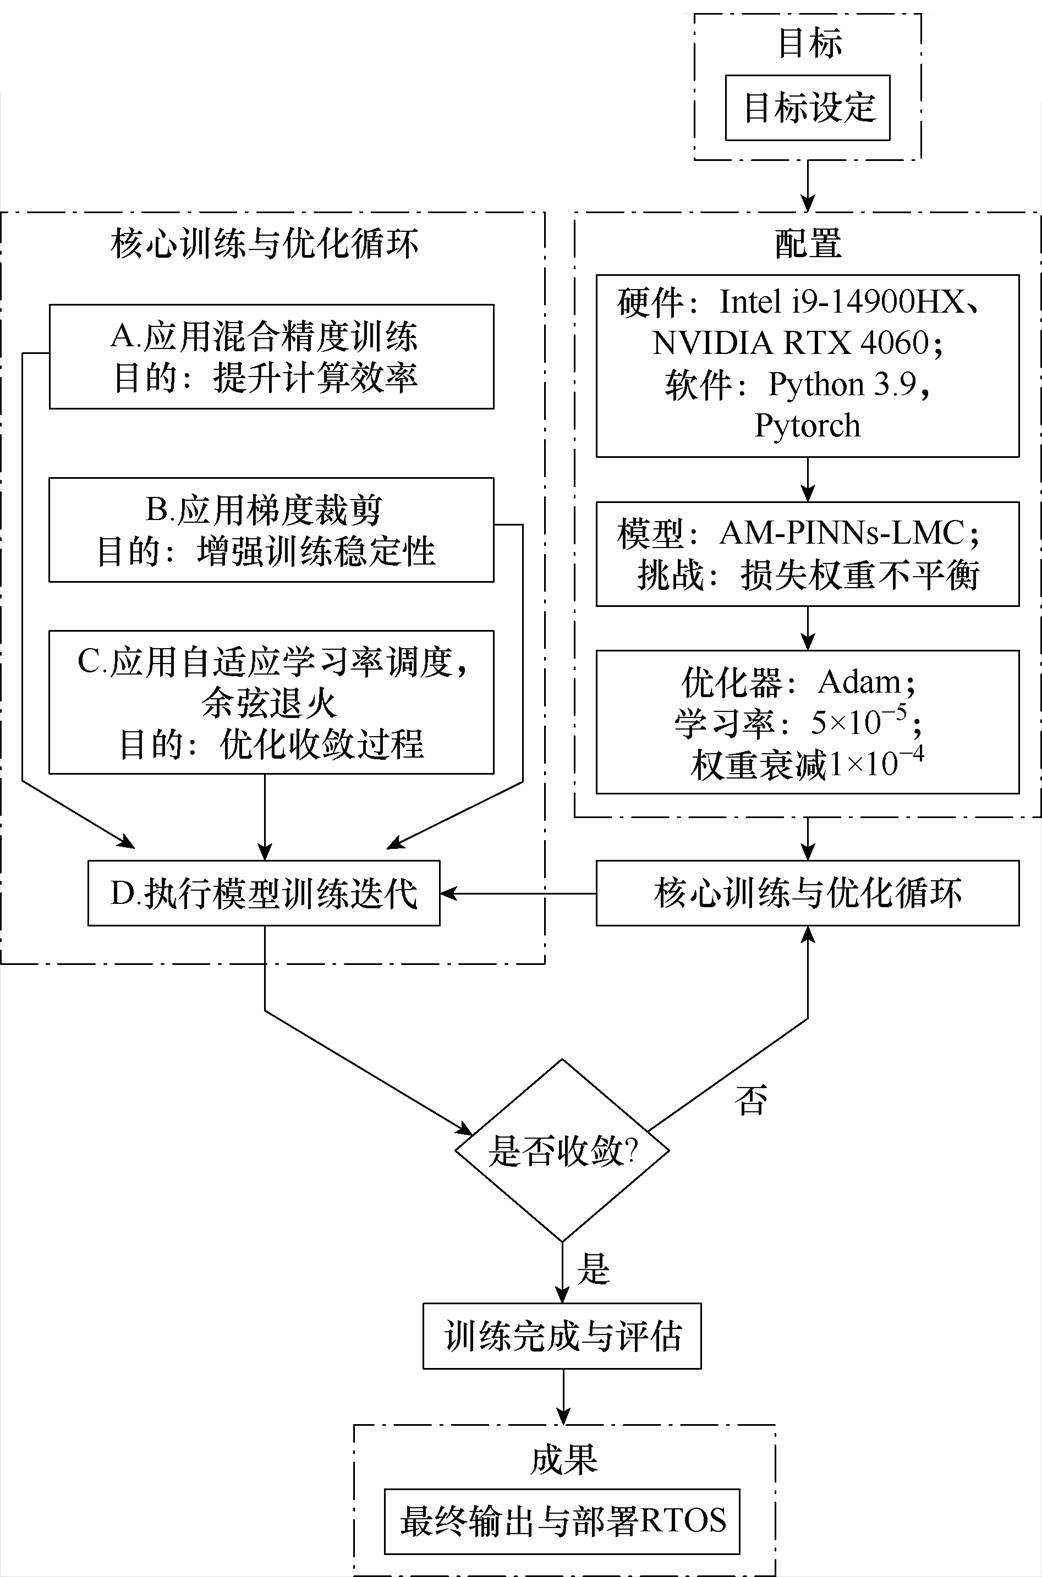
图3 训练与优化流程
Fig.3 Training and optimization flowchart
为确保比较的公平性,三个模型采用完全相同的训练集、验证集、测试集、损失函数(基线模型不计算Lattn)、优化器、学习率及训练轮次等超参数,且性能评估在独立的测试集上进行。
模型的性能通过对比其预测的d轴电流与测试集中的真实d轴电流进行评估,不同模型预测性能实验结果对比如图4所示。
三个模型的预测曲线(红色实线)均能很好地跟踪真实值曲线(蓝色虚线),但在图4a中,基线模型在样本49~51、87~89附近,预测值与真实值存在偏差;在图4b中,黑箱模型在样本49~51附近,预测值与真实值存在偏差;相比之下,图4c预测曲线在这些关键点上与真实值的重合度更高。表明引入注意力机制后,模型准确性得到了显著提升。
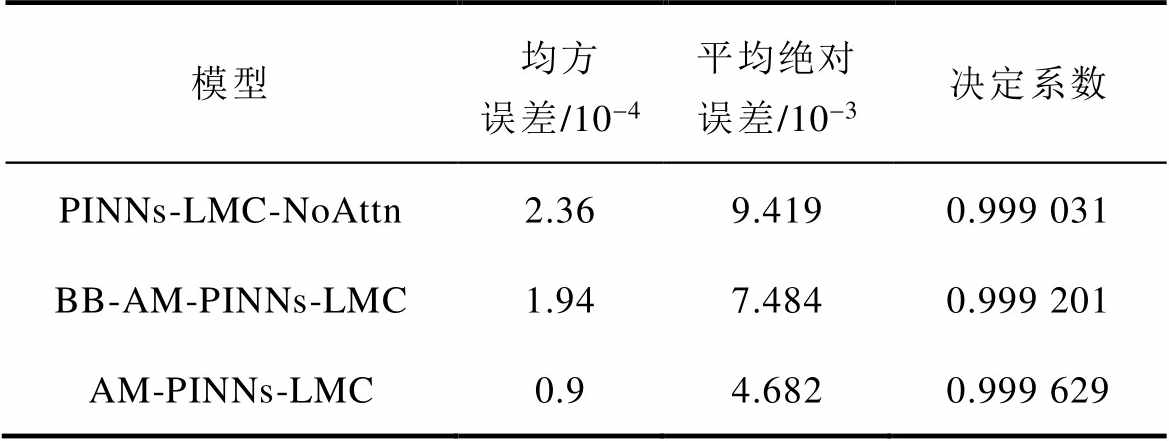
为了更精确地量化上述定性观察,对比三个模型在整个测试集上的方均误差(Mean-Square Error, MSE)、平均绝对误差(Mean Absolute Error, MAE)和决定系数(Coefficient of Determination, R2),结果见表2。
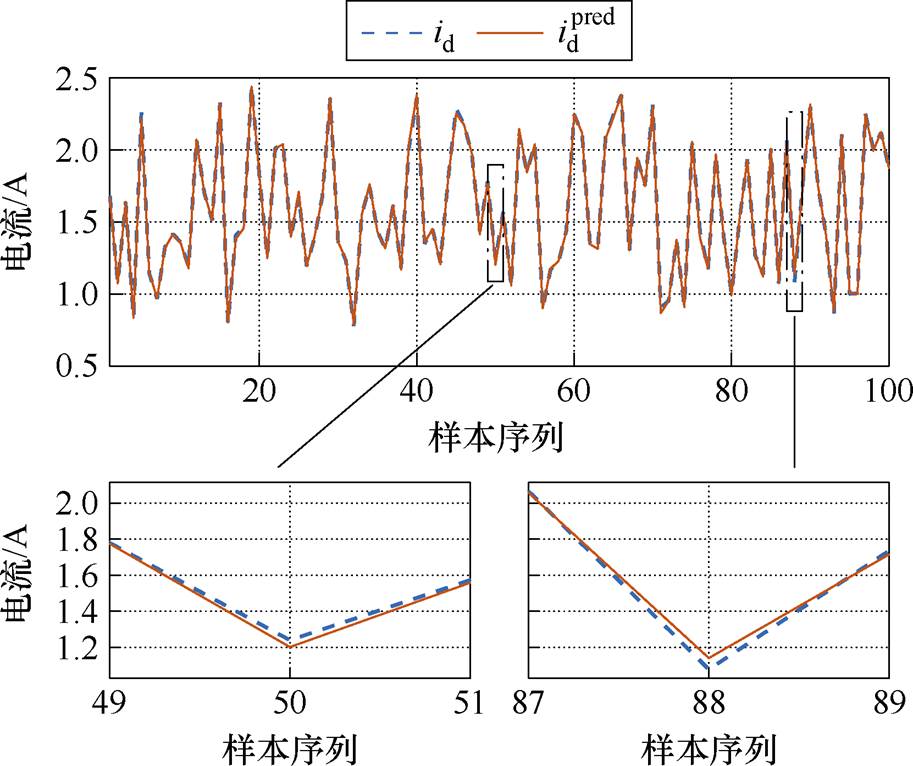
(a)PINNs-LMC-NoAttn的预测曲线
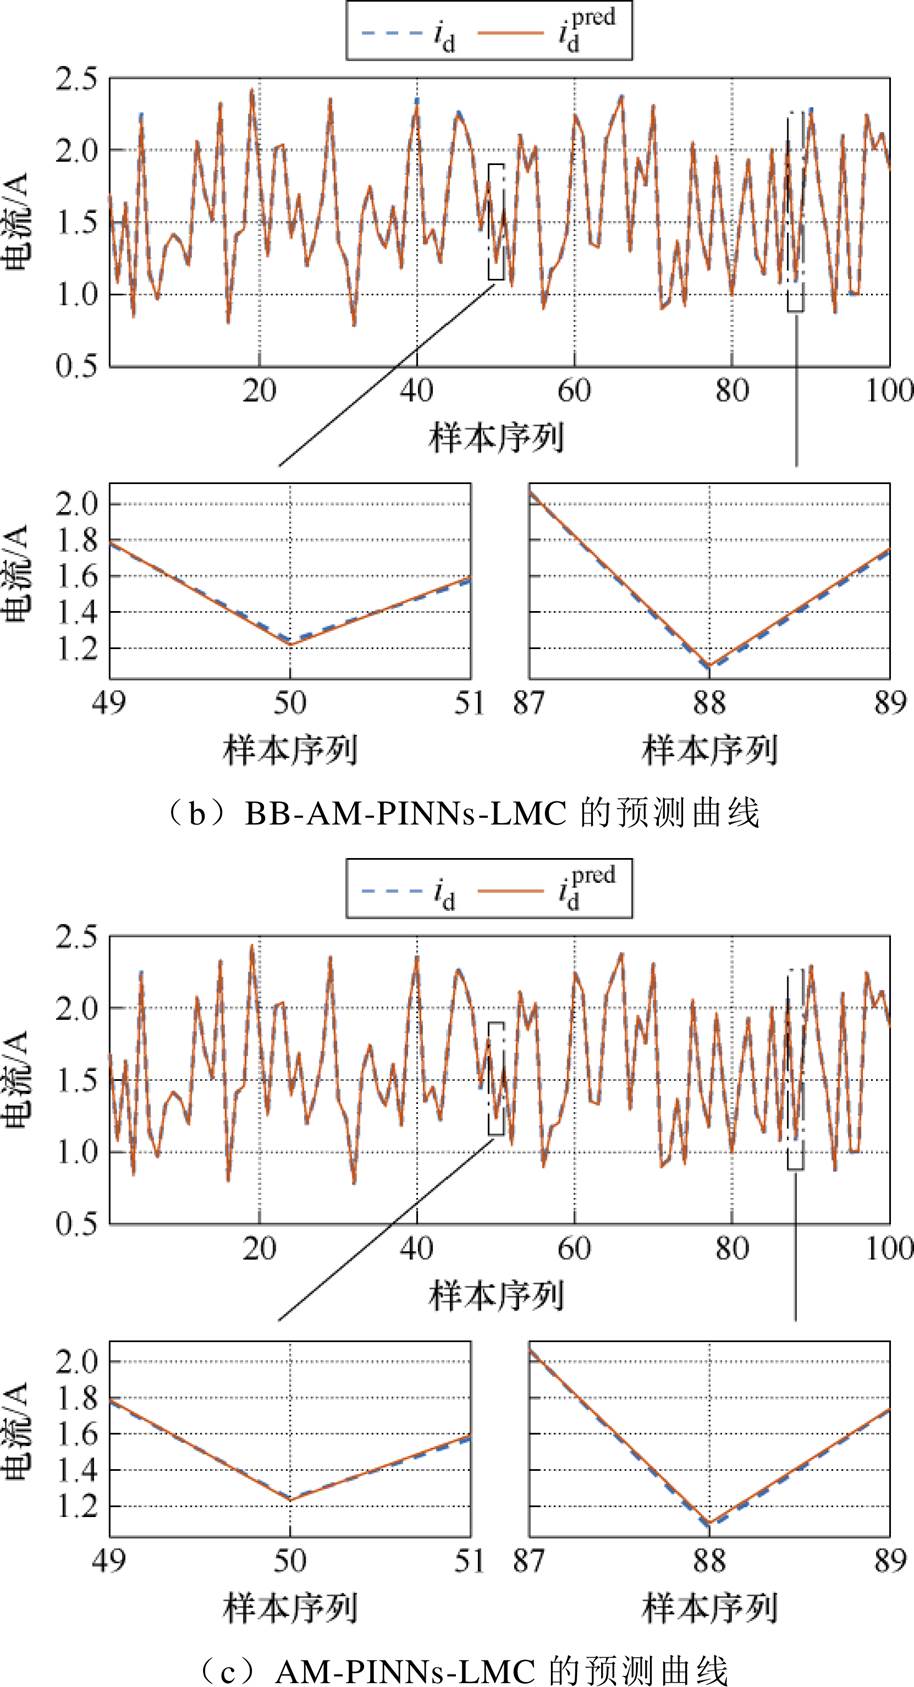
图4 不同模型预测性能实验结果对比
Fig.4 Comparison of experimental results on prediction performance of different models
AM-PINNs-LMC的MSE相较于PINNs-LMC- NoAttn和BB-AM-PINNs-LMC分别显著降低了61.9%和53.61%,平均绝对误差MAE大幅减少了50.3%和37.44%,R2更接近于1,说明模型预测值对真实值的解释能力更强,拟合优度更高。
表2 不同模型在测试集上的性能指标对比
Tab.2 Comparison of performance metrics of different models on the test set
模型均方误差/10-4平均绝对误差/10-3决定系数 PINNs-LMC-NoAttn2.369.4190.999 031 BB-AM-PINNs-LMC1.947.4840.999 201 AM-PINNs-LMC0.94.6820.999 629
3.1.1 实验平台
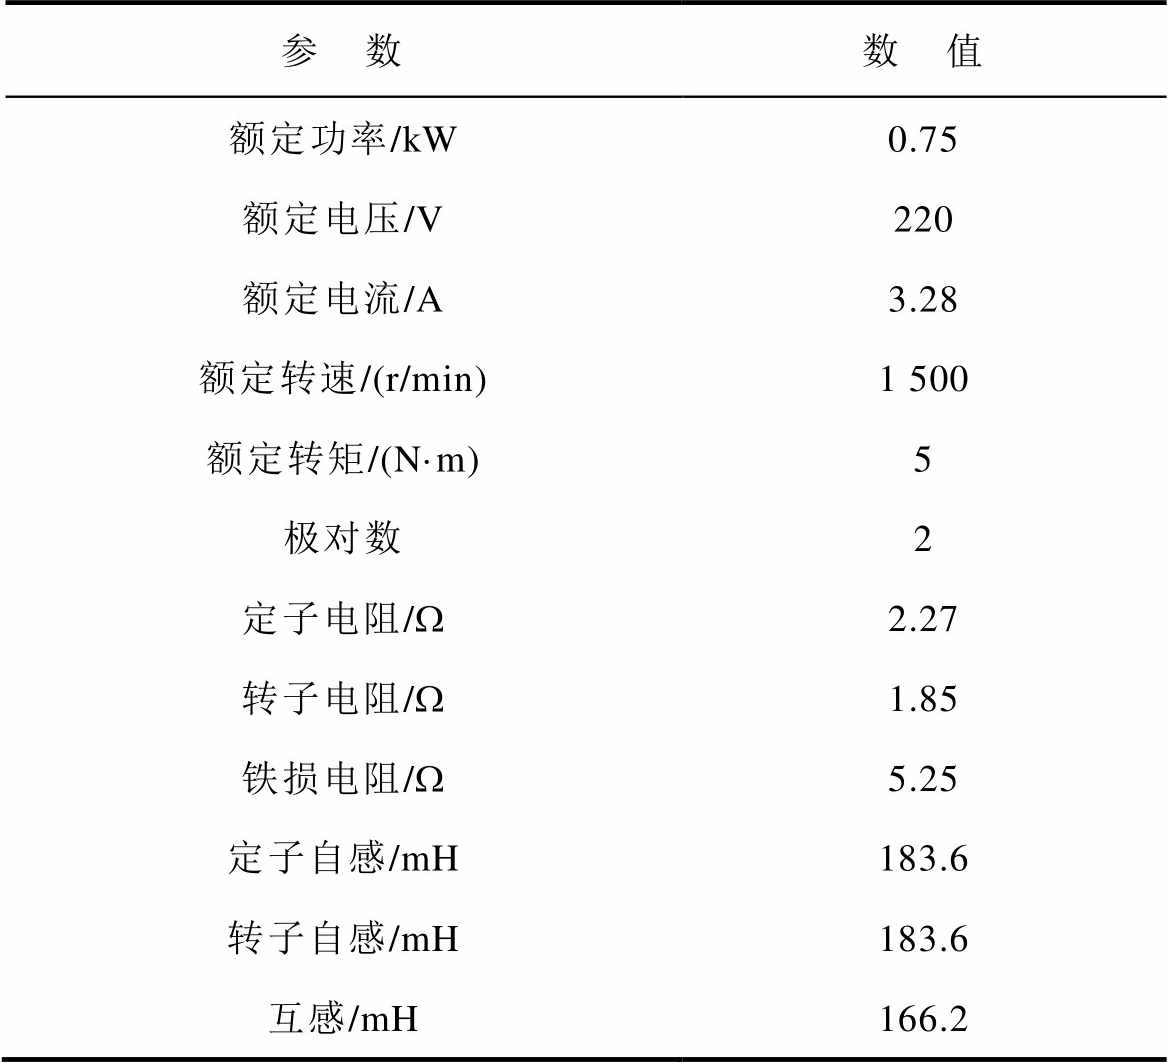
为验证所提方法的有效性,本文搭建基于Xilinx XC7Z020-CLG484的实验平台,控制电机是一台0.75 kW的感应电机,负载电机是一台2 kW的伺服电机,分别使用两组联轴器将精度为±0.2%的JN338型转矩转速传感器安装在控制电机与负载电机之间,转矩转速测量仪使用航空插头与转矩转速传感器相连,并将输出的转矩转速信号传递给测量精度为±0.15%的8962A1型功率分析仪。感应电机参数见表3,实验平台如图5所示。为减小随机测量误差对实验结果的影响,实验过程中的稳态数据均采用多周期采样的平均值进行记录与分析。
表3 感应电机参数
Tab.3 Parameters of induction motor
参 数数 值 额定功率/kW0.75 额定电压/V220 额定电流/A3.28 额定转速/(r/min)1 500 额定转矩/(N·m)5 极对数2 定子电阻/W2.27 转子电阻/W1.85 铁损电阻/W5.25 定子自感/mH183.6 转子自感/mH183.6 互感/mH166.2
3.1.2 算法计算复杂度与实时性分析
为了验证所提AM-PINNs-LMC方法在实际工业控制器中的可行性,本文在基于Xilinx XC7Z020- CLG484实验平台上对算法进行了测试。对比了AM-PINNs-LMC方法与传统方法在平台上的计算开销。由于AM-PINNs-LMC模型采用轻量级MLP结构,总参数量仅为121个,极大地降低了对嵌入式计算资源的占用。
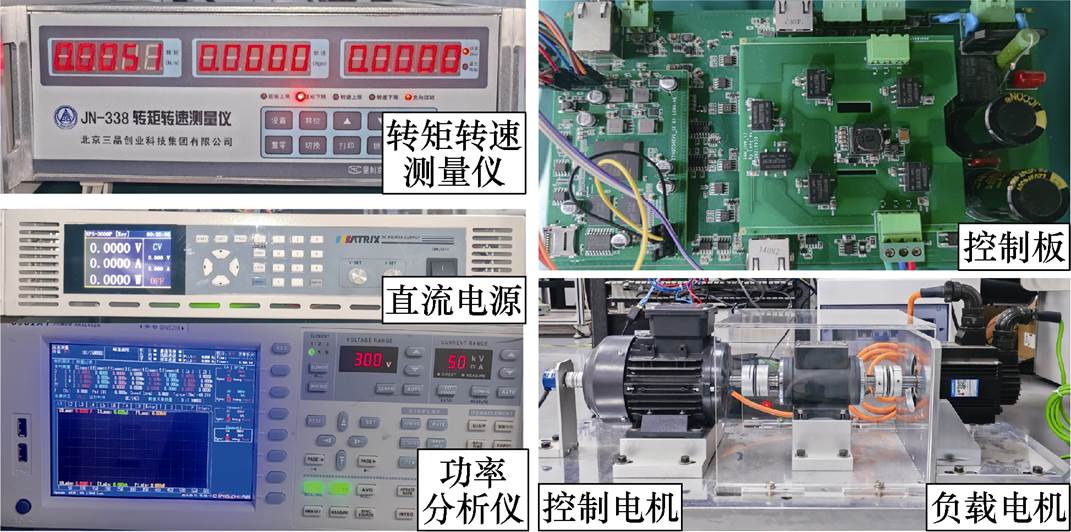
图5 实验平台
Fig.5 Experimental platform
通过在控制器中嵌入高精度计数器,对算法的单次推理时间进行了10 000次统计测试。结果显示,传统LMC+PI算法的平均执行时间为27 ms,而本文提出的AM-PINNs-LMC算法平均执行时间为47 ms。但在当前平台12.5 kHz(控制周期80 ms)的开关频率下,该算法占用59%的中断时间,系统仍保持有充足的算力余量。这表明AM-PINNs-LMC能够以ms级的响应速度实现复杂的非线性寻优,兼具了传统方法的实时性与智能算法的高精度优势。
此外,离线训练过程具有良好的收敛性。模型通常在50个Epoch内即可达到收敛标准,表明该方法在工程应用中具有较低的训练与部署成本。
为验证AM-PINNs-LMC在轻载工况下的效率优化效果,进行了转速300 r/min不同负载下的实验,实验结果如图6所示。
在图6a、图6b和图6c中,电机在300 r/min运行,对拖电机施加5%额定负载,图6a中,PI输入功率为27.1 W,d轴电流为2 A,电机效率为29.15%;图6b中,LMC+PI[29]输入功率为16.6 W,d轴电流为0.83 A,电机效率为47.59%;图6c中,AM-PINNs-LMC+PI输入功率为15.6 W,d轴电流为0.72 A,电机效率为50.64%。在此工况下,AM- PINNs-LMC+PI相较于PI,输入功率下降11.5 W,效率提升约21.49%;相较于LMC+PI,输入功率下降1 W,效率提升约3.05%。

图6 300 r/min转速下在轻载工况时的效率优化测试实验结果
Fig.6 Efficiency optimization test results at 300 r/min under light load conditions
在图6d、图6e和图6f中,电机在300 r/min运行,对拖电机施加15%额定负载,图6d中,PI输入功率为45.8 W,d轴电流为2 A,电机效率为52.84%;图6e中,LMC+PI输入功率为41.3 W,d轴电流为0.88 A,电机效率为58.35%;图6f中,AM-PINNs-LMC+PI输入功率为39.9 W,d轴电流为0.73 A,电机效率为60.65%。在此工况下,AM- PINNs-LMC+PI相较于PI,输入功率下降5.9 W,效率提升约7.81%;相较于LMC+PI,输入功率下降1.4 W,效率提升约2.3%。
为进一步探究AM-PINNs-LMC方法实现效率提升的深层原因,本节对其物理机理进行分析。效率优化的物理本质在于总损耗函数的极值寻优。本方法通过引入物理梯度约束(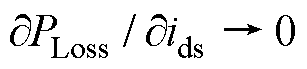 ),使模型寻找总损耗曲线的驻点,并通过降低d轴电流减少总损耗,使电机在保持输出功率不变的情况下降低输入功率,从而大幅提升效率。
为验证AM-PINNs-LMC在不同转速6%额定负载工况下的效率优化效果,分别进行了转速为900 r/min和1 500 r/min下6%额定负载工况的实验,实验结果如图7所示。

图7 不同转速下在6%额定负载下的效率优化测试实验结果
Fig.7 Efficiency optimization test results at different speeds under 6% rated load conditions
如图7a、图7b和图7c所示,电机在900 r/min运行,对拖电机对主轴施加6%额定负载,图7a中,PI输入功率为62.7 W,d轴电流为2 A,电机效率为47.37%;图7b中,LMC+PI输入功率为47.4 W,d轴电流为0.42 A,电机效率为62.24%;图7c中,AM-PINNs-LMC+PI输入功率为46.5 W,d轴电流为0.36 A,电机效率为64.09%。在此工况下AM- PINNs-LMC+PI相较于PI,输入功率下降了16.2 W,效率提升约16.71%;相较于LMC+PI,输入功率下降了0.9 W,效率提升约1.85%。
如图7d、图7e和图7f所示,电机在1 500 r/min范围内运行,对拖电机对主轴施加6%额定负载,图7d中,PI输入功率为103.9 W,d轴电流为2 A,电机效率为52.17%;图7e中,LMC+PI输入功率为84.3 W,d轴电流为0.36 A,电机效率为64.29%;图7f中,AM-PINNs-LMC+PI输入功率为83.3 W,d轴电流为0.24 A,电机效率为65.19%。在此工况下AM-PINNs-LMC+PI相较于PI,输入功率下降了20.6 W,效率提升约13.02%;相较于LMC+PI,输入功率下降了1 W,效率提升约0.9%。
根据感应电机在不同工况下的效率分别绘制了基于PI、LMC+PI以及AM-PINNs-LMC的感应电机效率。5%~30%额定负载工况下效率如图8所示,表明本文所提AM-PINNs-LMC模型可以有效提高感应电机轻载工况效率,然而随着负载增加,本文所提AM- PINNs-LMC方法对电机效率的提升效果随之下降。

图8 5%~30%额定负载工况下效率
Fig.8 Efficiency chart for under 5%~30% rated load conditions
为了进一步评估AM-PINNs-LMC方法在复杂工况下的适用性,本文开展了针对负载突变的动态抗干扰实验,以验证系统的动态响应速度。
为了验证所提方法在负载剧烈变化时的稳定性,实验设置电机转速恒定为600 r/min,在0.6 s控制7.2%负载转矩从额定转矩阶跃上升至15.8%额定转矩,结果如图9所示。
如图9所示,AM-PINNs-LMC转速动态跌落幅度和恢复时间与LMC方法基本一致。证明了引入神经网络并未带来明显的计算延迟或动态性能损耗。在图9a中,LMC计算出的d轴电流存在显著的脉动,稳态纹波达0.17 A。相比之下,图9b中,AM-PINNs-LMC有效抑制了测量噪声,将电流纹波降低至0.08 A,保证了控制指令的平滑性。在轻载工况下,LMC方法给出的d轴电流参考值为0.87 A,而AM-PINNs-LMC方法能够精准定位到更优的工作点0.42 A,证明了算法在不同负载水平下均能达到最高效率点。

图9 600 r/min负载突变实验结果对比
Fig.9 Comparison of experimental results for load step at 600 r/min
针对感应电机的轻载工况效率优化问题,本文提出一种基于AM-PINNs-LMC的效率优化方法,本文的主要贡献如下:
1)将损耗功率偏微分与q轴电流、机械角速度及电角速度等物理参数之间的关系嵌入到神经网络结构中,使模型在拟合误差最小化的同时服从物理先验知识,提升了模型的泛化能力,减少了数据的依赖。
2)在AM-PINNs-LMC效率优化模型训练阶段增加物理引导的单头注意力机制,MSE损失由2.36× 10⁻⁴下降到9×10⁻⁵,提高了预测精度,通过计算物理重要性得分增强了模型的可解释性,确保权重分配符合损耗功率敏感度。
3)相较于PI算法与LMC+PI算法,AM-PINNs- LMC+PI的效率优化效果有较好提升,在轻载工况下效率平均提升8.39%以上,实验验证了其在不同转速和负载下的优越性。此外,在负载突变干扰工况下,AM-PINNs-LMC+PI仍能输出平滑且稳定的d轴电流指令,表现出优于LMC+PI的抗干扰能力与鲁棒性。
然而,该方法也存在一定的局限性,如未考虑电机老化导致的参数漂移,同时目前的实验验证主要基于0.75 kW感应电机平台,尽管AM-PINNs- LMC框架内嵌的物理定律具有普适性,但考虑到不同功率等级电机的电磁参数(如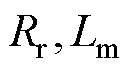 )及饱和特性存在显著差异,神经网络学习到的参数映射关系仍具有一定的对象依赖性。因此,未来的研究工作将考虑稳态工况下的参数自适应调整、多电机协同优化和迁移学习技术等,研究如何利用物理先验知识实现模型在不同规格电机间的高效泛化与快速部署,并进一步提升效率和鲁棒性。
参考文献
[1] 陈艺, 邓文哲, 钱喆, 等. 转子气孔条件下笼型感应电机电磁力时空特性研究[J]. 电工技术学报, 2025, 40(22): 7153-7165, 7178.
Chen Yi, Deng Wenzhe, Qian Zhe, et al. Research on the spatiotemporal characteristics of electromagnetic force in squirrel cage induction motors with rotor bar porosity[J]. Transactions of China Electrotechnical Society, 2025, 40(22): 7153-7165, 7178.
[2] 狄冲, 王俊豪, 李荣泽, 等. 非线性时谐电磁场电路耦合的高速实心转子感应电机电磁场有限元建模和分析[J]. 电机与控制学报, 2025, 29(11): 77-87.
Di Chong, Wang Junhao, Li Rongze, et al. Modelling and analysis of high-speed solid-rotor induction machine by nonlinear time harmonic field electric circuit coupled finite element analysis[J]. Electric Machines and Control, 2025, 29(11): 77-87.
[3] 张树权. 基于负载转矩观测值动态补偿最佳磁链的异步电机效率优化[D]. 西安: 西安理工大学, 2020.
Zhang Shuquan. Induction motor efficiency optimi- zation based on torque observations for dynamic compensation of optimal flux linkage[D]. Xi’an: Xi’an University of Technology, 2020.
[4] Aarniovuori L, Lindh P, Karkkainen H, et al. Analytical evaluation of high-efficiency induction motor losses[C]//2019 IEEE International Electric Machines & Drives Conference (IEMDC), San Diego, CA, USA, 2019: 1501-1507.
[5] Nunes A, Woodley L, Rossetti P. Re-thinking pro- curement incentives for electric vehicles to achieve net-zero emissions[J]. Nature Sustainability, 2022, 5(6): 527-532.
[6] Jung C, Torrico C R C, Giovani Carati E. Adaptive loss model control for robustness and efficiency improvement of induction motor drives[J]. IEEE Transactions on Industrial Electronics, 2022, 69(11): 10893-10903.
[7] Chen Yu, Gan Chun, Shi Haochen, et al. Efficiency optimization and resilience improvement in wireless motor system with flexible DC-link voltage regu- lation[J]. IEEE Transactions on Energy Conversion, 2023, 38(3): 1803-1814.
[8] Zhang Wei, Fan Haojie, Yao Kailong, et al. Research on efficiency optimization control strategy of axial field flux-switching permanent magnet motor[J]. IEEE Transactions on Industry Applications, 2024, 60(4): 6209-6221.
[9] 唐一融, 徐伟, 葛健, 等. 三电平变频驱动的直线感应电机系统低开关频率强鲁棒效率优化控制策略[J]. 电工技术学报, 2025, 40(10): 3143-3156, 3169.
Tang Yirong, Xu Wei, Ge Jian, et al. Robust effici- ency optimization control strategy for three-level inverter-fed linear induction machine drive system under low switching frequency[J]. Transactions of China Electrotechnical Society, 2025, 40(10): 3143- 3156, 3169.
[10] Hu Youhao, Han Wei, Zhang Bowang, et al. An active-rectifier wireless motor system with dual-side phase shift control for phase synchronization and efficiency optimization[J]. IEEE Transactions on Power Electronics, 2025, 40(2): 3798-3809.
[11] Hang Jun, Wu Han, Ding Shichuan, et al. Improved loss minimization control for IPMSM using equi- valent conversion method[J]. IEEE Transactions on Power Electronics, 2021, 36(2): 1931-1940.
[12] Chen Shuo, Ding Wen, Huo Lujie, et al. Design of double-LCC-compensated wireless PMSM system with variable DC-link voltage considering efficiency optimization and dynamic improvement[J]. IEEE Transactions on Power Electronics, 2024, 39(3): 3186-3199.
[13] Xu Wei, Gong Yifan, Ge Jian, et al. Fast efficiency optimization control based on orthogonal current phasor model for linear oscillatory motor[J]. IEEE Transactions on Power Electronics, 2024, 39(9): 11504-11516.
[14] 赵剑飞, 向茜, 王爽. 电动车用模块化轴向磁通永磁同步电机宽转速范围效率优化控制方法[J]. 中国电机工程学报, 2023, 43(14): 5634-5642.
Zhao Jianfei, Xiang Qian, Wang Shuang. An efficiency optimization control method with wide speed range of modular axial flux permanent magnet synchronous motor for electric vehicle[J]. Pro- ceedings of the CSEE, 2023, 43(14): 5634-5642.
[15] Pavel K, Jiri L, Jan B. Optimum flux search control on induction motor drive with predictive torque control[C]//2020 21st International Scientific Confer- ence on Electric Power Engineering (EPE), Prague, Czech Republic, 2020: 1-5.
[16] Xu Jinquan, Jin Wenbo, Lin Huapeng, et al. Multiobjective optimization method to maximize power density and efficiency of an electric propulsion motor in UAV applications[J]. IEEE Transactions on Transportation Electrification, 2024, 10(3): 5484- 5494.
[17] Shimizu Y. Automatic design system with generative adversarial network and vision transformer for efficiency optimization of interior permanent magnet synchronous motor[J]. IEEE Transactions on Indu- strial Electronics, 2024, 71(11): 14600-14609.
[18] 张京瑶, 安辉, 邓文宇, 等. 基于神经网络的真空泵用驱动电机发热预测[J]. 电机与控制应用, 2025, 52(5): 552-561.
Zhang Jingyao, An Hui, Deng Wenyu, et al. Heating prediction of drive motors for vacuum pumps based on neural network[J]. Electric Machines & Control Application, 2025, 52(5): 552-561.
[19] 王攀攀, 李兴宇, 张成, 等. 基于角域重采样和特征强化的电机滚动轴承故障迁移诊断方法[J]. 电工技术学报, 2025, 40(12): 3905-3916.
Wang Panpan, Li Xingyu, Zhang Cheng, et al. Fault transfer diagnosis method for motor rolling bearings based on angular domain resampling and feature enhancement[J]. Transactions of China Electro- technical Society, 2025, 40(12): 3905-3916.
[20] 宋琳, 聂子玲, 孙军, 等. 基于参数辨识的永磁同步直线电机循环神经网络多维观测器[J]. 电工技术学报, 2024, 39(22): 7059-7072.
Song Lin, Nie Ziling, Sun Jun, et al. Multidi- mensional observer of permanent magnet synchronous linear motor recurrent neural network based on parameter identification[J]. Transactions of China Electrotechnical Society, 2024, 39(22): 7059-7072.
[21] 鲍明堃, 周扬忠. 基于复合神经网络重构对象的永磁同步直线电机变参数型位移速度并行控制[J]. 电工技术学报, 2024, 39(8): 2470-2484.
Bao Mingkun, Zhou Yangzhong. Parallel displacement velocity control of permanent magnet synchronous linear motor with variable parameters based on composite neural network reconstruction object[J]. Transactions of China Electrotechnical Society, 2024, 39(8): 2470-2484.
[22] 郭美仑, 寇鹏, 田润泽, 等. 基于贝叶斯图卷积神经网络的风电场内多风机风速概率预测[J]. 电工技术学报, 2025, 40(17): 5539-5552.
Guo Meilun, Kou Peng, Tian Runze, et al. Speed probabilistic forecasting of multiple wind turbines in wind farm based on Bayesian graph convolutional neural network[J]. Transactions of China Electro- technical Society, 2025, 40(17): 5539-5552.
[23] Raissi M, Perdikaris P, Karniadakis G E. Physics- informed neural networks: a deep learning framework for solving forward and inverse problems involving nonlinear partial differential equations[J]. Journal of Computational Physics, 2019, 378: 686-707.
[24] Huang Bin, Wang Jianhui. Applications of physics- informed neural networks in power systems-a review[J]. IEEE Transactions on Power Systems, 2023, 38(1): 572-588.
[25] Karniadakis G E, Kevrekidis I G, Lu Lu, et al. Physics-informed machine learning[J]. Nature Reviews Physics, 2021, 3(6): 422-440.
[26] Bai Xiaodong, Wang Yong, Zhang Wei. Applying physics informed neural network for flow data assimilation[J]. Journal of Hydrodynamics, 2020, 32(6): 1050-1058.
[27] Hu Xinyue, Hu Haoji, Verma S, et al. Physics-guided deep neural networks for power flow analysis[J]. IEEE Transactions on Power Systems, 2021, 36(3): 2082-2092.
[28] Xiao Tannan, Chen Ying, Wang Jianquan, et al. Exploration of artificial-intelligence oriented power system dynamic simulators[J]. Journal of Modern Power Systems and Clean Energy, 2023, 11(2): 401-411.
[29] He Long, He Hongbin, Zuo Kunkun, et al. Efficiency optimal predictive control of induction motor based on loss model method[C]//2023 26th International Conference on Electrical Machines and Systems (ICEMS), Zhuhai, China, 2023: 2113-2118.
Abstract In industrial applications, induction motors are frequently selected with power ratings significantly higher than required to accommodate peak load demands. Consequently, these motors often operate under light-load conditions during normal operation, leading to low efficiency and substantial energy waste. Improving the operational efficiency of induction motors is critical for energy conservation. Traditional efficiency optimization methods face distinct limitations: loss model control (LMC) relies heavily on accurate motor parameters, which are prone to variation during operation; search control (SC) typically suffers from slow convergence and torque ripples. Although data-driven methods based on deep learning have recently emerged, most existing approaches treat the motor system as a black box, ignoring underlying physical laws. However, the poor generalization capabilities and a lack of interpretability limit its practical application in high-performance drive systems. Therefore, this paper proposes an efficiency-optimization method that utilizes attention mechanism-based physics-informed neural networks for loss minimization control (AM-PINNs-LMC). By integrating physical prior knowledge into the neural network architecture, this method achieves accurate prediction of the optimal d-axis current to minimize loss.
Firstly, a mathematical model of the induction motor under steady-state conditions that incorporates iron losses is established. The relationship between power loss and state variables is analyzed to derive physical prior knowledge, specifically the partial derivative of power loss with respect to the d-axis current. These partial derivatives serve as critical input features. Secondly, the AM-PINNs-LMC network architecture is constructed. A physics-guided single-head attention mechanism is designed and inserted after the input layer. Unlike traditional black-box attention mechanisms, this module dynamically assigns weights to input features, including q-axis current, mechanical angular velocity, and the calculated partial derivatives, based on physical importance scores derived from the loss gradients. Thus, the model focuses on features with clear physical significance, thereby enhancing prediction accuracy and model interpretability. Thirdly, a multi-objective loss function is formulated to supervise training, comprising data loss, physical-consistency loss, attention-supervision loss, and regularization terms. By minimizing the loss function, the network is constrained to converge towards solutions that satisfy both the empirical data patterns and the governing physical laws of the induction motor. Finally, the trained model outputs the optimal d-axis current, which is then transmitted to the control loop as a reference to minimize system losses.
Experimental results on a 0.75 kW induction motor platform validate the effectiveness of the proposed method. In terms of prediction accuracy, the mean squared error (MSE) of the AM-PINNs-LMC model on the test set is reduced to 9×10⁻⁵, representing 61.9% and 53.61% decreases compared to the baseline PINNs model without attention and the black-box attention model, respectively. In efficiency optimization tests conducted at 300 r/min under 5% rated load, the proposed method reduces input power by 11.5 W compared to traditional PI control, improving efficiency by approximately 21.49%. Compared to the LMC method, it reduces input power by 1 W, improving efficiency by approximately 3.05%. Furthermore, dynamic experiments at 600 r/min with a sudden load step from 7.2% to 15.8% of the rated load show that the proposed method reduces the steady-state current ripple to 0.08 A, compared with 0.17 A using the LMC method. The algorithm achieves an average execution time of 47 ms, meeting the requirements for real-time control.
The following conclusions can be drawn. (1) Embedding physical laws into the network structure significantly improves model generalization and reduces data dependence. (2) The physics-guided attention mechanism effectively enhances prediction accuracy by focusing on critical physical features. (3) The proposed AM-PINNs-LMC method achieves superior efficiency optimization and dynamic robustness compared to traditional PI and LMC methods.
keywords:Induction motor, attention mechanism, physics-informed neural networks, efficiency optimi- zation
DOI: 10.19595/j.cnki.1000-6753.tces.251582
中图分类号:TM346
国家自然科学基金项目(52277070)和福建省科技项目(2024N0070, 2024T3067)资助。
收稿日期 2025-09-10
改稿日期 2025-12-08
汪凤翔 男,1982年生,博士,研究员,博士生导师,研究方向为电力电子与电力传动。E-mail: fengxiang.wang@fjirsm.ac.cn
何 龙 男,1984年生,硕士,高级工程师,研究方向为电机驱动系统的模型预测控制。E-mail: long.he@fjirsm.ac.cn(通信作者)
(编辑 崔文静)