 ,从而造成错误的位置估计,同时为满足牛顿迭代法要求迭代方程在计算域内一阶导数存在且连续的条件,需要对计算域进行额外的预处理,但这又增加了迭代次数。
摘要 针对现有线性扩张状态观测器(LESO)在永磁同步电机(PMSM)无传感器控制中对反电动势(BEMF)的估计存在相位滞后和直流误差,以及传统正交锁相环(PLL)在估计转子信息时存在动态误差与参数配置困难的问题,该文提出一种频率自适应扩张状态观测器(FA-LESO)与改进有限位置集锁相环(FPS-PLL)相结合的无位置传感器控制方法。首先,不同于现有局部频率补偿的改进策略,利用二阶广义积分器(SOGI)和内模原理对LESO进行重构,设计出具有带通特性的FA-LESO,能够在有效抑制直流误差和高频噪声的同时,实现对BEMF的自适应无滞后估计。此外,通过设计新型等效电压误差构成代价函数,结合割线法改进了FPS-PLL,无需参数配置,使电机在迭代过程中只有一个收敛值,不会造成错误收敛,同时降低计算量,具有良好的动态响应能力。最后,通过实验验证所提方法的有效性。
关键词:永磁同步电机 无位置传感器控制 频率自适应扩张状态观测器 有限位置集锁相环
永磁同步电机(Permanent Magnet Synchronous Motor, PMSM)具有体积小、功率密度大、调速范围广等优点,被广泛应用于电动汽车、航空航天等领域[1]。PMSM控制系统需实时获取转子信息,通常在电机轴上安装位置传感器。然而传感器的使用存在安装和维护困难、易受外界电磁干扰、增加系统的体积和成本等问题,降低了系统的可靠性和鲁棒性[2]。因此,为进一步提升PMSM的应用适应性,无位置传感器控制技术成为当前研究的热点。
PMSM无位置传感器控制有基于电机凸极性的高频信号注入法和基于电机基波模型的反电动势(Back Electromotive Force, BEMF)法[3]。其中,BEMF法由BEMF观测器和转子信息提取器组成。常用观测器有模型参考自适应[4]、扩展卡尔曼滤 波[5]、滑模观测器[6]、扩张状态观测器[7](Extended State Observers, ESO)等。其中,ESO具有结构简单、收敛速度快、不依赖系统模型等优点,但其参数整定与稳定性分析较为繁琐,后续学者通过引入线性增益提出线性扩张状态观测器(Linear ESO, LESO),并给出参数整定方法[8],简化了上述过程。因此,LESO在PMSM无位置传感器控制中被广泛应用。
传统固定参数的LESO具有低通特性,而BEMF是跟随电机频率变化的正弦信号,在估计BEMF时会产生相位滞后和直流误差。文献[9]提出一种自适应带宽LESO,其中观测器带宽随着电机转速变化,在更宽的速度范围内实现了对BEMF的准确估计,但随着带宽的增大,系统对高频噪声更敏感。文献[10]使用卡尔曼滤波器对观测器的输入电流进行预滤波处理,在不增大观测器带宽的前提下,提高了BEMF估计的准确度,但增加了系统复杂度且计算量较大。文献[11]在LESO的内部扰动估计回路中并联了准谐振控制器,构成准谐振LESO(Quasi Resonant LESO, QR-LESO),有效地降低了估计BEMF的相位滞后,但额外正弦估计器的引入,加重了参数整定的负担,同时为保证QR-LESO的稳定跟踪,通常设置较大的谐振增益,这限制了其在工业中的应用。尽管上述方法在一定程度上提高了LESO的性能,但仍保留了其低通特性,无法消除因受传感器温漂等非理想因素影响产生的直流误差,而直流误差会导致位置估计误差,进而影响系统的正常运行。
在获取到BEMF后,通常使用锁相环(Phase- Locked Loop, PLL)获得转子信息[12]。但传统PLL使用固定增益PI控制器,在电机加减速等动态过程中无法实现对角度的准确跟踪,且参数整定困难。受模型预测原理的影响,文献[13]提出有限位置集锁相环(Finite Position Set-Phase Locked Loop, FPS-PLL),使用离散检索的方法最小化成本函数,获得转子位置估计值,具有良好的动态性能,且无需参数配置,但需要多次迭代,计算量较大。文献[14-15]分别采用变步长检索和去冗余检索的方法,去除了FPS-PLL中的次优检索,降低了计算量。文献[16]采用牛顿迭代法,进一步降低了迭代次数,具有更小的理论估计误差,但在最小化所选代价函数时,角度误差可能收敛至0或,从而造成错误的位置估计,同时为满足牛顿迭代法要求迭代方程在计算域内一阶导数存在且连续的条件,需要对计算域进行额外的预处理,但这又增加了迭代次数。
为此,本文提出一种频率自适应LESO(Fre- quency Adaptive LESO, FA-LESO)和改进FPS-PLL的PMSM无位置传感器控制方法。本文主要贡献如下:
(1)分析现有LESO方法在估计BEMF时存在的相位滞后和直流误差的问题,区别于现有局部频率补偿的改进策略,利用二阶广义积分器(Second- Order Generalized Integrator, SOGI)能够提取特定频率信号的特性,直接对LESO的内模积分器进行重构,设计出FA-LESO,实现了对BEMF信号的自适应无滞后估计,对比现有LESO方法,其具有带通特性,能够在抑制高频噪声的同时,有效降低直流偏置对位置估计精度的影响。
(2)针对传统PLL在电机加减速等动态过程中无法正确跟踪转子信息的问题,通过设计新型等效电压误差,构成代价函数,结合割线法改进了FPS-PLL,新的代价函数在1个迭代周期内只有1个收敛点,克服了传统代价函数因在角度误差范围内存在两个解而造成估计角度误收敛的问题,仅需5次迭代即可将估计误差限制在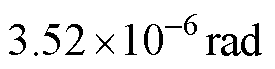 以内,且无需参数配置,具有良好的动态响应能力。
PMSM在 静止坐标系下的电压方程为
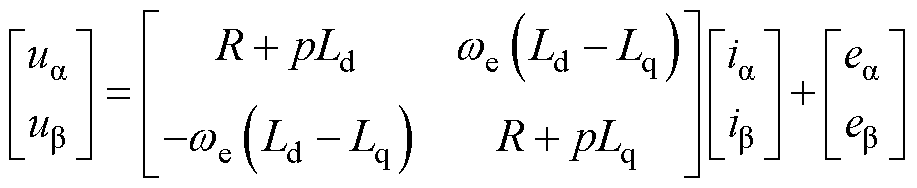 (1)
式中, ,
 、
 ,
 分别为电机在
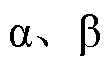 轴的定子电压和电流;
 为定子电阻;
 、
 分别为d、q轴电感;
 为微分算子;
 为转子电角速度;
 、
 分别为轴下的扩展BEMF分量,表示为
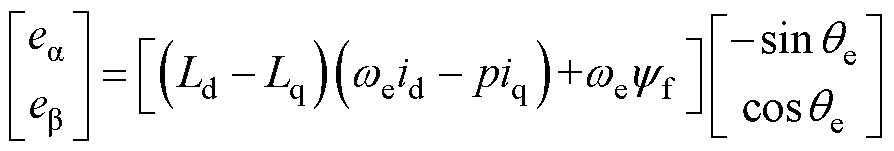 (2)
式中, 、
 分别为电机d、q轴的定子电流分量;
 为永磁体磁链;
 为转子电角度。
对于表贴式PMSM来说,由于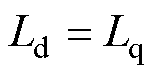 ,根据式(1)、式(2)可知,表贴式PMSM的电流方程可表示为
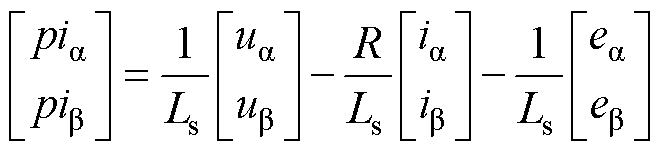 (3)
其中
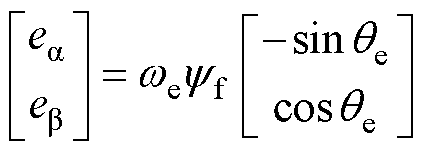 (4)
式中, 为同步电感。
为获取电机BEMF,根据式(3),将、视为扩张状态,构建LESO为
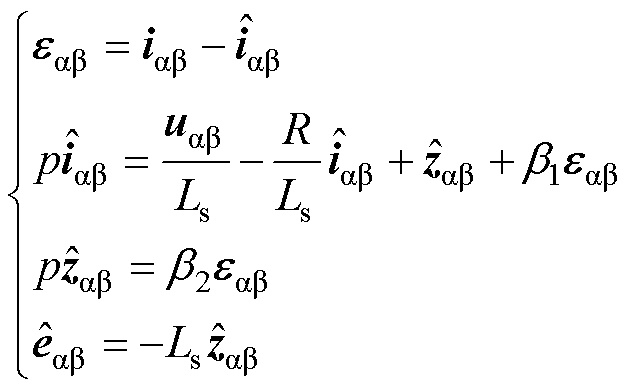 (5)
式中, 表示估计变量;
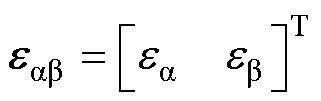 为轴电流估计误差;
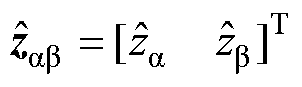 为估计扩张状态;
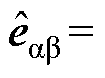
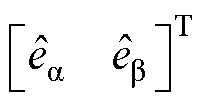 为估计BEMF;
 、
 为LESO的增益。根据Hurwitz稳定性定理,定义
 为观测器的带宽;
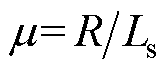 ,则此时LESO参数配置为
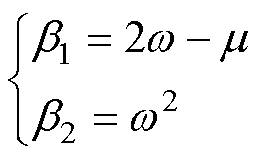 (6)
由式(5)、式(6)可知,LESO关于BEMF的误差传递函数为
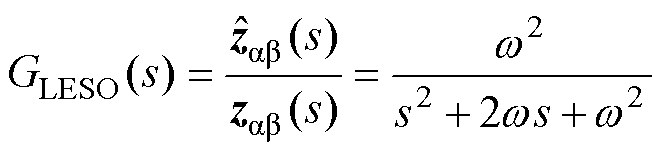 (7)
由式(7)可知,LESO具有低通特性,在估计BEMF时会产生相位滞后,虽然增大能够降低不利影响,但是过大的会使系统对高频噪声敏感。为在不增加的前提下提高对BEMF的估计能力,通常在其扰动回路中并联正弦扰动估计器,进行局部频率补偿,以QR控制器为例,QR-LESO状态空间方程表示为
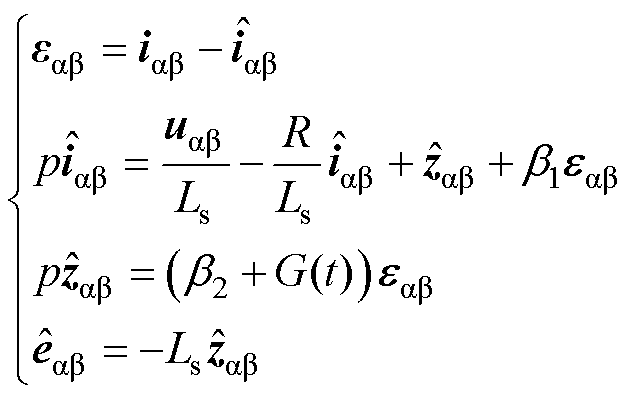 (8)
式中, 为
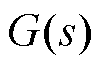 的时域表达式,为QR控制器的传递函数,表示为
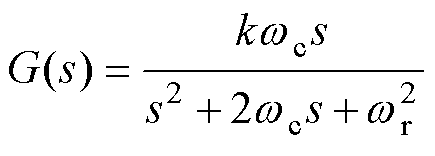 (9)
式中, 、
 、
 分别为QR控制器增益、截止频率和中心频率。QR-LESO结构框图如图1所示。
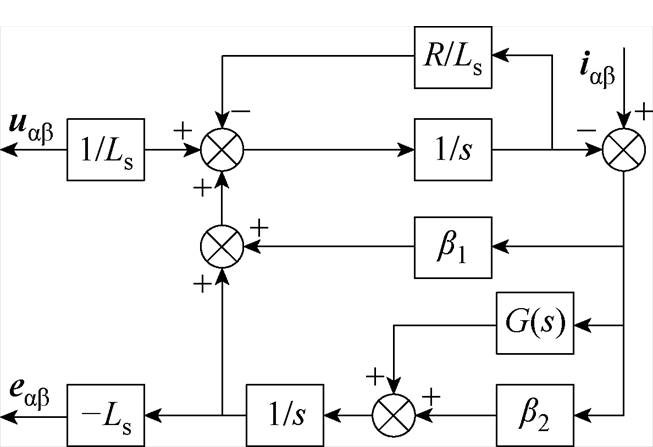
图1 QR-LESO结构框图
Fig.1 QR-LESO structure diagram
由式(6)、式(8)、式(9)可知,QR-LESO关于BEMF的传递函数为
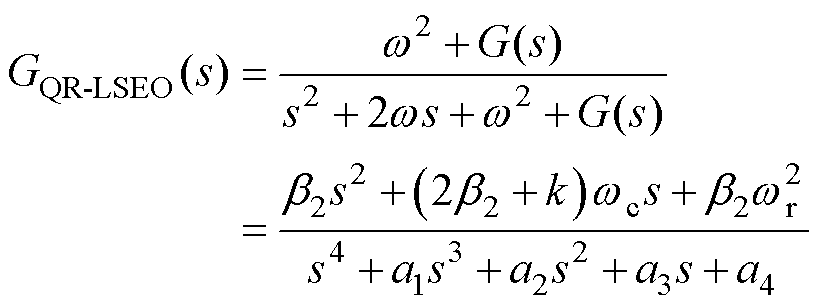 (10)
其中
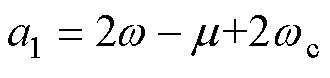
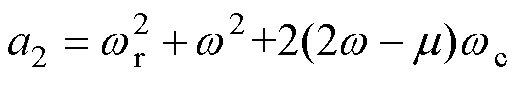
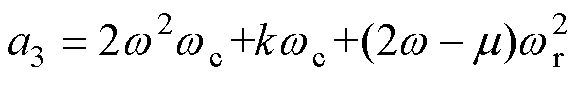
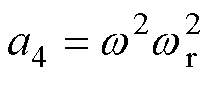
当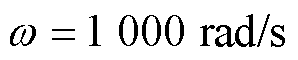 ,
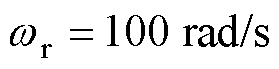 时,不同的和对应的伯德图如图2所示。由图2可知,QR-LESO具有更强的正弦估计能力,但和的选取均会影响系统的带宽,增加了系统的参数整定复杂度。此外,结合图1可知,QR-LESO仍然具有低通特性,其估计BEMF最终由积分器获得,而纯积分器无法滤除直流偏置,当系统受非理想因素影响而产生直流误差时,可能造成错误的位置估计。
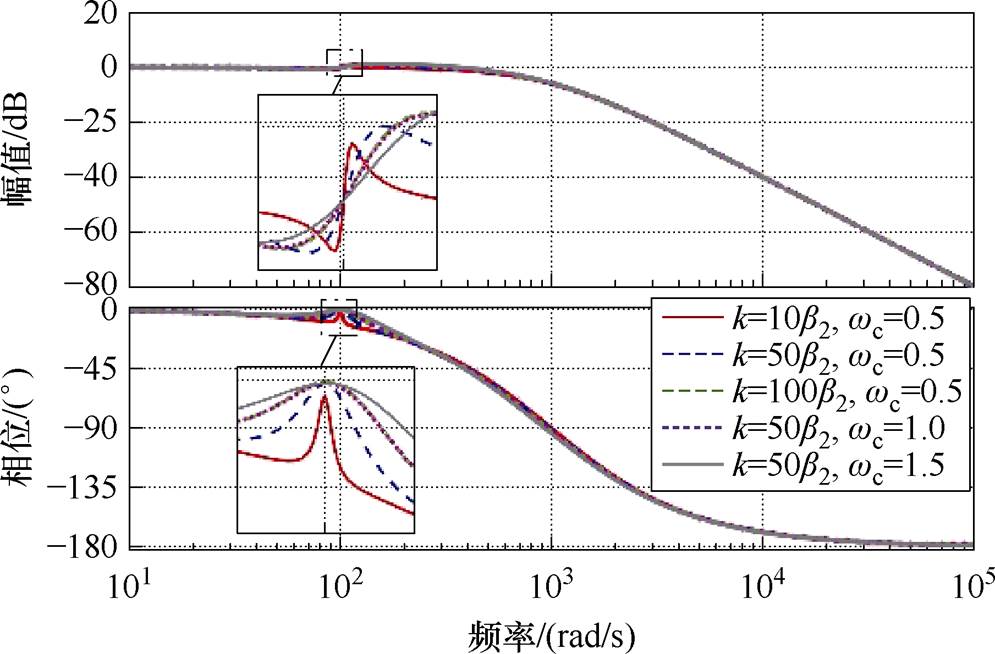
图2 不同带宽的QR-LESO伯德图
Fig.2 QR-LESO Bode plots with different bandwidths
为进一步提高LESO的性能,本文根据内模原理,抛弃原有局部频率补偿的改进策略,利用SOGI能够提取特定频率信号的特性,直接对LESO进行重构,设计出FA-LESO。所设计的FA-LESO具有带通特性,能够在不增大观测器带宽的前提下,实现对不同频率BEMF信号的自适应无滞后估计,同时有效抑制高频噪声和直流误差,且具有更少的参数整定负担。
FA-LESO结构框图如图3所示,其状态空间方程表示为
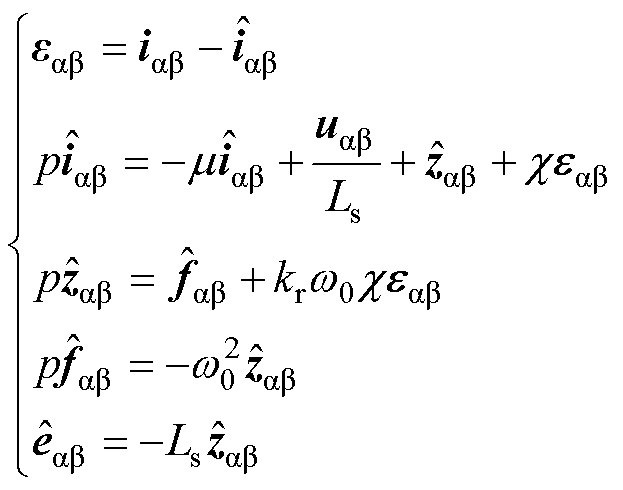 (11)
式中, 为FA-LESO的增益;
 为SOGI的增益;
 为SOGI的中心频率;
 为对
 导数的估计。
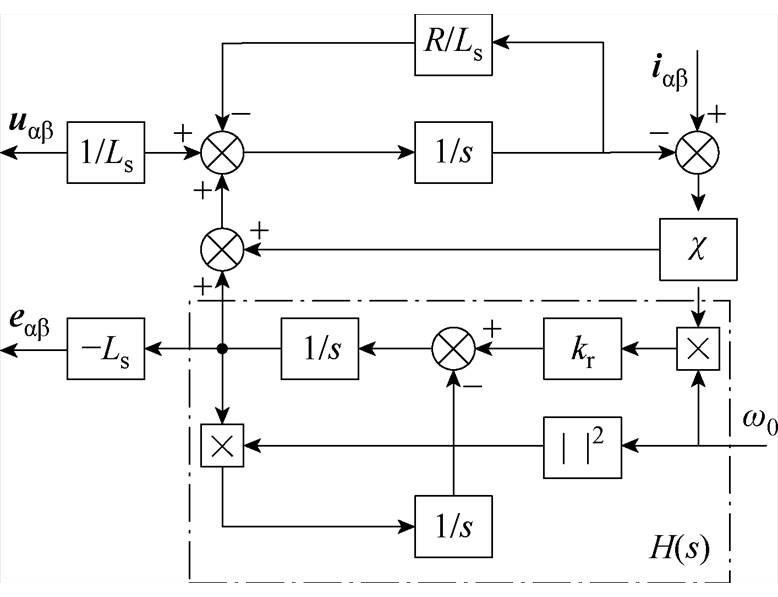
图3 FA-LESO的结构框图
Fig.3 FA-LESO structure diagram
设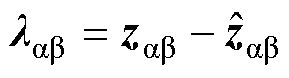 ,
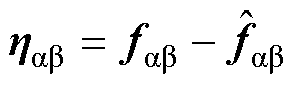 分别表示BEMF估计误差和导数估计误差,将式(3)、式(11)作差可得,系统的误差状态空间方程为
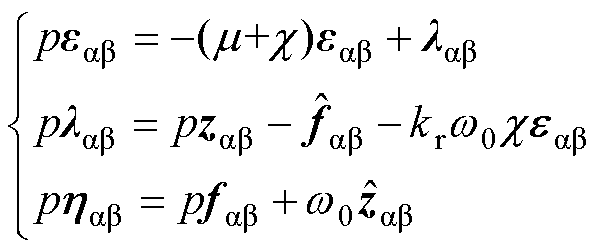 (12)
对式(12)进行拉氏变换,可得出内部SOGI和FA-LESO的传递函数分别为
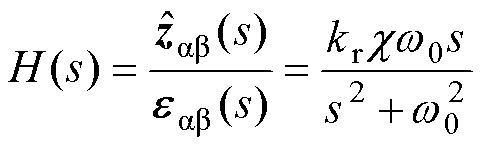 (13)
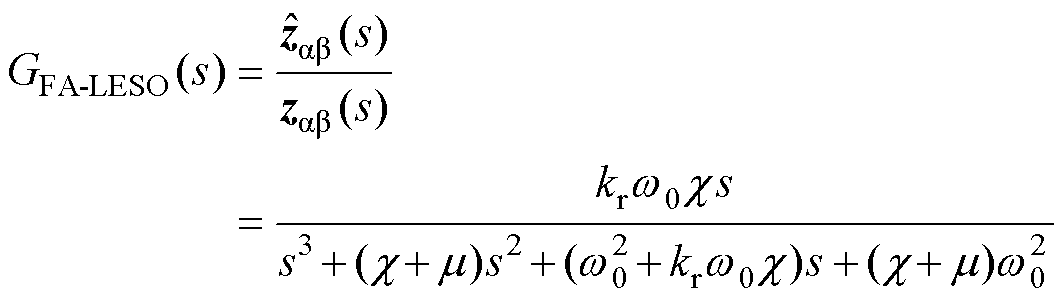 (14)
由于反电动势为跟随电机频率变化的正弦信号,故将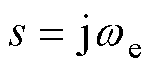 代入式(14)可得FA-LESO的幅频相频特性为
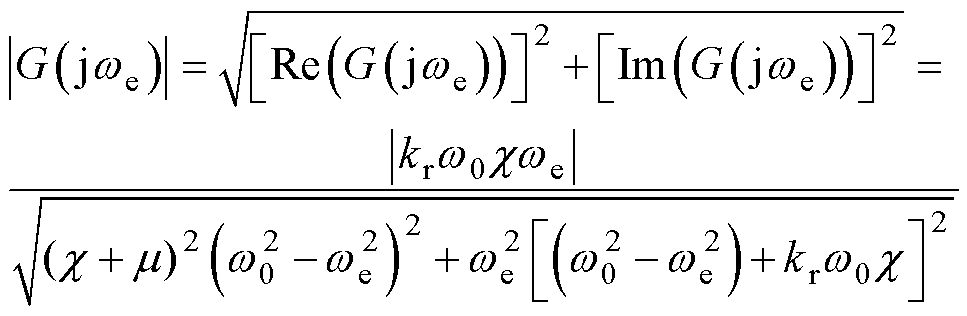 (15)
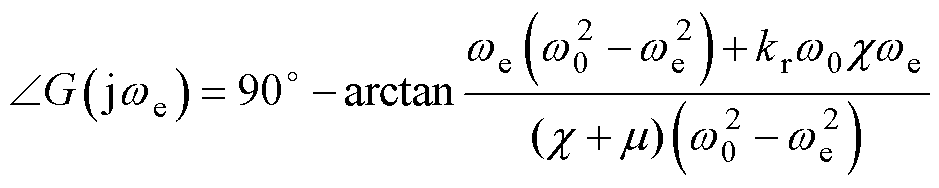 (16)
由式(15)、式(16)可知,当且仅当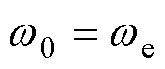 时,
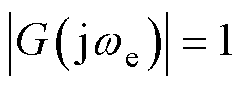 、
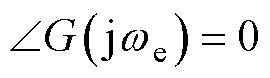 。但电机转速是未知的,为实现对基频信号的自适应跟踪,应将设为电机估计转速,即
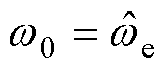 。
当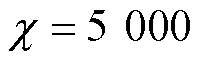 时,不同的和所对应
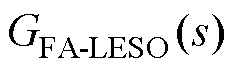 的伯德图如图4所示。
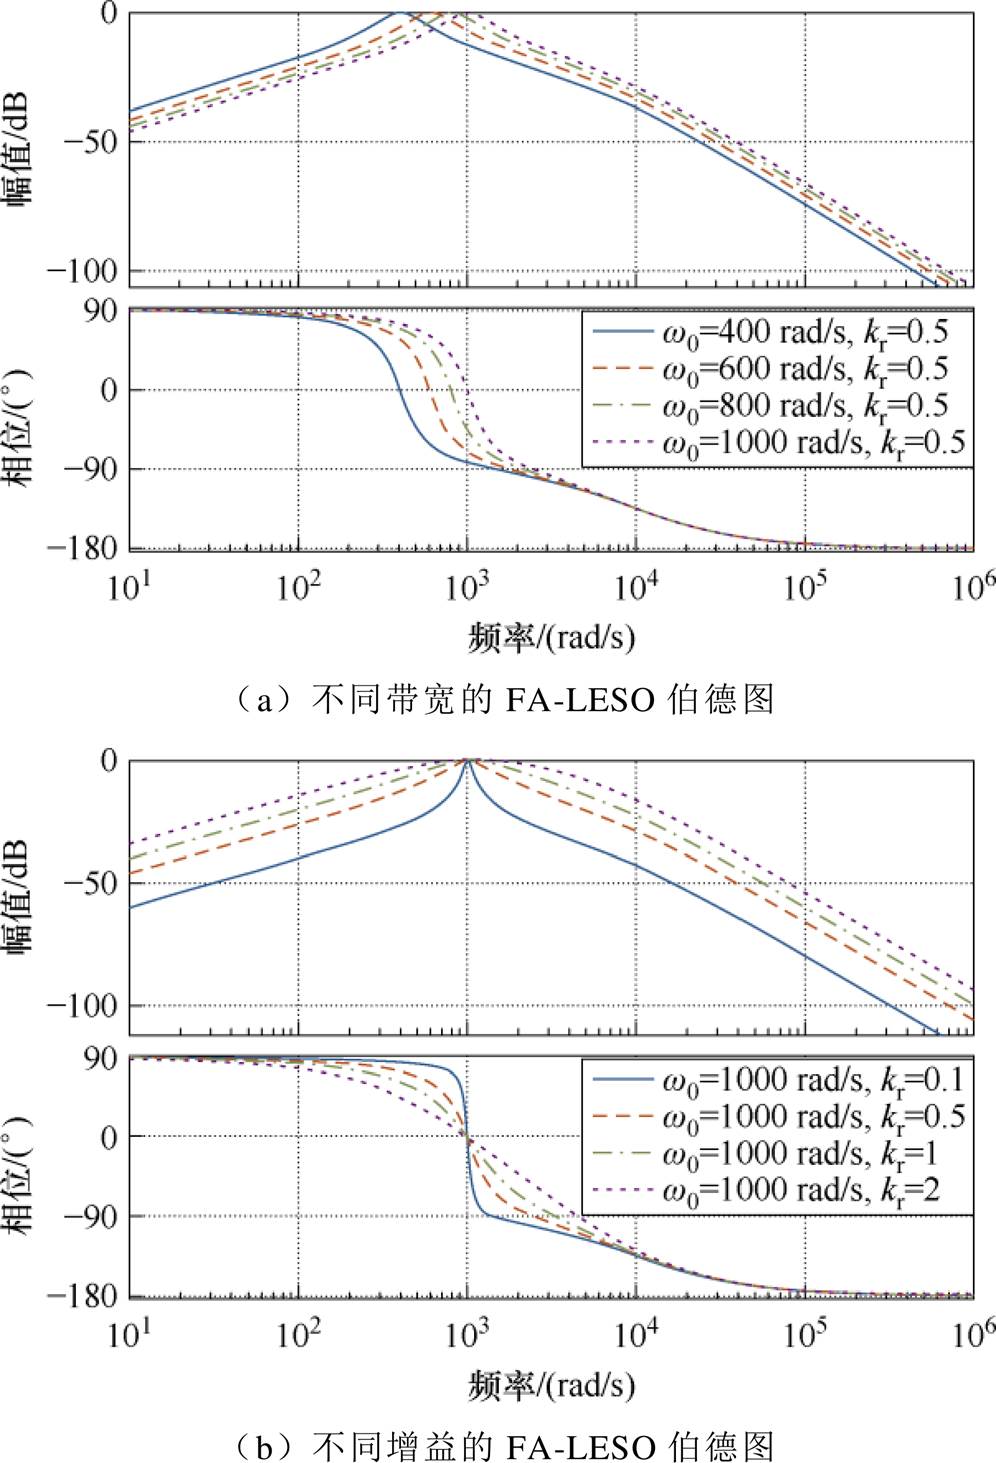
图4 FA-LESO伯德图
Fig.4 FA-LESO Bode plots
从图4a可以看出,所提FA-LESO具有带通特性,能够对频率为的信号进行无偏估计,对频率之外的信号进行衰减,当设置时,理论上能够在任意转速下实现对BEMF的自适应无滞后跟踪。从图4b中可以看出,的大小只影响系统的带宽,不影响系统在处的幅值和相位。当较小时,系统具有更好的滤波特性,但带宽较小,动态响应能力降低。反之,当较大时,系统带宽增大,动态响应能力增强,但对噪声更加敏感。因此,通过合理选择即可保证FA-LESO兼顾良好的滤波效果和动态响应能力。
根据式(14)可知,系统特征方程表示为
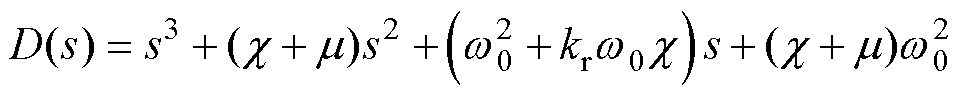 (17)
则特征行列式可表示为
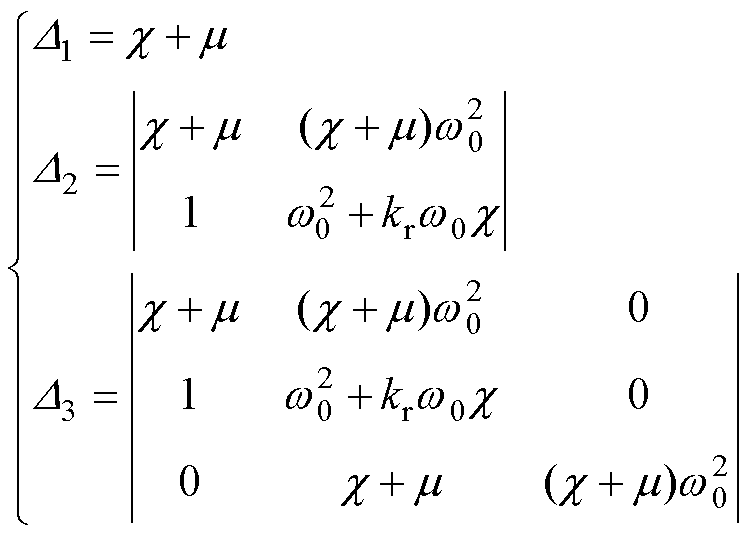 (18)
同样根据Hurwitz稳定性定理,当且仅当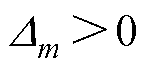 (
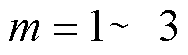 )时,系统趋于稳定,式(18)可进一步写为
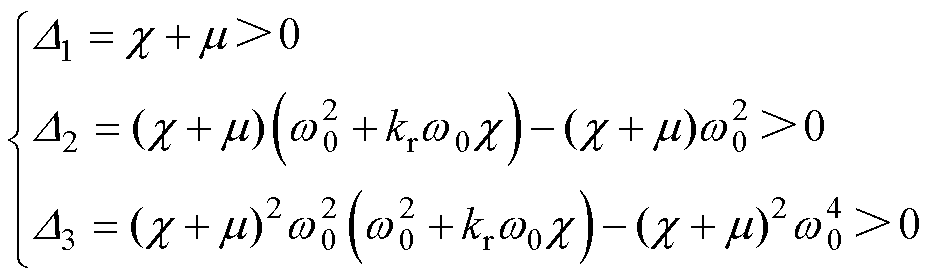 (19)
求解不等式(19)可知,为使FA-LESO稳定,参数应满足
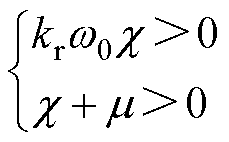 (20)
在获取到较为准确的BEMF后,通常使用PLL进行转子信息提取,但是传统正交PLL使用固定增益的PI控制器,当电机运行在加减速工况中时,会产生与加速度成正比的跟踪误差,无法实现对角度的准确跟踪,且需要反复实验以获得合适的PI参数,参数整定较为困难。
针对上述问题,利用模型预测的原理构造了FPS-PLL,无需参数整定,具有良好的动态响应能力。该方法通过最小化代价函数,锁定出角度估计值,将复杂的优化问题转化成状态变量的选择问题。为便于说明,首先建立估计 坐标系、真实
 坐标系和坐标系的关系,如图5所示,其中、
 分别为真实角度和估计角度,
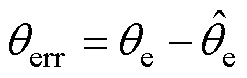 为位置估计误差。
据图5,构造估计 轴与真实
 轴之间的等效电压误差表示为
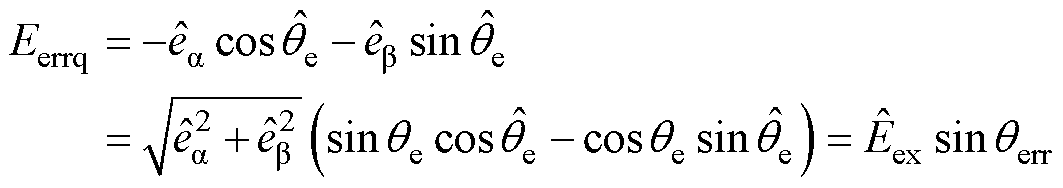 (21)
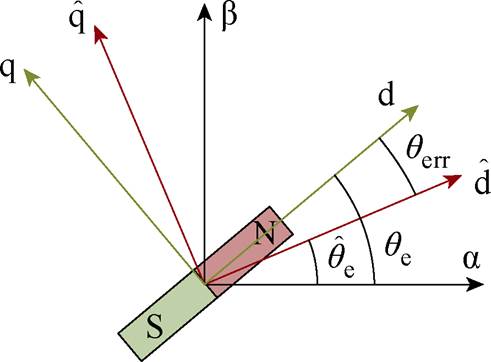
图5 空间矢量坐标关系
Fig.5 Space vector coordinate relationship diagram
式中, 为BEMF的幅值。
选择代价函数为
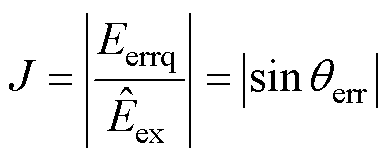 (22)
使用牛顿迭代法最小化 ,即可获得最优角度值,表示为
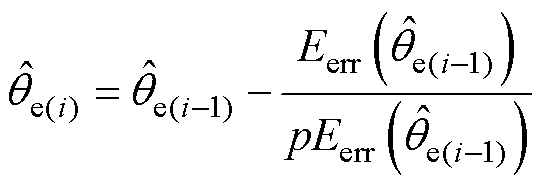 (23)
式中, 、
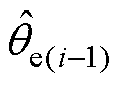 分别为第
 、
 次迭代的角度。
由式(22)可知, 在计算域
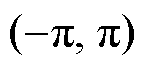 内的收敛点为0或,在最小化时,可能造成错误的位置收敛。同时,牛顿迭代法对迭代初始值敏感,通常使用四分法对迭代初始值进行预处理,以保证迭代算法正确收敛,这提高了迭代次数。此外,由式(23)可知,迭代算法存在微分运算,这加大了计算机系统的计算时间。
为解决上述问题,本文重新设计等效电压误差,构成新型代价函数,结合割线法,提出一种改进的FPS-PLL。所提方法在计算域内只有一个收敛点,不会造成错误的收敛,且仅需5次迭代即可获得最优角度估计值,降低了计算量。
据图5,构造估计 轴与真实
 轴之间的等效电压误差表示为
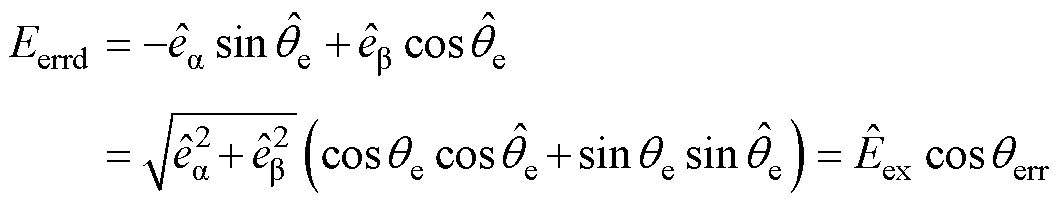 (24)
利用式(21)、式(24),结合三角函数,设计新型等效电压误差为
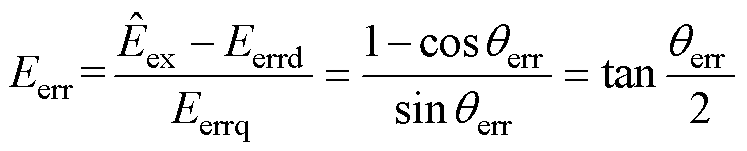 (25)
因此,新型代价函数可选为
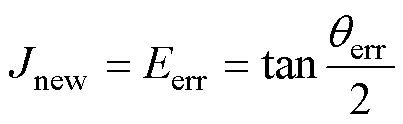 (26)
 和
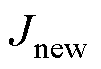 在计算域
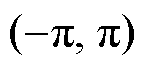 内的曲线如图6所示。由图6可知,在内存在两个零点,而只在0 rad处存在唯一零点,不会造成错误收敛,通过迭代算法寻找其零点,即可保证估计位置收敛至实际位置。
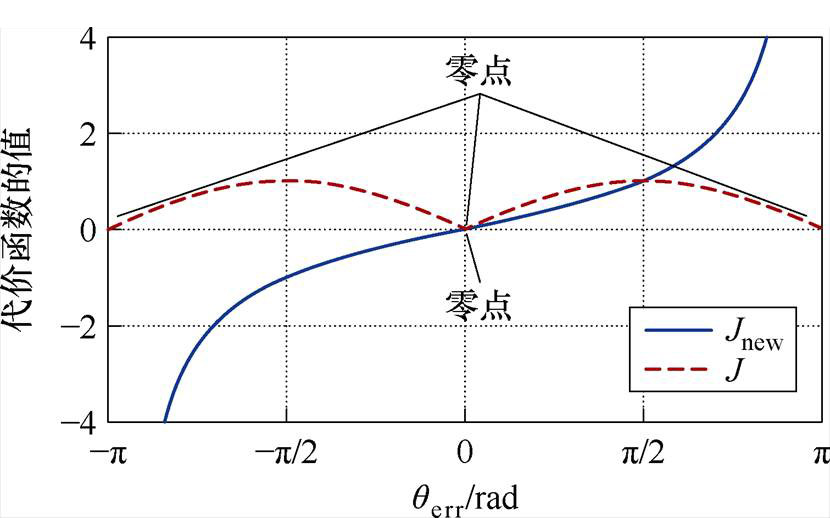
图6 代价函数曲线
Fig.6 Cost function curves
为避免对迭代初始值进行预处理和求导运算,使用割线法对转子角度进行迭代,割线法表示为
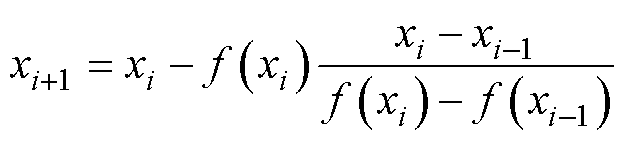 (27)
式中, 、
 和
 分别为第
 、
 和
 次迭代的近似值;
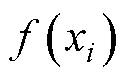 和
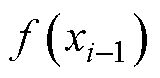 为函数在和处的函数值。
根据式(27),新型代价函数的转子角度割线迭代公式可表示为
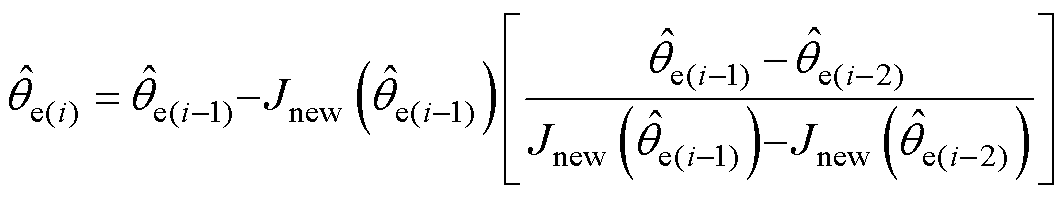 (28)
式中,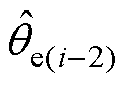 、
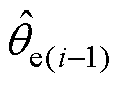 和
 分别为第
 、和次的角度迭代值;
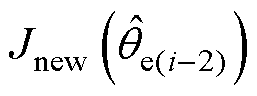 、
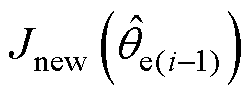 分别为、对应的代价函数值。
同时,由式(28)可知,割线法需要、作为迭代初始值,选用上次角度估计值,的选取满足
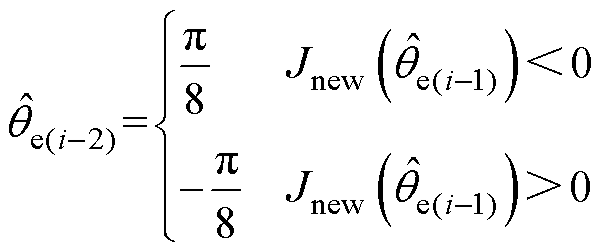 (29)
改进FPS-PLL的迭代流程框图如图7所示。
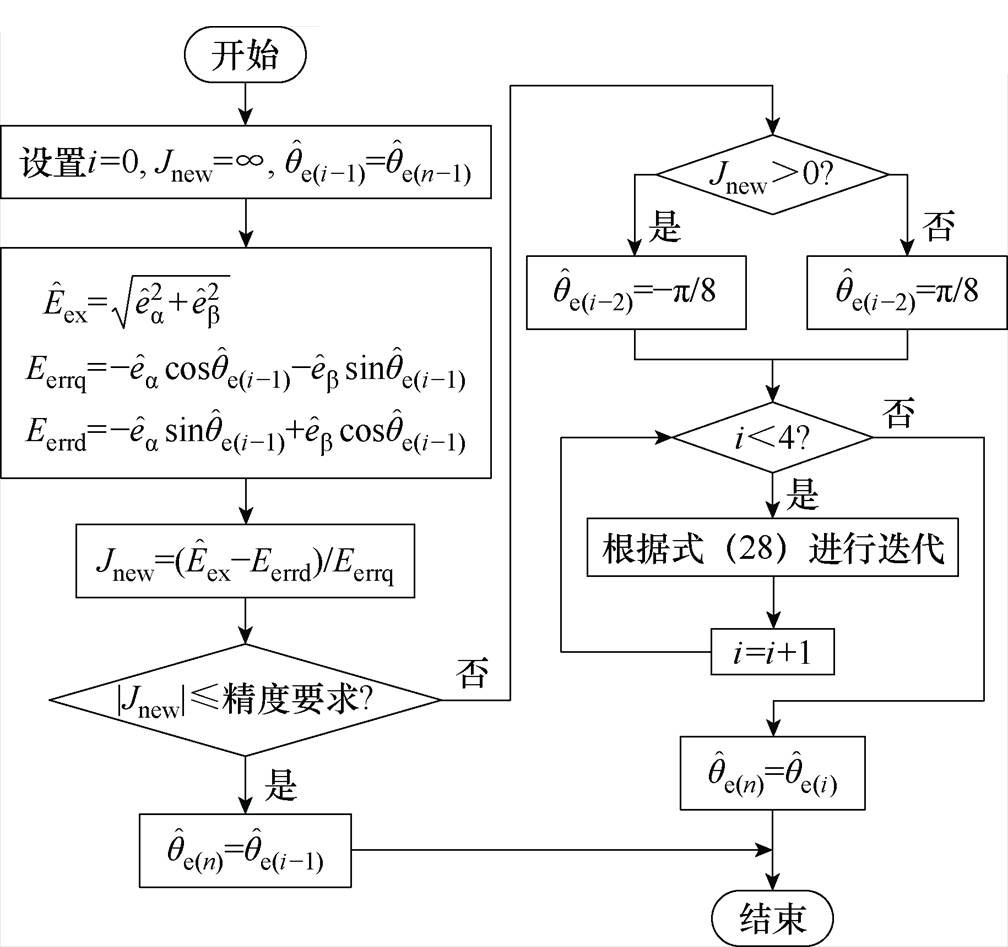
图7 迭代流程框图
Fig.7 Iterative process diagram
根据式(28)、式(29),对不同初始位置角度误差进行迭代分析。图8a为不同初始误差角度经4次迭代后的角度估计误差结果,图8b为在最大初始角度误差条件下,剩余误差的对数随迭代次数的变化情况。由图8可知,即使转子误差达到最大的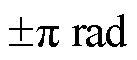 ,在经过4次迭代之后,角度误差精度也被限制在
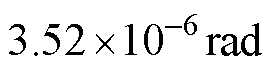 以内,此精度可满足浮点运算精度要求。因此,所提方法共需5次迭代(首次迭代用于初值判断,后续4次为割线迭代运算)即可获得最优转子估计角度。
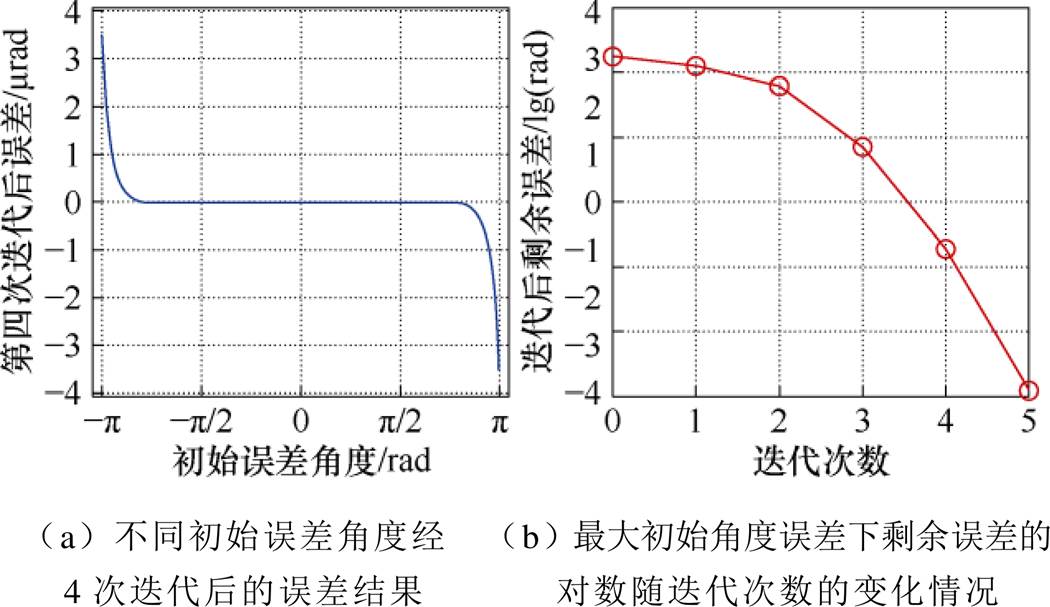
图8 迭代后角度误差结果分析
Fig.8 Analysis of angle error results after iteration
在获得当前最优转子估计角度后,使用后向欧拉法获得估计转速,同时采用滑动均值滤波算法来抑制微分时产生的高频噪声,表示为
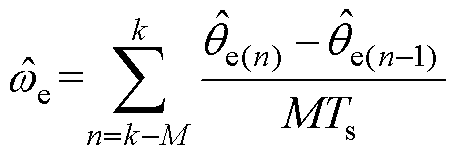 (30)
式中, 为系统采样时间;
 为均值滤波器的窗口长度。综合考虑滤波特性和延迟,本文取
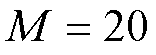 。
PMSM无传感器控制系统的原理框图如图9所示。
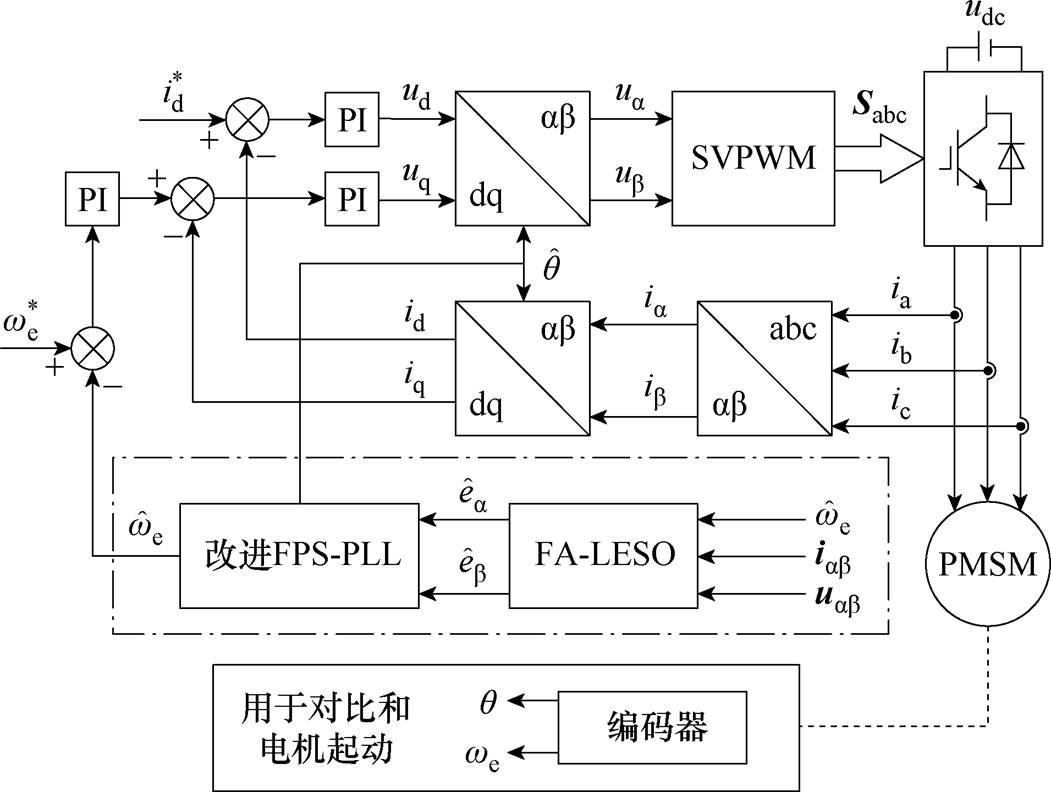
图9 PMSM无传感器控制系统框图
Fig.9 PMSM sensorless control system block diagram
为验证本文所提方法的有效性,借助Links-RT半实物仿真平台,搭建如图10所示的PMSM无传感器控制系统实验平台,主要包括上位机、伺服驱动器、Links-Box实时仿真机、负载电机、实验电机和速度位置传感器等装置。PMSM主要参数如下:额定电压为48 V,额定转速为2 500 r/min,极对数为4,定子电阻为0.25  ,定子电感为0.173 3 mH,永磁体磁链为0.016 2 Wb。电机在0~250 r/min之间采用有传感器控制以实现电机的正常起动,待电机平稳运行在额定转速的10%时,切换至无传感器控制。
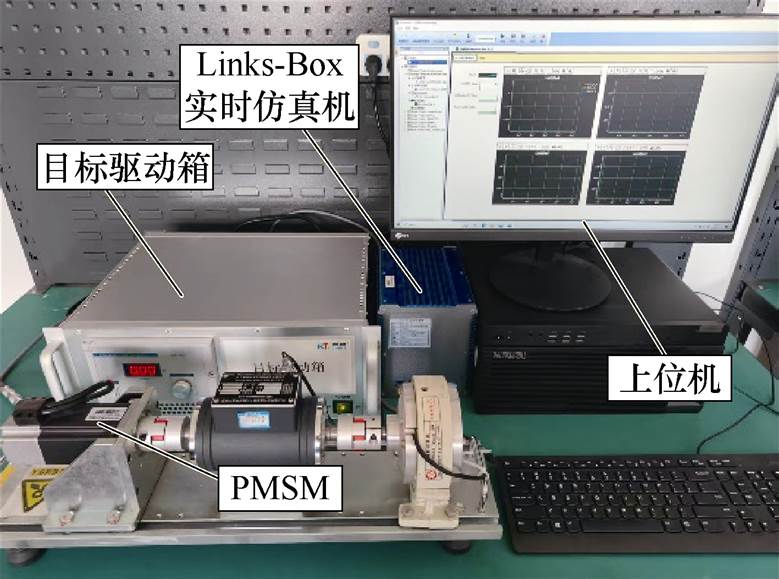
图10 实验平台
Fig.10 Experimental platform
为验证所设计的FA-LESO对BEMF估计的优越性,选用LESO、QR-LESO和FA-LESO进行对比实验,同时,转子信息提取器均选用传统正交PLL。
LESO和QR-LESO的 均为2 000 rad/s,QR- LESO谐振增益为
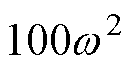 ,截止带宽为0.1 rad/s,FA-LESO的增益
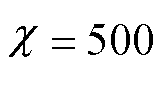 ,内模增益
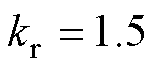 ,PLL的带宽为600 rad/s。
(1)实验一:空载不同转速下的反电动势及转子位置跟踪实验。
为验证所设计的FA-LESO对BEMF的估计能力,在空载的条件下,电机分别以1 000 r/min和2 000 r/min转速正常运行,三种无传感器控制方法的估计 轴BEMF经归一化后的波形、位置估计曲线以及位置误差曲线如图11所示。从图11中可以看出,三种观测器对电机转速的估计能力相近,在不同转速下的最大转速误差范围分别为±0.4 r/min和±0.5 r/min。从图11a可以看出,当电机运行在1 000 r/min时,QR-LESO和FA-LESO能够准确估计电机的BEMF和电机转子位置,最大位置误差几乎为零,而LESO的BEMF和转子位置的跟踪情况却明显滞后于真实值,且最大位置误差为0.446 rad,说明此时QR-LESO和FA-LESO具有同等的BEMF和转子信息观测能力,且均优于LESO。从图11b可以看出,当电机转速升至2 000 r/min时,LESO对BEMF估计的滞后效应开始显著,最大位置跟踪误差达到了0.839 rad,这说明固定参数的LESO无法跟踪不同频率下的正弦信号。同时,QR-LESO的观测值也产生了滞后,最大跟踪误差为0.551 rad,而所提FA-LESO在电机不同工作频率下均能够实现对BEMF的准确跟踪,几乎没有相位滞后,且最大跟踪误差几乎为零,验证了所提方法的性能。

图11 空载不同转速下的响应曲线
Fig.11 Response curves under different idle speeds
(2)实验二:电机在空载2 000 r/min下注入直流电压偏置实验。
为验证所提FA-LESO对直流误差的抑制能力,在电机空载,转速2 000 r/min的条件下,在0.3~0.6 s内向电机 轴注入10 V的直流电压偏置信号,三种观测器的BEMF估计曲线和角度、速度误差曲线如图12所示。从图12a、图12b中可以看出,LESO和QR-LESO的估计BEMF相对于时间的三维曲线在0.3~0.6 s之间偏离了原轨道,同时由于受到直流偏置电压的影响,二者的位置和转速误差曲线均在一定范围内产生了波动,其中,LESO和QR-LESO的位置误差最大波动峰峰值分别为1.71 rad和0.81 rad,转速误差最大波动峰峰值分别为259.8 r/min和128.1 r/min,说明二者不具有抑制直流误差的能力,但QR-LESO相较于LESO来说,受直流误差的影响较小。而从图12c中可以看出,所提FA-LESO的估计BEMF三维曲线在电压发生电压偏置前后几乎不存在跟踪误差,仍按原轨道运行。同时,FA-LESO位置估计误差和转速估计误差最大波动峰峰值分别为0.26 rad和35.8 r/min,且仅在直流电压偏差注入与撤出时产生抖动而后迅速恢复至0附近,注入和撤出回复时间分别为19.84 ms和18.36 ms。这表明所提FA-LESO能够有效快速地识别和抑制突发直流偏置扰动,验证了所提观测器的有效性。

图12 突加直流偏置时的观测器响应曲线
Fig.12 Observer response curves when sudden DC bias is applied
传统LESO、QR-LESO和FA-LESO在不同实验下的对比结果见表1、表2。
表1 不同转速下各观测器实验对比
Tab.1 Comparison of observers at different speeds

方法角度误差/rad反电动势延迟/ms 1 000 r/min2 000 r/min1 000 r/min2 000 r/min LESO0.4460.8391.061.715 QR-LESO0.0250.5510.050.656 FA-LESO0.0020.0040.030.048
为验证所提改进FPS-PLL对转子信息估计的性能,选用传统正交PLL、FPS-PLL和改进FPS-PLL设计对比实验,使用本文所提FA-LESO作为BEMF提取器。其中,FA-LESO和PLL的参数配置与4.1节相同,FPS-PLL和改进FPS-PLL无需参数调整。
表2 直流偏置扰动下各观测器对比
Tab.2 Comparison of various observers under DC bias disturbance
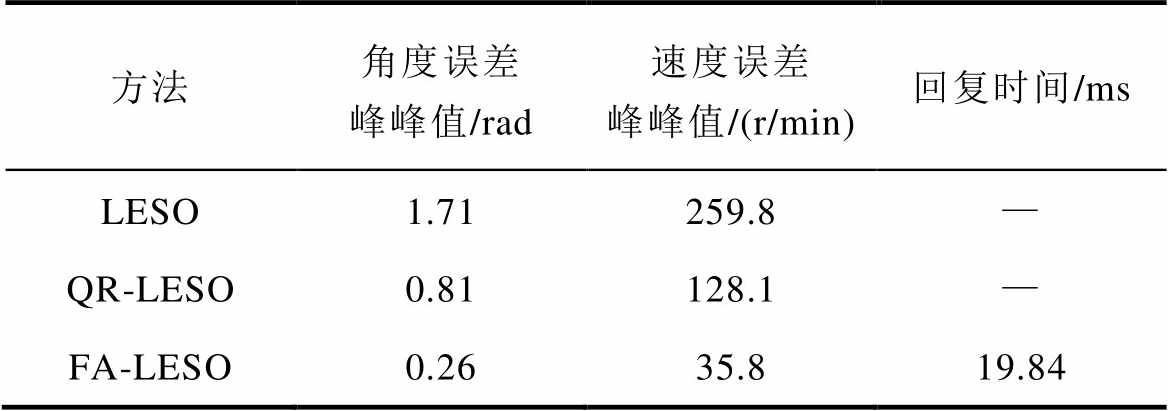
方法角度误差峰峰值/rad速度误差峰峰值/(r/min)回复时间/ms LESO1.71259.8— QR-LESO0.81128.1— FA-LESO0.2635.819.84
(1)实验一:电机在固定转速下对比FPS-PLL和改进FPS-PLL的性能。
在空载的条件下,电机以1 500 r/min转速正常运行在0.7~0.8 s之间,以加速度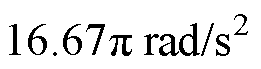 减速到1 000 r/min,FPS-PLL和改进FPS-PLL的估计角度及角度误差曲线如图13所示。
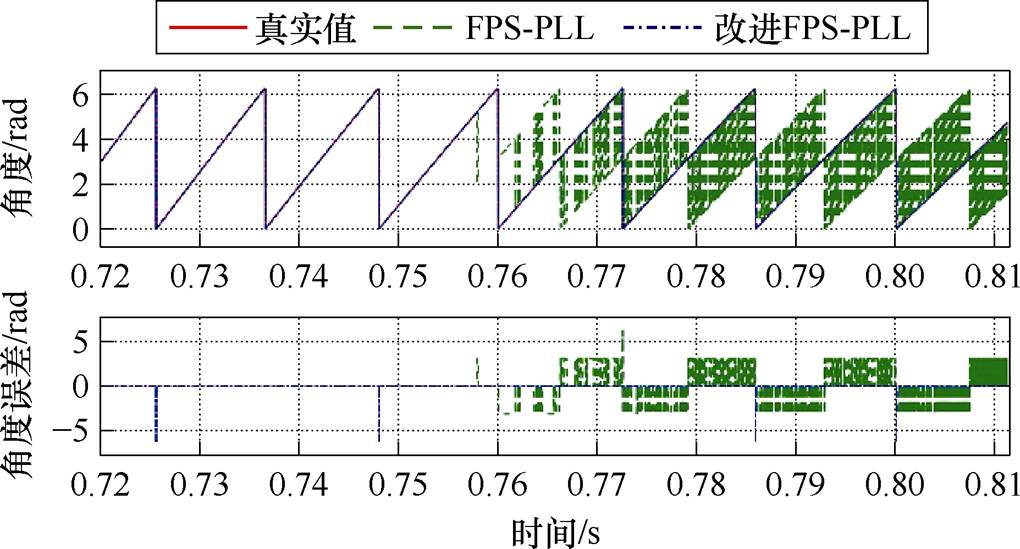
图13 估计角度及角度误差曲线
Fig.13 Estimation angle and angle error curves
由图13可知,使用传统代价函数的FPS-PLL从0.757 s处开始产生错误的位置估计,这是因为传统代价函数的收敛域为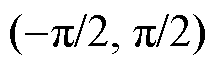 ,当电机以恒速稳定运行时,
 较小,处在收敛域内,迭代方向不变,估计角度正确;但当电机转速发生改变时,随之变大,超出计算域,而传统代价函数在计算域内存在两个收敛点,因此造成错误收敛,而改进FPS-PLL在整个计算域内只存在一个收敛点,不会产生错误的位置估计,因此在电机转速变化前后估计角度误差无明显变化。
(2)实验二:电机加减速实验对比改进FPS-PLL和传统正交PLL的性能。
电机在平稳运行后,在0.1~0.2 s和0.7~0.8 s内以加速度加减速,在0.3~0.4 s与0.5~0.6 s内以加速度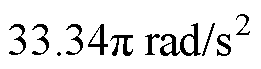 加减速,其余时刻保持原有转速。图14为加减速实验的转速曲线、转速误差和角度误差曲线。由图14a可知,在整个加减速过程中,改进FPS-PLL估计转速的滞后效应均小于传统正交PLL。由图14b可知,电机以加速度加减速运行时,传统PLL最大转速误差为14 r/min,最大位置误差为0.06 rad,而当电机以加速度加减速运行时,传统正交PLL的最大转速误差和位置误差均有一定幅度的增大,说明使用固定PI参数的传统正交PLL,不适用于电机加减速等动态过程,且跟踪误差随加速度的增加而增大。而所提方法在整个加减速过程中,位置误差几乎不受影响,始终保持在
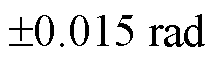 以内,说明所提方法具有良好的动态性能。

图14 加减速条件下PLL与改进FPS-PLL的响应曲线
Fig.14 Response curves of PLL and improve FPS-PLL under acceleration and deceleration conditions
(3)实验三:电机固定转速下负载阶跃实验。
电机以10%额定负载、1 500 r/min平稳运行后,在0.3~0.4s内将负载阶跃至50%。图15为负载阶跃实验的响应曲线。由图15可知,传统正交PLL的角度误差最大可达0.04 rad,而改进FPS-PLL的角度误差无明显变化,整个运行过程中位置估计误差波动均在0.01 rad以内。说明所提方法在负载阶跃条件下,能够更快地恢复稳定,实现精准锁相。
现有方案与改进FPS-PLL的特性比较见表3,其中,各种算法运算时间由Links-Box实时仿真机计算得出,并将结果显示在上位机上。由表3可知,本文方法在进行5次和6次迭代后的计算精度分别为3.52 mrad和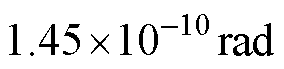 ,计算时间分别为19.7 ms和24.1 ms,与现有方案相比,本文方法迭代次数和运算时间更小,具有更高的计算精度。与文献[16]方案相比,在迭代次数为6时,本文方法计算精度和时间均表现更优,且保证了估计角度的正确收敛。但由于增加迭代次数在提高估计精度的同时增加了运算时间,且当计算精度为3.52 mrad时已可满足浮点运算要求,因此选取迭代次数为5。
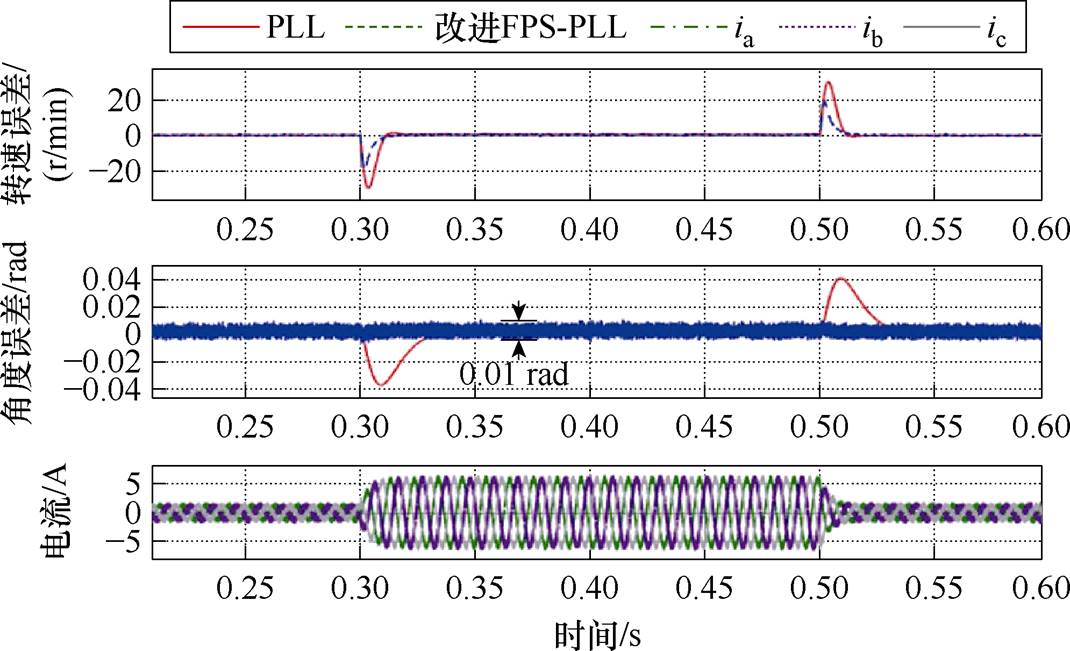
图15 估计角度及角度误差曲线
Fig.15 Estimation angle and angle error curves
表3 现有方案与改进FPS-PLL的性能对比
Tab.3 Performance comparison between existing solutions and improved FPS-PLL
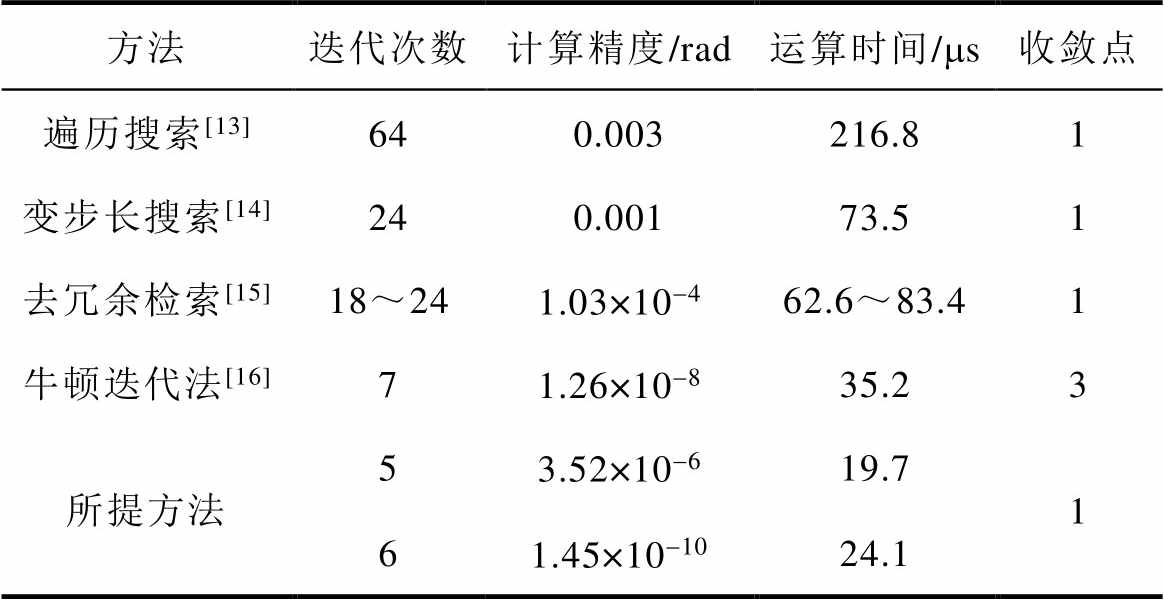
方法迭代次数计算精度/rad运算时间/ms收敛点 遍历搜索[13]640.003216.81 变步长搜索[14]240.00173.51 去冗余检索[15]18~241.03×10-462.6~83.41 牛顿迭代法[16]71.26×10-835.23 所提方法53.52×10-619.71 61.45×10-1024.1
本文针对传统LESO在估计电机BEMF时存在直流误差和相位滞后,以及传统PLL在估计转子信息时存在动态误差和参数调整困难的问题,设计一种FA-LESO与改进FPS-PLL的PMSM无传感器控制方案。通过理论分析和实验验证,得出以下结论:
1)所设计的FA-LESO不同于现有局部频率补偿策略,直接对LESO内部积分器进行重构,能够实现对不同频率BEMF信号的自适应无滞后估计,相较于QR-LESO,BEMF延迟分别在1 000 r/min和2 000 r/min下提升40%和92%,且具有带通特性,能够在抑制高频噪声的同时,有效降低直流误差对位置估计精度的影响。
2)所提改进FPS-PLL通过重新设计等效电压误差,构成代价函数,在一个迭代周期内只有一个收敛点,避免了传统代价函数因在角度误差范围内存在两个解而造成错误的位置收敛的问题,结合割线迭代法,仅需5次迭代即可实现3.52 mrad的理论精度,具有更少的迭代次数和更短的运算时间。相较于传统PLL,所提方法具有更快的动态响应性能,且无需参数配置。
参考文献
[1] 王奇维, 李斌兴, 潘冠丞, 等. 基于转子位置误差解耦阻抗建模的永磁同步电机电感在线辨识方法[J]. 电工技术学报, 2025, 40(2): 439-451.
Wang Qiwei, Li Binxing, Pan Guancheng, et al. Impedance model based online inductance identi- fication method of permanent magnet synchronous motor decoupled from rotor position error[J]. Trans- actions of China Electrotechnical Society, 2025, 40(2): 439-451.
[2] 刘栋良, 赵金洋, 董旭辉, 等. 扩展卡尔曼观测器下的永磁同步电机负载扰动抑制研究[J]. 电工技术学报, 2025, 40(8): 2488-2503.
Liu Dongliang, Zhao Jinyang, Dong Xuhui, et al. Research on load disturbance suppression technology of permanent magnet synchronous motor under extended Kalman filter[J]. Transactions of China Electrotechnical Society, 2025, 40(8): 2488-2503.
[3] 张彦平, 尹忠刚, 苏明, 等. 基于共振扩张状态观测器的内置式永磁同步电机统一全速域无位置传感器控制[J]. 电工技术学报, 2023, 38(22): 6070- 6081.
Zhang Yanping, Yin Zhonggang, Su Ming, et al. Unified full speed sensorless control of interior permanent magnet synchronous motor based on resonance extended state observer[J]. Transactions of China Electrotechnical Society, 2023, 38(22): 6070- 6081.
[4] Jiang Ning, Cao Ruiwu, Sun Wei, et al. MRAS-based sensorless control of PMSM drives using extended state observer in shaftless rim-driven thruster system[J]. IEEE Transactions on Transportation Electrification, 2025, 11(2): 6038-6047.
[5] 高崇, 邵在康, 康忠健, 等. 基于扩展卡尔曼滤波的水中放电阶段辨识方法[J]. 电工技术学报, 2024, 39(11): 3475-3485.
Gao Chong, Shao Zaikang, Kang Zhongjian, et al. Method for identifying stages of discharge in water based on extended Kalman filter[J]. Transactions of China Electrotechnical Society, 2024, 39(11): 3475- 3485.
[6] Xu Qiangren, Fang Shuhua, Huang Demin. Sensorless control for SPMSM using modified super-twisting observer considering resistance mismatch and VSI nonlinearity[J]. IEEE Transactions on Transportation Electrification, 2025, 11(3): 7389-7402.
[7] 韩国强, 韩颖, 贾政, 等. 基于超局部模型的开关磁阻电机无模型预测电流控制方法[J]. 电工技术学报, 2025, 40(18): 5931-5944.
Han Guoqiang, Han Ying, Jia Zheng, et al. Model- free predictive current control method for switched reluctance motor with ultralocal model[J]. Trans- actions of China Electrotechnical Society, 2025, 40(18): 5931-5944.
[8] Zhuo Shengrong, Jin Shudan, Liu Xinyu, et al. Robust voltage control of bidirectional DC-DC converter with modified extended state observer for hybrid power supply system[J]. IEEE Transactions on Trans- portation Electrification, 2025, 11(1): 2571-2579.
[9] Zhong Yuxiang, Lin Heyun, Wang Jiyao, et al. Sensorless control of variable flux memory machines based on improved extended EMF model and adaptive extended state observer[J]. IEEE Transactions on Transportation Electrification, 2024, 10(3): 5624-5635.
[10] Yu Ke, Li Shihua, Zhu Wenwu, et al. Sensorless control scheme for PMSM drive via generalized proportional integral observers and Kalman filter[J]. IEEE Transactions on Power Electronics, 2025, 40(3): 4020-4033.
[11] Xia Zhen, Yu Xu, Wu Xuan, et al. An enhanced linear extended state observer-based sensorless IPMSM drives with robustness against current measurement offset error[J]. IEEE Transactions on Transportation Electrification, 2025, 11(1): 3558-3567.
[12] Liu Qi, Zhang Li, Qian Qiang. Fast LADRC-type phase-locked loop with adaptive extended state observer[J]. IEEE Transactions on Industrial Elec- tronics, 2024, 71(8): 8268-8278.
[13] Abdelrahem M, Hackl C M, Kennel R. Finite position set-phase locked loop for sensorless control of direct-driven permanent-magnet synchronous gen- erators[J]. IEEE Transactions on Power Electronics, 2018, 33(4): 3097-3105.
[14] Abdelrahem M, Hackl C M, Kennel R, et al. Computationally efficient finite-position-set-phase- locked loop for sensorless control of PMSGs in wind turbine applications[J]. IEEE Transactions on Power Electronics, 2021, 36(3): 3007-3016.
[15] Mayilsamy G, Lee S R, Jeong J H, et al. An efficient angle search algorithm for FPS-PLLs in encoderless control of PMVG-based wind turbine system appli- cations[J]. IEEE Transactions on Industrial Infor- matics, 2025, 21(2): 1557-1566.
[16] Chen Shuo, Ding Wen, Hu Ruiming, et al. Sensorless control of PMSM drives using reduced order quasi resonant-based ESO and Newton–raphson method- based PLL[J]. IEEE Transactions on Power Elec- tronics, 2023, 38(1): 229-244.
Abstract Permanent magnet synchronous motor (PMSM) sensorless control systems based on the back electromotive force (BEMF) model exhibit excellent performance in medium-to-high speed ranges. They generally consist of a BEMF observer and a rotor information extractor. The linear extended state observer (LESO) is widely adopted for its simple structure, fast convergence, and low model dependency. However, owing to inverter nonlinearities and current sensor drift, the estimated BEMF inevitably contains interference such as DC bias. Since the LESO has a low-pass characteristic and the BEMF is a sinusoidal signal that varies with speed, amplitude, and phase deviation, DC bias errors arise during estimation. The traditional phase-locked loop (PLL) employs a fixed-gain PI controller, which introduces tracking errors proportional to acceleration under dynamic conditions. Moreover, repeated experiments are required to determine PI parameters, complicating parameter tuning. Therefore, this paper proposes a PMSM sensorless control method based on a frequency-adaptive linear extended state observer (FA-LESO) and an improved finite-position-set phase-locked loop (FPS-PLL).
Firstly, the limitations of existing LESO schemes are analyzed. Unlike conventional local frequency compensation strategies, the proposed method employs a second-order generalized integrator (SOGI) to extract signals at specific frequencies and reconstruct the internal disturbance model of the LESO. An FA-LESO with band-pass characteristics is designed to enable unbiased extraction at the center frequency while rapidly attenuating out-of-band components. When the center frequency equals the motor speed, the observer achieves frequency-adaptive, lag-free estimation of the fundamental BEMF signal.
Secondly, based on the model-predictive principle, a novel equivalent-voltage error is designed to form a cost function, and the FPS-PLL is improved using the secant method. The new cost function has one single convergence point per iteration, effectively overcoming false convergence caused by conventional cost functions within the angular error range. Moreover, the secant iteration avoids the derivative computation required by the Newton method and the initial-value preprocessing, thereby reducing computational cost and eliminating the need for parameter tuning.
Finally, the proposed method is validated on a PMSM test platform using a Links-RT hardware-in-the-loop simulator. Results show that: (1) The FA-LESO achieves frequency-adaptive, lag-free estimation of BEMF signals at different frequencies. Compared with conventional schemes, the BEMF delay is reduced by 40% and 92% at 1 000 r/min and 2 000 r/min, respectively. With its band-pass characteristics, it effectively suppresses high-frequency noise and minimizes the impact of DC errors on position estimation accuracy. (2) The improved FPS-PLL has one convergence point per iteration and attains a theoretical accuracy of 3.52×10⁻⁶ rad within five iterations. Compared with the traditional PLL, the proposed method exhibits better dynamic response and requires no parameter tuning.
keywords:Permanent magnet synchronous motor, sensorless control, frequency adaptive extended state observer, finite position set phase-locked loop
DOI: 10.19595/j.cnki.1000-6753.tces.251299
中图分类号:TM351
辽宁省自然科学基金面上项目(2024-MSLH-369)和辽宁省科技厅揭榜挂帅项目(2023JI1/11100004)资助。
收稿日期 2025-07-22
改稿日期 2025-09-10
郭默冉 男,2000年生,硕士研究生,研究方向为永磁同步电机无位置传感器控制。E-mail: guomoran2000@163.com
赵希梅 女,1979年生,教授,博士生导师,研究方向为直线伺服、智能控制、鲁棒控制等。E-mail: zhaoxm_sut@163.com(通信作者)
(编辑 崔文静)