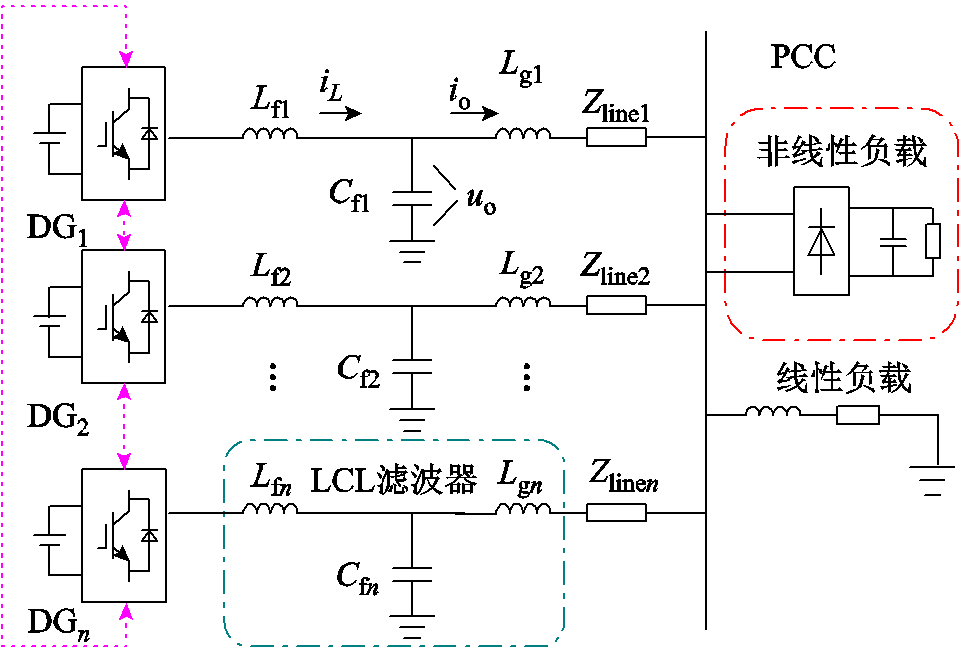
图1 孤岛微电网示意图
Fig.1 Schematic of an islanded microgrid
摘要 为兼顾孤岛微电网中逆变器机组间谐波功率均分与负载侧电能质量的提升,该文提出一种基于领导-跟随一致性算法的分布式谐波功率均分策略。该策略将剩余容量融入一致性变量,通过引入虚拟领导节点,灵活调整剩余容量与吸收谐波功率的关系,使吸收的谐波功率逐渐收敛于领导节点的目标值,进而实现逆变器容量的最佳利用,在避免过载、谐波均分与电能质量提升三方面实现目标动态平衡。此外,为降低系统通信负担,设计了一种动态事件触发通信机制,并基于Lyapunov稳定性理论推导了触发条件,确保仅在满足预设条件时进行信息交互,显著减少了通信资源消耗。最后,通过硬件在环实验验证了所提方法在多种复杂工况下的有效性与适用性。
关键词:微电网 谐波均分 电能质量 虚拟阻抗 事件触发控制
微电网电能质量是保障其源网荷经济高效运行的重要基础。孤岛模式下,非线性负载产生的谐波无法通过变压器流入中高压网络消纳,导致其电压畸变通常高于配电网[1-3]。同时,由于自身容量及线路阻抗差异,谐波功率的无序分配也使得分布式电源(Distributed Generator, DG)的逆变器存在过载风险[4-5]。因此,通过合理的逆变器控制实现谐波功率的合理分配,可有效避免机组过载、降低微电网电压畸变,具有重要工程意义。
目前学者们已经提出了多种谐波功率控制策略,可根据是否需要通信分为本地控制、集中控制和分布式控制三种[6-20]。本地控制无需通信,具有响应速度快、即插即用等优点[8-11]。然而,本地控制由于缺乏DG间的信息交互,难以在改善公共耦合点(Point of Common Coupling,PCC)电压质量的同时兼顾谐波均分,且在面对复杂微电网时会面临参数选取困难与适用性的问题。为了保证复杂微电网的谐波功率均分与电能质量提升效果,通过微电网中央控制器(Microgrid Central Controller, MGCC)统一下发控制指令的集中控制架构被提出[12-14]。尽管该架构能够通过全局优化计算出最佳控制指令以兼顾谐波均分与电能质量,但其对通信带宽要求高,且存在单点故障风险。随着系统规模的扩大,其计算负担亦将显著加重。
分布式控制作为一种介于本地与集中式控制之间的折中方案,因其去中心化的特点近年来得到广泛关注。其中,通过相邻逆变器之间的双向通信实现控制目标收敛的经典一致性算法凭借其良好的鲁棒性与可扩展性,成为当前分布式控制领域广泛采用的底层基础算法架构[15-20]。文献[16]根据相邻DG吸收谐波功率之差动态调整虚拟阻抗,最终使相邻DG吸收的谐波与逆变器额定容量成比例。文献[17]提出了一种适用于复杂馈线网络的分布式控制策略,通过引入阻抗重塑因子与谐波电流前馈补偿实现谐波均分。为了在控制逆变器谐波均分外进一步兼顾负载侧电能质量改善功能,文献[18]设计了一种从电感和电阻两个维度重塑虚拟阻抗的控制策略,在实现谐波均分的同时,引入虚拟负电感兼顾PCC的电压质量。然而,其控制架构缺乏对DG剩余容量的考虑,限制了其改善PCC电压质量的能力。文献[19-20]在传统分布式谐波功率均分架构基础上引入了额外的负载侧电压质量补偿模块,该模块通过PCC处谐波电压畸变率(Total Harmonic Distortion, THD)与预设THD参考值之间的偏差来调整逆变器输出,最终控制PCC谐波畸变率达到参考值。然而控制PCC谐波畸变率为某一固定参考值可能会缺乏灵活性,例如在逆变器剩余容量较少的工况下,如果仍强行控制逆变器吸收更多谐波功率补偿PCC谐波畸变率至参考值,逆变器可能因承担过多的谐波补偿任务出现过载。因此,要想兼顾谐波功率均分与电压质量提升,需要面临逆变器过载风险上升问题,而如何实现这三者之间的平衡,是当前研究尚未解决的问题。
针对上述问题,本文提出一种基于领导-跟随一致性算法的谐波功率均分策略。一方面,以逆变器剩余容量为基准,设计一致性变量来实时反映逆变器安全裕度,并通过引入领导节点指导各逆变器一致性变量的收敛方向,控制逆变器按照自身剩余容量成比例吸收谐波功率,实现“谐波功率均分、电压质量提升、过载风险”三者之间的平衡。另一方面,考虑到微电网规模扩大,为避免传统周期性通信带来的巨大通信负担,引入一种基于动态事件触发架构(Dynamic Event-Triggered Control, DETC)的通信方式,能够根据逆变器吸收的谐波功率、自身剩余容量及领导节点等关键数据动态生成触发阈值,实现“按需通信”,在保证控制精度的前提下,显著降低通信需求。具体贡献如下:
1)提出了一种基于领导-跟随算法的谐波功率均分策略。以逆变器剩余容量为基准,设计谐波一致性变量,从而充分反映逆变器真实的谐波吸收情况,然后通过领导节点设定一个逆变器剩余容量利用率目标,指引各逆变器一致性变量收敛方向。所提策略以提升逆变器剩余容量利用率为导向,从而在不过载前提下,实现谐波功率均分与PCC电压质量补偿的兼顾。
2)为进一步降低所提控制通信需求,引入DETC通信机制,并基于Lyapunov稳定性理论设计动态触发阈值,根据动态阈值与一致性变量误差的实时比较结果判断逆变器间是否需要进行通信,进而降低系统通信负担。同时对引入DETC通信机制后控制的稳定性展开了详细分析,从理论上证明所提方法不会存在芝诺(Zeno)现象。最后通过硬件在环实验验证了所提算法在各类工况下的有效性。
典型孤岛微电网示意图如图1所示,每个DG通过LCL滤波器和馈线连接到总线上。
图1 孤岛微电网示意图
Fig.1 Schematic of an islanded microgrid
图1中,Lf和Cf分别为滤波器的电感和电容。虽然实际中的低压配电网馈线以阻性为主,但由于网侧电感Lg的存在,仍能保证逆变器支路阻抗以感性阻抗占主导,因此可以采用P-f和Q-E下垂控制策略控制逆变器输出功率[21],如式(1)所示。
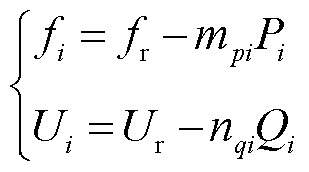 (1)
式中,fr和Ur分别为逆变器输出电压uo的参考频率和幅值;fi和Ui分别为逆变器i输出电压uo的实际频率和幅值;Pi和Qi分别为逆变器i的输出有功功率和无功功率;mpi和nqi分别为有功和无功下垂系数。然而,各DG与负荷之间的线路阻抗Xi通常不成比例,使其稳态时逆变器输出电压不一致,进而导致无法准确实现无功功率的分配[22]。
为了解决这一问题,可以引入虚拟阻抗控制,增加虚拟基波阻抗Xv1,i,使DG支路的等效阻抗与其额定无功功率Qrated,i成比例,如式(2)所示。
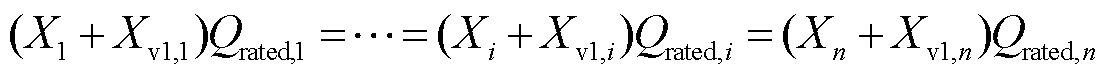 (2)
虚拟阻抗常采用电压电流双环控制。其中,电压外环采用比例谐振控制,电流内环采用比例控制。控制环中所需的谐波电流采用交叉对消反馈的方法进行分离提取[23]。虚拟阻抗最终以压降的形式附加在逆变器输出参考电压中[17],如式(3)所示。
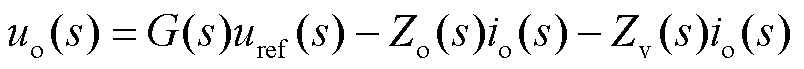 (3)
式中,G(s)为电压传递函数;uref为通过下垂控制后生成的正弦电压参考量;Zo(s)、Zv(s)分别为逆变器自身等效阻抗、附加虚拟阻抗;io(s)为线路电流。
线路阻抗不匹配也会影响谐波功率的分配。根据IEEE Standard 1459—2010[24],DGi的h次谐波功率 和吸收的总谐波功率Shar,i为
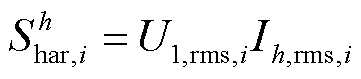 (4)
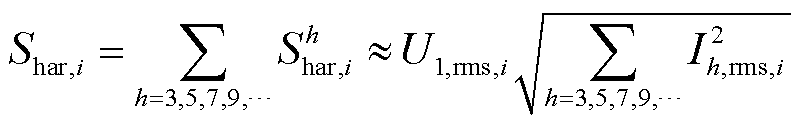 (5)
式中U1,rms,i和Ih,rms,i分别为基波电压和h次谐波电流的方均根。因为U1,rms,i通常变化幅度较小,所以逆变器吸收谐波功率主要受流入逆变器的谐波电流影响。以图2所示的微电网谐波域下的等效电路为例进行分析。其中非线性负荷发出的谐波电流用谐波电流源 等效,
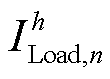 为流入负荷的h次谐波电流,
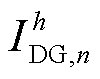 为流入逆变器n的h次谐波电流,
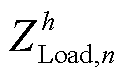 为第n个负载的h次谐波等效阻抗。
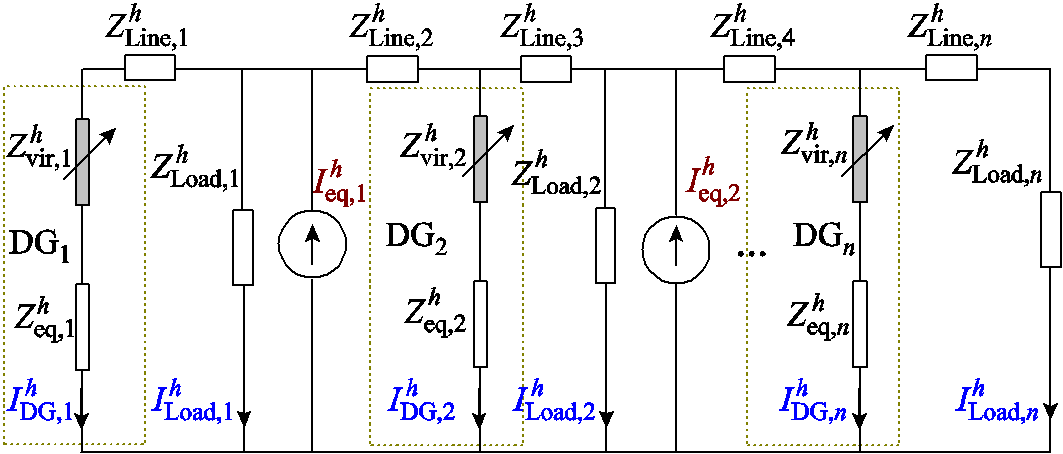
图2 谐波域等效电路
Fig.2 Equivalent circuit in the harmonic domain
节点i的h次谐波电压与总谐波电压畸变率THDi为
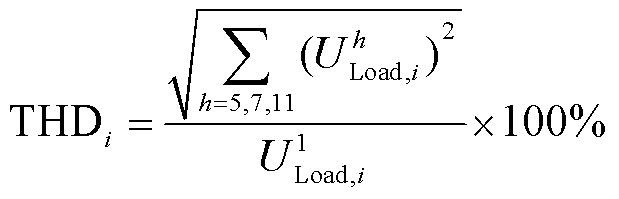 (6)
结合基尔霍夫电流定律可知、、满足式(7)所示关系。
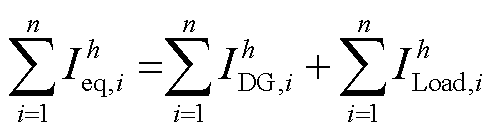 (7)
结合式(6)可知,在负载阻抗不变情况下,要想降低负载的谐波畸变率,必须减少流入负载的谐波电流,而这就会导致流入逆变器侧的谐波电流增加,进而使得逆变器吸收谐波功率增加。总结微网谐波补偿原理可以得到如式(8)所示关系。
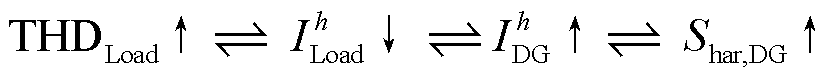 (8)
式中,THDLoad为负载侧的总电压畸变率; 为流入逆变器的总谐波电流;
 为流入负荷的总谐波电流;
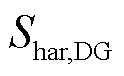 为DG吸收的总谐波功率。可以看出,要想改善PCC的电压质量,需要以增加逆变器吸收谐波功率为代价,即逆变器吸收谐波功率总量与负荷侧电压畸变率间存在负关联关系。
传统分布式谐波功率均分方法的基本架构[25]为
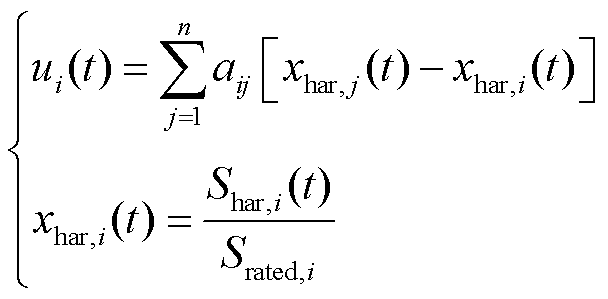 (9)
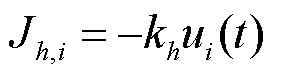 (10)
式中,ui为辅助控制输入;Jh,i为一致性变量变化值;kh为增益系数;xhar,i(t)和xhar,j(t)分别为节点i和节点j的谐波一致性变量;aij为节点i和节点j的关联情况,如果存在节点i向节点j信息传输路径,则aij>0,否则aij=0;Srated,i为逆变器额定谐波功率。Jh,i经过PI控制后指导谐波虚拟阻抗生成改变逆变器间谐波功率的流向,如式(11)所示。
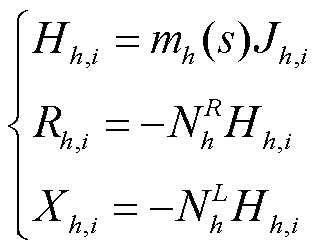 (11)
式中,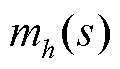 为控制器参数;Xh,i为h次谐波的虚拟电感值;Rh,i为h次谐波的虚拟电阻值;
 和
 分别为虚拟谐波电感和电阻的增益系数。
若有向图 为强连通图,L为对应拉普拉斯矩阵,则存在
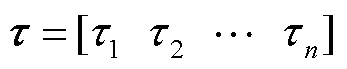 满足
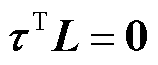 ,最终一致性问题收敛共识为
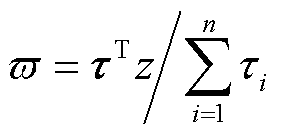 [25]。当前的分布式谐波均分策略中逆变器大多设置为两两通信,所构成的图不仅满足强连通图,还符合平衡图定义,故
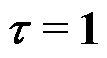 ,因此收敛共识
 将为各节点吸收谐波功率初始值的算术平均,如式(12)所示。
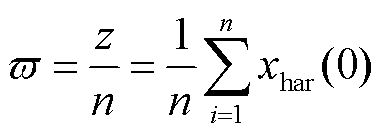 (12)
以两逆变器系统为例,采用式(9)、式(10)所示谐波均分方法计算逆变器吸收谐波功率总量变化。假设两逆变器吸收的初始谐波功率总量So= Shar,1(t)+ Shar,2(t),根据式(12),收敛共识为
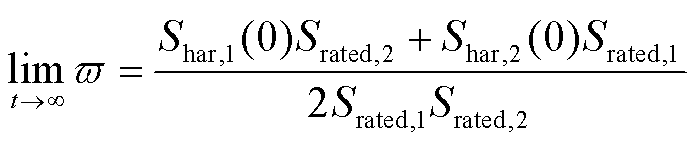 (13)
最终流入逆变器的谐波功率总量S1为
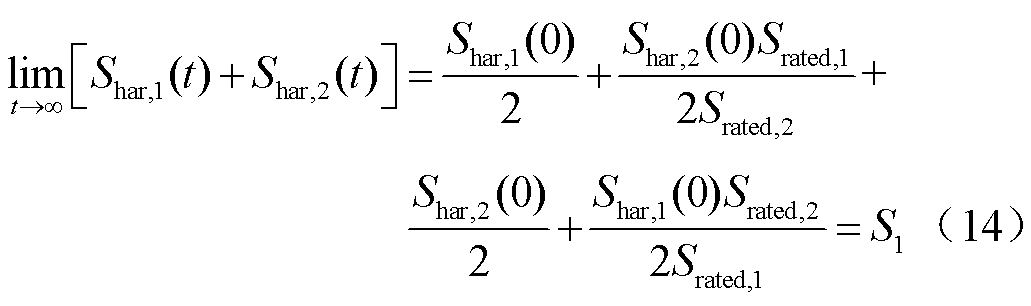
流入逆变器的谐波功率总量前后差值为
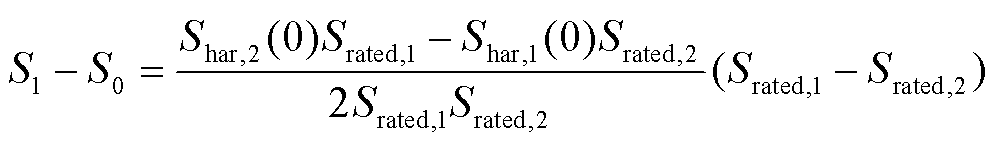 (15)
由式(15)可以得到如下结论:
1)当各个DG具有相同的参考值Srated时,传统分布式谐波均分方法不会改变流入DG的总谐波功率量。
2)当各个DG具有不同的参考值时,采用传统分布式现有谐波均分方法对DG吸收的总谐波功率的影响是随机的,取决于整个机组的初始状态。
结合式(8)谐波功率与PCC谐波畸变率之间的负关联关系可以发现:传统分布式谐波均分策略虽然可以有效地改善DG机组间谐波功率不均分问题,但缺乏主动改变DG吸收谐波功率总量的能力,因此也无法直接用于改善PCC电压质量。
因此,要想兼顾谐波功率均分与PCC电压质量治理,需要增加额外的谐波补偿模块[19-20],即
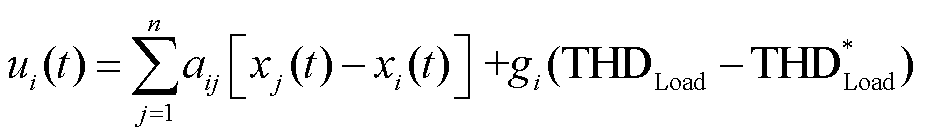 (16)
式中,gi为谐波电压补偿模块的增益系数;THDLoad为负载侧谐波电压畸变率的测量值;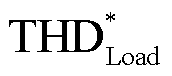 为负载侧谐波畸变率的参考值。然而在实际中,DG的有功功率受到风、光等自然环境的影响是动态变化的,导致其额定容量无法始终与自身剩余容量始终保持比例关系。根据式(17)所示逆变器i的剩余容量Sres,i计算公式,DG有功、无功出力的变化也会间接导致Sres,i改变。而Sres,i决定了逆变器可以承担多少谐波功率。
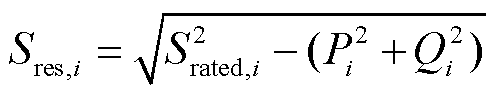 (17)
因此,如果控制负载侧电压质量控制为某一固定值,就可能出现以下情况:
1)如果负载自身THDLoad大于参考值,但DG剩余容量较少,强行补偿负载电压质量,反而可能引发逆变器过载。
2)如果负载自身THDLoad小于参考值,采取式(16)的控制策略反而会主动恶化负载电压质量。
综上所述,要想控制逆变器兼顾谐波均分与谐波补偿,就需要面对逆变器因主动吸收了更多谐波功率引发的过载风险上升问题,即需要实现谐波均分、谐波补偿、过载风险三者之间的平衡。
由1.2节的分析可知,各逆变器吸收的谐波功率是平衡谐波功率均分、电压质量改善和过载风险三者的关键。因此,本文提出了一种事件触发领导-跟随控制,通过设置领导节点指导各逆变器按照剩余容量的一定比例吸收谐波功率,从而在保证逆变器不过载的同时兼顾谐波均分与电能质量提升。同时,控制架构引入DTEC,并基于Lyapunov稳定性分析设计事件触发机制,从而在保证系统稳定的条件下减轻通信负担。所提分布式协议的控制框架如图3所示。
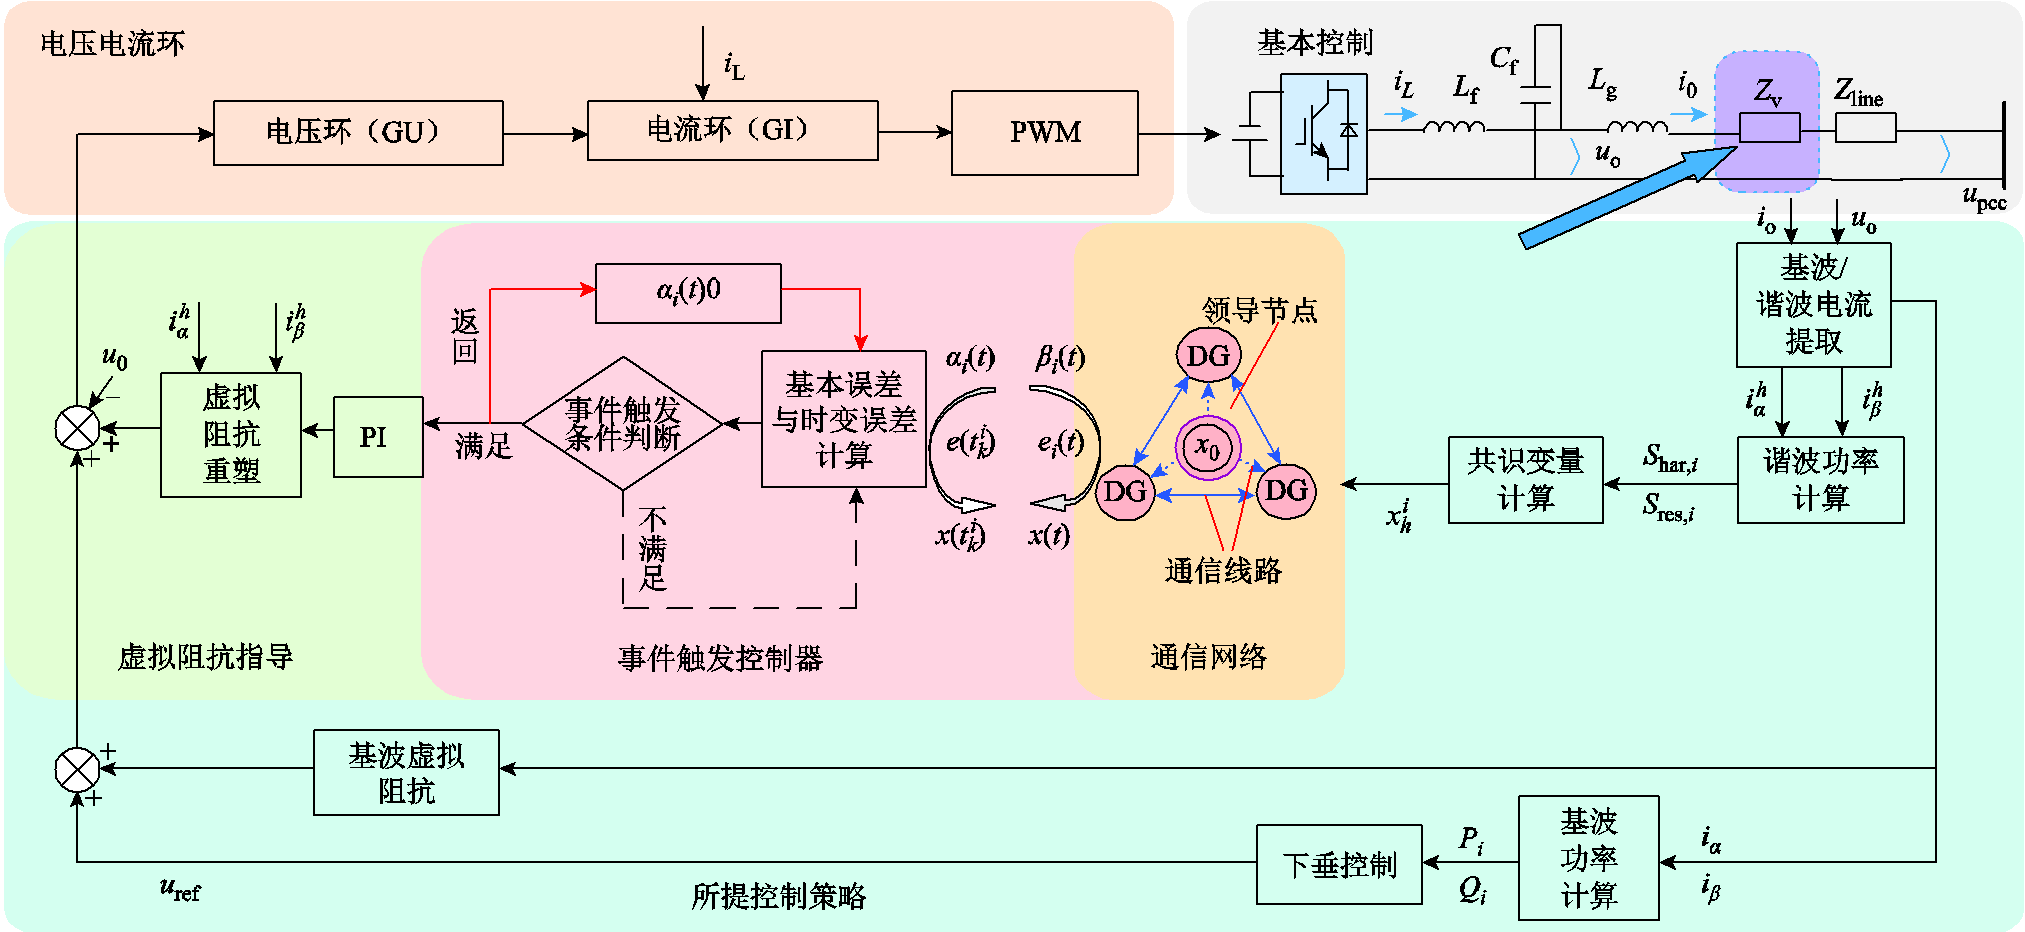
图3 所提分布式协议的控制框架
Fig.3 Overall control framework
所提控制通过引入领导节点调节各逆变器吸收的谐波总量有
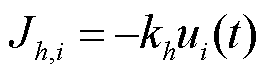 (18)
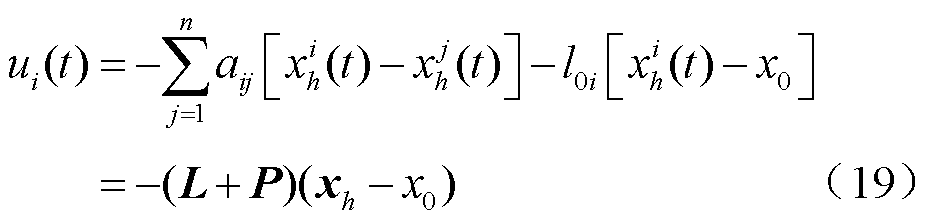
式中,x0为领导节点变量;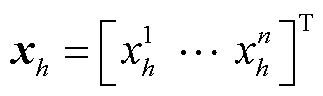 ;l0i为从节点0到节点i的通信路径,如果存在从节点0到节点i的通信路径,则l0i>0,否则l0i=0;
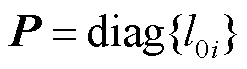 ;L为有向图的拉普拉斯矩阵。为实时反映逆变器真实谐波承载能力,以所提控制采用逆变器剩余容量Sres作为基准设计一致性变量,如式(20)所示。
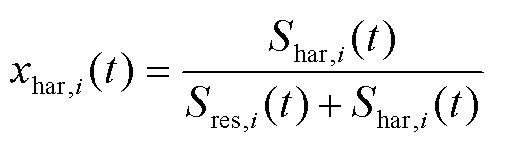 (20)
值得注意的是,若一致性变量仅设计为Shar/ Sres,则当剩余容量接近零时,一致性变量会出现激增的情况,因此式(20)对Shar做了正则化处理[26],在分母处增加Shar,使一致性变量的范围限制在[0,1]之间,以避免其接近零时引发的一致性变量激增问题。当系统收敛时,各逆变器一致性变量相等,如式(21)所示。
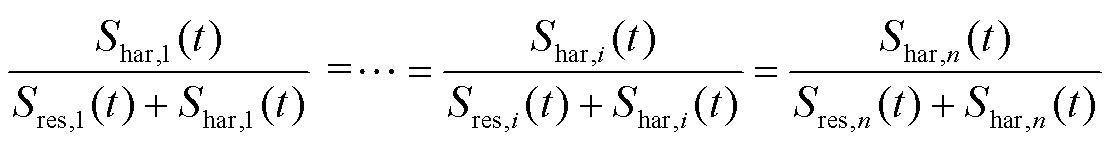 (21)
通过等式左右分子分母交叉相乘,式(21)可转换为式(22)形式。
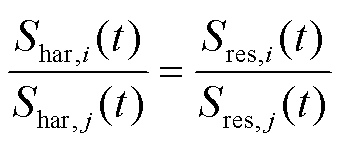 (22)
由式(21)、式(22)可以看出,当所设计一致性变量可以实现收敛时,各逆变器按照自身剩余容量分配谐波功率。
领导节点x0表达式为
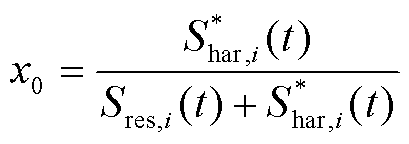 (23)
式中, 为逆变器i设定的谐波功率吸收值。通过调节数值,可以指导逆变器按照不同比例剩余容量吸收谐波功率。例如希望逆变器按照全部剩余容量吸收谐波功率,则设置
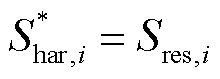 ,x0=0.5。在设置之后,逆变器根据与相邻逆变器一致性变量差值,以及与领导节点差值作为指导信号,通过式(11)所示虚拟阻抗生成环节生成相应谐波虚拟阻抗,进而改变系统谐波功率流向。在实际运行中,虚拟谐波阻抗数值不能任意变化,否则可能会影响系统稳定性[27-29]。因此需要设置相应的虚拟阻抗调节范围,可以借助零极点等理论进行确定[9]。
2.2.1 所提DETC的基本控制架构
虽然分布式控制较集中控制有效地降低了通信需求,但是随着微电网规模不断扩大,传统的连续通信或周期性采样仍会带来一定的带宽压力。为此,本文引入DETC通信机制降低所提控制通信需求,其核心思想是使DG按“需求通信”,仅当本地状态变换超过阈值时才更新控制信号,其余时间内控制信号保持不变。所提事件触发控制器的整体工作流程如图4所示。
引入DETC通信架构之后,所提控制架构由式(19)变为式(24)所示。图4中事件处理部分代表了DETC控制下系统状态量的更新。
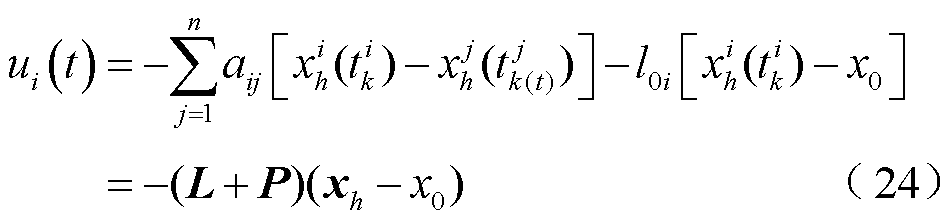
式中,下标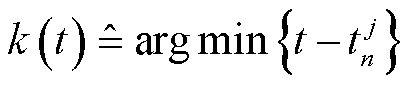 ,
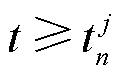 ,
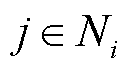 ,Ni为与第i个DG保持通信的DG的集合;
 为第i个DG进行第k次触发的时刻,对于每一个DG,
 为DGj在t∈[
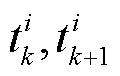 )的最后一个事件触发的时间。因此,DGi的控制既在其自己的事件时间
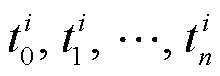 内更新,也在其相邻DG的事件时间
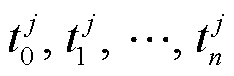 内进行实时更新()。在两个触发时刻之间(即t∈[)),控制输入
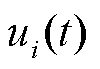 保持为
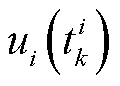 不变,进而实现式(25)所示的零阶保持效果。
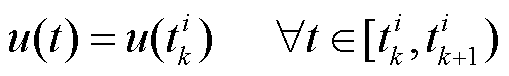 (25)
2.2.2 基于Lyapunov稳定性的事件处理过程
为了同时保证系统稳定与阈值设置的合理性,如图4中计算处理部分所示,本文控制器的动态阈值结合Lyapunov函数稳定性分析进行设计,具体分析过程见第3节。本小节则基于所设阈值说明该控制器实现谐波均分的流程。
假设控制系统由n个DG组成,其中 为每个DG的状态。根据图4所示控制架构,DG一致性状态变量的动态方程可构建为
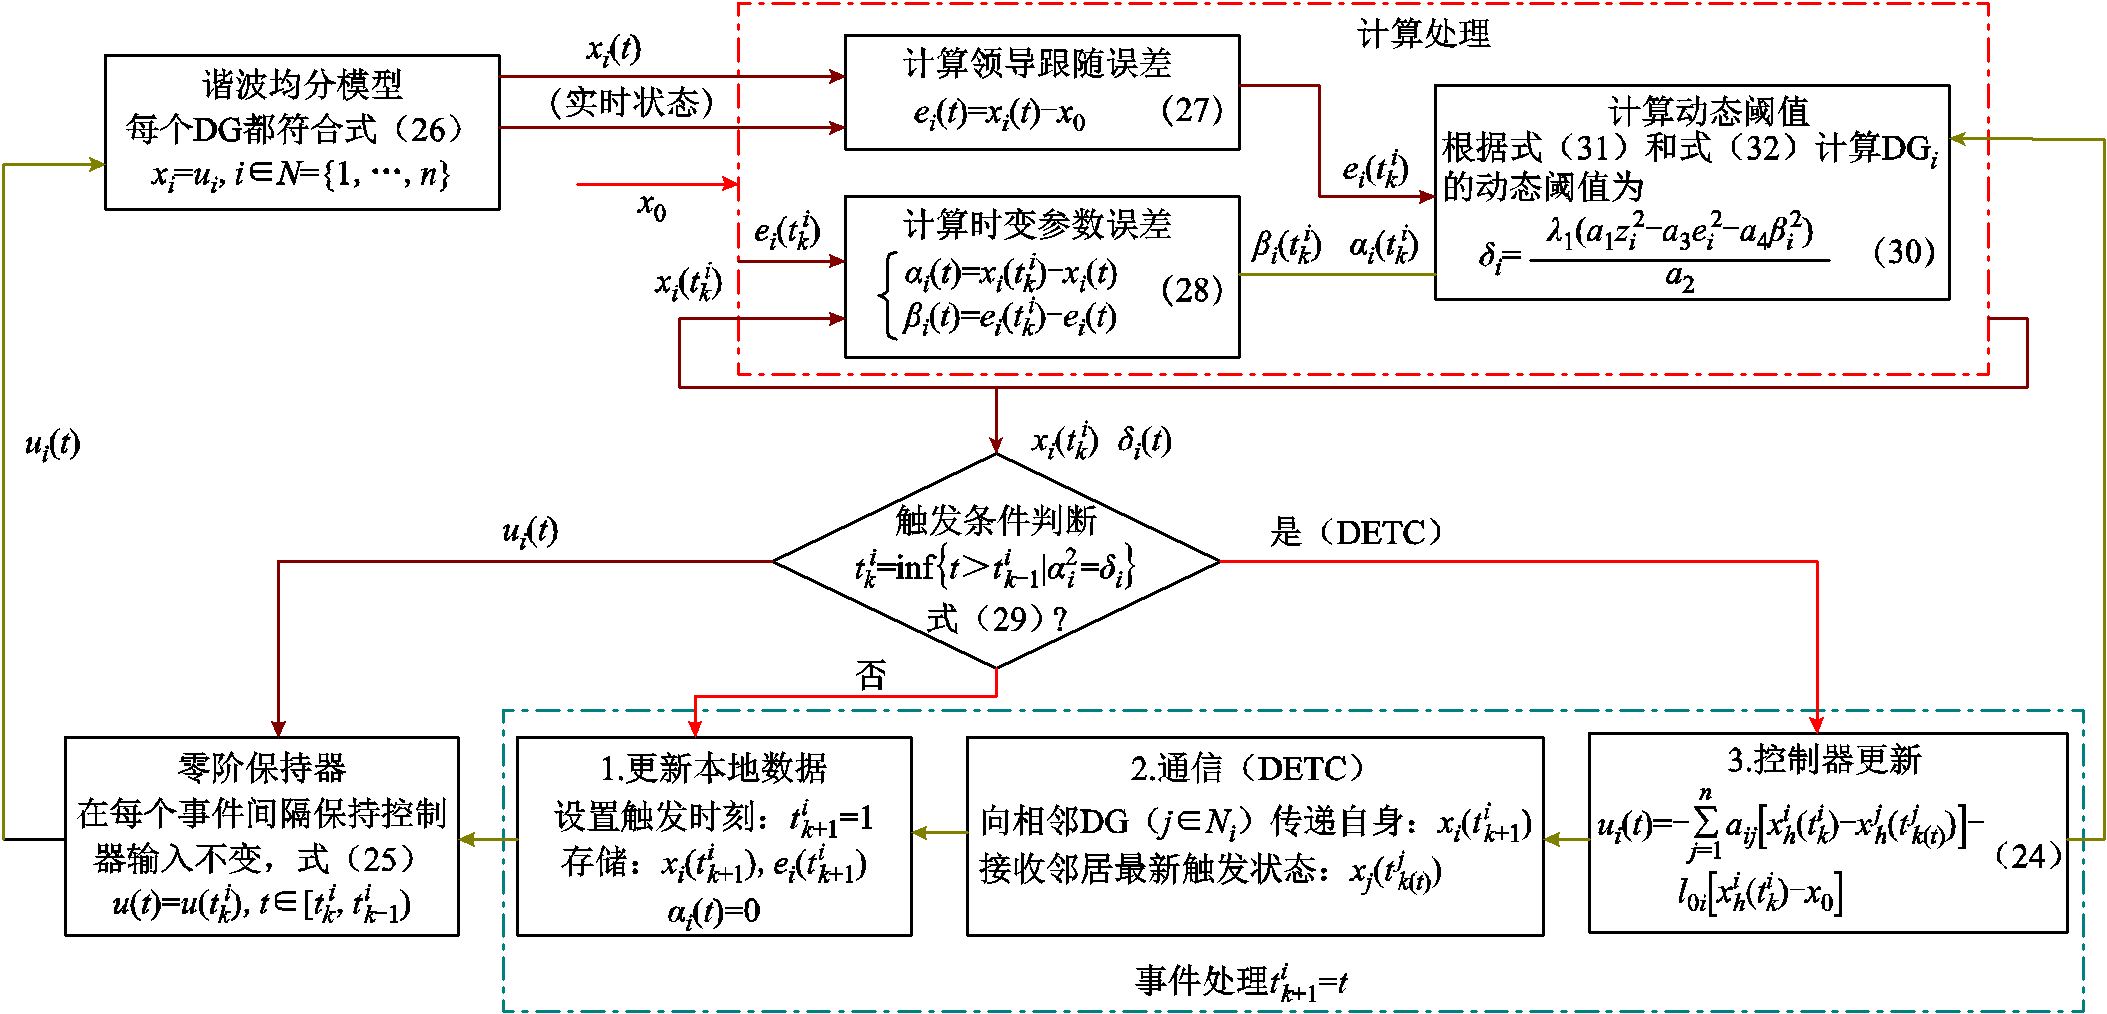
图4 DETC控制器工作流程
Fig.4 Flow chart of the DETC controller working
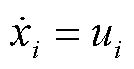 (26)
每个DG与领导节点之间的跟随误差定义为
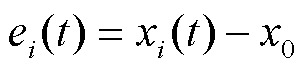 (27)
每个DG通过时变误差 和
 来量化“控制器储存状态”与“当前真实状态”的差异,定义为
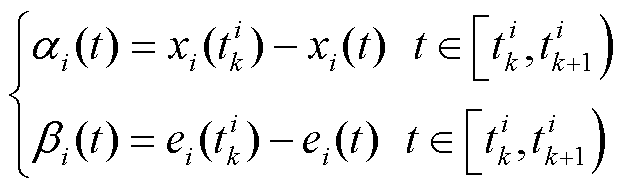 (28)
式中,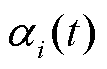 为一致性变量的差异;
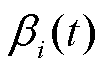 为跟踪误差的差异。和反映了在一个触发区间内一致性变量和跟随误差的实时变化情况。
因为所提控制中逆变器采取两两互相通信,通信图满足平衡图条件,如图4中绿色部分所示,若触发时间由式(29)确定,则可以实现基于领导-跟随的事件触发控制的谐波功率均分控制。式(30)中, 为DGi的动态阈值,当
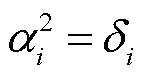 时,立即触发。更新的解析表达式由Lyapunov函数稳定性分析确定,具体参见第3节。
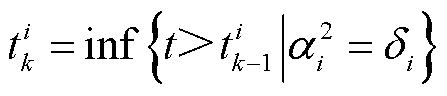 (29)
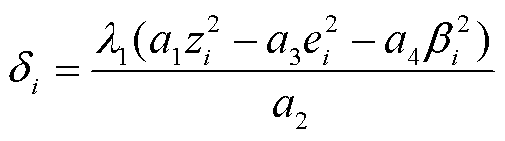 (30)
其中
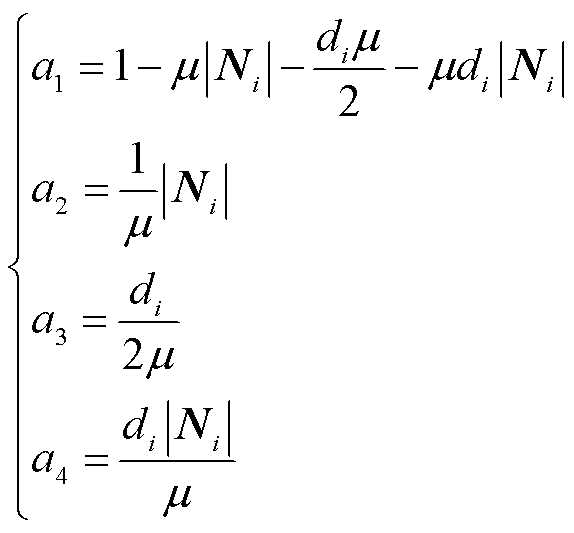 (31)
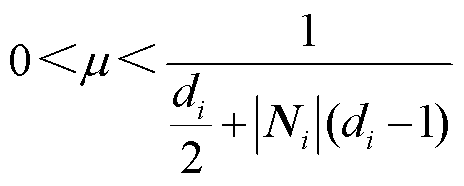 (32)
式中,μ为杨氏不等式系数;di为领导耦合矩阵中的元素,代表逆变器间的耦合关系;Ni为第i个DG与其他DG的通信矩阵;zi为稳定性分析中定义的辅助变量;参数 满足
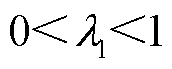 ,以保证系统稳定。式(31)中,a1、a2、a3、a4均由系统结构和参数设计决定,推导详见第3节。
由式(30)可知,阈值是一个随时间自适应变化的数值,当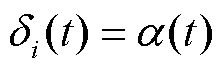 时,事件触发,DGi通过通信网络与所有相邻DG进行通信,控制器更新输出,更新后触发状态与实时状态相同,故置0。在下一个触发间隔上,将继续变化,直至达到下一次阈值。随着阈值不断降低,每个DG与相邻DG之间共识变量的差异逐渐减小,最终实现谐波均分的效果。综上所述,DETC通信机制如图5所示。
在本节中,通过构建Lyapunov函数证明所提出的控制策略的稳定性,具体证明如下。
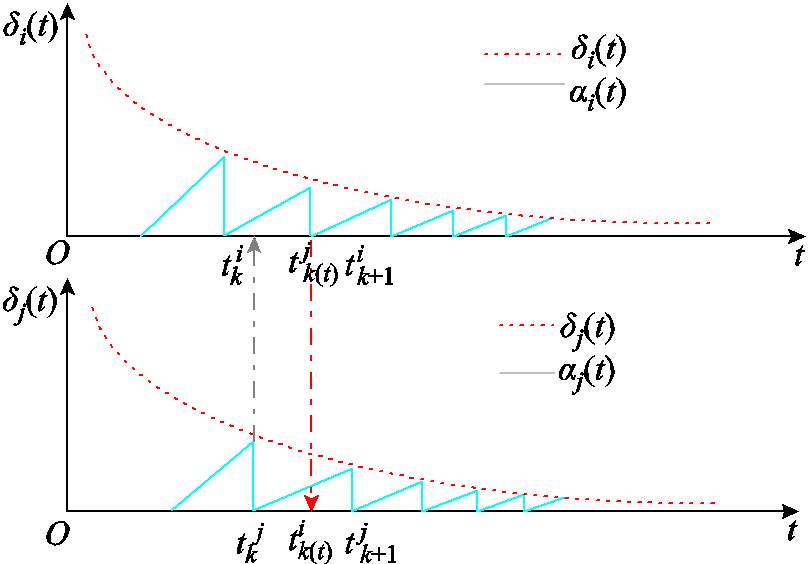
图5 DETC通信机制原理
Fig.5 Principle of DETC communication mechanism
首先,将式(28)代入式(24)可以得到
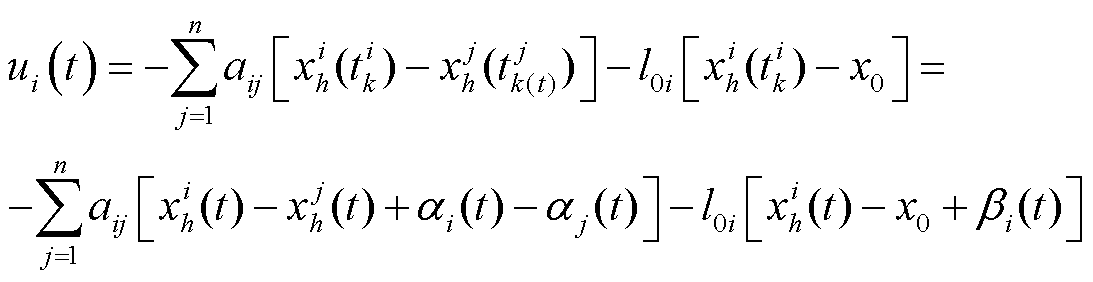 (33)
式(33)可进一步改写为
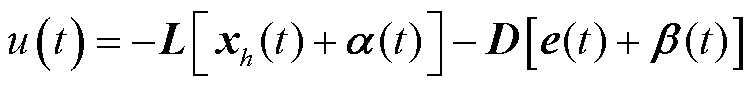 (34)
式(26)、式(34)可以进一步简化为
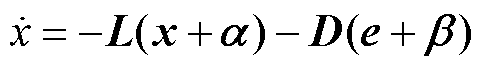 (35)
式中, =
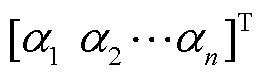 ;

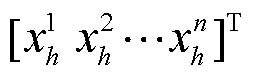 ;
 =
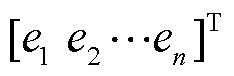 ;
 =
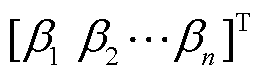 ;D为领导-跟随耦合矩阵。
构建Lyapunov函数为
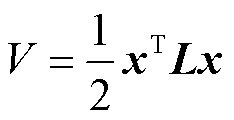 (36)
沿时间t对x进行微分得到
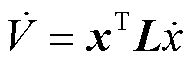 (37)
将式(34)、式(35)代入式(37)可得
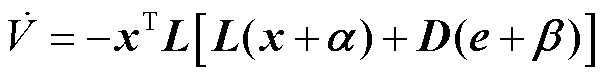 (38)
定义
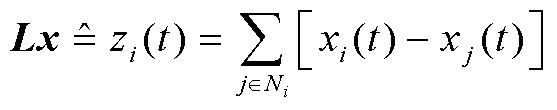 (39)
将式(39)代入式(38)可得
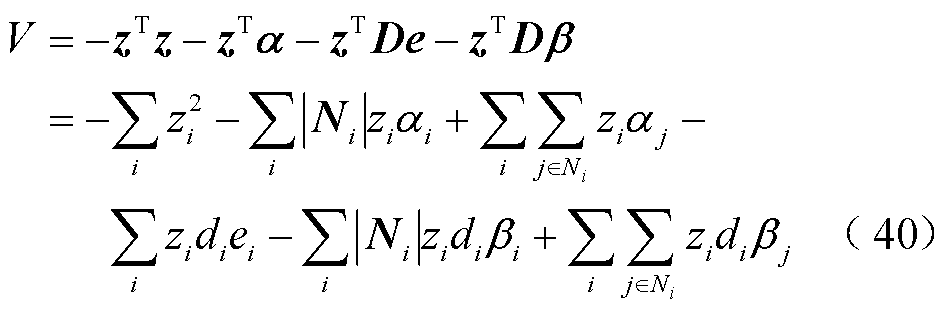
将不等式(41)代入式(40)得到式(42)。
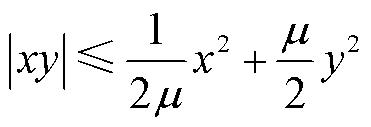 (41)
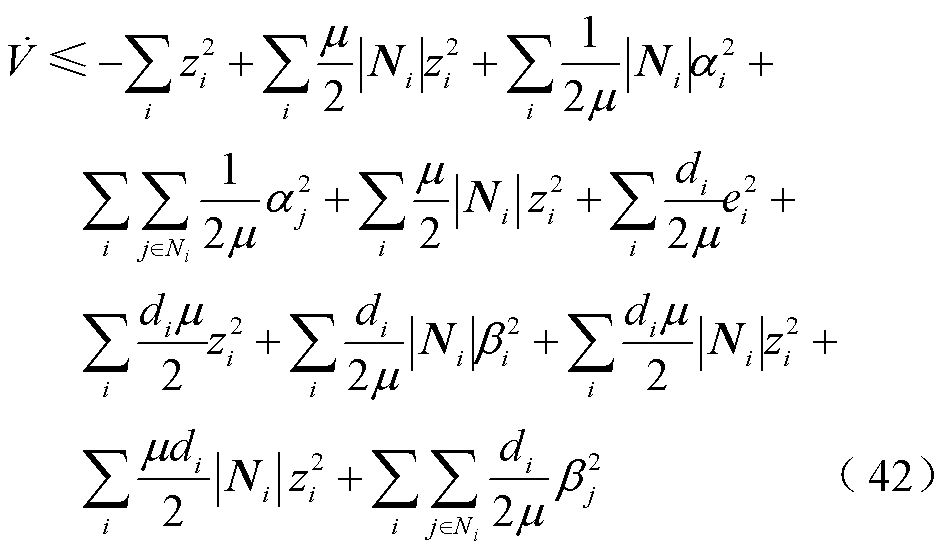
根据文献[20]可知,当通信有向图满足平衡时,有
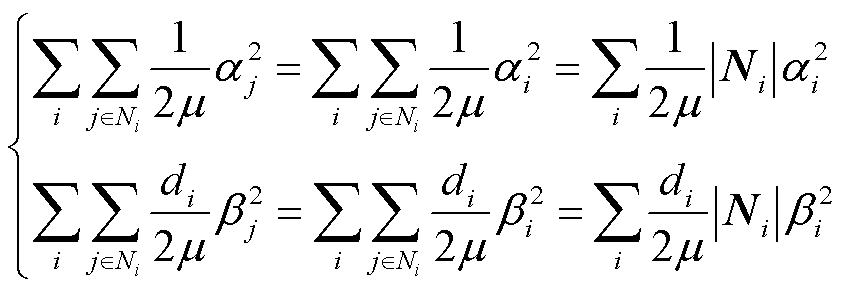 (43)
结合式(42)、式(43)得到
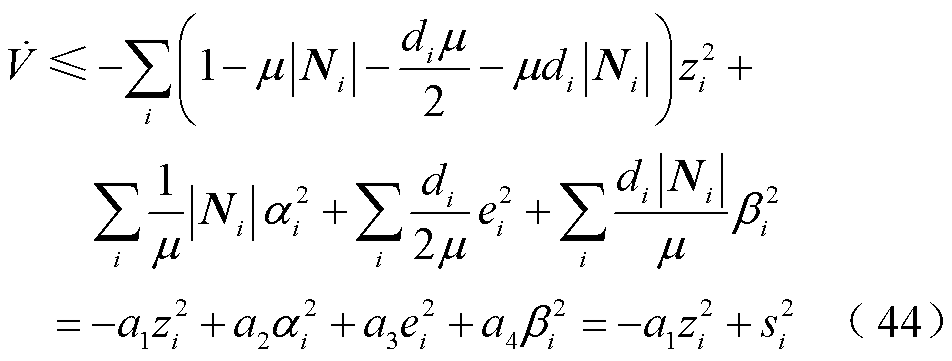
若
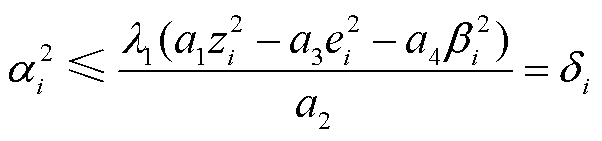 (45)
则可以证明
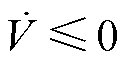 (46)
故当式(45)成立时,即事件触发条件定义为式(30)~式(32)时可以证明系统稳定。
在事件触发控制中,Zeno现象指的是系统状态或误差在某个区域内停滞或反复触发更新控制,导致系统无法收敛到目标状态。为此,本节将证明采用所提事件触发定义条件,系统不会发生Zeno现象。具体证明过程如下。
根据式(44)和式(46)可得
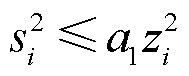 (47)
对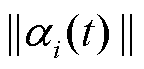 求微分有
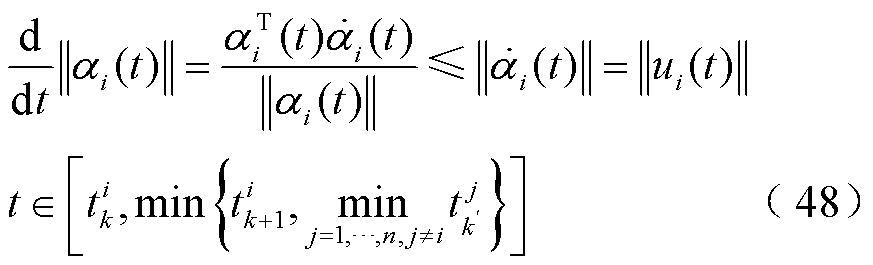
式中, 为DGi的事件触发时刻;
 为除DGi之外的所有代理在之后的最新事件触发时刻;
 为DGi的下一个事件触发时刻;
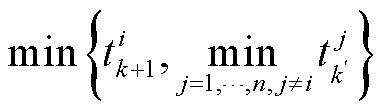 为下一个导致
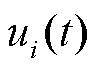 发生变化时刻,因此在此期间保持不变。
同理对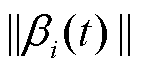 、
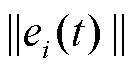 求微分得
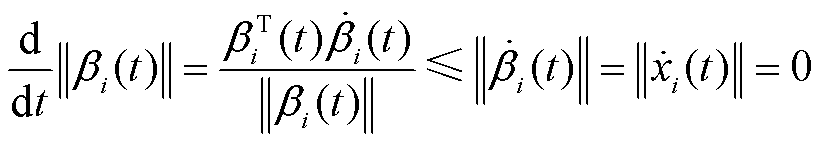 (49)
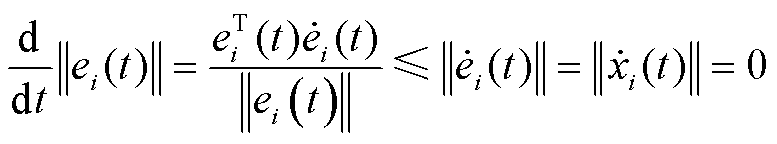 (50)
因此
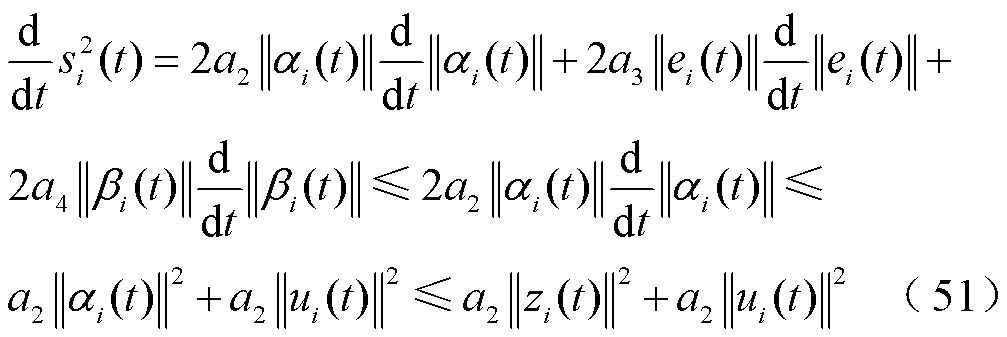
结合式(47)可以得到
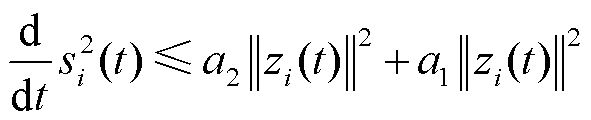 (52)
对式(52)在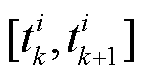 积分得到
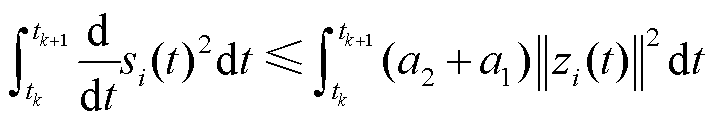 (53)
因 时刻已经完成触发,所以
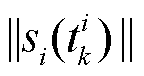 =0,将
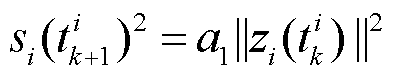 代入式(53)可得
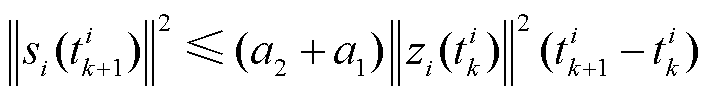 (54)
根据上述分析,DGi的时间间隔为
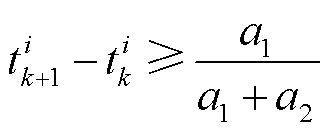 (55)
证毕。
由于实际的系统是数字离散的,本节将连续系统下的稳定性分析扩散至离散域[30],以分析所提控制策略在数字环境下的稳定。
假设采样周期为T,在离散时刻k,将式(26)离散化得到
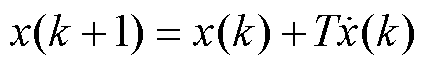 (56)
代入式(35)得
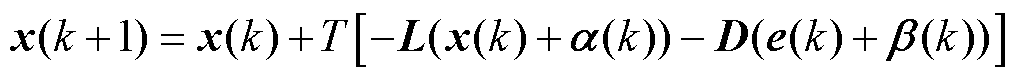 (57)
根据式(36)构建Lyapunov差分为
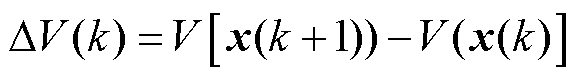 (58)
代入式(36)得到
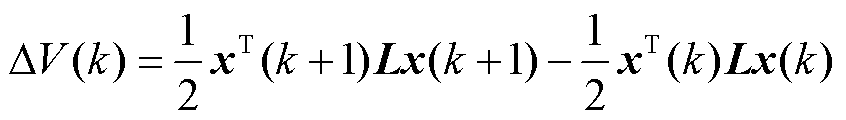 (59)
式(59)结合式(56)得到
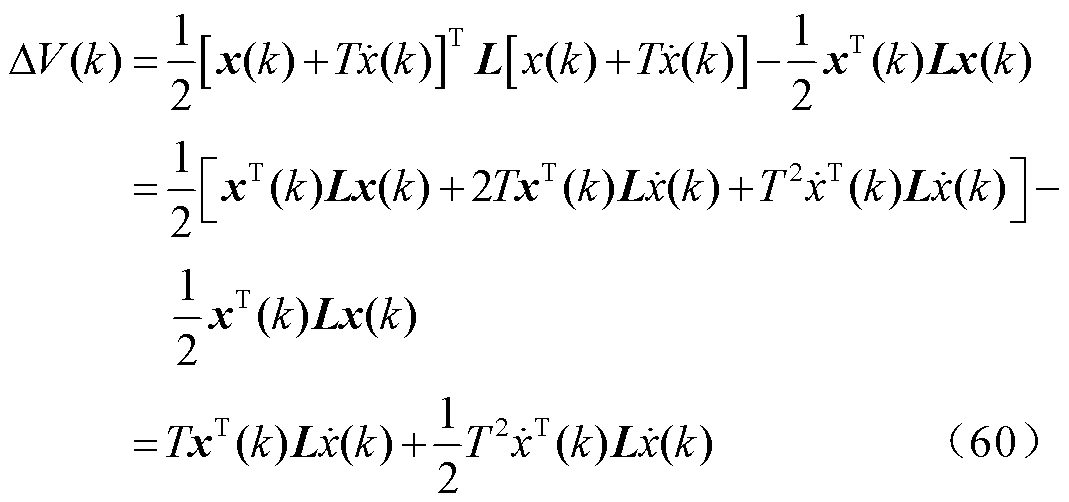
式中,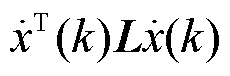 是离散化带来的高阶误差项,由式(36)可知,其是一个正数,且结合式(44)可以将式(60)化简为
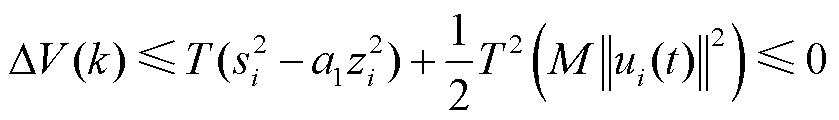 (61)
式中,M取决于通信网络的拓扑结构与控制增益,通常选取M=c2lmax(L)以满足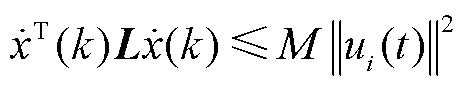 ,
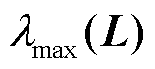 为取L的特征值最大值[31],c为常数。同时为了确保系统在离散和跳变条件下的稳定,要求
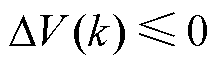 ,必须满足
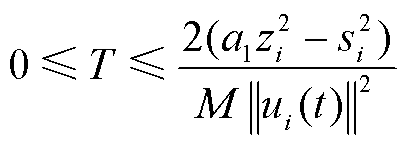 (62)
综上所述,当采样时间满足式(62)时,即可保证所提控制策略在实际数字环境下的稳定性。
为了验证所提出控制协议的有效性与动态性能,在硬件在环实验平台上搭建了3逆变器系统开展仿真验证。实验系统示意图和硬件在环实验电路分别如图6、图7所示。其中逆变器控制环节部署在信号发生器MT1050中,电路部分部署于电路模拟器MT6020中;MT6020与MT1050间通过I/O板传输模拟和数字信号,形成闭环系统,系统参数见表1。
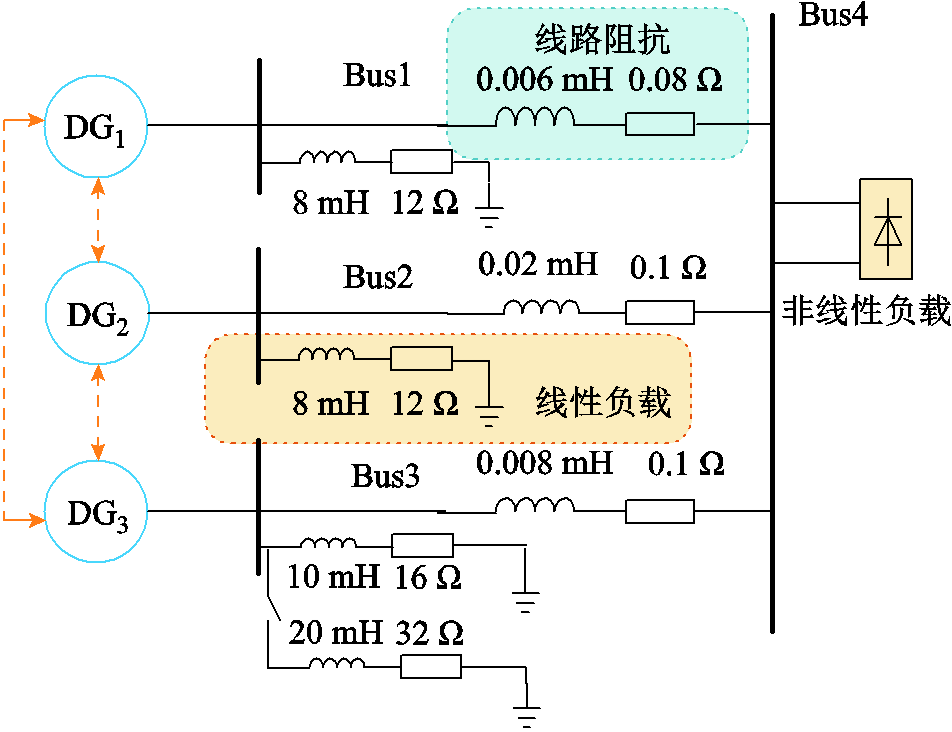
图6 实验系统示意图
Fig.6 Schematic diagram of the experimental system

图7 硬件在环实验电路
Fig.7 Hardware-in-the-loop experimental circuit
表1 系统实验参数
Tab.1 Experimental parameters of the system
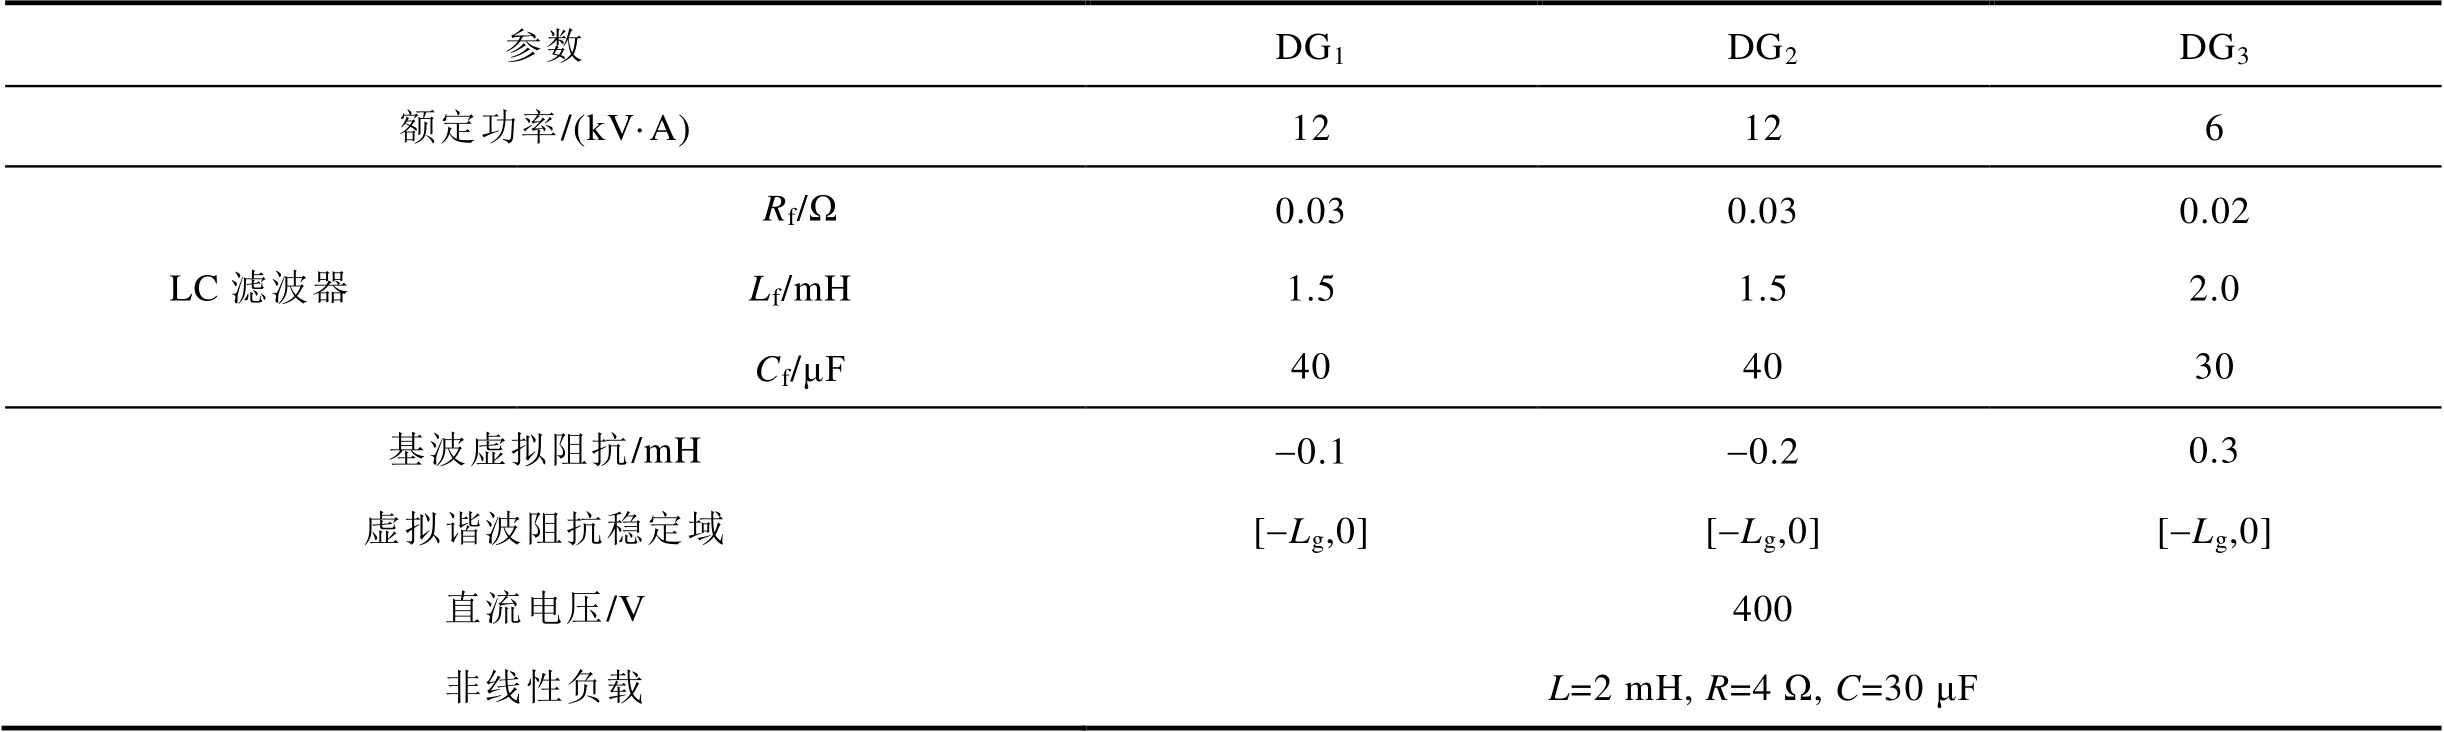
参数DG1DG2DG3 额定功率/(kV·A)12126 LC滤波器Rf/Ω0.031.5400.031.5400.022.0 30 Lf/mH Cf/μF 基波虚拟阻抗/mH-0.1-0.20.3 虚拟谐波阻抗稳定域[-Lg,0][-Lg,0][-Lg,0] 直流电压/V400 非线性负载L=2 mH, R=4 Ω, C=30 μF
为了避免过载风险,将剩余容量利用率设定为90%,即领导节点的数值定义为0.474。
在本案例中,为验证所提算法的有效性,将所提算法与文献[19-20]所提以控制PCC电压质量为某一固定值的谐波均分算法进行对比,其中THD阈值设置为4%。图8a所示为采用所提算法后各逆变器吸收谐波功率与剩余容量比例变化。可以看出,初始各逆变器的剩余容量都较为充足,因此采用所提算法后,各逆变器的剩余容量利用率得到进一步提升,最终收敛至设定值90%。而因为逆变器吸收更多谐波功率,系统电压质量也得到了改善,如图9所示采用所提控制策略后,Bus4的谐波畸变率由9.24%降低至4.14%。如图9b所示,相比之下,虽然采用文献[19-20]所提算法后,Bus4电压质量得到了进一步改善,达到了4%,如图8b所示,但DG3也因为吸收过多谐波功率,出现了过载情况。

图8 各逆变器谐波功率与剩余容量的比值
Fig.8 Variation of the ratio between harmonic power and remaining capacity for each inverter

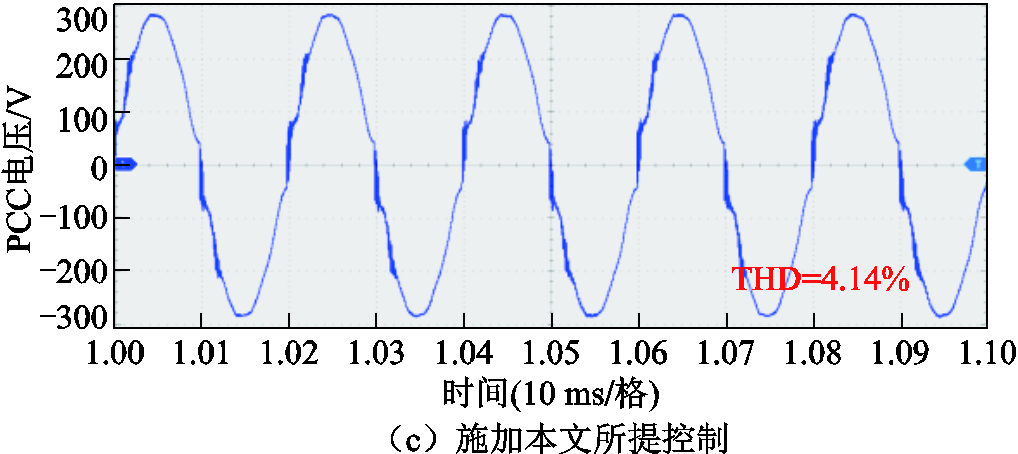
图9 母线电压畸变率
Fig.9 Bus voltage total harmonic distortion
为了进一步分析领导节点在所提控制算法中的必要性,将领导节点从控制架构中移除,实验结果如图10和图11所示。当切断与领导节点的联系后,每个DG谐波功率与剩余容量的比值最终收敛于0.7附近,相较于控制施加前无明显增加,导致PCC的电压质量无明显改善。通过与4.1节的实验结果对比可知,领导节点的引入,有效地提升了各逆变器剩余容量利用率,在逆变不过载前提下,增加了流入逆变器总谐波功率,实现了PCC电压质量改善。
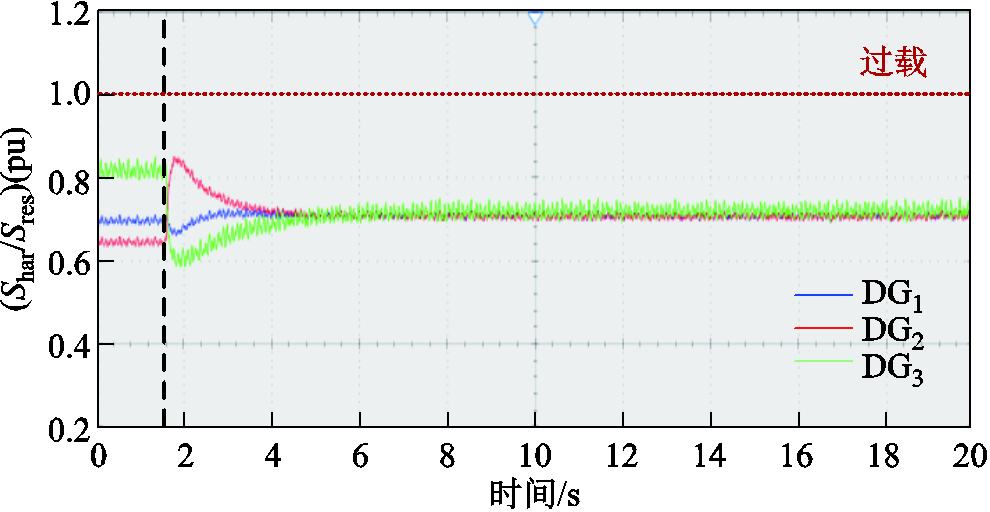
图10 无领导节点后各逆变器谐波功率与剩余容量的比值变化
Fig.10 Changes in the ratio of harmonic power to residual capacity of ach inverter after removing the leader node
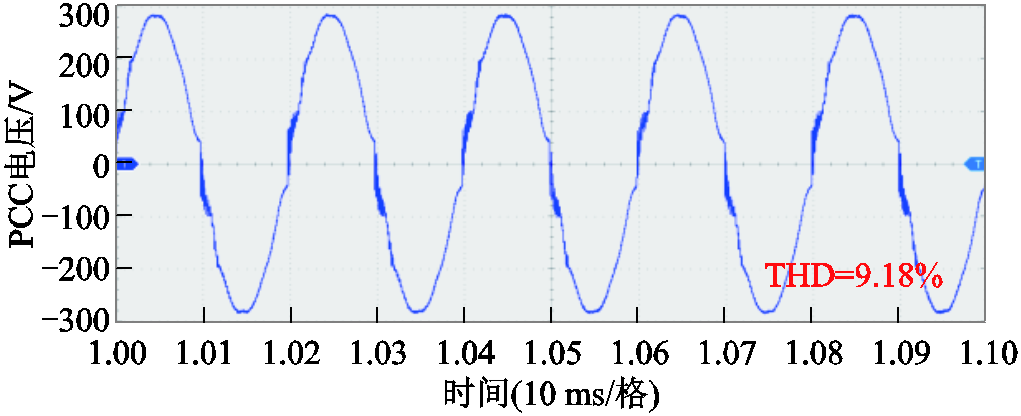
图11 无领导节点后母线电压畸变率
Fig.11 Bus voltage distortion rate after removing the leader node
为了全面评估所提控制架构的综合性能,本节将所提控制策略与文献[18]开展对比分析。文献[18]基于传统分布式谐波均分算法,根据相邻逆变器间一致性变量差值指导二维虚拟阻抗生成,最终实现DG间谐波均分,其控制效果如图12和图13所示。在控制启动后,DG间实现了谐波均分,但逆变器机组吸收的总谐波功率提升较小,因此对PCC的电压质量的提升有限。相比之下,所提控制框架中,在领导节点的引导下,各逆变器机组充分利用自身剩余容量,提升机组吸收谐波功率总量,从而有效地改善了PCC电压质量,解决“谐波均分”“PCC电压质量”与“防止DG过载”间的平衡问题。

图12 采用文献[18]控制后各逆变器Shar/Srated与Shar/Sres
Fig.12 Variations of Shar/Sres and Shar/Srated for each inverter under the control method in Ref.[18]
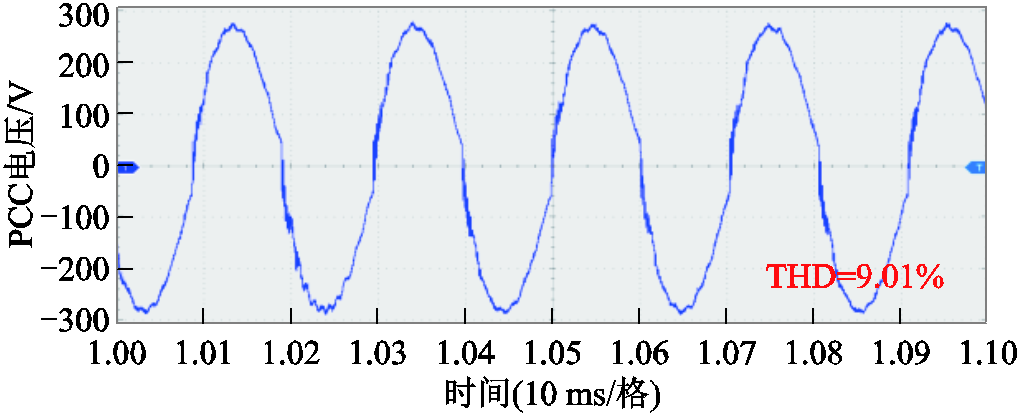
图13 采用文献[18]控制后母线电压畸变率
Fig.13 Bus voltage distortion rate under the control method in Ref.[18]
图14为所提DETC控制框架与传统周期性触发的通信频次对比,其中周期性的触发频率设置为200 Hz。可以看出,引入DETC触发通信机制后,相比传统周期性通信,有效地减少了冗余通信次数,提升了系统通信效率。
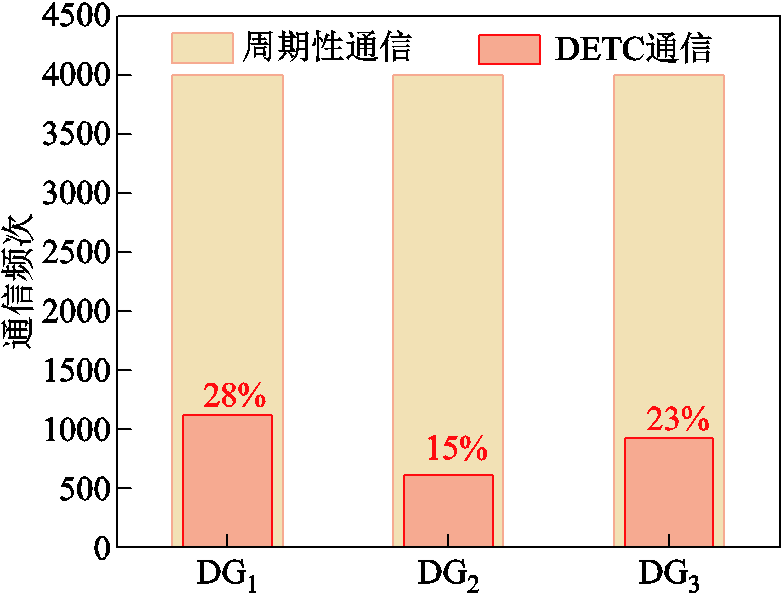
图14 与周期性通信的触发频次对比
Fig.14 Comparison of trigger frequencies between event-triggered and periodic communication
为了验证所提方法在系统运行状态波动时表现,进行了动态响应测试。图15为在Bus3投入负载时各逆变器Shar/Sres比值变化情况。随着负载并入,逆变器剩余容量减少,因此各逆变器Shar/Sres比值上升,并且逆变器3还出现了过载情况。但是所提控制能够根据工况变化快速响应,降低逆变器吸收的谐波功率,逆变器3过载情况也得到缓解,最终各逆变器Shar/Sres比值收敛至0.9。上述实验表明,所提控制具有良好的动态响应能力,能够根据实际剩余容量变化,调整逆变器吸收谐波功率,实现谐波功率均分、PCC谐波补偿、过载风险三者间的平衡。
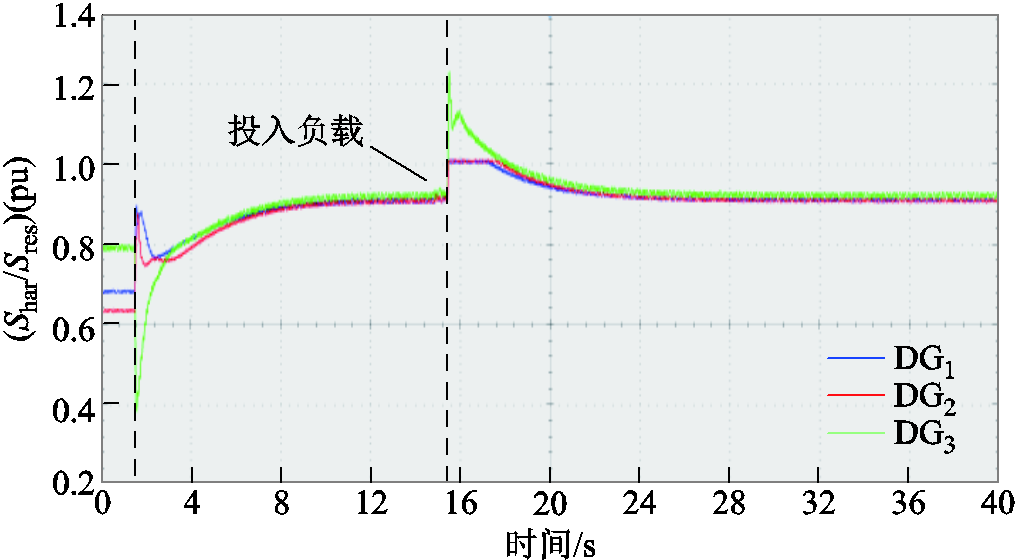
图15 投入负载时各逆变器Shar/Sres比值变化情况
Fig.15 Variation of the Shar/Sres ratio of each inverter when the load is applied
为在多母线微电网中兼顾控制逆变器实现谐波功率均分与PCC电压质量提升,本文提出一种基于领导-跟随一致性算法的分布式谐波功率均分策略。其核心思想是充分利用逆变器的剩余容量吸收谐波功率,从而防止其流入负载总线而恶化电能质量。相比于传统控制策略,本文计及谐波功率与PCC电压质量之间的关联关系,引入领导节点动态调整各个机组吸收谐波的权重,使逆变器在自身安全裕度内按比例吸收谐波功率,从而在谐波均分、PCC电压改善与过载风险之间实现自适应平衡。同时以Lyapunov函数为导向设计了一种DETC机制,控制逆变器仅在时变误差超过自适应阈值时才交换信息,有效地减小了通信负担,并证明了引入事件触发通信机制后所提控制不会发生Zeno现象,验证了所提分布式控制策略与DETC触发通信机制的兼容性。最后,在硬件在环仿真实验中验证了所提控制方法的有效性与动态响应性能。
参考文献
[1] 任碧莹, 孙凯歌, 马保慧, 等. 基于自适应虚拟谐波阻抗控制的孤岛微电网谐波均流策略[J]. 电网技术, 2019, 43(7): 2592-2600. Ren Biying, Sun Kaige, Ma Baohui, et al. Harmonic current sharing strategy in islanding microgrid based on adaptive virtual harmonic impedance control[J]. Power System Technology, 2019, 43(7): 2592-2600.
[2] 刘宿城, 褚勇智, 刁吉祥, 等. 基于输入-状态稳定条件的直流微电网集群分布式大信号稳定性[J]. 电工技术学报, 2025, 40(2): 544-558, 573. Liu Sucheng, Chu Yongzhi, Diao Jixiang, et al. Distributed large signal stability based on input-to-state stability conditions for DC microgrid clusters[J]. Transactions of China Electrotechnical Society, 2025, 40(2): 544-558, 573.
[3] 刘宿城, 栾李, 李龙, 等. 直流微电网集群的分布式大信号稳定性强度评估及反馈控制设计[J]. 电工技术学报, 2025, 40(19): 6266-6282. Liu Sucheng, Luan Li, Li Long, et al. Evaluation of distributed large signal stability strength and feedback control design for DC microgrid clusters[J]. Transactions of China Electrotechnical Society, 2025, 40(19): 6266-6282.
[4] 余洋, 李梦璐, 王卜潇, 等. 基于竞争合作机制的电池储能系统分布式功率分配策略[J]. 电工技术学报, 2025, 40(7): 2335-2352. Yu Yang, Li Menglu, Wang Boxiao, et al. A distributed power allocation strategy for battery energy storage systems based on competitive-cooperative mechanism[J]. Transactions of China Electrotechnical Society, 2025, 40(7): 2335-2352.
[5] 王浩, 仵哲, 康博阳, 等. 考虑电动汽车和蓄电池联合储能的交直流混合微电网功率协调控制策略[J]. 电工技术学报, 2024, 39(19): 6085-6103. Wang Hao, Wu Zhe, Kang Boyang, et al. Power coordinated control strategy for AC/DC hybrid microgrid considering combined energy storage of electric vehicles and batteries[J]. Transactions of China Electrotechnical Society, 2024, 39(19): 6085-6103.
[6] Shojaee M, Azizi S M. Model predictive control of overloaded stand-alone hybrid AC/DC microgrids[J]. IEEE Transactions on Circuits and Systems I: Regular Papers, 2024, 71(3): 1385-1395.
[7] 罗佳龙, 傅晓帆, 袁旭峰, 等. 基于事件触发的动态一致性馈线负载均衡控制策略[J]. 电力系统保护与控制, 2025, 53(7): 123-132. Luo Jialong, Fu Xiaofan, Yuan Xufeng, et al. Event-triggered dynamic consistency algorithm based feeder load balancing control strategy[J]. Power System Protection and Control, 2025, 53(7): 123-132.
[8] De D, Ramanarayanan V. Decentralized parallel operation of inverters sharing unbalanced and nonlinear loads[J]. IEEE Transactions on Power Electronics, 2010, 25(12): 3015-3025.
[9] 李卓城, 王杨, 唐俊苗, 等. 基于逆变器剩余容量及自适应虚拟谐波阻抗控制的孤岛微电网谐波功率分配策略[J]. 电网技术, 2023, 47(3): 1169-1178. Li Zhuocheng, Wang Yang, Tang Junmiao, et al. Harmonic power allocation strategy in islanded microgrid based on remaining capacity and adaptive virtual harmonic impedance control of inverter[J]. Power System Technology, 2023, 47(3): 1169-1178.
[10] Han Yang, Li Hong, Shen Pan, et al. Review of active and reactive power sharing strategies in hierarchical controlled microgrids[J]. IEEE Transactions on Power Electronics, 2017, 32(3): 2427-2451.
[11] Blanco C, Tardelli F, Reigosa D, et al. Design of a cooperative voltage harmonic compensation strategy for islanded microgrids combining virtual admittance and repetitive controller[J]. IEEE Transactions on Industry Applications, 2019, 55(1): 680-688.
[12] Goh H H, Zhang Xiaofeng, Zhang Dongdong, et al. Harmonic virtual impedance control in islanded microgrids for harmonic power sharing and harmonic suppression[J]. CSEE Journal of Power and Energy Systems, 2026, 12(2): 688-697.
[13] Hoang T V, Lee H H. Virtual impedance control scheme to compensate for voltage harmonics with accurate harmonic power sharing in islanded microgrids[J]. IEEE Journal of Emerging and Selected Topics in Power Electronics, 2021, 9(2): 1682-1695.
[14] Mahmood H, Michaelson D, Jiang Jin. Accurate reactive power sharing in an islanded microgrid using adaptive virtual impedances[J]. IEEE Transactions on Power Electronics, 2015, 30(3): 1605-1617.
[15] 孟潇潇, 尤泽豪, 张茂凡, 等. 基于背靠背变流器柔性互联微电网群的分层分布式协同控制及其稳定分析[J]. 电工技术学报, 2024, 39(24): 7917-7932. Meng Xiaoxiao, You Zehao, Zhang Maofan, et al. Distributed hierarchical cooperative control and stability analysis of flexible interconnected microgrid cluster via back-to-back converters[J]. Transactions of China Electrotechnical Society, 2024, 39(24): 7917-7932.
[16] Zhou Jianguo, Kim S, Zhang Huaguang, et al. Notice of removal: consensus-based distributed control for accurate reactive, harmonic, and imbalance power sharing in microgrids[J]. IEEE Transactions on Smart Grid, 2018, 9(4): 2453-2467.
[17] Nandi R, Tripathy M, Gupta C P. Advanced adaptive virtual impedance based dual mode inverter controller for power and voltage coordination in LV AC microgrid[J]. IEEE Transactions on Industry Applications, 2024, 60(6): 8495-8508.
[18] 余斌, 吴烨, 李华喜, 等. 基于虚拟阻抗的孤岛微电网谐波电流均分方法[J]. 电力电子技术, 2024, 58(6): 127-130. Yu Bin, Wu Ye, Li Huaxi, et al. Harmonic current equalization method for islanded microgrids based on virtual impedance[J]. Power Electronics, 2024, 58(6): 127-130.
[19] Xiao Junjie, Wang Lu, Bauer P, et al. Virtual impedance control for load sharing and bus voltage quality improvement in low-voltage AC microgrid[J]. IEEE Transactions on Smart Grid, 2024, 15(3): 2447-2458.
[20] Lu Jinghang, Liu Xiaojie, Savaghebi M, et al. Distributed event-triggered control for harmonic voltage compensation in islanded AC microgrids[J]. IEEE Transactions on Smart Grid, 2022, 13(6): 4190-4201.
[21] 王晴, 刘增, 韩鹏程, 等. 基于变流器输出阻抗的直流微电网下垂并联系统振荡机理与稳定边界分析[J]. 电工技术学报, 2023, 38(8): 2148-2161. Wang Qing, Liu Zeng, Han Pengcheng, et al. Analysis of oscillation mechanism and stability boundary of droop-controlled parallel converters based on output impedances of individual converters in DC microgrids[J]. Transactions of China Electrotechnical Society, 2023, 38(8): 2148-2161.
[22] 李斌, 罗晓伊. 分布式电源对电力系统电压无功优化影响的研究[J]. 电气技术, 2024, 25(10): 55-61, 78. Li Bin, Luo Xiaoyi. Research on the influence of distributed generation on electric power system voltage and reactive power optimization[J]. Electrical Engineering, 2024, 25(10): 55-61, 78.
[23] Rodríguez P, Luna A, Candela I, et al. Multiresonant frequency-locked loop for grid synchronization of power converters under distorted grid conditions[J]. IEEE Transactions on Industrial Electronics, 2011, 58(1): 127-138.
[24] Emanuel A E. Summary of IEEE standard 1459: definitions for the measurement of electric power quantities under sinusoidal, nonsinusoidal, balanced, or unbalanced conditions[J]. IEEE Transactions on Industry Applications, 2004, 40(3): 869-876.
[25] Olfati-Saber R, Murray R M. Consensus problems in networks of agents with switching topology and time-delays[J]. IEEE Transactions on Automatic Control, 2004, 49(9): 1520-1533.
[26] 杨冰雪, 卢占会, 姚修远, 等. 基于正则化IRM-NN的棒–板长间隙正极性操作冲击放电电压智能预测[J]. 中国电机工程学报, 2023, 43(14): 5683-5693. Yang Bingxue, Lu Zhanhui, Yao Xiuyuan, et al. Intelligent prediction of positive switching impulse discharge voltage of rod-plane long gap based on regularized IRM-NN[J]. Proceedings of the CSEE, 2023, 43(14): 5683-5693.
[27] 逯华, 王喜莲, 周锦晗, 等. 基于虚拟阻抗的车网耦合系统低频振荡抑制[J]. 电工技术学报, 2025, 40(11): 3381-3394. Lu Hua, Wang Xilian, Zhou Jinhan, et al. Low-frequency oscillation suppression of EMUs-traction network coupling system based on virtual impedance[J]. Transactions of China Electrotechnical Society, 2025, 40(11): 3381-3394.
[28] Wang Zili, Chen Yandong, Li Xueping, et al. Adaptive harmonic impedance reshaping control strategy based on a consensus algorithm for harmonic sharing and power quality improvement in microgrids with complex feeder networks[J]. IEEE Transactions on Smart Grid, 2022, 13(1): 47-57.
[29] 孟潇潇, 王煜琛, 毛荀, 等. 考虑虚拟阻抗功率解耦的构网型变流器暂态稳定分析及控制[J]. 电力系统自动化, 2024, 48(24): 101-111. Meng Xiaoxiao, Wang Yuchen, Mao Xun, et al. Transient stability analysis and control of grid-forming converter considering virtual impedance power decoupling[J]. Automation of Electric Power Systems, 2024, 48(24): 101-111.
[30] Zhang Zhixin, Chen Zhiyong. Consensus of discrete-time multiagent systems with transient performance constraints[J]. IEEE Transactions on Automatic Control, 2024, 69(10): 7096-7103.
[31] Fujioka H. A discrete-time approach to stability analysis of systems with aperiodic sample-and-hold devices[J]. IEEE Transactions on Automatic Control, 2009, 54(10): 2440-2445.
Abstract With the increasing proliferation of nonlinear loads in islanded microgrids, the magnitude of harmonic power has risen significantly, exacerbating harmonic voltage distortion. Concurrently, mismatched feeder impedances aggravate the unequal distribution of harmonic power among distributed generators (DGs), thereby heightening the risk of inverter overload. Although existing distributed control algorithms have achieved notable success in realizing harmonic power sharing among inverter units, challenges remain when simultaneously attempting to govern voltage quality at the point of common coupling (PCC). Specifically, aggressive harmonic compensation aimed at lowering voltage distortion often compels inverters with limited capacity to process excessive harmonic power, leading to overload risks. Consequently, the critical issue of achieving a dynamic balance among harmonic sharing, power quality governance, and overload prevention has not yet been properly resolved. Furthermore, traditional distributed control relies on periodic communication, imposing a heavy burden on the limited bandwidth of microgrid communication networks. To address these challenges, this paper proposes a distributed harmonic power sharing strategy based on an event-triggered leader-follower consensus algorithm to achieve a dynamic balance among harmonic sharing, power quality governance, and equipment safety.
A novel leader-follower consensus framework is established to coordinate the harmonic power absorption of DG units. Unlike traditional methods that allocate harmonics solely based on rated capacity, the proposed strategy incorporates the “remaining capacity” of each inverter into the design of the consensus variable. A virtual leader node is introduced to dynamically regulate the relationship between the total harmonic power absorbed by the microgrid and the available remaining capacity of the inverters. By guiding the consensus variables of all followers (inverters) to converge to the leader’s target, the control logic ensures that inverters with higher safety margins absorb more harmonic power, while those approaching their limits are relieved. This mechanism effectively achieves a dynamic balance among harmonic governance, harmonic power sharing, and inverter overload prevention
To mitigate the communication burden while maintaining control performance, a dynamic event-triggered control (DETC) mechanism is integrated into the framework. Instead of continuous or periodic data transmission, information exchange between neighboring inverters occurs only when the measurement error exceeds a time-varying threshold. This threshold is derived based on Lyapunov stability theory, which theoretically guarantees the asymptotic stability of the control system and excludes the occurrence of Zeno behavior. This “communication-on-demand” approach significantly reduces the frequency of data interaction and conserves communication resources.
Hardware-in-the-loop (HIL) experiments were conducted to validate the effectiveness of the proposed strategy under various complex scenarios, including load steps and plug-and-play operations. Experimental results demonstrate that the proposed strategy successfully realizes the dynamic balance between harmonic power sharing and overload prevention. Specifically, the ratio of harmonic power to remaining capacity for all inverters converged to the target set by the leader node (e.g., 90% utilization), preventing the over-compensation of specific units that occurred in comparison methods. Consequently, the PCC voltage total harmonic distortion (THD) was effectively reduced (e.g., from 9.24% to 4.14%). Furthermore, the DETC mechanism significantly reduced the trigger frequency compared to traditional periodic communication, validating its efficiency in saving bandwidth.
The study concludes that anchoring harmonic allocation to the real-time remaining capacity of inverters offers a robust solution for power quality governance in capacity-constrained microgrids. The introduction of the virtual leader allows for flexible adjustment of the system’s global harmonic absorption level. Additionally, the dynamic event-triggered control (DETC) mechanism effectively alleviates the communication burden among units. This approach provides a practical framework for enhancing the reliability and power quality of islanded microgrids with high nonlinear load penetration.
Keywords: Microgrid,harmonicpower sharing,power quality, virtual impedance, event-triggered control
DOI: 10.19595/j.cnki.1000-6753.tces.251222
中图分类号:TM46
国家自然科学基金资助项目(52177104)。
收稿日期 2025-07-10
改稿日期2025-12-31
王 杨 男,1990年生,研究员,博士生导师,研究方向为电力扰动分析与控制,宽频振荡广域检测、溯源与控制,非线性控制理论在新型电力系统中的应用等。E-mail:fwang@scu.edu.cn
周 翔 男,1999年生,博士研究生,研究方向为新能源发电与智能微电网、电机先进控制、预测控制与智能控制等。E-mail:710792368@qq.com(通信作者)
(编辑 赫 蕾)